
一、项目简介
本项目以 Analog Devices 的 MAX32655FTHR 开发板为核心控制器,使用 GY-521 模块上的 MPU6050 六轴惯性传感器采集三轴加速度和三轴角速度数据。入门级题目2:姿态监测终端
系统对原始数据进行姿态融合,计算横滚角 Roll、俯仰角 Pitch 和偏航角 Yaw,并通过 UART 将姿态数据发送给上位机实时显示。当设备倾斜超过设定角度,或者检测到快速旋转时,板载 RGB LED 会以较高频率交替闪烁,实现本地报警提示。
这个项目可以作为智能家居姿态终端的基础,例如:
- 家电倾倒检测
- 门窗开启角度检测
- 智能设备防移动、防拆报警
- 老人跌倒或异常姿态辅助检测
- 可穿戴设备运动姿态分析
- 贵重物品搬动监测
二、项目介绍
2.1 硬件介绍
MAX32655FTHR 开发板
MAX32655FTHR 是一款小型低功耗 Feather 规格开发板,核心器件为 MAX32655,主要特性包括:
- Arm Cortex-M4F,最高 100 MHz
- 512 KB Flash
- 128 KB SRAM
- 硬件浮点运算单元 FPU
- Bluetooth 5.2 Low Energy
- 板载 MAX32625 DAPLink 调试器
- 板载虚拟串口
- 板载 RGB LED、按键、数字麦克风和音频编解码器
- 支持 I²C、UART、SPI、ADC 等接口
板载 DAPLink 可以通过同一根 USB 线完成供电、程序烧录、在线调试和串口通信,适合快速制作嵌入式原型。MAX32655FTHR 官方资料
GY-521 / MPU6050
GY-521 是常见的 MPU6050 模块,主要包含:
- 三轴加速度计
- 三轴陀螺仪
- I²C 数字通信接口
- 可配置加速度和角速度量程
- 默认 I²C 地址通常为
0x68 WHO_AM_I寄存器地址为0x75- 正常身份值为
0x68
本项目采用:
- 加速度量程:±2 g
- 陀螺仪量程:±250 °/s
- MPU6050 输出速率:200 Hz
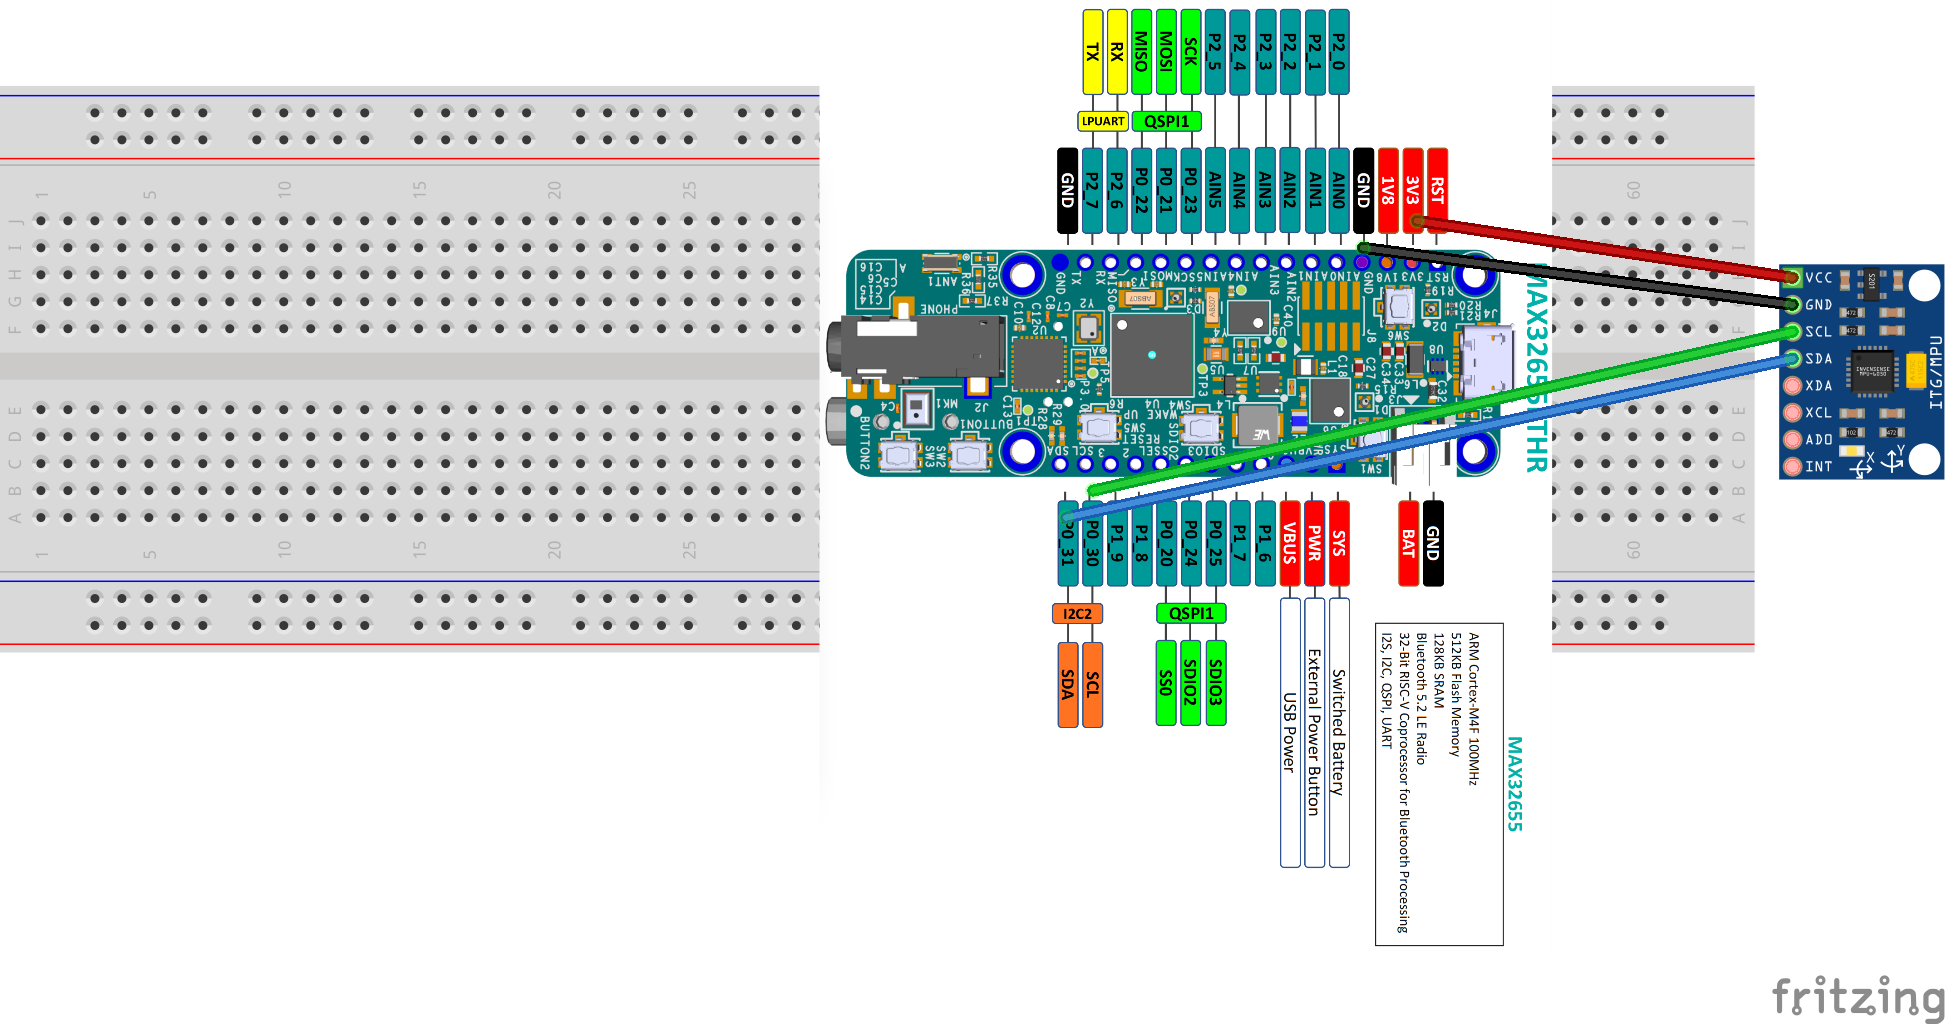
硬件连接
GY-521 | MAX32655FTHR | 说明 |
|---|---|---|
VCC | 3V3 | 模块使用3.3V供电 |
GND | GND | 共地 |
SCL | P0.30 | I2C2 SCL |
SDA | P0.31 | I2C2 SDA |
AD0 | GND | I²C地址为 |
INT | 不连接 | 当前程序未使用中断 |
MAX32655FTHR 的 Zephyr 编译目标为:
max32655fthr/max32655/m4
官方 Zephyr 板级定义支持 OpenOCD 烧录和调试,并提供板载 UART、I²C 和 RGB LED 配置。Zephyr MAX32655FTHR 文档
2.2 功能概览
系统实现的主要功能如下:
功能 | 实现方式 |
|---|---|
传感器身份检测 | 启动时读取 |
加速度采集 | 读取 MPU6050 三轴加速度 |
角速度采集 | 读取 MPU6050 三轴陀螺仪 |
姿态计算 | 计算 Roll、Pitch、Yaw |
传感器采样 | 200 Hz,周期5 ms |
报警检测 | 独立线程100 Hz,周期10 ms |
姿态上传 | UART0,50 Hz |
本地报警 | 两路板载LED交替闪烁,约5 Hz |
上位机显示 | 通过匿名上位机协议发送姿态数据 |
异常恢复 | 姿态恢复正常后自动解除报警 |
当前报警条件为:
|Roll| > 60°
或 |Pitch| > 60°
或三轴角速度合成值 > 250°/s
为避免传感器噪声造成报警抖动,程序要求异常条件连续满足10个报警周期后才触发;恢复正常也需要连续满足10个周期。因此理论确认时间约为100 ms。
2.3 设计思路
项目采用“板级配置、驱动采集、数据处理、业务判断、通信输出”分层设计。
系统框图
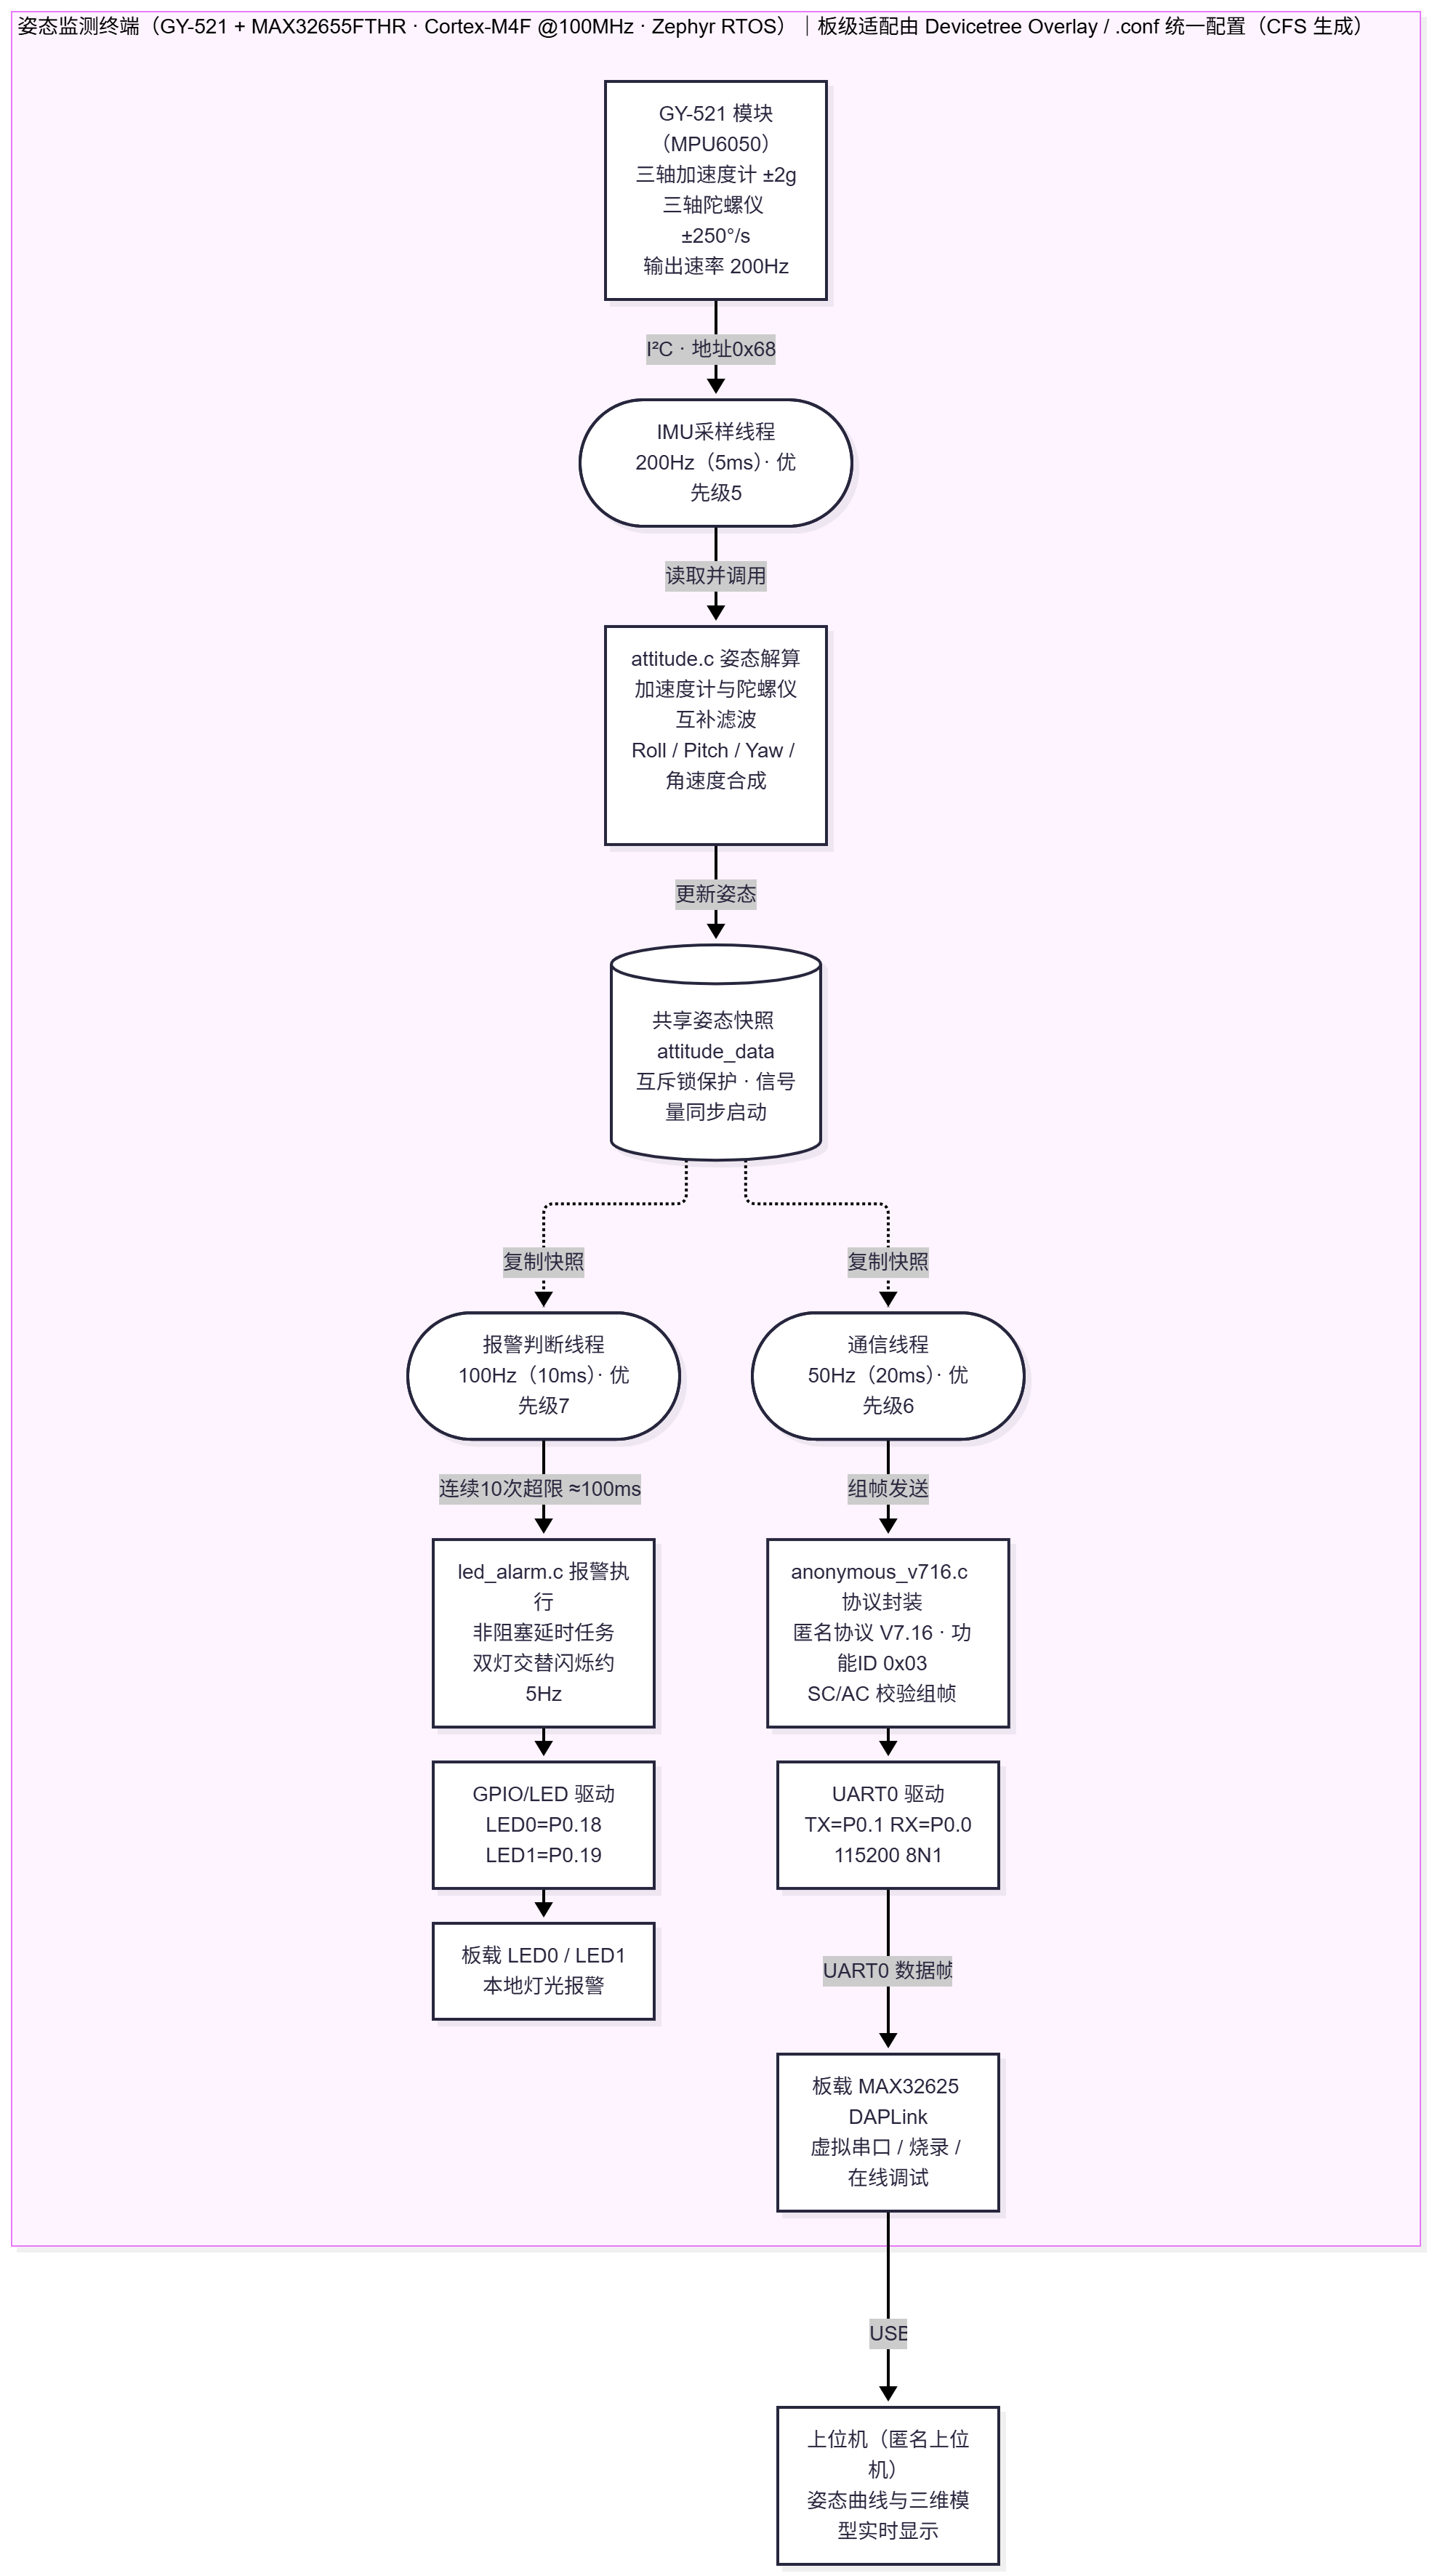
板级适配层
使用 Zephyr Devicetree 管理:
- I2C2控制器
- UART0控制台
- I²C引脚复用和电压域
- 板载RGB LED
- Flash和RAM布局
这样可以减少业务代码对具体芯片寄存器和引脚的依赖。
传感器驱动层
mpu6050.c 负责:
- 检查
WHO_AM_I - 唤醒 MPU6050
- 配置数字低通滤波
- 配置量程和采样率
- 连续读取14字节原始数据
- 转换为加速度和角速度物理量
姿态计算层
attitude.c 根据加速度和陀螺仪数据计算姿态。
加速度计适合提供长期稳定的重力方向,但动态响应较慢;陀螺仪动态响应快,却会随时间产生积分漂移。通过融合两类数据,可以兼顾稳定性和响应速度。
多线程业务层
系统使用三个独立线程:
- IMU采样线程:200 Hz
- UART通信线程:50 Hz
- 报警判断线程:100 Hz
三个线程通过互斥锁共享最新姿态快照,通过信号量保证传感器初始化完成后再启动业务处理。
这种设计避免了串口发送或LED闪烁阻塞传感器采样。
三、功能实现
3.1 软件流程图
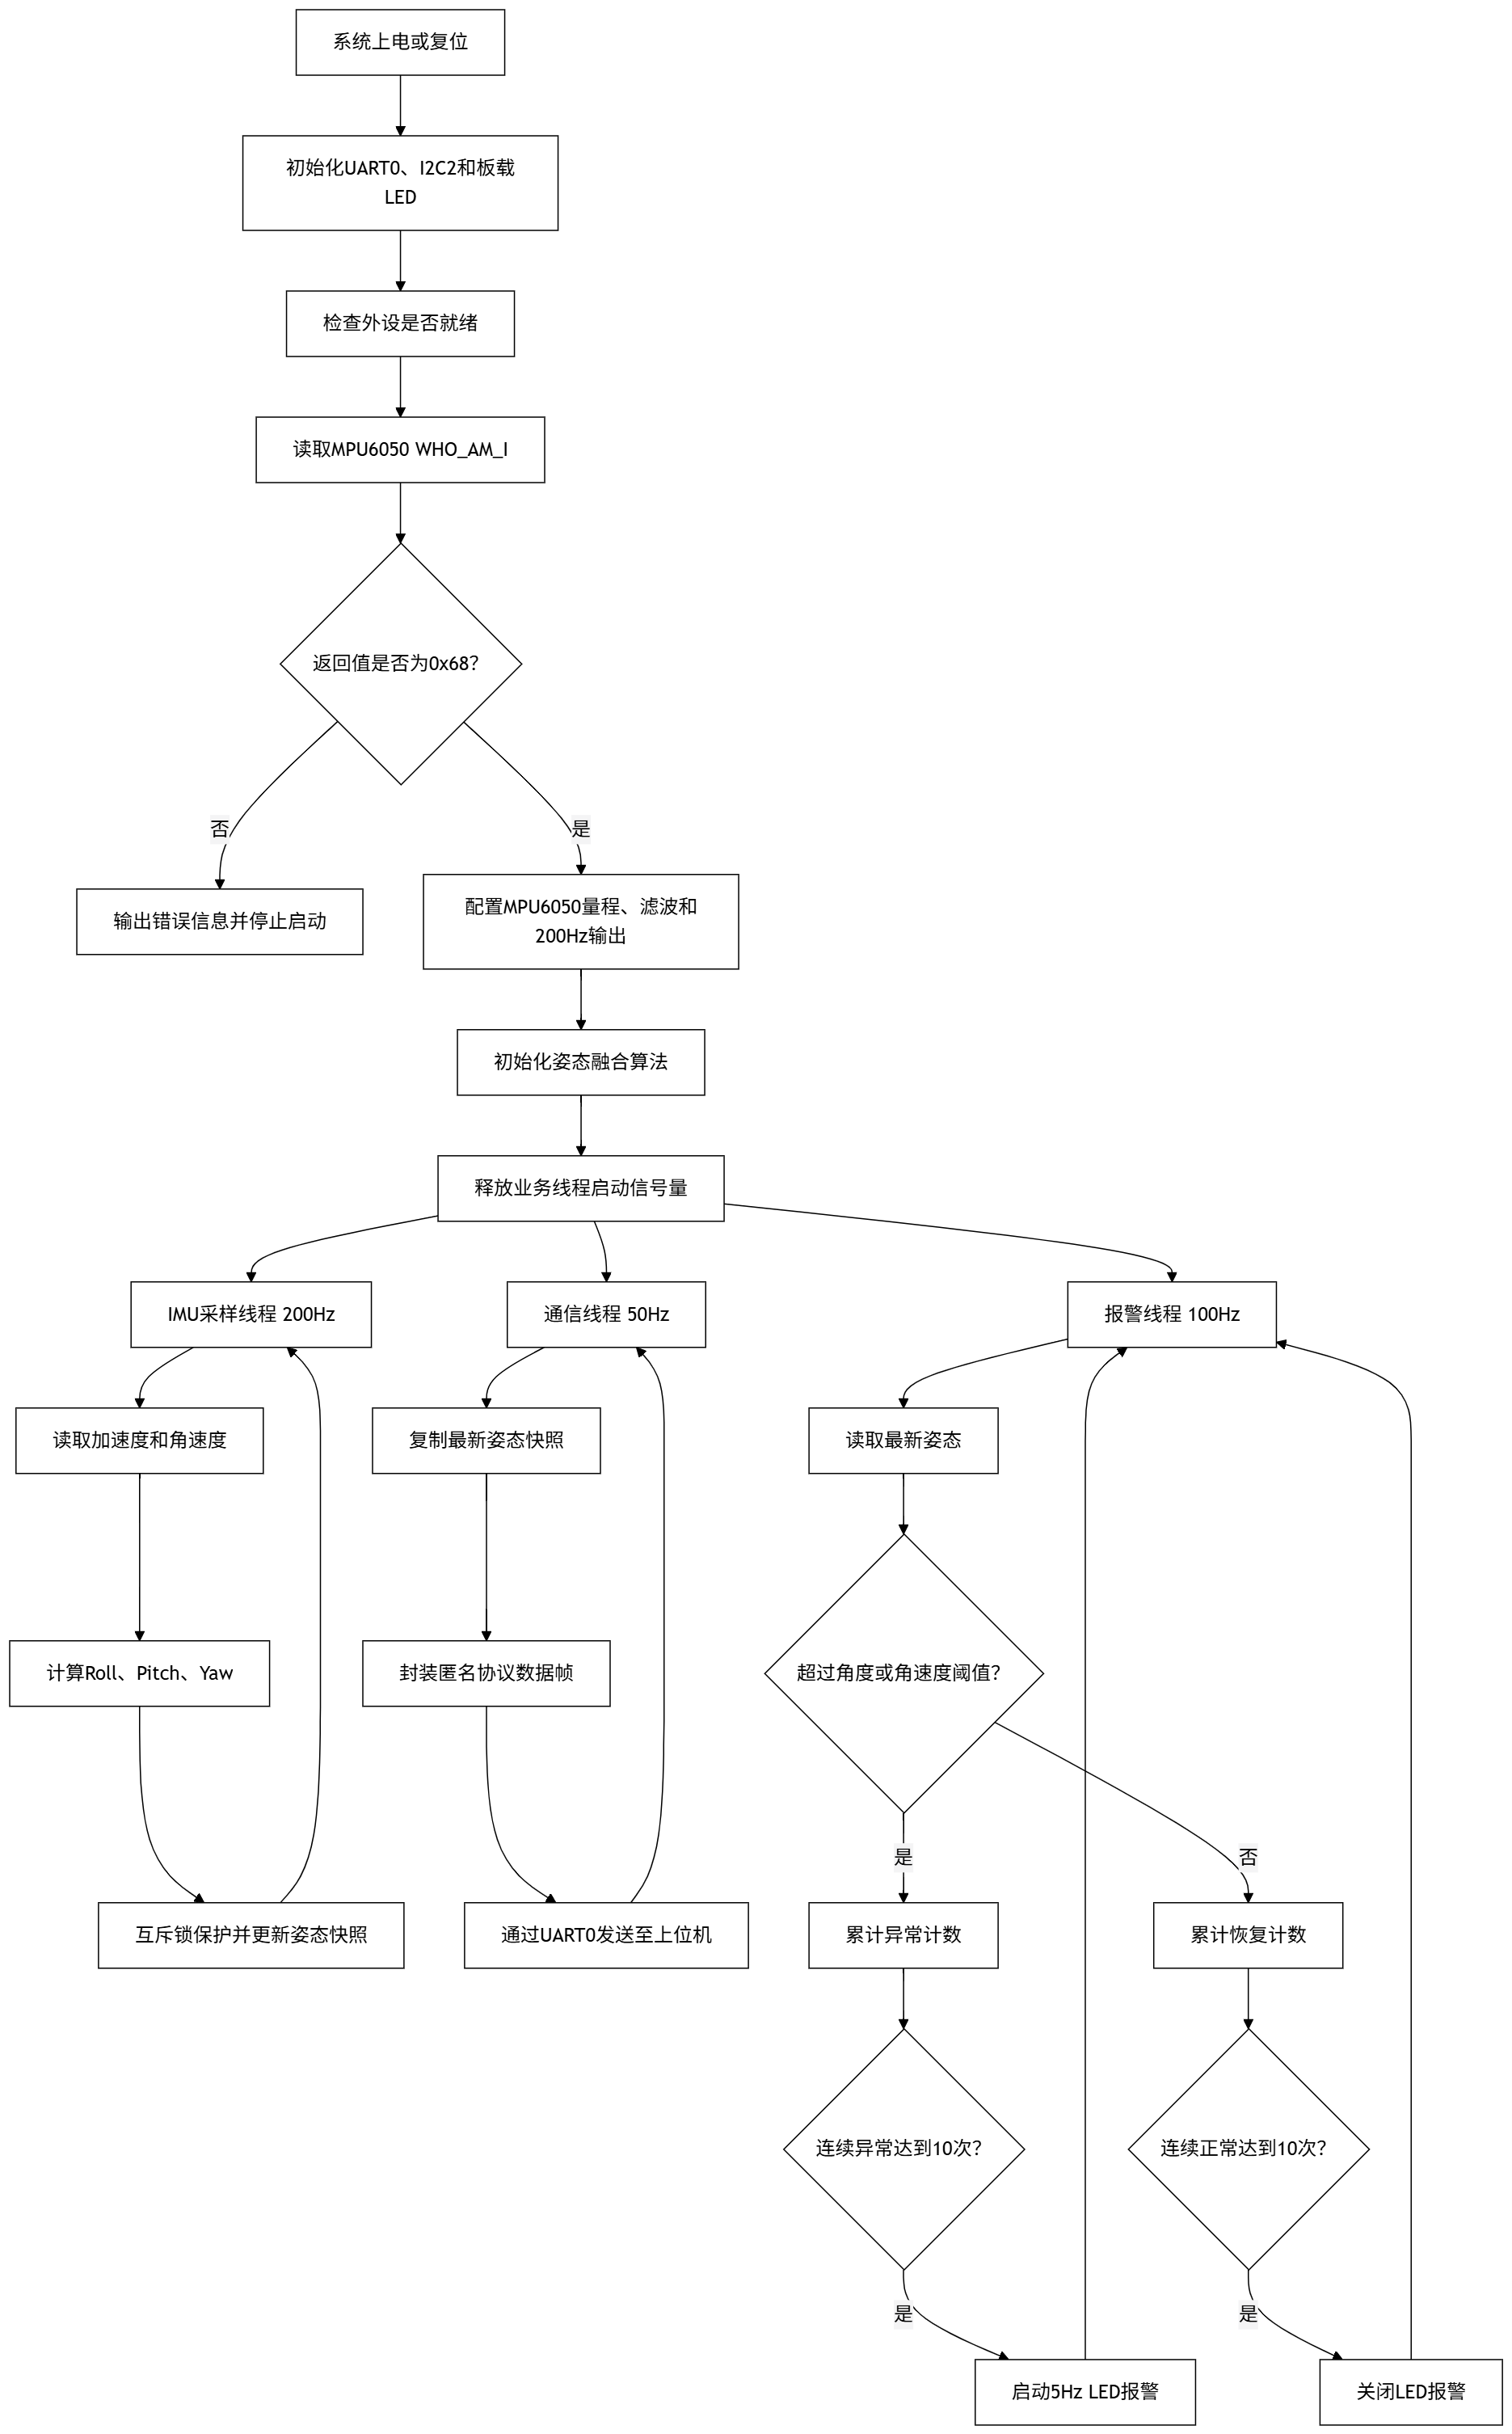
3.2 调试软件说明
CodeFusion Studio
本项目主要使用 CodeFusion Studio 进行工程创建、外设配置、代码编写、编译、烧录和调试。
CodeFusion Studio 的配置工具通过 .cfsconfig 文件保存系统配置,主要包含:
- Pin Mux:配置引脚复用
- Function Config:配置外设工作参数
- Clock Config:配置系统和外设时钟
- Registers:查看配置对应的寄存器值
官方说明中,CFS 配置工具可以统一完成引脚和时钟设置,并根据工程配置生成对应文件。CodeFusion Studio 配置工具说明
CFS 工程配置过程
1. 创建工程
在 CodeFusion Studio 中选择:
SoC:MAX32655
Board:MAX32655FTHR
Core:Arm Cortex-M4
Firmware Platform:Zephyr
Board Target:max32655fthr/max32655/m4
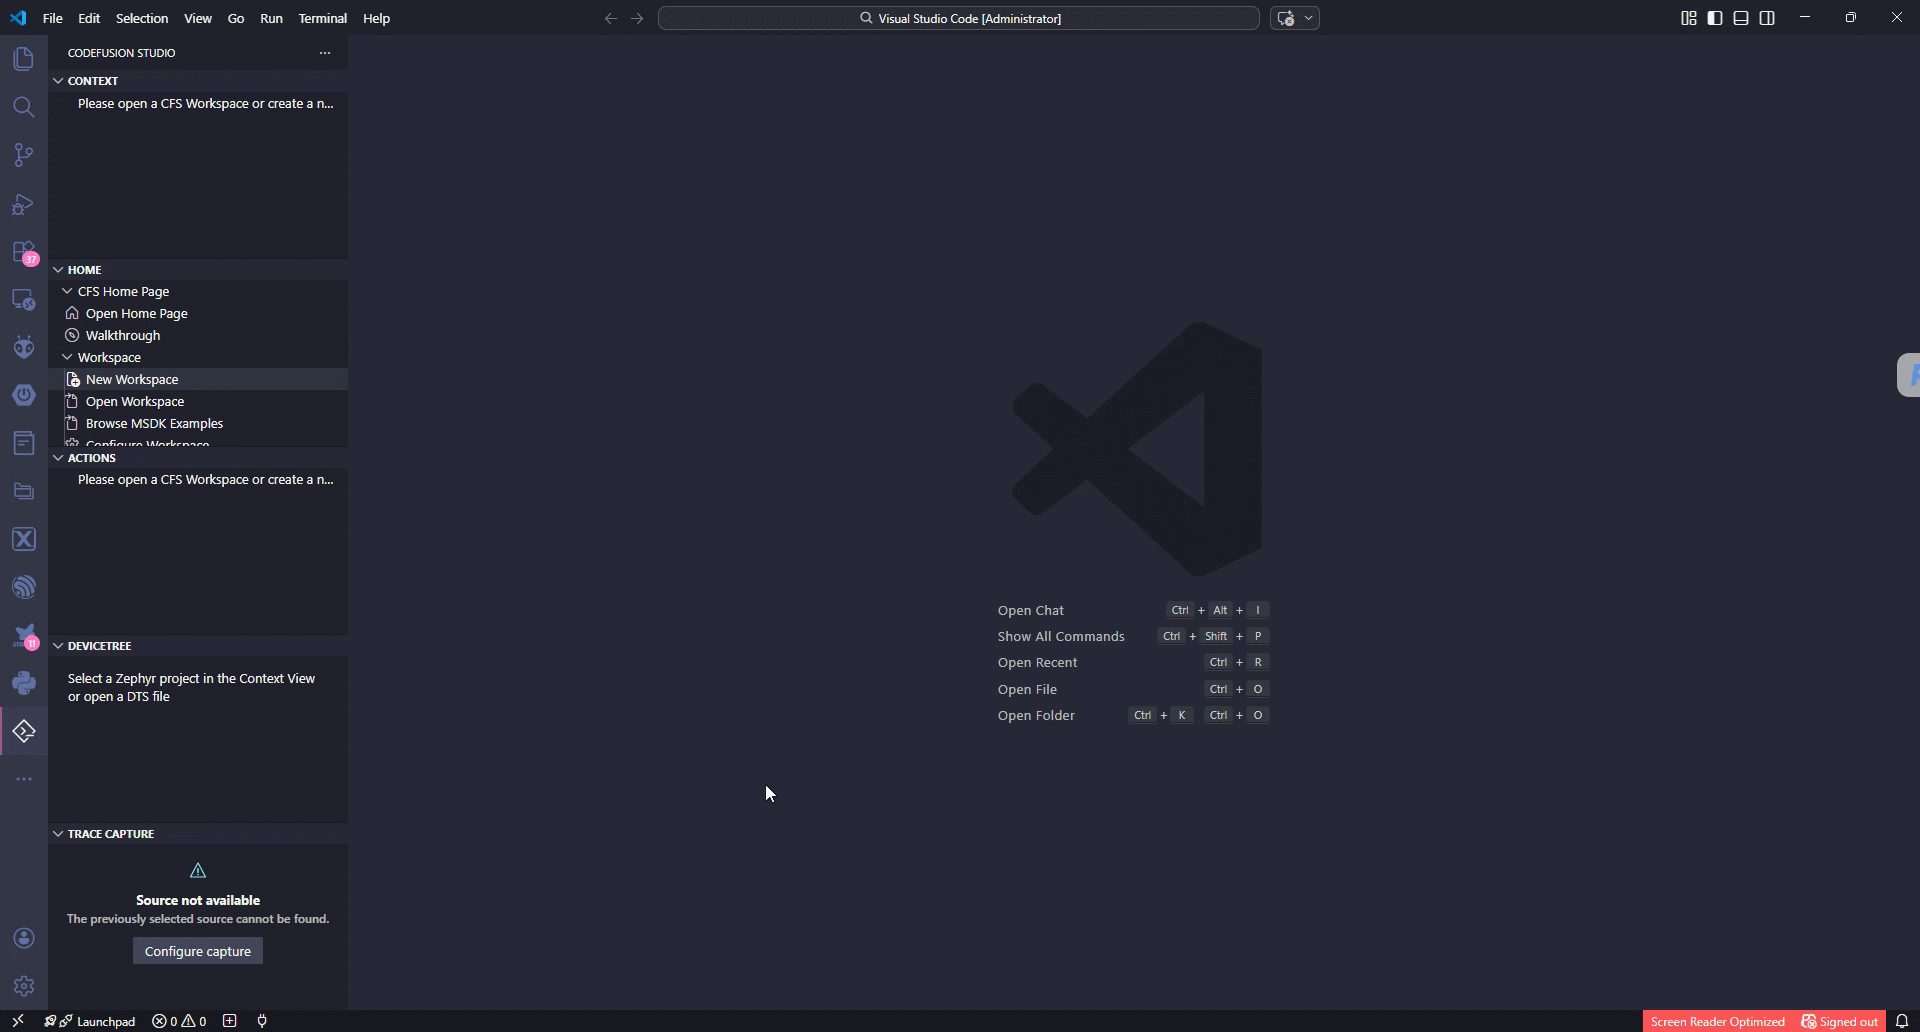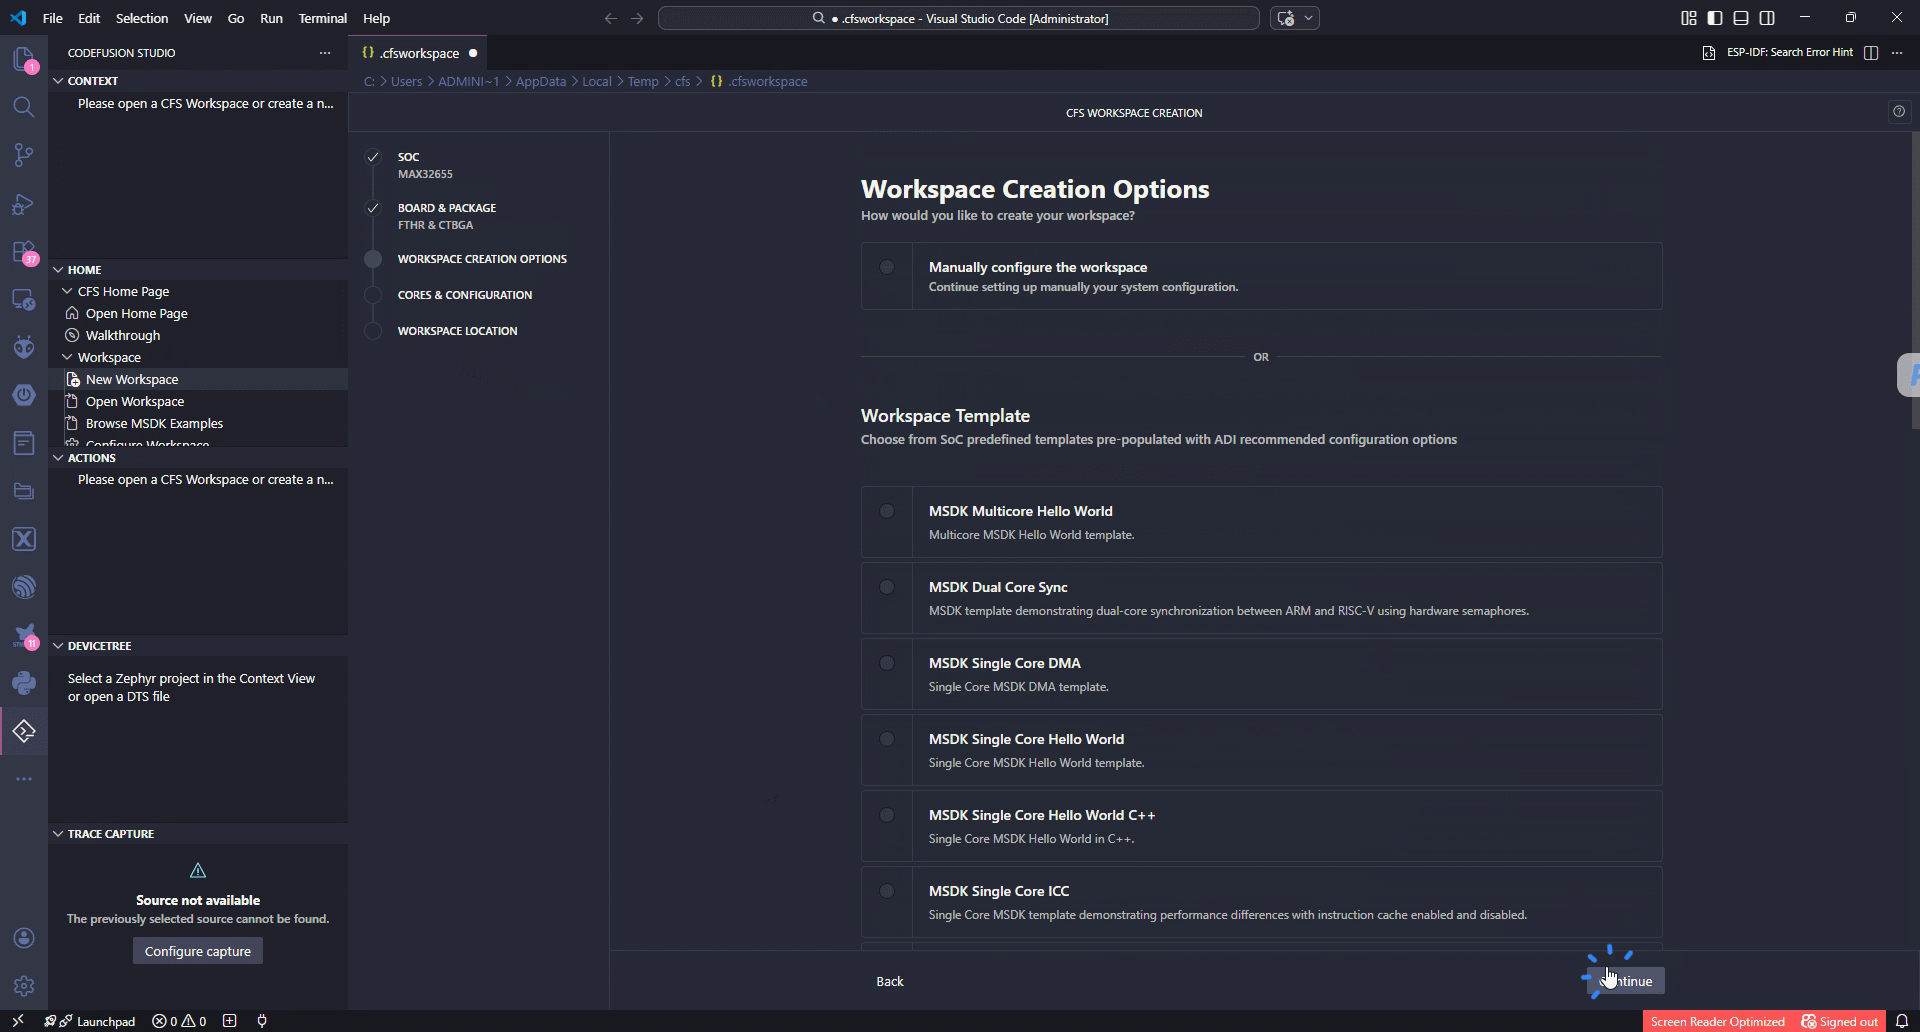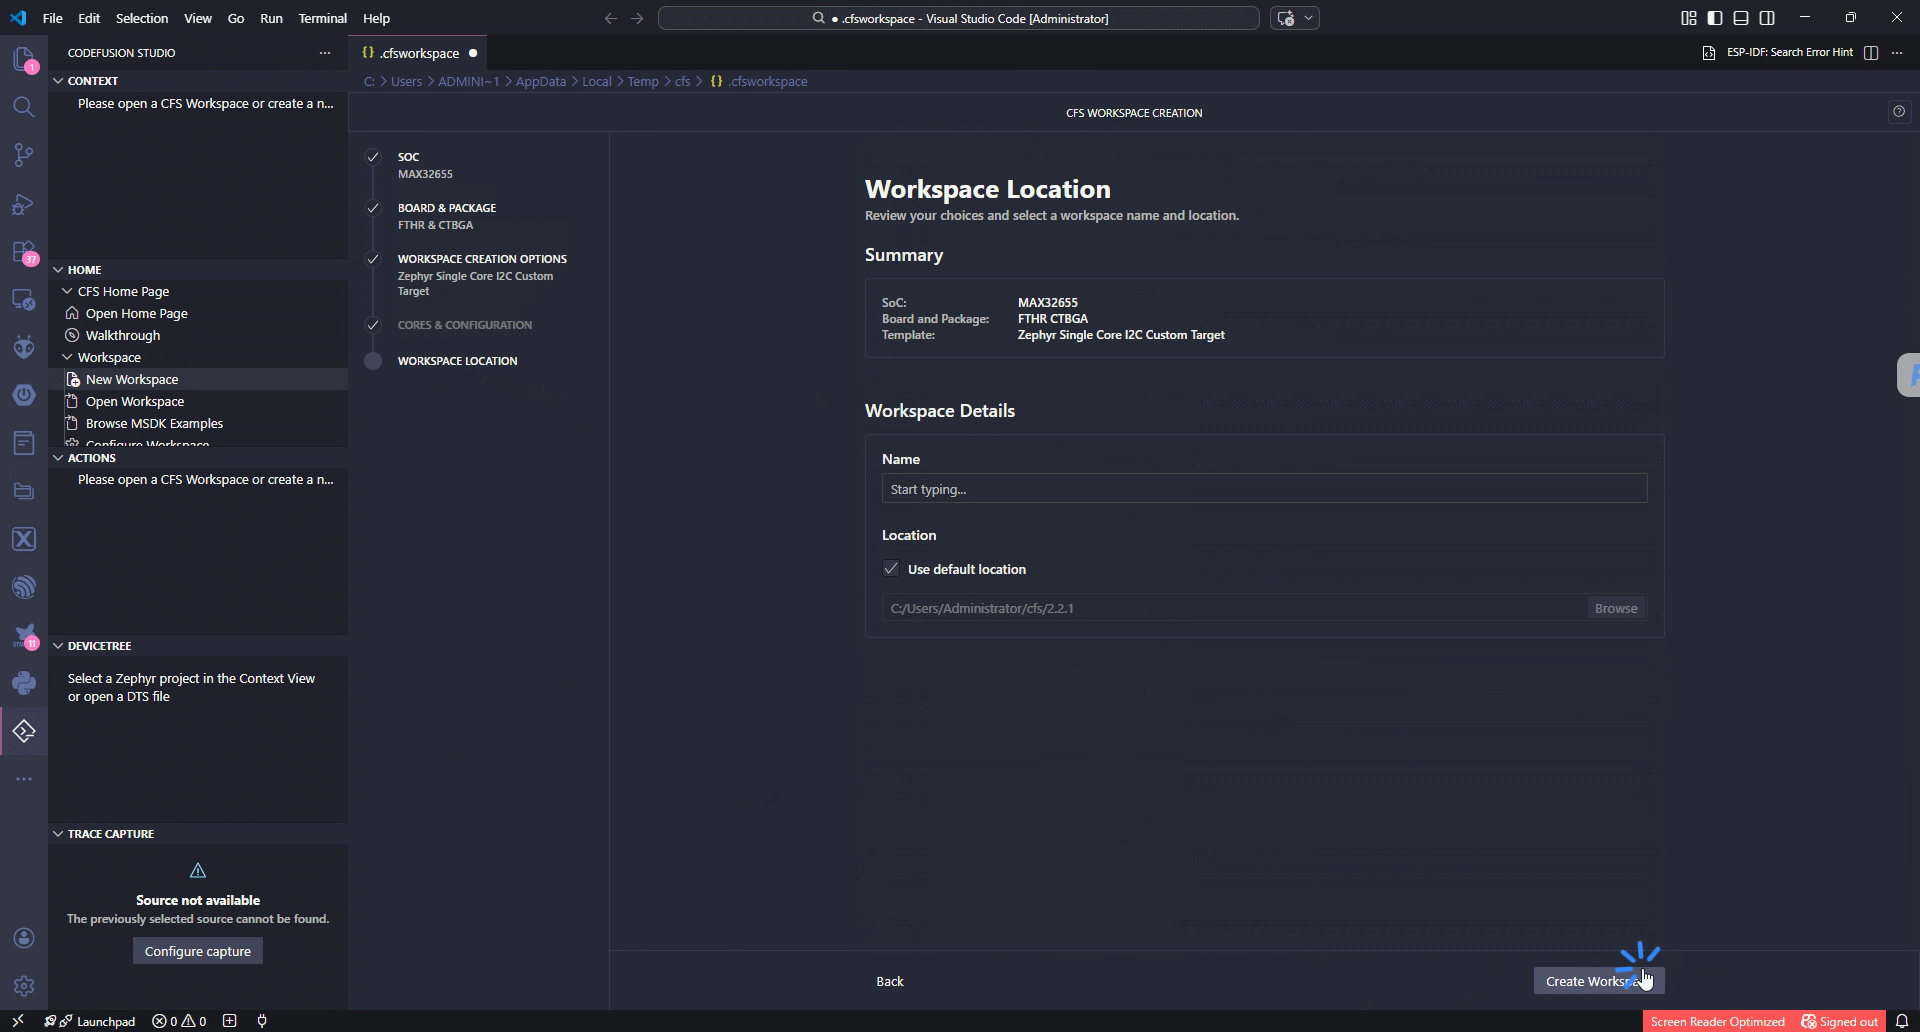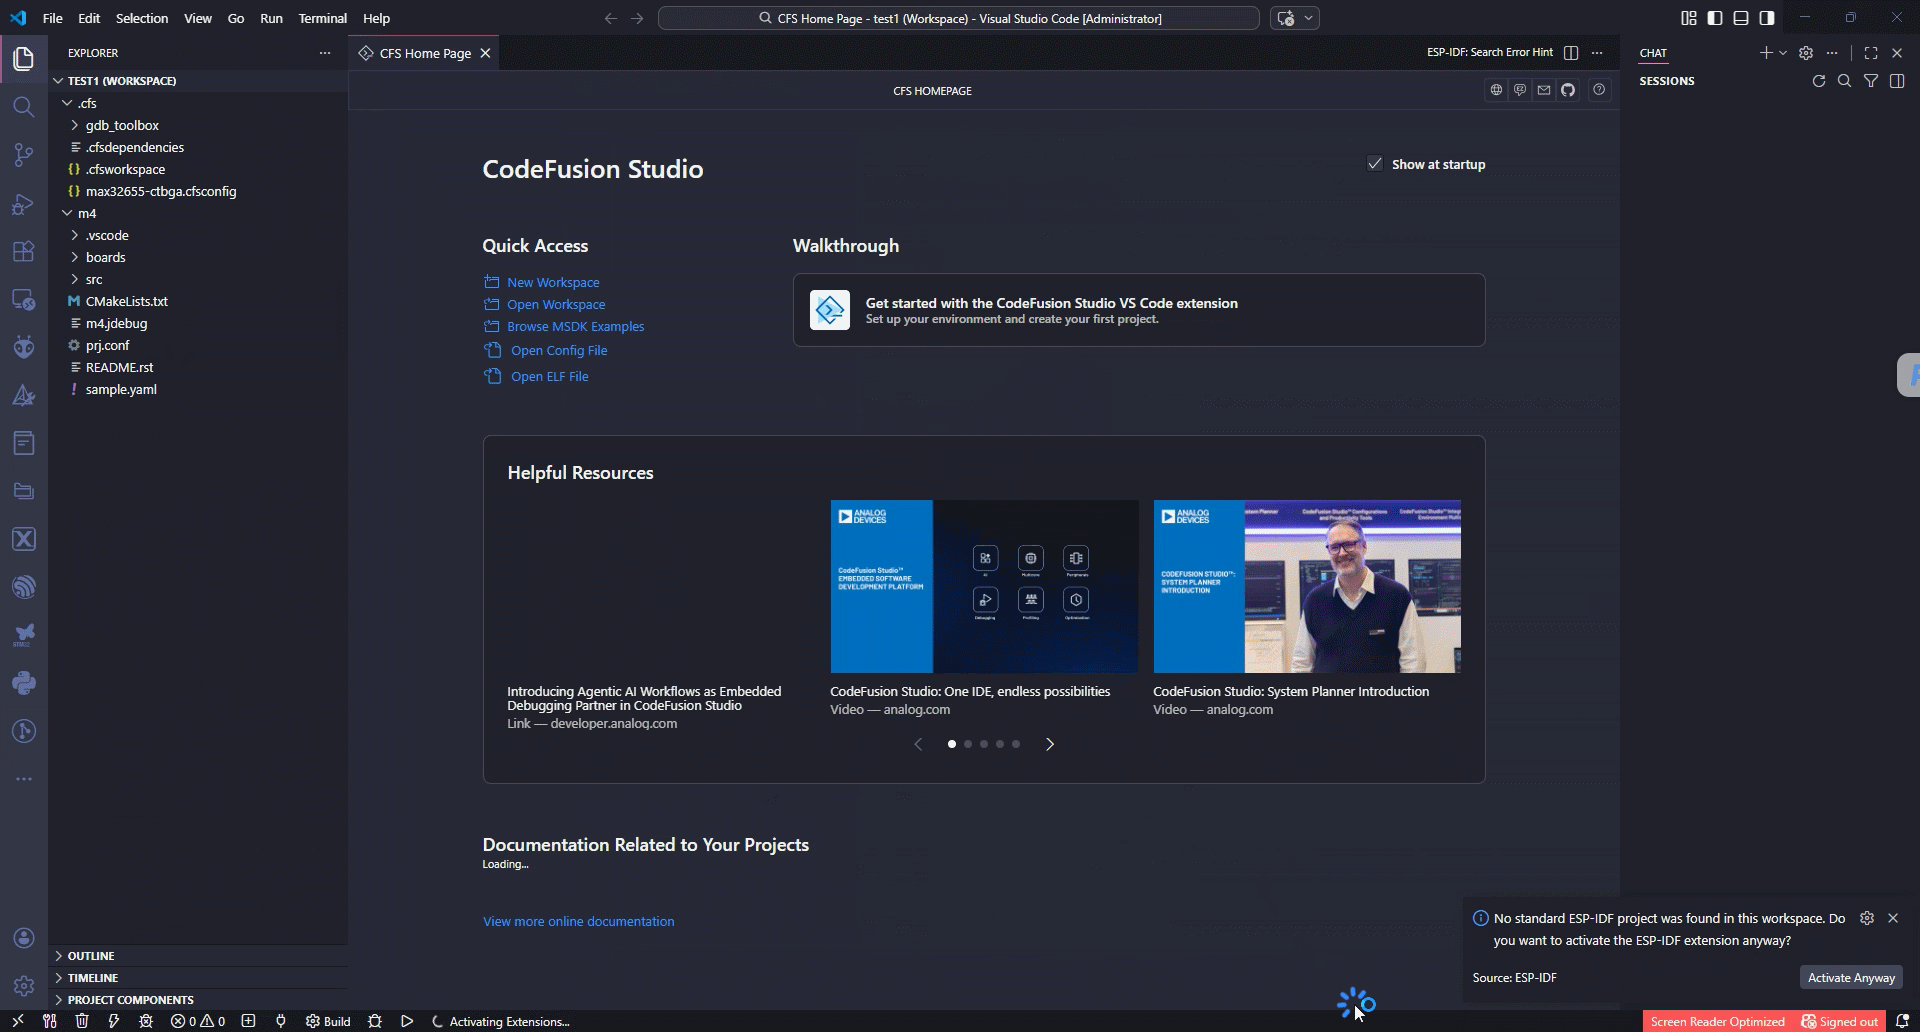
2. 配置 I²C
工程模板已经配置好了 I2C2 总线,默认电压域为 1.8V。但我所使用的 IMU 模块是 3.3V 供电,需要修改 I2C2 引脚的电压域。在 Pin Config 中将 P0.30 和 P0.31 的 Power Supply 修改为 Use VDDIOH 即可。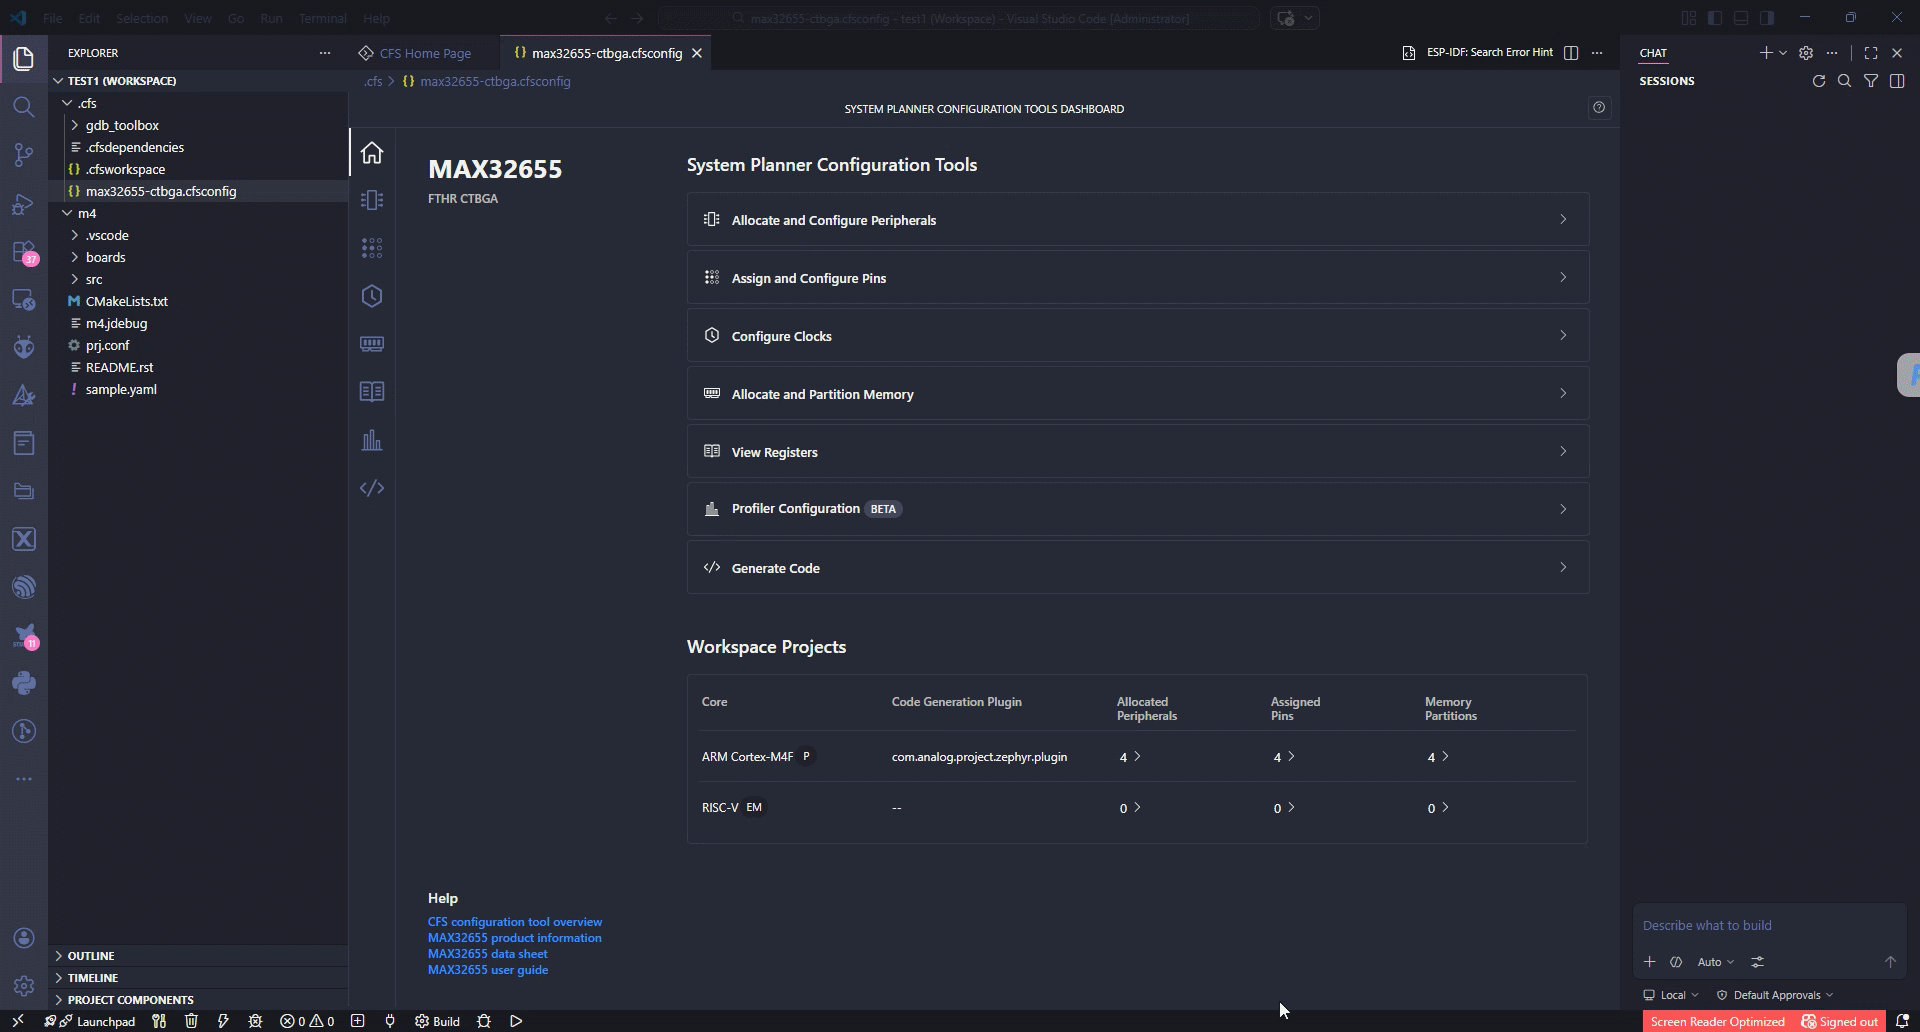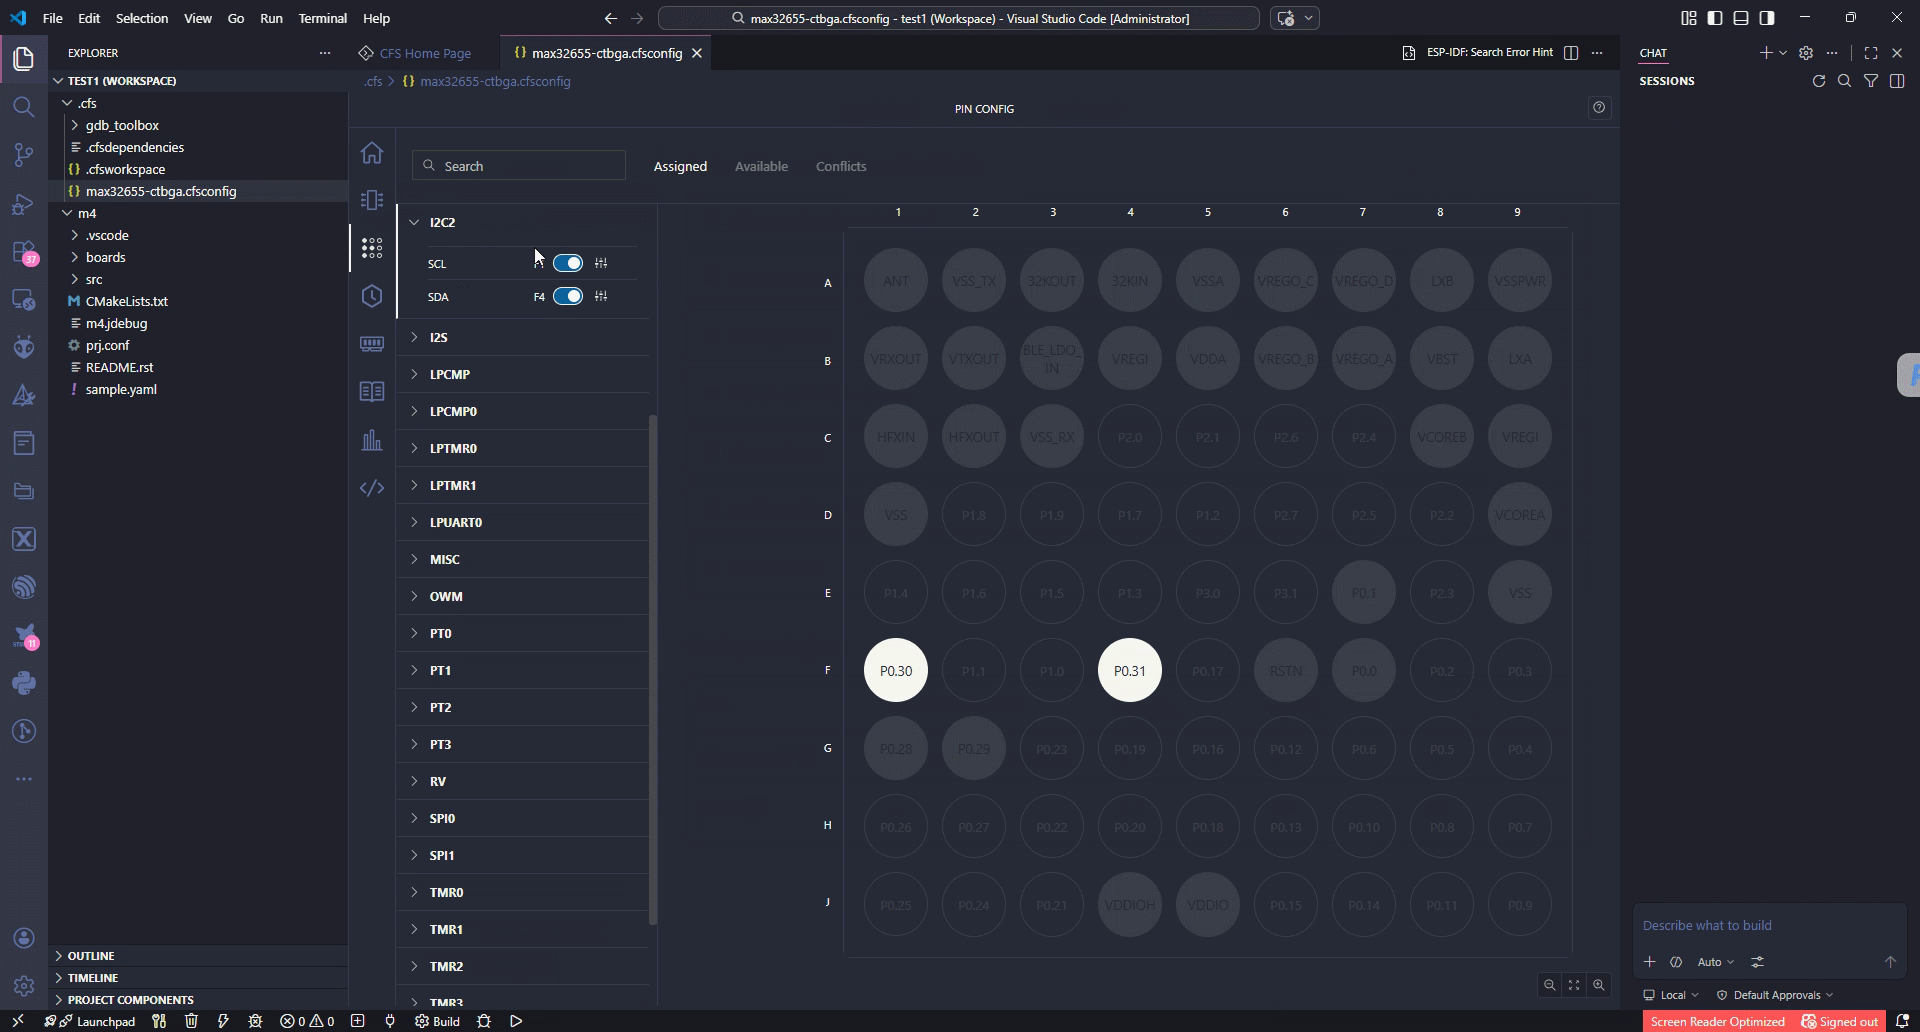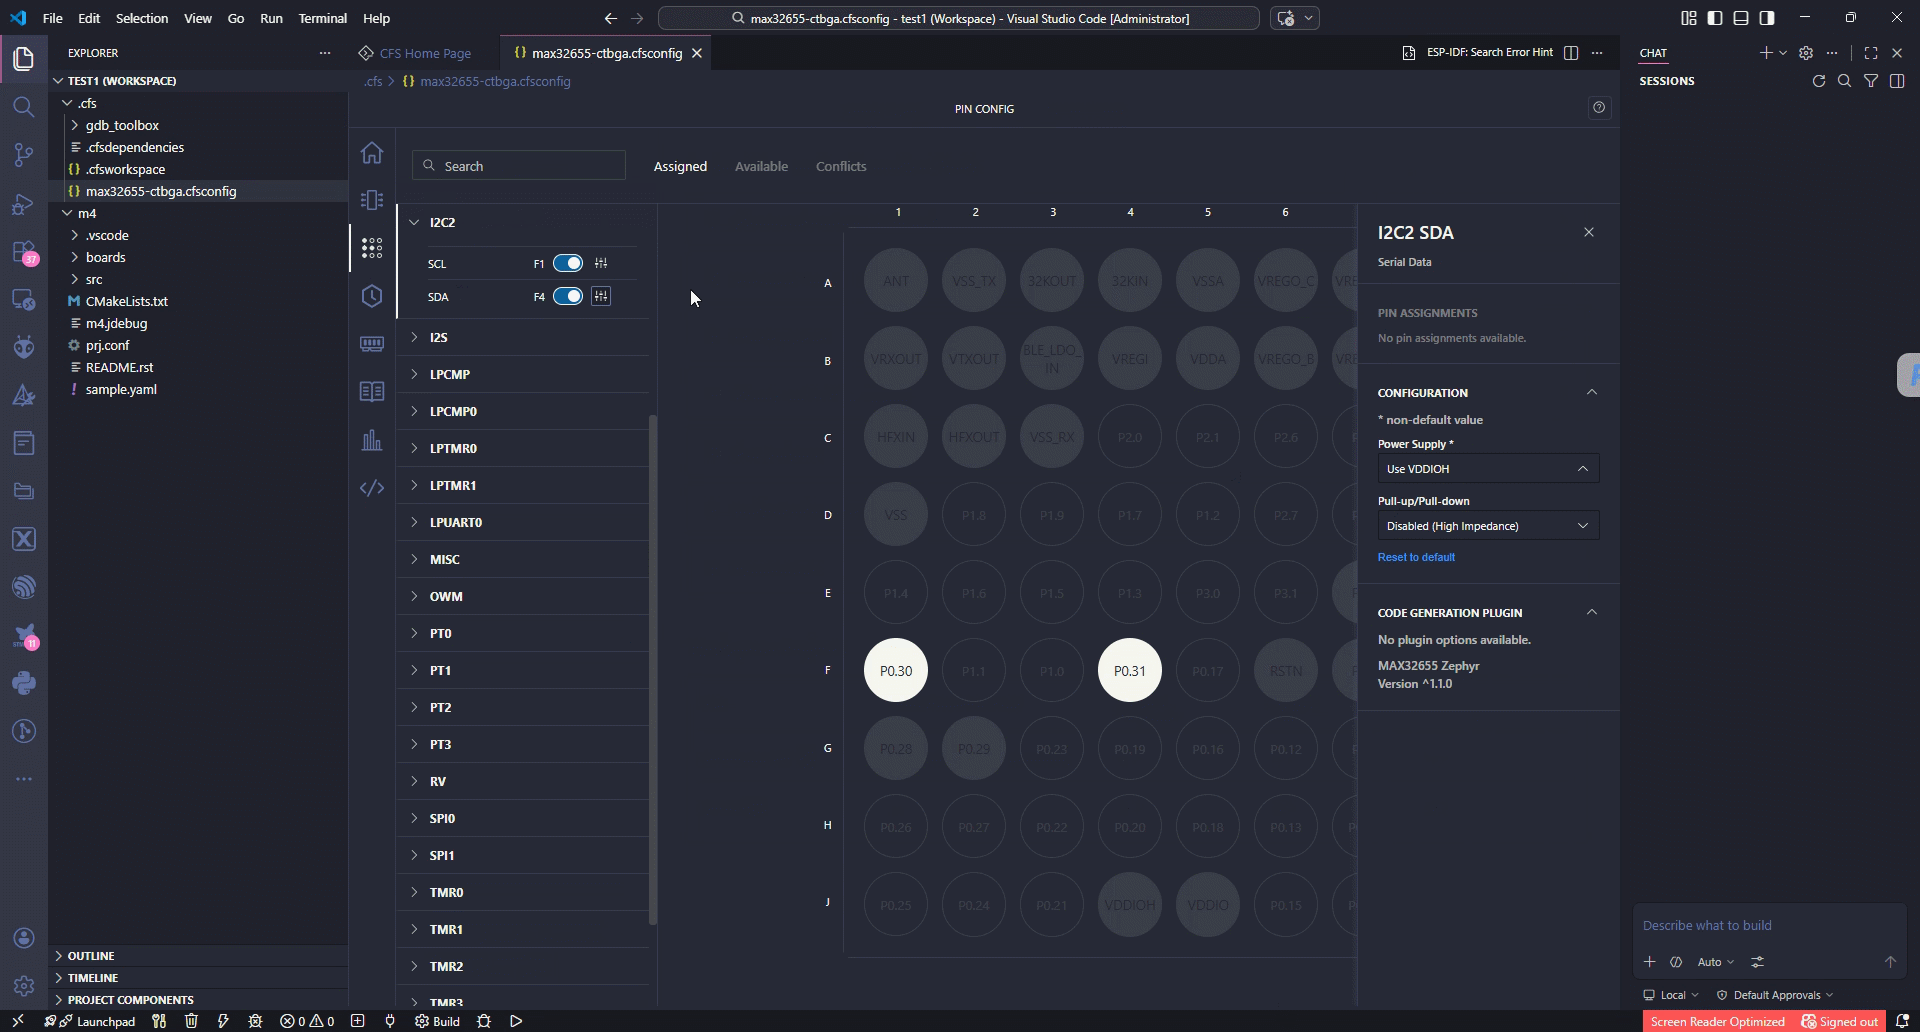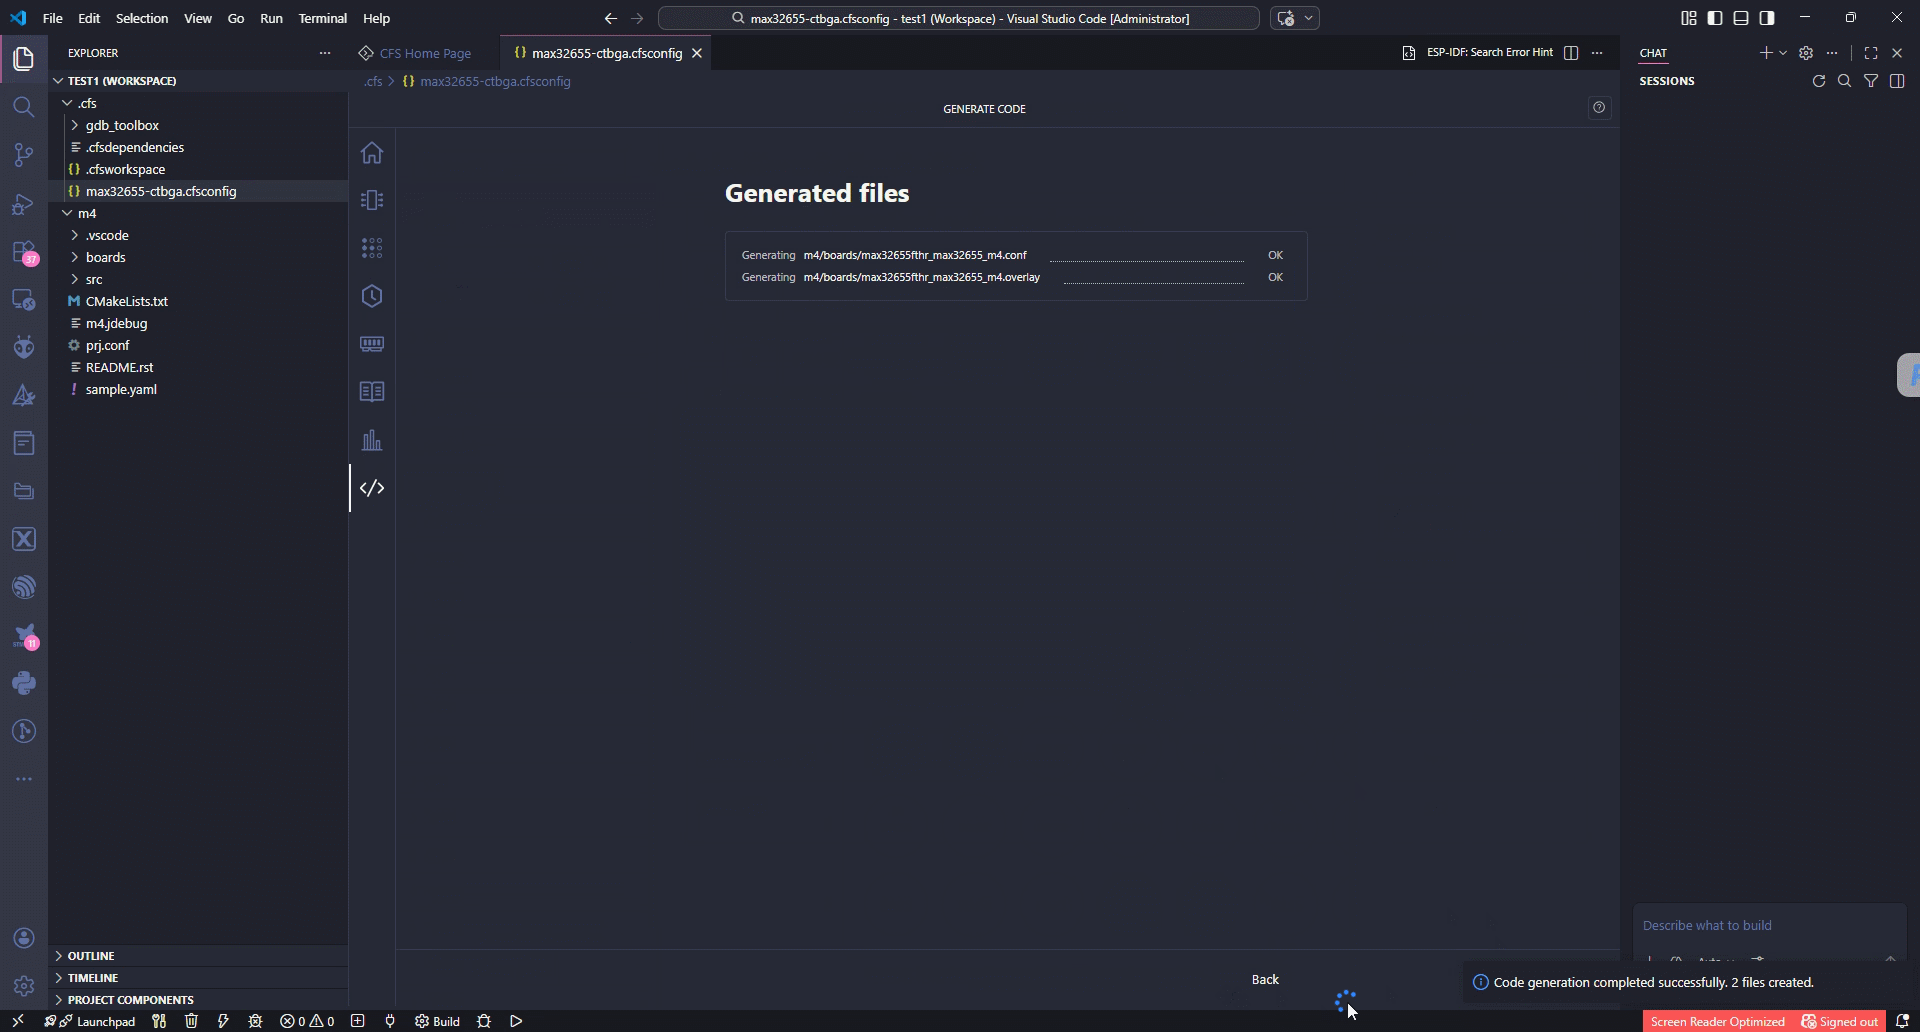
3. 配置 UART
选择板载 DAPLink 对应的 UART0:
P0.1 → UART0 TX
P0.0 → UART0 RX
Baud Rate:115200
Data Bits:8
Stop Bits:1
Parity:None
UART0 同时承担启动日志输出和姿态数据发送。新建项目时选择的工程模板已经配置好了 UART0 串口,当前项目不需要做调整保持默认即可。
4. 配置 LED
MAX32655FTHR 的 Zephyr 板级文件已经提供:
led0 → P0.18
led1 → P0.19
led2 → P0.26
本项目使用 led0 和 led1 交替闪烁作为报警指示,当前项目不需要做调整保持默认即可。
5. 生成板级配置
CFS 根据配置生成或更新:
boards/max32655fthr_max32655_m4.overlay
boards/max32655fthr_max32655_m4.conf
Devicetree Overlay 负责描述引脚、外设和设备连接;.conf 文件负责启用 Zephyr 的 I²C、GPIO、UART和日志功能。
6. 编译和烧录
完整重新编译:
west build -p always `
  -b max32655fthr/max32655/m4 `
  -d build `
  .
烧录:
west flash -d build
板载 MAX32625 DAPLink 通过 OpenOCD 完成烧录和调试,通常不需要外接仿真器。
3.3 关键代码说明
传感器身份检查
系统启动时读取 WHO_AM_I:
uint8_t reg = 0x75;
uint8_t who_am_i = 0;
ret = i2c_write_read(imu_i2c,
0x68,
®,
1,
&who_am_i,
1);
if (ret != 0 || (who_am_i & 0x7E) != 0x68) {
printk("MPU6050 identity check failed\n");
return -ENODEV;
}
正常日志为:
WHO_AM_I read complete: ret=0 value=0x68
MPU6050 identity verified
该测试可以快速区分软件配置错误、I²C引脚错误、上拉异常和传感器未连接等问题。
MPU6050 初始化
write_reg(REG_PWR_MGMT_1, 0x01);
k_msleep(100);

write_reg(REG_CONFIG, 0x03);
write_reg(REG_SMPLRT_DIV, 4);
write_reg(REG_GYRO_CONFIG, 0x00);
write_reg(REG_ACCEL_CONFIG, 0x00);
配置结果为:
- 退出休眠
- 使用陀螺仪PLL时钟
- 启用数字低通滤波
- 采样输出速率200 Hz
- 加速度量程±2 g
- 陀螺仪量程±250 °/s
周期调度
#define SAMPLE_PERIOD_MS 5
#define COMM_PERIOD_MS   20
#define ALARM_PERIOD_MS  10
分别对应:
传感器采样:200 Hz
数据上传:50 Hz
报警判断:100 Hz
线程使用绝对时间休眠:
next += SAMPLE_PERIOD_MS;
k_sleep(K_TIMEOUT_ABS_MS(next));
这样可以减少I²C读取时间累积造成的周期漂移。
报警判断
bool abnormal =
	fabsf(attitude.roll_deg) > 60.0f ||
	fabsf(attitude.pitch_deg) > 60.0f ||
	attitude.gyro_norm_dps > 250.0f;
连续异常确认:
if (abnormal_count >= 10) {
	led_alarm_set(true);
}
相比单次超限立即报警,连续计数能够过滤瞬时抖动。
LED报警
#define BLINK_HALF_PERIOD_MS 100
报警时两路LED每100 ms交换一次状态:
phase = !phase;
set_leds(phase, !phase);
单个LED完整亮灭周期为200 ms,闪烁频率约为5 Hz,能够产生较明显的视觉提醒。
姿态数据发送
姿态角按照 0.01° 为单位转换成16位整数,并封装为匿名协议数据帧:
帧头 + 目标地址 + 功能ID + 数据长度
+ Roll + Pitch + Yaw + 状态
+ SC校验 + AC校验
上位机可以根据协议实时绘制姿态曲线或驱动三维模型。
四、功能展示
4.1 启动验证
开发板复位后应输出:
*** Booting Zephyr OS build v4.3.0 ***

MAX32655FTHR MPU6050 attitude monitor
WHO_AM_I read start: address=0x68 register=0x75
WHO_AM_I read complete: ret=0 value=0x68
MPU6050 identity verified
MPU6050 ready; sampling=200 Hz alarm=100 Hz telemetry=50 Hz
4.2 静止姿态演示
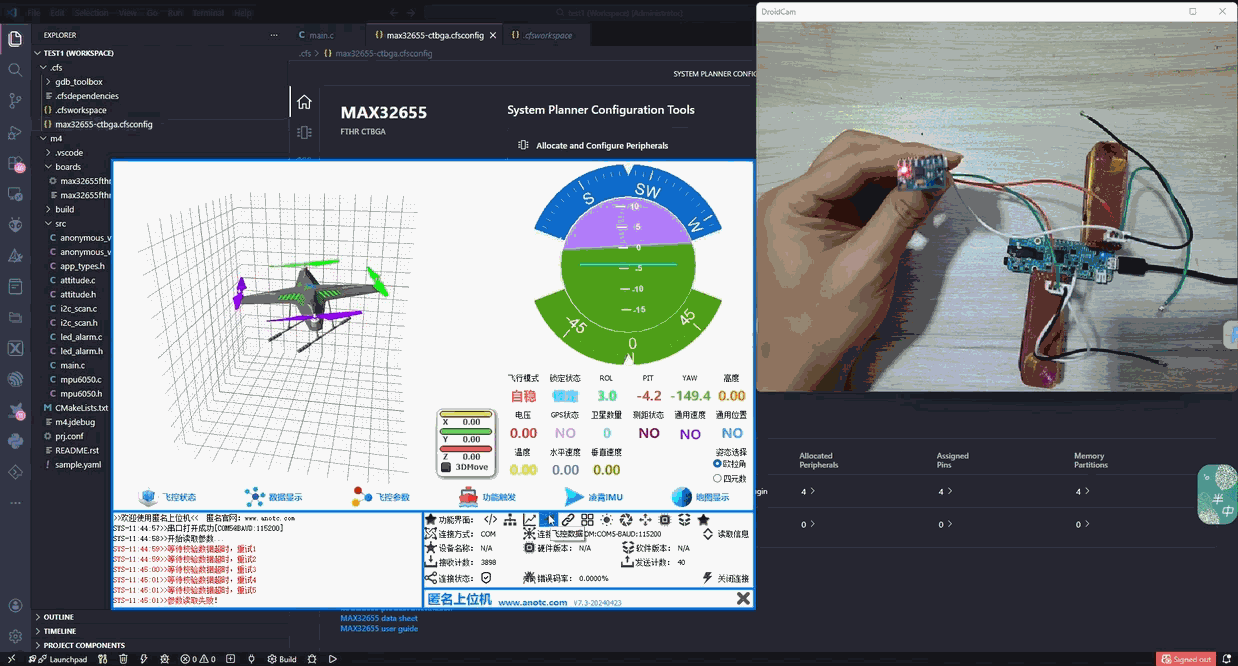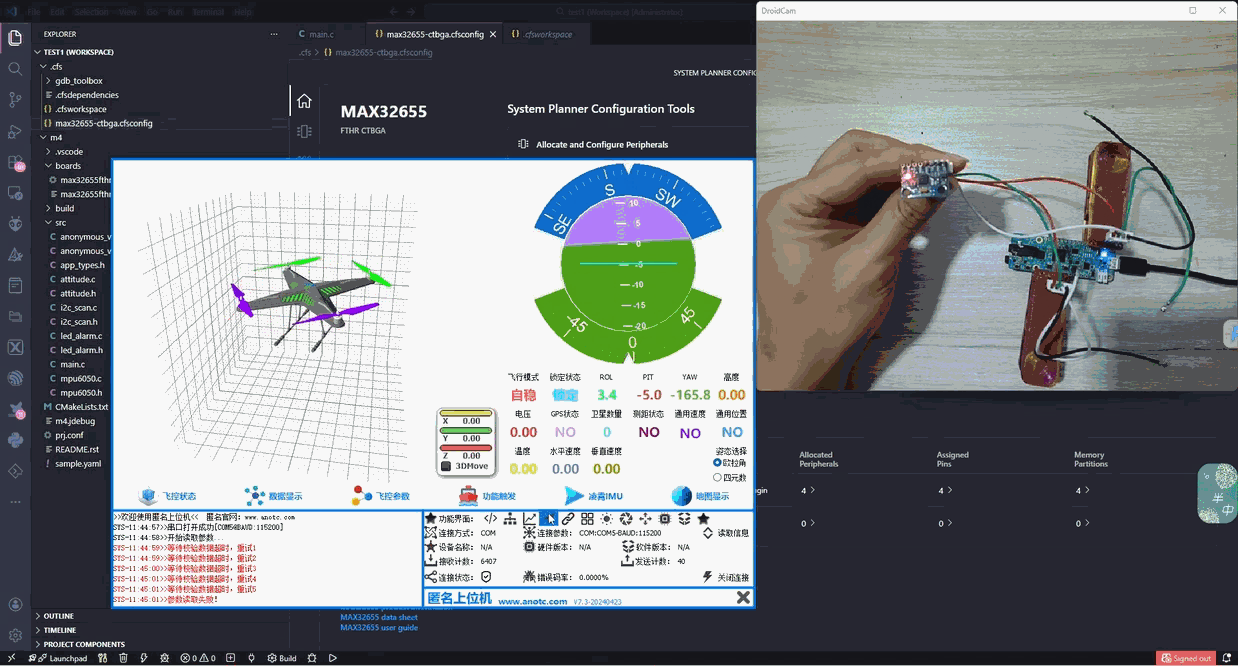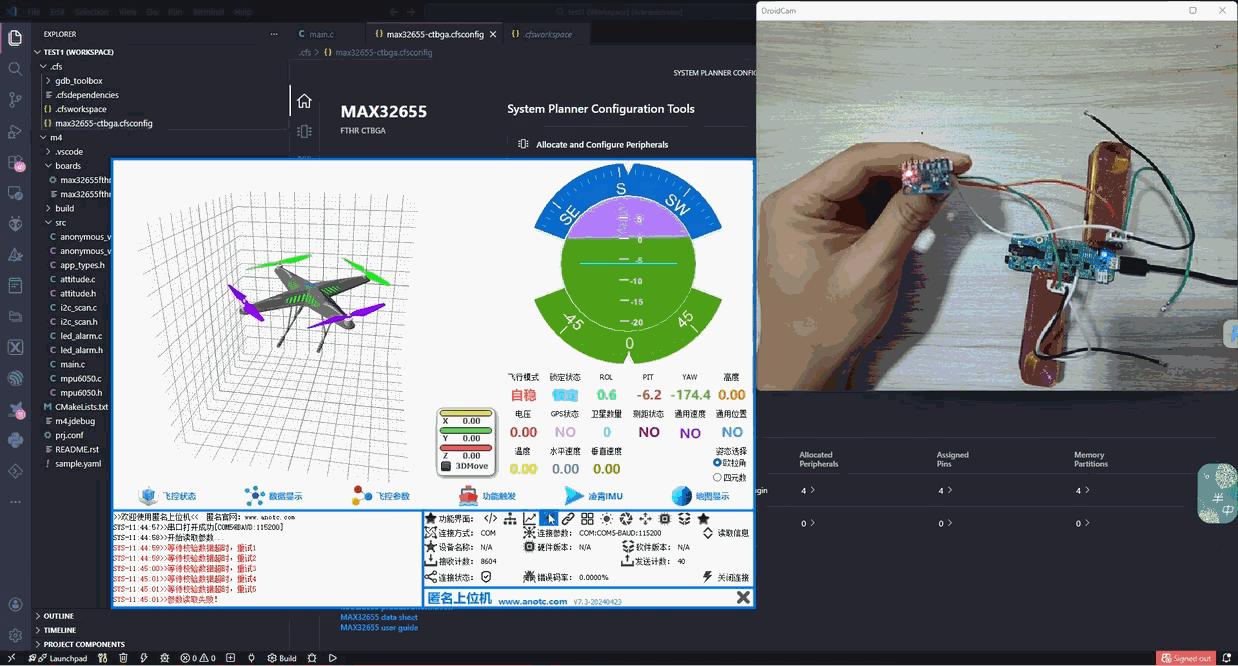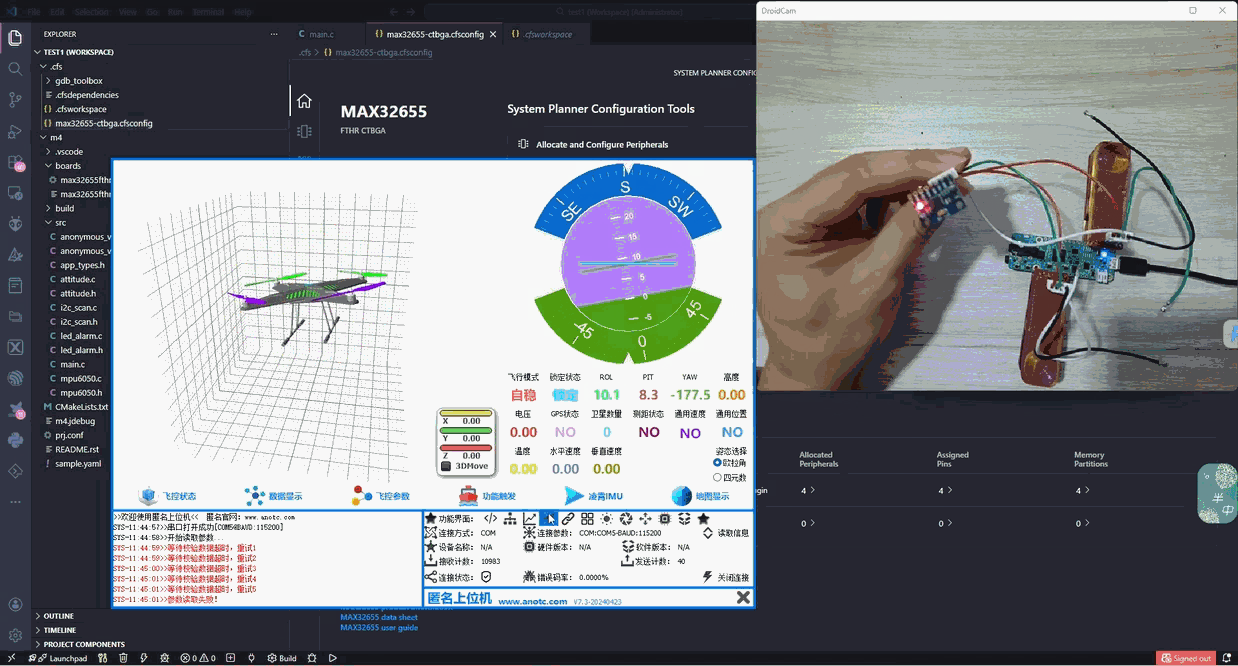
将开发板水平放置:
- Roll和Pitch接近0°
- 上位机模型保持水平
- 板载报警灯熄灭
缓慢转动开发板:
- 上位机姿态模型同步转动
- Roll、Pitch和Yaw数据连续变化
- 动作显示平滑,无明显卡顿
4.3 倾斜报警演示
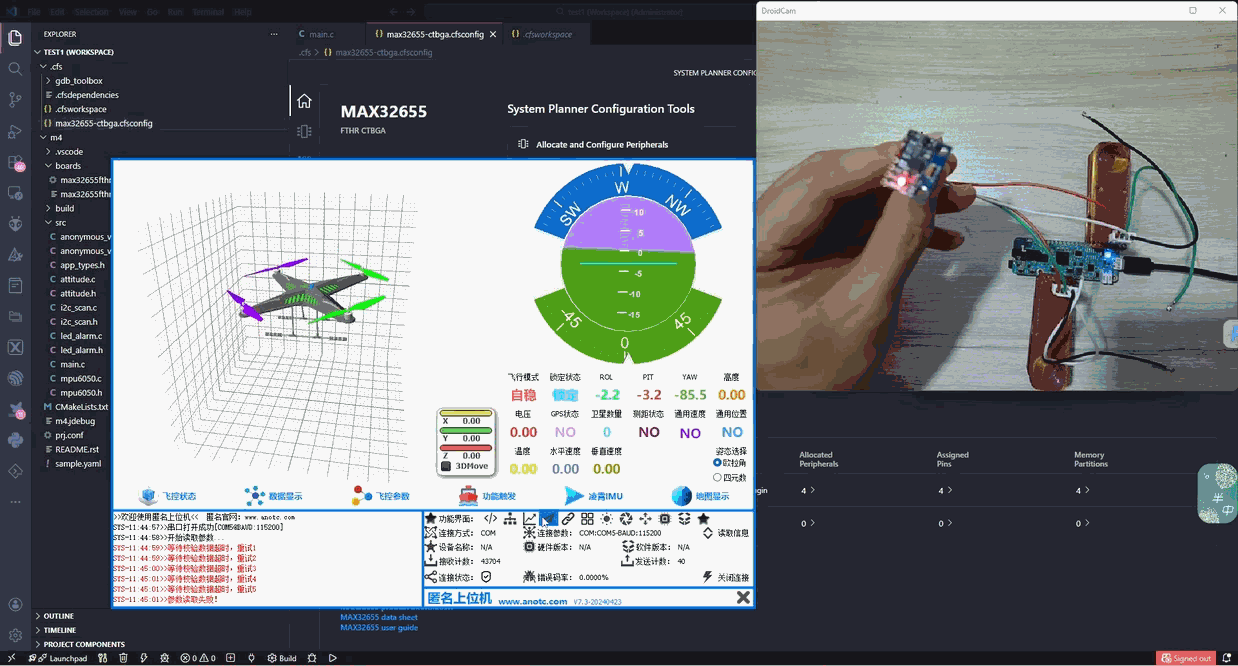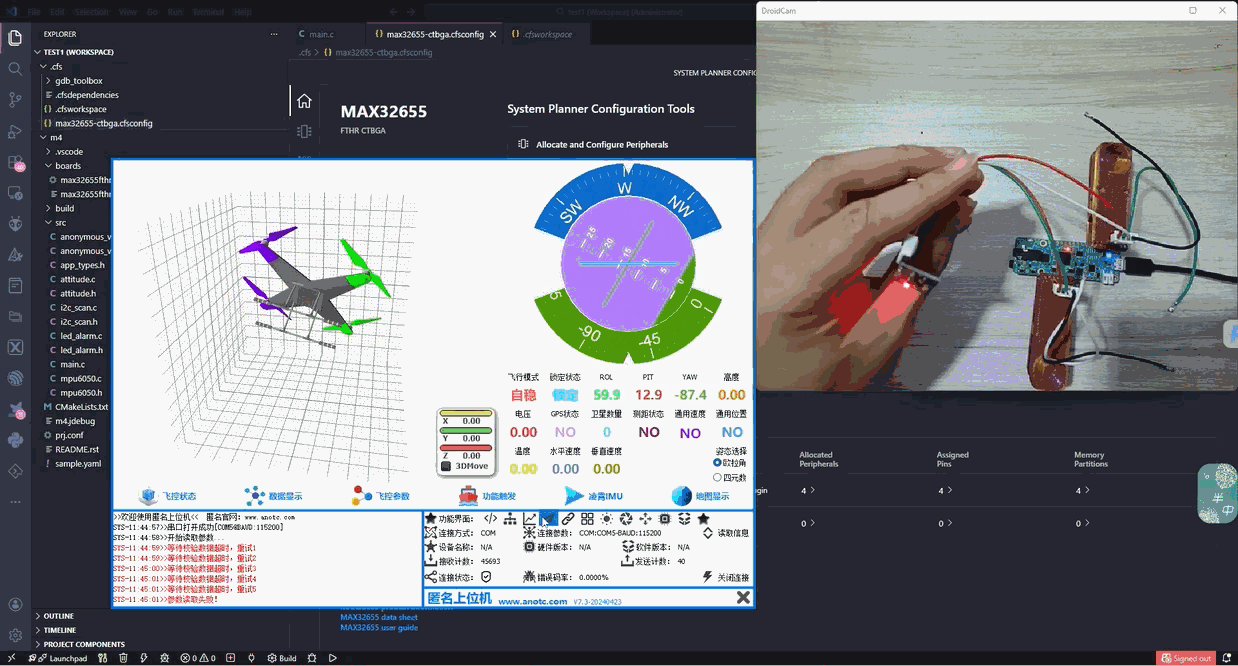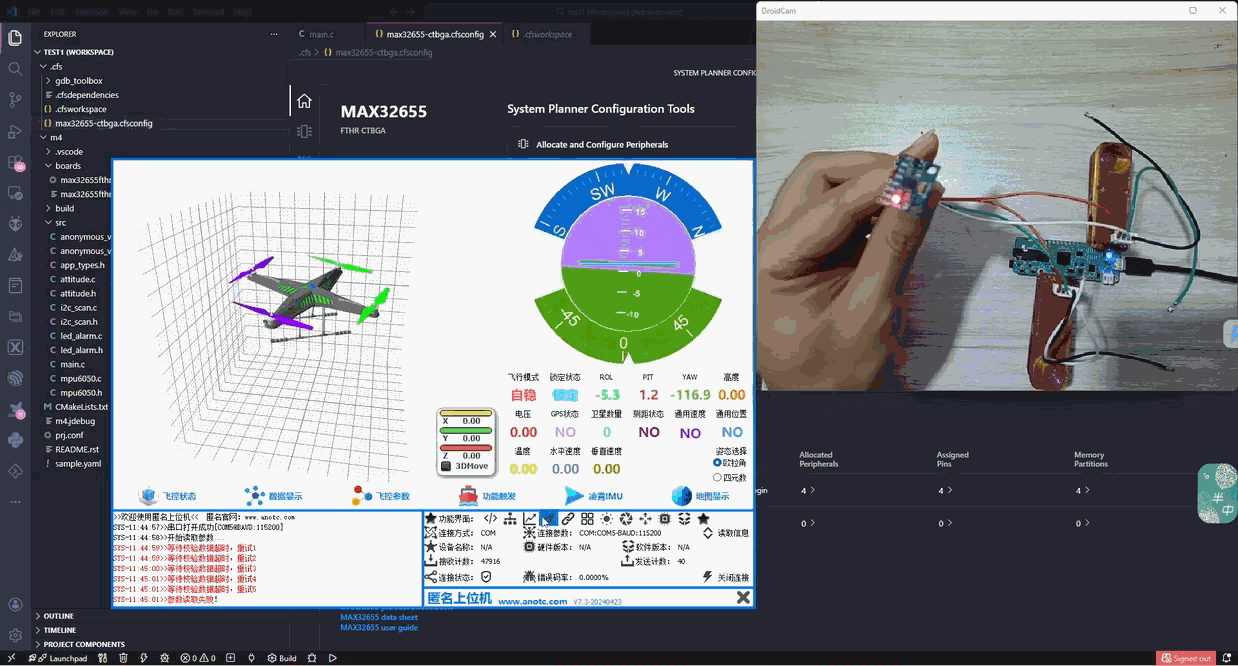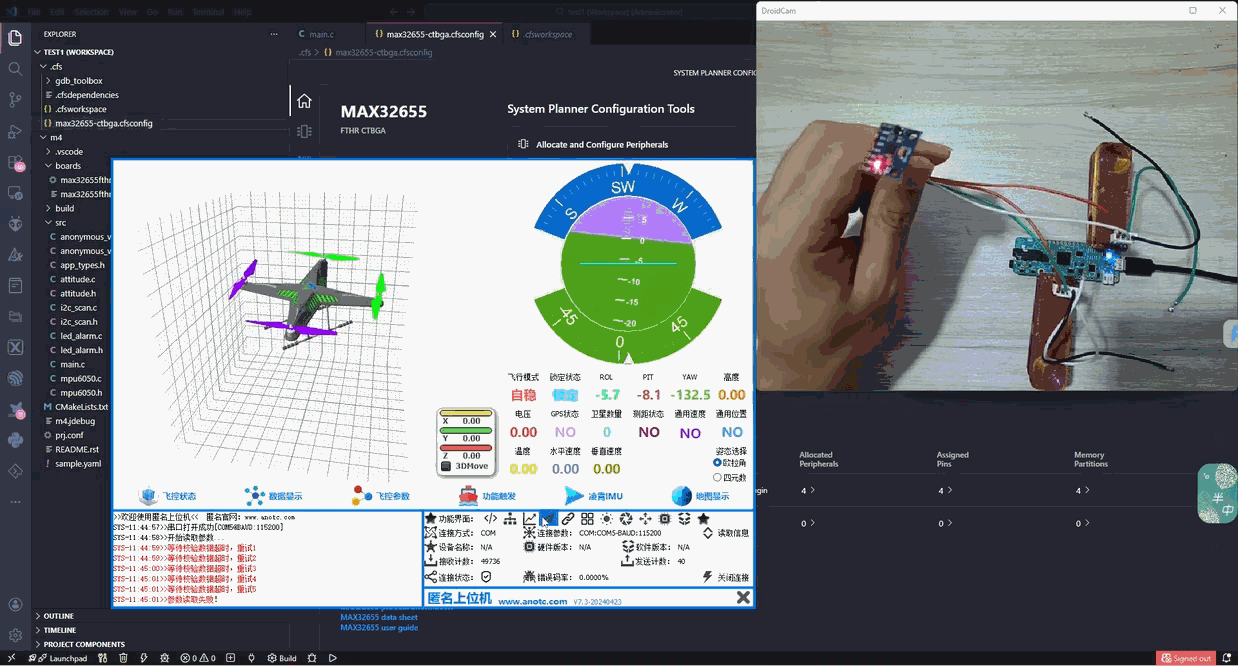
缓慢将开发板倾斜超过60°:
- 系统在约100 ms确认异常
- 板载两路LED开始快速交替闪烁
- 上位机仍持续显示实时姿态
将开发板恢复水平:
- 系统连续确认姿态恢复正常
- 报警LED自动关闭
4.4 快速旋转报警演示
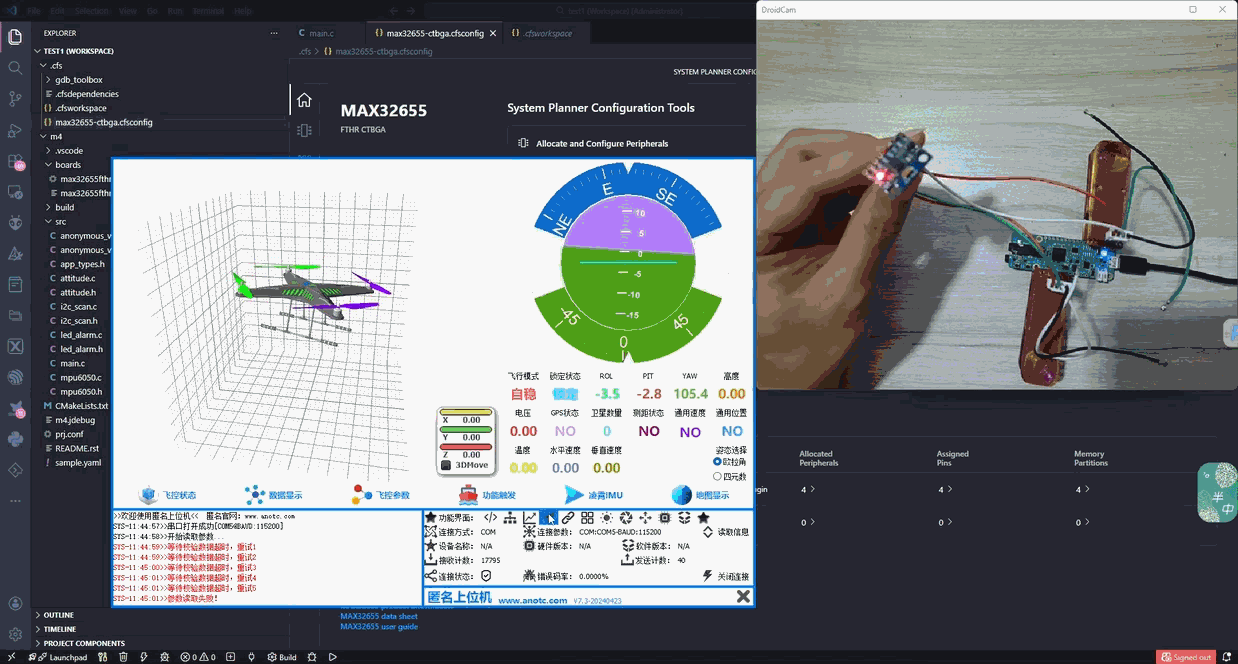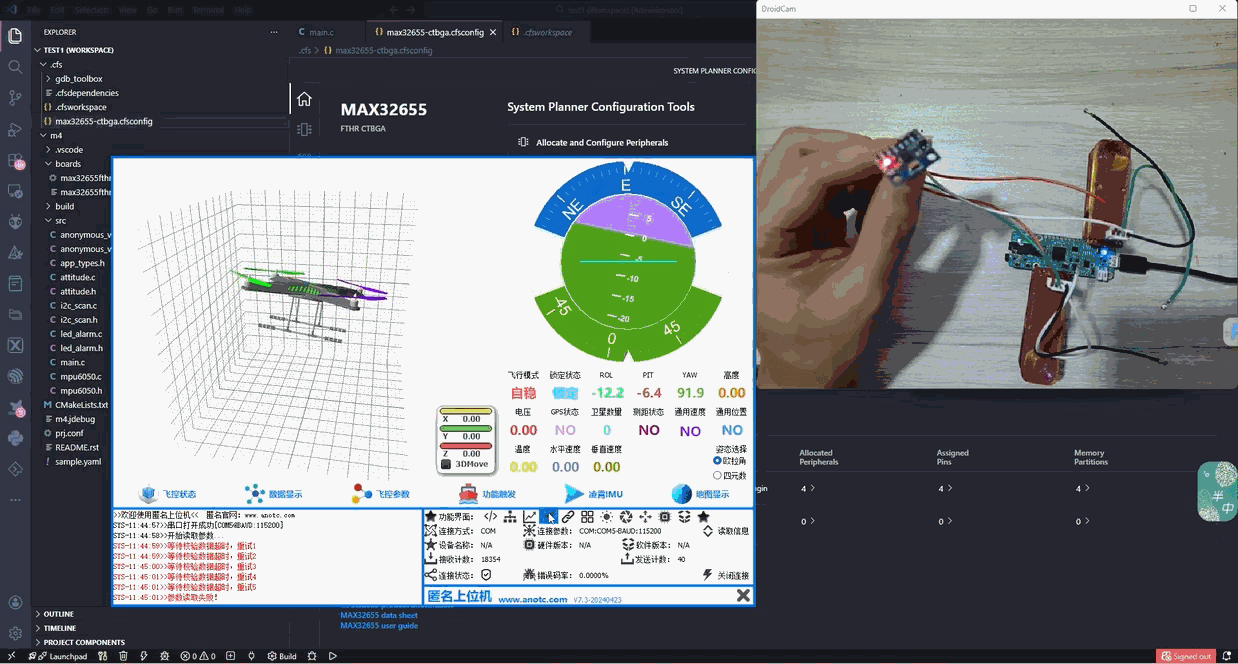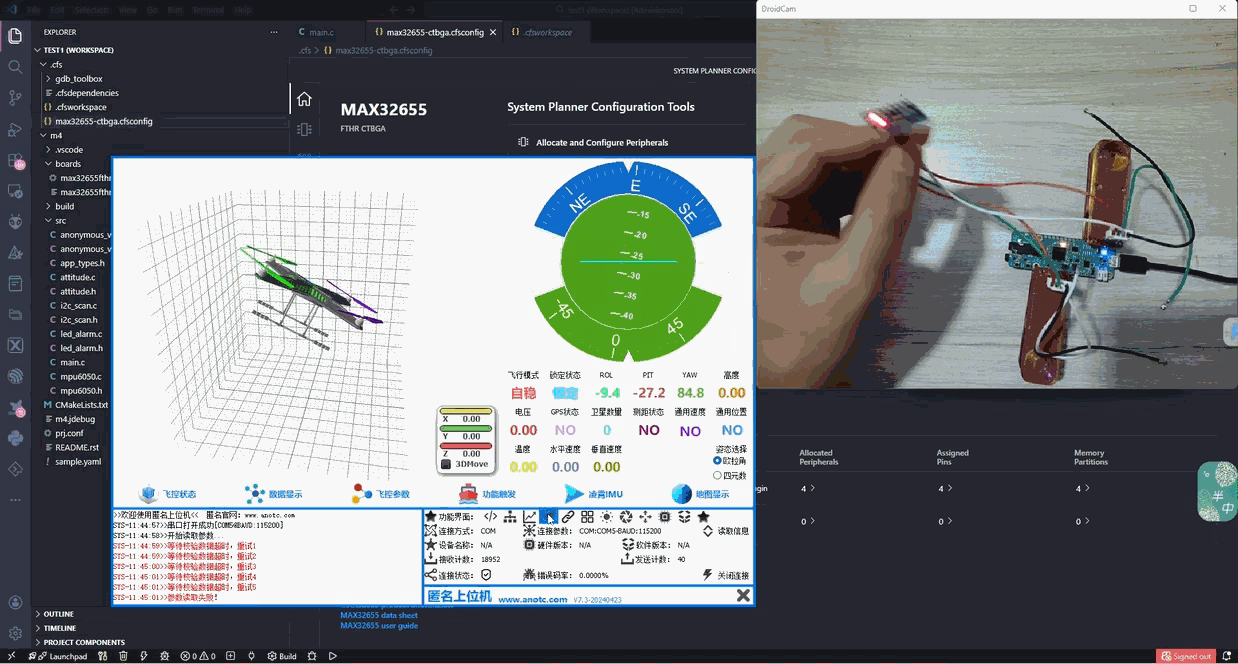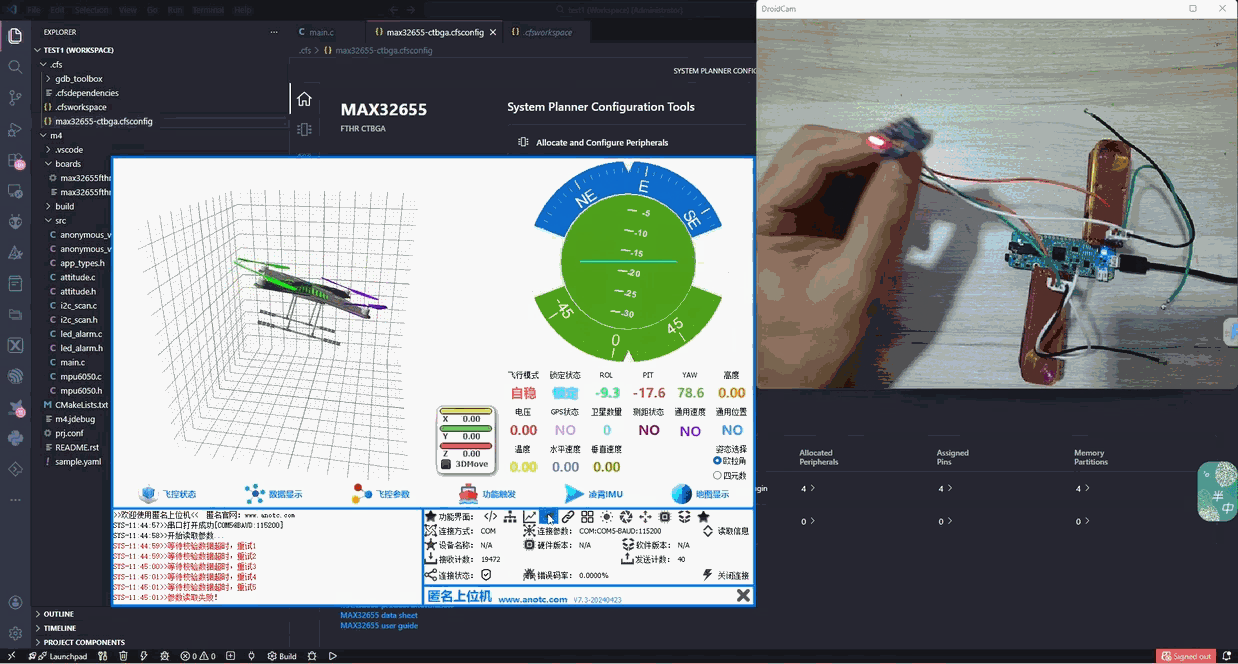
快速旋转开发板:
- 即使倾斜角没有超过60°
- 当合成角速度超过250 °/s时仍会触发报警
- 展示系统不仅能识别静态倾斜,也能识别剧烈运动
五、总结
5.1 遇到的难点及解决方法
难点一:串口没有日志
最初使用的板级配置与实际UART控制台不一致,导致程序虽然已经烧录,但串口没有输出。
解决方法:
- 使用 MAX32655FTHR 官方板级目标
- 将
zephyr,console配置为板载 DAPLink 对应的 UART0 - 使用
115200 8N1 - 避免复用其他开发板的构建缓存
难点二:I²C扫描或读取阻塞
I²C控制器、引脚复用、电压域和上拉电阻中任一项配置错误,都可能造成总线一直等待。
解决方法:
- 使用 Feather 接口对应的 I2C2
- SCL连接P0.30,SDA连接P0.31
- GY-521使用3.3V供电
- 明确选择VDDIOH电压域
- 检查SDA和SCL空闲电压
- 使用
WHO_AM_I定点读取代替全地址扫描
5.2 结语
本项目完成了从惯性数据采集、姿态融合、异常判断,到上位机显示和本地灯光报警的完整闭环。
它不仅是一个姿态显示演示,也可以进一步扩展为智能家居倾倒报警器、门窗状态传感器、设备防拆终端或低功耗无线姿态节点。后续还可以利用 MAX32655 的 Bluetooth Low Energy 功能,将姿态数据直接发送到手机或智能家居网关。


 l98405CX反C
 豆腐Orz
