
一、 所选任务
【姿态监测终端】
利用 6 轴 IMU 以 50Hz 以上采样率实时采集姿态数据,计算俯仰角、横滚角等姿态信息,并通过 PC 端实时显示设备姿态。当倾斜角超过设定阈值(如 60°)或姿态变化异常时,1 秒内触发报警。
二、 项目描述
本项目基于 ADI MAX32650FTHR 高性能嵌入式开发板与 InvenSense MPU-6500 六轴惯性测量单元(IMU),设计并实现了一套具备工业级高可靠性、高动态响应的实时姿态监测与异常报警终端。
终端实现了以下核心能力:
- 高速高精度采集:以 100 Hz 采样率定时采集三轴加速度计与三轴陀螺仪数据,内置 41 Hz 数字低通滤波(DLPF)有效滤除高频振动噪声。
- 高效姿态解算:集成 Madgwick 梯度下降姿态融合算法,通过四元数实时计算设备的俯仰角(Pitch)、横滚角(Roll)和相对航向角(Yaw),并在上电初始化阶段自动执行静止陀螺零偏校准。
- 毫秒级异常预警(< 10ms 触发):内置双重姿态报警状态机,包含合成倾斜角超限(>60∘)与剧烈动态翻转/摔落(角速度 >200∘/s)判决,帧级实时评估;报警解除引入 10° 滞回区间与 1 秒平稳防抖确认,彻底规避临界震荡。
- 直观人机交互:PC 端通过串口控制台以 10 Hz 刷新率输出格式化姿态流与告警状态;板载红/绿双色 LED 分别指示“正常心跳(绿灯 1 Hz)”与“告警快闪(红灯 5 Hz)”。
- 完备的总线自诊断体系:针对嵌入式现场接线与硬件故障,实现了总线拓扑扫描与自动识别机制,能准确区分板载既有器件与外接传感器,提供明确的故障定位排查指引。
三、 硬件介绍
1.主控开发板:ADI MAX32650FTHR
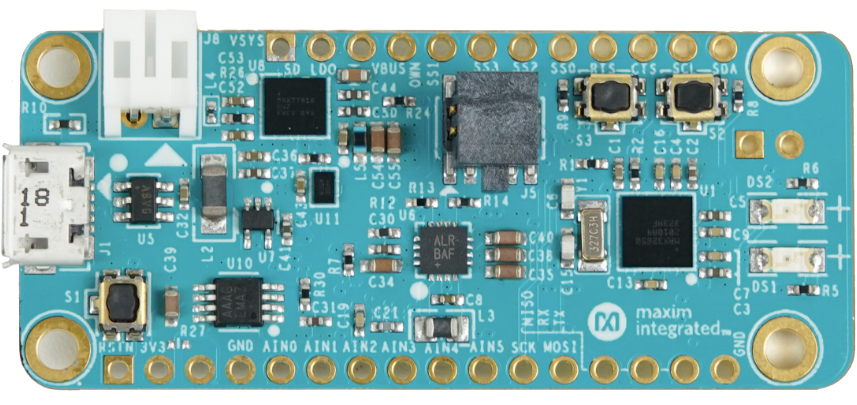
主要功能与作用:
- 板载超低功耗 MAX32650 微控制器(ARM Cortex-M4F @ 120MHz,带 FPU,内置 3MB Flash、1MB SRAM)。
- 板载 CMSIS-DAP DAPLink 调试器提供固件烧录与虚拟串口通信;
- 通过板载红/绿 LED:绿灯为系统正常运行心跳指示,红灯为异常报警与诊断故障指示。
2.传感器模块:MPU-6500
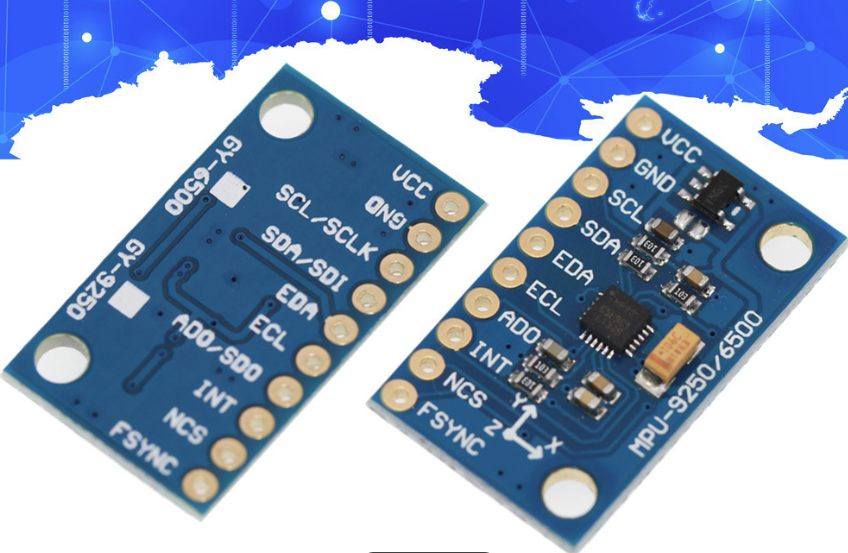
主要功能与作用:集成 3 轴陀螺仪(±2000∘/s±2000∘/s)与 3 轴加速度计(±8g±8g),内置 16 位 ADC 与数字运动处理器,通过 I2C 接口提供高精度六轴运动数据。
四、 方案框图 + 设计思路
1. 系统方案框图
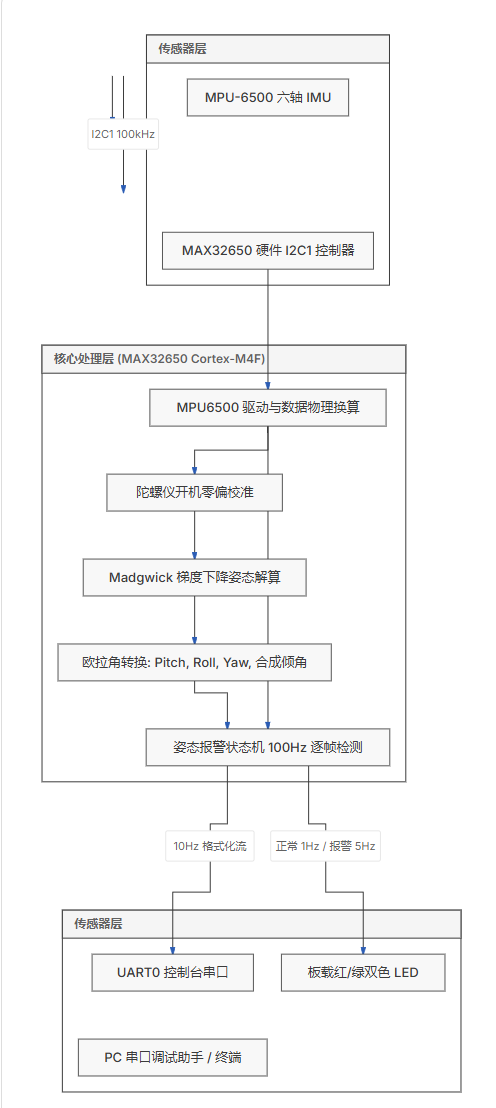
2. 系统设计思路
- 分层解耦架构:自底向上划分为“外设硬件驱动层 →→ 传感器控制层 →→ 数学滤波算法层 →→ 业务状态机层 →→ 交互呈现层”,确保各模块职责单一。
- 高频解算与轻量交互分离:
- 解算层采用 100 Hz 定拍运行:满足采样定理并覆盖 41 Hz DLPF 滤波带宽,确保对翻转、掉落等高动态异常具备极高灵敏度;
- 显示层降频至 10 Hz 输出:保证 PC 端串口数据平稳流畅不刷屏,且控制台通信占用率控制在 10% 以内,避免串口 I/O 阻塞关键控制循环。
- 双模异常判决机制:
- 静态/准静态:计算设备相对水平面的合成倾角 tilt=pitch2+roll2tilt=pitch2+roll2,超过 60∘ 即刻告警;
- 瞬态剧烈冲击:计算三轴角速度模长 ∥ω⃗∥=gx2+gy2+gz2∥ω∥=gx2+gy2+gz2,超过200∘/s 即判定为摔落或剧烈撞击,避免缓慢积分导致报警滞后。
五、 原理图与硬件接线设计
本项目采用 MAX32650FTHR 标准 Feather 排针接口直连外部 MPU-6500 模块,接线关系如下:
硬件接线映射表
MPU-6500 引脚 | MAX32650FTHR 排针位置 | 信号名称与特性 | 说明 |
|---|---|---|---|
VDD | J4 pin2 或 J3 pin3 | 3V3_EXT / VBUS (5V) | 供电电源。若从 J4 pin2 取电需确认 3.3V 处于激活状态;若模块带 5V$\to$3.3V LDO 也可接 J3 pin3。 |
GND | J4 pin4 或 J4 pin16 | DGND | 系统数字地。 |
SDA | J3 pin12 |
| I2C1 串行数据线,开发板已板载 3.3kΩ 上拉电阻(R3 接 3V3)。 |
SCL | J3 pin11 |
| I2C1 串行时钟线,开发板已板载 3.3kΩ 上拉电阻(R4 接 3V3)。 |
六、 软件流程图 + 调试软件说明 + 关键代码说明
1. 软件主流程图
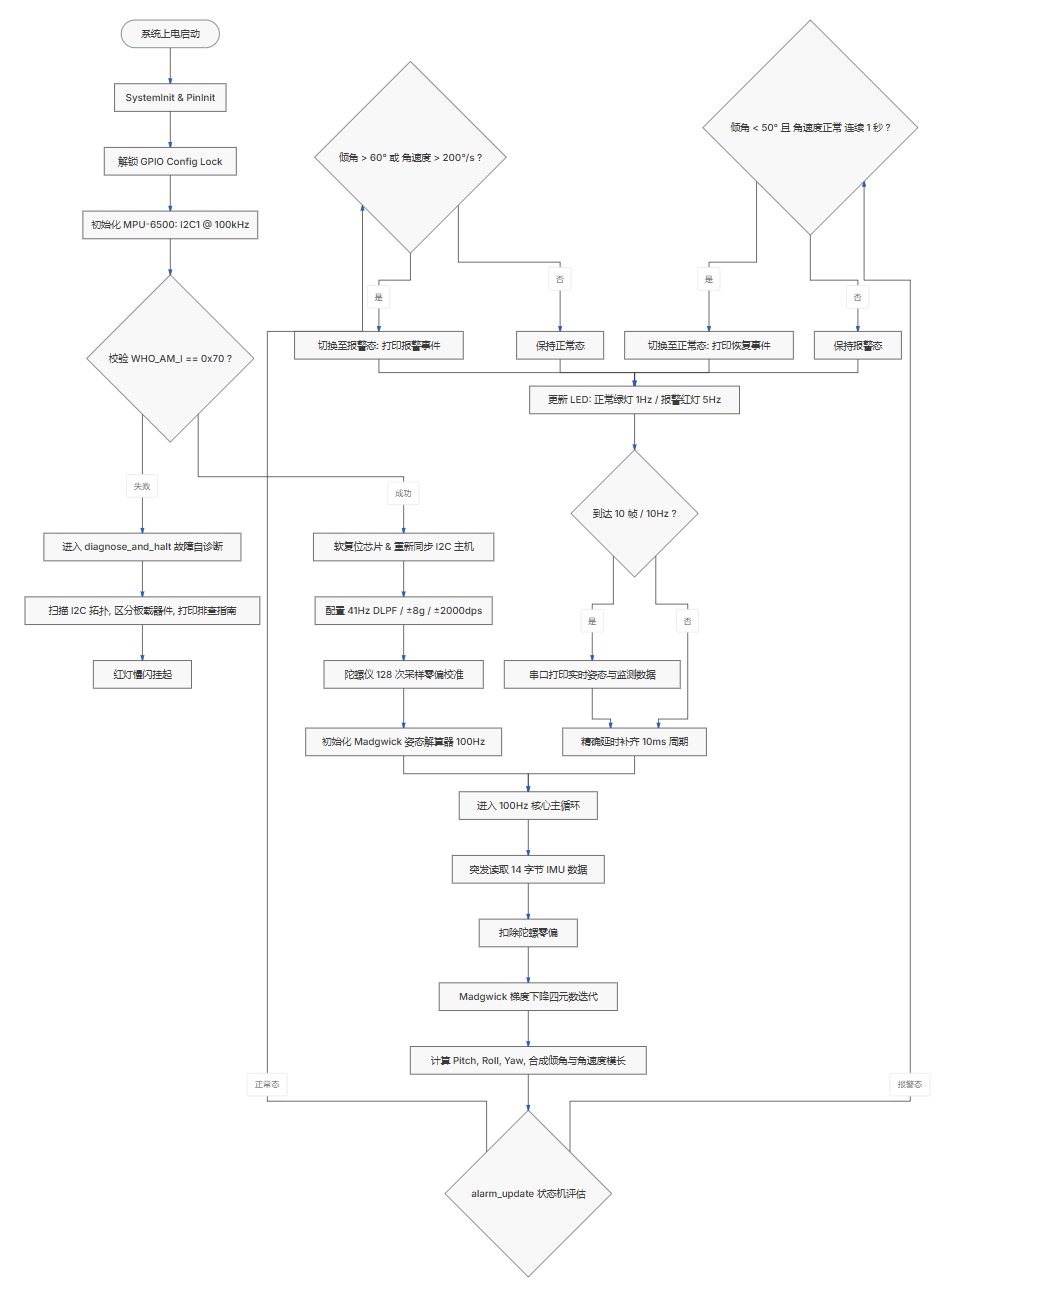
2. 调试软件与开发环境
- IDE / 编辑环境:VS Code + CodeFusion Studio 2.3.0 插件
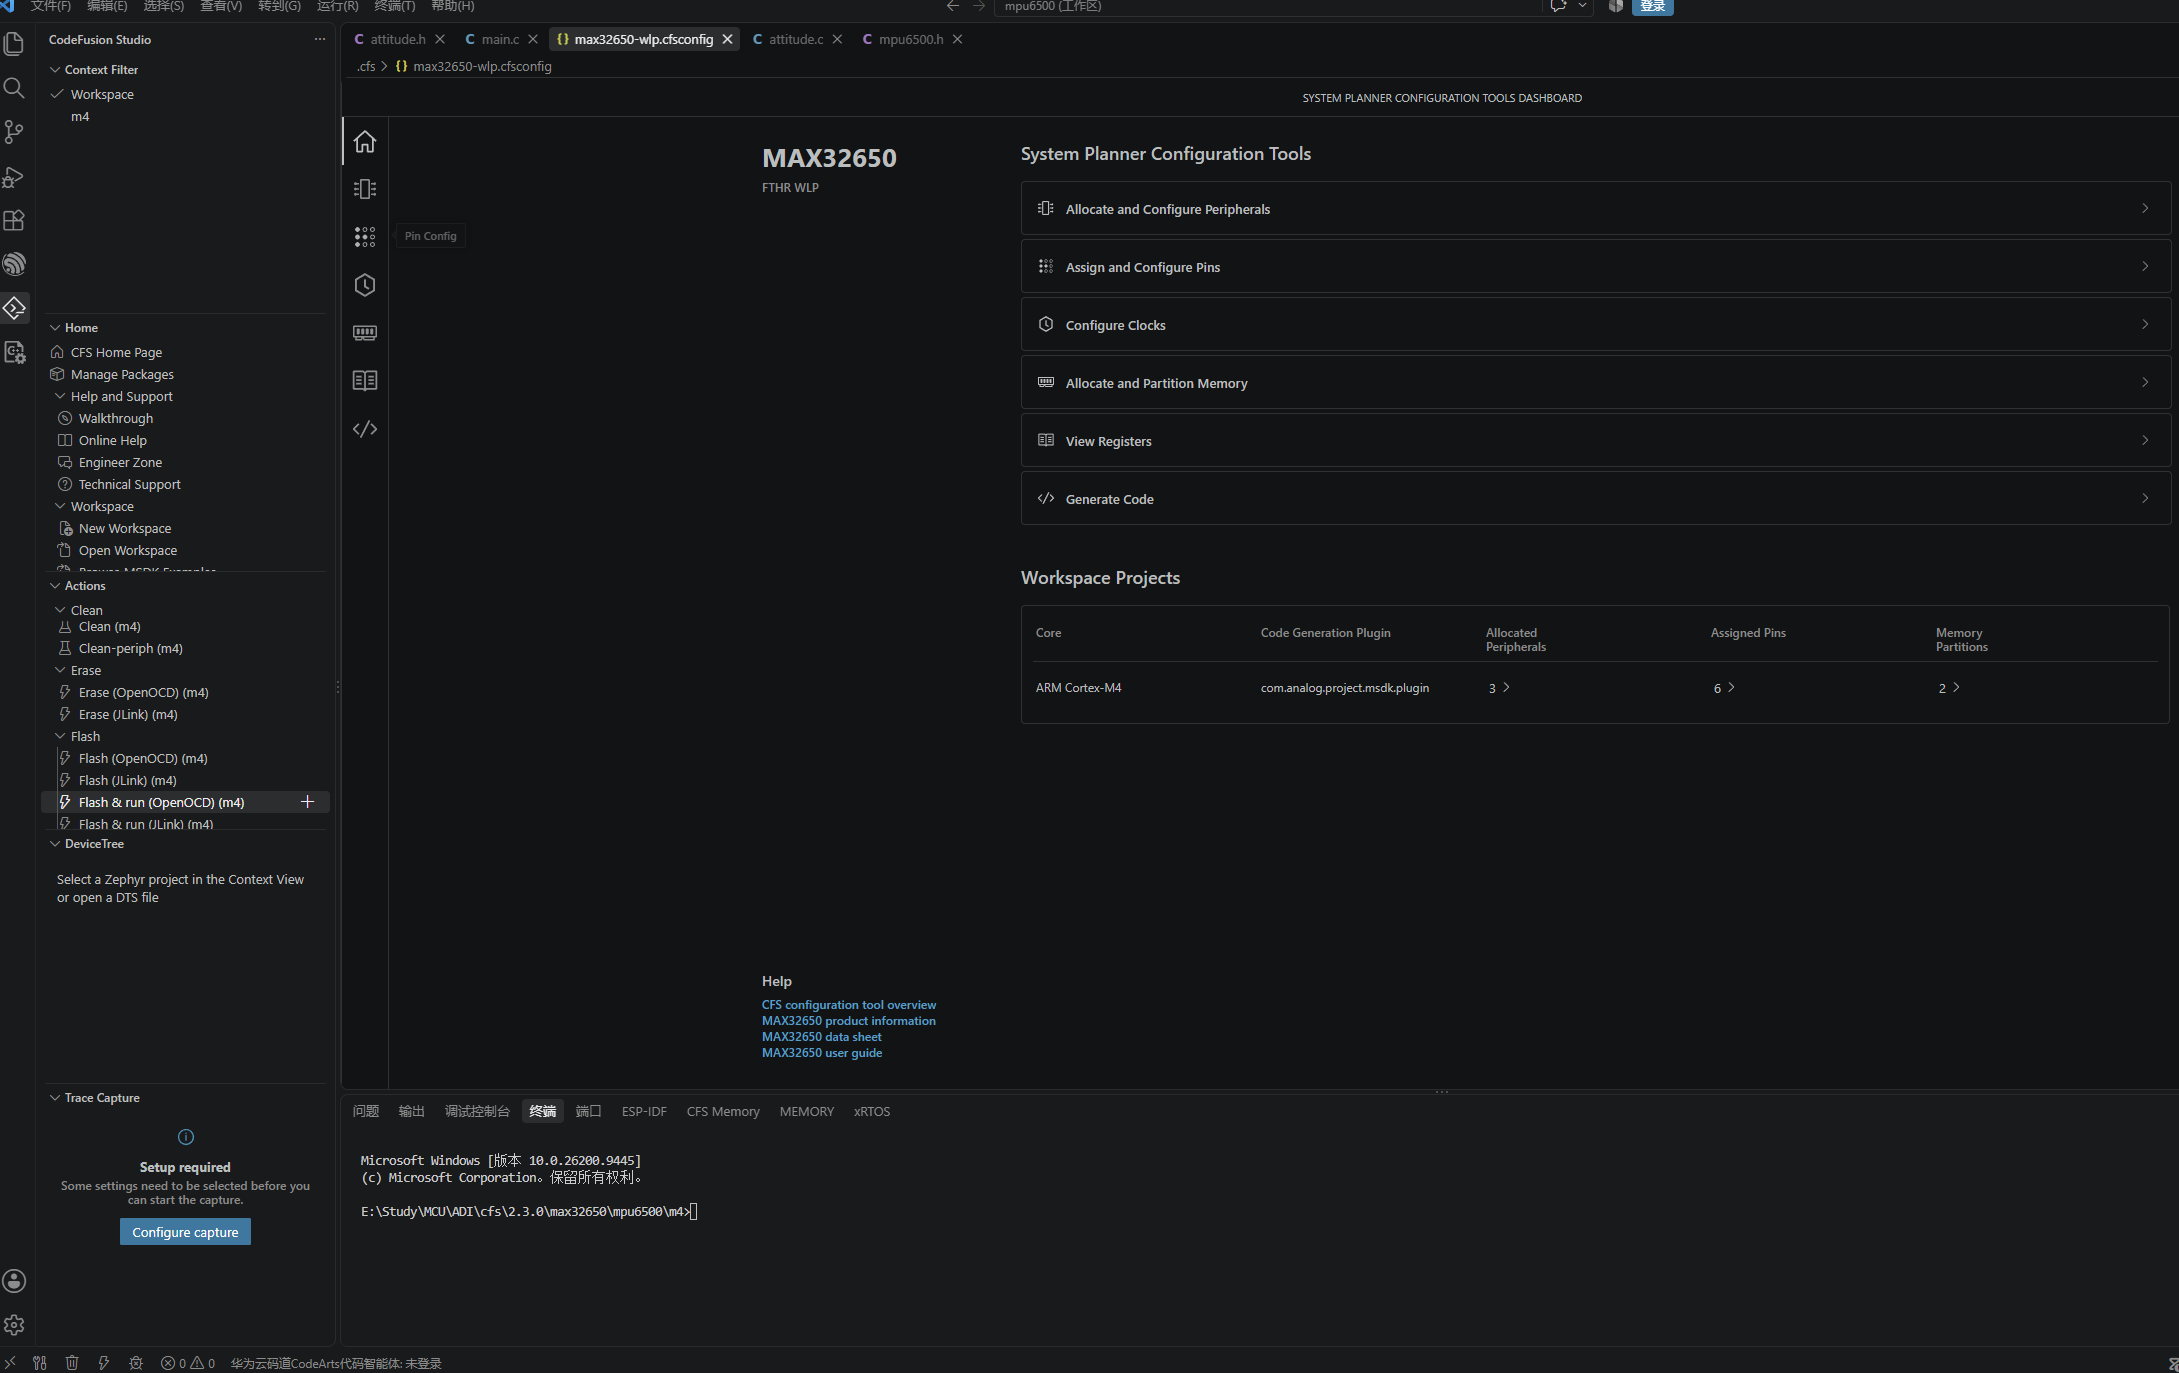
- 构建工具链:CFS 内置
make.exe+arm-none-eabi-gcc14.3.1 (Arm GNU Toolchain 14.3.Rel1) - 烧录与调试:板载 DAPLink + OpenOCD / GDB
- 终端监控软件:串口助手 / CFS 串行监视器(波特率 115200,8 数据位,1 停止位,无校验位)
3. 关键代码说明
(1) CFS 引脚锁闭穿透(解决 I2C 无应答根本原因)
在 main.c 中,必须于外设初始化前解除 CFS 系统生成的引脚配置锁:
cint main(void)
{
    mpu6500_t imu;
    int err;
    // CFS 生成的 soc_init.c::PinInit() 会锁定引脚配置,
    // 导致驱动内部 MXC_GPIO_Config() 切换 I2C 功能被静默忽略。
    // 解锁后外设驱动方可正常接管 P2.17/P2.18 引脚。
    MXC_GPIO_SetConfigLock(MXC_GPIO_CONFIG_UNLOCKED);

    err = MPU6500_Init(&imu, EXAMPLE_I2C, EXAMPLE_MPU6500_ADDR);
    // ...
}
(2) 消除背靠背 I2C 事务 E_BUSY (-6) 陷阱
在 mpu6500.c 中,增加底层硬件状态轮询,保证事务完全释放:
cstatic int wait_bus_idle(const mpu6500_t *dev)
{
    // 硬件清 BUSY 比置 DONE 晚几个时钟周期,SDK 函数只等 DONE 就返回。
    // 等待 STATUS.BUSY 完全清零,彻底避免背靠背调用返回 E_BUSY (-6)
    for (int tries = 0; tries < 100; tries++) {
        if (!(dev->i2c->stat & MXC_F_I2C_REVA_STATUS_BUSY)) {
            return E_NO_ERROR;
        }
        MXC_Delay(MXC_DELAY_USEC(100));
    }
    return E_BUSY;
}
(3) Madgwick 姿态解算核心迭代
在 attitude.c 中,融合角速度积分与重力场梯度下降校正:
cvoid Attitude_Update(float ax, float ay, float az, float gx, float gy, float gz)
{
    // 1. 角速度 度/秒 转 弧度/秒,陀螺积分推导四元数变化率
    gx *= 0.0174533f; gy *= 0.0174533f; gz *= 0.0174533f;
    q_dot1 = 0.5f * (-q_x * gx - q_y * gy - q_z * gz);
    // ... 计算 q_dot2, q_dot3, q_dot4
    // 2. 加速度计有效时(非失重/冲击)执行重力方向梯度下降校正
    if (!(ax == 0.0f && ay == 0.0f && az == 0.0f)) {
        recip_norm = inv_sqrt(ax * ax + ay * ay + az * az);
        ax *= recip_norm; ay *= recip_norm; az *= recip_norm;
        // 计算目标函数雅可比负梯度步长 s0, s1, s2, s3
        // 将校正步按收敛因子 BETA 叠加
        q_dot1 -= ATTITUDE_BETA * s0;
        // ...
    }
    // 3. 欧拉法时间步长积分并重新归一化四元数
    q_w += q_dot1 * dt_seconds;
    // ... 归一化
}
(4) 带滞回与连续稳定判决的双重报警状态机
在 main.c 中实现高敏度触发与高抗扰解除:
cstatic int alarm_update(alarm_ctx_t *ctx, float tilt_deg, float gyro_mag)
{
    if (ctx->state == ALARM_STATE_NORMAL) {
        alarm_cause_t cause = ALARM_CAUSE_NONE;
        if (gyro_mag > ALARM_GYRO_DPS) {
            cause = ALARM_CAUSE_GYRO;          // 剧烈角速度(摔落/翻转)优先
        } else if (tilt_deg > ALARM_TILT_THRESHOLD_DEG) {
            cause = ALARM_CAUSE_TILT;          // 倾斜角超限(> 60°)
        }
        if (cause != ALARM_CAUSE_NONE) {
            ctx->state = ALARM_STATE_ACTIVE;
            ctx->cause = cause;
            ctx->stable_frames = 0;
            return +1;                         // 即刻触发报警(延迟 < 10ms)
        }
        return 0;
    }
    // 报警态解除逻辑:倾斜角回落至滞回门限(< 50°)且连续稳定 100 帧(1 秒)
    if (tilt_deg < ALARM_TILT_RELEASE_DEG && gyro_mag < ALARM_GYRO_DPS) {
        if (++ctx->stable_frames >= ALARM_RELEASE_FRAMES) {
            ctx->state = ALARM_STATE_NORMAL;
            ctx->cause = ALARM_CAUSE_NONE;
            ctx->stable_frames = 0;
            return -1;                        // 确认平稳解除报警
        }
    } else {
        ctx->stable_frames = 0;               // 出现抖动则重新累计
    }
    return 0;
}
七、 实物演示及说明
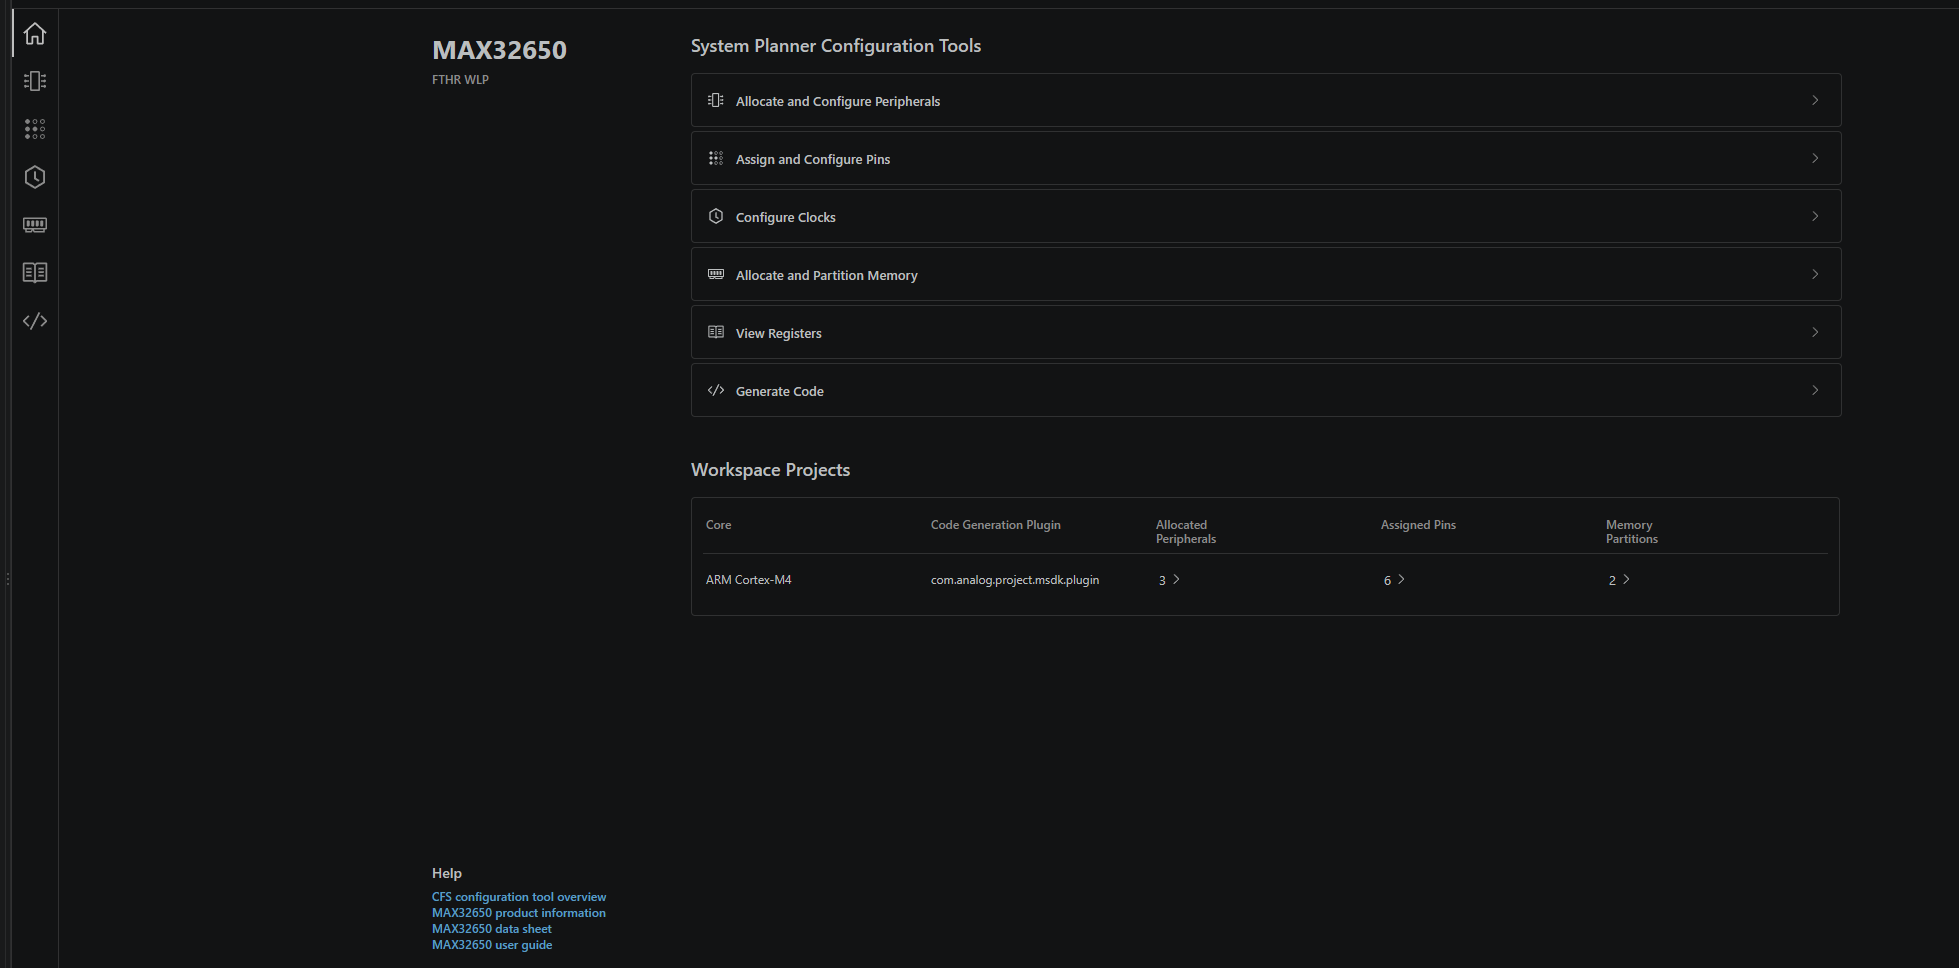
使用 CodeFusion Studio插件进行项目初始化
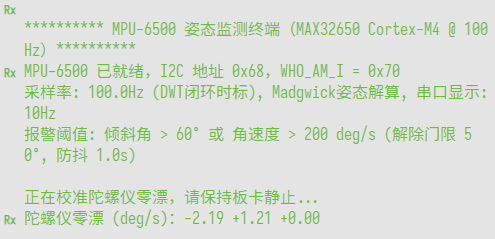
1. 启动与零偏校准输出
终端上电后自动打印外设挂载状态,并在前 128 次采样期间保持静止,测定初始陀螺仪温漂偏置:
2. 正常运行(静止与水平放置)
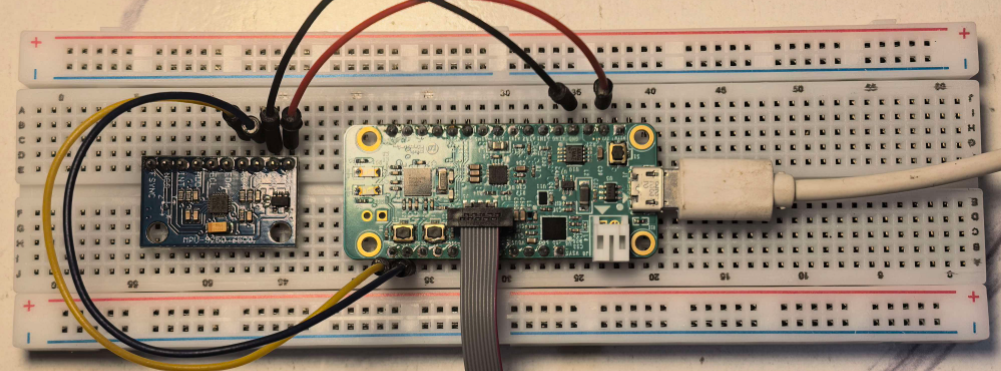
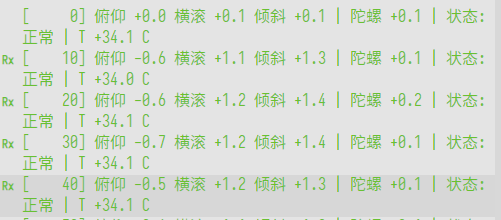
平放于桌面时,倾角接近 0°,角速度微弱,状态显示为正常,板载绿色 LED 呈 1 Hz 呼吸心跳闪烁:
3. 倾斜超限报警与滞回恢复(倾斜角 >60∘)
当将设备倾斜超过 60°,100 Hz 状态机在毫秒级内(单帧 10ms 即可判定)识别并发出报警,板载红色 LED 立即转为 5 Hz 剧烈闪烁;当恢复水平后,需在 <50∘ 连续平稳保持 1 秒(100 帧),方才解除报警:
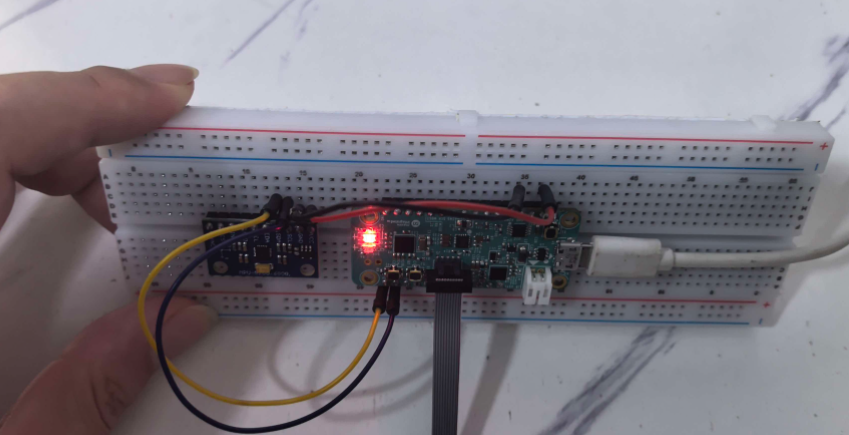
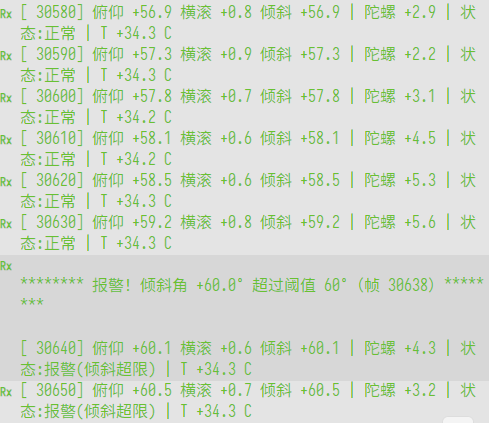
倾斜角度超过60°
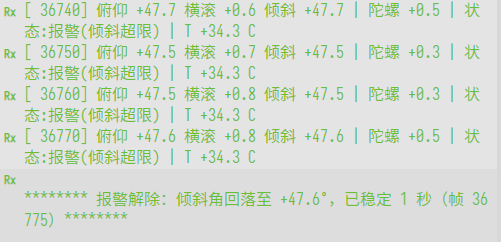
倾斜角度小于50°,并保持1秒后,报警消除
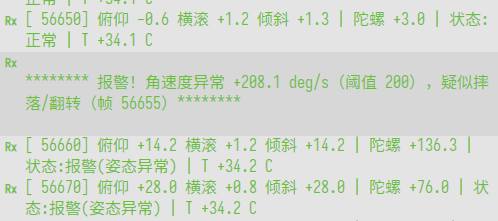
4. 动态翻转 / 剧烈摔落报警(角速度 >200∘/s)
在设备快速翻转或模拟掉落碰撞时,角速度模长突增,即便倾斜角尚未积分到位,也会被状态机以最高优先级判定为姿态异常并立即告警:
5. 故障自诊断树输出(接线/硬件异常模拟)
若未连接传感器或连线错误,程序自动扫描 I2C1 总线,识别出板载已有器件,并给出清晰的硬件排查建议:
MPU6500_Init 在地址 0x68 失败,错误码 -3(无 I2C 应答(通信错误))
正在扫描 I2C1 总线(地址 8..119)...
  -> 0x30 (板载)
  -> 0x36 (板载)
  -> 0x69 (板载)
总线上共发现 3 个器件。
诊断:总线上找不到任何 MPU-6500。总线主机与上拉电阻均正常
(板载器件有应答),因此问题出在模块一侧。请按以下顺序检查:
  1. 模块供电:3V3_EXT(J4 pin2)受 SHDN_LDO_N 控制,可能是关闭的——用万用表测量。
  2. 接线:SDA -> J3 pin12(P2.17),SCL -> J3 pin11(P2.18);两条线在排针上相邻。
  3. AD0:接 GND(0x68)。AD0 接高(0x69)与板载充电器冲突,本板上不可用。
八、 遇到的难点及解决方法
1. CFS 自动生成代码锁定 GPIO 配置引脚
- 问题现象:调用
MXC_I2C_Init()显示成功,总线上拉电阻正常,但扫描总线所有地址均无 ACK 应答。 - 原因剖析:CFS 预生成的
soc_init.c::PinInit()在SystemInit()执行完毕时调用了MXC_GPIO_SetConfigLock(MXC_GPIO_CONFIG_LOCKED)。由于 MAX32650 驱动库的锁定策略,后续所有的MXC_GPIO_Config会被静默忽略且仍返回E_NO_ERROR(假成功),导致 P2.17/P2.18 根本没有切换至 I2C1 模式。 - 解决办法:在
main()函数首行显式执行MXC_GPIO_SetConfigLock(MXC_GPIO_CONFIG_UNLOCKED),彻底解除配置锁,让驱动能成功占有并配置对应引脚。
2. 开发板板载器件 I2C 地址冲突避让
- 问题现象:若将 MPU-6500 的 AD0 引脚接 3.3V(即地址 0x69),通信异常。
- 原因剖析:MAX32650FTHR 开发板的 I2C1 总线上已经挂载了 3 颗板载外设:
0x30(MAX11261 24位 ADC)、0x36(MAX77818 电量计)、0x69(MAX77818 充电芯片)。MPU-6500 地址设为 0x69 会与 MAX77818 充电器严重冲突。 - 解决办法:严格要求 MPU-6500 的 AD0 引脚接地,从机地址固定为
0x68;并在诊断逻辑中硬编码过滤板载器件地址。
九、 对本次活动的心得体会
- 芯片性能与架构体验:
- ADI MAX32650 微控制器拥有极其充沛的片上资源(120MHz Cortex-M4F + 3MB Flash + 1MB SRAM),单精度浮点运算单元(FPU)在运行 Madgwick 四元数与开方/三角函数运算时毫无压力,单次解算仅耗时数微秒,非常适合高动态工业测控与边缘传感计算场景。
- 工具链与生态感受:
- CodeFusion Studio (CFS 2.3.0) 结合 Makefile 与 VS Code,工程组织清晰,编译效率极高。但 CFS 的图形化 System Planner 生成代码(如
soc_init.c中的 GPIO Config Lock)与底层的 PeriphDrivers 驱动库在设计哲学上存在一定脱节,若不深入阅读底层寄存器与汇编驱动,容易在“引脚静默锁定”等深坑中耗费大量调试时间。建议在后续官方文档或 SDK 模板中增加相关安全锁机制的提示。
- CodeFusion Studio (CFS 2.3.0) 结合 Makefile 与 VS Code,工程组织清晰,编译效率极高。但 CFS 的图形化 System Planner 生成代码(如
- 活动收获与展望:
- 本次任务不仅完成了六轴姿态数据的高帧率融合与姿态报警,更深入挖掘了 ARM Cortex-M4 平台底层的 I2C 通信时序、总线竞争恢复及抗震荡滞回状态机设计,积累了宝贵的软硬件联调与底层容错排障经验。后续可进一步扩展 OLED 实时波形渲染,或通过蓝牙/串口将姿态数据推送到上位机进行 3D 姿态模型同步渲染。

 l98405
 豆腐Orz
 小丸子
