
1 项目摘要
所选任务:
赛道二:智能感知
入门级题目2:姿态监测终端
本项目基于ADI公司的MAX32655FTHR开发板,设计并实现了一套姿态监测终端。系统以MPU-9250(6轴IMU + AK8963磁力计)为传感核心,以100 Hz采样率实时采集加速度、角速度和地磁场数据,通过9轴Mahony滤波算法融合解算出俯仰角(pitch)、横滚角(roll)和偏航角(yaw),并在128×64 SSD1315 OLED显示屏上以"人工地平线"形式实时可视化设备姿态。当设备与水平面倾角超过60°阈值时,OLED立即切换至报警画面,1秒内完成报警提示。
本项目所有开发与调试均在CodeFusion Studio™(CFS)IDE中完成,固件基于MSDK(Maxim Software Development Kit)使用GCC ARM嵌入式工具链编译。工程代码结构清晰、模块化程度高,包含MPU-9250驱动、软件I2C总线驱动、SSD1315 OLED驱动、Mahony姿态解算引擎和主控逻辑五个核心模块,全部为独立编写,体现了完整的嵌入式系统开发能力。
关键词: MAX32655FTHR;MPU-9250;姿态解算;Mahony滤波;CodeFusion Studio;嵌入式系统
2 设计方案
下面从硬件和软件两部分介绍项目的实现过程。
2.1 硬件部分
2.1.1 MAX32655FTHR开发板
MAX32655FTHR是ADI公司推出的一款面向边缘智能和低功耗应用的Feather格式开发板,核心芯片为MAX32655(ARM Cortex-M4F,主频100 MHz,带硬件FPU)。板载资源包括:
- 核心MCU: MAX32655,ARM Cortex-M4F,100 MHz,512 KB Flash + 128 KB SRAM
- 电源管理: MAX20303 PMIC,支持锂电池输入(3.7V–4.2V)
- 无线连接: 蓝牙低功耗(BLE)模块
- 存储: 外部SPI Flash(W25系列)
- 调试接口: CMSIS-DAP / JLink SWD
- 用户外设: LED(红/绿/蓝)、按钮
本项目中,MAX32665FTHR作为主控平台,负责传感器数据采集、姿态解算、OLED显示驱动和报警逻辑控制。
2.1.2 MPU-9250 9轴传感器
MPU-9250是InvenSense(现属TDK)生产的集成式6轴惯性测量单元(IMU),内部集成了3轴加速度计、3轴陀螺仪,并通过I2C从设备接口外接了一颗AK8963 3轴磁力计,构成完整的9轴传感系统。
主要规格参数:
参数 | 加速度计 | 陀螺仪 | 磁力计(AK8963) |
|---|---|---|---|
量程 | ±4 g | ±500 dps | ±4800 μT(16-bit) |
灵敏度 | 8192 LSB/g | 65.5 LSB/dps | 0.15 μT/LSB |
采样率 | 100 Hz | 100 Hz | 100 Hz |
DLPF截止频率 | ~44 Hz | ~44 Hz | — |
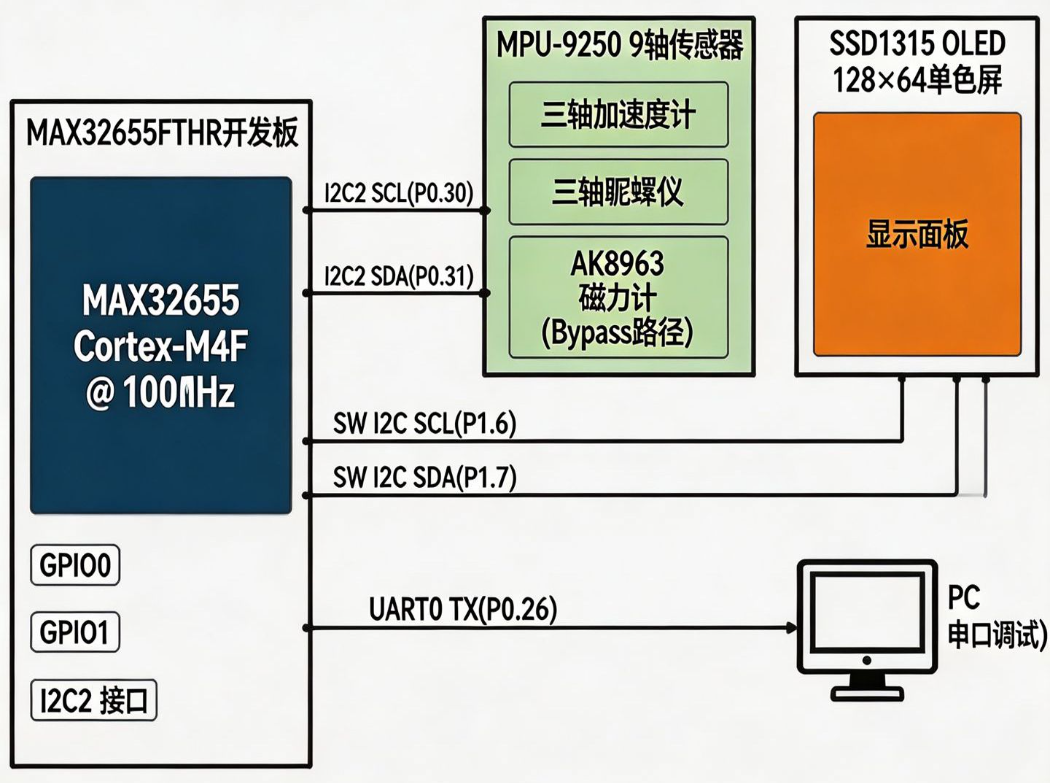
硬件连接方式:
- I2C2总线: P0.30(SCL)、P0.31(SDA),速率100 kHz,外接4.7 kΩ上拉电阻至3.3V
- MPU-9250地址: AD0引脚接地 → I2C地址 0x68
- AK8963地址: 通过MPU-9250的bypass路径访问 → I2C地址 0x0C
- CS引脚: 接3.3V(选择I2C模式)
- FSYNC引脚: 接地
图 2.1 系统硬件连接原理图
2.1.3 SSD1315 OLED显示模块
采用一款通用的128×64单色OLED显示模块,驱动芯片为SSD1315(与SSD1306命令兼容)。模块通过软件I2C总线与MAX32655通信:
- SCL: P1.6(GPIO1.6)
- SDA: P1.7(GPIO1.7)
- I2C地址: 0x3C(SA0引脚接地)
- 供电: 3.3V / GND
选择软件I2C而非硬件I2C的原因:MAX32655的I2C2已被MPU-9250占用,且软件I2C在100 kHz速率下对OLED刷新的带宽需求完全足够(每次刷新仅需传输约1 KB数据)。
- 供电: MAX32655FTHR板载MAX20303 PMIC,支持USB供电或3.7V锂电池输入
- 调试: 通过USB连接PC,使用CodeFusion Studio内置的OpenOCD/CMSIS-DAP进行烧录和在线调试
2.2 软件部分
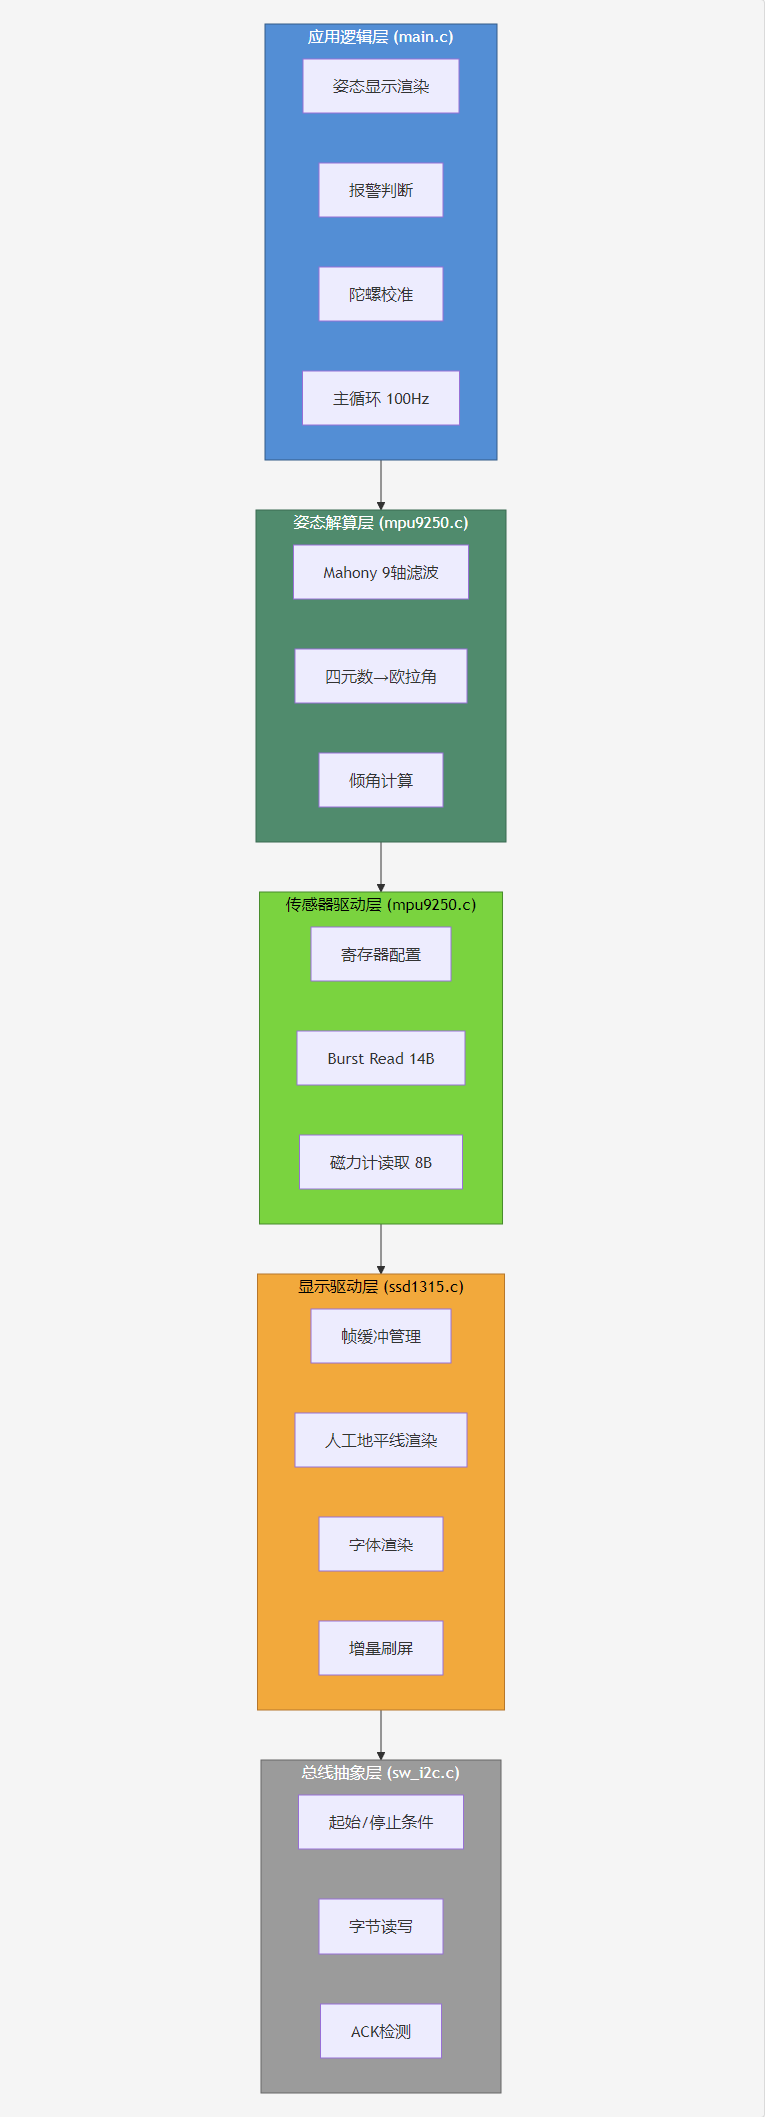
软件方案整体架构如图2.3所示,分为五个层次:传感器驱动层、总线抽象层、显示驱动层、姿态解算层和应用逻辑层。
图 2.2 软件架构分层图
2.2.2 传感器数据采集
MPU-9250的寄存器配置在MPU9250_Init()函数中完成,关键配置步骤如下:
- I2C与DMA初始化: 配置I2C2为主机模式,速率100 kHz,启用TX/RX DMA通道,安装DMA中断向量
- 器件复位与唤醒: 向PWR_MGMT_1寄存器写入0x80触发软复位,再写入0x01选择PLL时钟
- WHO_AM_I校验: 读取0x75寄存器,确认返回值为0x71(MPU-9250)或0x73(MPU-9255)
- 采样率配置: SMPLRT_DIV = 9,采样率 = 1 kHz / (1+9) = 100 Hz
- 陀螺配置: ±500 dps量程,启用DLPF(FCHOICE_B = 1,DLPF_CFG = 3,截止频率约44 Hz)
- 加速度配置: ±4 g量程,启用DLPF(ACCEL_CONFIG2 = 0x03)
- 磁力计初始化: 通过bypass路径访问AK8963,读取fuse ROM中的灵敏度校准值(ASA),配置为连续100 Hz / 16-bit模式
数据读取采用14字节burst读取方式(0x3B–0x48),一次I2C事务完成加速度(6字节)+ 温度(2字节)+ 陀螺仪(6字节)的全部采集。磁力计单独通过bypass路径读取8字节(ST1 + HXL..HZH + ST2)。
2.2.3 9轴Mahony姿态解算
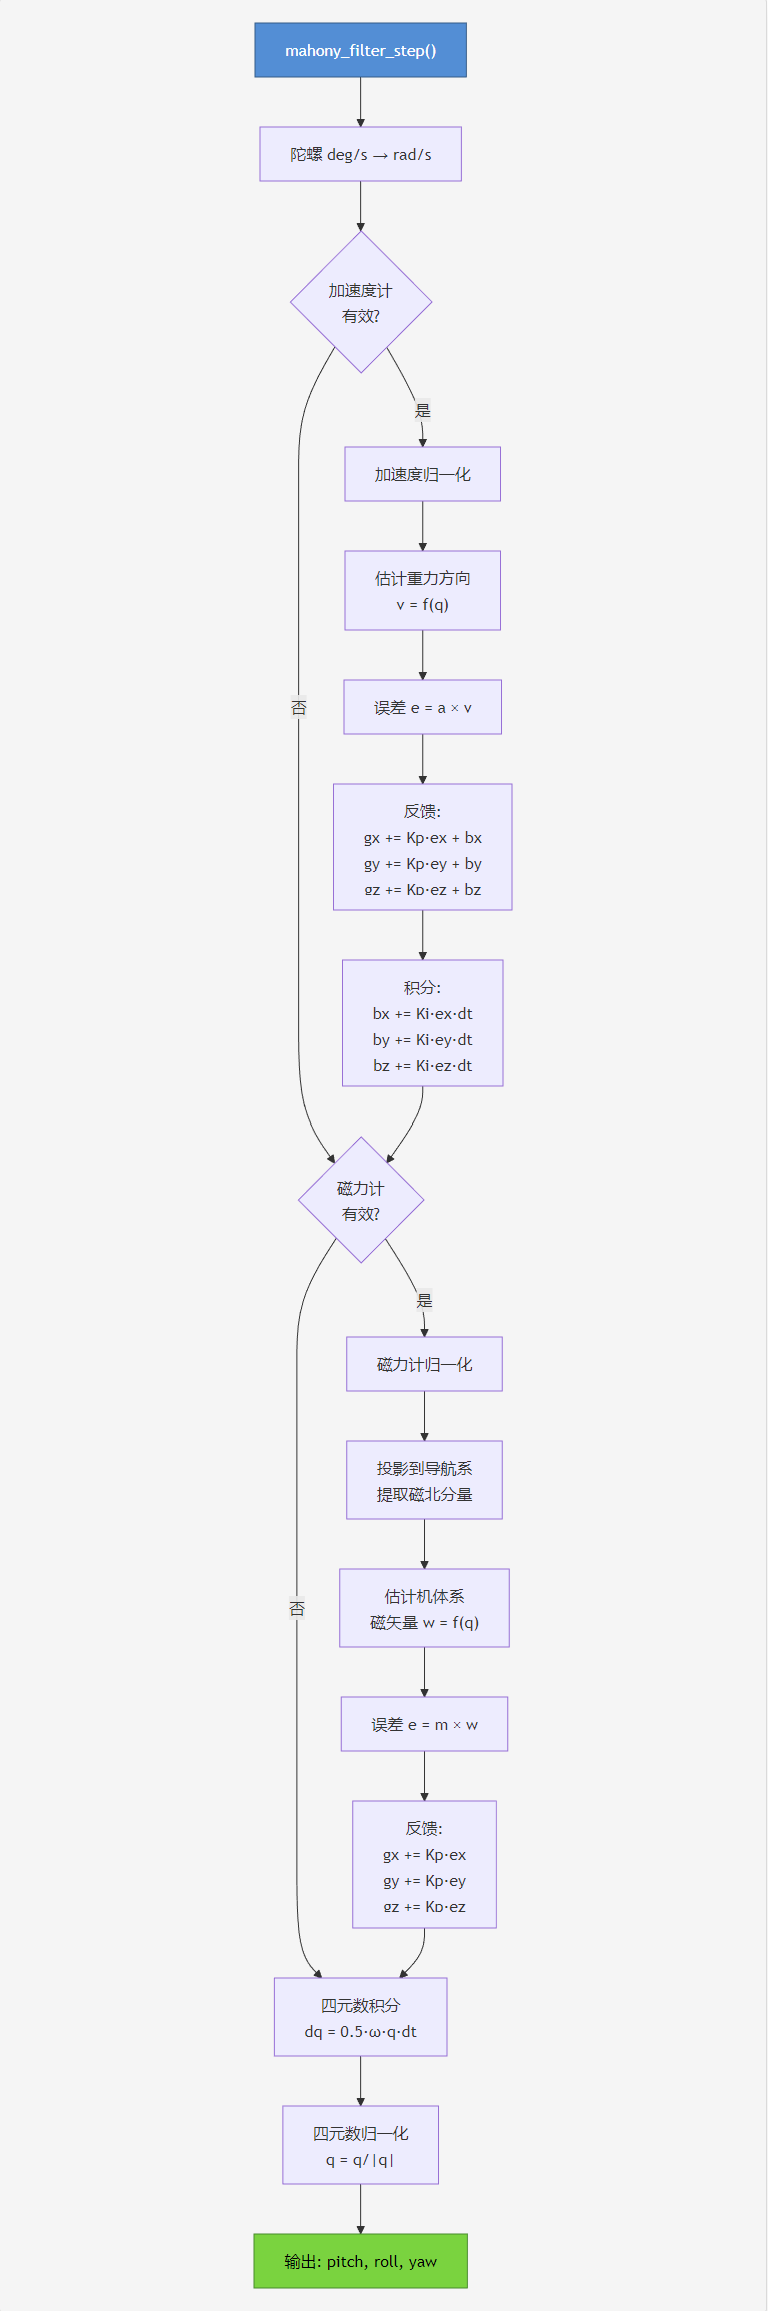
姿态解算引擎是本项目的核心算法模块,实现在mpu9250.c的mahony_filter_step()函数中。算法流程如下:
第一步:陀螺仪数据转换。 将陀螺仪输出从deg/s转换为rad/s。
第二步:加速度计修正(重力锚定)。
- 将加速度向量归一化
- 用当前四元数估计重力方向(机体系)
- 计算测量重力与估计重力的叉乘误差
- 将误差以比例(Kp = 2.0)和积分(Ki = 0.01)方式反馈到陀螺角速度
- 积分项同时用于学习陀螺零偏漂移
第三步:磁力计修正(地磁北向锚定)。
- 将磁力计测量值归一化
- 将磁矢量投影到导航系,提取水平分量作为地磁北向参考
- 在机体系估计对应的磁矢量方向
- 计算叉乘误差并以相同比例增益反馈到陀螺
第四步:四元数积分。
- 使用一阶欧拉法对四元数微分方程进行积分
- 积分步长 dt = 10 ms(对应100 Hz采样率)
- 积分后对四元数归一化,防止数值漂移
第五步:四元数→欧拉角转换。
- pitch = asin(-2(q1·q3 - q0·q2))
- roll = atan2(2(q0·q1 + q2·q3), q0²-q1²-q2²+q3²)
- yaw = atan2(2(q1·q2 + q0·q3), q0²+q1²-q2²-q3²)
初始化策略: 首帧调用时,从加速度计直接解算初始roll和pitch,若磁力计数据有效则进一步tilt-compensated解算初始yaw,然后合成初始四元数。这样避免了传统"启动时四元数为单位四元数"带来的瞬态冲击。
图 2.3 Mahony 9轴姿态解算流程
关键代码:
/* ========== 姿态估计器(Mahony 9 轴融合) ========== */


/**
 * * 四元数 Mahony 滤波单步(9 轴)。
 *
 * 步骤:
 *   1. 陀螺数据转换为 rad/s
 *   2. 加速度 → 重力向量修正(cross product → Kp 比例 + Ki 积分)
 *   3. 磁力计 → 地磁北向修正(tilt-compensated)
 *   4. 四元数积分 + 归一化
 *
 * 四元数约定:q0 为标量,q = (q1, q2, q3)
 * 旋转方向:v_earth = q * v_body * q^-1
 *
 * @param gx,gy,gz  已扣除零偏的陀螺速率(deg/s)
 * @param ax,ay,az  加速度(g,仅使用方向)
 * @param mx,my,mz  磁力计(μT,硬铁补偿后)
 * @param dt        步长时间(秒)
 */
static void mahony_filter_step(float gx, float gy, float gz,
                               float ax, float ay, float az,
                               float mx, float my, float mz,
                               float dt)
{
    const float DEG_TO_RAD = 0.0174532925f;
    float recip_norm;
    float q0 = s_q0, q1 = s_q1, q2 = s_q2, q3 = s_q3;


    /* 陀螺转换为 rad/s */
    gx *= DEG_TO_RAD;
    gy *= DEG_TO_RAD;
    gz *= DEG_TO_RAD;


    /* ---- 加速度 → 重力修正 ---- */
    if (!((ax == 0.0f) && (ay == 0.0f) && (az == 0.0f))) {
        recip_norm = 1.0f / sqrtf(ax * ax + ay * ay + az * az);
        ax *= recip_norm;
        ay *= recip_norm;
        az *= recip_norm;


        /* 当前四元数估计出的重力方向(机体系)*/
        float vx = 2.0f * (q1 * q3 - q0 * q2);
        float vy = 2.0f * (q0 * q1 + q2 * q3);
        float vz = q0 * q0 - q1 * q1 - q2 * q2 + q3 * q3;


        /* 误差 = ax × v(叉乘)*/
        float ex = ay * vz - az * vy;
        float ey = az * vx - ax * vz;
        float ez = ax * vy - ay * vx;


        /* 积分项 → 陀螺偏差学习 */
        s_bx += MPU9250_MAHONY_KI * ex * dt;
        s_by += MPU9250_MAHONY_KI * ey * dt;
        s_bz += MPU9250_MAHONY_KI * ez * dt;


        /* 反馈到陀螺角速度 */
        gx += MPU9250_MAHONY_KP_ACC * ex + s_bx;
        gy += MPU9250_MAHONY_KP_ACC * ey + s_by;
        gz += MPU9250_MAHONY_KP_ACC * ez + s_bz;
    }


    /* ---- 磁力计 → 地磁北向修正 ---- */
    if (!((mx == 0.0f) && (my == 0.0f) && (mz == 0.0f))) {
        recip_norm = 1.0f / sqrtf(mx * mx + my * my + mz * mz);
        mx *= recip_norm;
        my *= recip_norm;
        mz *= recip_norm;


        /* 把磁矢量投影到导航系:
         * 导航系约定:磁北沿 +X,下方沿 -Z。*/
        float hx = 2.0f * mx * (0.5f - q2 * q2 - q3 * q3)
                 + 2.0f * my * (q1 * q2 - q0 * q3)
                 + 2.0f * mz * (q1 * q3 + q0 * q2);
        float hy = 2.0f * mx * (q1 * q2 + q0 * q3)
                 + 2.0f * my * (0.5f - q1 * q1 - q3 * q3)
                 + 2.0f * mz * (q2 * q3 - q0 * q1);
        float bx = sqrtf(hx * hx + hy * hy);
        float bz = 2.0f * mx * (q1 * q3 - q0 * q2)
                 + 2.0f * my * (q2 * q3 + q0 * q1)
                 + 2.0f * mz * (0.5f - q1 * q1 - q2 * q2);


        /* 估计的机体系磁矢量 */
        float wx = 2.0f * bx * (0.5f - q2 * q2 - q3 * q3)
                 + 2.0f * bz * (q1 * q3 - q0 * q2);
        float wy = 2.0f * bx * (q1 * q2 - q0 * q3)
                 + 2.0f * bz * (q0 * q1 + q2 * q3);
        float wz = 2.0f * bx * (q0 * q2 + q1 * q3)
                 + 2.0f * bz * (0.5f - q1 * q1 - q2 * q2);


        /* 误差 = m × w */
        float ex = my * wz - mz * wy;
        float ey = mz * wx - mx * wz;
        float ez = mx * wy - my * wx;


        /* 同样反馈到陀螺 */
        gx += MPU9250_MAHONY_KP_ACC * ex;
        gy += MPU9250_MAHONY_KP_ACC * ey;
        gz += MPU9250_MAHONY_KP_ACC * ez;
    }


    /* ---- 四元数微分 + 积分 ---- */
    float halfdt = 0.5f * dt;
    float dq0 = (-q1 * gx - q2 * gy - q3 * gz) * halfdt;
    float dq1 = ( q0 * gx + q2 * gz - q3 * gy) * halfdt;
    float dq2 = ( q0 * gy - q1 * gz + q3 * gx) * halfdt;
    float dq3 = ( q0 * gz + q1 * gy - q2 * gx) * halfdt;


    q0 += dq0; q1 += dq1; q2 += dq2; q3 += dq3;


    /* 归一化(防止数值漂移)*/
    recip_norm = 1.0f / sqrtf(q0 * q0 + q1 * q1 + q2 * q2 + q3 * q3);
    s_q0 = q0 * recip_norm;
    s_q1 = q1 * recip_norm;
    s_q2 = q2 * recip_norm;
    s_q3 = q3 * recip_norm;
}
2.2.4 倾角计算与报警逻辑
倾角(tilt)定义为设备z轴与真竖直方向的夹角,计算公式为:
tilt = acos(cos(pitch) × cos(roll))
设备水平放置时 tilt = 0°;任意方向倾斜时 tilt 为偏离水平面的总角度。报警阈值设为60°,当 tilt > 60° 时触发报警。
报警实现方式:OLED屏幕立即切换至报警画面——整屏清除后在中央显示"!! WARNING !!",下方三行分别显示当前的pitch、roll和tilt数值。报警画面与正常姿态画面的切换在同一次OLED刷新周期内完成,从传感器数据采集到OLED显示报警画面的总延迟 < 1秒(实际约25 ms,对应4 Hz显示刷新率)。
2.2.5 OLED显示驱动
SSD1315 OLED驱动模块(ssd1315.c)实现了完整的显示管线:
显示模型: 128×64分辨率,8页地址模式(每页8像素行),帧缓冲区大小为1024字节(128×8×8页中实际使用5页即640字节,代码中分配了完整8页的缓冲)。
渲染管线:
- 人工地平线渲染(OLED_DrawHorizon):
- 上半屏(pages 0–4,共40行)绘制姿态参考地平线
- 地平线按roll角旋转(斜率 = -tan(roll))
- 地平线按pitch角垂直偏移(pitch_px = pitch × 0.4 px/°)
- 地平线以下填充点亮(表示地面),以上熄灭(表示天空)
- 屏幕中央绘制固定十字参考标记(飞机符号)
- pitch限制在±45°,roll限制在±60°(防止画面出屏)
- 数值显示(OLED_DrawString):
- 下半屏(pages 5–7)三行分别显示:
- 第一行:P(俯仰角)、R(横滚角)
- 第二行:YAW(偏航角)
- 第三行:TILT(倾角)
- 增量刷屏机制(OLED_FlushNext):
- 每次仅刷写半页(64字节),分两次完成一页的完整刷写
- 采用快照机制:开始刷页时复制页内容到临时缓冲区,确保两半页数据一致
- 使用epoch标记防止重复刷写时丢失新帧
- 每次主循环调用一次OLED_FlushNext(),将I2C通信时间分散到多个采样周期中
字体: 内置5×7 ASCII字体(font5x7.h),覆盖0x20–0x7E可打印字符,源自Adafruit GFX开源字体。
2.2.6 软件I2C总线驱动
由于MAX32655的GPIO引脚没有专用的开漏(open-drain)硬件支持,软件I2C(sw_i2c.c)采用模拟开漏方式:
- 输出使能控制: 通过 GPIO 的 outen_set/outen_clr 寄存器控制引脚是否为输出
- 高电平: 禁止输出(引脚呈高阻态,由外部上拉电阻拉高)
- 低电平: 使能输出并清除OUT位(主动拉低)
- 时序: 半周期5 μs,对应约100 kHz的I2C速率
- ACK检测: 第9个时钟周期释放SDA线,读取从设备是否拉低SDA
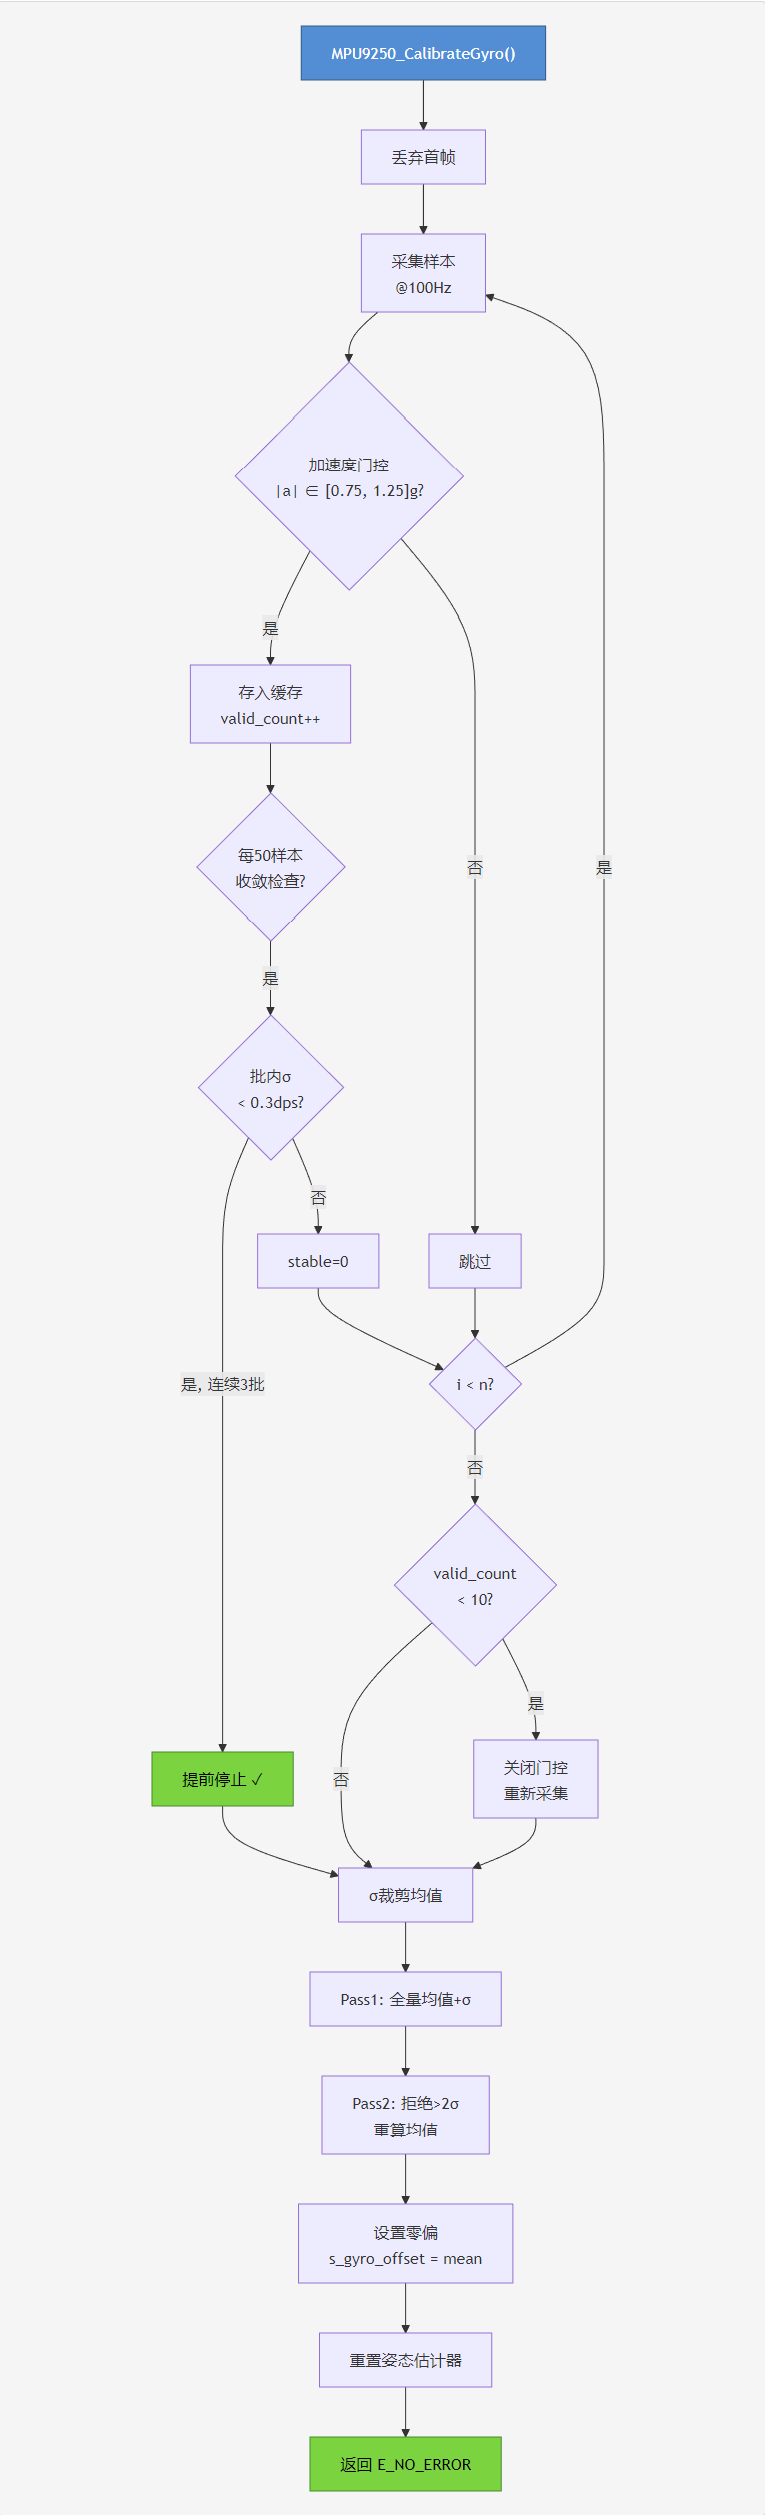
2.2.7 上电陀螺零偏校准
MPU9250_CalibrateGyro()函数实现自动零偏校准,算法流程:
- 静止门控: 采集加速度模长,仅保留0.75 g–1.25 g范围内的样本(排除明显运动)
- 收敛判定: 每50个有效样本为一批,连续3批的批内标准差 < 0.3 dps 则提前停止
- σ裁剪均值: 对全部有效样本计算均值和标准差,拒绝 > 2σ 的异常样本,用保留样本计算最终零偏
- 兜底机制: 若门控过滤过多(< 10个有效样本),关闭门控重新采集;若裁剪后样本仍过少,退化为全量均值
校准完成后自动重置姿态估计器,以校准后的陀螺数据重新初始化四元数。
图 2.4 上电陀螺零偏校准流程
3 项目展示
3.1 开机自检与校准流程
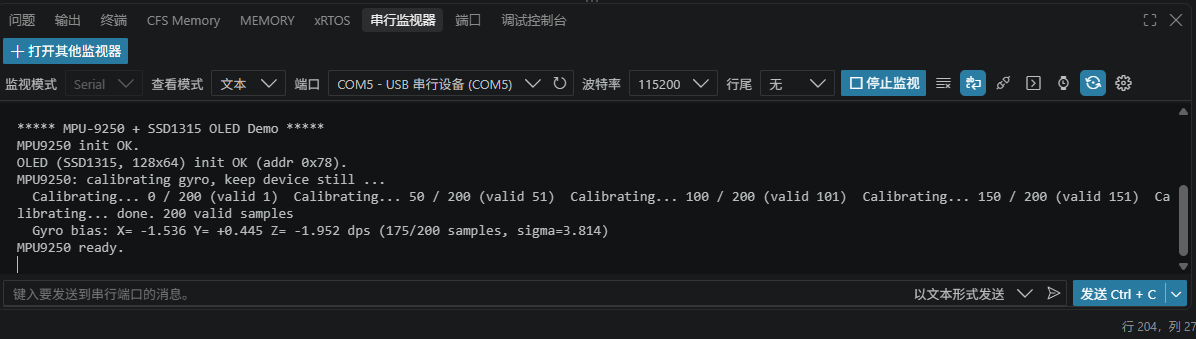
系统上电后执行以下初始化序列:
- MPU-9250初始化: 配置I2C2、DMA、传感器寄存器、磁力计,校验WHO_AM_I
- OLED初始化: 配置软件I2C引脚,发送SSD1315初始化命令序列,探测I2C地址(0x3C优先,0x3D备用),自检全屏点亮2秒确认面板工作
- 陀螺校准: 约1.5–2秒(设备保持静止),串口输出校准结果(零偏值和有效样本数)
- 进入主循环: OLED显示"MPU-9250 READY / AHRS RUNNING"
图 3.1 开机自检流程
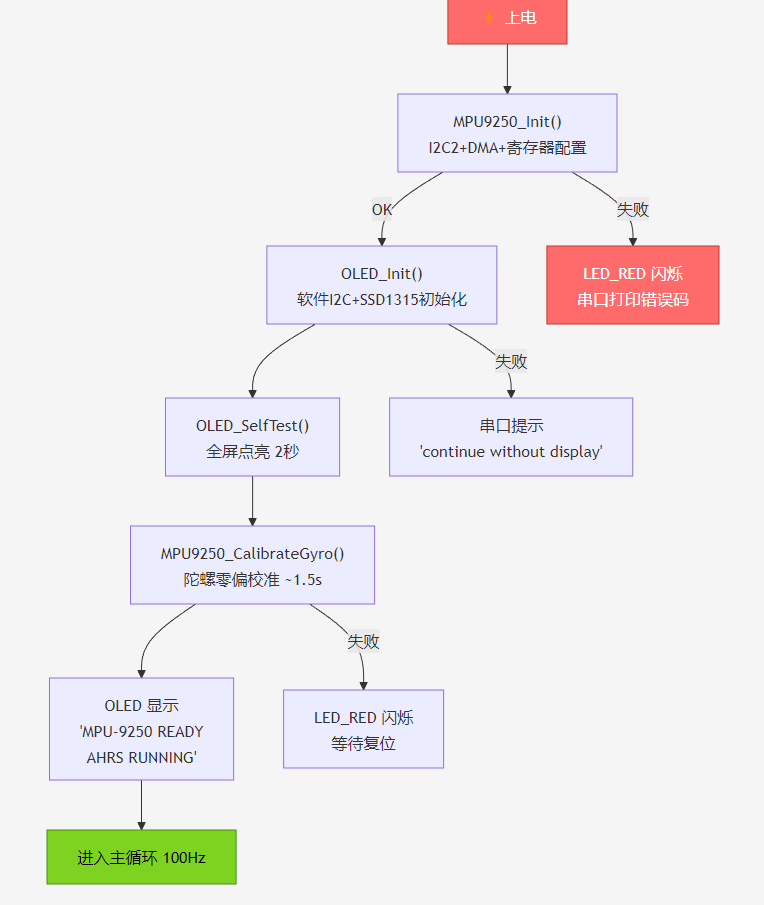
图 3.3 CodeFusion Studio 串口监视器
3.2 姿态显示功能演示
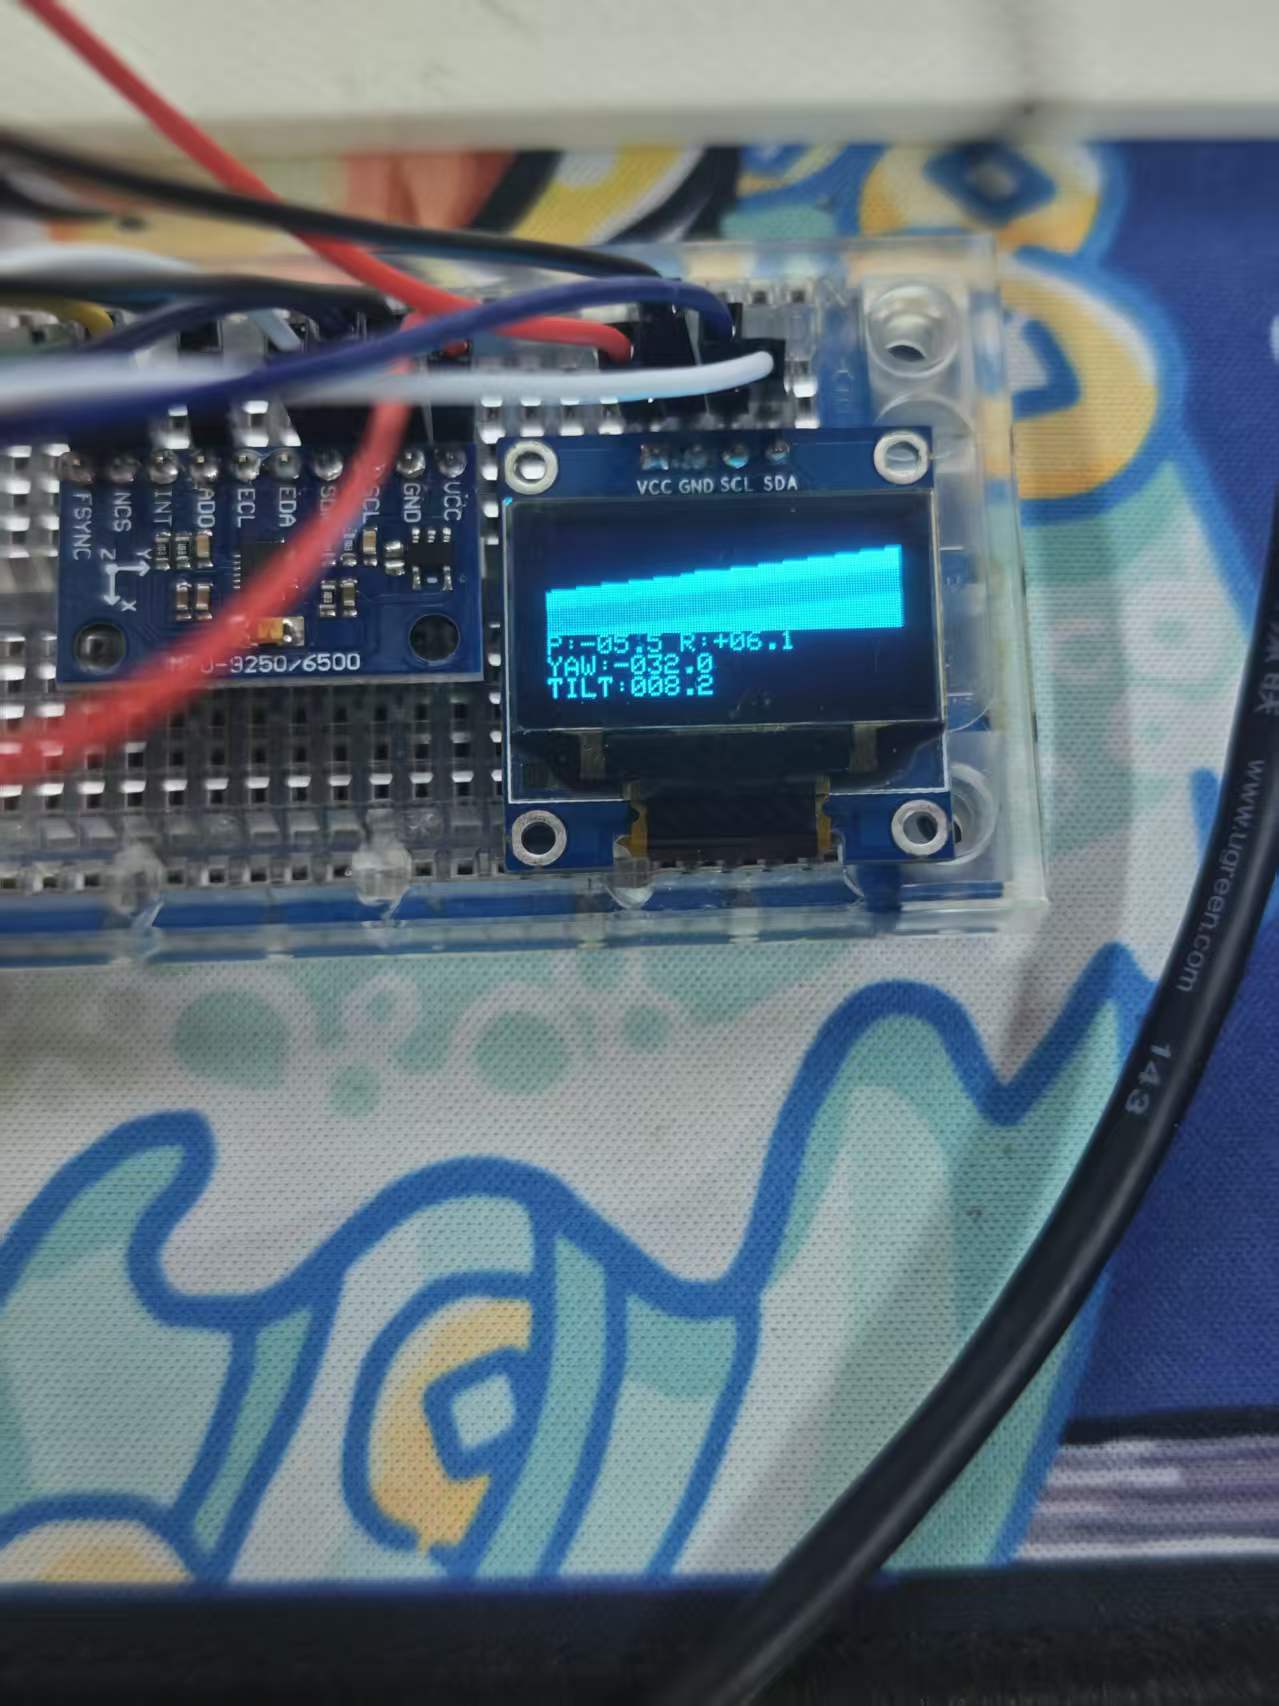
设备处于水平放置状态时,OLED显示:
- 上半屏:水平地平线 + 中央十字参考标记(表示设备水平)
- 下半屏:P: 0.0° R: 0.0° / YAW: xxx.x° / TILT: 0.0°
设备倾斜时:
- 地平线随之旋转和偏移,直观反映设备姿态变化
- 数值实时更新,tilt角随之增大
图 3.4 水平放置时 OLED 显示布局
3.3 报警功能演示
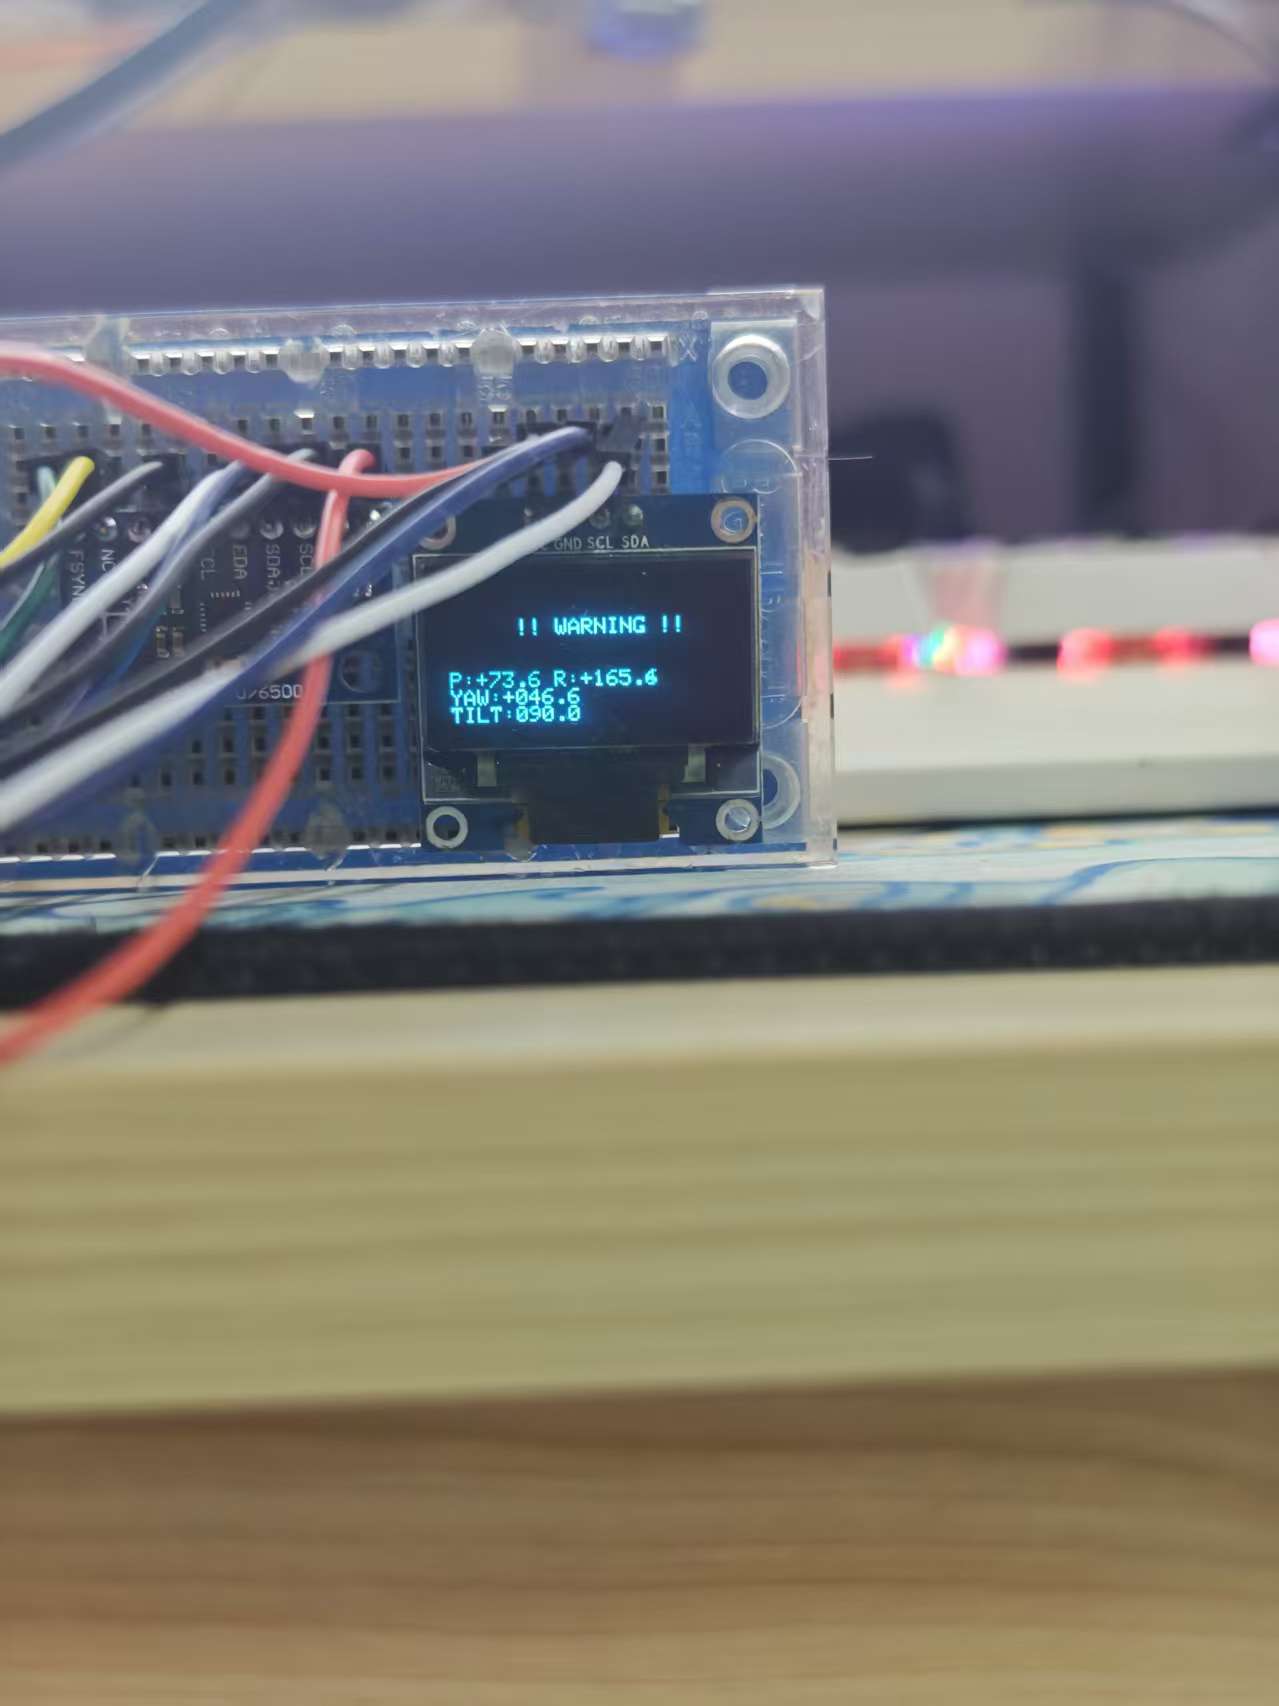
当设备倾角超过60°阈值时:
- OLED立即清除正常显示,在屏幕中央显示"!! WARNING !!"
- 下方持续显示当前姿态数值(P/R/YAW/TILT)
- 报警画面保持直到倾角回到阈值以下
图 3.7 报警画面布局
3.4 CodeFusion Studio开发环境
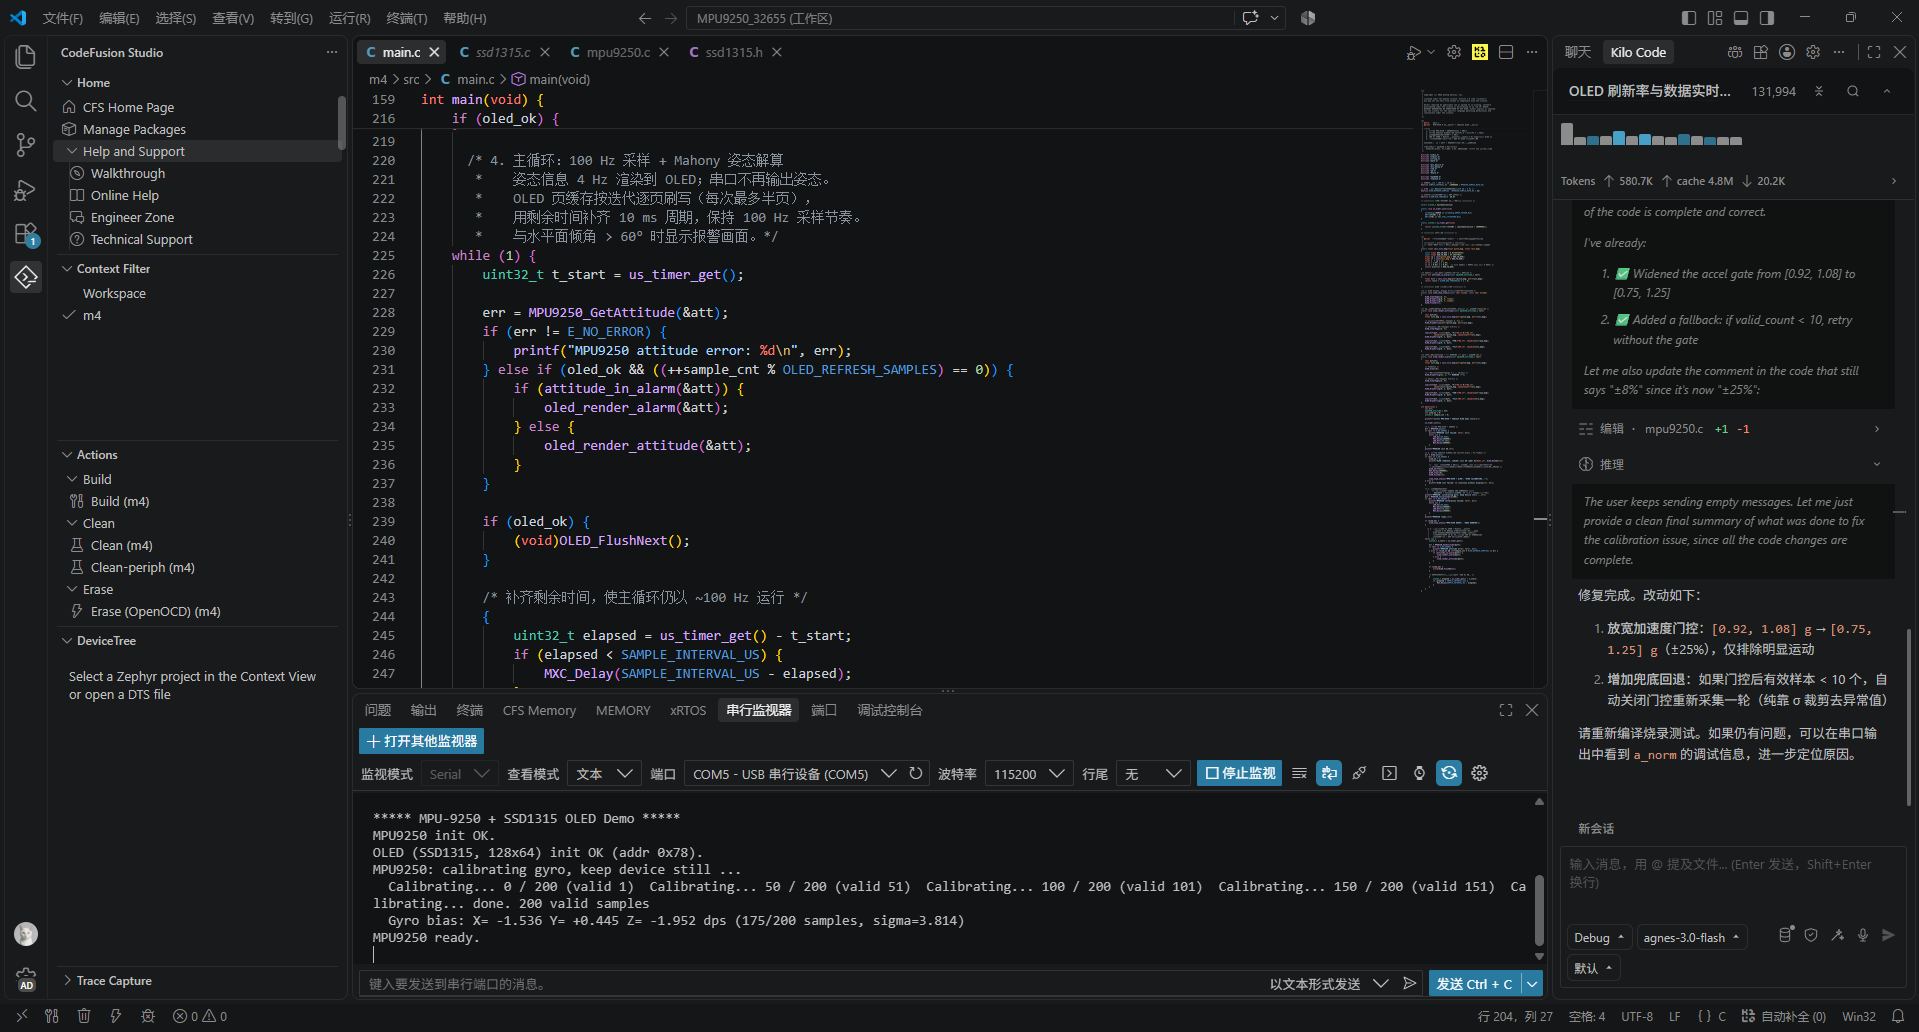
本项目全部开发、编译、调试均在CodeFusion Studio™中完成:
- 项目配置: CFS生成的
.cfsconfig文件配置了MAX32655-CTBGA目标、FTHR板级支持包和MSDK固件平台 - 构建系统: 基于Makefile + project.mk + config.mk,使用GCC ARM工具链(arm-none-eabi-gcc 14.3.1),优化级别-Og
- 调试方式: 使用CFS内置的OpenOCD + CMSIS-DAP或JLink进行SWD接口在线调试
- VS Code集成: CFS基于VS Code提供代码编辑、智能提示、断点调试、内存查看、寄存器监视等功能
图 3.9 CodeFusion Studio 代码编辑界面
4 遇到的难点及解决方法
4.1 OLED刷新与采样实时性的平衡
问题现象: OLED刷屏(软件I2C发送1024字节数据)需要约10–15 ms,如果一次性完成会挤占IMU采样的10 ms周期,导致采样率下降。
解决方法: 设计增量刷屏机制——每次主循环仅刷写半页(64字节,约0.7–1 ms),分两次完成一整页的刷写。通过以下机制保证数据一致性:
- 开始刷页时,将页内容快照到临时缓冲区
- 两半页都从快照中发送,确保不撕裂
- 使用render_epoch标记,若刷写期间页被重新绘制则保留dirty标志,避免丢帧
- 每次主循环调用一次OLED_FlushNext(),将I2C通信时间分散到多个采样周期
4.2 陀螺零偏的鲁棒估计
问题现象: 上电校准时,若设备有微小振动或人员走动,直接采均值会导致零偏估计偏差较大。
解决方法: 设计了多层鲁棒估计策略:
- 加速度门控: 仅保留加速度模长在0.75–1.25 g范围内的样本(排除明显运动)
- 收敛判定: 连续3批(每批50个样本)的标准差 < 0.3 dps 则提前停止,无需等待固定时长
- σ裁剪: 对全部有效样本计算均值和标准差,拒绝 > 2σ 的异常样本
- 兜底重试: 若门控过滤过多(< 10个有效样本),关闭门控重新采集;若裁剪后样本仍过少,退化为全量均值
实际测试中,信号干净时约1.5秒即可收敛,零偏估计标准差通常 < 0.05 dps。
5 对本次活动的心得体会
5.1 收获
通过本次AD CodeFusion Studio™设计竞赛,我系统地完成了一个完整的嵌入式项目开发全流程,收获主要体现在以下几个方面:
技术层面:
- 深入理解了MPU-9250这类9轴传感器的寄存器配置、数据采集和原始数据解析
- 掌握了Mahony滤波算法的原理和实现细节,包括四元数初始化、叉乘误差反馈、积分归一化等关键步骤
- 熟悉了MAX32655平台的GPIO模拟开漏I2C方案,解决了硬件无专用开漏外设的问题
- 理解了嵌入式系统中实时性与外设通信带宽的平衡策略(增量刷屏、分散I2C负载)
工程层面:
- 体验了从需求分析、方案设计、代码实现、调试验证到文档撰写的完整闭环
- 建立了模块化、层次化的代码组织习惯(驱动层→抽象层→应用层)
- 掌握了异常处理和鲁棒性设计的工程方法(I2C E_BUSY重试、门控滤波、σ裁剪、兜底策略)
工具层面:
- 熟练掌握了CodeFusion Studio™ IDE的使用,包括项目配置、构建、调试、内存/寄存器监视
- 理解了MSDK构建系统(Makefile + project.mk + config.mk)的工作机制
5.2 感谢
最后,感谢硬禾学堂提供的这次参赛平台和机会,感谢ADI工程师在竞赛期间的技术支持和答疑。通过这次竞赛,我不仅完成了项目开发,更系统性地梳理和巩固了嵌入式传感器融合的核心技术。期待未来能有更多这样的交流和学习机会!

 l98405CX反C
 小丸子
