
2026 ADI CodeFusion 竞赛 - 基于 MAX32655FTHR 的六轴姿态监测终端
一、所选任务
赛道二:智能感知 —— 入门级题目 2:姿态监测终端
利用 6 轴 IMU 以 50Hz 以上采样率实时采集姿态数据,计算俯仰角、横滚角等姿态信息,并通过 OLED 或 PC 端实时显示设备姿态。当倾斜角超过设定阈值(如 60°)或姿态变化异常时,1 秒内触发报警。
指标完成情况对照:
题目要求 | 本项目实现 | 达成情况 |
|---|---|---|
6 轴 IMU | MPU-6500(三轴加速度 + 三轴陀螺仪),I2C 接口 | ✔ |
采样率 ≥ 50 Hz | 50 Hz,采用绝对时刻调度,周期严格 20 ms | ✔ |
计算俯仰角、横滚角 | 互补滤波融合加速度计与陀螺仪,输出 roll / pitch / yaw | ✔ |
OLED 或 PC 端实时显示 | SSD1306 128×64 OLED,全屏 160 ms 刷新一遍 | ✔ |
倾斜角超阈值报警 | 合成倾角 > 60° 触发,55° 迟滞解除 | ✔ |
姿态变化异常报警 | 角速度模长 > 300 °/s 或加速度模长偏离 1 g > 6 m/s² | ✔ |
1 秒内触发 | 20 ms 采样周期 + 60 ms 确认窗口 = 80 ms,余量 12 倍 | ✔ |
二、项目描述
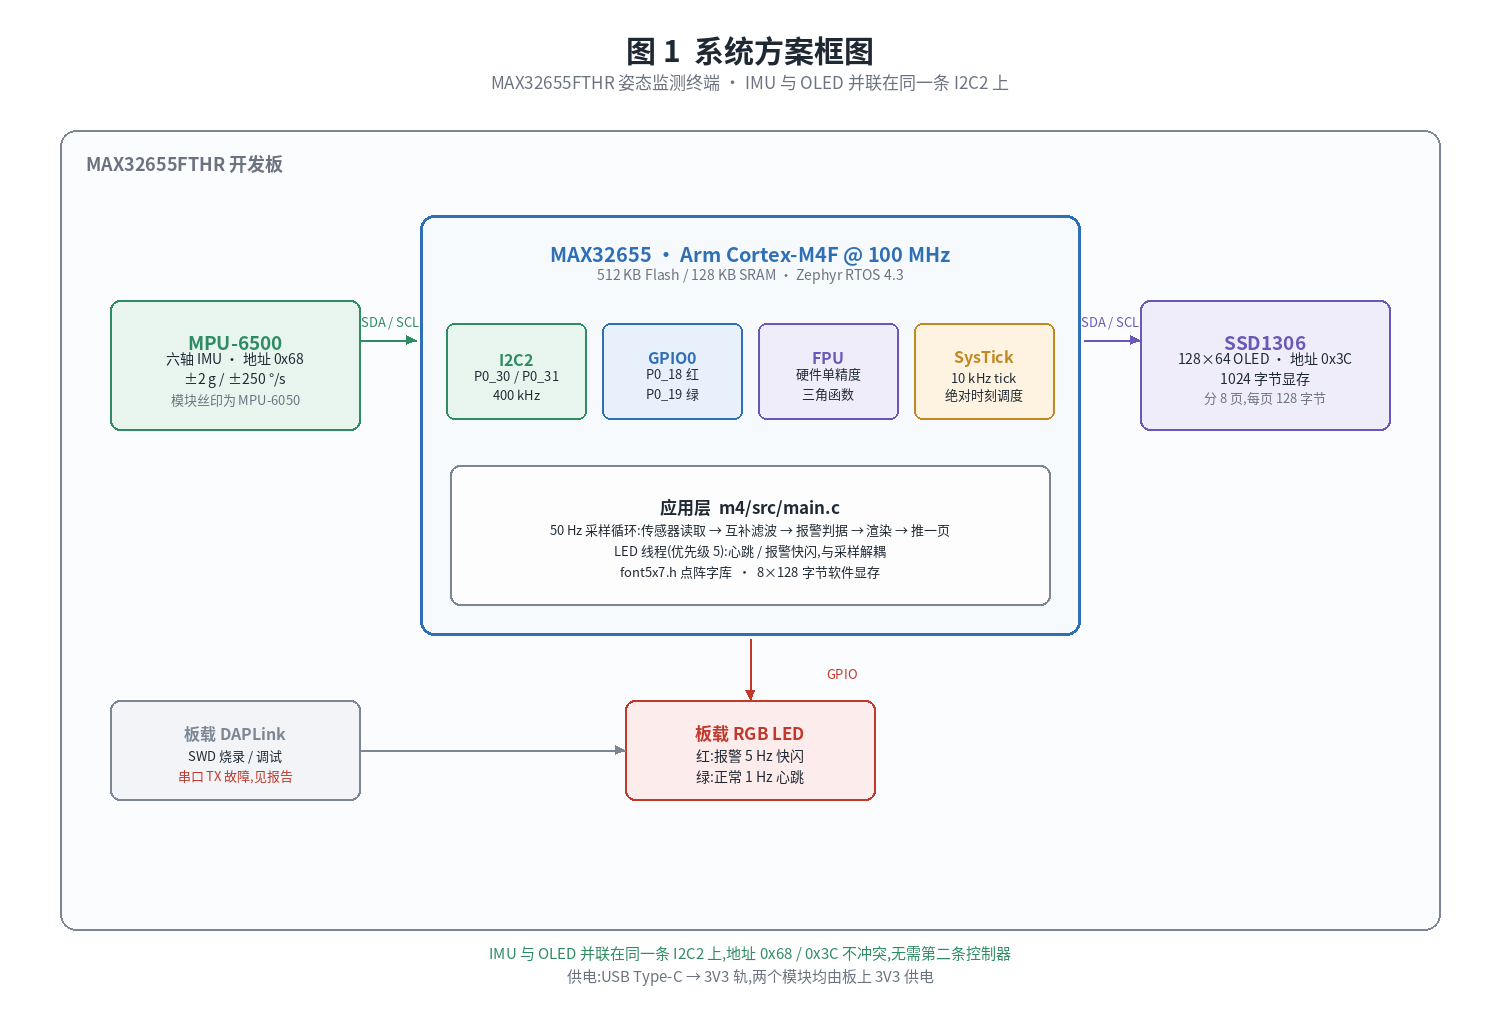
本项目在 MAX32655FTHR 开发板上实现了一台完整的姿态监测终端。板子外接一颗六轴 IMU 和一块 0.96 吋 OLED,两者并联在同一条 I2C 总线上。固件以 50 Hz 的严格节拍采集加速度与角速度,用互补滤波融合出横滚角与俯仰角,实时显示在 OLED 上;一旦机体偏离铅垂方向超过 60°,或者检测到剧烈晃动、跌落、磕碰这类异常运动,屏幕底部立刻弹出整行反白的报警横幅,同时板载 RGB LED 由绿色慢心跳切换为红色快闪。
整个项目的开发、编译、烧录、调试全部在 ADI CodeFusion Studio 中完成,底层运行 CFS 自带的 Zephyr RTOS 4.3。固件规模 52 KB Flash / 9.3 KB RAM,分别占 512 KB 和 128 KB 的 11.4% 与 8.1%。
需要说明的是,题目允许"OLED 或 PC 端"二选一,本项目选择了 OLED 路线。这个选择一半是设计取向、一半是被逼出来的——手上这块板子的串口发送方向存在硬件故障,排查过程写在第八节,本身也是本项目最有价值的一段工程实践。
三、硬件介绍
3.1 MAX32655FTHR 开发板
ADI 的超低功耗无线 MCU 开发板,核心是 MAX32655:
- Arm Cortex-M4F @ 100 MHz,带硬件单精度浮点单元。本项目的姿态解算大量使用
atan2f/sqrtf/acosf,FPU 让这些运算的开销可以忽略不计 - 512 KB Flash / 128 KB SRAM
- 另有一颗 RISC-V 协处理器(本项目未使用)
- 三个 I2C(最高 3.4 Mbps)、两个 SPI、四个 UART、蓝牙 5.2 LE
- Adafruit Feather 兼容排针
- 板载 MAX32625 DAPLink 调试器,出厂预烧,插一根 USB 线即可完成烧录与调试,无需外接仿真器
3.2 六轴 IMU 模块
模块丝印标注为 MPU-6050,但通过 I2C 读取 WHO_AM_I 寄存器(0x75)实测返回 0x70,对应的是 MPU-6500 而非 MPU-6050(其 ID 应为 0x68)。市面上大量以 GY-521 名义销售的模块实际使用的是 MPU-6500 晶圆,这一点若不实测很容易被丝印误导。
所幸 Zephyr 的 invensense,mpu6050 驱动显式支持这颗芯片:驱动初始化时会比对 ID,命中 MPU6500_CHIP_ID 后走 DEVICE_TYPE_MPU6500 分支,加速度与陀螺的寄存器布局与 MPU-6050 完全兼容,因此设备树和应用代码一行都不用改。
量程配置为加速度 ±2 g、陀螺 ±250 °/s,均为上电默认值。这对倾角测量是最优选择:静止时加速度计感受到的就是 1 g 左右,±2 g 量程在这个区间的分辨率最高;±250 °/s 是陀螺最细的量程档位。
3.3 SSD1306 OLED
0.96 吋 128×64 单色 OLED,I2C 接口。显存组织为 8 页 × 128 列,每字节代表 8 个竖直方向的像素,这个结构与本项目采用的字库格式天然对齐(详见 4.2)。
3.4 接线
两个模块并联在同一条 I2C2 总线上,一共只用四根线:
信号 | MAX32655FTHR 引脚 | 说明 |
|---|---|---|
VCC | 3V3 | 两个模块共用 |
GND | GND |
|
SDA | feather pin 12(P0_31) |
|
SCL | feather pin 13(P0_30) |
|
这里有一个需要提前确认的硬件约束:MAX32655 虽然有三个 I2C 控制器,但 FTHR 只把 I2C2 引到了排针上。I2C0 在 P0_10/P0_11、I2C1 在 P0_16/P0_17,都没有对应的排针焊盘。所以不存在"给 OLED 单开一条总线"的选项。
不过这并不构成问题——I2C 本来就是总线。通过 SWD 实测扫描总线,两个设备分别应答在 0x3C(OLED) 和 0x68(IMU),地址不冲突,挂在一起即可。真正需要处理的是两个设备争用同一条总线带来的时序问题,这是本项目软件设计的一个核心考量,详见 4.3。
四、方案框图与设计思路
4.1 系统方案框图
4.2 姿态解算:为什么用互补滤波
加速度计和陀螺仪各有各的毛病,而且恰好互补:
- 加速度计通过感知重力方向可以直接算出绝对倾角,长期不漂移;但它同时也会感知到载体本身的运动加速度,短期内噪声很大——手一晃,算出来的角度就乱跳。
- 陀螺仪测的是角速度,积分得到角度,短期非常平滑;但零点偏置会被积分器无限放大,长期必然漂移。
互补滤波的思路就是让各自负责自己擅长的频段:
roll = complementary(roll + (gyro[0] - bias[0]) * dt, roll_acc, ALPHA);
α 取 0.98、采样 50 Hz,对应的交越频率约为 1 秒:比 1 秒快的变化交给陀螺,比 1 秒慢的交给加速度计。这恰好把"手晃一下产生的线性加速度"挡在了加速度计的通道之外,同时又让加速度计有机会在长时间尺度上把陀螺的漂移拉回来。
有两个细节值得单独说:
其一,混合要沿最短圆弧走,不能直接加权平均两个角度。 直接平均在 ±180° 边界上会出问题——两个角度一个是 179°、一个是 -179°,实际只差 2°,平均出来却是 0°。表现出来就是当机体翻过头顶时,角度会莫名其妙地弹回零。所以代码里先求出两者的最短角差再混合:
static float complementary(float gyro_angle, float accel_angle, float alpha)
{
	float diff = wrap_pi(accel_angle - gyro_angle);
	return wrap_pi(gyro_angle + (1.0f - alpha) * diff);
}
其二,dt 必须实测,不能假设。 代码里每一轮都用 k_uptime_get() 求出真实经过的时间:
now = k_uptime_get();
dt = (float)(now - last) / 1000.0f;
last = now;
因为滤波器是"吃时间"的——它靠 dt 把角速度积分成角度。如果假设 dt 恒为 20 ms,而实际因为某次总线阻塞变成了 23 ms,算出来的角度就是错的。更麻烦的是这种错误从表面上完全看不出来,只会让人觉得"这个 IMU 精度不行"。实测 dt 的成本只有一次减法,却能让整套系统对时序抖动免疫。
开机时还有两步准备工作:先静置 1 秒采 50 帧求陀螺零偏均值(不做这一步,yaw 会以每秒一度的速度持续漂移);然后用第一帧加速度直接初始化 roll / pitch,避免开机后前一秒钟看着角度从零缓慢爬升。
4.3 显示刷新:一个必须解决的总线冲突
这是本项目软件设计中最关键的一处权衡。
IMU 和 OLED 共用一条 I2C2。SSD1306 的全屏刷新需要传输 1024 字节显存,在 400 kHz 下按每字节 9 个时钟(8 数据位 + 1 应答位)计算:
1024 × 9 / 400000 ≈ 23 ms
而采样周期只有 20 ms。也就是说,只要用常规的整帧刷新,一次刷屏就会完整地吃掉一个采样周期还不够。Zephyr 的 I2C 驱动内部有信号量互斥(i2c_max32.c 中的 k_sem lock),并发访问不会损坏数据,但采样线程会被实打实地阻塞 23 ms。
Zephyr 提供的 CFB(Character Frame Buffer)子系统用起来最省事,但它的 cfb_framebuffer_finalize() 正是一次性把整屏推下去。所以本项目放弃 CFB,自己维护 8×128 字节的软件显存,每个采样周期只推送一页:
128 × 9 / 400000 ≈ 2.9 ms
一个周期的工作量变成:读 IMU(约 16 字节,0.4 ms)+ 推一页(2.9 ms)≈ 3.3 ms,只占 20 ms 周期的 17%,余量充足。屏幕则每 8 个周期(160 ms)完整刷新一遍,等效刷新率 6.25 Hz,肉眼完全无从察觉。
唯一的例外是报警横幅——状态一旦翻转,就立即补推第 7 页,让横幅在一个周期内上屏,而不是等最多 8 个周期的轮转。这一次额外传输很罕见,不影响整体节拍。
同理,LED 的闪烁也没有放在采样循环里,而是独立成一个优先级 5 的线程。理由是一样的:任何 k_msleep 挤进采样循环都会拉长周期,进而污染滤波器的 dt。
4.4 报警判据设计
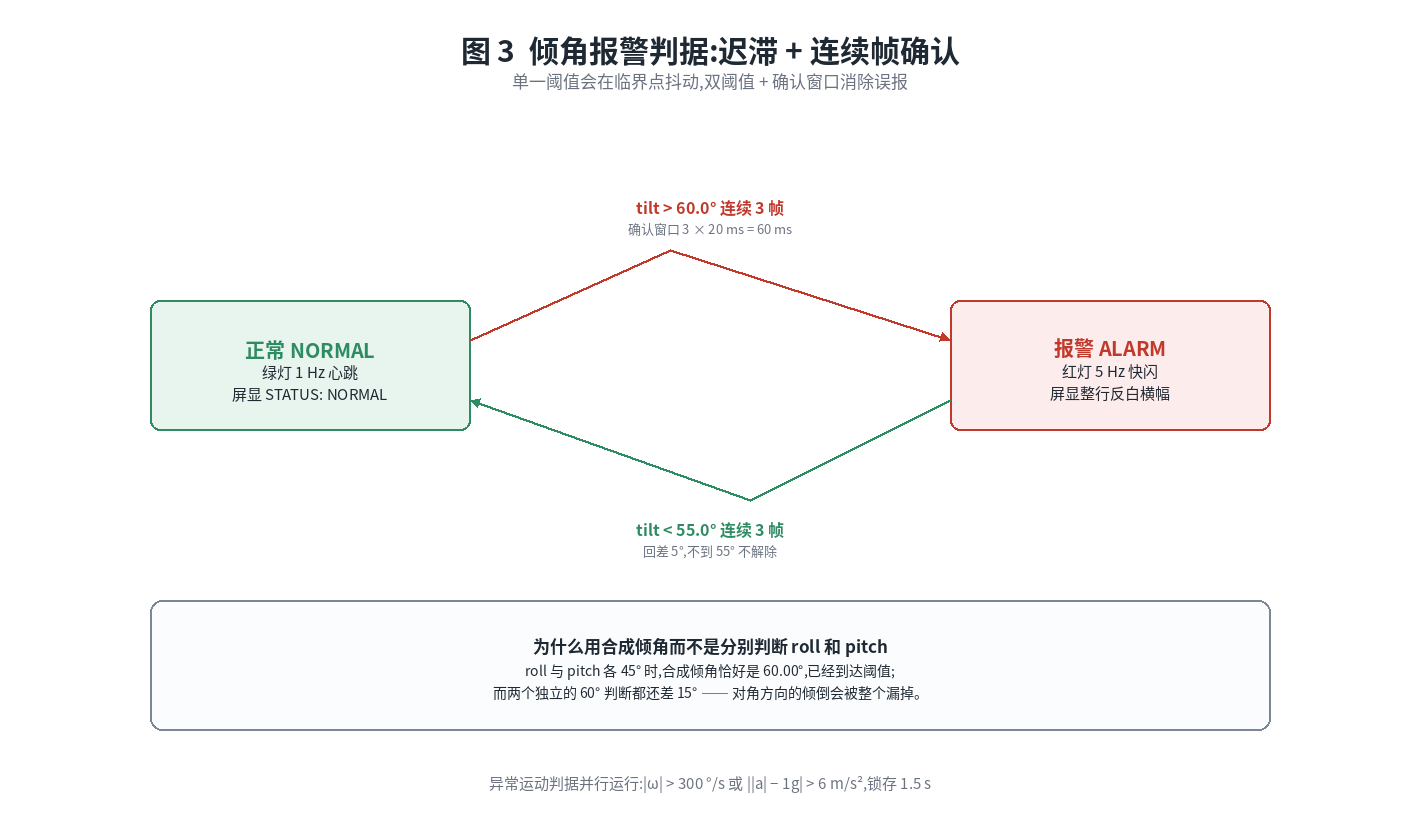
静态倾角判据用的是合成倾角,即机体 Z 轴偏离铅垂方向的夹角:
static float tilt_from_vertical(float roll, float pitch)
{
	float cos_tilt = cosf(roll) * cosf(pitch);
	/* 浮点舍入可能把结果推出 acosf 的定义域,返回 NaN 会污染后面所有比较 */
	if (cos_tilt > 1.0f)  cos_tilt = 1.0f;
	else if (cos_tilt < -1.0f) cos_tilt = -1.0f;
	return acosf(cos_tilt);
}
为什么不直接分别判断 roll 和 pitch 是否超过 60°? 因为这样会漏掉对角方向的倾倒。当 roll 和 pitch 各为 45° 时,代入上式:
acos(cos45° × cos45°) = acos(0.7071 × 0.7071) = acos(0.5) = 60.00°
机体的合成倾角恰好就是 60°,已经到达报警阈值,而两个轴各自都还差着 15° —— 两个独立的 60° 判断谁都不会触发。倾角再大一些(各 50°)合成倾角就是 65.6°,报警仍然不会发生。用合成倾角就没有这个盲区,而且物理意义也更干净。
迟滞与确认窗口。 单一阈值在临界点会抖:把板子恰好停在 60°,光是噪声就足以让 LED 每秒闪烁好几次。所以采用双阈值——60° 触发、55° 才解除,5° 回差;再叠加连续 3 帧确认。确认窗口的代价是 3 × 20 ms = 60 ms 的额外延迟,对 1 秒的指标而言完全免费。
异常运动判据并行运行,这也是六轴里陀螺仪唯一独立发挥作用的地方。两条独立触发条件:任意轴角速度模长超过 300 °/s(剧烈旋转),或加速度模长偏离 1 g 超过 6 m/s²(自由落体或磕碰)。这类事件本质上是瞬态的,所以触发后锁存 1.5 秒——否则闪一帧就过去了,谁都看不见。
4.5 屏幕布局
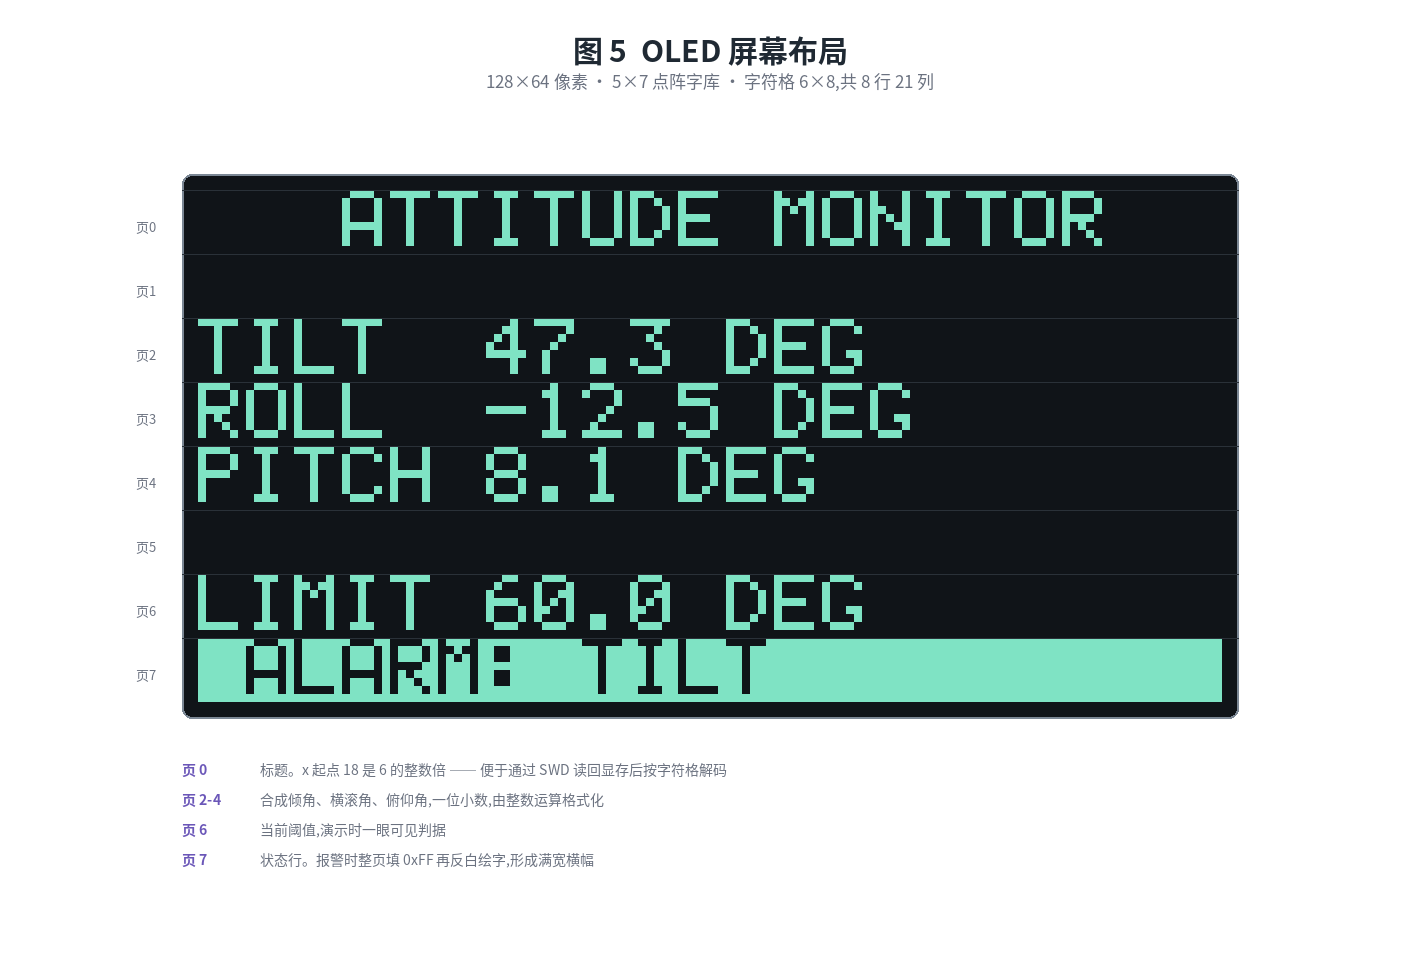
字库沿用 5×7 点阵,字形之间留 1 列间隙,字符格 6×8 像素,正好等于 SSD1306 的一整页行高,一屏 8 行 × 21 列。字库的列字节格式是"bit0 在最上面",与 SSD1306 页内的位序完全一致,因此渲染时可以把字形列字节直接写进显存,不需要任何位重排。
报警横幅采用整页填 0xFF 再反白绘字的做法,形成满宽白底黑字的效果。这里踩过一个小坑:最初只对文字本身反白,结果行尾剩余部分仍是黑的,屏幕上看起来像半截白块而不是一条横幅,视觉冲击力差很多。
五、原理图与 PCB 设计
本项目未设计专用 PCB,采用开发板 + 面包板 + 杜邦线搭建。接线关系已在 3.4 节列出,只有四根线,且 IMU 与 OLED 为并联关系。
需要说明的是,GY-521 类模块自带 LDO 和 4.7 kΩ 的 SDA/SCL 上拉电阻,OLED 模块同样自带上拉,因此无需外接任何上拉电阻。供电必须使用 3V3 而非 VUSB——后者只在 USB 线插着时有电,一旦切换到电池供电,5 V 供电的模块会立刻失效。
六、软件流程图、调试软件说明与关键代码
6.1 CodeFusion Studio 使用说明
本项目全程使用 ADI CodeFusion Studio 完成开发与调试。CFS 最有价值的部分是 System Planner ——它把 SoC 的外设分配、引脚复用、时钟树、内存分区几件事整合在一个图形界面里,改完直接生成 Zephyr 的 .overlay 和 .conf,省去了手写设备树时反复查数据手册核对引脚号的功夫。
图 6 CodeFusion Studio 首页
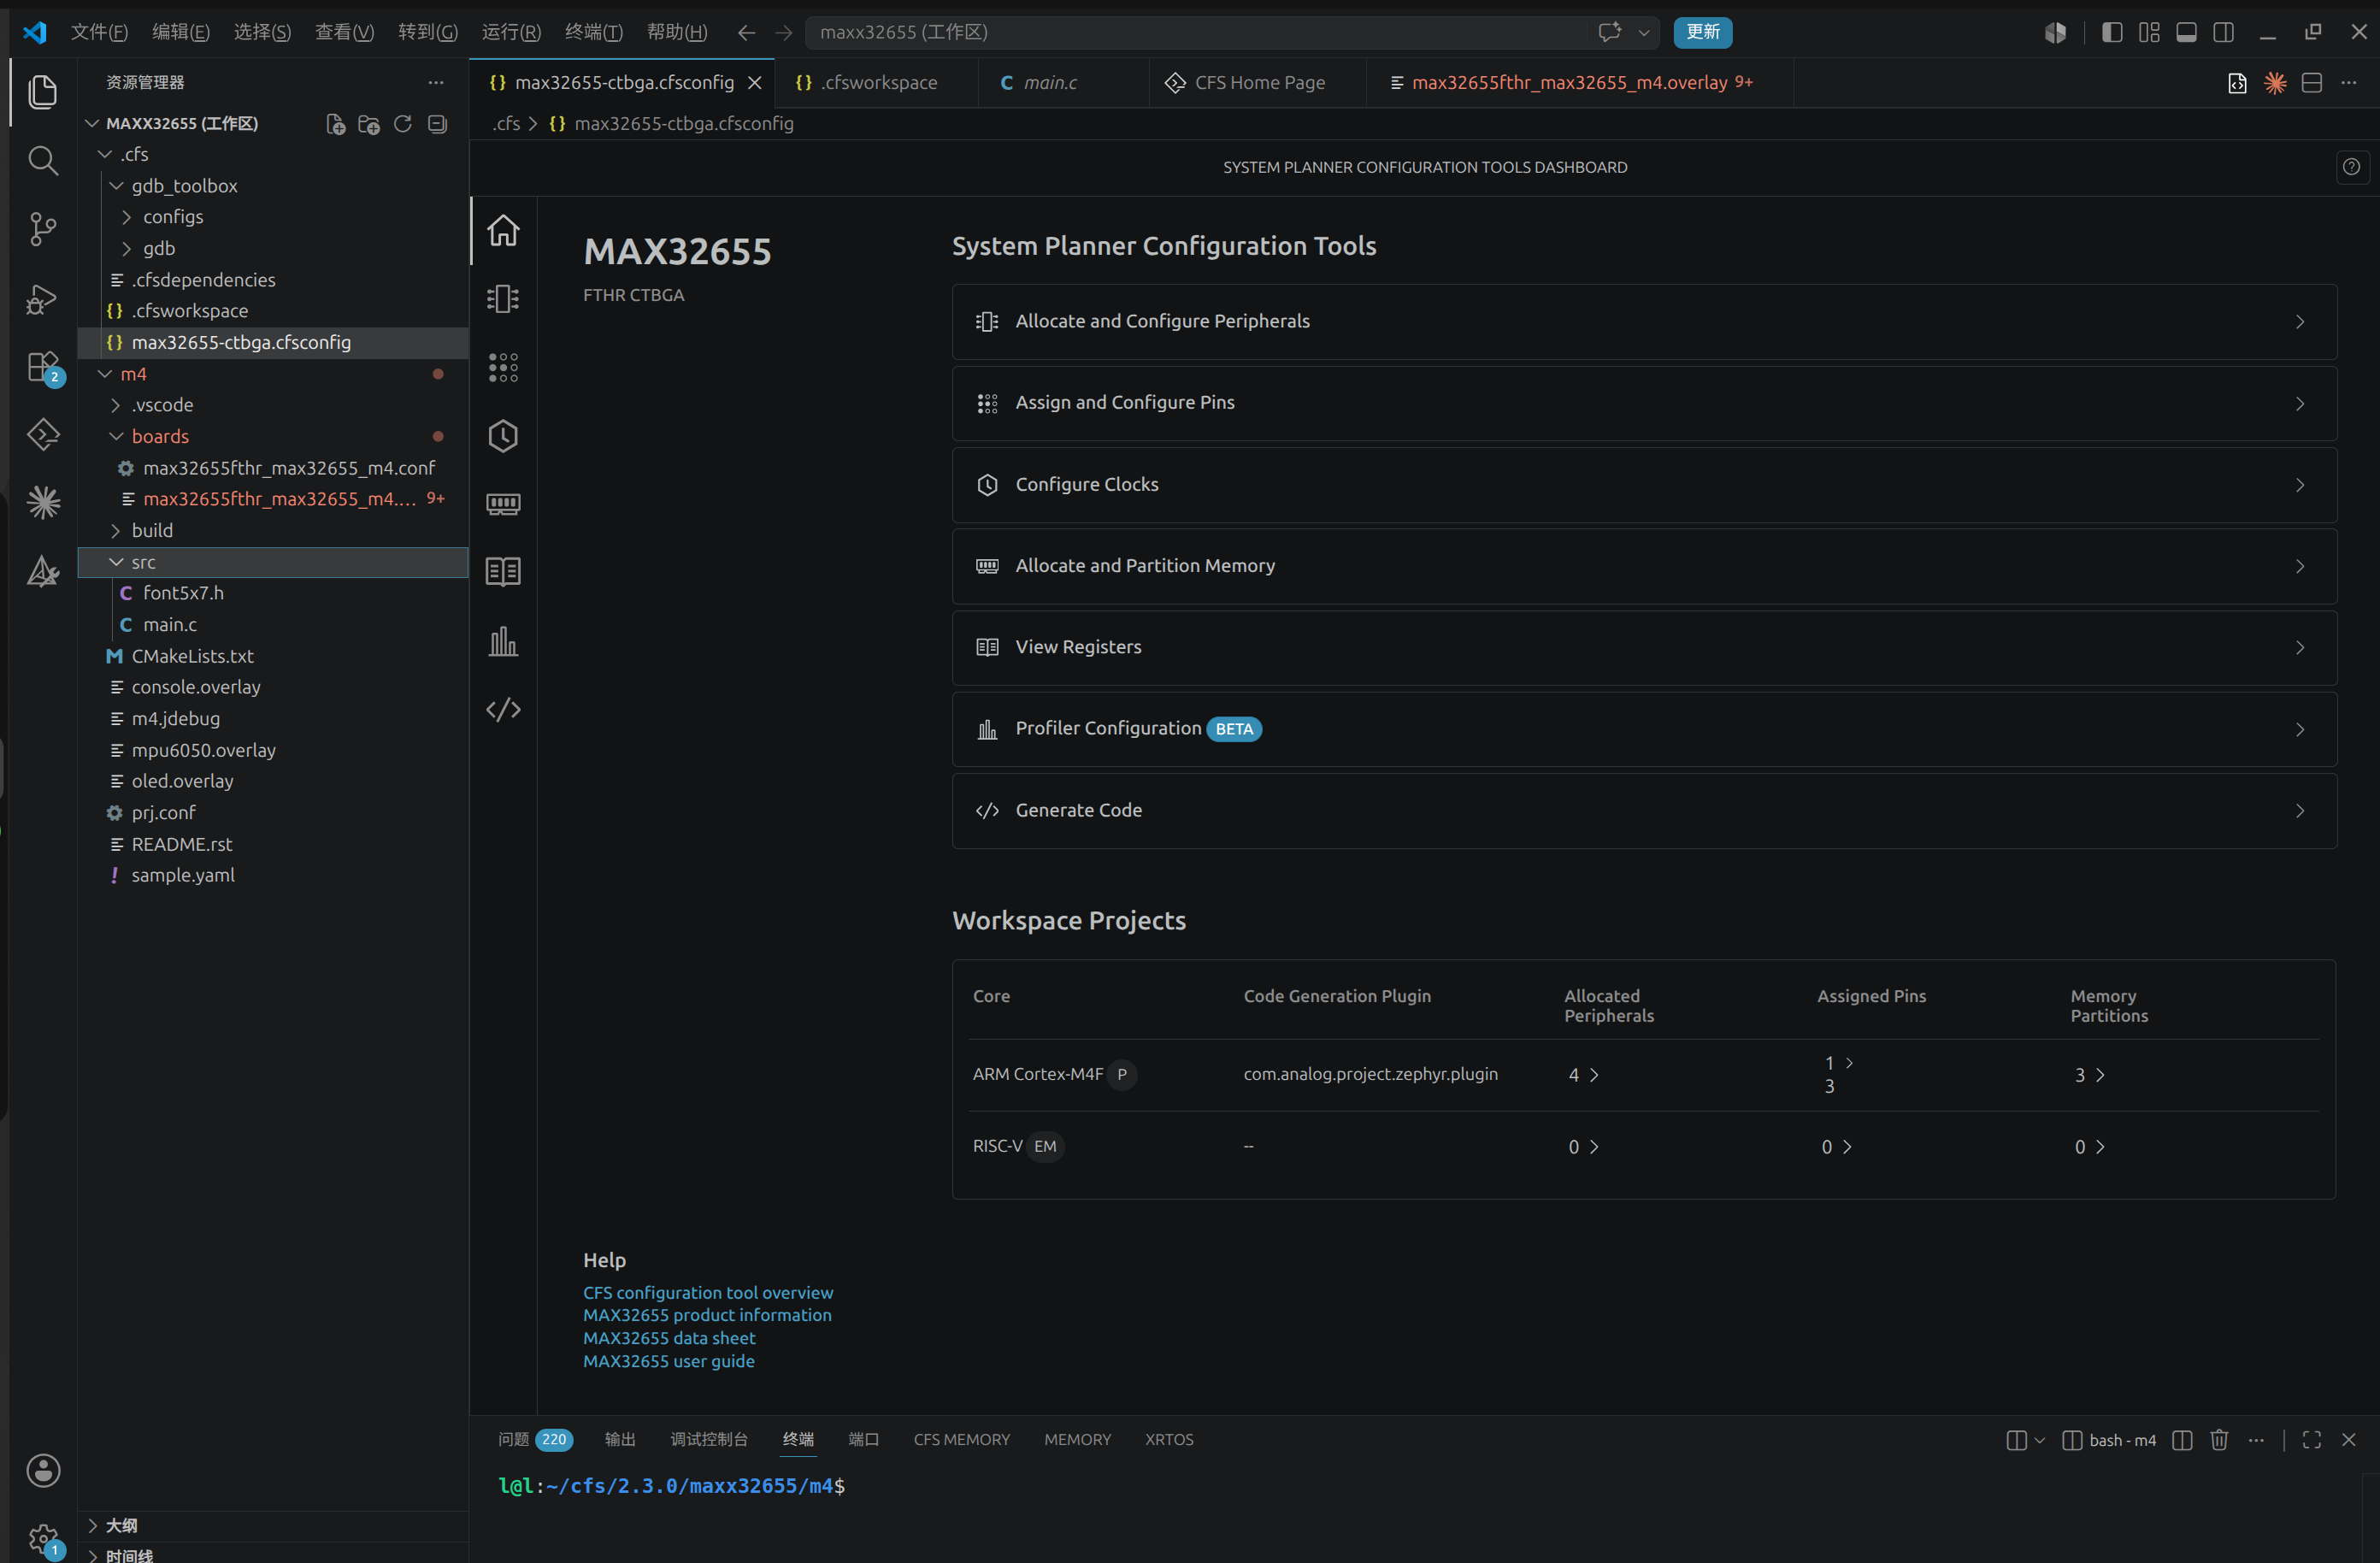
图 7 System Planner 配置总览。可以看到本工程使用 ARM Cortex-M4F 核,分配了 4 个外设、3 个内存分区
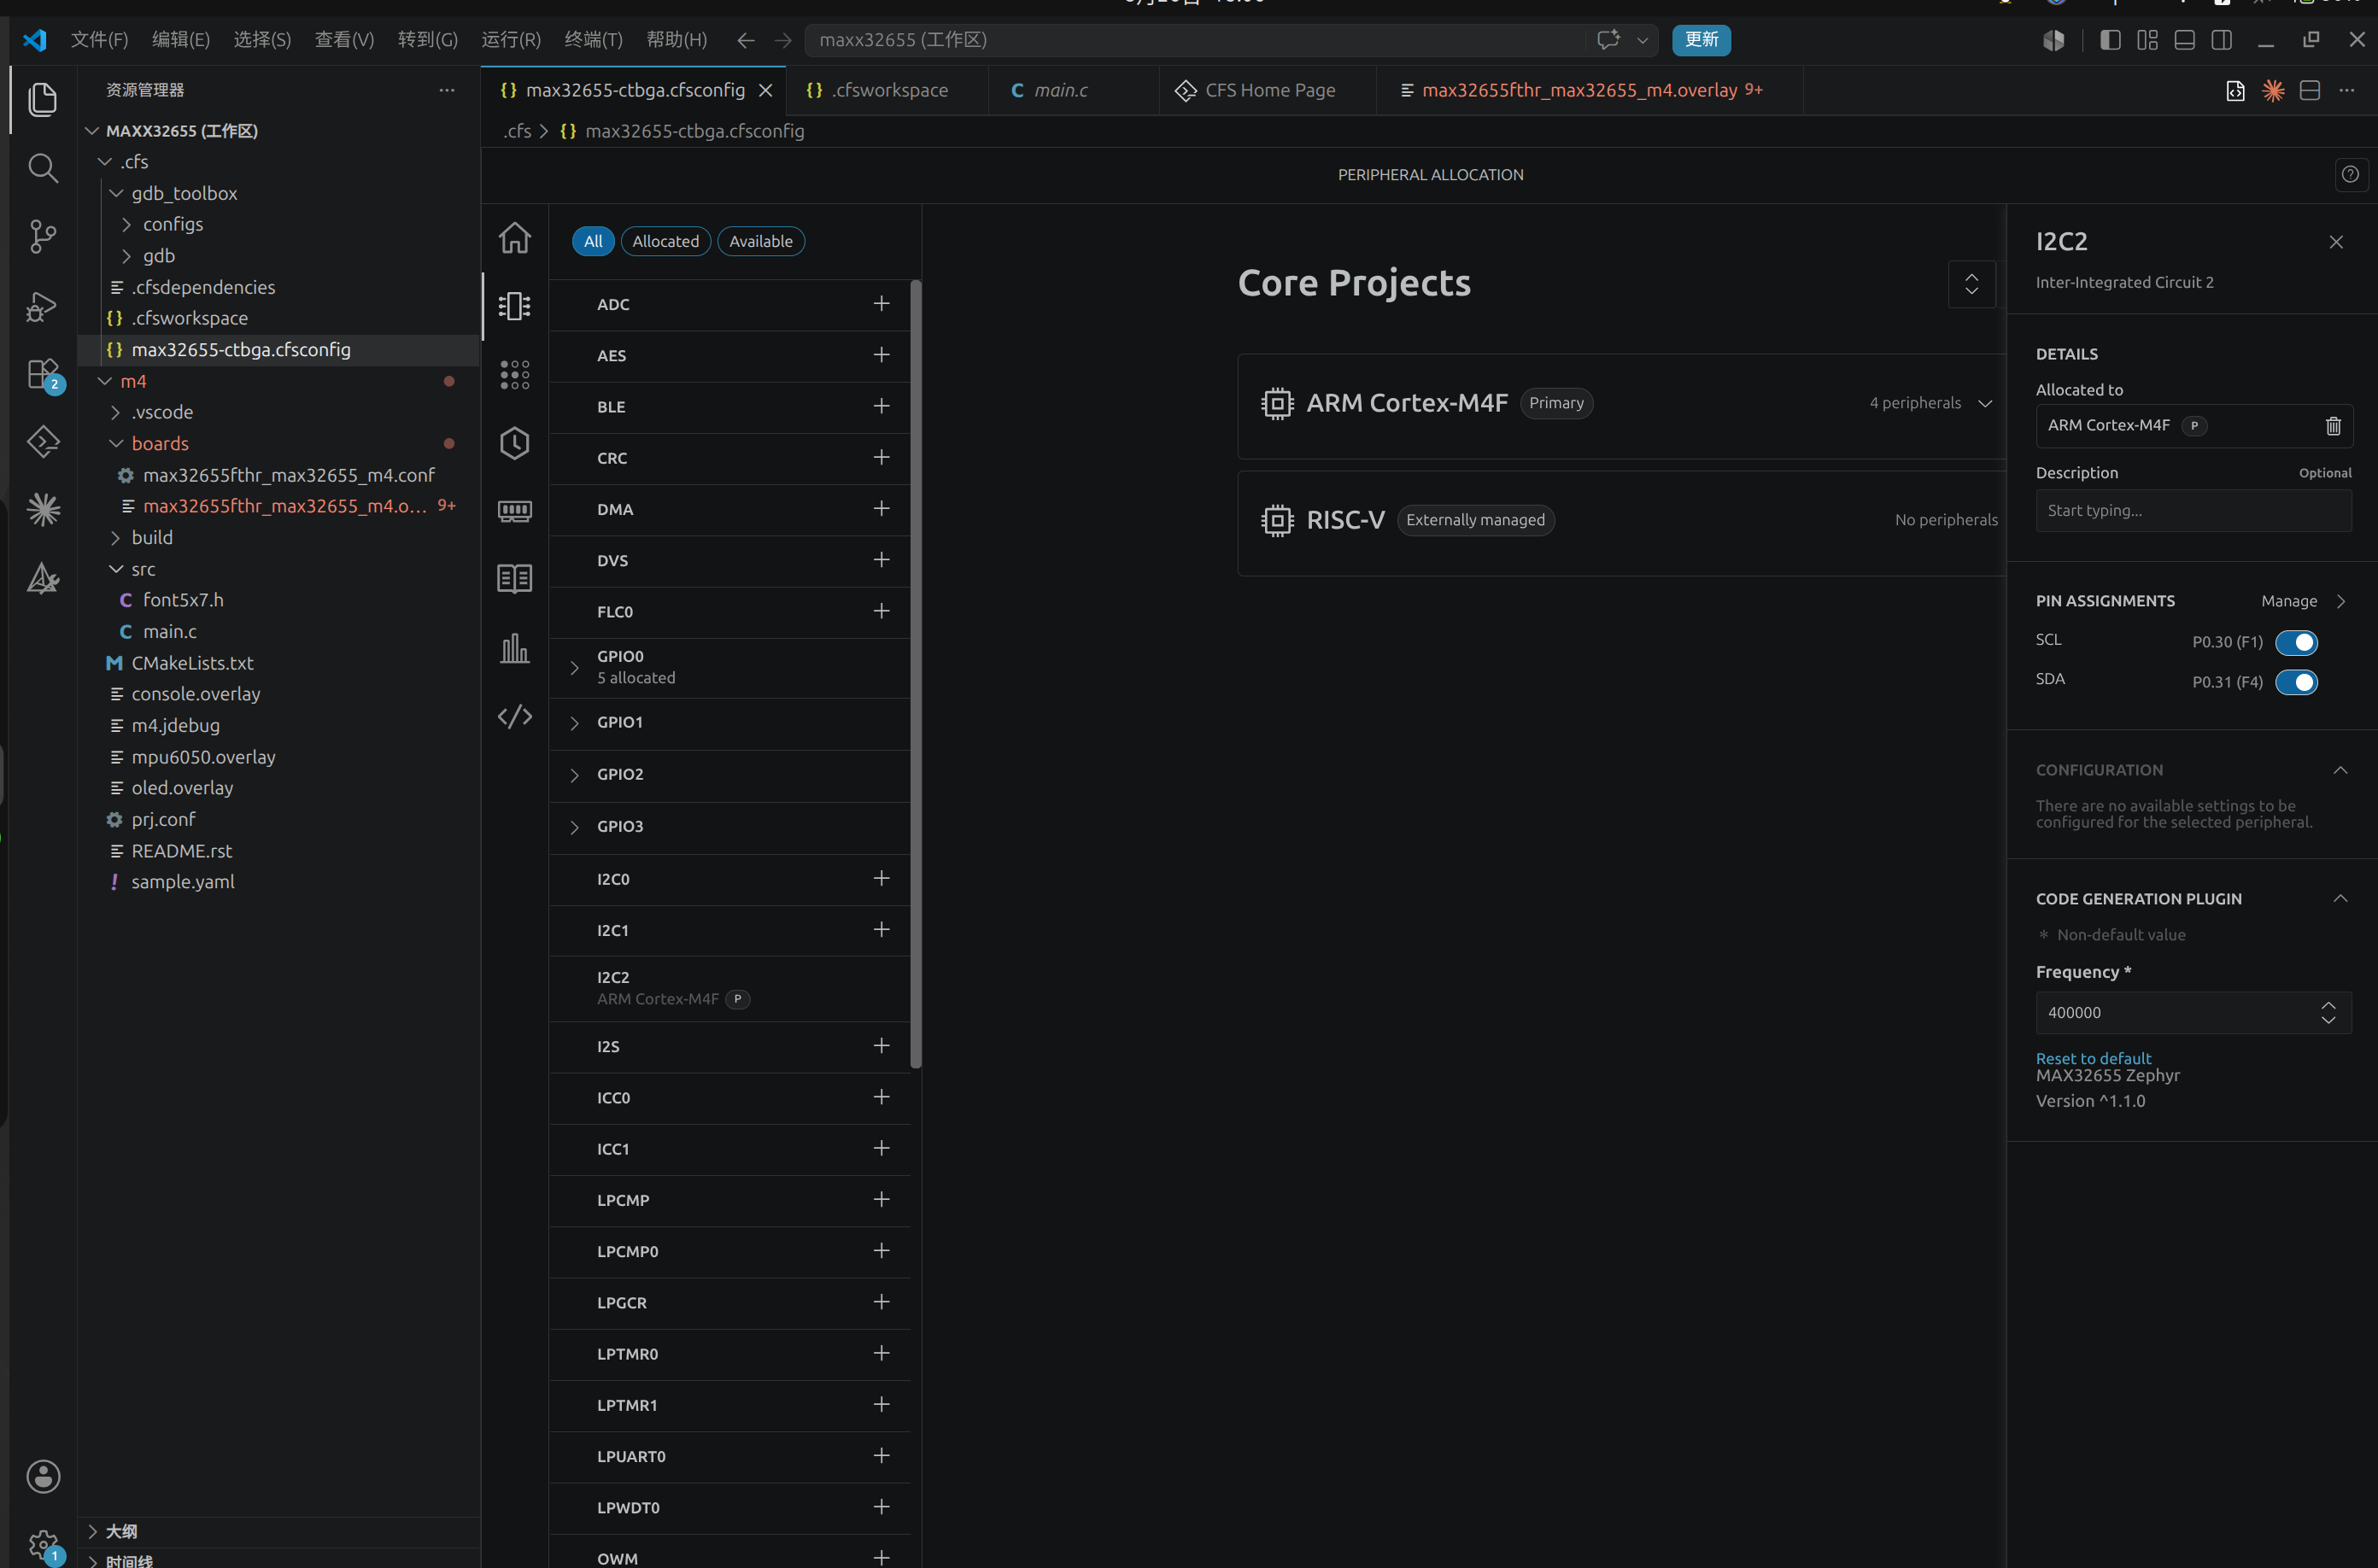
图 8 外设分配界面。I2C2 已分配给 ARM Cortex-M4F 核,GPIO0 分配了 5 个引脚
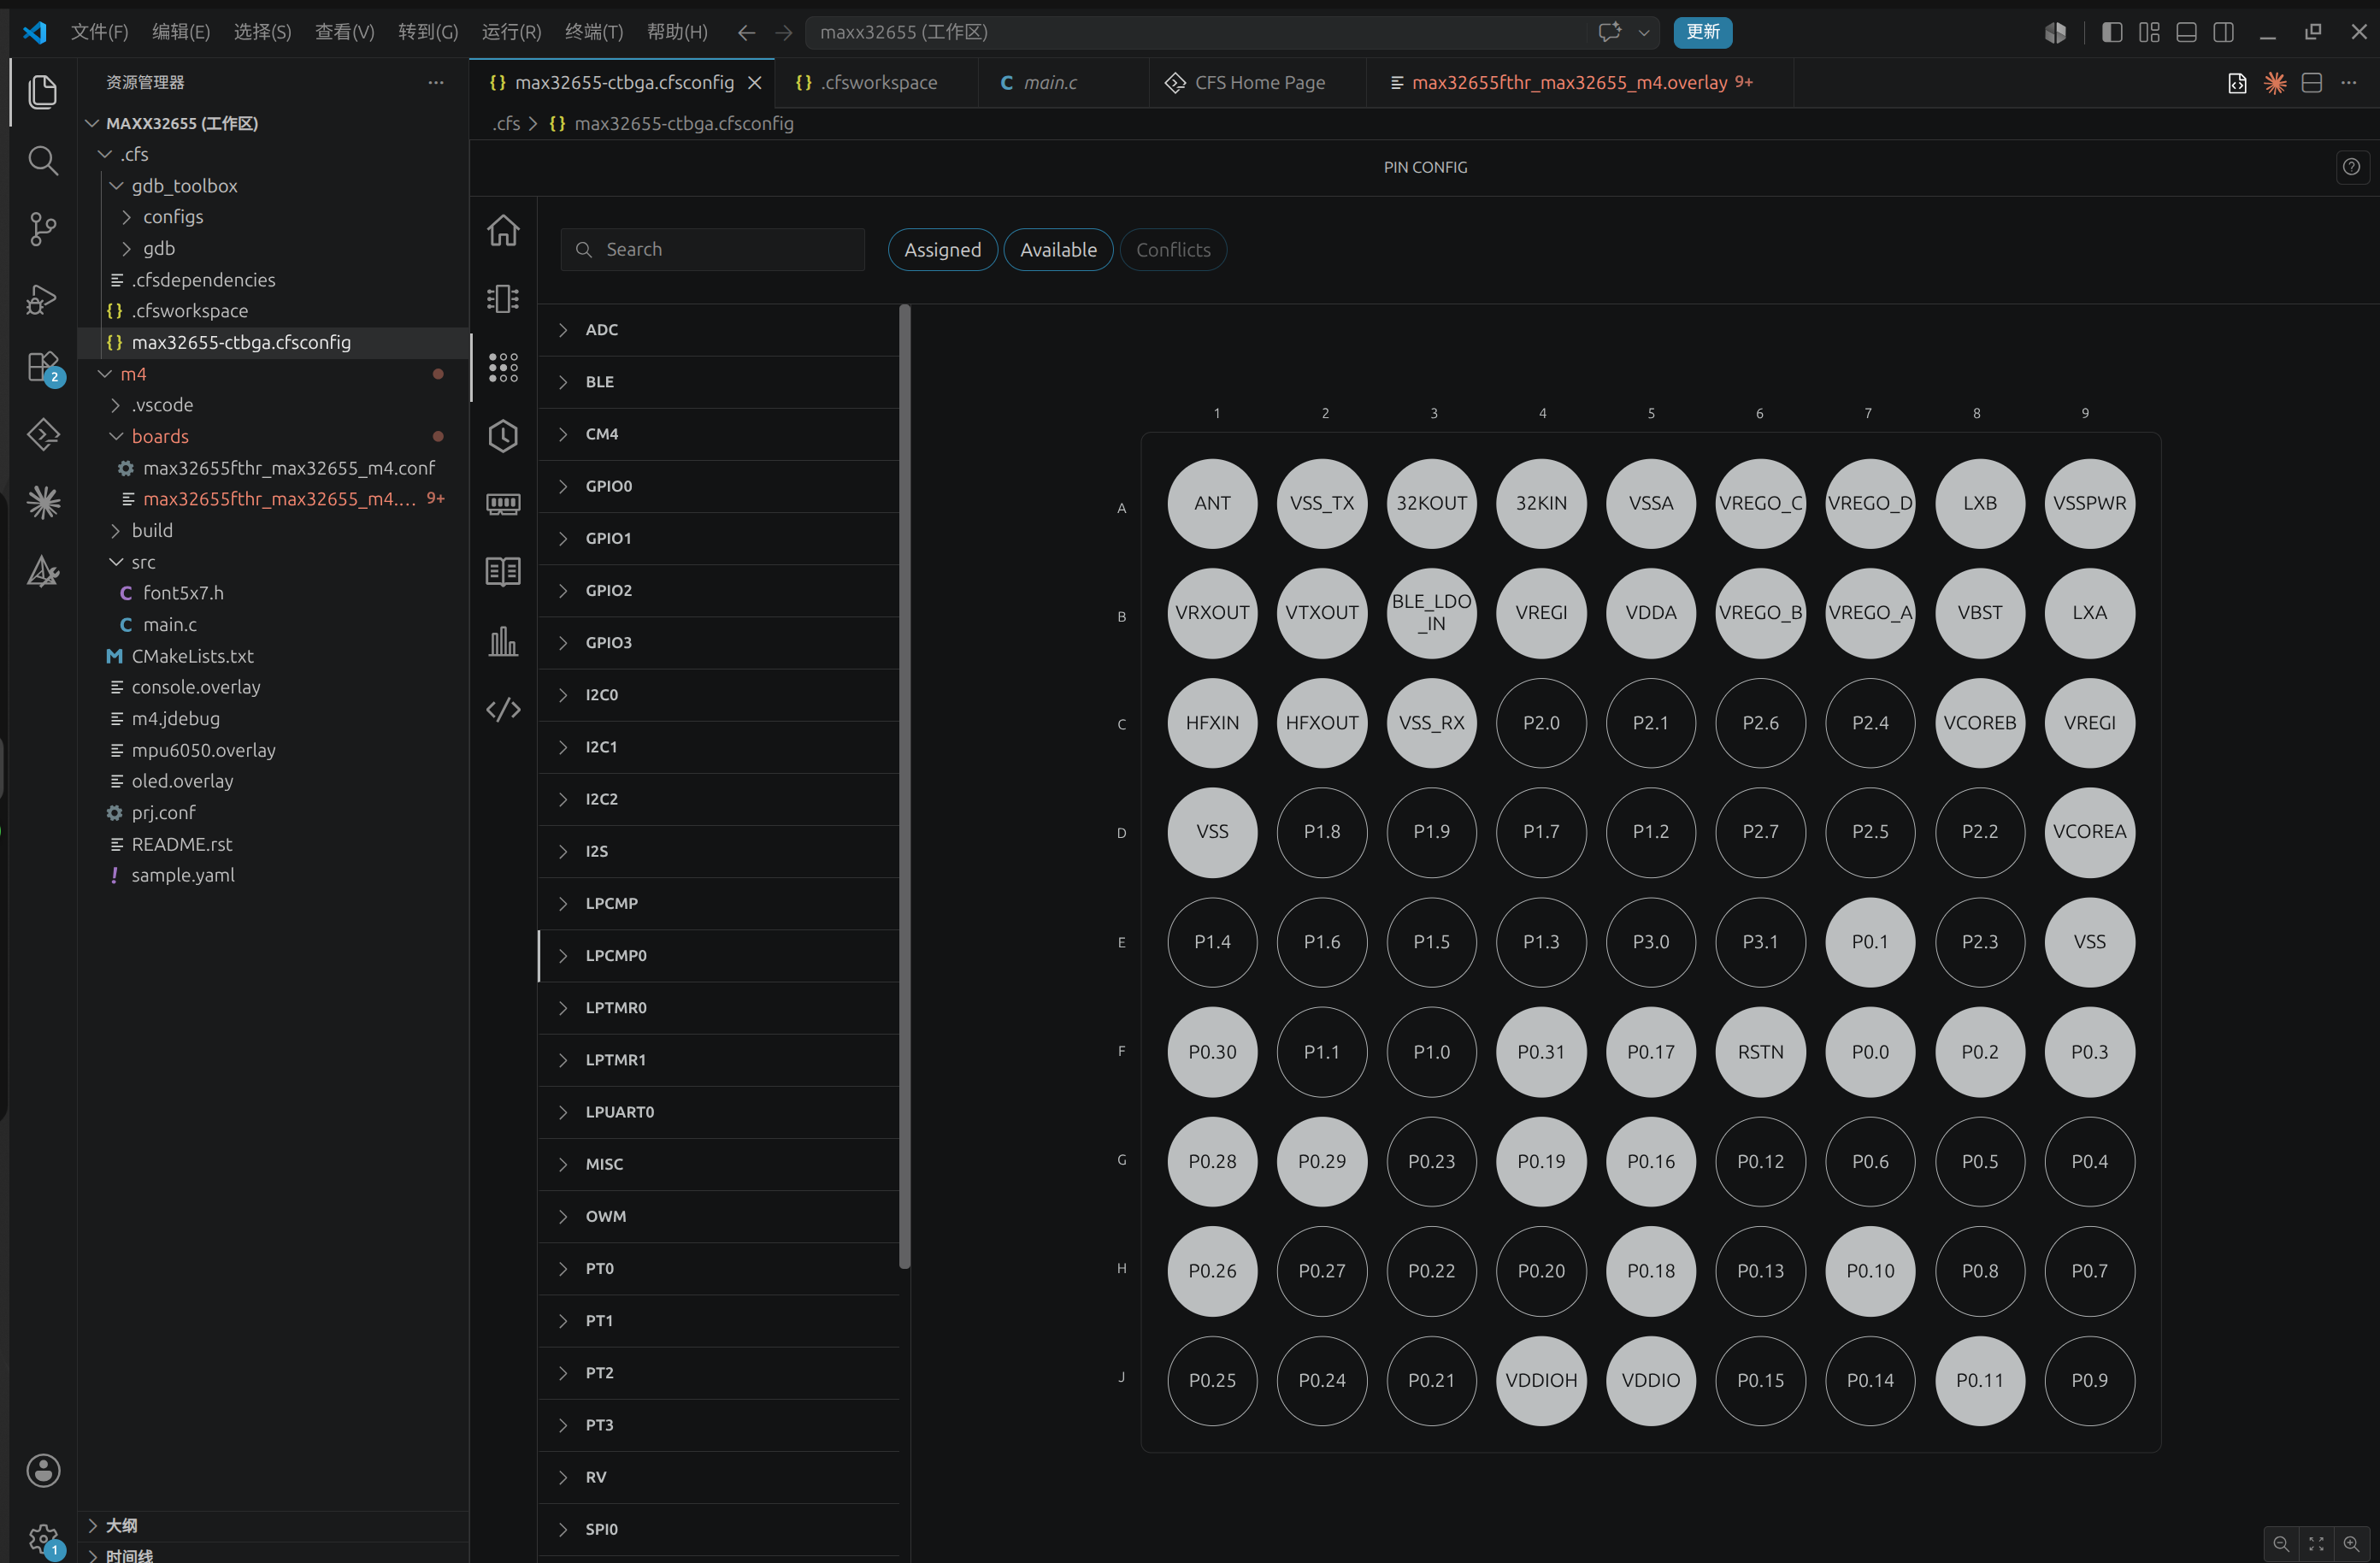
图 9 引脚分配界面。以 CTBGA 封装的实际焊球排布呈现,P0.30 / P0.31 即 I2C2 的 SCL / SDA
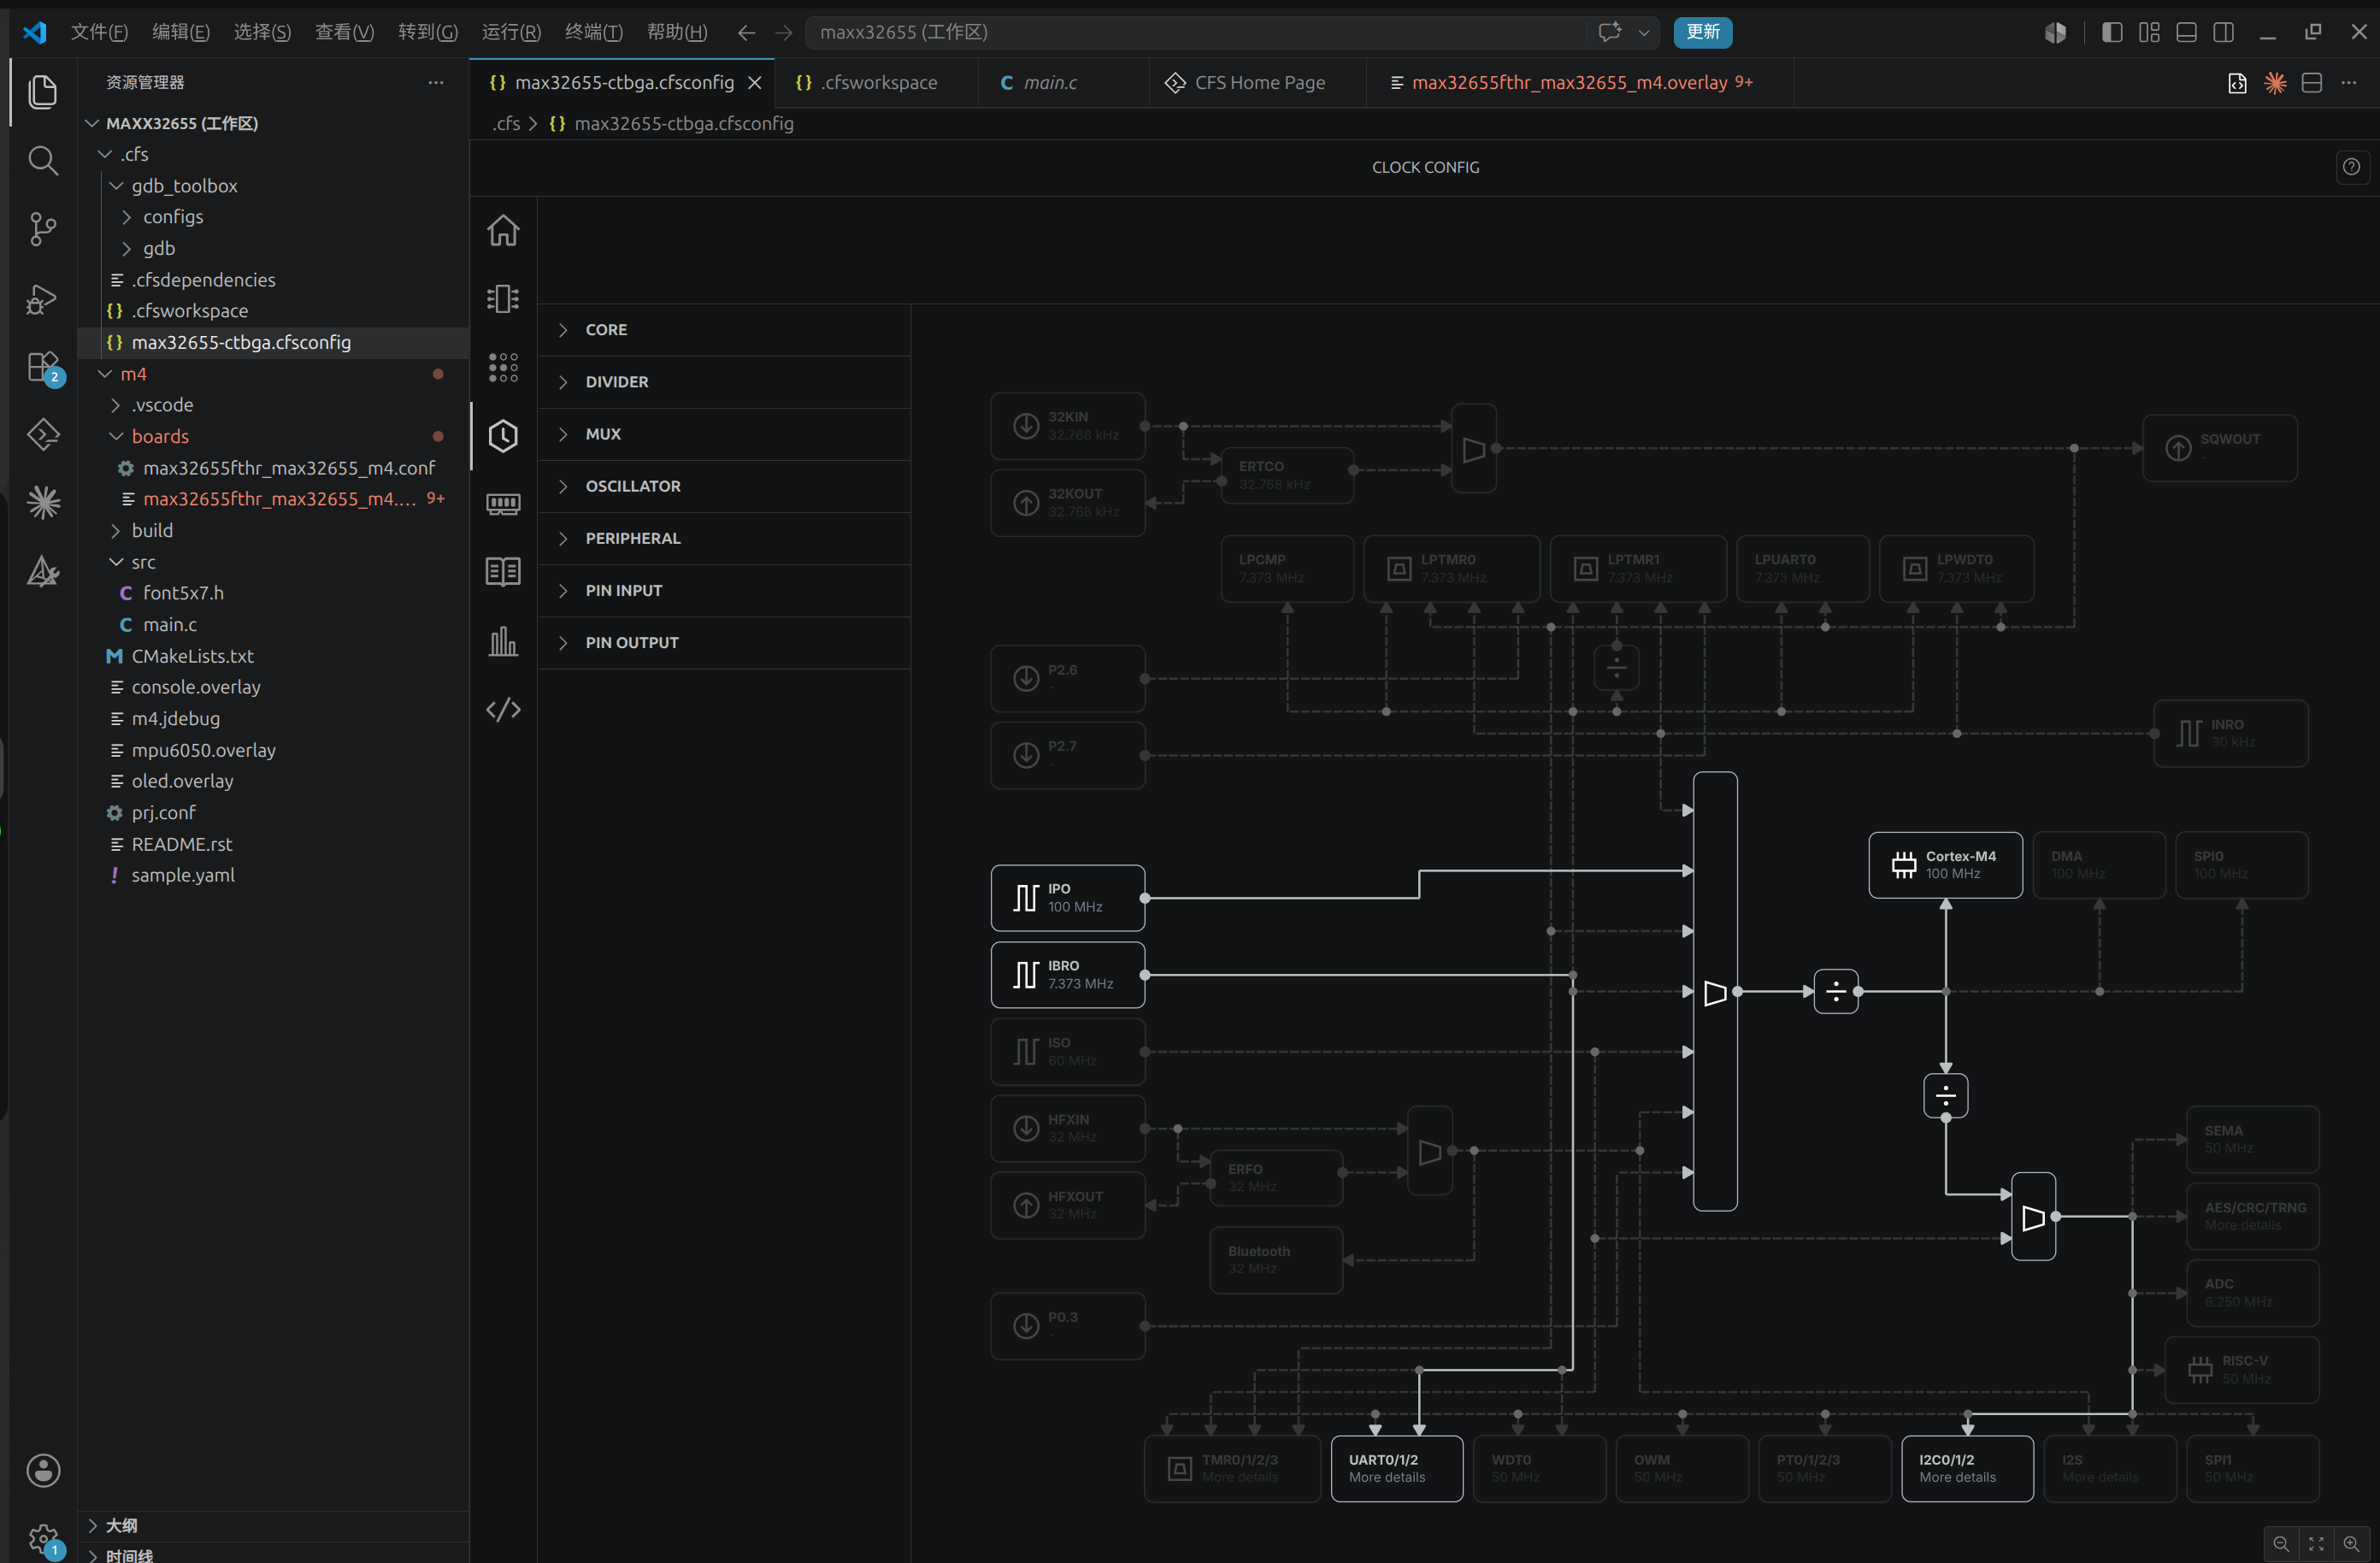
图 10 时钟树配置。IPO 100 MHz 经分频驱动 Cortex-M4,I2C0/1/2 挂在 50 MHz 的外设时钟上
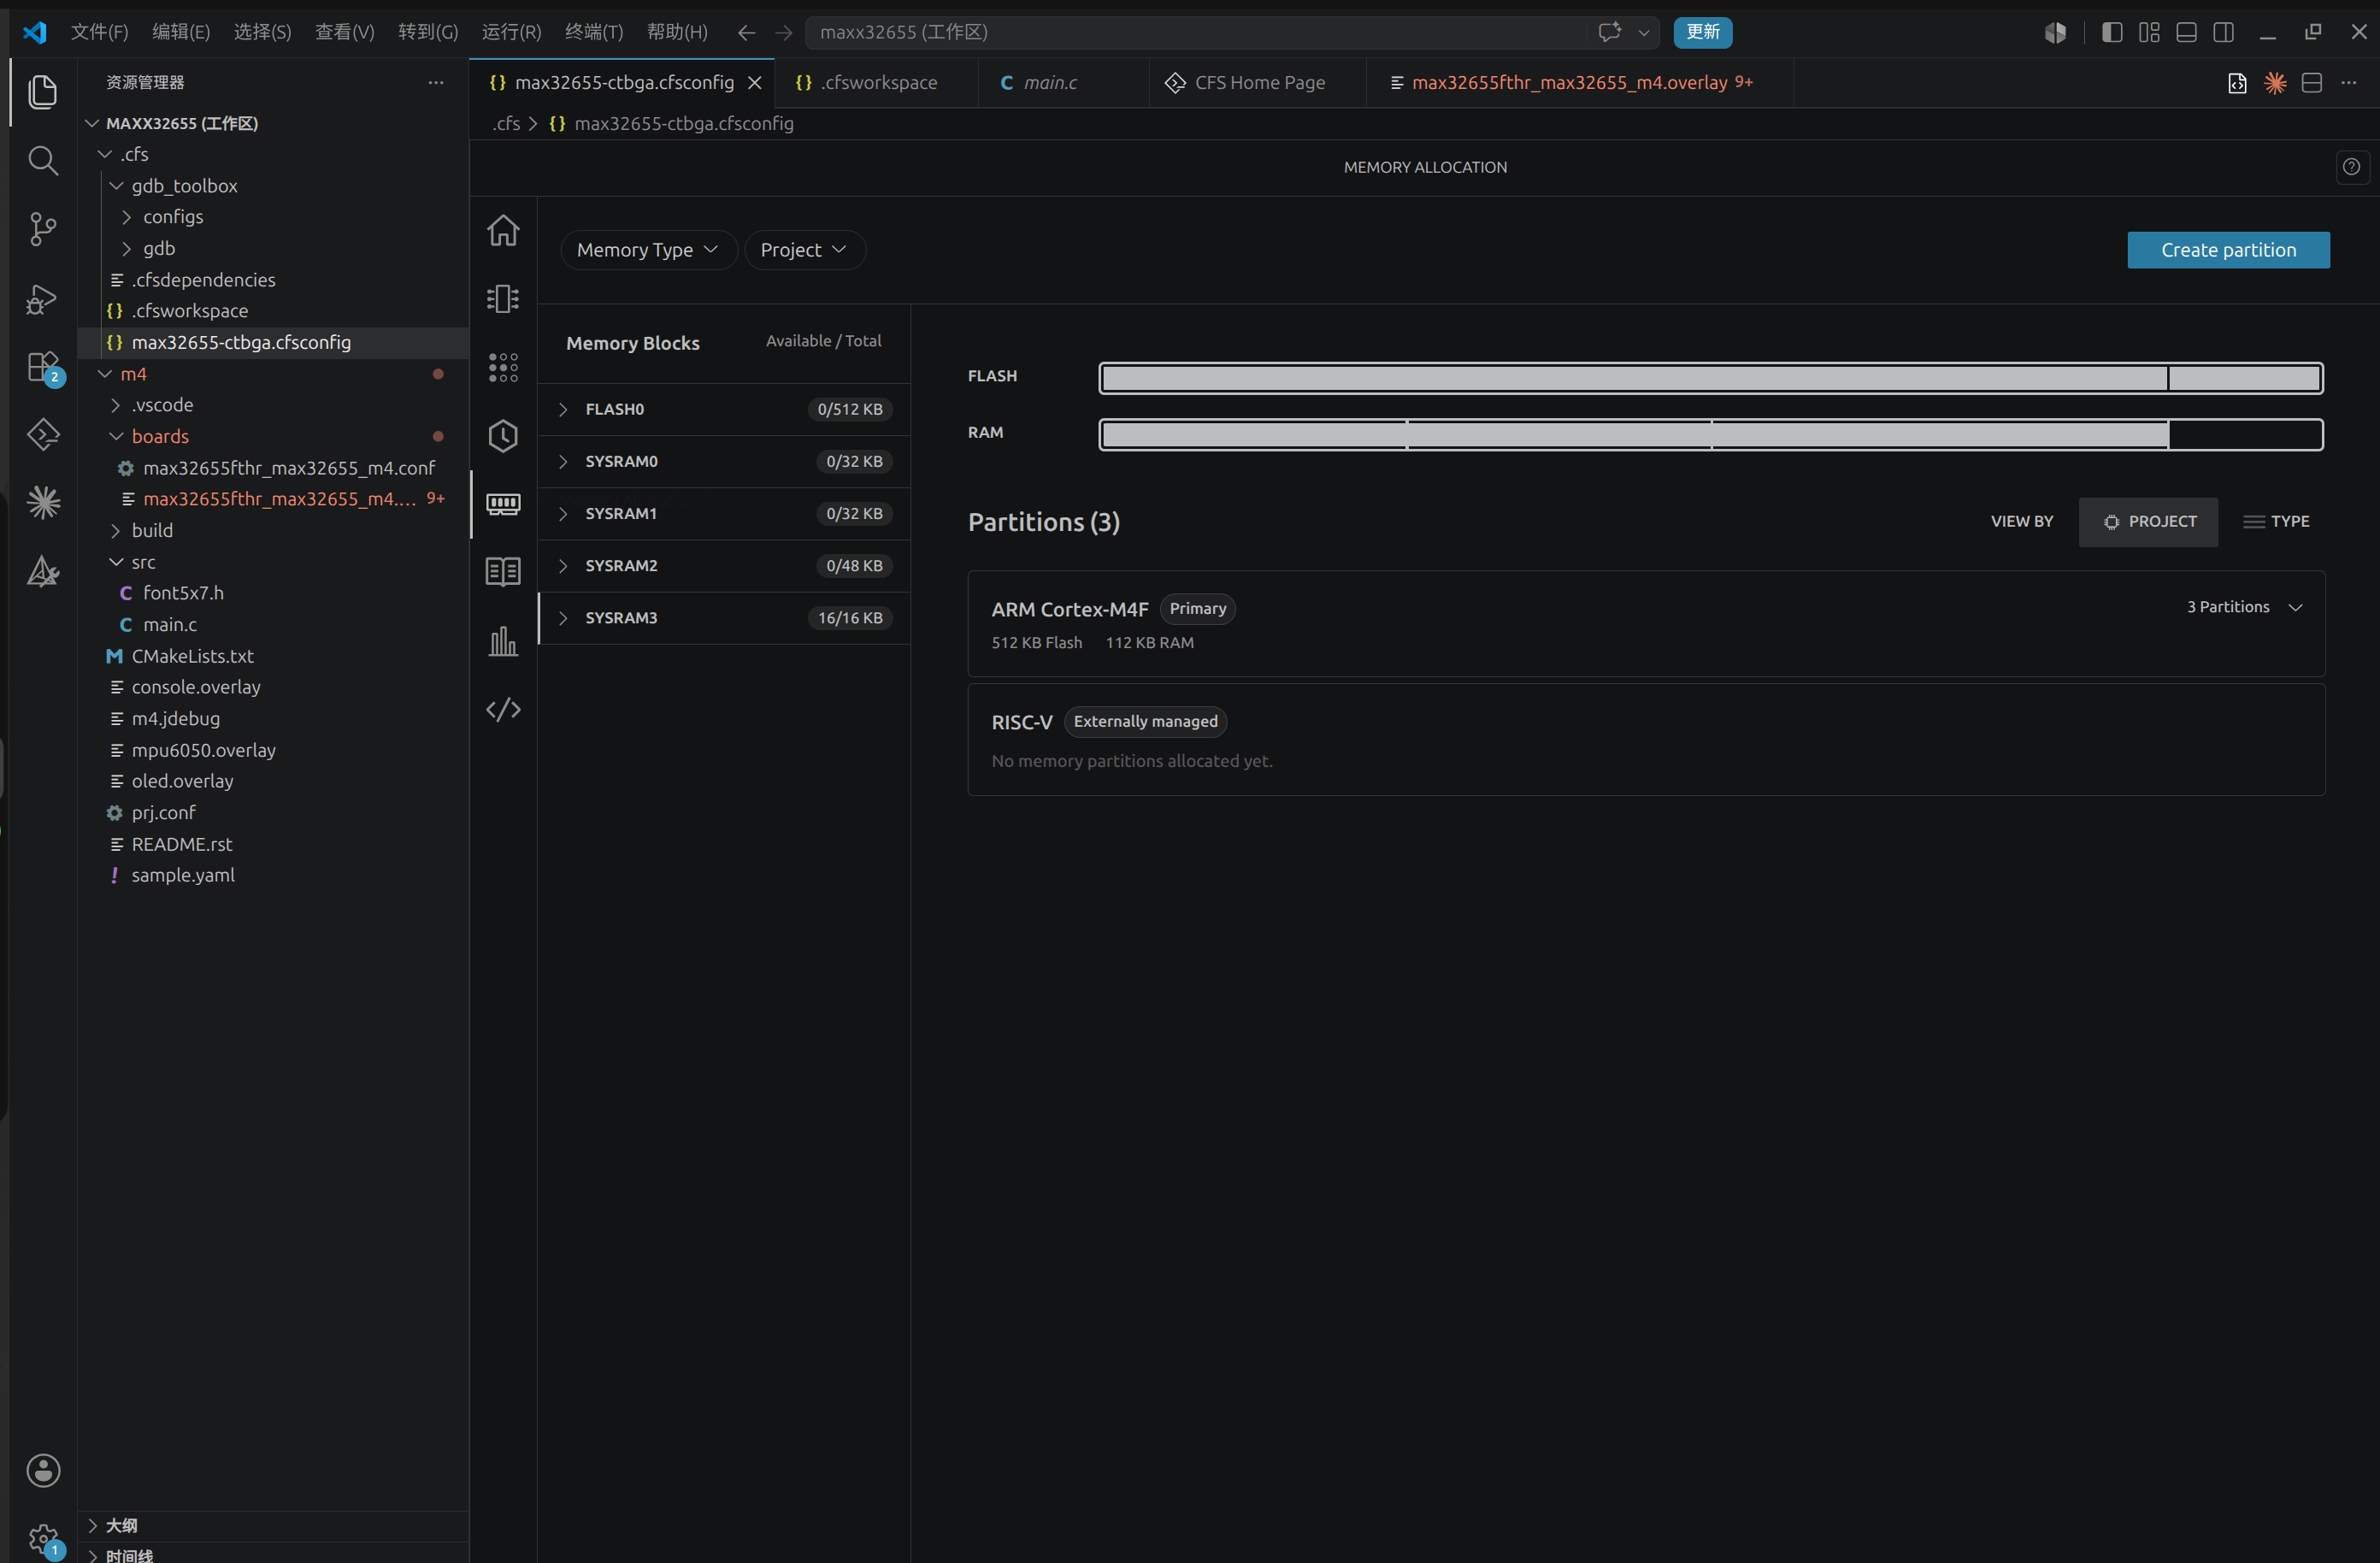
图 11 内存分区。FLASH0 512 KB、SYSRAM0~3 合计 128 KB
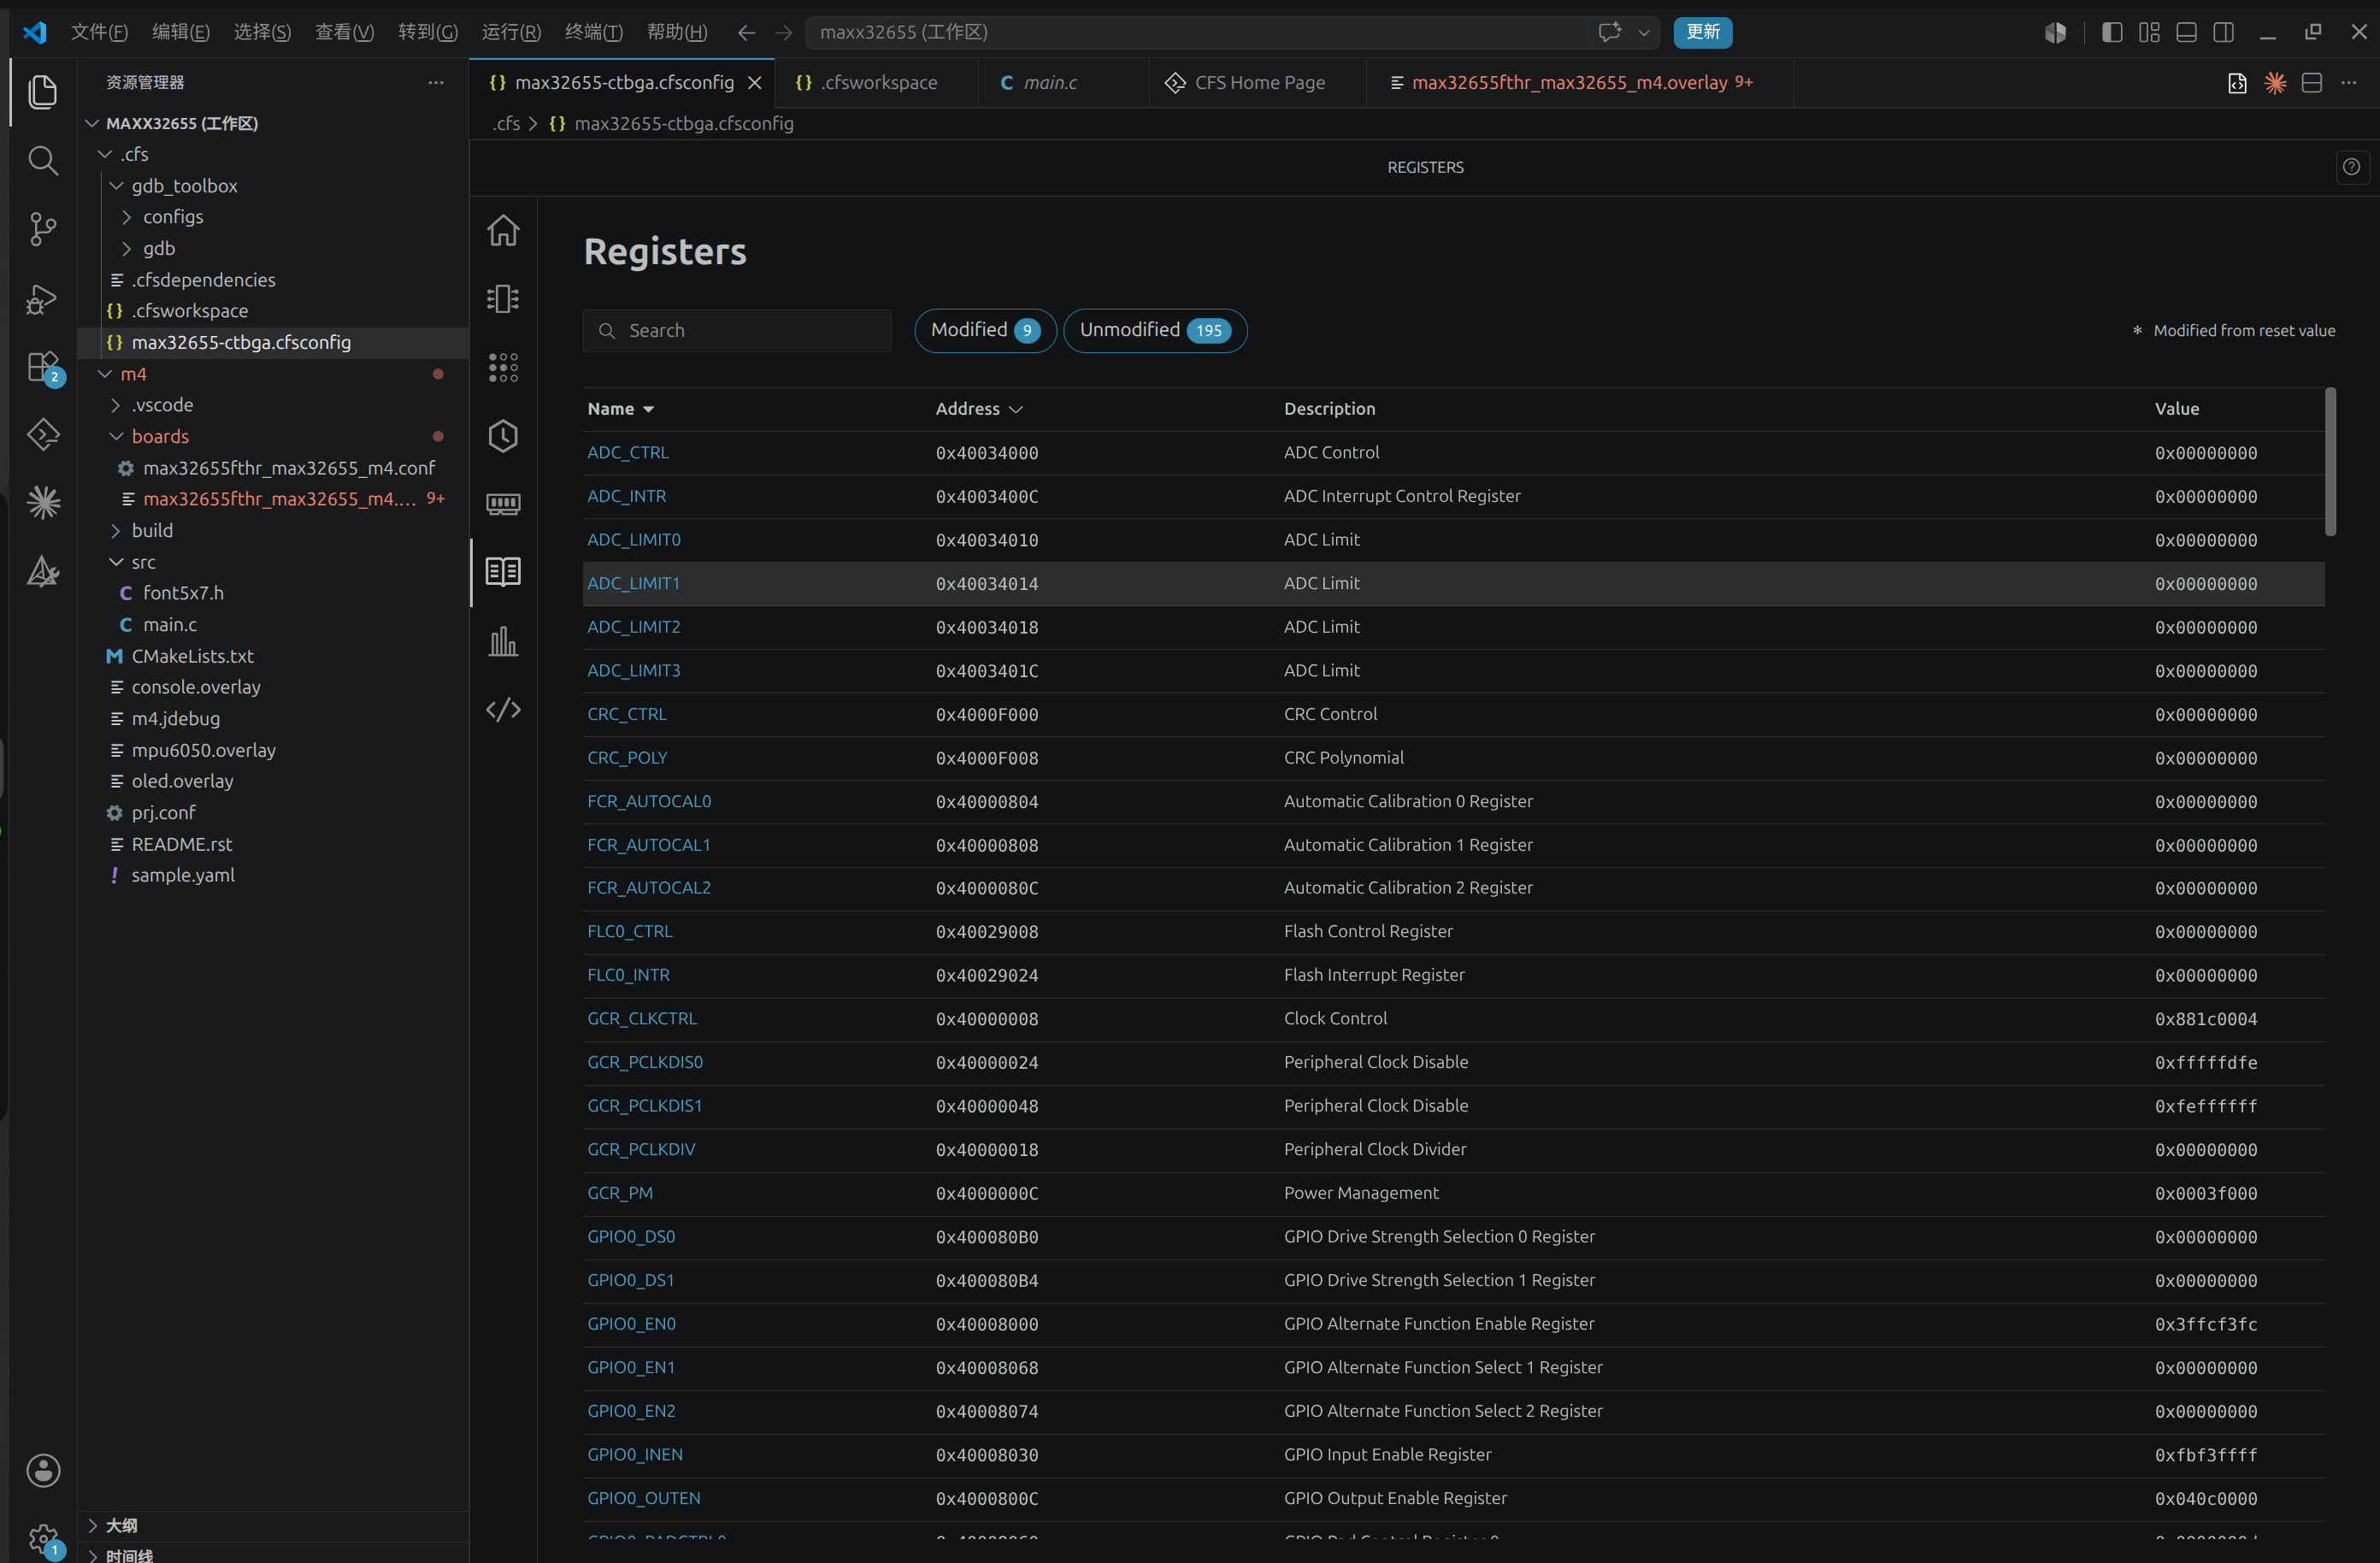
图 12 寄存器视图。可在线查看/比对全部外设寄存器的当前值与复位值,"Modified 9"表示有 9 个寄存器被改写。这个视图在第八节的串口故障排查中起了决定性作用
除了图形配置,CFS 集成的 GDB 工具箱(.cfs/gdb_toolbox/,含 fault-analyzer、thread-analyzer、heap-analyzer 等脚本)和 openocd 也是本项目重度依赖的部分——由于串口不可用,几乎所有的运行时验证都是通过 SWD 直接读目标内存完成的。
6.2 主程序流程图
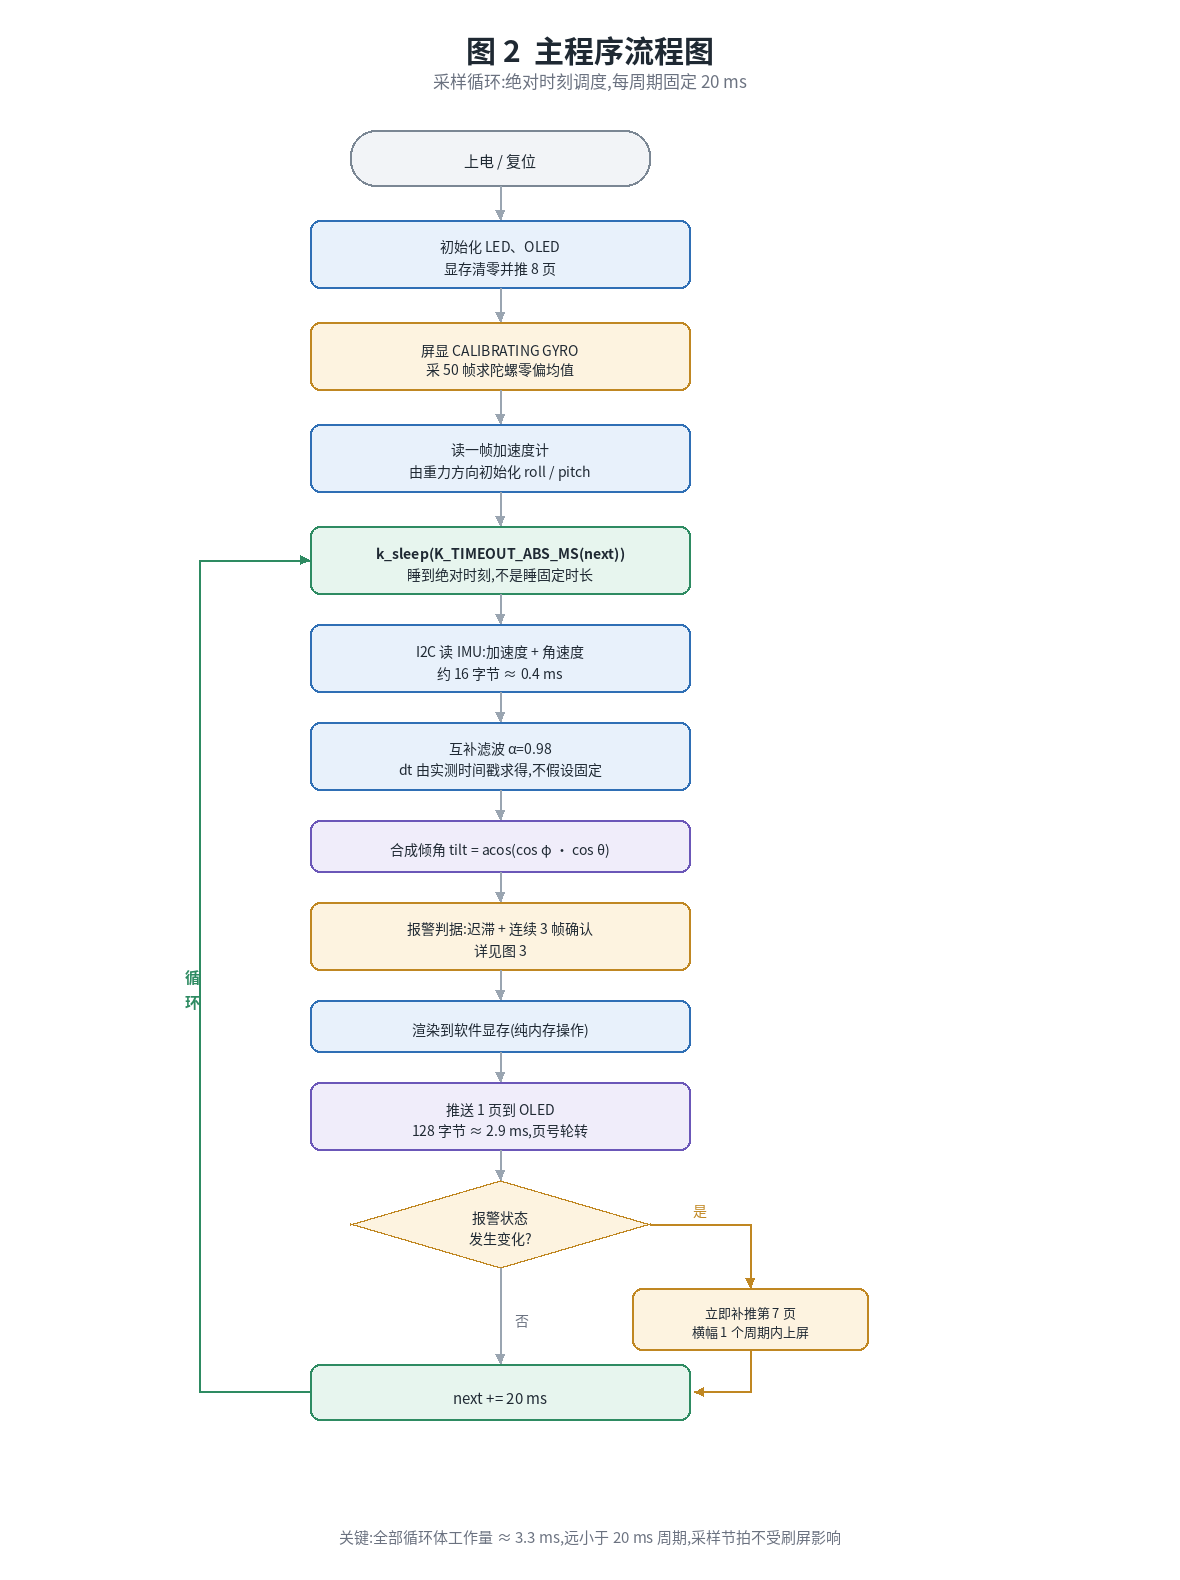
6.3 关键代码说明
6.3.1 绝对时刻调度,守住 50 Hz
while (true) {
	/*
	 * 睡到绝对时刻,而不是睡固定时长。相对的 k_msleep() 是在活干完之后
	 * 才开始计时,于是传感器读取和刷屏的耗时会被累加到每一个周期上,
	 * 采样率会悄悄地低于它声称的 50 Hz。
	 */
	k_sleep(K_TIMEOUT_ABS_MS(next));
	next += SAMPLE_PERIOD_MS;
	...
}
这是保证采样率的核心。若写成 k_msleep(20),实际周期会变成 20 ms + 循环体耗时(约 3.3 ms),即 43 Hz——直接低于题目 50 Hz 的要求,而且这个偏差不做测量根本发现不了。用绝对时刻,只要循环体耗时小于周期,节拍就是精确的。
6.3.2 陀螺零偏标定
for (int axis = 0; axis < 3; axis++) {
	bias[axis] = sum[axis] / CALIB_SAMPLES;
	if (fabsf(bias[axis]) > CALIB_MAX_RATE_RADPS) {
		printk("# gyro axis %d averaged %d mdeg/s while calibrating - "
		       "hold the board still and reset\n", axis, ...);
	}
}
静置 1 秒取 50 帧均值。同时做了一个健全性检查:静止的 IMU 也会有一点残余读数,但若均值超过约 5 °/s,说明标定期间板子在动,测出来的零偏是垃圾,此时给出提示。
6.3.3 报警状态机
/* 双向都要迟滞加确认 */
if (!tilt_alarm && tilt_deg > TILT_ALARM_ON_DEG) {
	tilt_streak++;
	if (tilt_streak >= ALARM_CONFIRM_SAMPLES) { tilt_alarm = true;  tilt_streak = 0; }
} else if (tilt_alarm && tilt_deg < TILT_ALARM_OFF_DEG) {
	tilt_streak++;
	if (tilt_streak >= ALARM_CONFIRM_SAMPLES) { tilt_alarm = false; tilt_streak = 0; }
} else {
	tilt_streak = 0;
}

/* 异常运动:此处用原始角速度,几个 mdeg/s 的零偏对 300 deg/s 的阈值毫无影响 */
gyro_dps  = vec3_norm(sample.gyro) * RAD_TO_DEG;
accel_mag = vec3_norm(sample.accel);
if (gyro_dps > SHOCK_GYRO_DPS ||
    fabsf(accel_mag - GRAVITY_MSS) > SHOCK_ACCEL_DEV_MSS) {
	shock_until = now + SHOCK_HOLD_MS;   /* 锁存 1.5 s */
}
alarm = tilt_alarm || (now < shock_until);
6.3.4 分页推屏
static void push_page(int page)
{
	struct display_buffer_descriptor desc = {
		.buf_size = FB_COLS, .width = FB_COLS, .height = 8, .pitch = FB_COLS,
	};
	display_write(oled, 0, page * 8, &desc, fb[page]);
}

/* 采样循环末尾 */
push_page(page);
page = (page + 1) % FB_PAGES;

/* 报警状态翻转时立即补推横幅页,不等轮转 */
if (alarm != alarm_prev) {
	push_page(7);
	alarm_prev = alarm;
}
6.3.5 一个容易忽略的浮点格式化陷阱
static void fmt_deg(char *buf, size_t len, float deg)
{
	int32_t tenths = (int32_t)lroundf(deg * 10.0f);
	const char *sign = "";
	if (tenths < 0) { tenths = -tenths; sign = "-"; }
	snprintf(buf, len, "%s%d.%d", sign, (int)(tenths / 10), (int)(tenths % 10));
}
角度显示没有用 %.1f,而是自己用整数拼出来。原因是:Zephyr 的 printk 走自家的 cbprintf,浮点支持由 CONFIG_CBPRINTF_FP_SUPPORT 控制;而 snprintf 走的是 picolibc,浮点支持是另一个独立的 Kconfig。于是会出现一种很别扭的情况——同样的 %.1f,在 printk 里正常,在 snprintf 里却原样打印出 %.1f。改用整数转换可以彻底绕开这个问题。
七、实物演示及说明
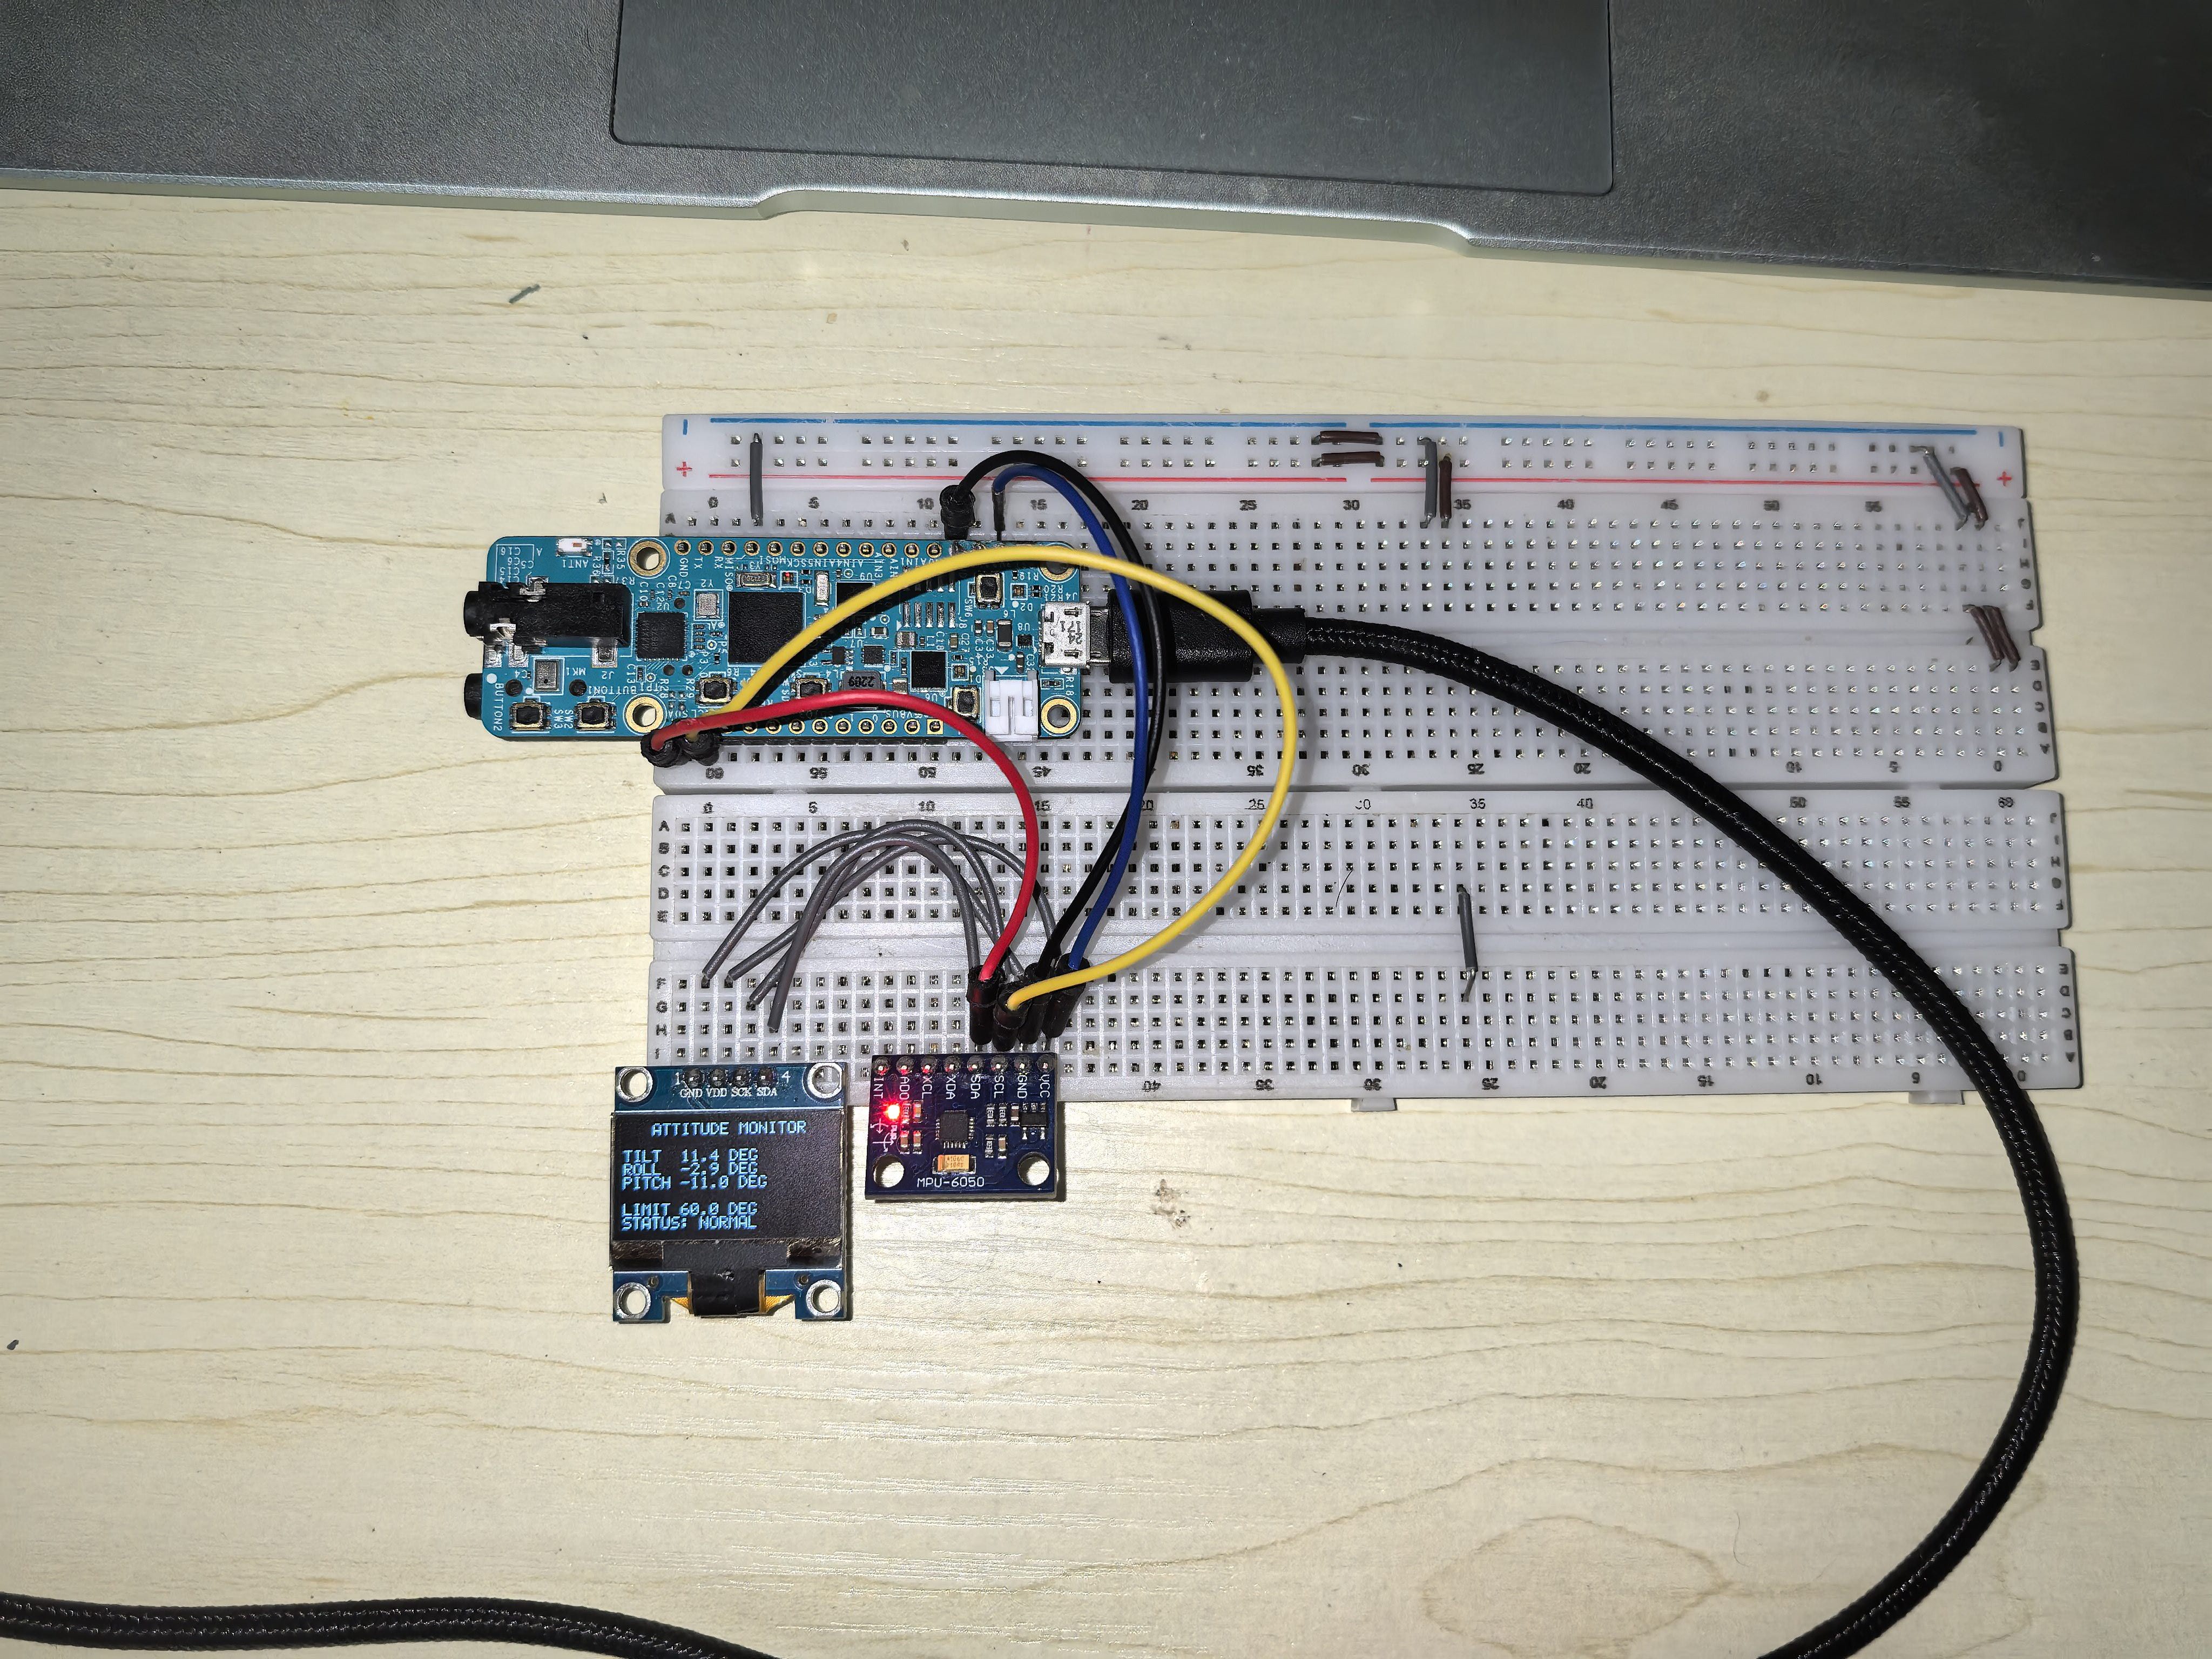
图 14 实物运行照片。OLED 正在显示 ATTITUDE MONITOR / TILT 11.4 DEG / ROLL -1.9 DEG / PITCH -11.0 DEG / LIMIT 60.0 DEG / STATUS: NORMAL,IMU 模块电源指示灯已点亮
7.1 I2C 总线扫描与器件确认
由于串口不可用,全部运行时验证通过 SWD 完成。先烧入一段临时的扫描固件,把结果写进全局变量,再用 openocd 读出来:
scan_done:     0x5ca40000     ← 扫描完成标志
scan_count:    0x00000002     ← 找到 2 个设备
scan_addrs:    3c 68 ...      ← OLED 0x3C, IMU 0x68
mpu_status:    0x00000000     ← WHO_AM_I 读取成功
mpu_who_am_i:  0x00000070     ← 0x70 = MPU-6500
这一步同时确认了三件事:两个器件都在总线上、地址不冲突、IMU 确实是 MPU-6500 而非丝印标注的 MPU-6050。
7.2 屏幕内容回读(SWD "远程截屏")
软件显存 fb 是一个全局数组,因此可以用 SWD 把 1024 字节读出来,再用字库反查解码成文字。这套方法在没有串口的情况下等效于"远程截屏":
+---------------------+
|   ATTITUDE MONITOR  |
|                     |
|TILT  9.5 DEG        |
|ROLL  -4.1 DEG       |
|PITCH -8.5 DEG       |
|                     |
|LIMIT 60.0 DEG       |
|STATUS: NORMAL       |
+---------------------+
这组数据还可以做数学自洽性校验。把屏上的 roll 和 pitch 代回合成倾角公式:
acos(cos(-4.1°) × cos(-8.5°)) = acos(0.99744 × 0.98902) = acos(0.98650) = 9.43°
与屏幕显示的 9.5° 吻合。这说明从传感器读取、互补滤波、倾角合成到渲染的整条链路都是正确的。
7.3 报警功能实测
通过 SWD 每秒采样一次倾角文本与报警标志,同时手动倾斜板子,实测结果:
倾角 | 报警标志 | 说明 |
|---|---|---|
51.1° | 0 | 未达阈值,不触发 ✔ |
58.5° | 0 | 接近但未超,不触发 ✔ |
74.8° | 1 | 超阈值,触发 ✔ |
68.5° / 68.2° / 68.7° | 1 | 持续报警 ✔ |
64.0°(正在回落) | 1 | 迟滞生效:低于 60° 但未低于 55°,保持报警 ✔ |
10.1° | 0 | 已低于 55°,解除 ✔ |
95.7° / 90.1° / 88.1° | 1 | 大角度触发 ✔ |
其中 64.0° 这一行是最能说明设计意图的:如果只用单一的 60° 阈值,此刻就该解除报警了;而迟滞设计让它一直保持到 55° 以下才解除,从根本上杜绝了临界点的反复跳变。
异常运动判据也在测试中被触发过一次:当时倾角只有 5.2°(远低于阈值),横幅显示 ALARM: MOTION,1.5 秒锁存到期后自动恢复 STATUS: NORMAL。
八、遇到的难点及解决方法
难点一:CFS 生成的配置文件会被覆盖,而 app.overlay 又不生效
CFS 的 System Planner 生成的是 boards/max32655fthr_max32655_m4.overlay 和同名 .conf,文件头明写"generated using CodeFusion Studio"。只要在图形界面里再改一次配置,这两个文件就会被重新生成,手工添加的内容会被静默抹掉。
自然的想法是把自己的设备树节点写进 app.overlay。但实测无效。翻 Zephyr 的 cmake/modules/configuration_files.cmake 才发现,overlay 的查找逻辑是 if / else 而不是叠加:
if(NOT DEFINED DTC_OVERLAY_FILE)
  zephyr_file(CONF_FILES ${APPLICATION_CONFIG_DIR}/boards DTS DTC_OVERLAY_FILE ...)
endif()
if(NOT DEFINED DTC_OVERLAY_FILE)          # ← 只有前面没找到才会走到这里
  zephyr_file(... NAMES "app.overlay" ...)
endif()
也就是说,只要 boards/<board>.overlay 存在,app.overlay 根本不会被读取。
解决办法是改用 EXTRA_DTC_OVERLAY_FILE——它是在 DTC_OVERLAY_FILE 之后追加的,优先级更高,且 CFS 不会碰它:
list(APPEND EXTRA_DTC_OVERLAY_FILE "${CMAKE_CURRENT_SOURCE_DIR}/mpu6050.overlay")
list(APPEND EXTRA_DTC_OVERLAY_FILE "${CMAKE_CURRENT_SOURCE_DIR}/oled.overlay")
list(APPEND EXTRA_DTC_OVERLAY_FILE "${CMAKE_CURRENT_SOURCE_DIR}/console.overlay")
这样 IMU、OLED 和串口修正各自独立成文件,与 CFS 的生成物完全隔离,两边都不互相干扰。
难点二:串口输出的排查——RX 正常而 TX 全是乱码
这是本项目耗时最长、也最有收获的一段。
症状:串口每收到一个字符,主机侧就得到一个固定的 0x2A(字符 *),换任何波特率这个字节值都不变。
这个症状极具误导性,看起来就是典型的波特率不匹配。但按下面的顺序逐条排除后,结论完全不同:
第一步,排除自己的代码。 新建一个工程,烧入 CFS 原版未经任何修改的 echo_bot 示例——一模一样地复现。这一步把所有自己写的代码和 overlay 都洗清了。
第二步,发现 RX 是好的。 echo_bot 会回显收到的整行。主机发送 hello\r\n(7 字节),收到 13 字节——而 Echo: hello\r\n 恰好就是 13 个字符。这说明目标板正确地解析了主机发来的一整行,RX 方向完全正常。
这一条的推论极强:RX 和 TX 共用同一个波特率发生器。RX 能正常工作,就证明波特率是对的。至此波特率彻底无罪。
第三步,用寄存器视图核对 MCU 侧配置。 通过 SWD 读取实际寄存器值:
GCR_CLKCTRL:SYSCLK_SEL = 4(IPO 100 MHz)、SYSCLK_DIV = 0(÷1),故 PCLK = 50 MHz- UART0
CTRL = 0x00088c01:CHAR_SIZE = 3(8 位)、STOPBITS = 0(1 位)、PAR_EN = 0(无校验)、BCLKSRC = 0(PCLK)、BCLKRDY = 1 - UART0
CLKDIV = 434:50 MHz ÷ 434 = 115,207 baud,与目标 115200 的误差仅 0.006%
MCU 侧挑不出任何毛病。
第四步,把 TX 引脚交给 GPIO 直接驱动。 写了一段测试固件,把 P0_1 配成普通 GPIO 输出,分四个阶段:静态高 3 秒、静态低 3 秒、1 ms 方波 3 秒、软件模拟 UART 3 秒。同时用 SWD 确认引脚状态:EN0 = 0xffffffff(已归 GPIO)、OUTEN = 0x2(已使能输出)、PC 在 Flash 区间(固件在跑)。
结果:30 秒内 DAPLink 一个字节都没收到,连 3 秒里约 1500 个低脉冲的方波都收不到。
结论:UART 外设驱动该引脚时每字符产生一个固定字节,GPIO 驱动同一引脚时却完全收不到——这两件事无法同时用"P0_1 到 DAPLink 之间是一根正常导线"来解释。问题出在板级硬件,固件层面无解。
应对:既然题目允许"OLED 或 PC 端"二选一,就把显示彻底转到 OLED 上;调试则改用 SWD 直读内存(第七节的"远程截屏"就是这么来的)。SWD 通道全程零故障,几十次烧录和寄存器读写没失败过。
排查过程中还顺带修正了 CFS 相对上游板级 dts 的两处偏离,虽然都不是病根,但都是实实在在的配置错误:
项目 | CFS 生成值 | 上游板级 dts | 修正 |
|---|---|---|---|
uart0 时钟源 | IBRO(7.3728 MHz) | 不设置,即驱动默认的 PCLK | 改回 PCLK |
uart0 引脚电平轨 | VDDIO(1.8 V) | 不设置 | 改为 VDDIOH(3.3 V) |
难点三:CONFIG_LOG_PRINTK 会打断高速数据流
这个坑是在数据流还没跑起来之前就预先发现并规避掉的。
只要开启了 CONFIG_LOG=y,CONFIG_LOG_PRINTK 默认就是 y——此时 printk() 不再直接写 console 驱动,而是进入 deferred 日志缓冲区,由日志线程转发。配合默认的 CONFIG_LOG_MODE_OVERFLOW=y,缓冲区满了会丢弃旧消息,并往输出流里插一行 --- N messages dropped ---。
50 行/秒的数据流几秒钟就能撑爆这个缓冲区。插进来的这行英文提示会正好落在某一帧 CSV 的中间,把上位机的解析彻底打乱。而且症状很有欺骗性——串口里看起来"大部分数据是好的",很容易被误判成波特率或线材问题。
解决办法是 CONFIG_LOG_PRINTK=n,让 printk 同步走 console 驱动。日志本身可以保留(CONFIG_LOG_DEFAULT_LEVEL=1 只留 error),两者并不冲突。
难点四:IMU 型号与丝印不符
模块丝印是 MPU-6050,实测 WHO_AM_I = 0x70(MPU-6500)。这件事的教训是:模块丝印不可信,上电后读 ID 寄存器确认才算数。
好在 Zephyr 驱动同时支持这两颗芯片,代码无需改动。但如果换成一个只认 0x68 的驱动,初始化就会直接失败,而错误信息("Invalid chip ID")与丝印之间的矛盾会让人相当困惑。
难点五:总线争用导致采样率悄悄下降
已在 4.3 节详述。核心是:整帧刷屏 23 ms > 采样周期 20 ms,若直接使用 CFB 会让实际采样率跌到 50 Hz 以下。改为分页推送后,单周期总耗时降到约 3.3 ms,余量 83%。
这个问题的隐蔽之处在于,即使采样率掉下去了,屏幕上的角度看起来依然是"对"的——因为 dt 是实测的,滤波器算出来的角度不会错,错的只是"50 Hz"这个指标本身。如果不专门去测量,很容易在报告里写下一个自己都没验证过的数字。
九、心得体会
这个项目从功能上说并不复杂——读传感器、滤波、显示、判阈值报警,四件事。但真正做下来,花在"功能"上的时间可能只占三成,剩下七成都在跟各种不那么显眼的工程细节较劲。回头看,几个体会:
第一,症状和病因之间的距离,往往比想象的远。 串口那个 0x2A,从第一眼看到就像是波特率错了。如果顺着这个直觉一路调下去,可以浪费掉无限多的时间。真正让排查收敛的不是尝试更多波特率,而是那个"RX 是好的"的观察——因为 RX 和 TX 共用一个波特率发生器,这一条观察一次性排除了整个假设空间。找到一个能一刀切开假设空间的实验,比做十个模糊的实验有用得多。
第二,"看起来对"是最危险的状态。 本项目里至少有三处属于这一类:dt 若假设为固定值,角度会错但看不出来;采样率若掉到 43 Hz,屏幕显示依然正常;日志缓冲区溢出插入的提示行,串口里看着"大部分是好的"。这几个问题的共同点是,它们都不会报错、不会崩溃,只会让指标悄悄地不达标。所以关键指标必须去测,不能靠推理。
第三,没有串口不等于没法调试。 串口坏掉之后,被迫改用 SWD 直接读目标内存,结果反而发展出了一套挺好用的方法:把软件显存读出来用字库反解成文字,等效于"远程截屏";把报警标志和倾角文本每秒采样一次,等效于"实时监视"。这些验证甚至比看串口打印更直接——因为读的是固件真实的内存状态,不经过任何格式化和传输环节。约束有时候会逼出更好的工具。
第四,关于 CodeFusion Studio。 System Planner 是它最有价值的部分,把外设分配、引脚复用、时钟树、内存分区整合在一个界面里,对 MAX32655 这种引脚复用关系复杂的片子帮助很大——尤其是引脚视图直接按 CTBGA 的实际焊球排布呈现,比对着数据手册的表格找引脚直观太多。寄存器视图在排查串口问题时也起了决定性作用,能直接看到哪些寄存器被改写、当前值是多少。
一点使用上的建议:CFS 生成的 .overlay / .conf 会被重新生成覆盖,但这一点在界面上没有足够醒目的提示,第一次遇到时很容易把手写的配置弄丢。如果能在生成文件里加一段更明确的警告,或者提供一个官方推荐的"用户自定义配置"入口(类似本项目用的 EXTRA_DTC_OVERLAY_FILE),体验会更好。另外 CFS 生成的配置对 uart0 做了两处与上游板级 dts 不一致的改动(时钟源和引脚电平轨),建议核对一下默认值的选取逻辑。
最后,感谢 ADI 和硬禾科技提供这次机会。这块 MAX32655FTHR 虽然在串口上给我制造了不少麻烦,但也正因为如此,这个项目做下来学到的东西比一个"一次就通"的项目多得多。

 uu
 CX反C
 小丸子
