
MAX32655FTHR基于MPU6050六轴姿态检测系统项目总结报告
一、选择完成的任务
所选任务:基于MAX32655FTHR开发板完成外部传感器驱动设计,实现MPU6050六轴惯性传感器的数据采集与中断读取功能。
本项目以Analog Devices(ADI)公司的MAX32655FTHR开发板作为核心控制平台,通过I2C总线连接MPU6050六轴惯性传感器,实现对加速度、角速度以及温度数据的实时采集。同时利用MPU6050内部的数据就绪中断功能,通过GPIO中断方式通知主控读取传感器数据,实现更加高效的数据采集方案。
项目主要完成内容包括:
(1)完成MAX32655FTHR开发环境搭建,并使用CodeFusion Studio™进行工程创建、配置、编译及下载调试;
(2)完成MAX32655 GPIO、UART、I2C外设初始化;
(3)完成MPU6050底层驱动开发,实现WHO_AM_I设备检测、寄存器配置以及传感器数据读取;
(4)配置MPU6050 DATA_READY中断,通过P2.0 GPIO输入实现传感器数据更新触发;
(5)通过UART输出调试信息,实现系统运行状态和数据读取状态验证。
二、项目整体介绍
随着智能设备、机器人、无人系统以及可穿戴设备的发展,惯性测量单元(IMU)已经成为获取运动状态的重要传感器。其中,MPU6050集成了三轴加速度计和三轴陀螺仪,可以测量物体在空间中的运动变化,被广泛应用于姿态检测、运动追踪、智能控制等领域。
本项目设计了一套基于MAX32655FTHR和MPU6050的六轴运动检测系统。系统通过MAX32655作为主控制器,负责完成传感器通信、数据处理以及状态输出。MPU6050通过I2C接口与主控连接,主控周期性读取传感器内部寄存器数据,并通过UART接口将调试信息发送至PC端。
为了提高系统实时性,项目没有采用传统的固定周期轮询方式,而是利用MPU6050提供的数据就绪中断。当MPU6050完成一次新的数据采样后,会通过INT引脚输出高电平脉冲,触发MAX32655 GPIO中断。主控接收到中断信号后,再执行数据读取操作,从而降低CPU无效等待时间,提高系统运行效率。
三、硬件介绍
1. MAX32655FTHR开发板
MAX32655FTHR是Analog Devices推出的一款低功耗微控制器开发平台,核心芯片为MAX32655 MCU。
主要特点包括:
- ARM Cortex-M4F内核;
- 支持浮点运算;
- 丰富GPIO资源;
- 支持I2C、SPI、UART等通信接口;
- 集成BLE无线通信能力;
- 适用于智能传感、医疗设备、工业控制等应用。
本项目中MAX32655主要负责:
(1)初始化系统时钟及外设;
(2)通过I2C2接口控制MPU6050;
(3)通过GPIO中断响应传感器事件;
(4)通过UART输出调试信息。

2. MPU6050六轴惯性传感器
MPU6050是一款集成三轴加速度计和三轴陀螺仪的惯性测量单元。
主要参数:
- 工作电压:3.3V;
- 通信方式:I2C;
- 加速度计:三轴;
- 陀螺仪:三轴;
- 内置温度传感器;
- 支持数据就绪中断。
本项目使用MPU6050完成:
- X/Y/Z方向加速度检测;
- X/Y/Z方向角速度检测;
- 芯片温度读取;
- 数据更新中断输出。
3. UART调试接口
项目使用MAX32655 UART0作为调试通信接口。
配置参数:
- 波特率:115200;
- 数据位:8 bit;
- 停止位:1 bit;
- 无校验。
UART主要用于输出:
MAX32655 MPU6050 START

MPU6050 OK

DATA READY
等系统运行状态。
四、系统方案框图与设计思路
1. 系统方案框图
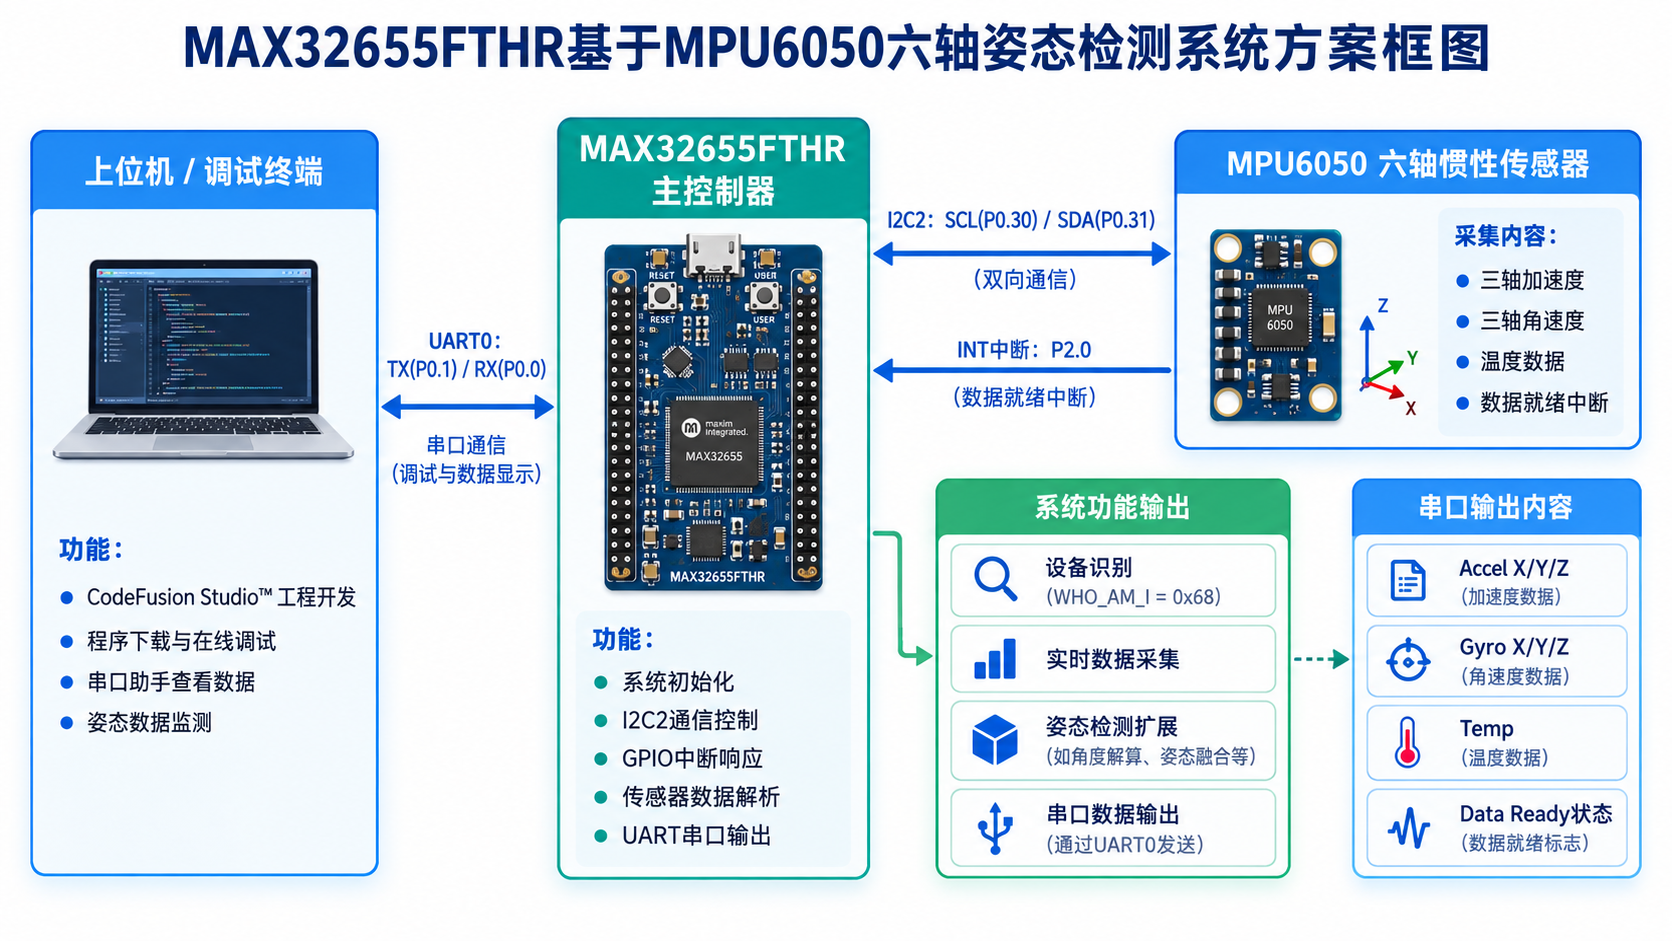
图1:系统方案框图
2. 系统设计思路
系统设计采用模块化的软件结构:
第一层为硬件驱动层,包括GPIO、UART以及I2C初始化;
第二层为传感器驱动层,实现MPU6050寄存器访问和数据解析;
第三层为应用层,通过中断事件控制数据读取流程。
系统工作流程如下:
- MAX32655启动后完成GPIO、UART、I2C初始化;
- 主控通过I2C读取MPU6050 WHO_AM_I寄存器;
- 判断返回值是否为0x68,确认设备连接正常;
- 清除MPU6050睡眠模式;
- 开启DATA_READY中断;
- 等待MPU6050产生数据更新信号;
- GPIO中断触发后读取14字节传感器数据;
- UART输出运行状态。
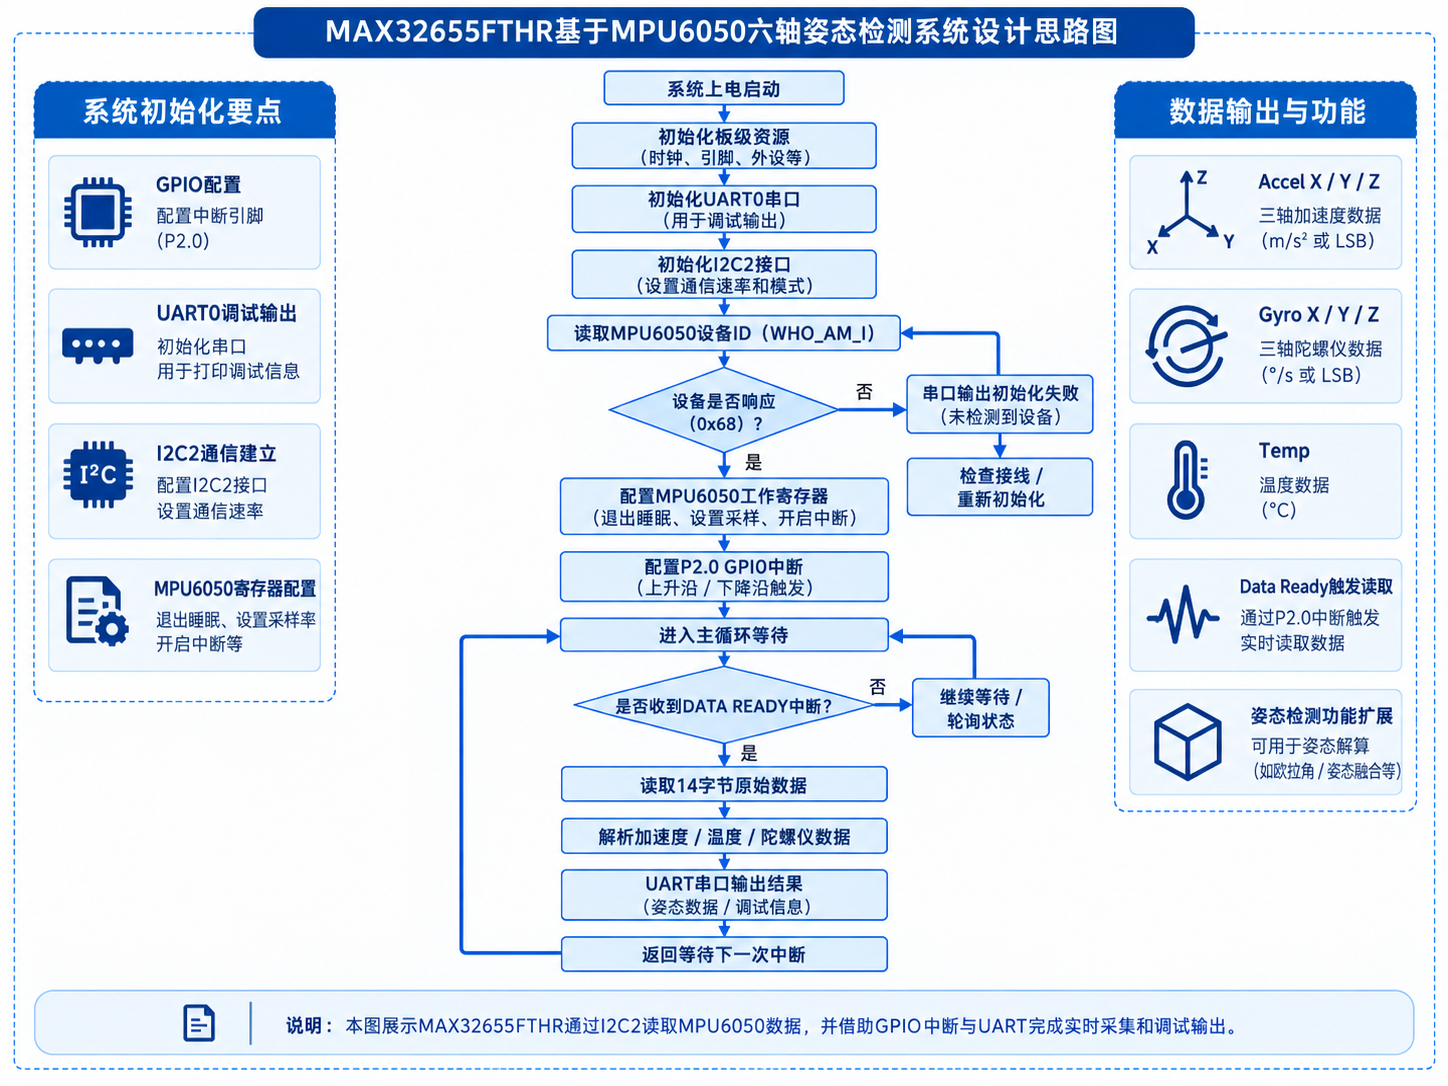
图2:系统设计思路图
五、原理图及PCB设计
本项目主要采用MAX32655FTHR官方开发板完成实验,因此未额外设计PCB。
硬件连接如下:
模块 | MAX32655引脚 | 功能 |
|---|---|---|
UART0_RX | P0.0 | 串口接收 |
UART0_TX | P0.1 | 串口发送 |
I2C2_SCL | P0.30 | I2C时钟 |
I2C2_SDA | P0.31 | I2C数据 |
MPU6050_INT | P2.0 | 外部中断输入 |
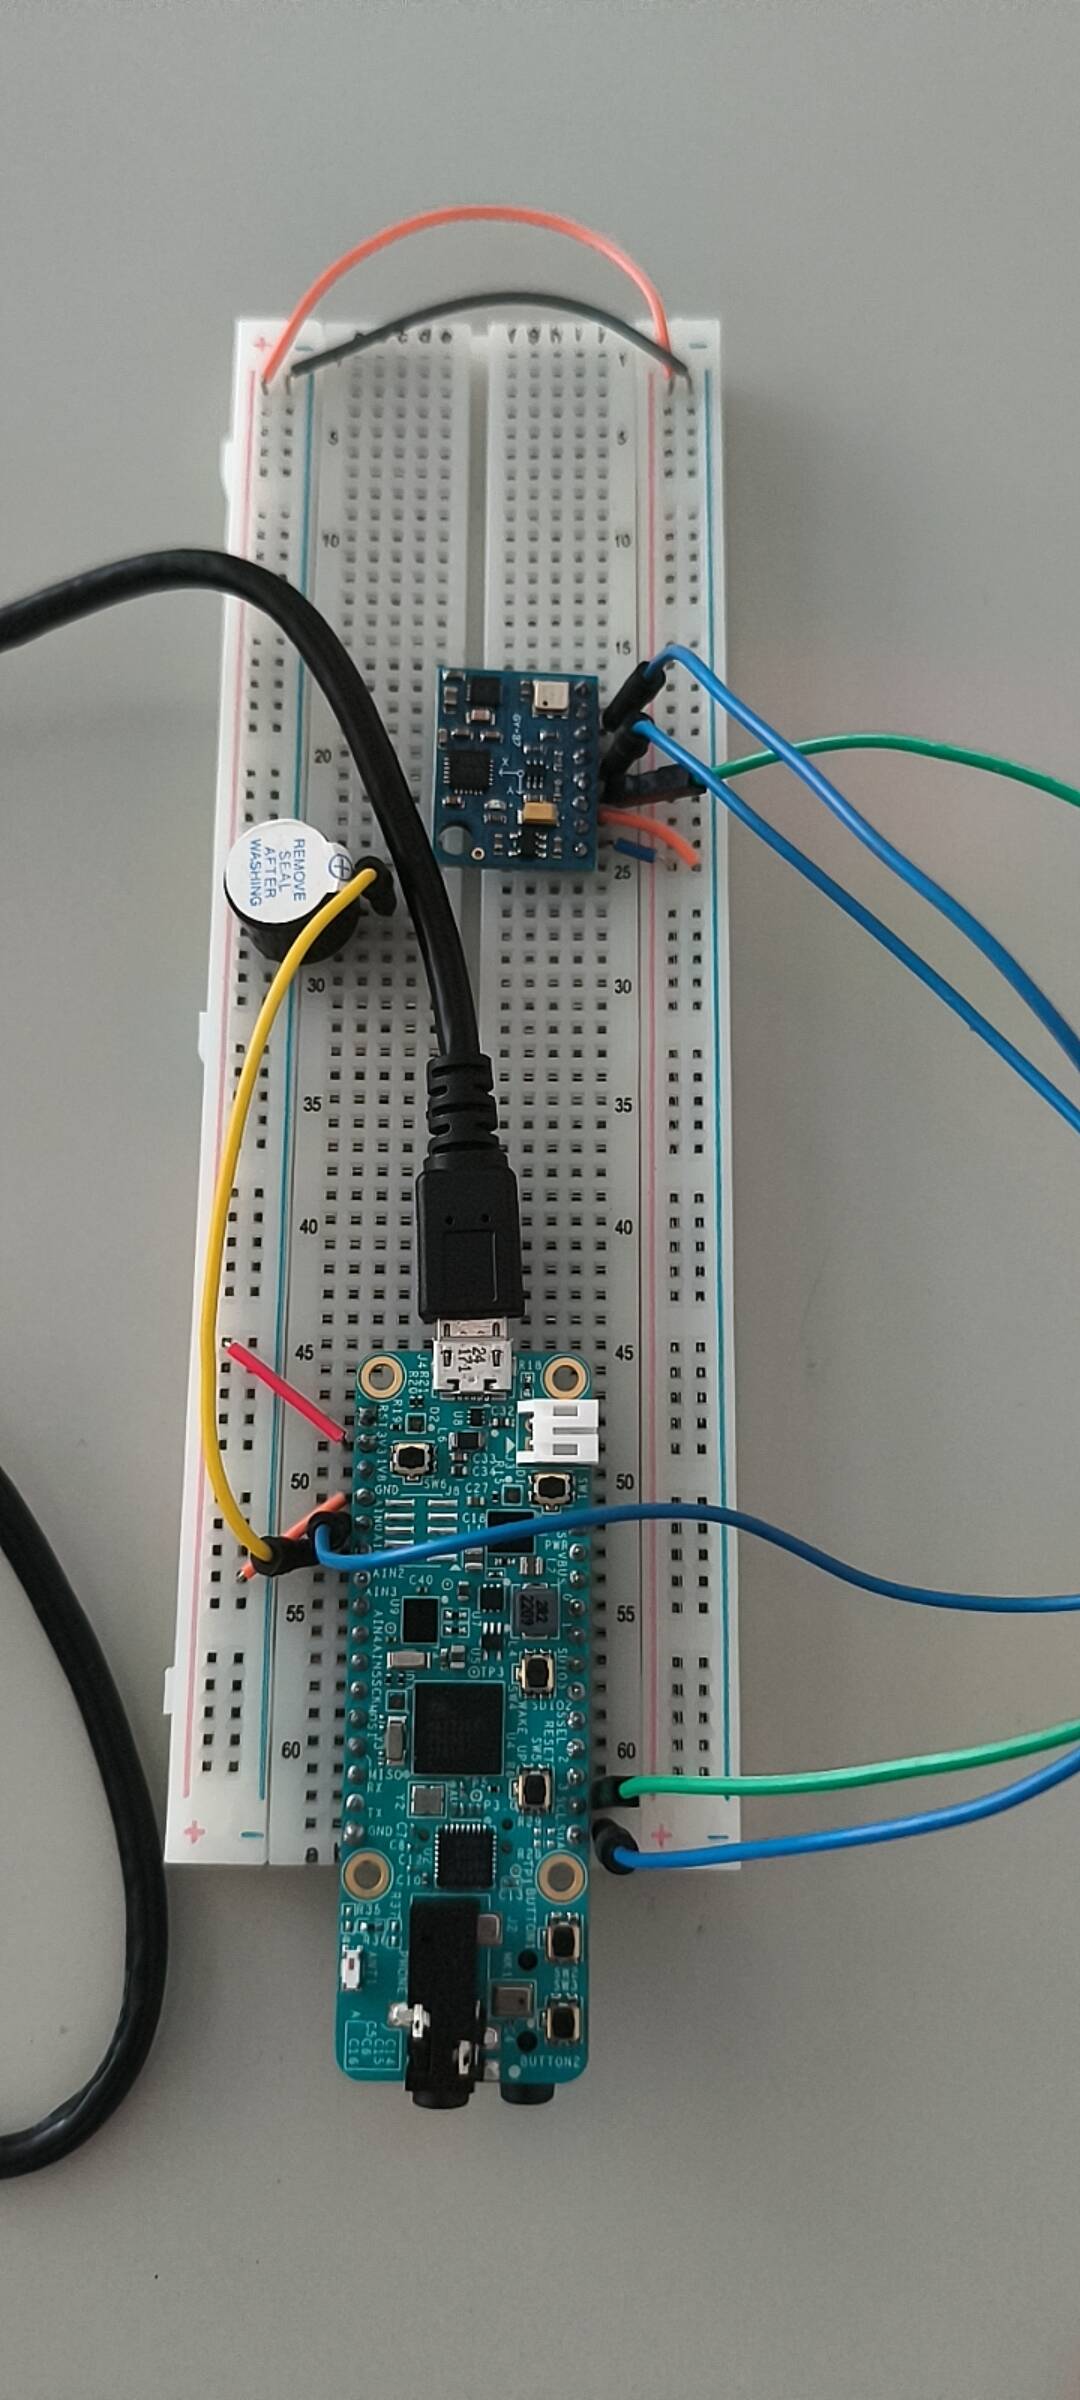
图3:硬件连接图
六、软件流程及开发环境说明
1. 软件流程图
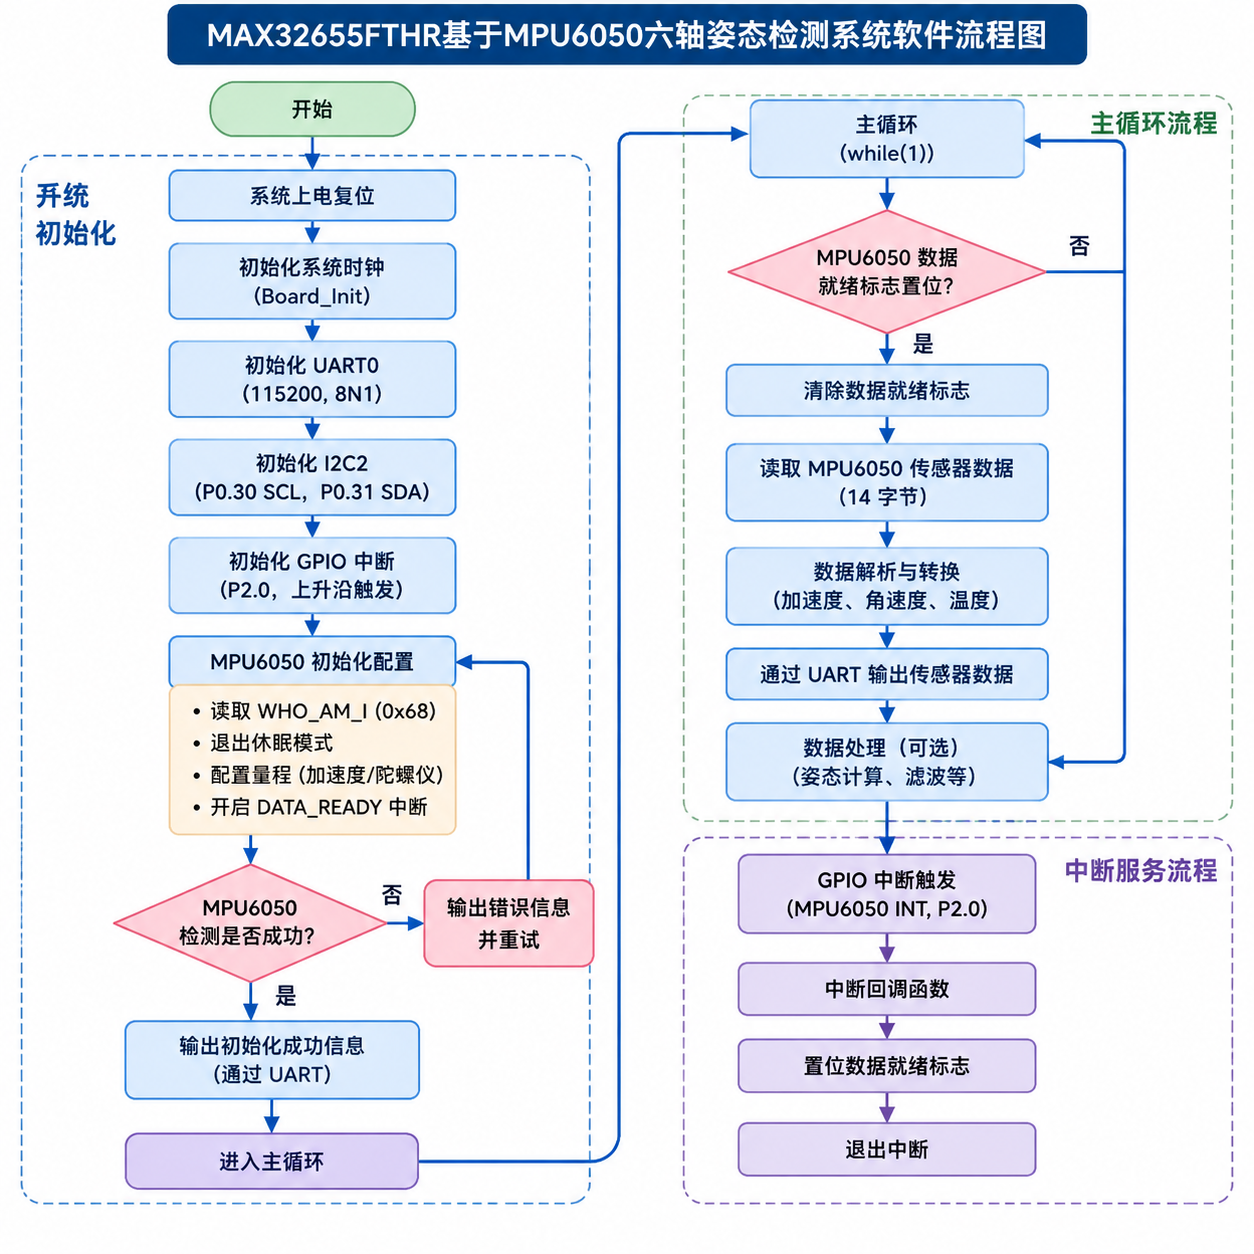
图4:软件流程图
2. CodeFusion Studio调试说明
本项目使用Analog Devices官方CodeFusion Studio™作为开发环境。
主要完成:
(1)工程创建;
(2)芯片型号选择;
(3)GPIO和外设配置;
(4)C语言驱动代码编写;
(5)程序编译;
(6)下载至MAX32655FTHR;
(7)在线调试和串口观察。
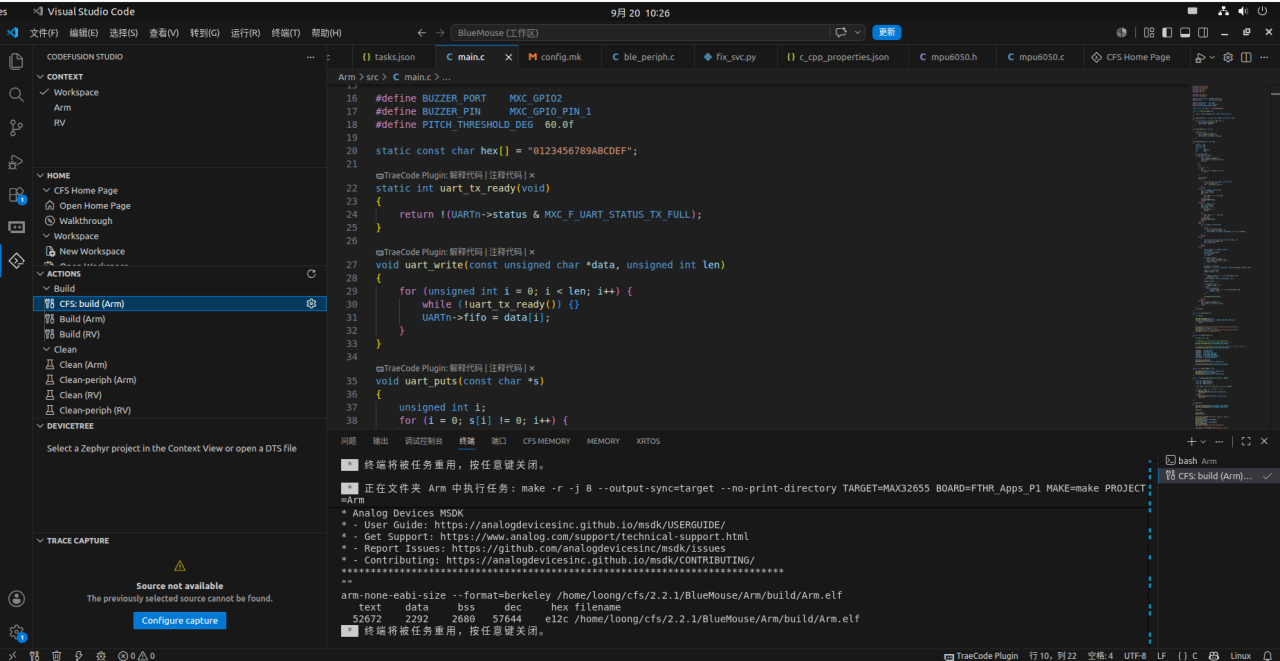
图片5:CodeFusion Studio工程界面和编译成功截图
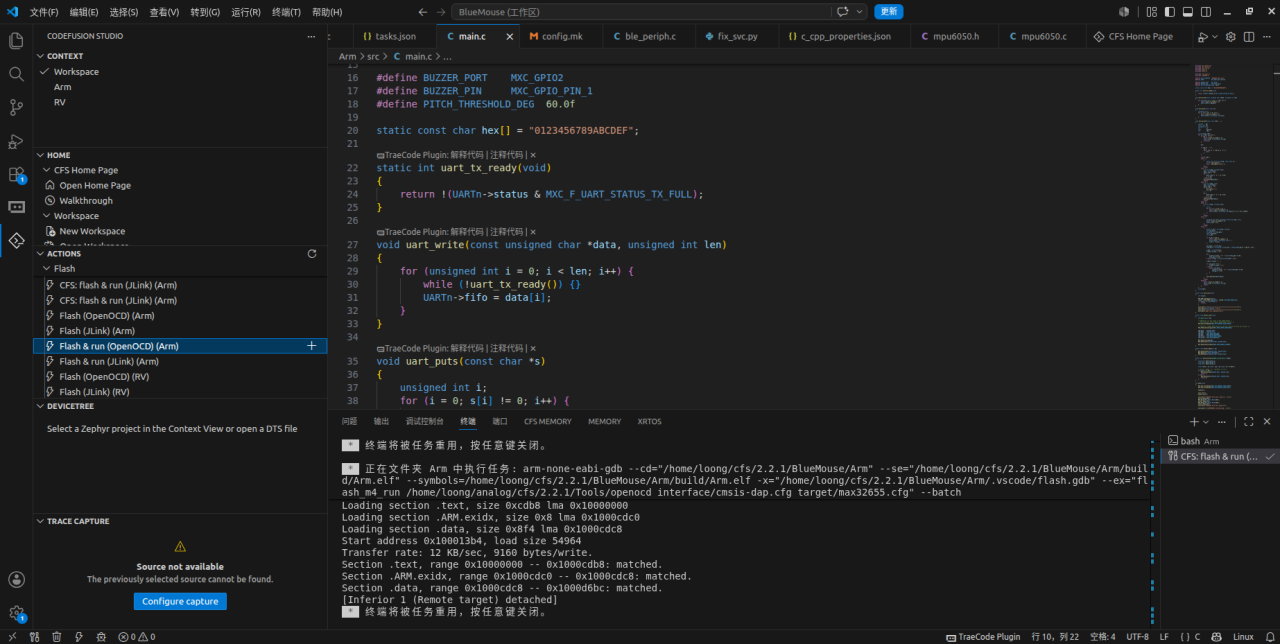
图片6:CodeFusion Studio编译下载截图
七、关键代码说明
1. MPU6050初始化
程序首先读取MPU6050设备ID:
ret = read_reg(MPU6050_WHO_AM_I, &id, 1);

if(id != 0x68)
{
    return -1;
}
通过WHO_AM_I寄存器确认设备通信正常。
随后关闭休眠模式:
write_reg(MPU6050_PWR1,0x00);
使传感器进入正常工作状态。
开启数据更新中断:
write_reg(MPU6050_INT_EN,0x01);
当新的传感器数据产生时,MPU6050会通过INT引脚通知主控。
2. I2C数据读取
MPU6050数据寄存器连续存储14字节数据,包括:
- 加速度X/Y/Z;
- 温度;
- 陀螺仪X/Y/Z。
程序一次读取:
read_reg(MPU6050_ACCEL_XOUT_H,buf,14);
随后按照高低字节组合转换为16位数据。
3. GPIO中断设计
MPU6050 INT连接MAX32655 P2.0:
MXC_GPIO_IntConfig(&gpio_int,
MXC_GPIO_INT_RISING);
采用上升沿触发方式。
当MPU6050输出数据准备完成信号后:
static void MPU6050_Callback(void *cbdata)
{
    mpu_ready=1;
}
设置标志位,主循环读取数据。
八、实物演示及说明
系统运行后,MAX32655FTHR开发板正常启动,MPU6050模块通过I2C完成设备识别。
串口输出:
MAX32655 MPU6050 START

MPU6050 OK

DATA READY
说明:
(1)主控与传感器通信正常;
(2)MPU6050初始化成功;
(3)外部中断能够正常触发;
(4)数据读取流程正常。
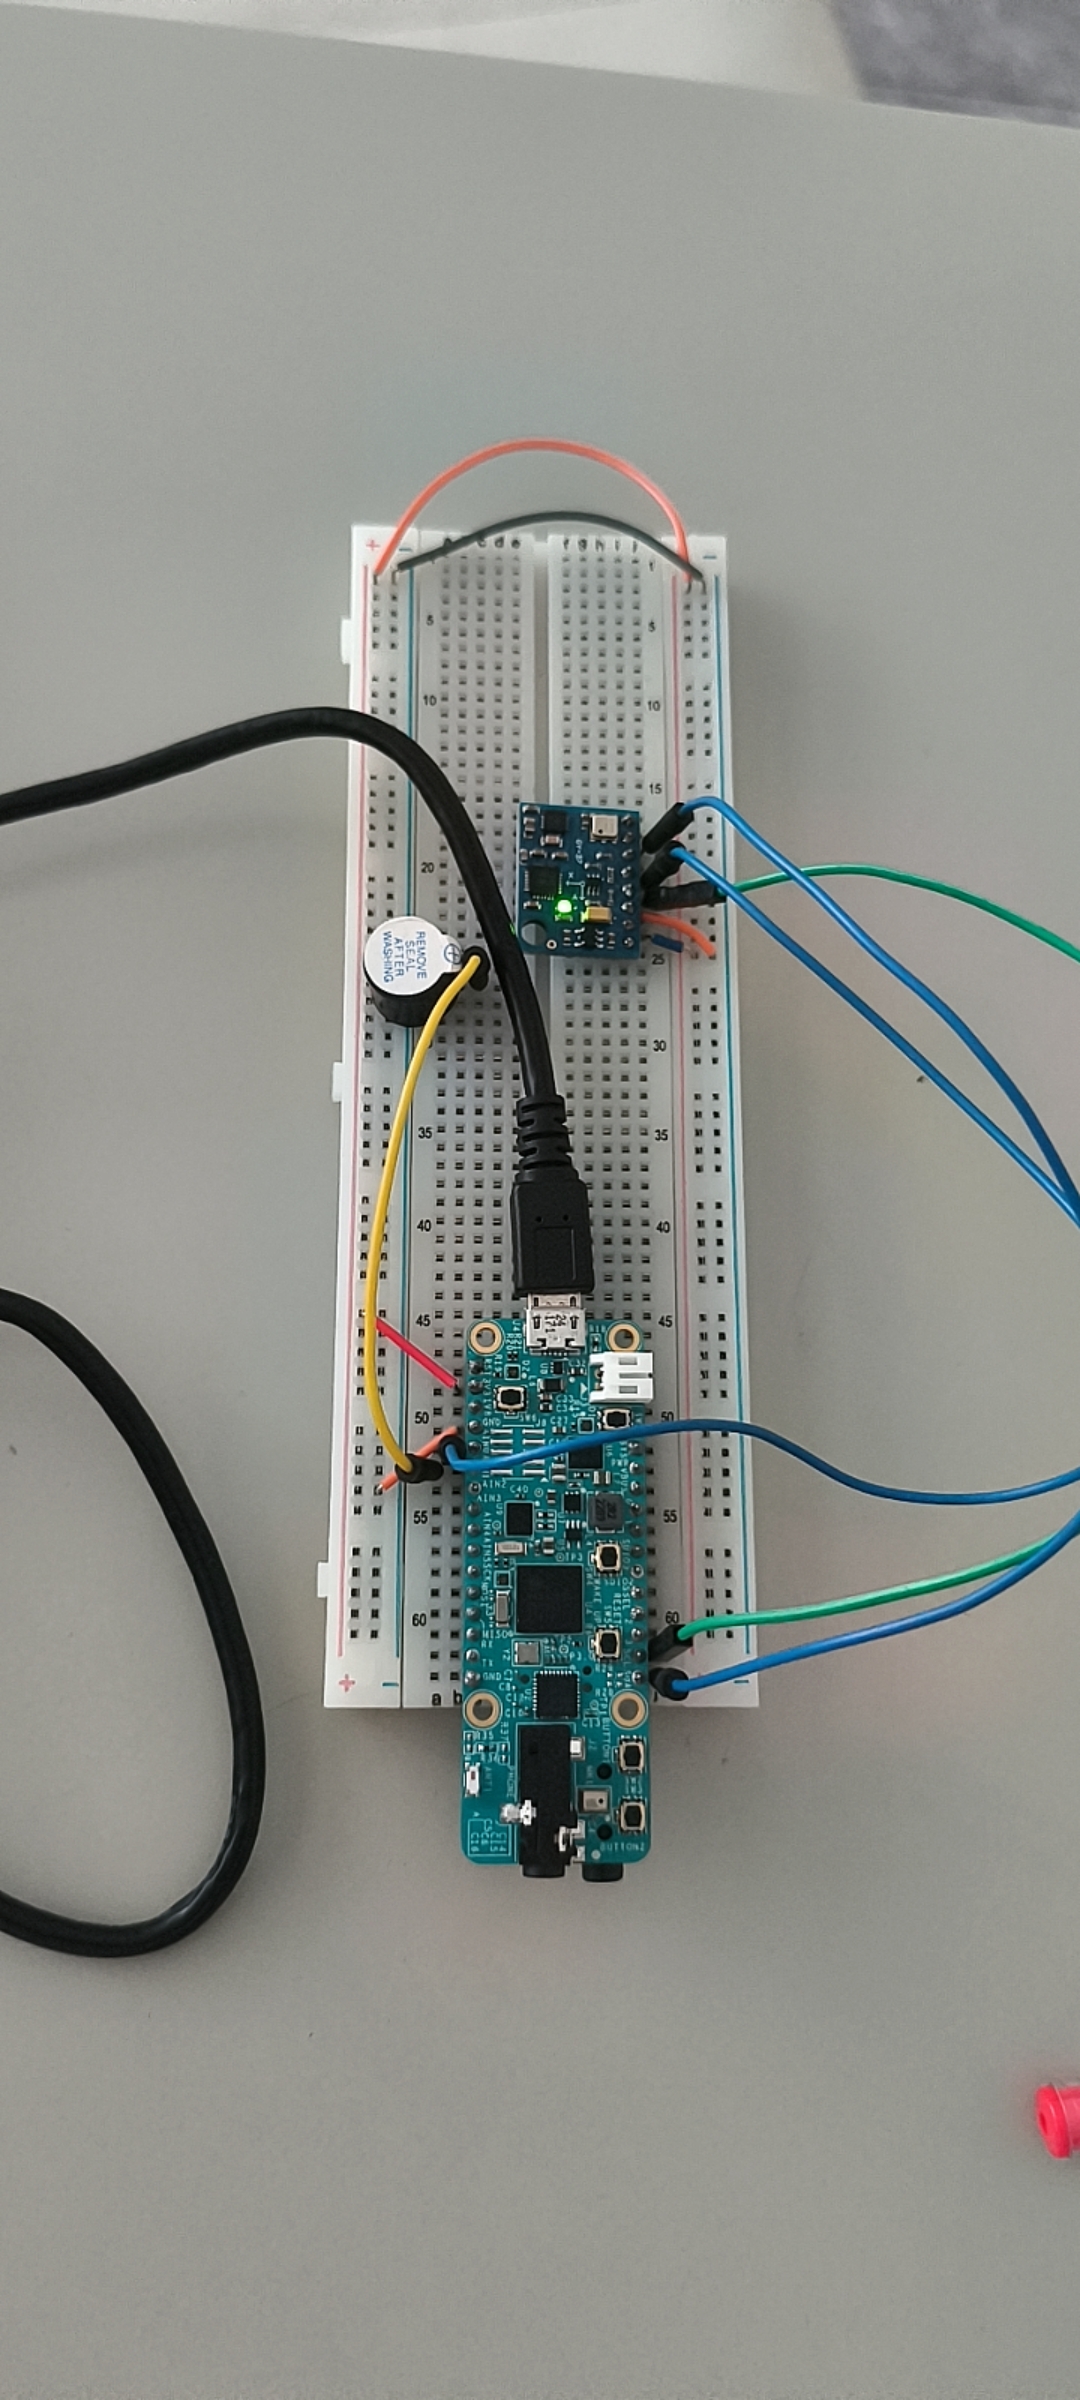
图片7:MAX32655FTHR实物运行照片
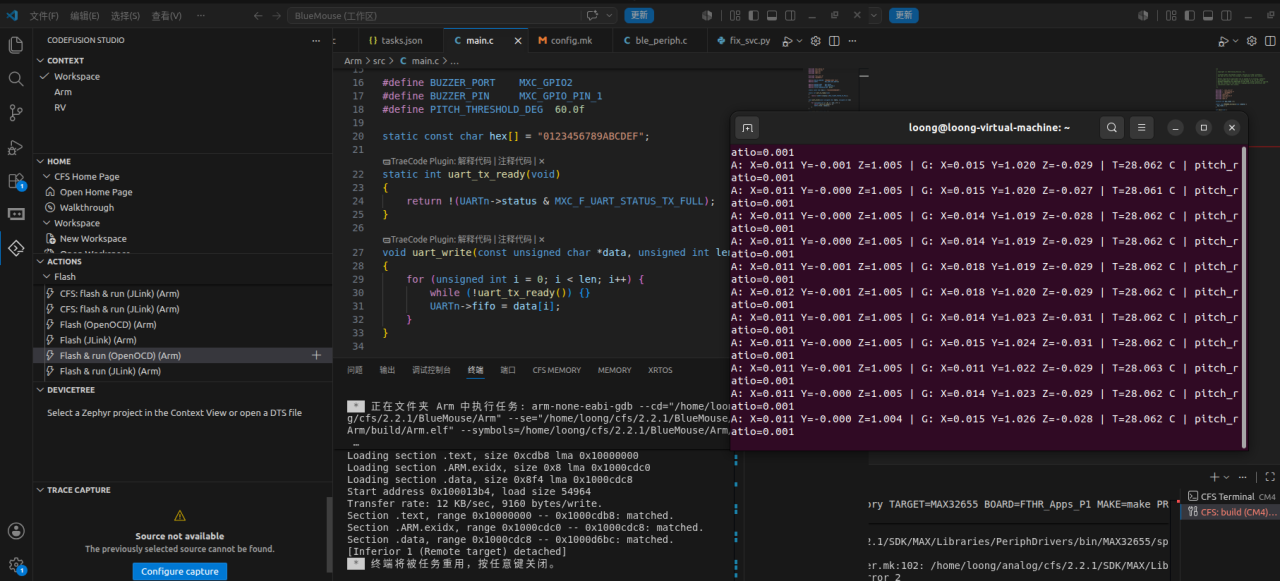
图片8:CodeFusion Studio调试界面截图
九、遇到的难点及解决方法
1. I2C通信异常问题
初期调试过程中,MPU6050无法正常响应。
经过分析发现:
- I2C引脚配置错误;
- 未正确初始化I2C2外设。
解决方法:
重新检查MAX32655引脚复用配置,将:
- P0.30配置为I2C2_SCL;
- P0.31配置为I2C2_SDA。
修改后能够正常读取WHO_AM_I寄存器。
2. MPU6050中断无法触发问题
项目初期虽然I2C通信正常,但GPIO中断没有响应。
经过排查发现:
(1)MPU6050默认INT输出模式需要配置;
(2)主控GPIO触发方式需要与传感器输出匹配。
解决方法:
配置:
MPU6050_INT_PIN_CFG = 0x00
设置:
- Active High;
- Push Pull。
同时MAX32655配置:
- GPIO输入;
- Rising Edge触发。
最终实现正常中断响应。
3. 数据读取同步问题
采用轮询方式会造成CPU持续等待。
因此改进为:
MPU6050数据准备完成 → GPIO中断 → 数据读取。
提高系统实时性。
十、心得体会及建议
通过本次项目,我完整经历了一个嵌入式系统开发过程,包括硬件接口分析、外设配置、驱动编写以及调试验证。
在项目开发过程中,进一步理解了MCU与外部传感器通信的基本流程。相比简单调用现有库函数,自己完成MPU6050底层驱动让我更加深入了解I2C协议、寄存器配置以及中断机制。
同时,本项目也提高了实际工程调试能力。例如,在解决I2C通信异常和GPIO中断问题时,需要结合芯片手册、开发板原理图以及程序运行现象逐步定位问题。这种从现象到原因,再到解决方案的过程,对于以后进行嵌入式开发具有重要意义。
通过CodeFusion Studio™开发环境的使用,也熟悉了Analog Devices MCU的软件开发流程,包括工程管理、代码编译、程序下载以及调试分析。
后续如果继续完善该项目,可以增加:
(1)OLED显示模块,实现实时姿态数据显示;
(2)BLE无线传输,实现手机端数据查看;
(3)姿态融合算法,实现角度计算;
(4)数据存储,实现运动轨迹记录。
总体而言,本项目完成了基于MAX32655FTHR和MPU6050的六轴运动检测系统设计,实现了传感器驱动、通信和中断采集功能,达到了预期设计目标。

 l98405IrisReflects小天1
