
一、所选任务
我选择的是创新应用赛道——任务三:穿戴式跌倒检测与紧急呼救
利用6轴IMU以50Hz以上采样率实时采集人体运动数据,运行跌倒检测算法(阈值判断、卡尔曼滤波或机器学习等任选),跌倒检测准确率90%以上,误报率低于5%,识别跌倒事件后3秒内通过BLE自动发送报警信息至手机或上位机,实现穿戴式安全监护。
二、项目描述
本项目设计一款穿戴式跌倒检测与紧急呼救系统,面向老人居家跌倒场景,实现人体姿态实时监测、跌倒事件本地识别、声光报警与蓝牙数据上传功能。 系统硬件以 MAX32650(Cortex‑M4F)微控制器为主控,搭配 MPU6050 六轴惯性测量单元采集人体三轴加速度与三轴角速度原始运动数据。软件采用 IMU 数据融合算法解算俯仰角、横滚角,并基于机器学习模型完成跌倒识别,区分跌倒与日常活动,降低误报。系统集成 LED 状态指示、蜂鸣器声光告警、蓝牙无线通信模块,支持姿态数据实时上传。
项目开发工作分为三个阶段开展:
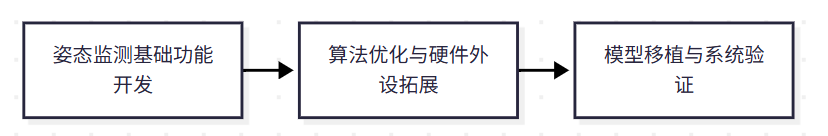
开发阶段流程图
- 阶段一:姿态监测基础功能开发 基于 MAX32650 开发平台与 MPU6050 传感器,搭建 IMU 数据采集链路。在 MCU 内部完成陀螺仪零偏补偿、加速度计与陀螺仪数据融合,解算出 Pitch 俯仰角、Roll 横滚角,实现人体实时姿态监测;通过 UART 串口将姿态数据上传至 PC 端可视化,利用开发板红绿 LED 完成异常姿态提示,完成嵌入式姿态监测终端基础验证。
- 阶段二:算法优化与硬件外设拓展 在姿态监测功能基础上,并行开展算法迭代与硬件通路调试。一方面在 MATLAB 平台完成跌倒检测模型离线训练、参数调优,使用多组数据集完成泛化验证,保证跌倒识别精度;另一方面完成蓝牙通信、蜂鸣器报警硬件电路的搭建与驱动调试,为算法嵌入式移植、终端告警功能做好硬件准备。
- 阶段三:模型移植与系统验证 将阶段二训练完成的跌倒检测模型移植至 MAX32650 嵌入式平台。完成硬件驱动分层封装,MPU6050 传感器采样参数完成与训练数据集的适配对齐,打通真实传感器数据采集链路,实现滑动窗口、特征提取、Bagging 决策树集成推理业务逻辑。开展设备静置与晃动工况下的基础功能验证;并使用串口仿真模拟跌倒过程。
三、硬件介绍
3.1 系统硬件组成
硬件 | 型号 | 主要作用 |
|---|---|---|
主控 MCU | MAX32650 | 系统控制、数据采集和姿态算法运算 |
开发平台 | MAX32650FTHR | 提供 MCU、供电、调试、LED、UART 等外围资源 |
六轴 IMU | MPU6050 | 采集三轴加速度和三轴角速度 |
调试/烧录器 | MAX32625PICO | 程序下载、调试和串口打印支持 |
LED | MAX32650FTHR板载 LED | 异常姿态、跌倒报警状态指示 |
BLE蓝牙模块 | BT311 | UART透传,实现跌倒报警帧、姿态状态无线上传至手机端 |
蜂鸣器 | 有源蜂鸣器 | 跌倒事件触发时的声音报警输出 |
USB | Micro-USB | 供电、调试及 PC 通信 |
3.2 MAX32650FTHR开发板
本项目基于搭载MAX32650 控制器的开发板MAX32650FTHR进行开发。MAX32650 采用 Arm Cortex-M4F 内核,具有 FPU 浮点运算单元,最高工作频率为 120 MHz,并具有 3 MB 内部 Flash 和 1 MB SRAM。
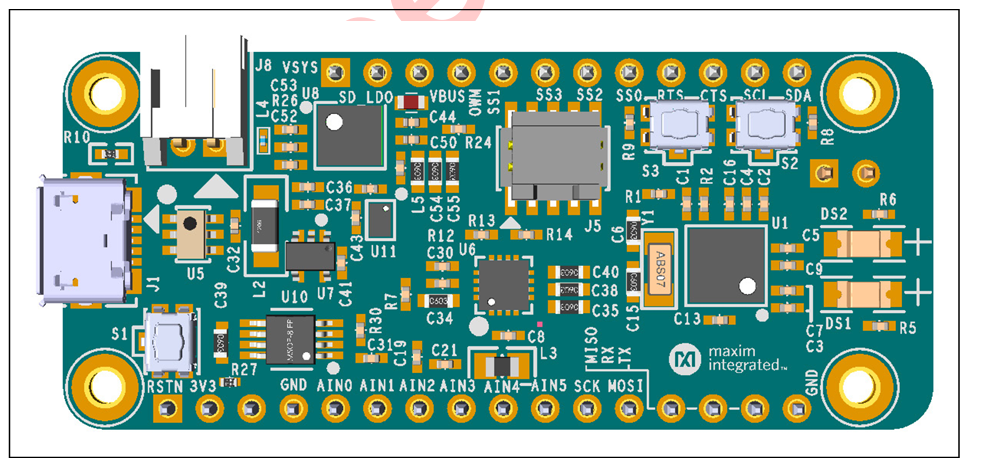
MAX32650FRTH开发板
MAX32650MCU通过12C总线连接到MAX11261ADC,MAX11261在标准Adafruuit Feather开发板的AINO至AIN5引脚上提供6个ADC输入。MCU还通过四路SPI接口连接到Micro SD卡连接器。最后,全速USB设备接口提供与USB主机的连接。
此外提供两个用户按钮和两个LED灯,以及一个UART接口,该接口连接至调试头,支持通过附带的MAX32625PICO调试器进行打印风格调试。
3.3 MPU6050 六轴 IMU
MPU6050 是本项目的姿态传感器,它内部集成:三轴加速度计、三轴陀螺仪、温度传感器、数字信号处理相关功能MPU6050 的陀螺仪支持 ±250、±500、±1000 和 ±2000 °/s 四种满量程设置;加速度计支持 ±2g、±4g、±8g 和 ±16g 四种满量程。
本项目中的配置对齐了算法开发时数据集的输入要求:陀螺仪:±2000 °/s、加速度计:±16g、I²C 通信、当前工程配置采样率为 200 Hz。
外部硬件连接:MPU‑6050 模块 I2C_SDA、I2C_SCL 接到 MAX32650 对应 I2C1的P2_17和P2_18 引脚,模块 VCC、GND 接开发板电源地。
3.4 DX-BT311
DX-BT311 蓝牙模块是深圳大夏龙雀科技有限公司为智能无线数据传输而打造,采用蓝牙BLE5.4规范,支持主从模式相互切换。支持AT指令,用户可根据需要更改串口波特率、设备名称等参数,使用灵活。 本模块支持UART、支持IO口控制、ADC采集,PWM控制,具有成本低、功耗低、接收灵敏度高等优点, 只需配备少许的外围元器件就能实现其强大功能。
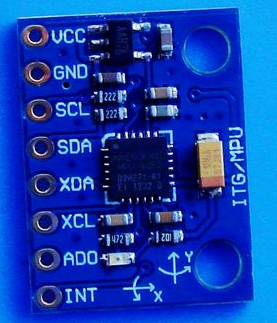
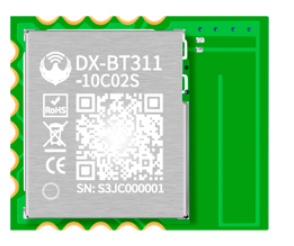
MPU6050实物图 BT311实物图
四. 方案框图和设计思路
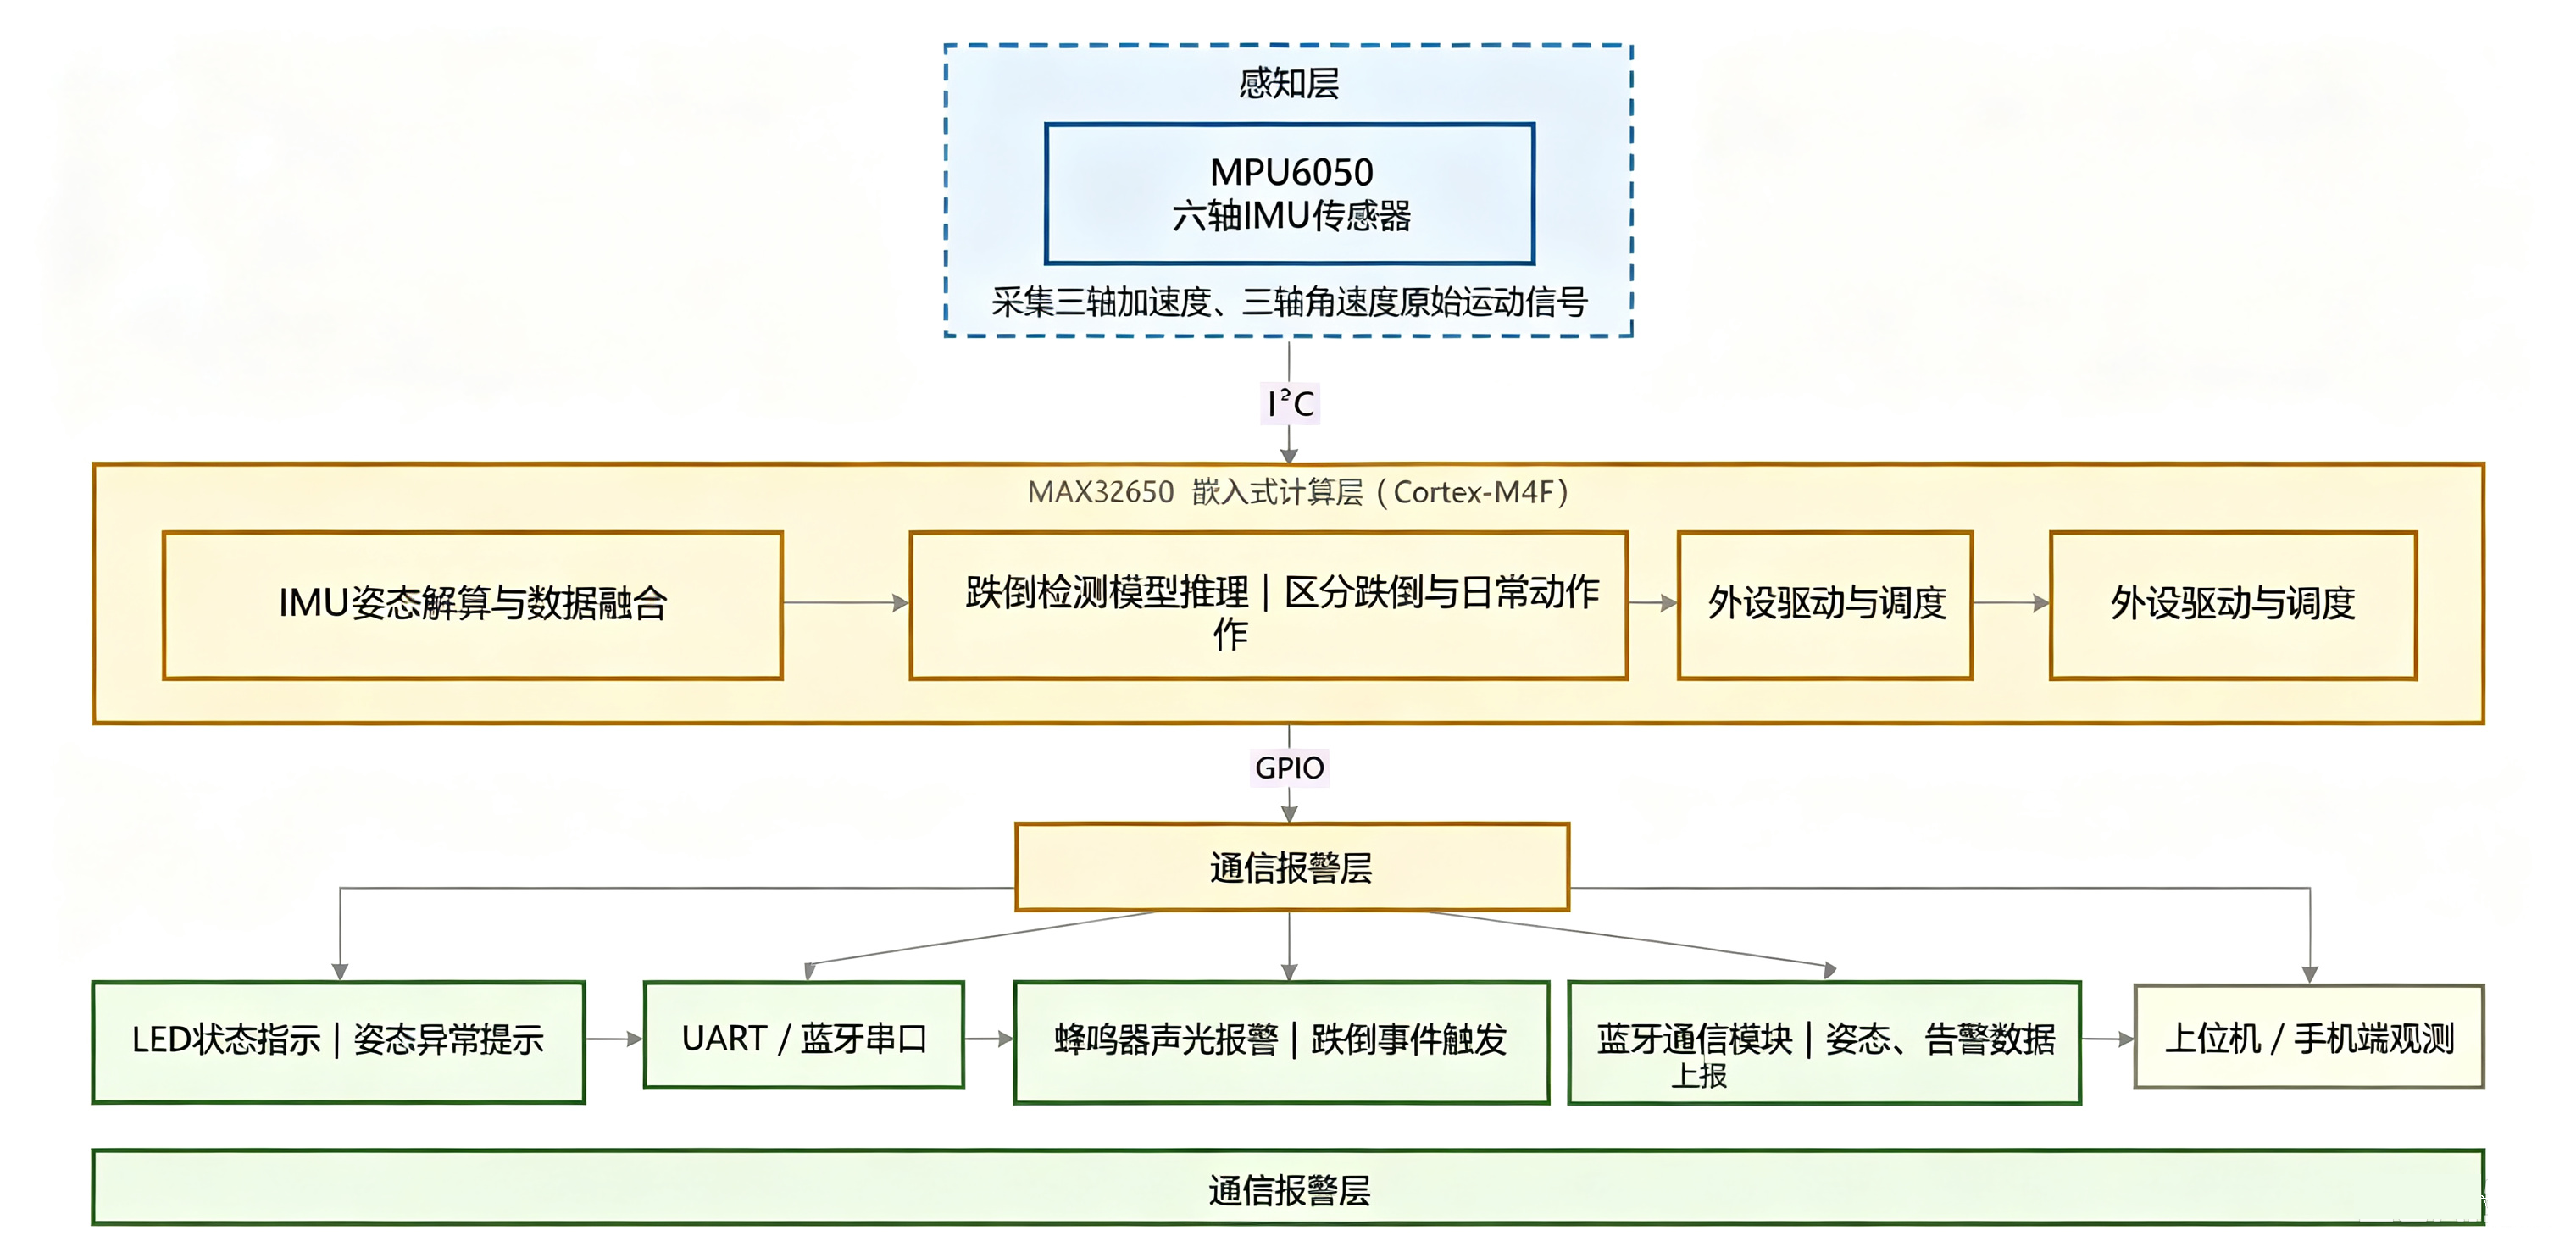
方案框图
本穿戴式跌倒检测与紧急呼救系统设计思路是采用“感知层 - 嵌入式计算层 - 通信报警层”三层架构设计。
- 感知设计:选用 MPU6050 六轴 IMU 采集人体三轴加速度、角速度信号,采集穿戴者运动姿态原始数据;
- 嵌入式主控设计:以 MAX32650(Cortex-M4F)为主控芯片,片上资源满足姿态解算、跌倒模型推理、外设驱动需求;
- 算法设计:采用姿态解算融合 IMU 数据,结合跌倒检测模型识别跌倒事件;区分日常动作与跌倒,降低误触发;
- 报警与通信设计:检测到跌倒触发蜂鸣器声光报警,同时通过蓝牙将姿态、告警数据上传;预留紧急呼救功能;
- 人机交互设计:LED 用于姿态异常提示,UART 用于调试与 PC 端观测。
整体开发思路:先做基础姿态感知验证,再离线优化跌倒算法保证精度,最后把模型移植到嵌入式端,实现低功耗穿戴设备本地实时跌倒检测,不需要依赖上位机,跌倒发生后本地声光告警 + 蓝牙上报。
五、算法开发说明
5.1 仿真平台介绍
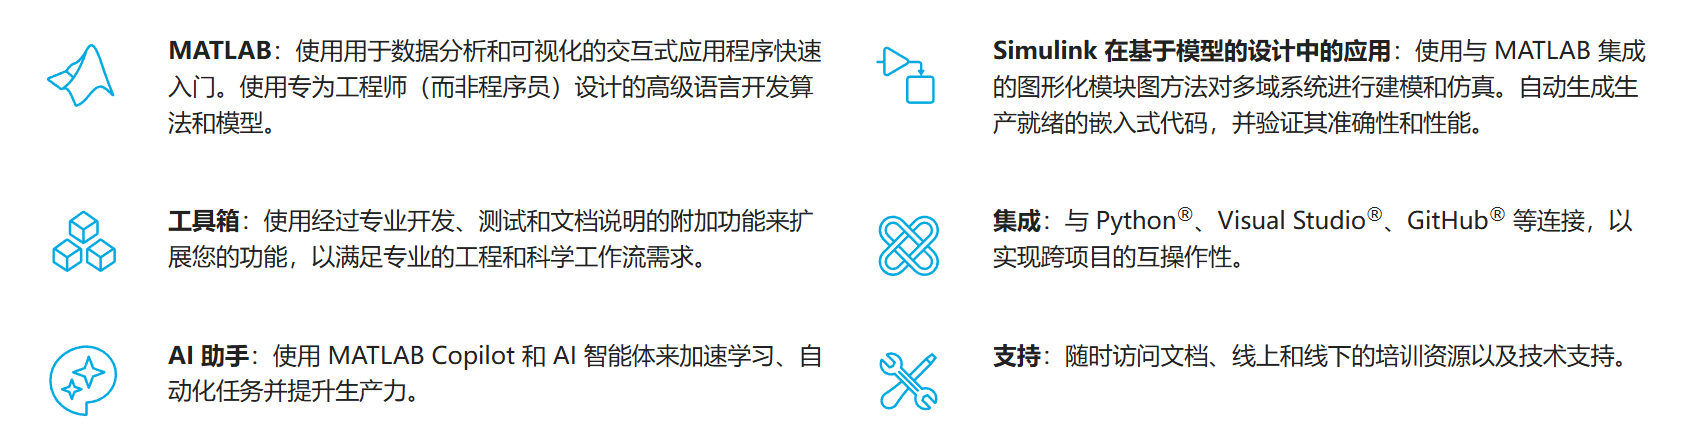
matlab功能图
算法开发基于Matlab平台,相较于C语言、Python等工具,它在传感数据处理、模型快速迭代、跨平台逻辑一致性、工程闭环部署方面优势突出,可高效支撑本项目跌倒检测算法的研发与验证工作,具体优点如下:
- 高效的批量数据处理与可视化能力:本项目两类基准数据集在文件格式、量纲、采样频率上差异显著,且样本量大、时序维度长,MATLAB依托readmatrix、dir、find等原生函数,可通过极简代码完成上千份数据文件的批量读取、时序波形绘制与撞击特征点定位,大幅精简代码量、缩短数据探索与调参周期,适配本项目高频次特征筛选与波形分析的开发需求;
- 专业的信号处理工具:跌倒检测算法依赖IMU惯性传感数据的降噪与时序分析,对信号处理专业性要求较高。MATLAB内置Butterworth滤波、滑动均值平滑、梯度求解、矢量幅值运算等通用标准函数,完全匹配主流跌倒检测预处理方案。同时,MATLAB信号处理逻辑与MAX32650嵌入式C代码语义高度一致,仿真验证通过的算法可直接移植,无需重构逻辑,彻底解决跨平台算法失真问题,保障仿真与真机部署的一致性。
- 完备的模型评估体系:模型性能评估所需的准确率、灵敏度、特异度、混淆矩阵、ROC曲线等指标,均可通过MATLAB内置函数一键实现,无需重复造轮子。本项目核心的5折交叉验证与指标汇总流程仅需40行代码即可完成,相较于C语言大幅简化开发流程,同时保证实验指标统计的准确性与可复现性。
5.2 数据集介绍
在老年健康监护与可穿戴设备跌倒检测算法研究中,高质量公开基准数据集是模型训练、性能评估与泛化能力验证的重要支撑。目前,SisFall数据集与MobiFall(MobiAct)数据集是跌倒检测领域最具代表性的两类公开基准数据集。二者在采集设备、佩戴方式、受试人群与应用场景上存在明显互补性,能够从专业监护设备与民用智能手机两个维度验证算法性能,本文基于上述两个数据集完成模型训练、测试与跨数据集泛化实验。
一、SisFall数据集
SisFall数据集于2017年由哥伦比亚安蒂奥基亚大学SISTEMIC研究组发布于《Sensors》期刊,是跌倒检测领域权威的基准数据集。该数据集最大优势在于同时包含青年与老年受试者,并纳入老年人真实模拟跌倒样本,所有动作类型均经过运动医学专家审核,同时公开原始传感数据与同步视频,非常适用于面向老年人群的跌倒检测算法研究与跨年龄泛化性能分析。
数据集共包含38名受试者,包括15名老年人(60~75岁)与23名青年人(19~30岁),覆盖不同性别、身高与体重区间,试验流程通过伦理审查并取得受试者知情同意。数据集共设计15类跌倒场景与19类日常活动(ADL),总计4510组有效试验样本,其中跌倒样本1798组、日常活动样本2706组。为保障安全,老年受试者不参与高风险日常活动及跌倒模拟,样本设置更贴合真实老年生活行为特征。
数据采集采用自研嵌入式传感设备,搭载双加速度计与陀螺仪,固定佩戴于腰部最优检测位置,采样频率可达200 Hz,数据精度与运动区分度较高。数据预处理采用4阶Butterworth 5 Hz低通滤波器去除高频噪声,结合多尺度滑动窗口提取姿态角度、运动振幅、统计特征与时域积分特征等14维关键参数,并采用10折交叉验证与双阈值评价方案完成模型基准测试。现有基准结果表明,模型在青年样本上可达到96.1%的最优准确率,但迁移至老年样本后精度明显下降,凸显了跨年龄泛化难题,也证明该数据集适合用于评估算法的人群自适应能力。
二、MobiFall(MobiAct)数据集
MobiFall(MobiAct)数据集由希腊克里特技术教育学院与希腊研究与技术基金会联合构建,于2016年正式公开。不同于SisFall的专业采集设备方案,该数据集基于普通智能手机完成数据采集,更加贴近民用日常使用场景,是验证移动端跌倒检测算法鲁棒性与实用性的主流公开数据集。
该数据集共包含57名青年受试者(20~47岁),涵盖多类体型与性别样本,共设计4种典型跌倒动作与9类日常活动,有效试验样本超2500组。数据采集基于Samsung Galaxy S3智能手机,利用机身内置加速度计、陀螺仪与方向传感器,通过自研Android应用以设备最高采样率采集惯性数据,并统一重采样至20 Hz用于模型训练。采集过程中手机置于裤袋且不固定姿态,完全模拟用户日常携带习惯,跌倒动作在缓冲垫上完成,在保证数据真实性的同时保障试验安全。
数据集采用5 s滑动窗口、80%窗口重叠的样本分割方式,并构建FSA、FSB、OFS多套特征体系,包含时域统计、频域特征与姿态倾角等多维参数。研究采用IBk、J48、多层感知机等分类模型开展基准测试,在最优OFS特征集结合IBk分类器的条件下,整体识别准确率可达99.88%,基线精度优异,适合用于验证日常无约束场景下的跌倒检测算法性能。
三、数据集应用说明
两个数据集场景互补性强,本文结合二者完成多角度算法验证。其中SisFall数据集依托专业高精度设备、丰富的跌倒类型以及真实老年受试者样本,重点用于测试算法对老年人群跌倒行为的识别效果,分析模型的跨年龄泛化能力。MobiAct数据集基于民用手机、无固定佩戴姿态的采集方案,更贴合实际落地场景,用于验证算法在日常复杂使用环境中的鲁棒性。通过两个数据集的交叉对比测试,可全面评估本文算法在不同硬件设备、采样频率、行为场景与受试人群下的自适应与迁移能力,有效提升模型的实际应用价值与泛化性能。
5.3 算法流程介绍
基于SisFall数据集完成模型训练与参数优化,流程为:批量读取原始传感数据→计算三轴加速度矢量幅值→三级阈值定位跌倒撞击点→提取10维物理特征→分层5折交叉验证与独立标准化→Bagging决策树训练→全量数据迭代并保存部署参数。
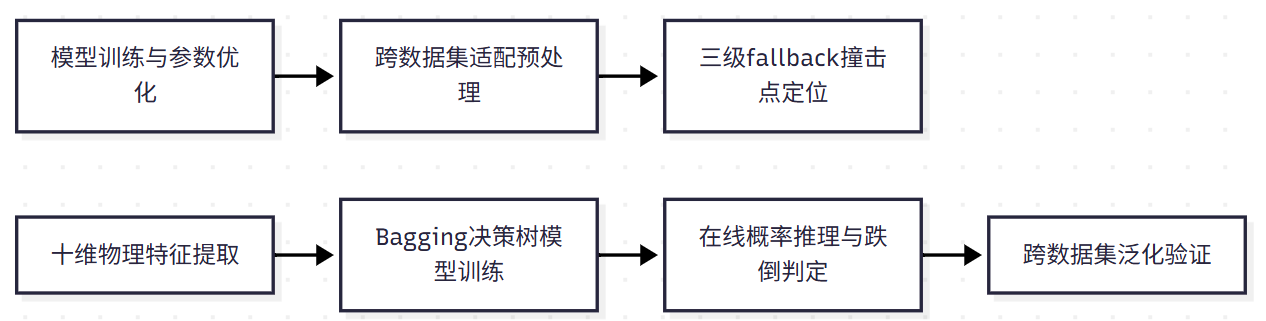
算法开发总流程图
- 数据读取与跨数据集适配预处理:针对SisFall与MobiAct数据集格式、量纲、采样率的异构差异,算法设计了完整的跨域适配流程。SisFall数据筛选ADXL345三轴ADC原始数据,固定200Hz采样率运算;MobiAct数据先过滤注释头部,解析时间戳与加速度信息,通过时间戳统计推断实际采样率,再完成统一预处理。
- 核心跨域适配包含三项关键处理:一是量纲统一,将MobiAct的m/s²转换为g值并缩放至SisFall等效ADC量级,保证阈值体系通用;二是采样率对齐,通过重采样校正至标准200Hz;三是格式归一化,剔除冗余信息,输出标准化矩阵用于特征提取,解决跨数据集泛化难题。
- 三级 fallback 撞击点定位:撞击点定位是特征提取的核心时间锚点,直接决定算法有效性。本项目设计三级Fallback阈值机制,适配不同跌倒场景:一级高阈值1500(约5.8g)识别常规剧烈跌倒;二级回落阈值800(约3.1g)识别侧向软跌倒等轻微动作;三级兜底策略选取文件中心作为基准,规避异常数据导致的计算崩溃。该机制全覆盖所有样本,有效解决软跌倒漏检、异常样本失效问题。
- 十维物理特征提取:以撞击点为基准,设置撞击前1s、撞击后3s分析窗口,且撞击后延迟0.3s采样,规避瞬时震荡干扰,精准捕捉跌倒失稳、撞击、静止的全过程特征。算法提取10维可解释物理特征,涵盖撞击峰值、姿态跌落幅值、静止度、运动突变斜率、撞击尖锐度、平躺持续时长等关键参数,针对性区分跌倒与行走、上下楼、跳跃等易混淆日常活动,有效降低误检率。
- 基于Bagging决策树的模型训练:本算法采用100棵决策树的Bagging集成模型,兼顾检测精度与轻量化部署需求。训练固定随机种子保证结果可复现,采用分层5折交叉验证保证正负样本分布均衡。为杜绝数据泄漏,每一折均基于训练集独立计算均值与标准差,完成标准化处理。通过限制决策树分裂深度与叶节点规模抑制过拟合,交叉验证完成后利用全量样本训练最终模型,保存标准化参数与模型权重用于后续部署推理。
- 在线概率推理与跌倒判定:在线推理阶段,对1s/200点实时加速度窗口执行与训练一致的预处理、撞击点定位与特征提取,调用离线保存的均值、标准差完成特征标准化。输入集成模型后,由多棵决策树投票输出跌倒后验概率,以0.5为判定阈值,概率超标则判定为有效跌倒并触发报警,完成单次实时检测。
- 跨数据集泛化验证:为验证模型泛化能力,将SisFall训练完成的模型直接迁移至MobiAct数据集进行跨域测试,全程无重新训练与参数微调。实验结果表明,模型准确率、灵敏度、特异度降幅均低于5%,在不同设备、不同佩戴方式、不同受试人群的场景下仍保持高精度,证明算法鲁棒性与跨场景泛化能力优异。
六、软件流程图、调试软件说明、关键代码说明
1、软件流程图
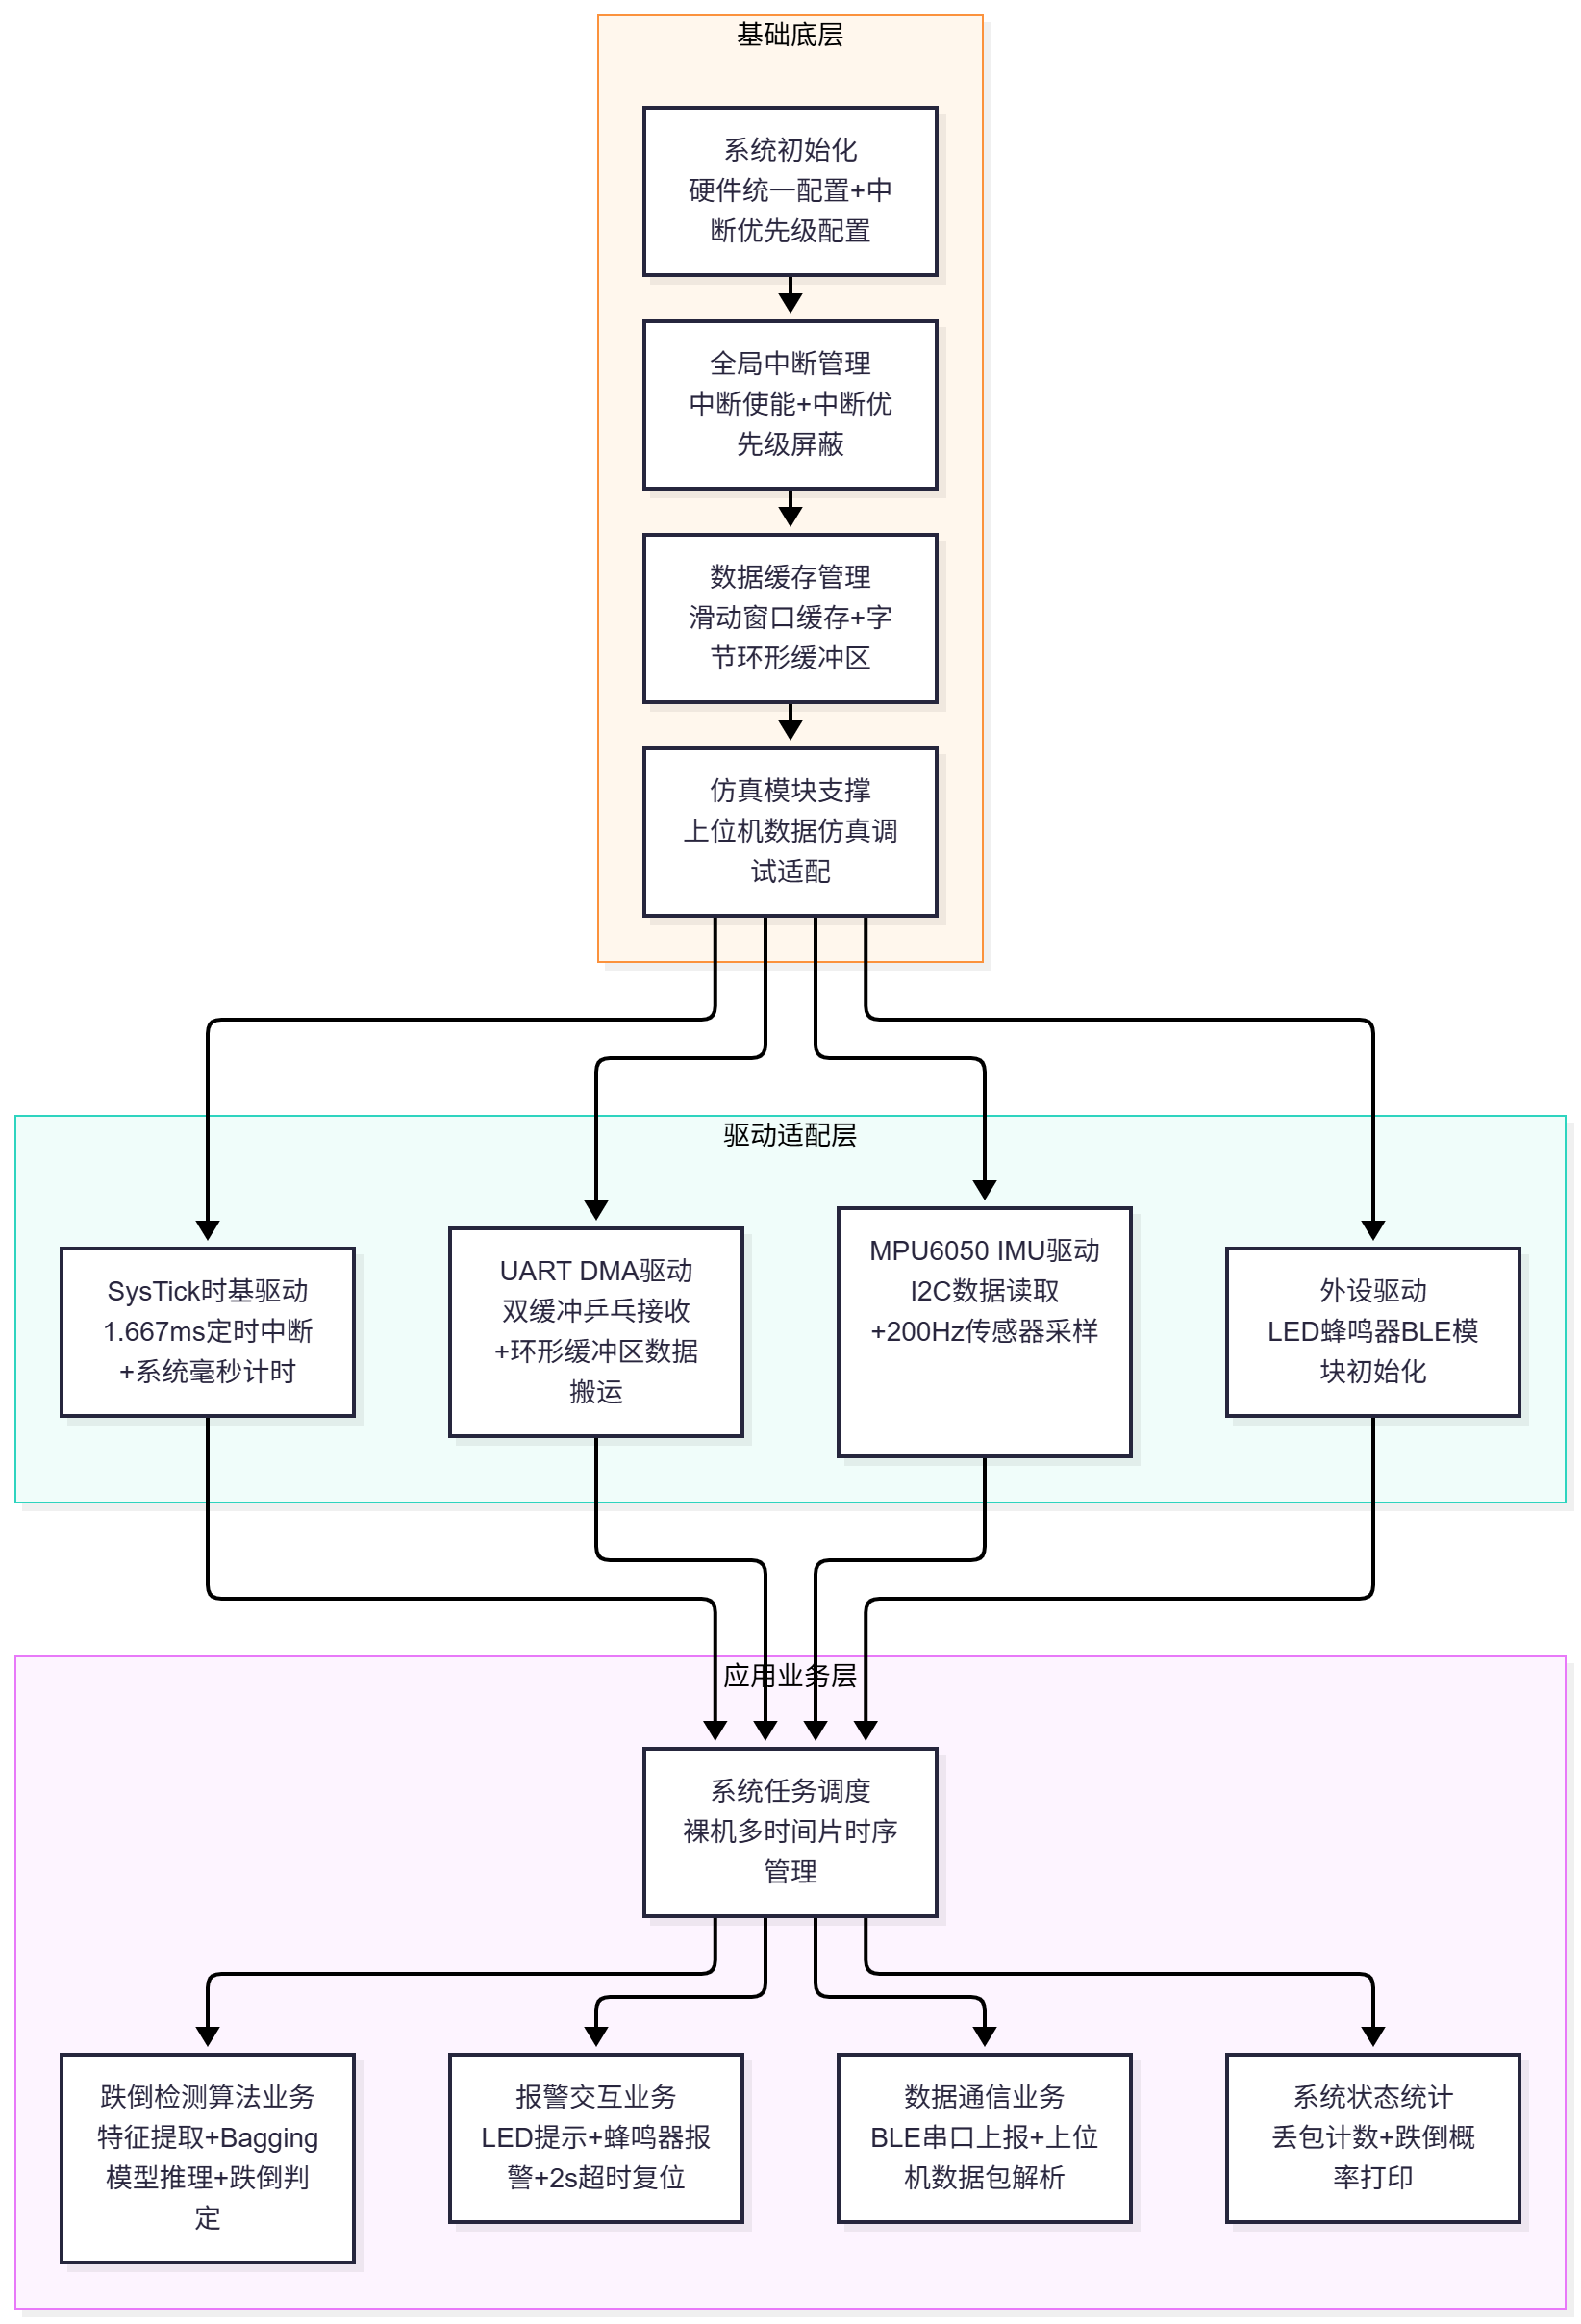
软件流程图
系统采用三层分层架构设计:
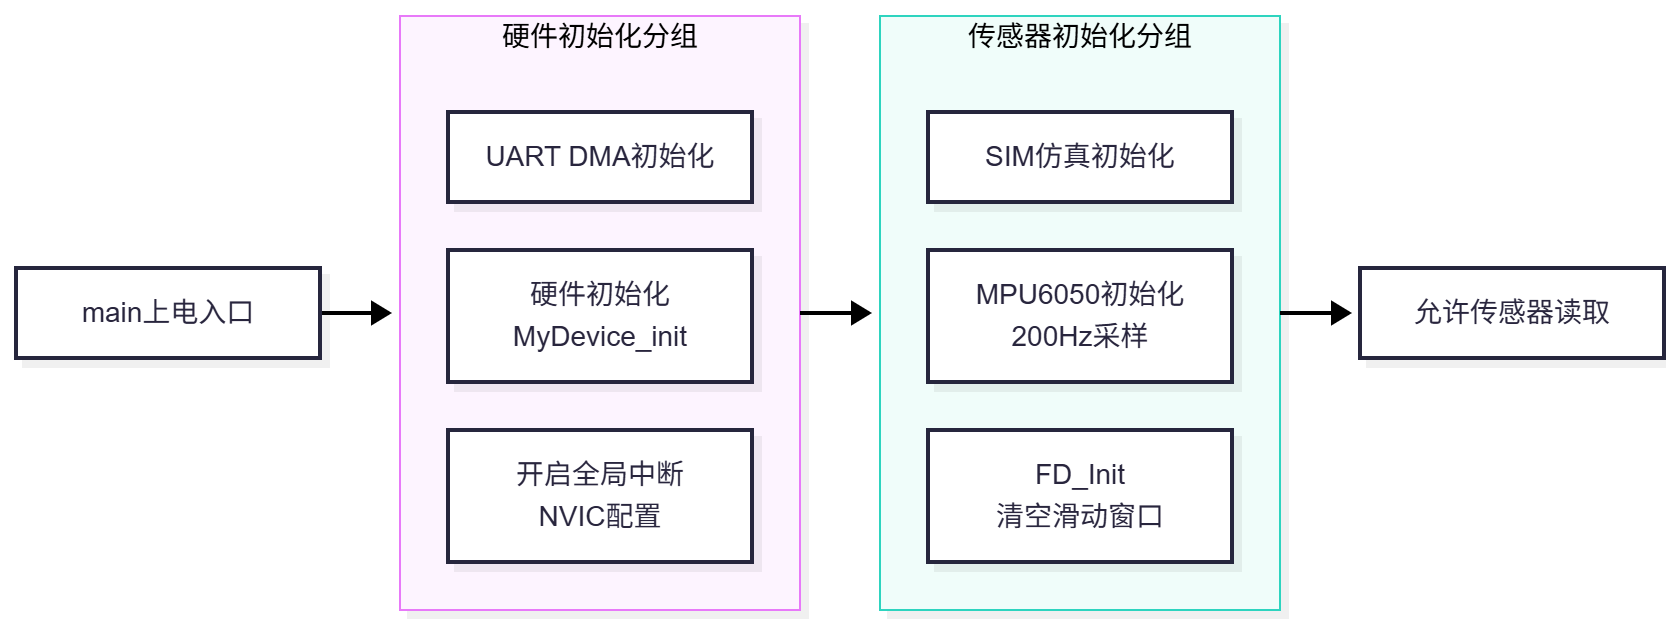
- 基础底层:系统运行的基础支撑,负责完成上电全局初始化、中断优先级配置、数据缓存空间初始化、仿真模块启动,为上层驱动和业务提供稳定的运行环境,屏蔽底层系统配置细节。
- 驱动适配层:承接底层配置,封装所有硬件外设与中断逻辑,包含定时时基、DMA串口、IMU传感器、声光外设驱动,仅负责数据采集、数据搬运、硬件触发,不处理业务逻辑,保证中断响应快速、无阻塞。
- 应用业务层:系统核心功能实现层,基于底层驱动采集的数据,完成多时间片任务调度、跌倒算法推理、报警逻辑控制、数据上报与系统状态统计,实现完整的跌倒检测业务闭环。
软件运行时序图
- 上电初始化阶段:严格按照硬件配置、中断配置、DMA配置、传感器配置、算法缓存配置、仿真模块配置的顺序初始化,通过
mpu6050.init_ok标志位规避初始化过程中中断抢占导致的数据错乱、设备异常问题。 - 底层并行中断阶段:SysTick定时中断提供全局精准时基,周期性采集IMU传感器数据;UART DMA中断采用双缓冲乒乓机制,高速接收上位机仿真数据,中断内仅做数据搬运,不执行业务解析,最大限度缩短中断耗时,杜绝串口丢包。
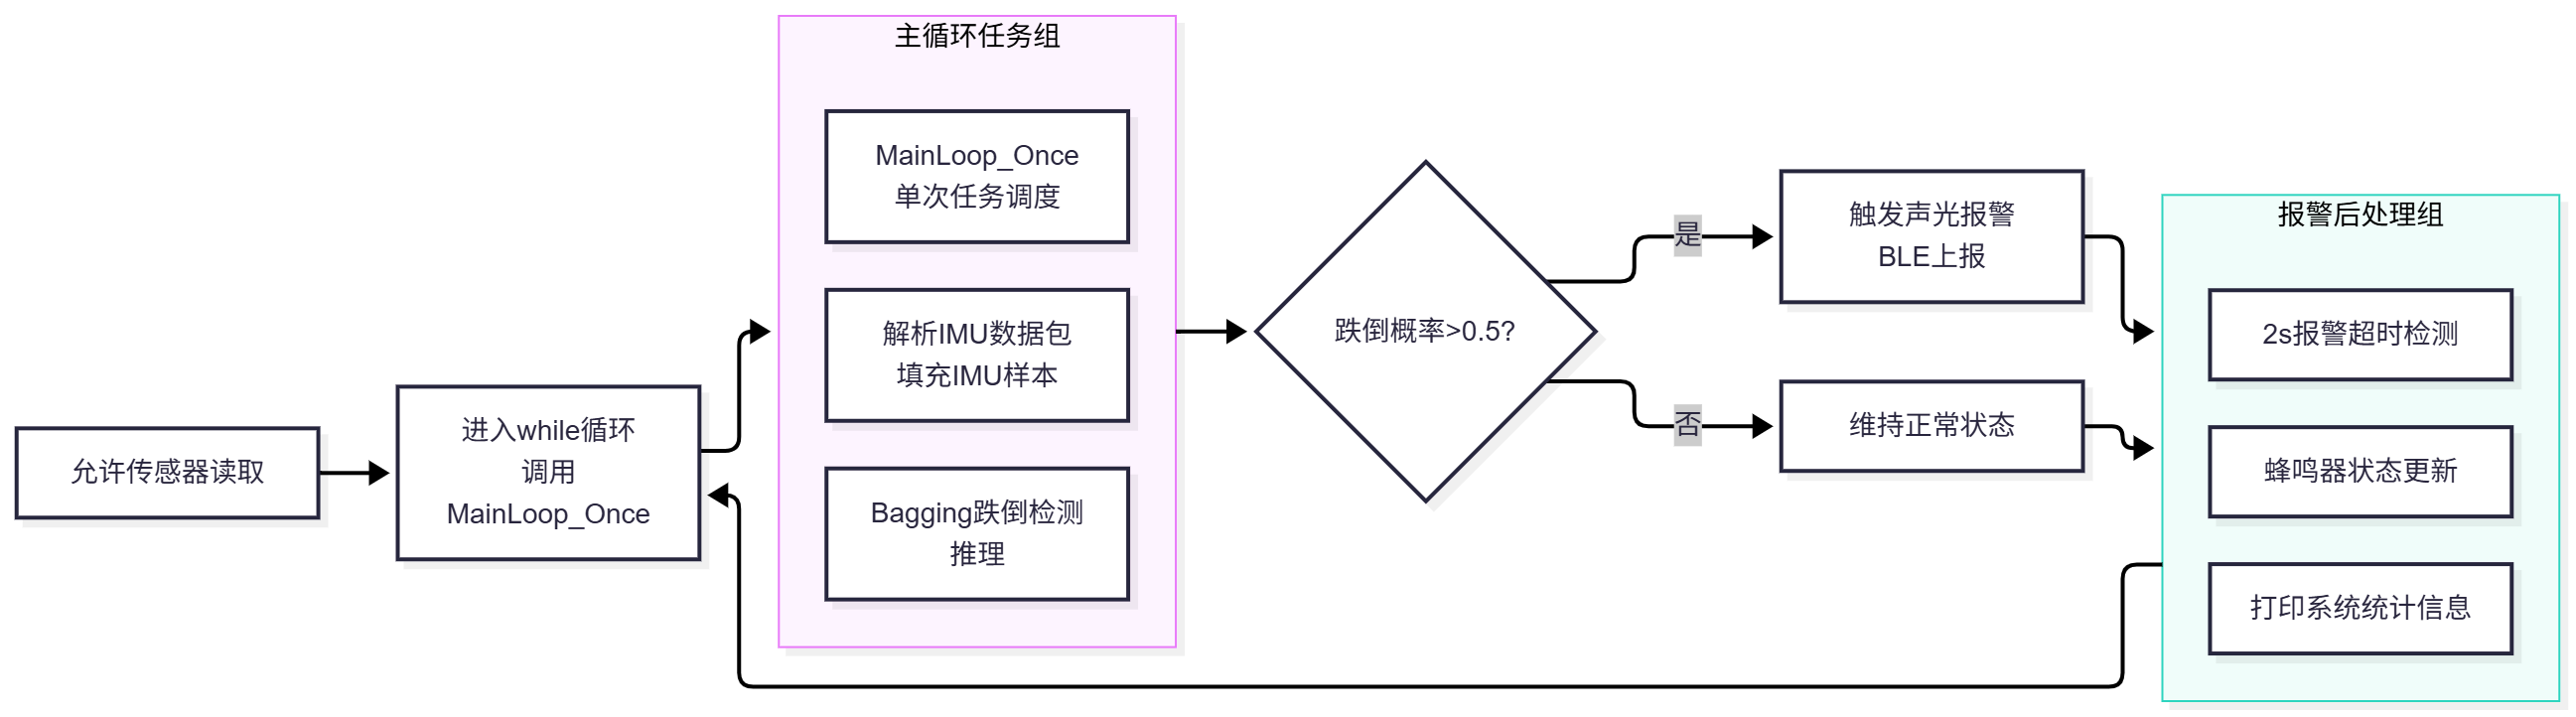
- 主循环业务调度阶段:基于全局毫秒时基实现多周期任务调度,5ms完成数据采样与算法推理、1s完成系统状态打印、2s完成报警超时复位。系统支持双模切换,仿真模式解析上位机数据包,实物模式直接读取板载IMU数据。
- 算法与报警闭环:采集的原始数据存入5s滑动窗口,定位撞击时刻并提取10维特征,经Z-score标准化后输入100棵决策树Bagging集成模型,通过投票计算跌倒概率,阈值0.5判定跌倒并触发声光+串口报警,超时自动复位。
- 模式切换机制:通过宏定义
FALL_DETECT_USE_SIMULATION切换工作模式,1为串口仿真调试模式,0为板载传感器实物运行模式。
2、调试软件说明
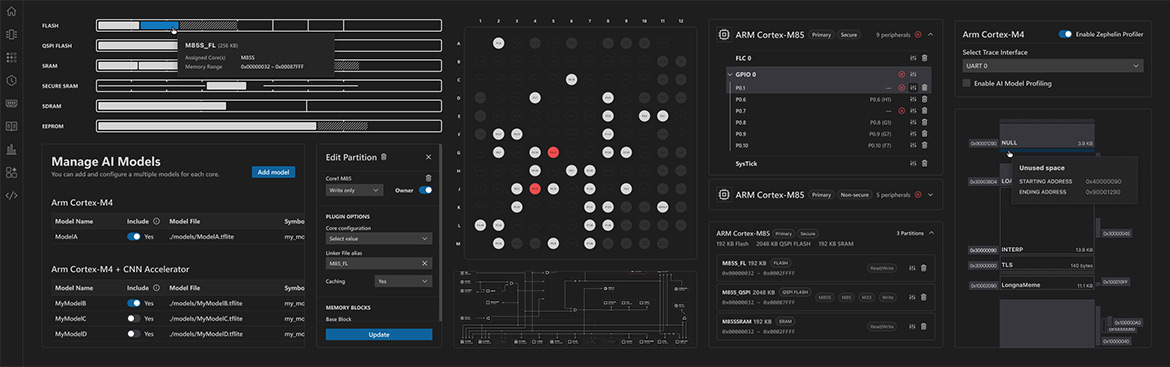
本项目使用 CodeFusion Studio™作为软件开发与调试环境,CodeFusion Studio (CFS) 是一个基于微软Visual Studio Code (VS Code)的嵌入式软件开发平台。CodeFusion Studio通过为新手提供直观的工具,同时为高级嵌入式开发者提供支持,从提供一流的开发工具。
Codefusion Studio深度集成ADl硬件生态系统的统一开发环境,从初始系统规划到多核编排、ZephyrRTOS集成,再到端到端A部署,为用户提供更快、更智能调试和自信构建所需的工具。
CodeFusion界面
其具有如下特色与优势:
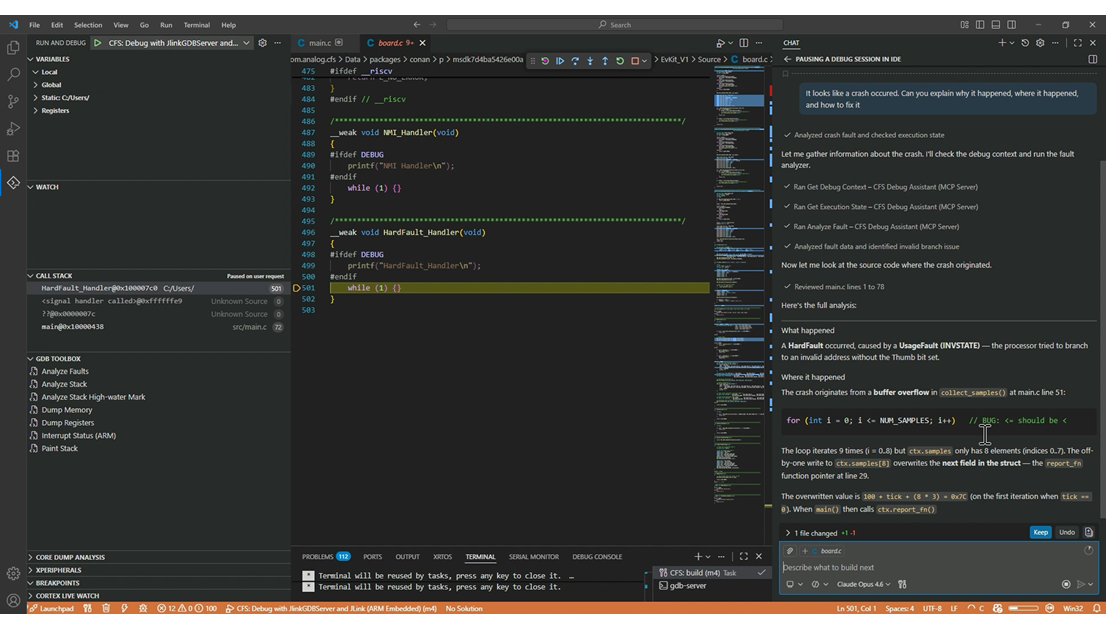
- CodeFusion搭载多核AI调试助手,基于模型上下文协议(MCP)对接实时调试会话,兼容GitHub Copilot、Claude Code等主流AI客户端,实现智能上下文感知调试。平台支持自然语言硬件检测、故障溯源分析,依托10组预设诊断能力,自动排查崩溃、内存及外设故障。针对ARM Cortex-M、RISC-V架构深度适配,可精准解析寄存器、栈迹等核心数据,支持自然语言配置各类断点,并在安全防护机制下安全执行GDB指令。同时支持C/C++代码错误检测、RTOS线程与跨核交互分析,兼顾实时调试与核转储事后分析,显著提升嵌入式调试效率。
CodeFusionAI调试助手
- CodeFusion打造全链路嵌入式AI部署流程,实现从模型训练到量产的一站式落地。支持图形界面、CLI双模式快速导入模型,自动校验适配ADI系列处理器与微控制器。依托Zephyr工具链可精准剖析模型延迟、功耗性能,在IDE内直接生成高适配的可推理优化代码,兼容低功耗MCU与高性能DSP设备,有效解决嵌入式AI适配难、优化繁琐的痛点,大幅缩短产品量产周期。
- CodeFusion拥有高效的系统级编排能力,以可视化、标准化方式简化复杂嵌入式系统配置。支持多核心、多设备的内存与外设可视化分配,通过JSON标准化配置实现可版本管控、可复用的开发工作流,减少人工配置误差。依托中央仪表盘可一站式完成全域资源规划与调试,适配带ARM TrustZone分区的异构SoC,支持引脚、时钟、电源及中间件的图形化配置,快速完成硬件适配与系统搭建,助力复杂嵌入式系统高效开发迭代。
3、关键代码说明
1.主循环任务调度 main_loop.c
#define SAMPLE_PERIOD_MS  5       // 200Hz样本采集周期
#define DETECT_PERIOD_MS  5       // 200Hz跌倒推理周期
#define STATS_PERIOD_MS   1000    // 1s系统状态打印周期
#define ALARM_HOLD_MS     2000    // 2s报警保持超时周期

void MainLoop_Once(void) {
    uint32_t now = GetTick_ms();

    // 仿真模式:排空环形缓冲区,解析上位机IMU数据包
#if FALL_DETECT_USE_SIMULATION
    while (UartDMA_DrainByte(&b))
        BLE_Simulator_Data_Handler(b);
#endif

    // 5ms定时:采集IMU样本,填充算法滑动窗口
    if (now - s_t_last_sample >= SAMPLE_PERIOD_MS) {
        feed_sample(now);
    }

    // 5ms定时:执行跌倒检测算法推理
    if (now - s_t_last_detect >= DETECT_PERIOD_MS) {
        run_detect(now);
    }

    check_alarm_timeout(now);    // 检测报警超时,自动复位
    Beep_Task();                 // 蜂鸣器状态逻辑管理

    // 1s定时:打印系统运行统计信息
    if (now - s_t_last_stats >= STATS_PERIOD_MS)
        print_stats(now);
}
本系统依靠裸机多时间片轮询调度管理全部业务。基于全局毫秒时基划分不同周期任务,5ms 同步完成 IMU 样本采集与 Bagging 模型推理,1s 打印调试信息,2s 控制报警自动关闭。将数据解析放在主循环而非中断中,避免长中断阻塞,兼顾采集实时性、算法精度与低资源开销,适配 MAX32650 M4F 单片机算力。
2.跌倒检测推理
FD_Result FD_Run(void) {
    // 滑动窗口样本不足,直接返回正常状态
    if (ring_count < FD_WINDOW_SAMPLES) return FD_RESULT_NORMAL;

    linearize_window();                // 环形窗口数据转为线性有序数组
    int impact = find_impact_lin();    // 三级阈值策略定位跌倒撞击时刻
    float feat[10];
    extract_features(impact, feat);    // 提取10维跌倒识别特征

    // Z-score标准化,匹配模型训练数据分布
    float feat_norm[10];
    for (int i = 0; i < 10; i++)
        feat_norm[i] = (feat[i] - FD_MU[i]) / FD_SIGMA[i];

    // 100棵决策树Bagging集成投票
    float votes = 0;
    for (int t = 0; t < 100; t++)
        votes += predict_tree(t, feat_norm);
    last_p_fall = votes / 100.0f;      // 计算平均跌倒概率

    // 0.5概率阈值判定跌倒状态
    return (last_p_fall > 0.5f) ? FD_RESULT_FALL : FD_RESULT_NORMAL;
}
该函数是整个跌倒检测的算法核心。读取滑动窗口内 IMU 时序数据,定位撞击时刻,提取 10 维特征;使用 Z-score 标准化统一特征分布,送入 100 棵决策树组成的 Bagging 集成模型投票,计算跌倒发生概率。当概率大于 0.5 时判定为跌倒事件,向上层调度任务触发声光报警与 BLE 上报。整套推理逻辑轻量化,适合嵌入式端离线 AI 推理。
六、实物演示及说明
本项目实物演示主要包括以下内容:
6.1 CodeFusion Studio™软件界面
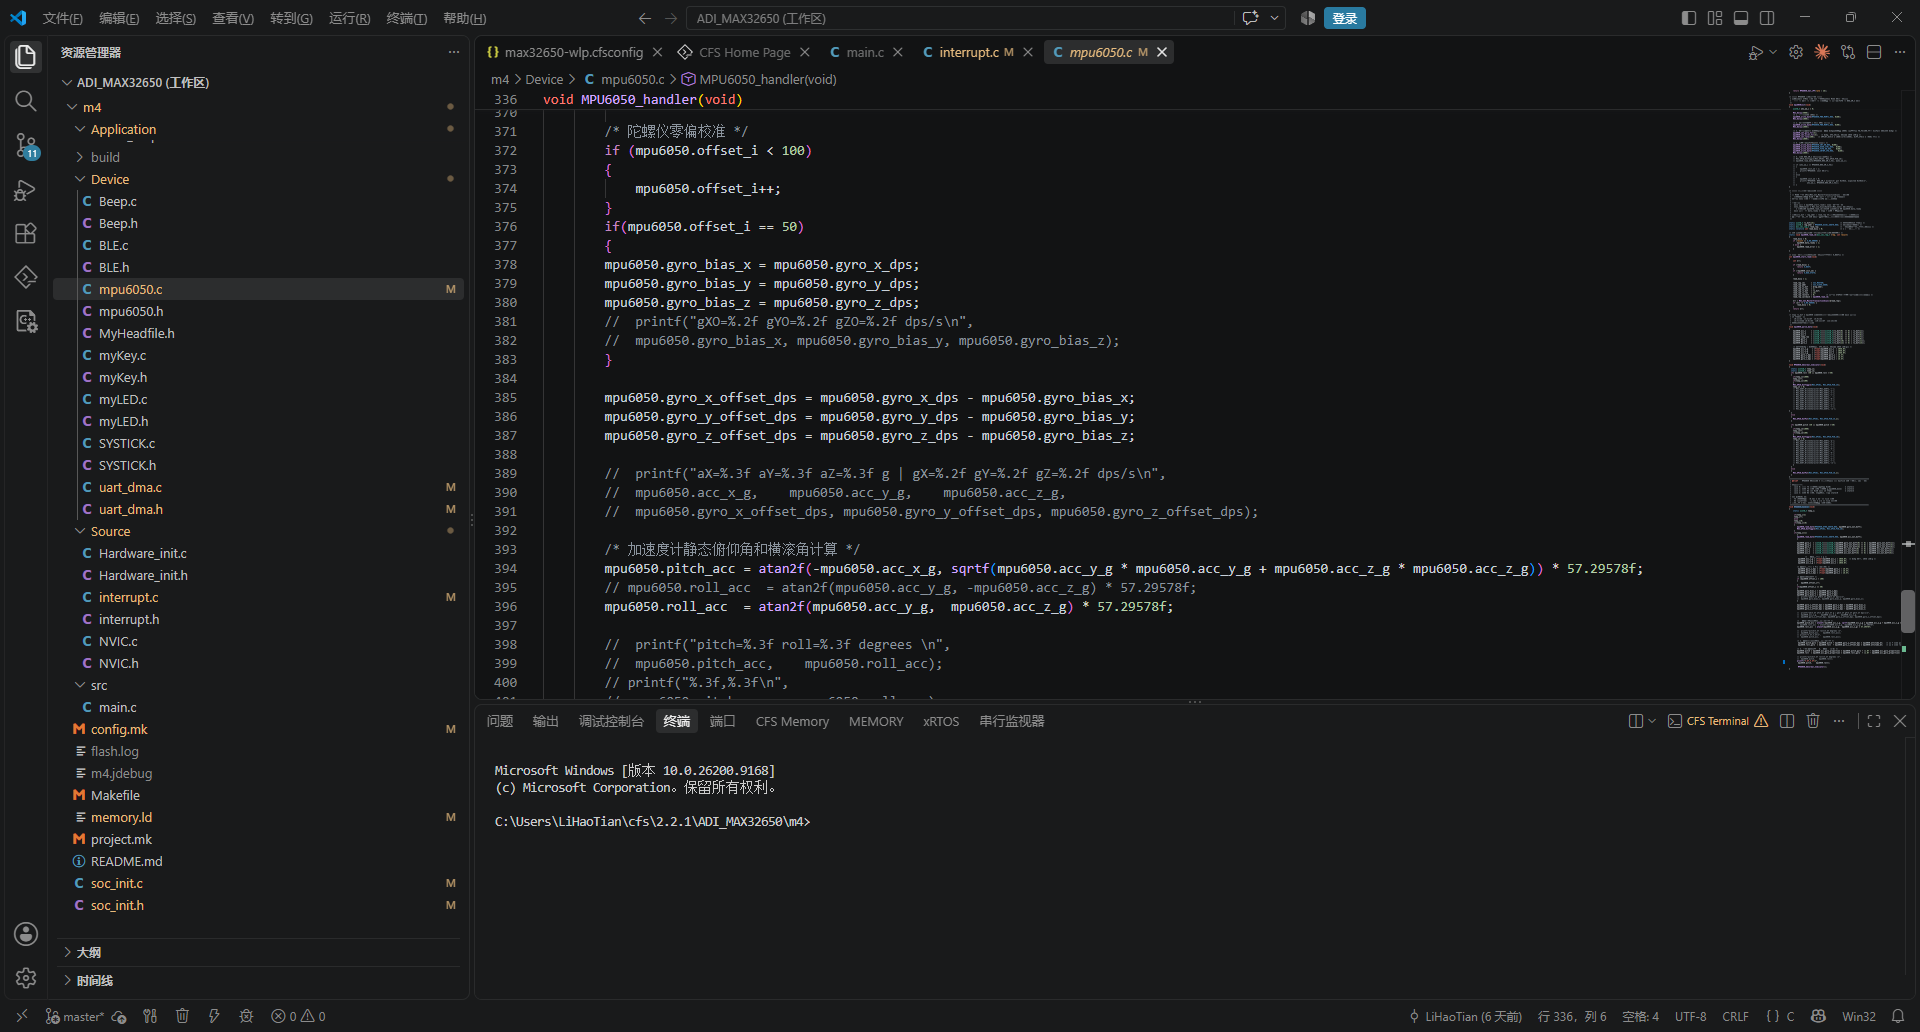
ADI CodeFusion Studio™开发环境界面
截图展示本项目工程,工程内包含 MPU‑6050 驱动、姿态解算、异常告警判断等源码。在该开发环境完成代码编写、编译构建、程序烧录与在线调试,可直接查看 IMU 原始数据、解算后角度、报警标志等变量,定位驱动与算法问题。
6.2 MAX32650FTHR开发板和IMU实物图
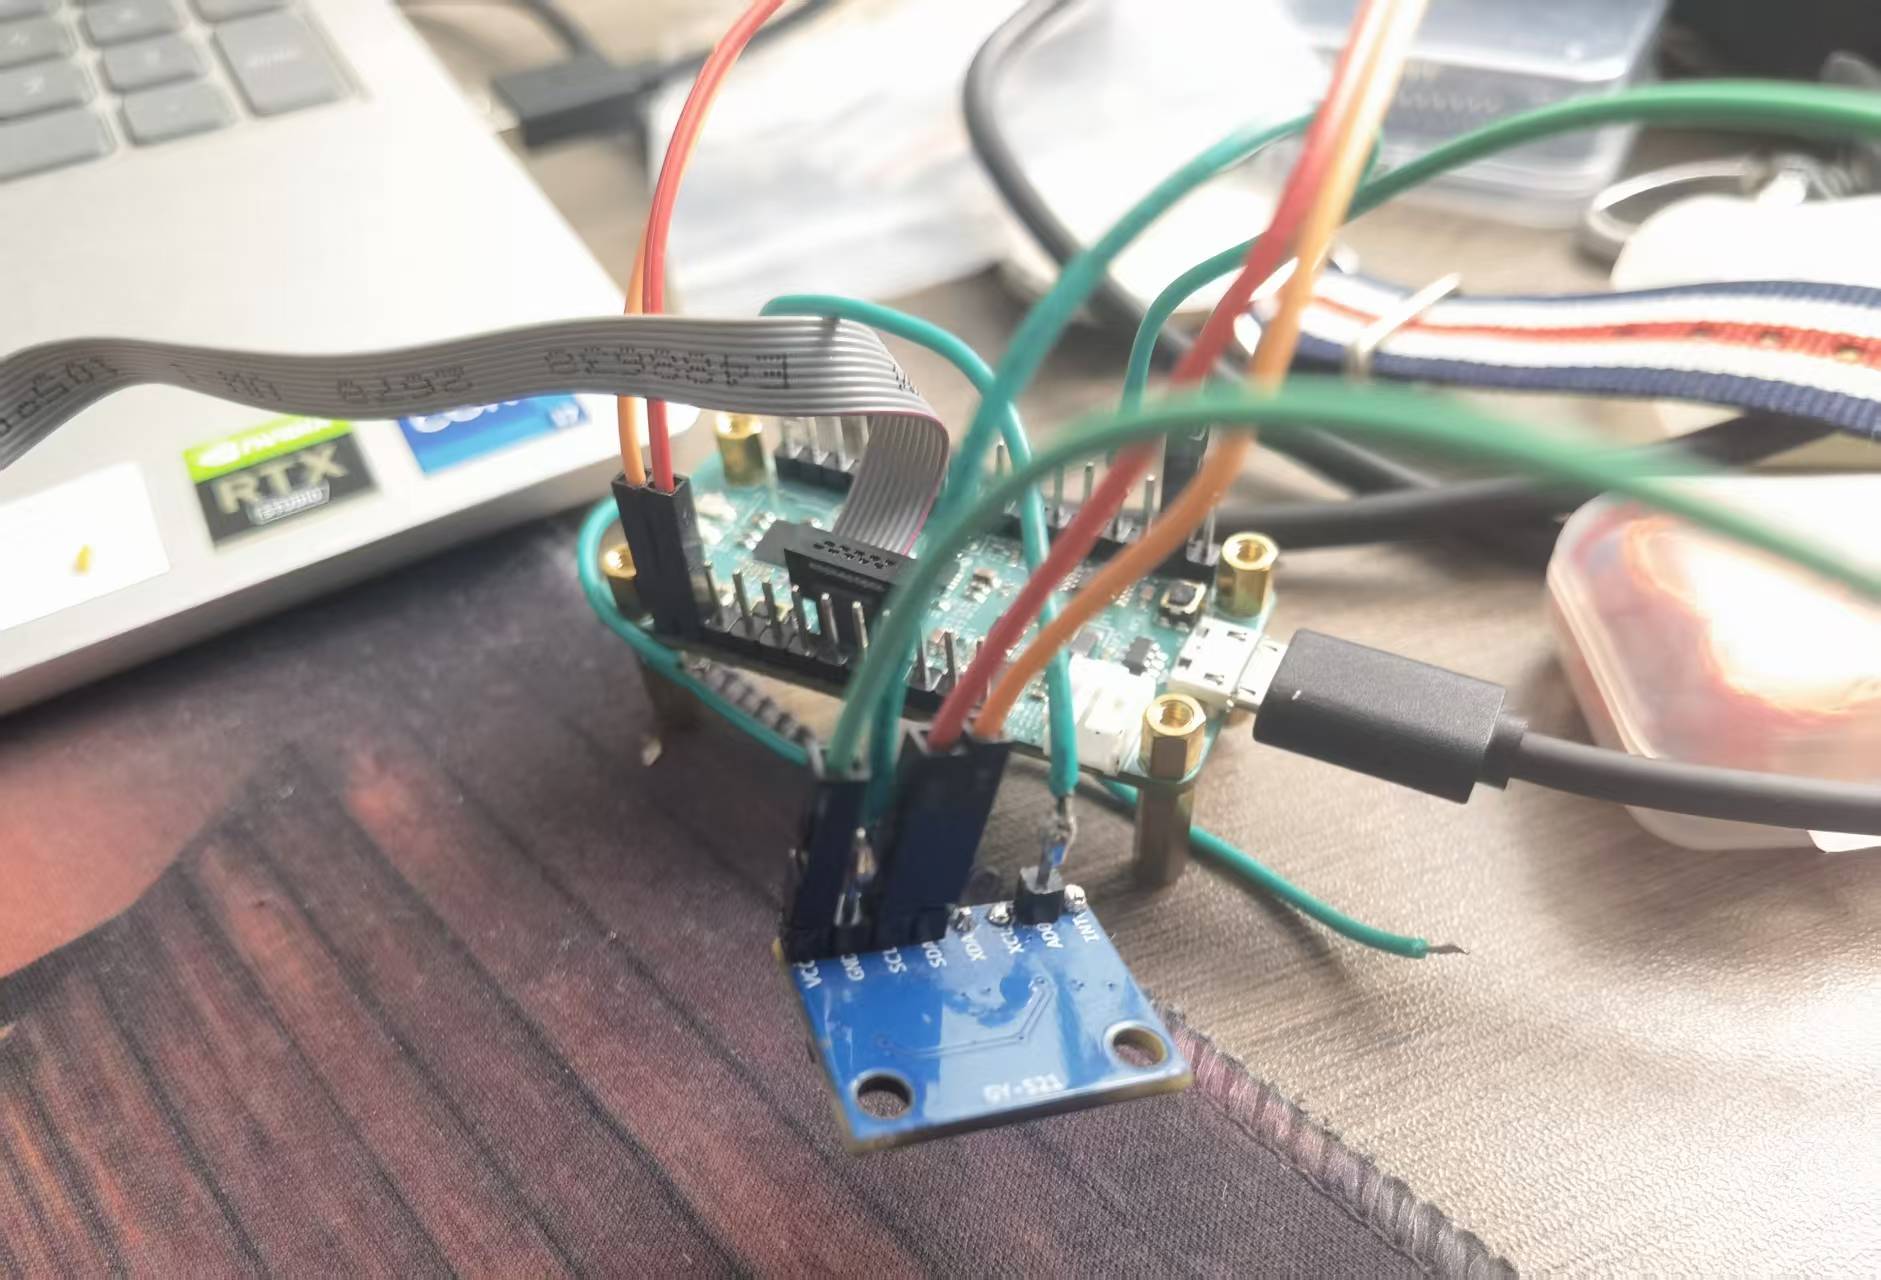
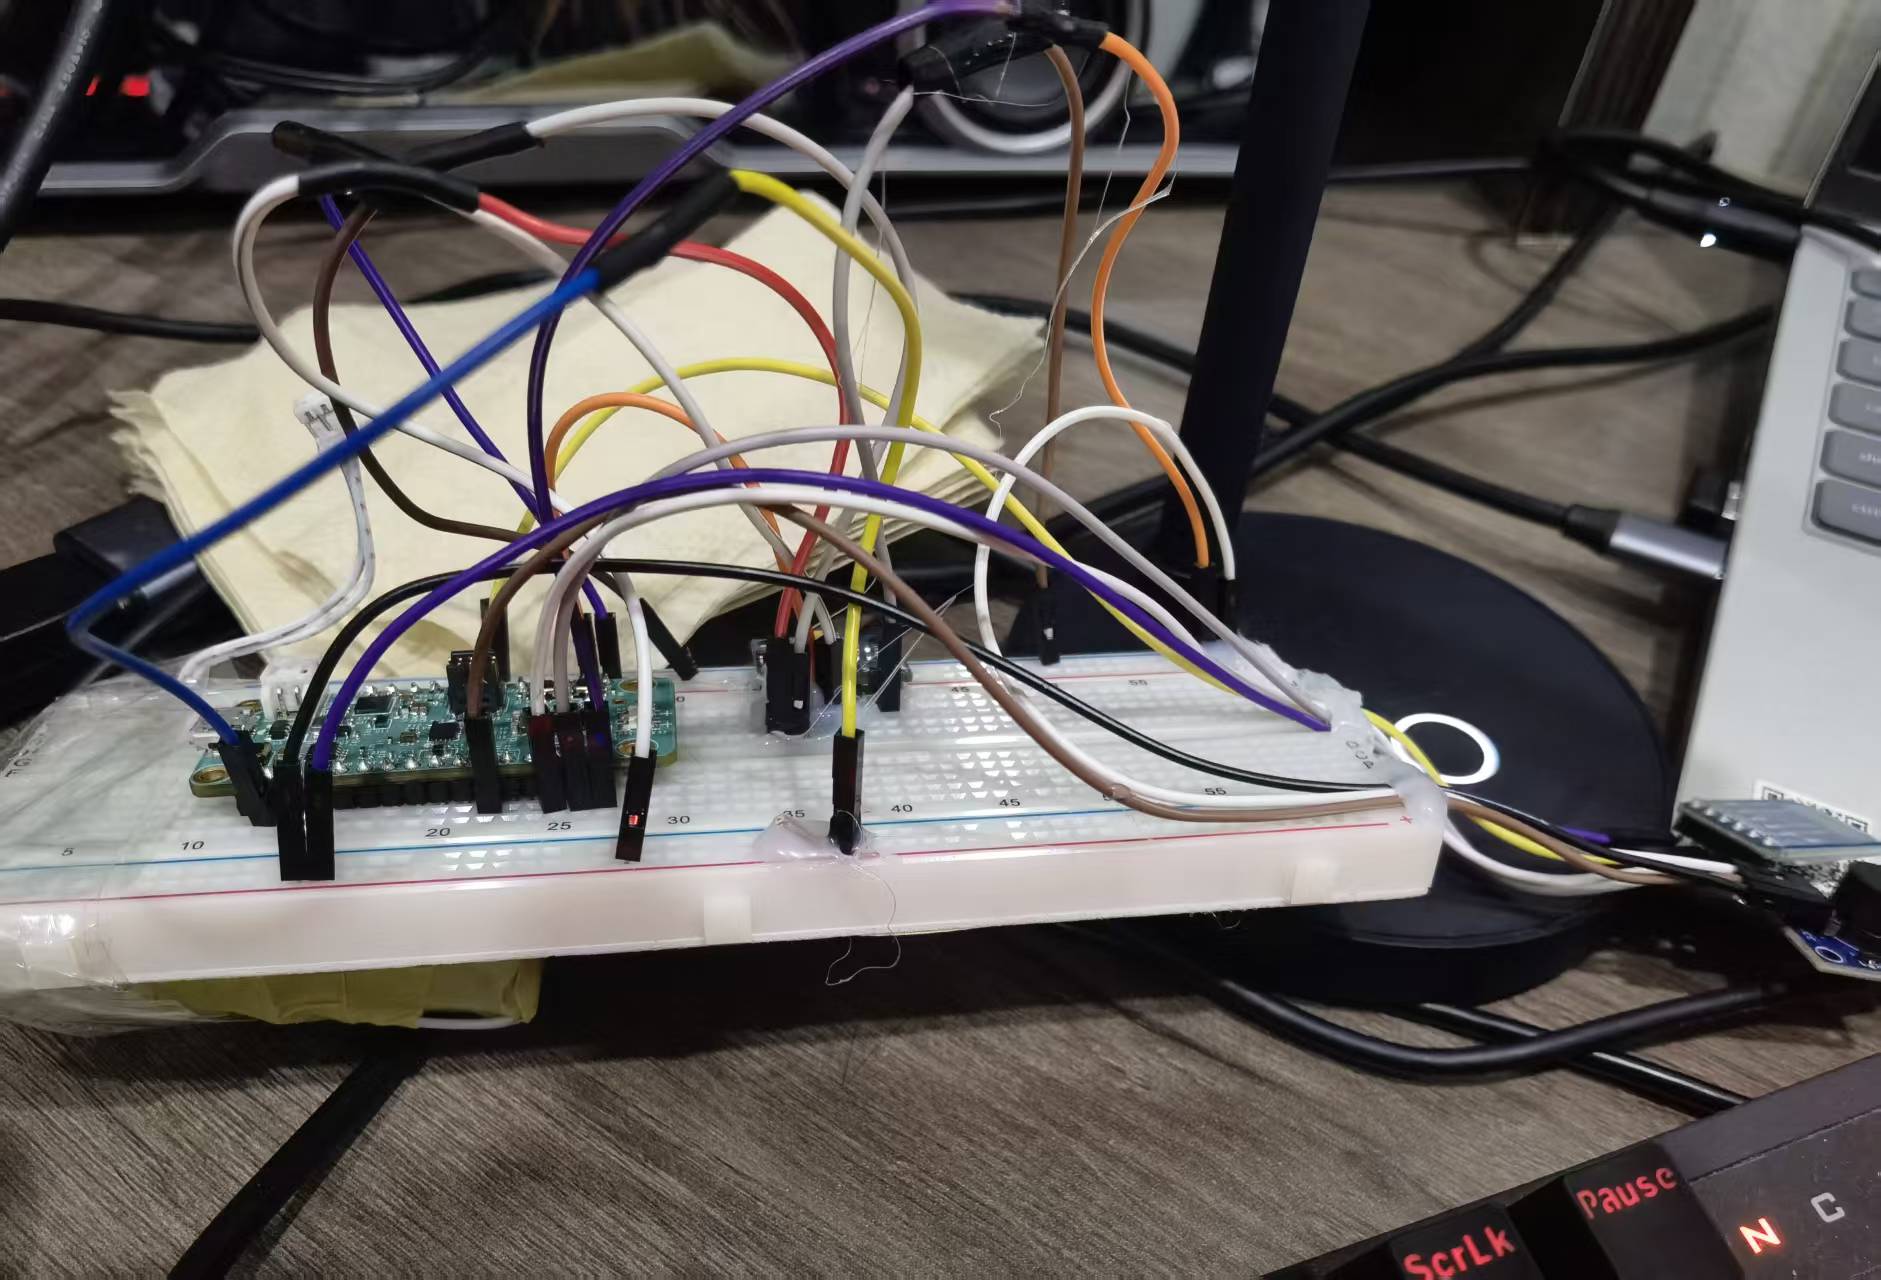
板子实物图
实物由 ADI MAX32650FTHR 开发板、MPU‑6050 IMU 、面包板、蜂鸣器、BT311蓝牙、一节锂电池组成,通过杜邦线完成连接;开发板 USB 接口连接电脑,实现供电、程序下载以及串口数据输出。
6.3 PC姿态数据
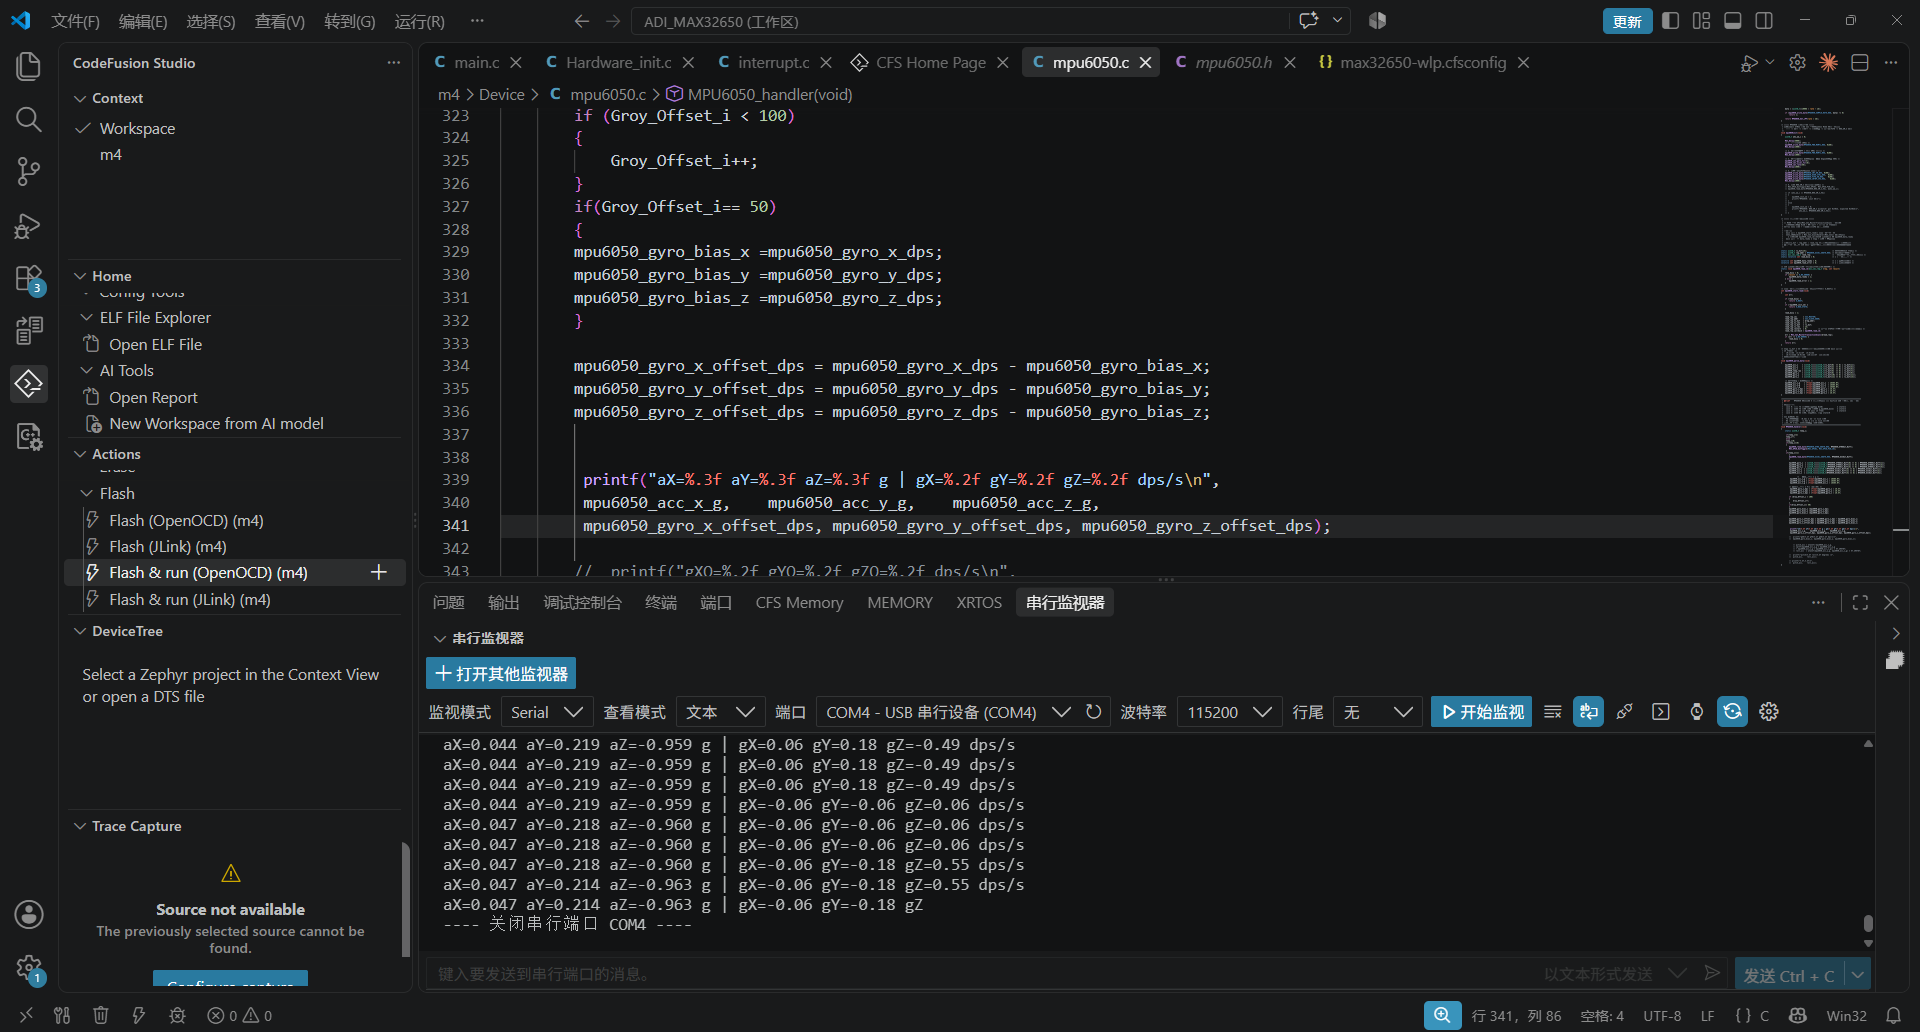
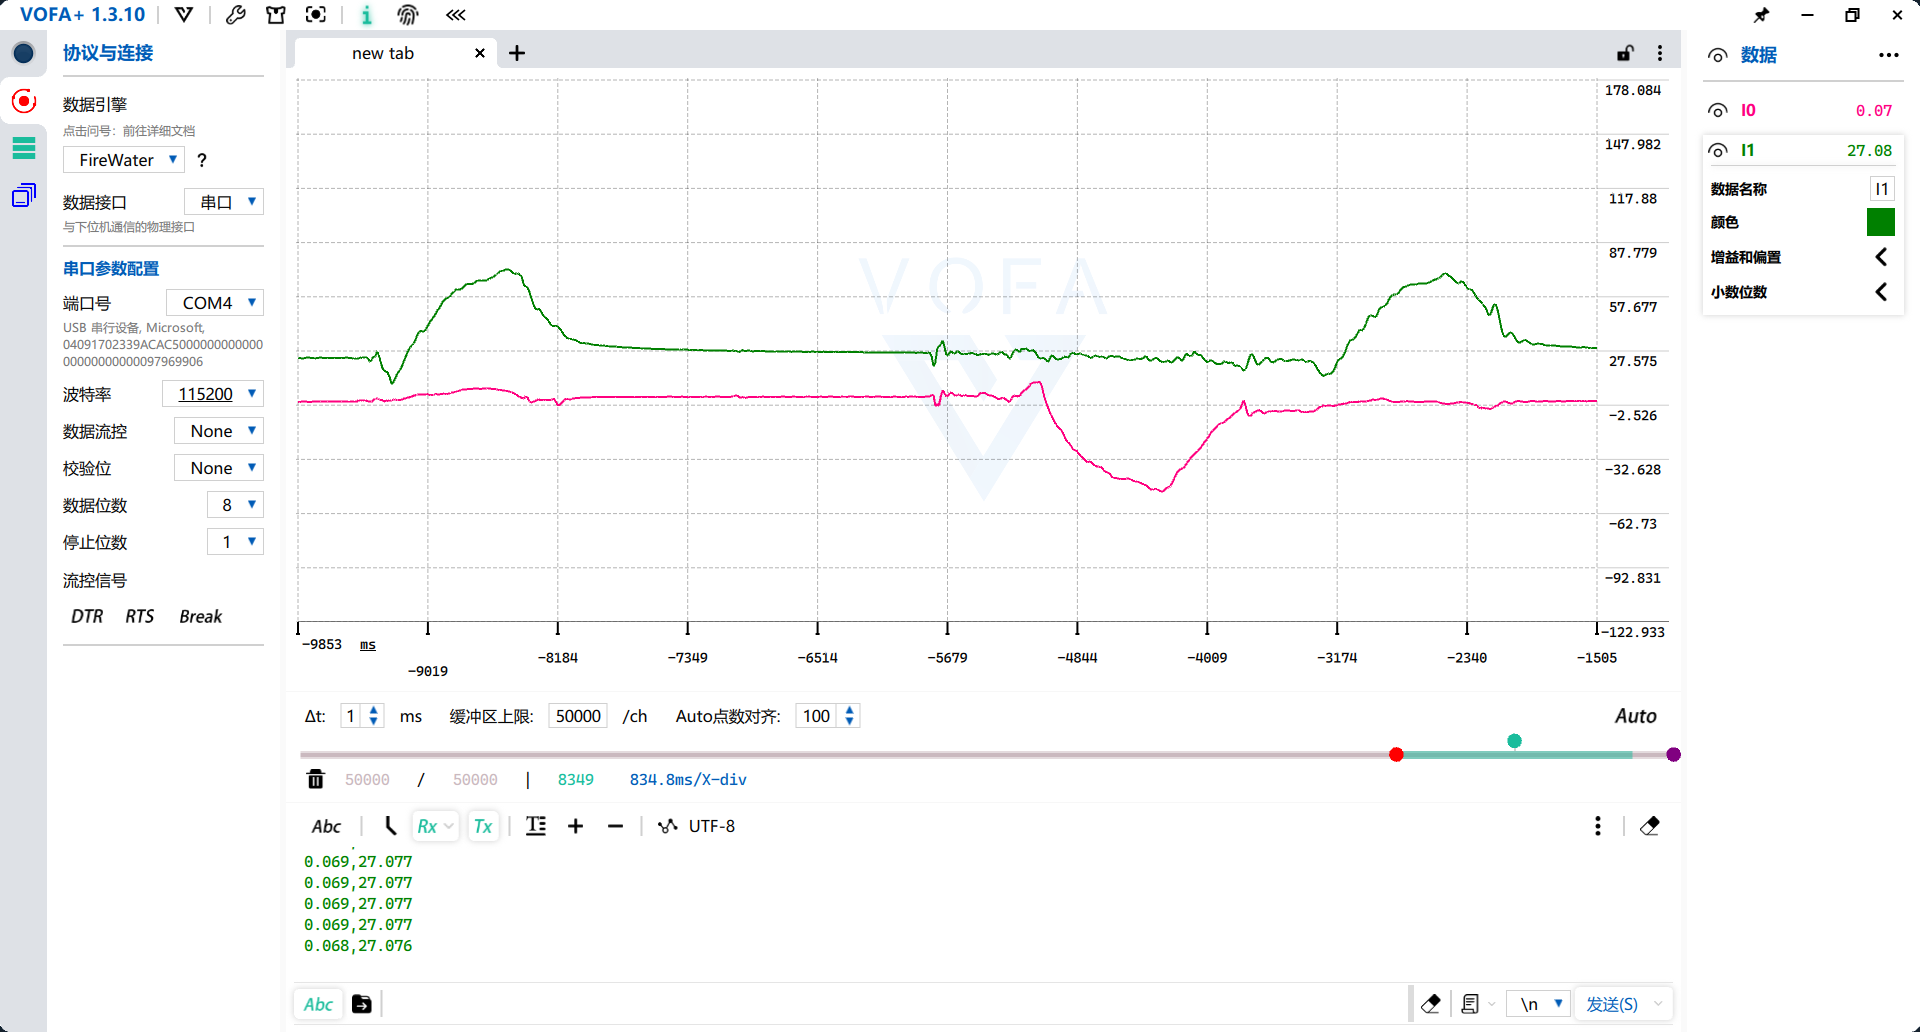
VSCode串口插件查看零点校正后的数据(左)
VOFA上位机俯仰角、横滚角波形(右)
设备上电完成陀螺仪零漂校准后,通过串口输出加速度、陀螺仪校正之后的原始采样数据。可以观察静止状态下陀螺数据已经收敛到零附近,验证零漂补偿算法生效。(左图)
使用 VOFA + 上位机接收开发板串口输出的 Pitch、Roll 姿态角度,实时绘制波形曲线。转动硬件设备,波形跟随设备姿态同步变化,直观验证互补滤波姿态解算输出的角度动态响应与稳态效果。(右图)
6.4 异常姿态演示
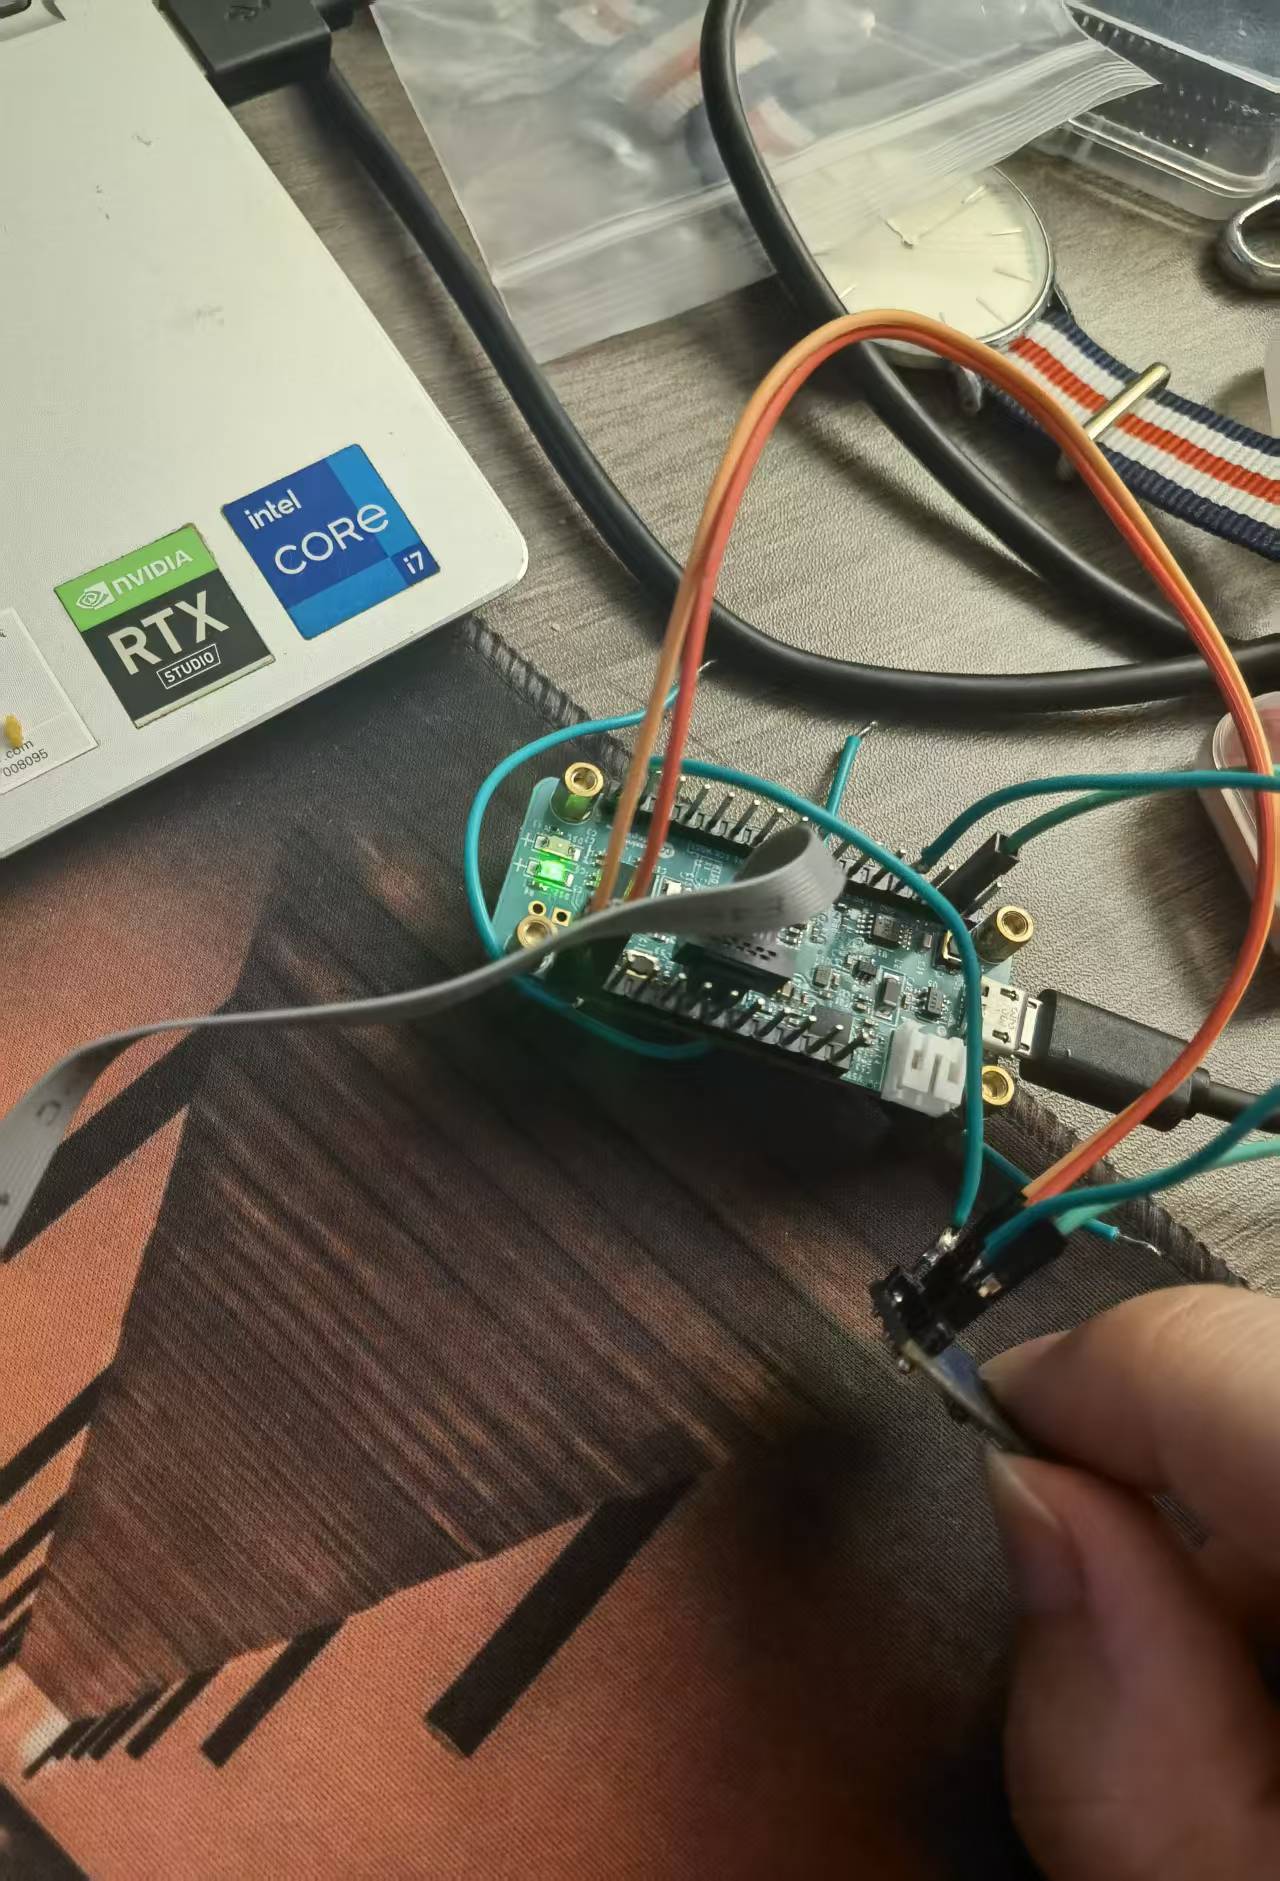
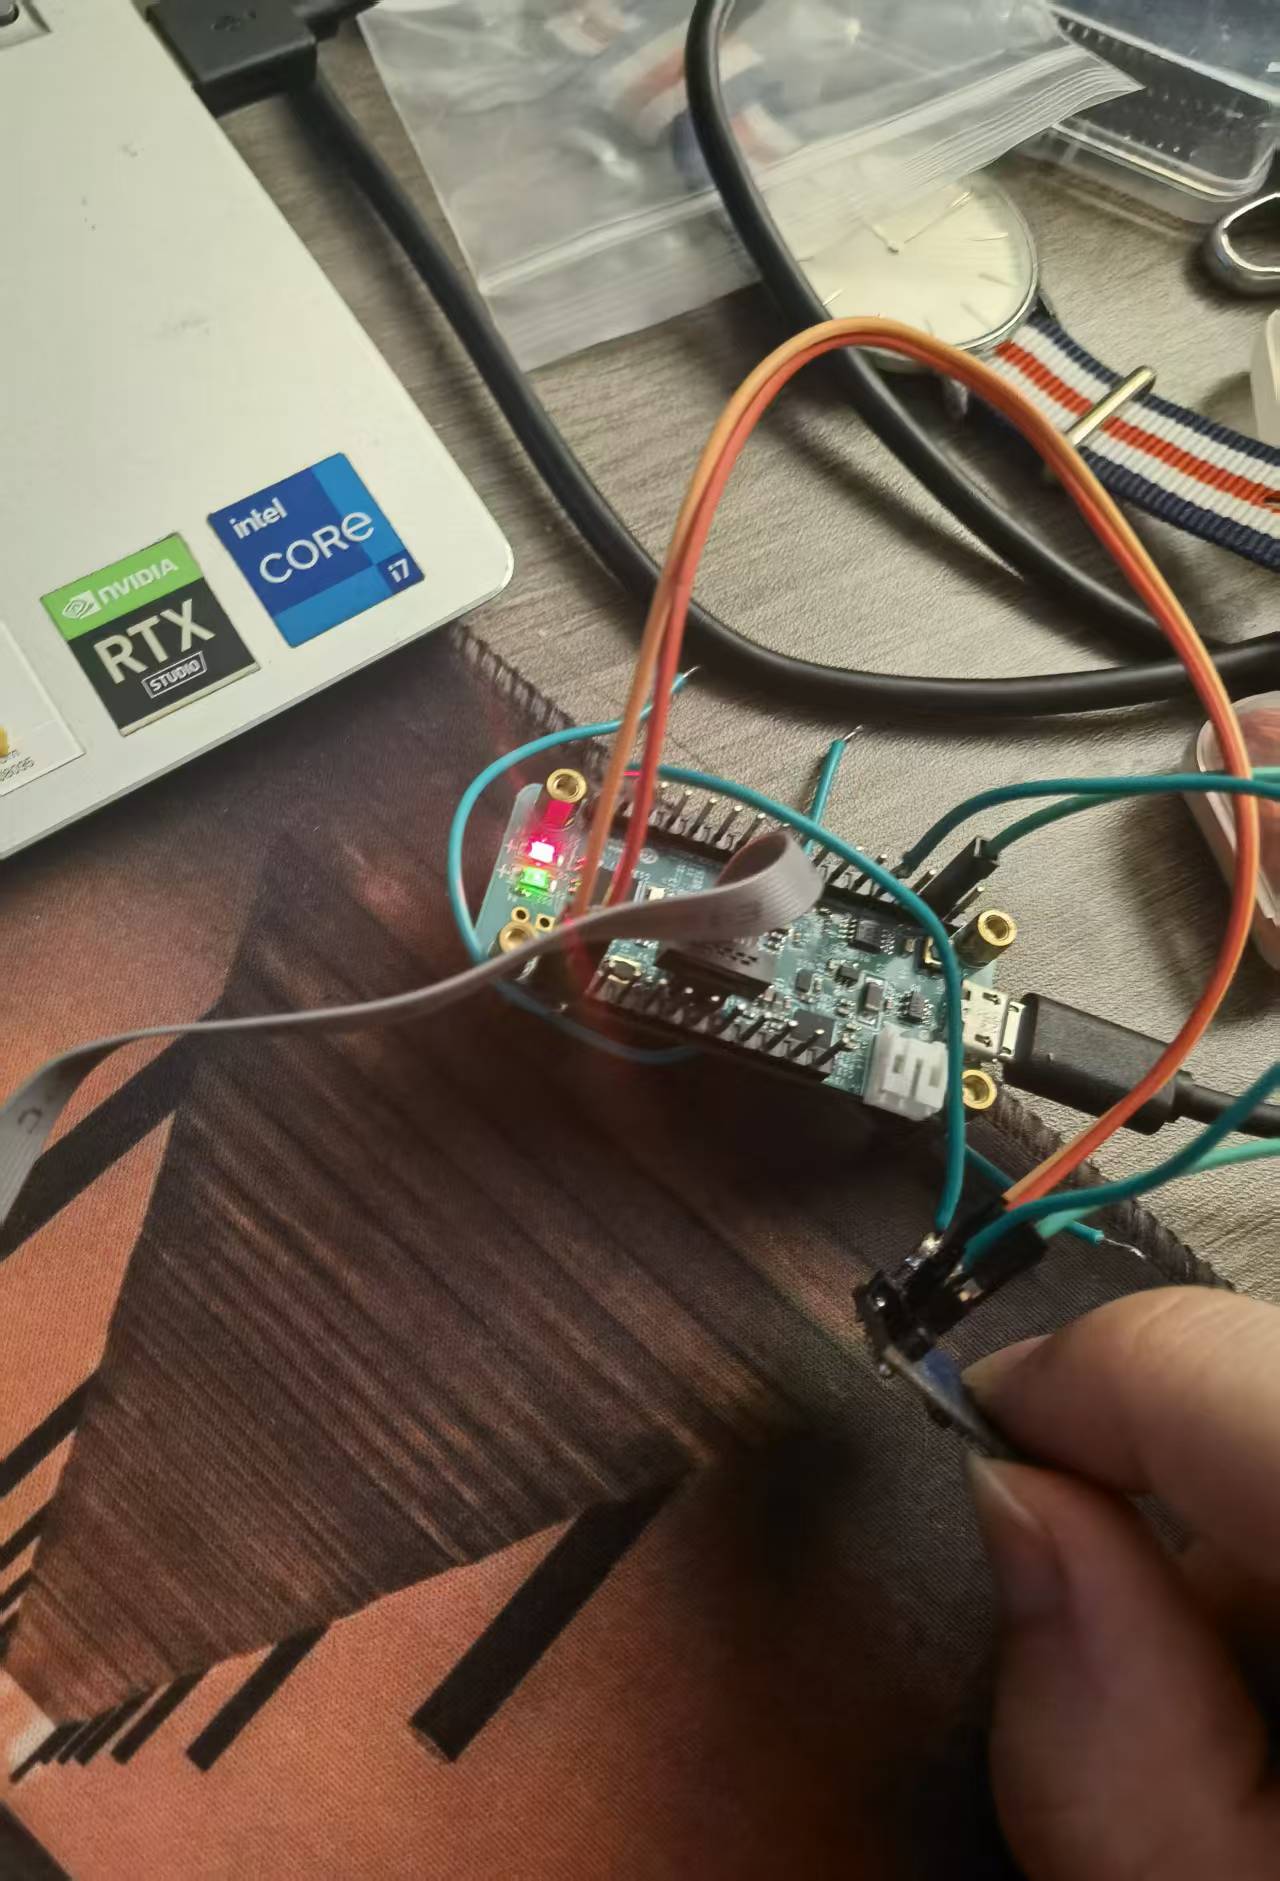
左图:设备姿态超出阈值,红色LED闪烁,指示灯熄灭状态; 右图:设备姿态超出阈值,红色LED闪烁,指示灯亮起状态;将设备摆正回正常角度后,报警指示灯自动熄灭。
6.5 Matlab算法仿真结果
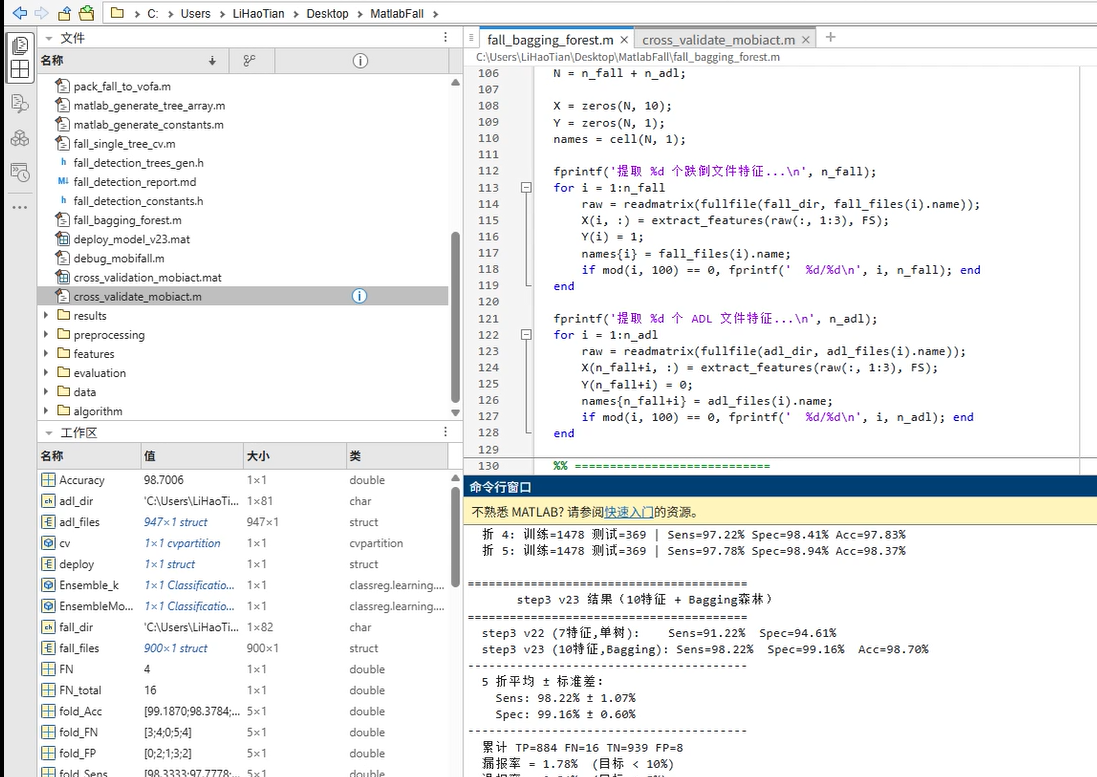
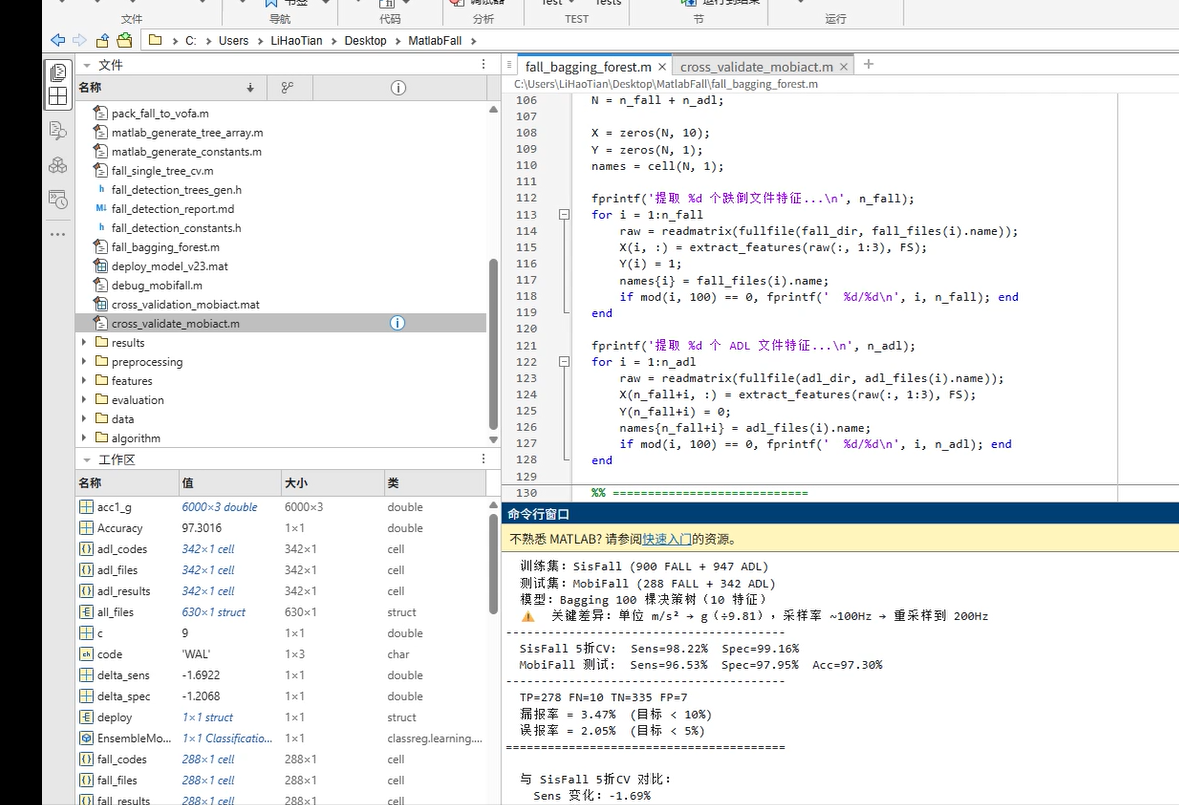
左图:fall_bagging_forest文件,采用 100 棵树 Bagging 模型、10 维加速度特征,在 SisFall 数据集 5 折交叉验证取得 Sens=98.22%、Spec=99.16%、Acc=98.70%,远超项目指标,输出部署模型文件。
右图:cross_validate_mobiact文件,完成 MobiFall 跨数据集验证,经量纲、采样率适配后,Sens=96.53%、Spec=97.95%、Acc=97.30%,指标回落均小于 5%。288 例跌倒检出 278 例,误报多来自上楼梯动作,整体误报率 2.05%,满足要求,模型泛化能力良好。
6.6 串口模拟IMU及上位机接收系统状态
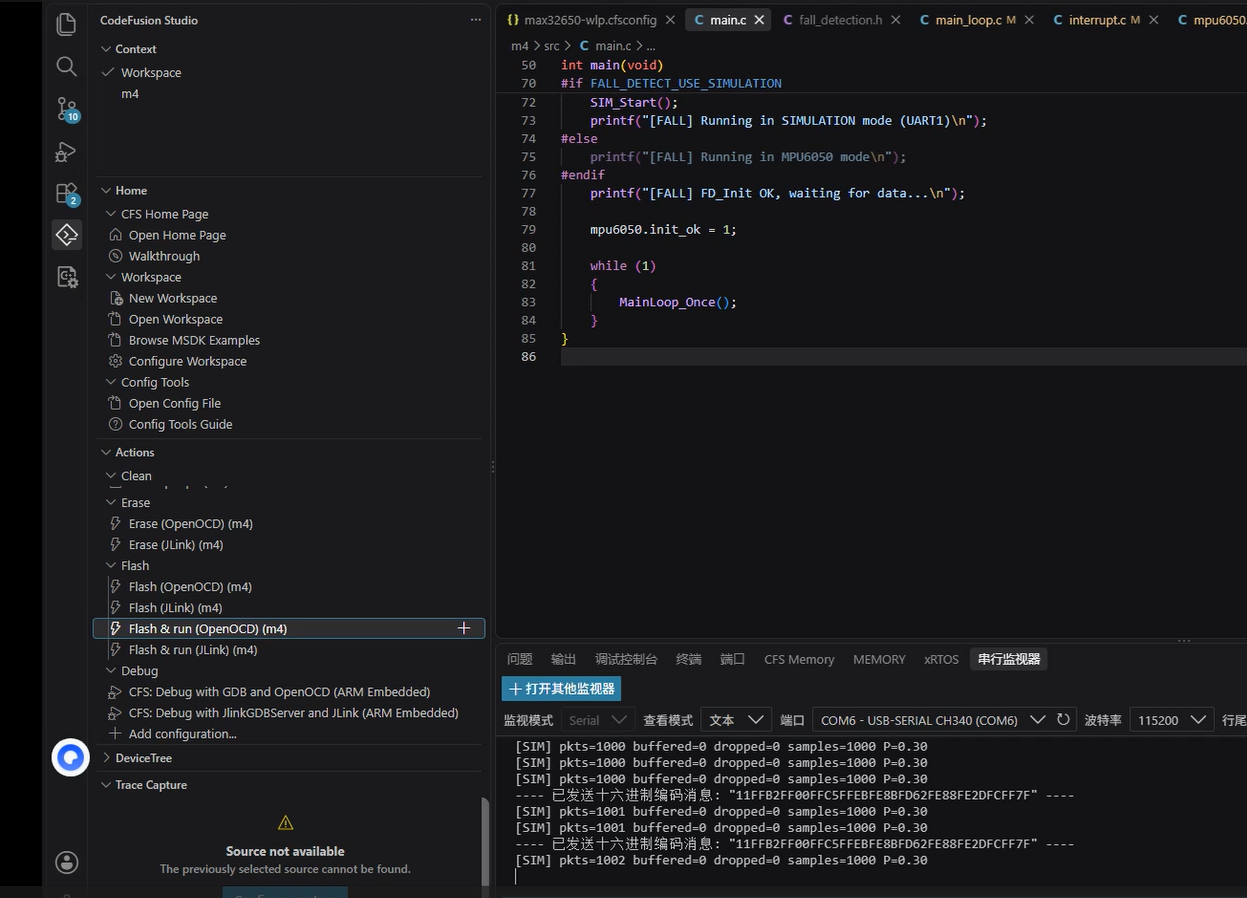
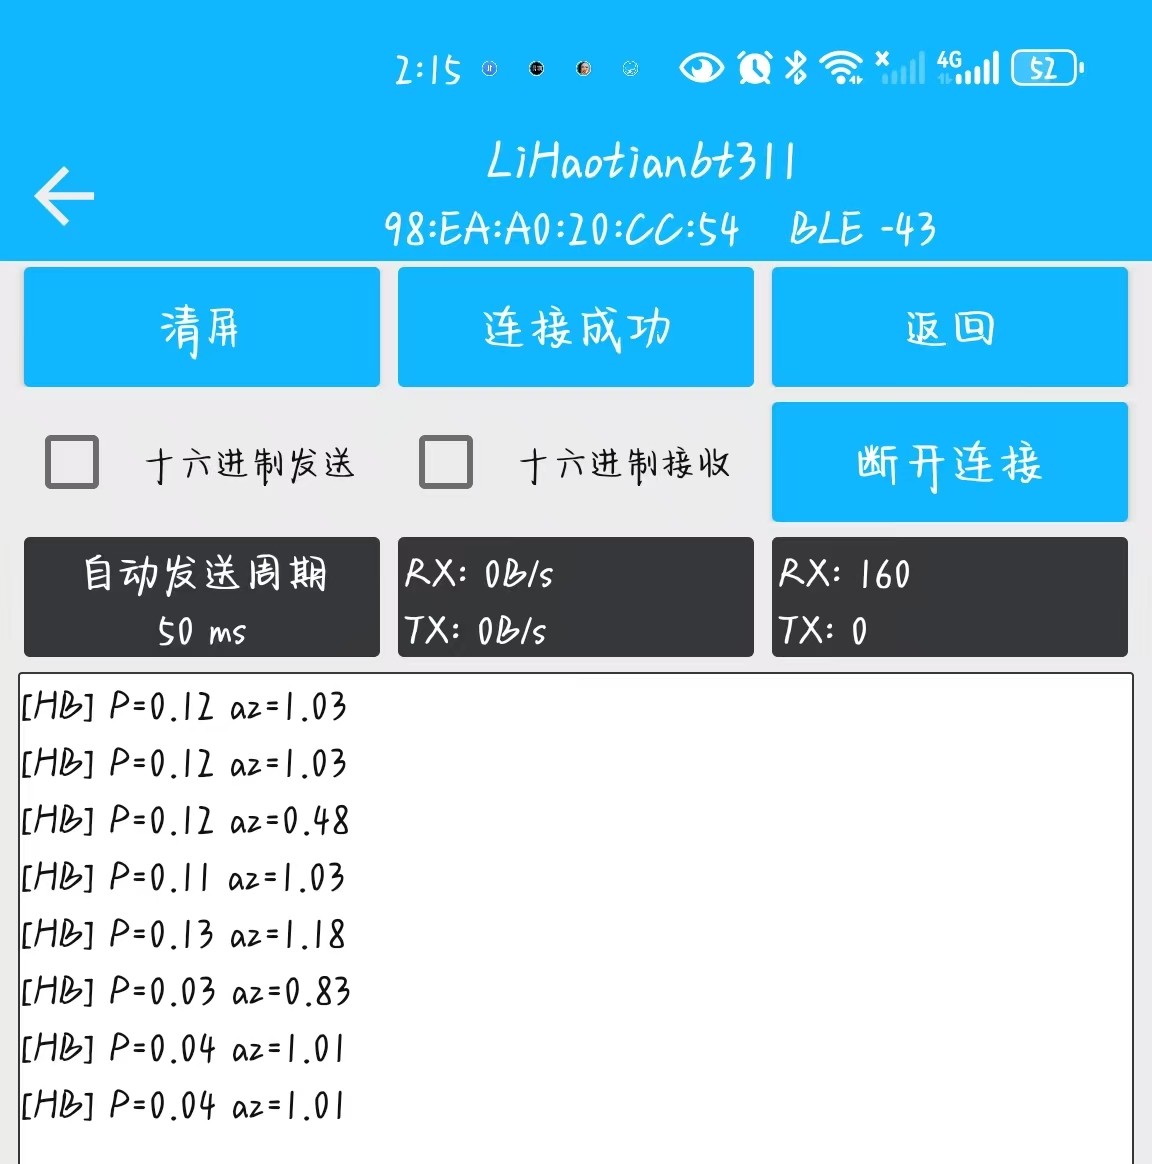
左图串口1模拟IMU传输跌倒数据流。
右图IMU实时采集姿态信息计算,经过跌倒检测算法后将结果通过蓝牙输出到上位机。
七、遇到的难点及解决方法
难点 1:跨数据集异构带来的量纲、采样率不统一,模型离线训练和嵌入式实物数据不一致
现象:SisFall 与 MobiAct 数据集采样率、单位、原始数据格式差异大;MATLAB 仿真训练效果良好,但移植到 MAX32650 读取 MPU6050 原始数据后,特征计算结果偏差,模型识别失效。
解决方法: 统一预处理流程,对不同数据集做解析、过滤头部注释、提取有效加速度信息; 完成量纲转换,将 m/s² 换算为 g 并缩放至等效 ADC 量级;对原始信号重采样对齐至 200Hz 标准采样率; 剔除冗余字段,输出标准化矩阵,保证离线训练、嵌入式端采集两套链路的预处理逻辑完全一致; 使用统一的滑动窗口规则,保证特征提取窗口长度、延迟参数和训练时保持相同。
难点 2:硬件外设协同工作冲突,蓝牙、蜂鸣器、MPU6050 同时工作出现时序异常
现象:MPU6050 的 I2C 采样、蓝牙串口数据上传、蜂鸣器报警同时运行时,出现传感器数据丢包、蓝牙报文错乱,报警触发异常。
解决方法: 采用分层驱动封装,将传感器采样、特征运算、蓝牙发送、告警驱动进行业务解耦; 在主循环中采用状态机调度,中断仅做标记,复杂计算、串口发送放在主循环,避免在中断内执行耗时操作; 增加串口发送互斥保护,防止多模块抢占 UART; 分模块单独调试,先验证 IMU 采集,再依次接入蓝牙、蜂鸣器,逐个验证外设功能,最后联调整机。
八、心得体会
通过本次穿戴式跌倒检测与紧急呼救系统项目实践,我完整走完了MATLAB 算法离线研究、数据集处理、模型训练优化、模型向嵌入式端部署、硬件驱动开发、分阶段实物调试验证的完整工程链路。熟悉了 MAX32650(Cortex‑M4F)MCU 嵌入式开发流程,同时认识到机器学习算法落地嵌入式设备,不只是追求离线数据集指标,训练环境与嵌入式部署环境的一致性是决定系统可用的关键,传感器量程、采样率、LSB/g 量纲、数据单位的细微偏差,就会导致训练完成的模型在实物上失效。
在算法研究阶段,使用 SisFall、MobiAct 公开数据集完成跌倒检测模型开发,体会到公开数据集普遍存在采样率、量纲、文件格式异构的现实问题。MATLAB 完成模型训练后,需要将决策树模型导出为 C 语言数组,完成算法从仿真环境向资源受限 MCU 的移植,理解了集成模型裁剪、固定节点存储、叶子节点编码等轻量化部署的实现思路。
嵌入式调试过程中遇到大量实际工程问题:I2C 中断配置错误引发系统死循环、UART 多源发送造成报文截断丢失、中断服务函数内调用阻塞函数破坏时序等各类 BUG。项目采用分阶段增量调试策略,每完成一小部分功能就进行验证并留存 Git 提交版本,逐个隔离变量定位故障根源,锻炼了我排查嵌入式软硬件联合故障的能力。
本次项目让我体会到,基于机器学习的嵌入式感知系统,理论算法、数据集处理、传感器硬件、底层驱动、时序调度五者缺一不可。很多时候算法在电脑上仿真效果优异,但硬件时序、数据量纲、缓冲区丢失等工程细节,会直接让实物系统达不到预期效果。同时完整记录 BUG、维护项目状态文档、梳理调试经验,能够大幅降低接续开发的调试成本,养成规范的工程记录习惯对嵌入式项目开发至关重要。


 john
 qqlovolppfishlovescoding
