
第 1 章 项目介绍
本项目在 NXP FRDM-MCXN236 上构建了一套完整的物联网环境监测终端,把「时统基准、三路环境感知、边缘信号分析、图形化呈现、工业总线通信、上位机数据服务」串成一条闭环链路。设备端以裸机方式运行 LVGL 9.4 图形界面,通过 Modbus-RTU 二进制总线对外暴露全部测量值,上位机以 10 Hz 轮询入库并提供 Web 实时大屏与告警审计。
选题直接来自任务书的两项任务:任务 1「电子时钟」要求用 RTC 走时、显示时时分秒、按键调整、串口输出并支持掉电保持;任务 2「环境数据采集与显示」要求用 I2C 读传感器、周期性采集、串口输出、LED 指示状态,刷新周期不大于 1 秒,并额外考察多传感器接入、滤波、阈值报警与数据统计分析四项扩展能力。两项任务均已在实机跑通,并在此基础上做了工程化扩展——把时钟从独立功能整合为终端的时基层,把传感器采集从串口打印升级为带滤波与告警的边缘分析链路,从而让设备从「演示板」变为「可长期运行的监测终端」。
需要主动说明的是一处工程边界:本板载的 PDM 数字麦克风通道(U7 / SPK0641HT4H-1)经实测采集结果不可信——MICFIL 的 DATACH 存在满量程削顶(RMS≈12800、PEAK 恒 −32768、dBFS≈−8),且与真实环境声压无关,在安静房间内数值同样如此。判定根因位于模拟前端/增益环节而非驱动配置后,该通道已被整体下线:驱动代码由 DEMO_DMIC_ENABLE(source/demo_dmic.h:29,当前值 0)包裹,Modbus 声级寄存器区保留地址并恒返回 0,HMI 页面同步删除。我们选择放弃这一指标而非用不可信数据凑数,详见第 6 章。
第 2 章 硬件介绍
本项目的核心特征是所用传感器与显示器几乎全部为板载器件,无需外购,这既降低了搭建成本,也避免了接口冲突带来的不确定性。
器件 | 位号 | 接口 | 在本项目中的作用 |
MCXN236VDF 双核 Cortex-M33 | U1 | — | 主控,运行 MCUXpresso SDK 26.06 + LVGL 9.4 裸机系统 |
LCD-PAR-S035(ST7796S) | J8 | FlexIO0 16-bit 8080 并口 + SmartDMA | 480×320 触摸显示界面 |
GT911 触摸控制器 | — | LPI2C2 @ 0x5D | 界面交互(ADJ / ± / SAVE) |
FXLS8974CF 三轴加速度计 | U10 | LPI2C2 @ 0x18 | 三轴 mg、静态倾角解算、晃动与倾覆判据 |
ALS-PT19-315C 环境光 | Q2 | LPADC0 Ch17 | 照度百分比、过暗/过亮告警 |
片内温度通道 | — | LPADC0 | 芯片温度、温差告警 |
FXLS8974CF 片内温度 | — | I2C 0x01 (TEMP_OUT) | 器件自身温度 |
iRTC + 16.384 kHz FRO | RTC0 | VBAT | 时间基准 |
W25Q64JV 外部 Flash | U12 | 单线 SPI(P3_20~P3_23) | 时间快照持久化,保证掉电保持 |
RGB LED | — | GPIO | 呼吸/蓝色晃动告警/红色离线 |
板载调试器 MCU-Link | — | CMSIS-DAP / VCOM | 烧录 + LPUART4 @ 115200 |
开发过程中总结出的三条硬件禁区,这是本项目工程素养的直接体现:
- 严禁驱动 P4_6(背光 BLK)。LCD-PAR-S035 模块内部对背光有默认使能电路,一旦由 MCU 驱动该引脚,就会出现「按住复位键有画面、松开立刻黑屏」的现象。官方例程将其完全悬空,本项目严格遵守,禁止调用任何背光初始化。
- 挂载 LCD 后 P0_20 不可用作按键。该引脚是 FlexIO 数据线 D4,在板上与物理按键 SW2 硬件短接,因此 SW2 不可读写;时间调整全部改走 GT911 触摸按钮。
- P4_19 不可驱动绿色 LED。该引脚被 FlexIO 作为 LCD 读控制线 RD# 使用,与绿色 LED 短接,因此系统状态指示只用红灯与蓝灯两色。
第四条经验来自电源域:本板 VBAT 不具备保持条件。依据官方网表 pstxnet.dat,VDD_VBAT 网络的节点为 U1.T17 + R76.2,而 VDD_MCU 网络含 R76.1,即 R76(0 Ω)把 VBAT 与主电源直连,且板上无电池、无超级电容。这直接决定了第 6 章中掉电保持的实现路线。
第 3 章 方案框图与设计思路
3.1 总体架构
系统按职责分为六层,依次为时基层、感知层、边缘分析层、呈现层、通信层与上位机:
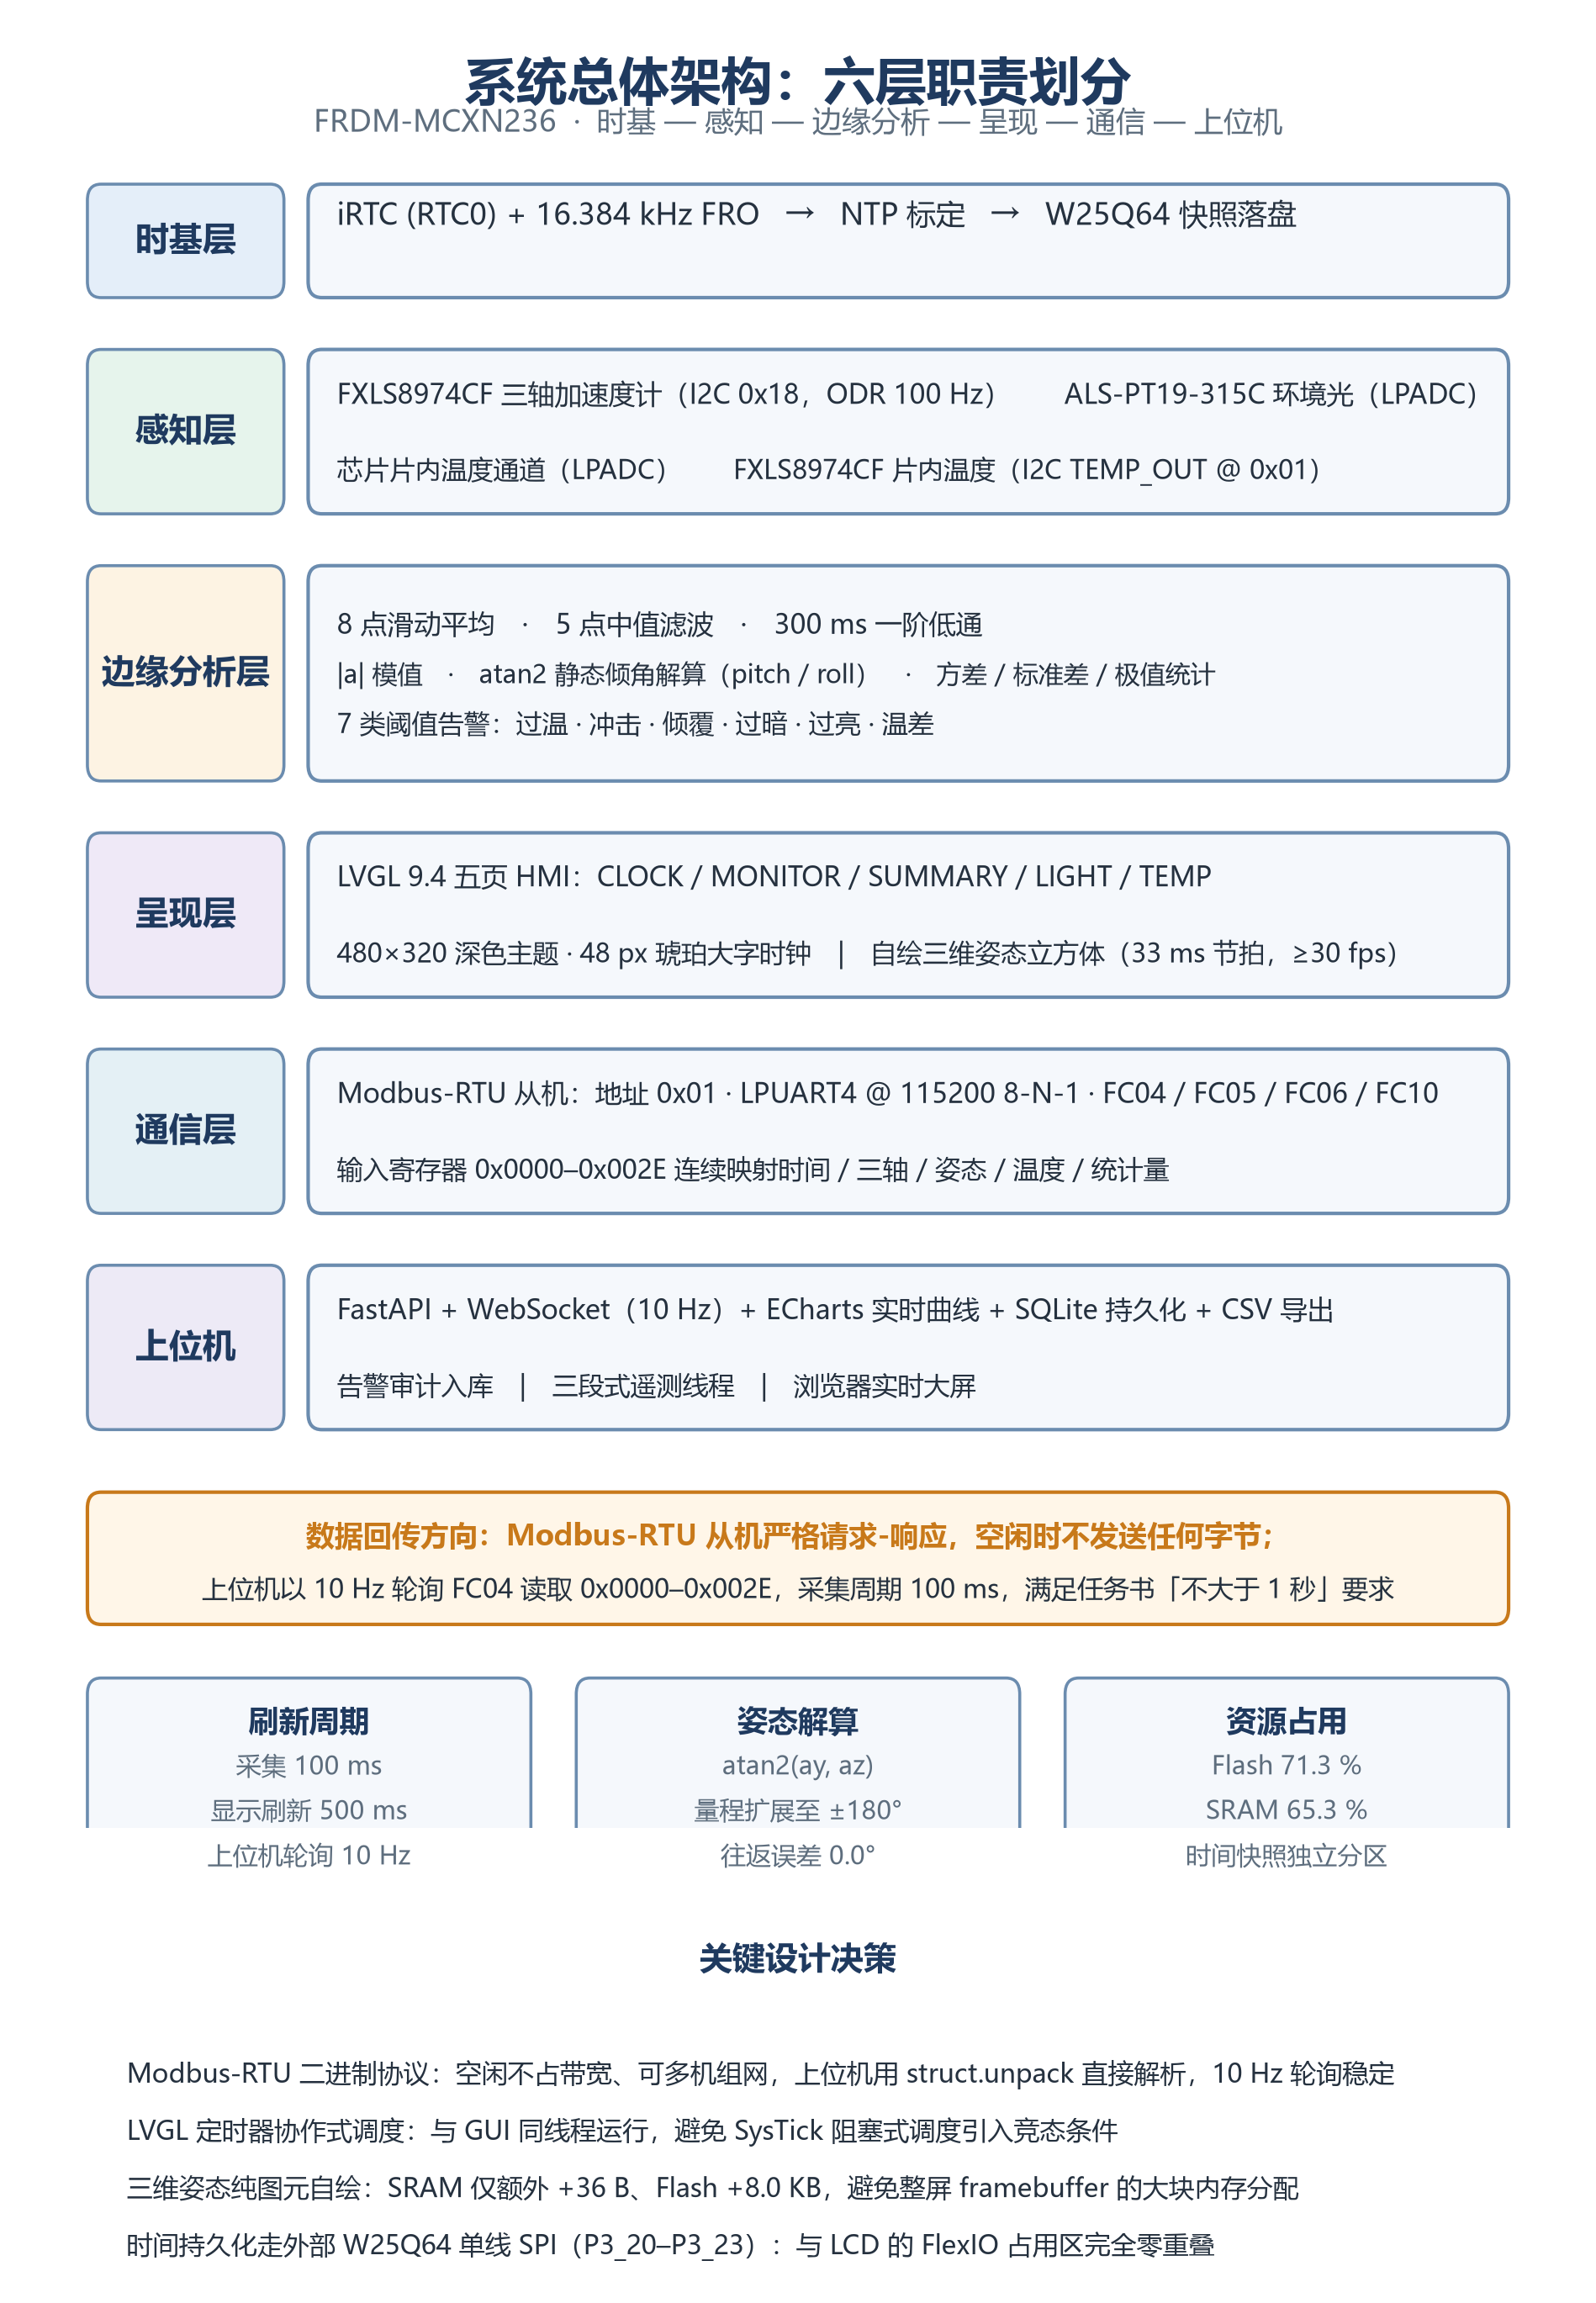
图 1 系统总体架构:六层职责划分
架构中最需要说明的是数据回传方向:Modbus-RTU 从机严格遵循请求-响应模型,空闲时不发送任何字节;上位机以 10 Hz 轮询 FC04 读取输入寄存器 0x0000–0x002E,配合 100 ms 的采集周期,满足任务书「刷新周期不大于 1 秒」的要求。
3.2 关键设计决策
决策 | 理由 |
用 Modbus-RTU 二进制协议而非私有文本串口 | 从机严格请求-响应,空闲时不占带宽;可多机组网;上位机用 |
采集 100 ms / 显示刷新 500 ms | 满足任务书「不大于 1 秒」要求,同时给 LVGL 绘制留足余量,避免渲染阻塞采样 |
用 LVGL 定时器而非 SysTick 阻塞式调度 | 与 GUI 同线程协作式调度,避免竞态条件 |
3D 视图纯图元自绘而非 framebuffer | SRAM 仅额外增加 +36 B,Flash 增加 8.0 KB;在 224 KB SRAM 已用 65% 的前提下避免了整屏缓冲的大块分配 |
五个页面拆分而非单页塞满 | 用页面数换取单页排版简洁、数字更大、更符合移动端交互习惯 |
时间持久化选外部 SPI Flash 而非片内 FMU | 片内 Flash 自编程在本板实测不可用(详见第 6 章),单线 SPI 走 P3_20~23 与 LCD 零重叠 |
第 4 章 调试软件介绍、软件流程图与关键代码
4.1 工具链
环节 | 工具 |
集成开发 | NXP MCUXpresso IDE 25.6.136 + MCUXpresso SDK 26.06 |
命令行构建 | 工程 |
烧录 | LinkServer 26.6.137 |
现场调试 | GDB 脚本回溯 HardFault( |
串口观测 | 115200 8-N-1,Modbus 主站轮询取数 |
离线验证 |
|
上位机 | Python + FastAPI + pyserial + SQLite + ECharts |
4.2 软件流程
图 2 软件流程图:初始化与主循环
系统启动后依次完成时钟与外设初始化、传感器识别与配置、LVGL 五页 HMI 构建,随后创建 100 ms 与 500 ms 两个定时器并进入主循环。主循环中 lv_timer_handler() 推进图形刷新,DEMO_ModbusPoll() 解析 Modbus 请求,另外由 W25Q64 按时落盘时间快照。
4.3 关键代码片段
① 传感器识别 —— 器件不是老款 FXLS8471(source/fxls8974.c)
#define FXLS8974_REG_WHO_AM_I      0x13U   /* 老款 FXLS8471 在 0x0F */
#define FXLS8974_REG_SENS_CONFIG1  0x15U
#define FXLS8974_WHOAMI_VALUE      0x86U

static bool fxls_probe(uint8_t addr)
{
    uint8_t whoami = 0U;
    s_i2cAddr = addr;
    if (fxls_read_regs(FXLS8974_REG_WHO_AM_I, &whoami, 1U) != kStatus_Success) return false;
    if (whoami != FXLS8974_WHOAMI_VALUE) { /* 打印实际值便于定位 */ return false; }
    return true;
}
12 位有效数据是右对齐存放,取值须 raw & 0x0FFF 后手工符号扩展,不可做 >> 4 移位——这是与老款驱动的另一处关键差异。
② iRTC 写保护——解锁与写入必须同处一个临界区(source/demo_periph.c)
/* 写保护解锁约 2 s 后自动闭锁;锁定期内写时间寄存器会触发
 * transfer error 并挂起系统。故在临界区内重新解锁后立即写入。 */
uint32_t irqMask  = DisableGlobalIRQ();
status_t unlockSt = IRTC_SetWriteProtection(RTC0, false);
status_t st       = IRTC_SetDatetime(RTC0, &dt2);
EnableGlobalIRQ(irqMask);
③ 滤波与静态倾角解算(source/demo_periph.c)
#define SENSOR_FILTER_N 8U   /* 三轴 8 点滑动平均环形缓冲,带预热标志 */

static int16_t median_filter5(int16_t *arr) { /* 温度 5 点中值,抗脉冲干扰 */ }

/* 原式 atan2(ay, sqrt(ax^2+az^2)) 分母恒 >=0,roll 被限制在 ±90°,
 * 倒置时 roll≈0 导致倾覆告警失效,且往返不可逆。
 * 改为 atan2(ay, az) 后范围扩展到 ±180°,倒置自然给出 roll=±180°。*/
s_pitch = (int16_t)(atan2f(-fx, sqrtf(fy * fy + fz * fz)) * 572.958f);
s_roll  = (int16_t)(atan2f(fy, fz) * 572.958f);
④ 3D 姿态自绘(custom/attitude3d.c)
#define ATT3D_TICK_MS    33.0f   /* 30 fps 节拍 */
#define ATT3D_PERSP_DIST 4.2f    /* 透视系数 */

/* 机体→世界:R = Ry(pitch) * Rx(roll) */
build_rot_x(s_filt_roll * 0.1f, rb);
/* 世界→视点:固定视角 Rx(+18°) * Ry(-28°),模拟右上方俯视 */
mat3_mul(rt, ry, rv);
/* 透视除法 f = 4.2 / (4.2 - z),背面三角形按法向剔除 */
第 5 章 功能展示图及说明第
五页界面总览。
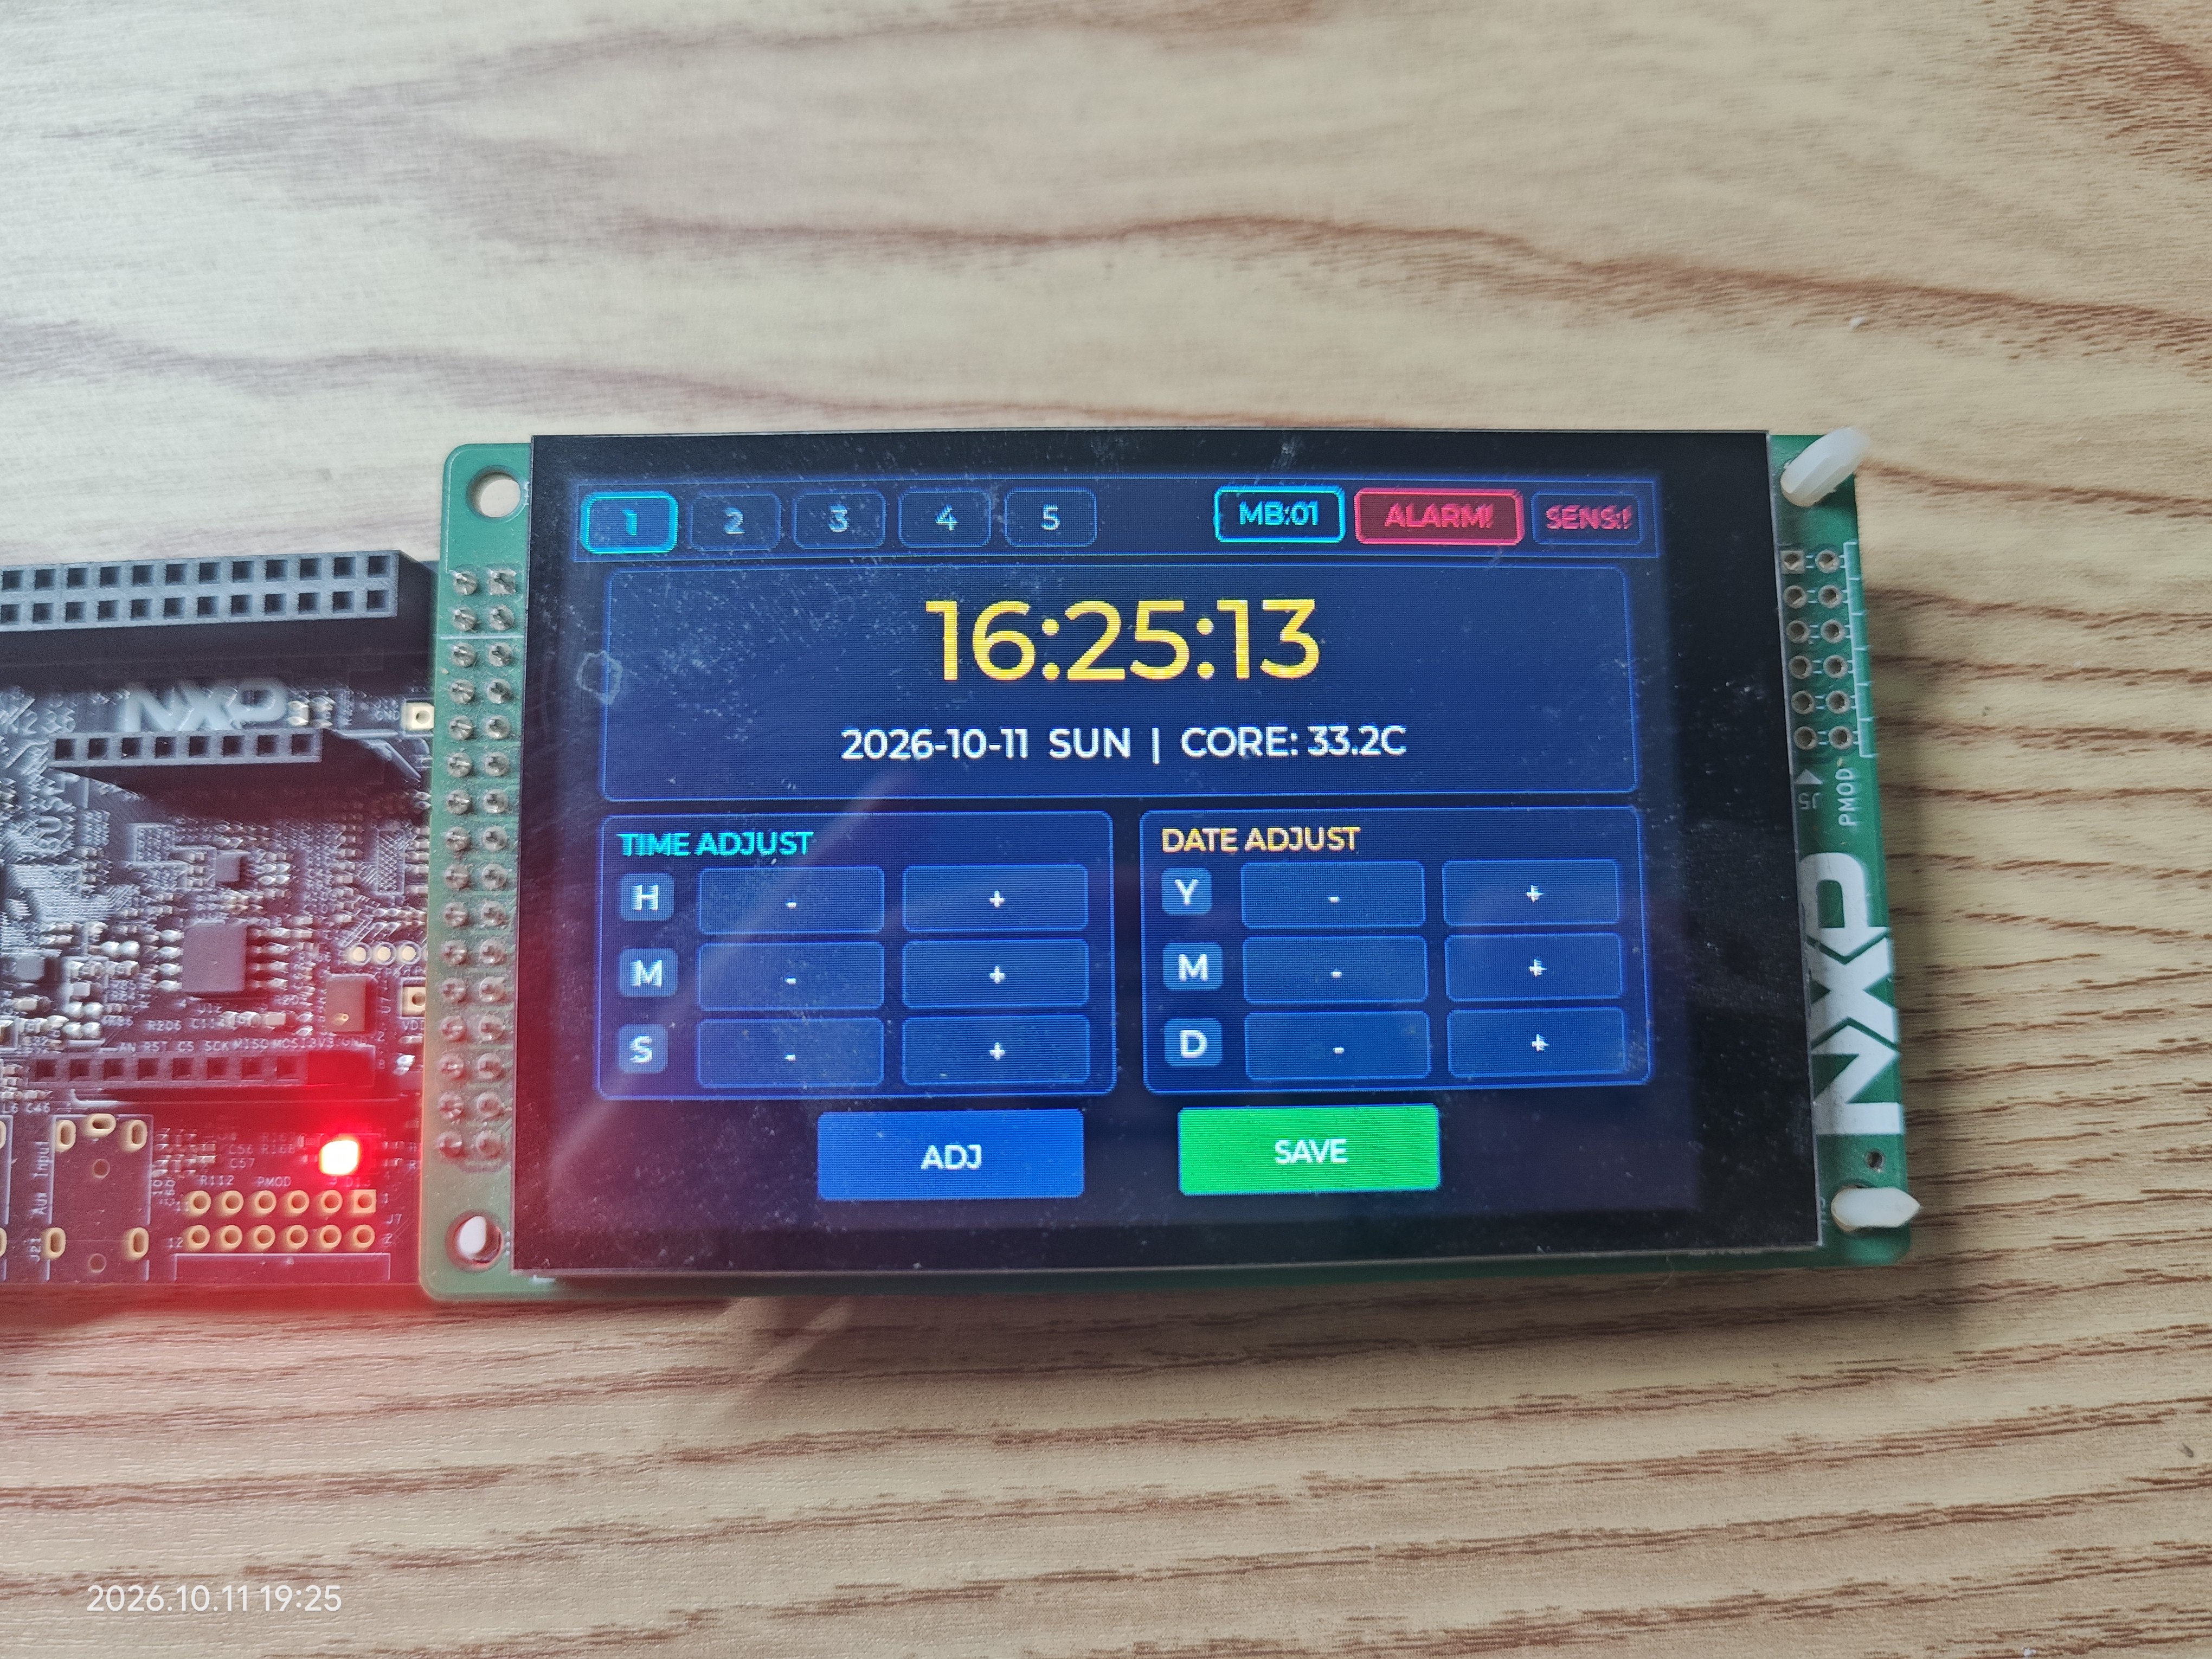
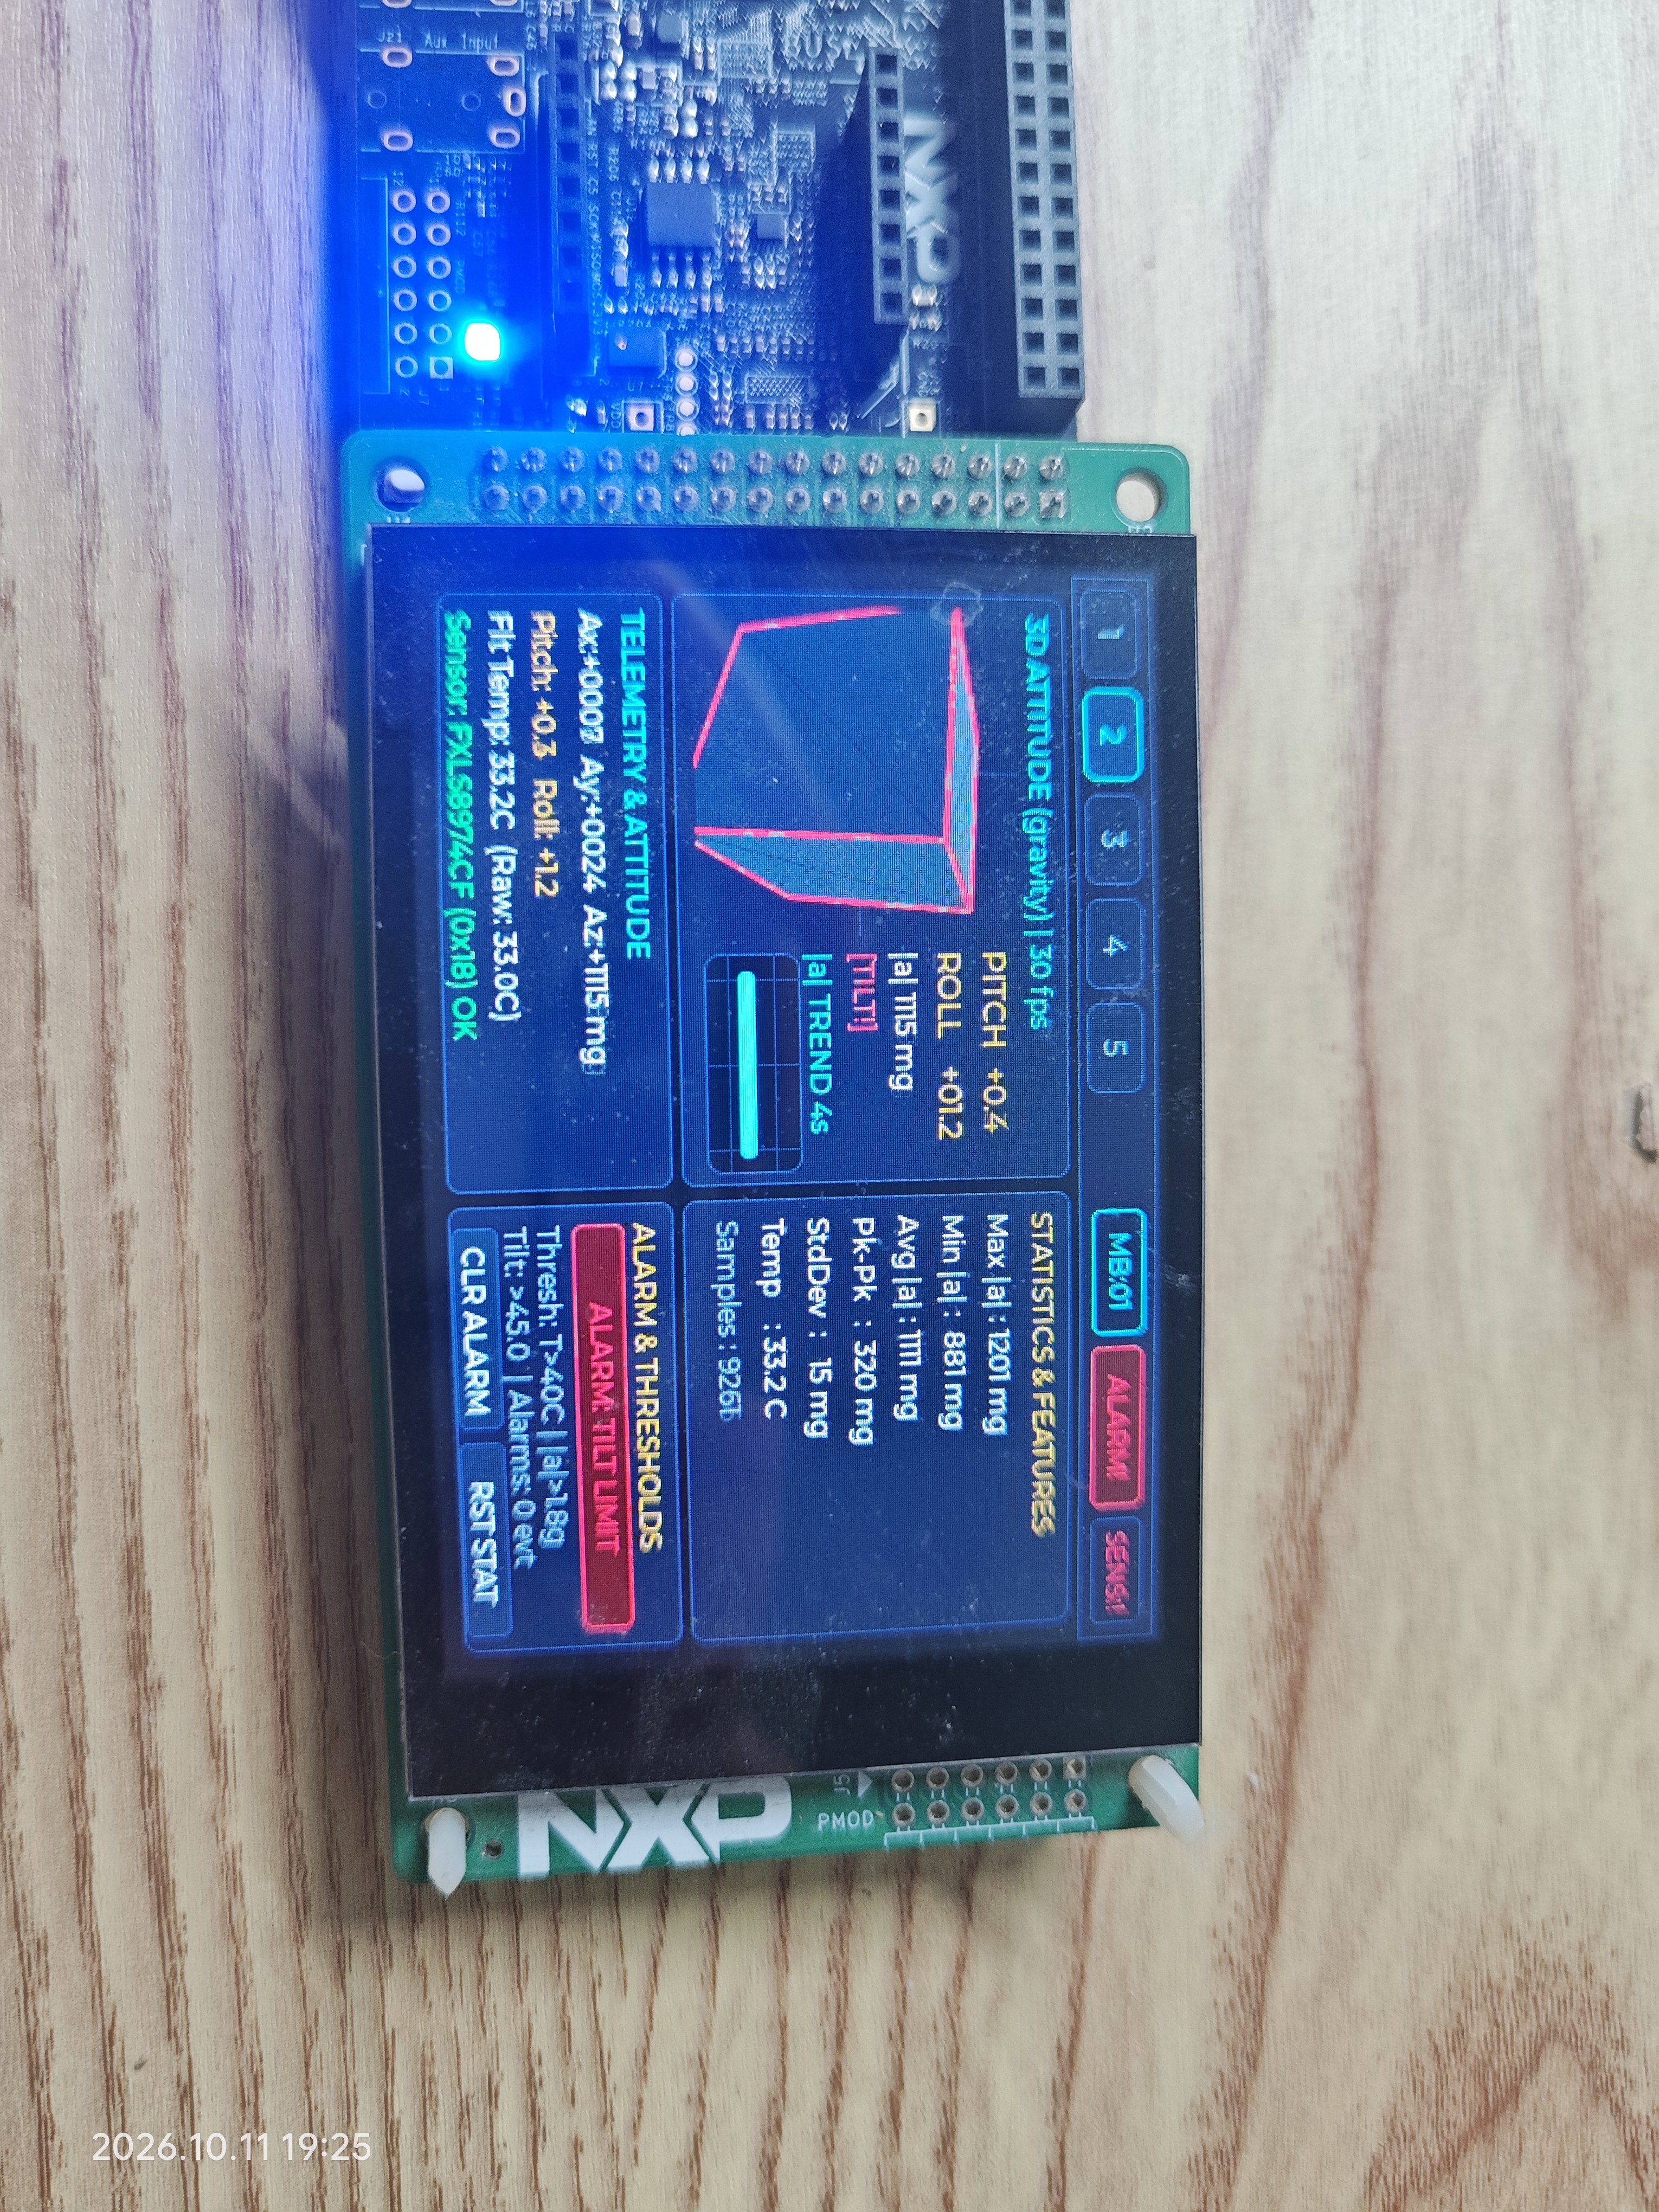
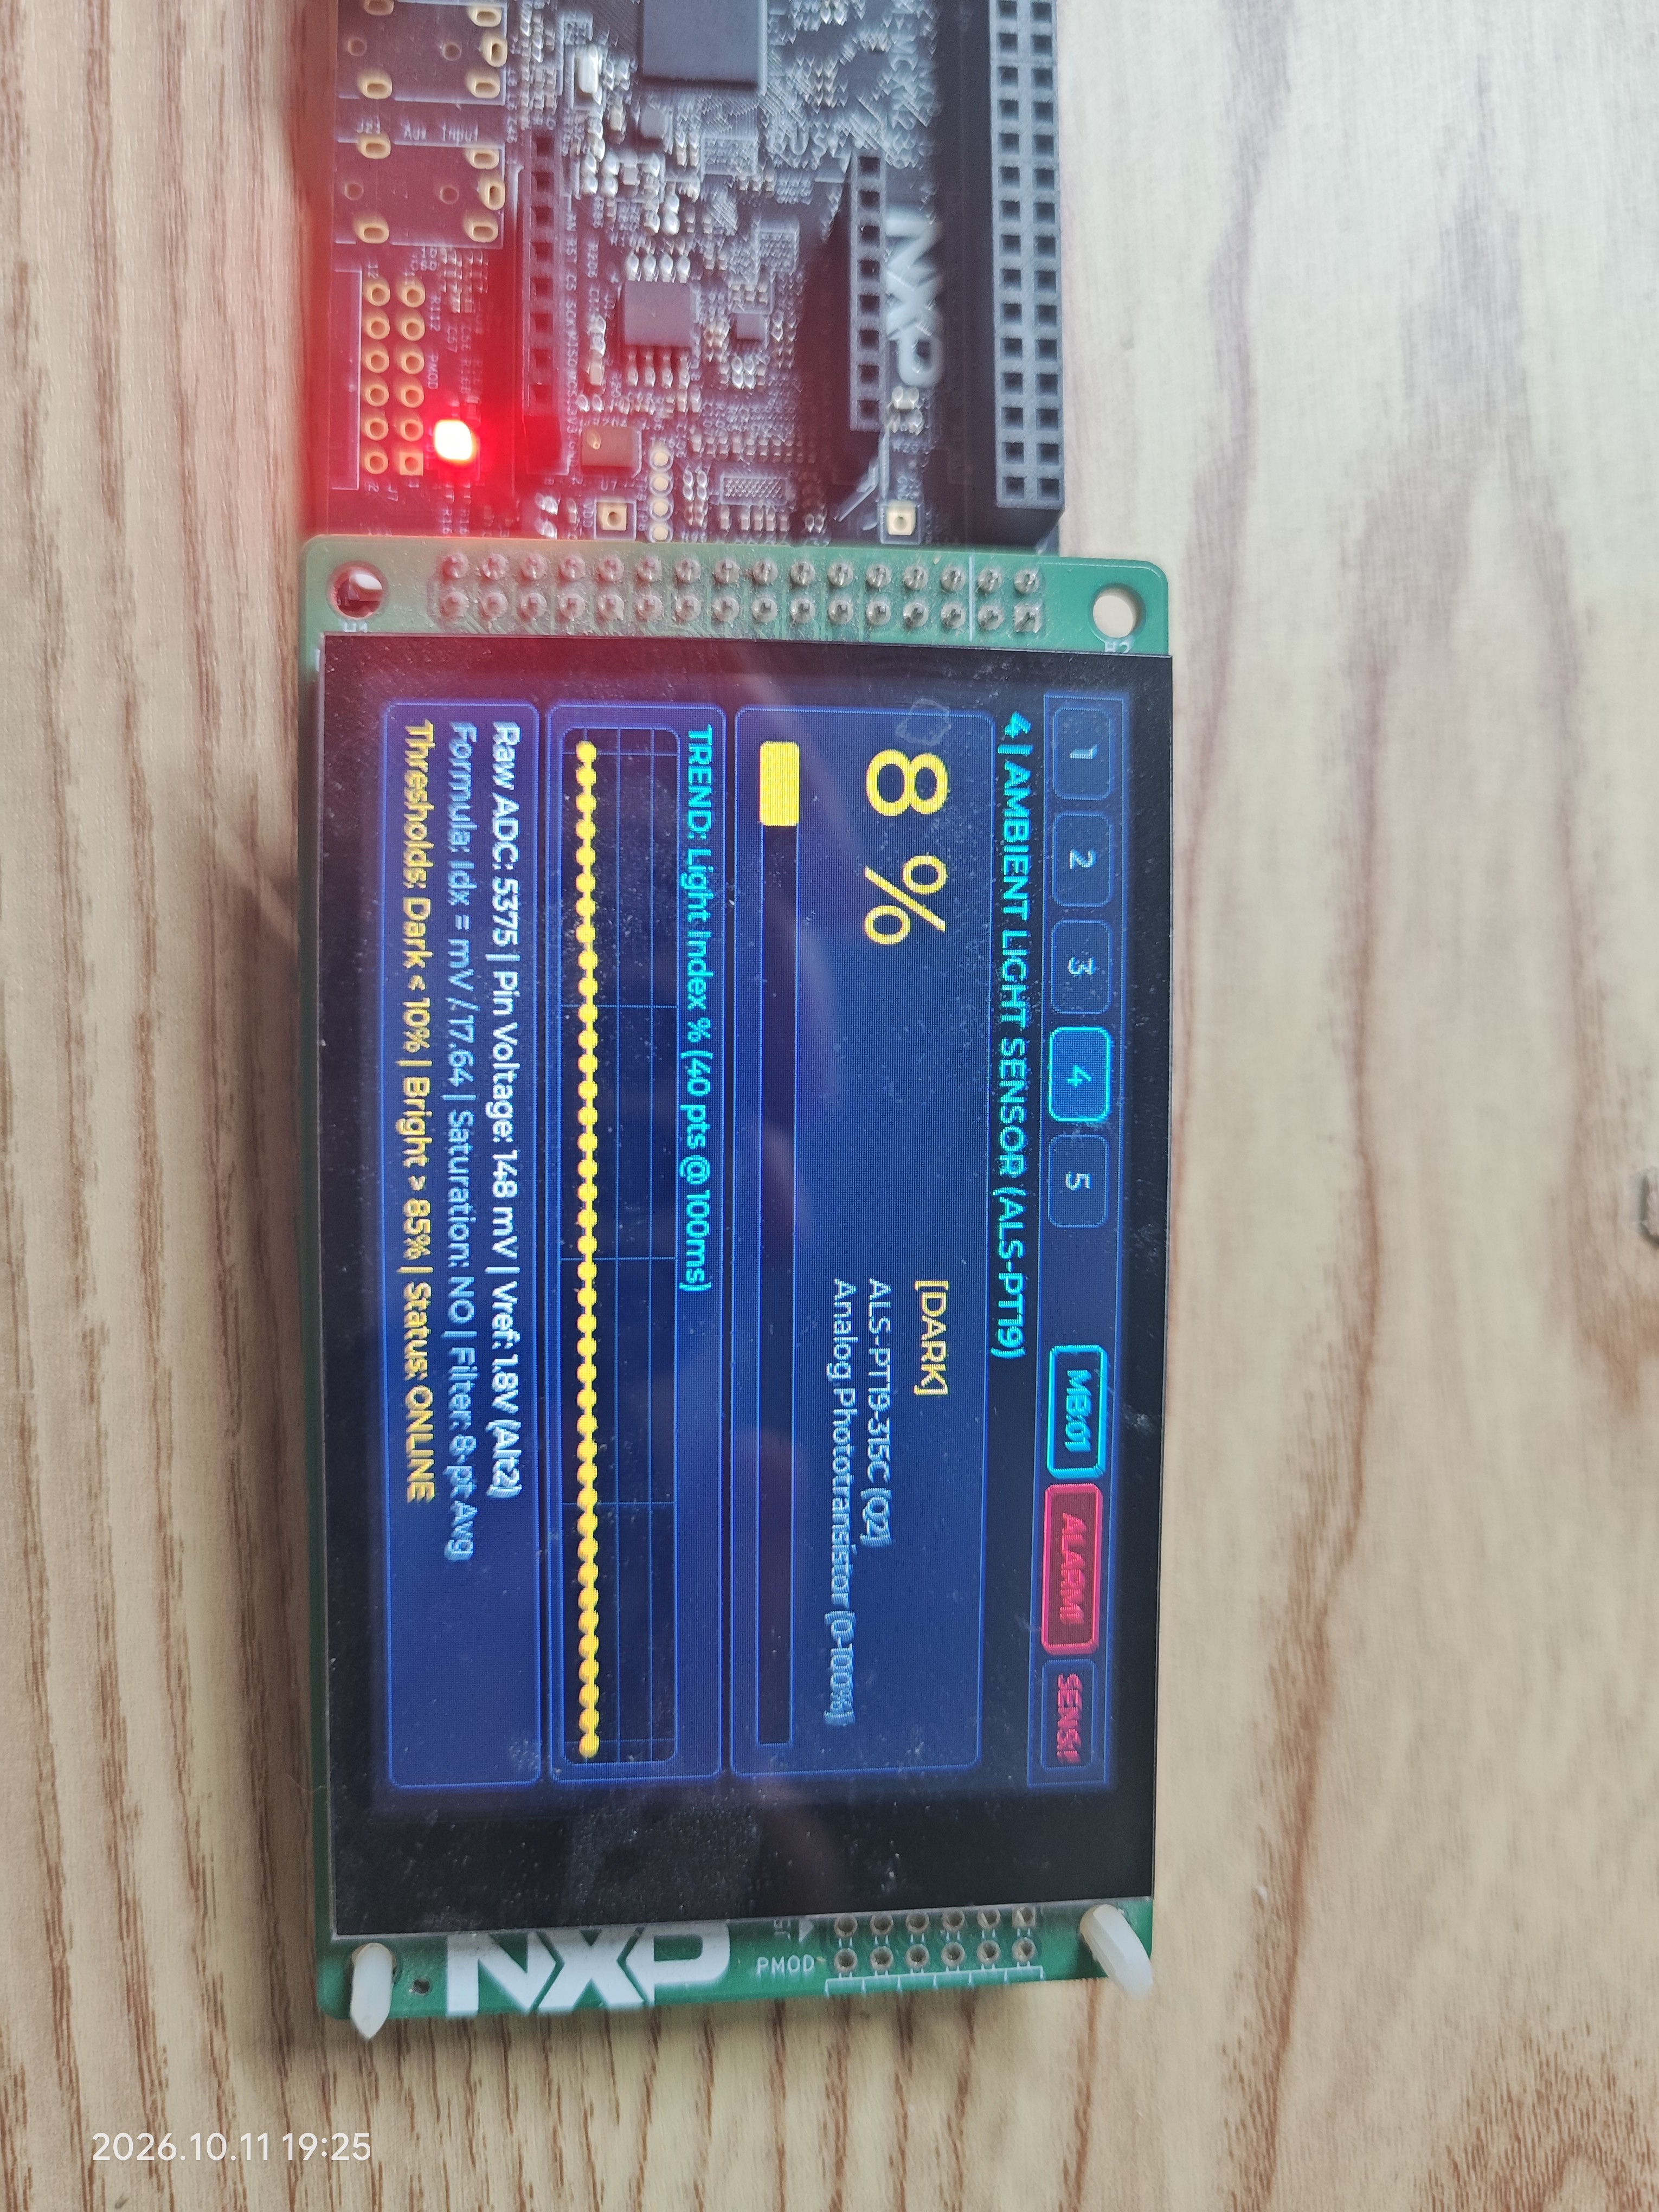
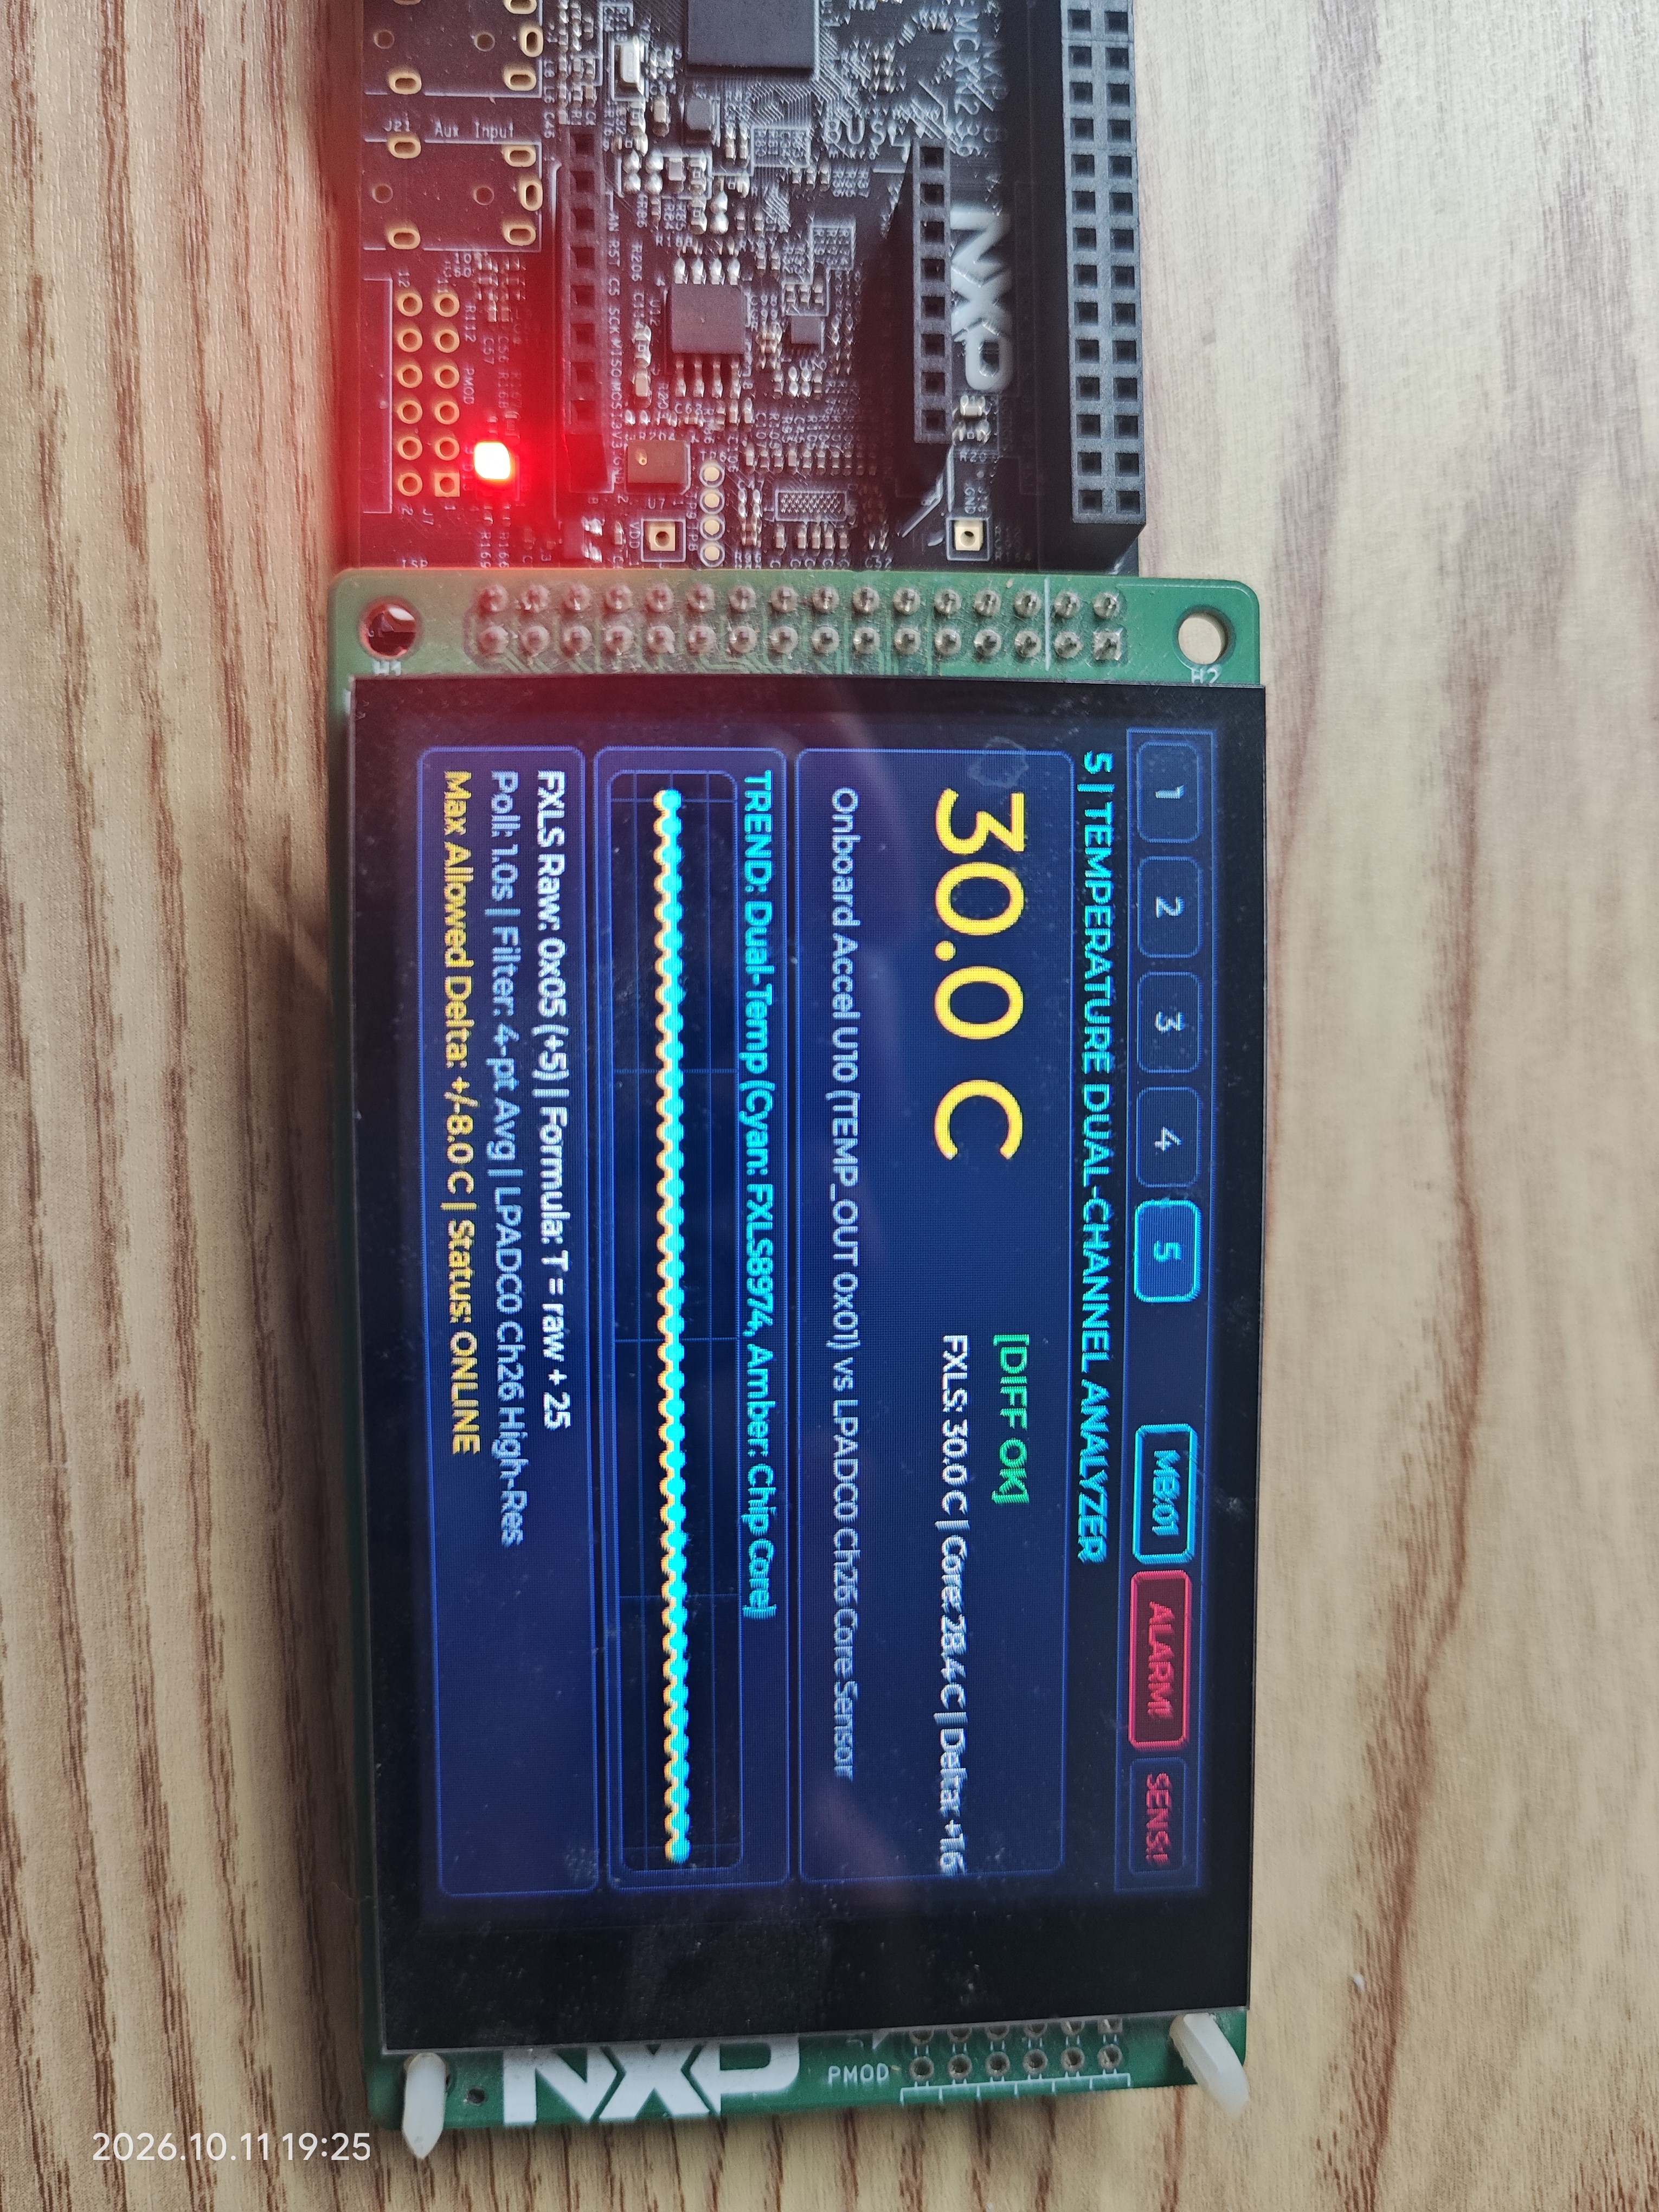
终端共提供五个页面:CLOCK(时钟)、MONITOR(传感器监控)、SUMMARY(统计概览)、LIGHT(环境光)、TEMP(温度)。五个页面通过屏幕底部的标签页切换,每页只呈现一个主题,避免信息拥挤。
时钟页。
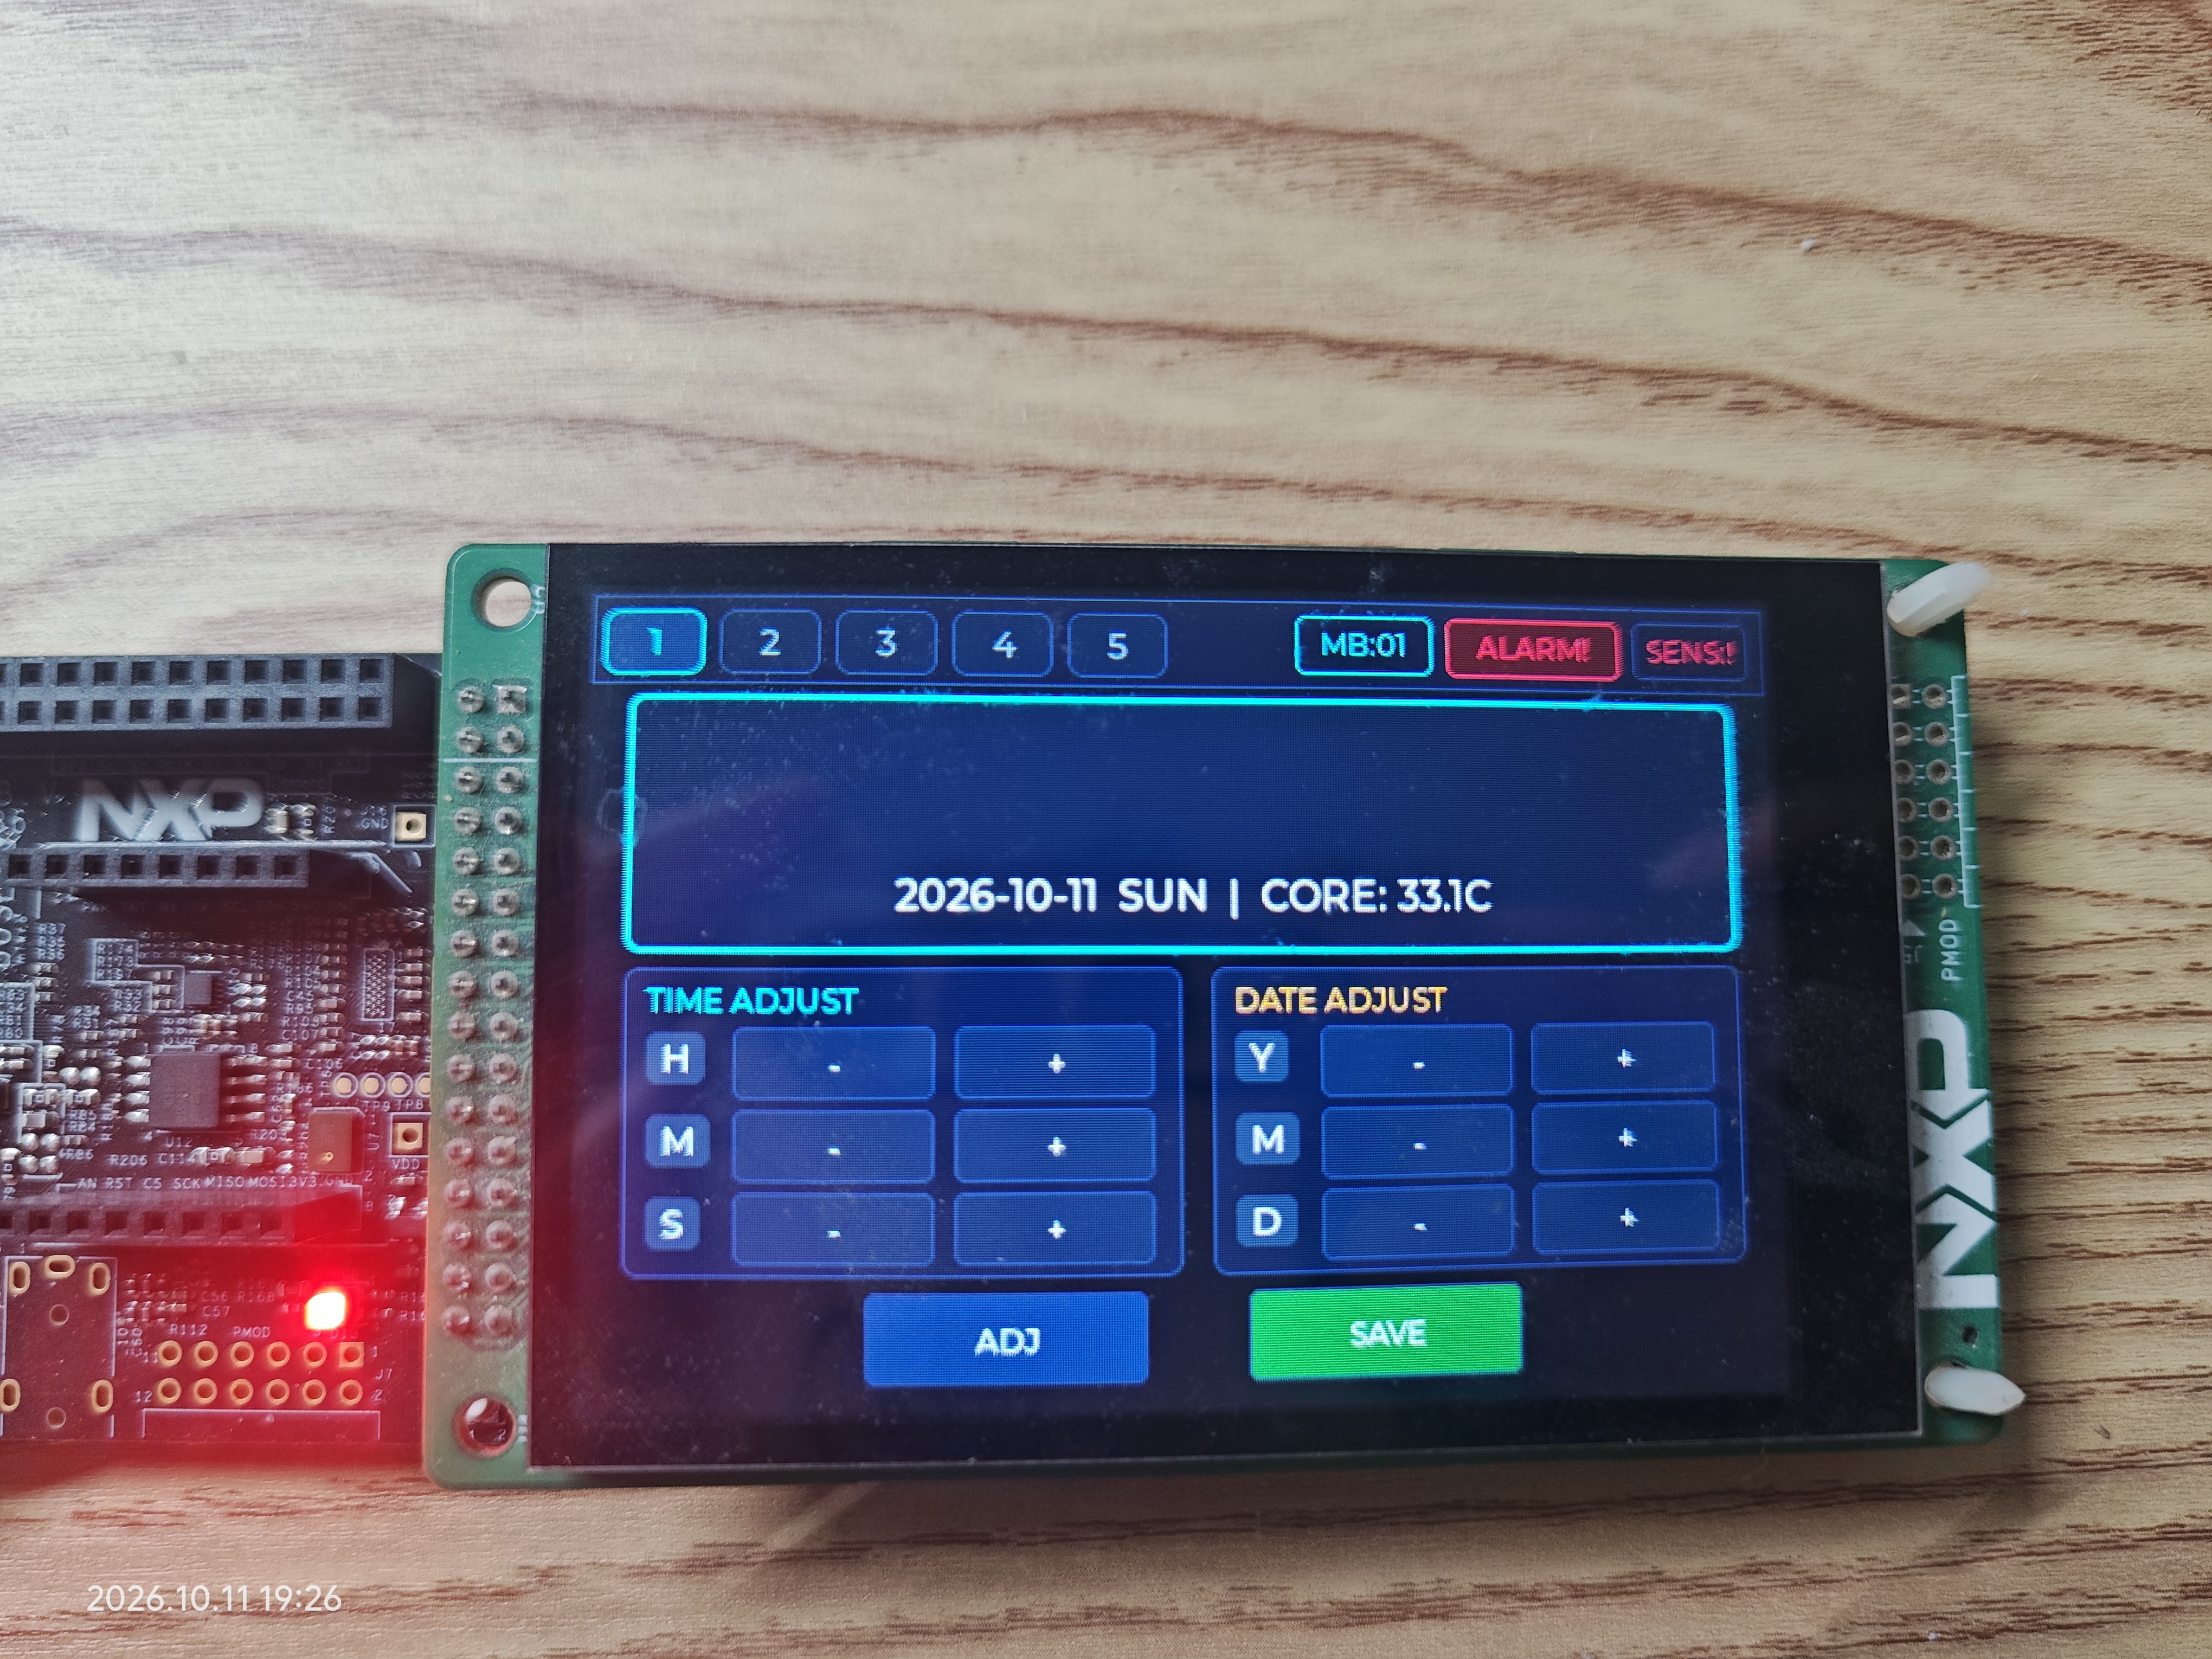
时钟页采用深色主题,以 48 px 琥珀色大字显示当前时、分、秒,字号在 480×320 的屏上足够醒目;页面下方为日期与温度信息面板,兼顾走时显示与环境信息一览。
三维姿态视图。
监控页中的立方体按加速度计解算出的当前姿态显示,随板卡倾斜而改变朝向;立方体的可见面判据生效,因此旋转到背面时不会出现穿插或错面。
上位机界面。
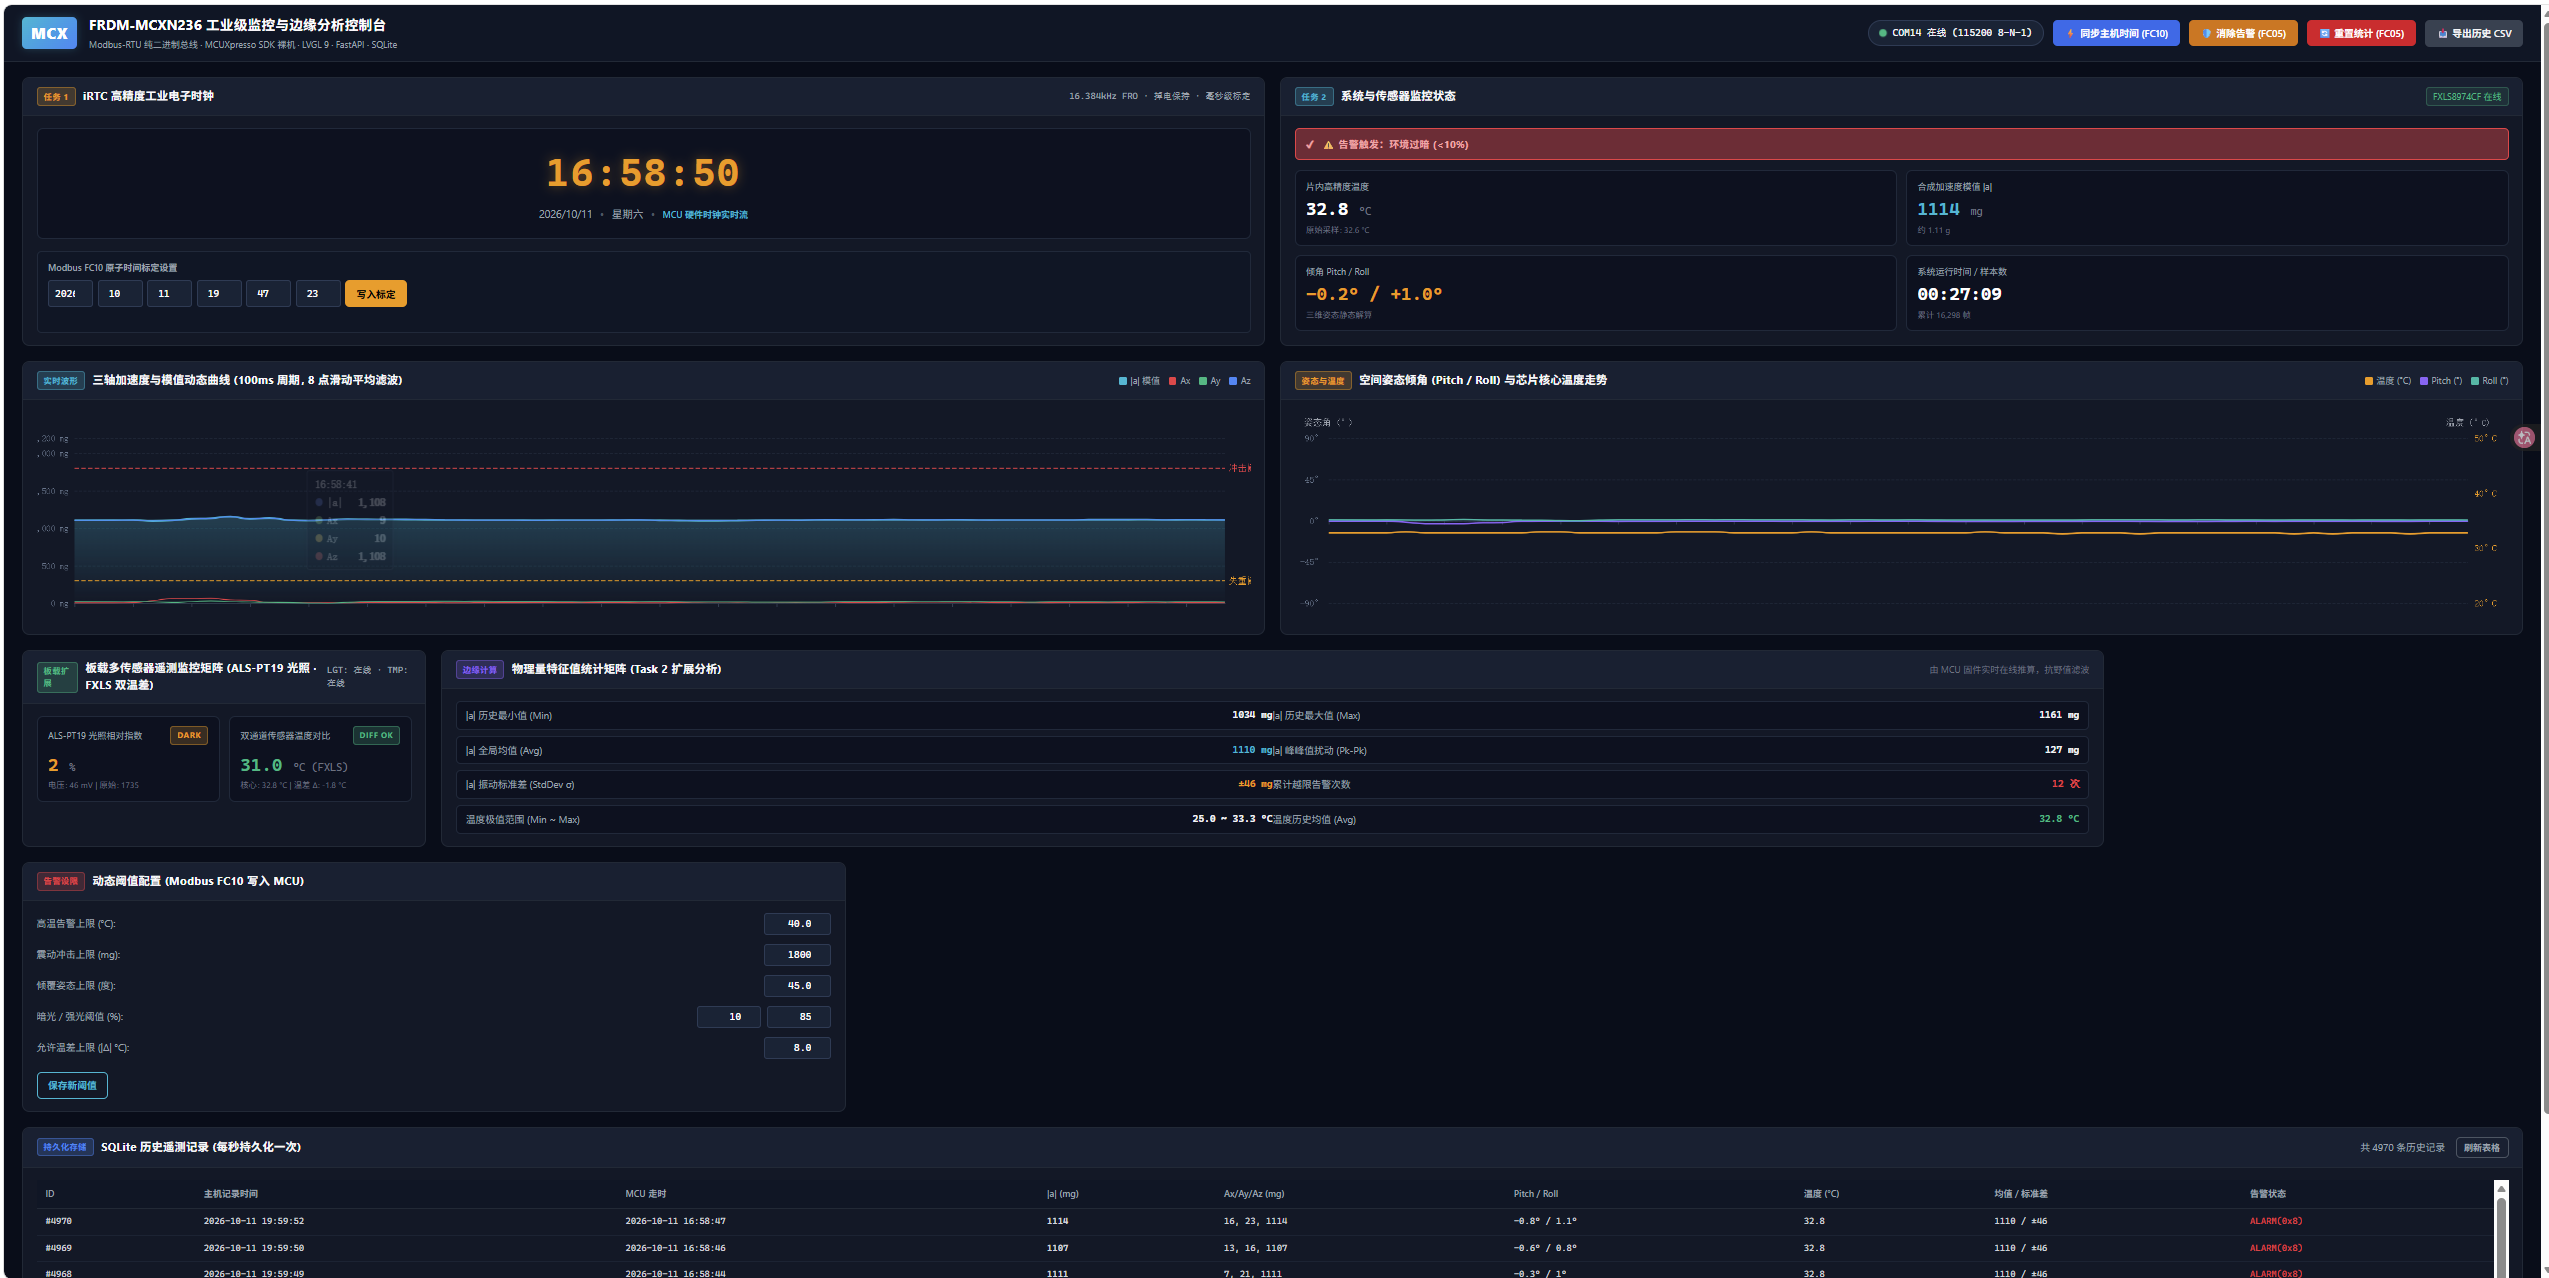
上位机为浏览器端 Web 大屏,包含 ECharts 实时波形(三轴加速度、温度、环境光)、告警审计表与历史数据表,并支持 CSV 导出。
6 章 项目中遇到的难题及解决方法
难题 1:加速度计「完全读不到数据」
- 现象:按老款 FXLS8471 的寄存器图去读
WHO_AM_I@0x0F,返回值全 0,三轴数据恒为 0,误判为器件未焊或 I2C 不通。 - 根因:本板实际搭载的是 FXLS8974CF,寄存器映射与老款不同——ID 寄存器在 0x13(值 0x86),控制寄存器
SENS_CONFIG1在 0x15,且 12 位数据右对齐存放。 - 解法:写一段全寄存器 dump 逐地址扫描,定位到 0x13 处有稳定响应;参照 Linux 内核驱动
drivers/iio/accel/fxls8962af-core.c确认器件 ID 与位域定义,据此重写驱动。 - 验证:串口稳定打印
[fxls] FXLS8974 found at 0x18 (WHO_AM_I=0x86),三轴读数随倾斜连续变化。
难题 2:点击 SAVE 偶发整机挂死
- 现象:进入调整界面操作数秒后再点 SAVE,系统偶发直接卡死,停在总线传输错误上。
- 根因:MCXN236 的 iRTC 硬件写保护(
STATUS[WRITE_PROT_EN])在解锁约 2 秒后自动重新闭锁。用户操作数秒后点击 SAVE,此时写保护早已闭锁,强行写寄存器触发 Transfer Error 而挂起总线。 - 解法:在写入时间寄存器前,必须在临界区内重新调用
IRTC_SetWriteProtection(RTC0, false),使解锁与写入在数微秒内完成。 - 验证:连续多次调时保存均正常,日志出现
[save] s4 unlock st=0 write st=0 status=0x0并紧接SAVED & exit adj。
难题 3:任务书要求的「掉电后时间能够保持」在硬件上不成立
- 现象:反复测试断电重启,时间总是回到默认值。
- 根因:这是硬件层面的限制,不是软件 bug。查官方网表
pstxnet.dat发现VDD_VBAT与VDD_MCU经 R76(0 Ω)直连,板上无电池、无超级电容,真断电时 iRTC 必然失去保持条件。 - 解法:将时间快照落盘到板载 W25Q64 外部 Flash,采用单线 SPI(1-1-1)模式走 P3_20~P3_23 四根线——经核对网表,这四根线在
pin_mux.c中无任何配置、属纯空闲,与 LCD 的 FlexIO 占用完全不重叠,LCD 固件零改动。 - 验证:JEDEC ID 读回
EF 40 17;标定落盘返回STORE_OK且 seq 递增;重烧固件(仅动片内 Flash sector 0–45)后快照14:30:00仍存活;周期落盘(临时缩至 5 s)实测 22 s 内 seq 自动 2→6;强制注入恢复镜像后RESTORED置位且 iRTC 被正确改写为快照值并继续走时。 - 遗留项:真正的物理拔电测试仍待完成,这是当前唯一未覆盖的验收点。
难题 4:片内 Flash 自编程完全不可用
- 现象:按参考手册 FMU 命令序列编程,最基础的只读命令
RD1SCR(手册上限 50 µs)也不返回。 - 根因:逐条排除了 FSTAT 状态、命令序列、地址对齐、ACCERR/PVIOL 错误位、安全/非安全别名、缓存一致性、等待时间、从 SRAM 执行等因素,均未改变现象。最硬的证据是:把探针放进开机流程后板子直接起不来——只要有命令在飞(CMDP=1、CCIF=0),Flash 阵列就取不到指令,整机停摆至硬件复位。
- 解法:放弃片内 FMU 路线,转用外部 W25Q64(见难题 3),并清理了相关驱动与诊断钩子。
- 验证:外部 Flash 方案全链路实测通过,且 LCD 与主程序逻辑零改动。
难题 5:麦克风数据通路「正常」但数值不可信
- 现象:PDM/MICFIL 能正常出流(EDMA 静态环形链、16 kHz),但 DATACH 数据 RMS≈12800、PEAK 恒为 −32768、dBFS≈−8,在安静房间亦然,与真实声压无关;且使能 PDM 错误中断会引发 IRQ 风暴拖死 CPU。
- 根因:MICFIL 的 DATACH 满量程削顶,根因在模拟前端/增益环节,不是驱动配置问题,改代码无法解决。
- 解法:整体下线该通道——驱动实现由
DEMO_DMIC_ENABLE(置 0)包裹,编译为桩函数;Modbus 声级寄存器块保留地址、恒返回 0;HMI 删去对应页面。 - 验证:整机资源反而下降(Flash −7.7 KB / SRAM −4.6 KB),且因消除了 IRQ 风暴,系统稳定性提升。
- 附带修正:单线 SPI 调试中曾连踩 5 个「看着对、实际没生效」的坑——只开
kCLOCK_Port3漏开kCLOCK_Gpio3;port_pin_config_t用位置初始化导致字段错位一位;SCK 配成「初始高」违反 SPI Mode 0 空闲低;自检函数结尾误恢复引脚电平;JEDEC ID 前多发 3 个 dummy 字节。教训是:此类字段随 feature 宏变化的结构体,一律用具名初始化。
难题 6:切换到详情页时整机卡死
- 现象:切页瞬间整机僵死,且无 HardFault 记录。
- 根因:
lv_bar指示条的圆角(2) 小于背景圆角(3),触发 LVGL 的radius_issue分支,每帧申请 388×4 字节的 ARGB8888 缓冲(约 24.8 KB),超过当时剩余的 16.8 KB 堆空间。 - 解法:把圆角统一为 3,并改走无动态分配的直绘路径。
- 验证:连续 30 次五页轮切无卡死。
难题 7:倾角解算公式不可逆、倒置告警失效
- 现象:(60°, 40°) 姿态往返测量误差达 21.25°;板卡完全倒置时 roll 读数为 0,导致倾覆告警不触发。
- 根因:原式
atan2(ay, √(ax²+az²))的分母恒非负,roll 被限制在 ±90°,且不可逆。 - 解法:改为
atan2(ay, az),量程扩展到 ±180°。 - 验证:往返误差 0.0°,倒置时正确给出 roll=±180°。静置读数 pitch +1.0° / roll +0.9°,|a|≈1115 mg(器件固有零偏),0.1° 分辨率。
难题 8:上位机遥测线程静默退出
- 现象:
/api/status显示已连接,但曲线长时间不动。 - 根因:
struct.unpack的格式串少了一个H(漏了th_bright字段),按 32 字节解析实际 30 字节的数据,每次轮询都抛异常并终止线程。 - 解法:格式更正为
>4H2HhH3hHHHhh,并在轮询循环外包try/except。 - 验证:数据持续入库,10 Hz 稳定。
第 7 章 心得体会
一、读手册不如读网表。 「掉电保持」到底成不成立,反复试断电永远得不出结论——直到在官方 pstxnet.dat 里查到 VBAT 经 R76 0 Ω 直连主电源、板上无电池也无超级电容,问题才被定性为硬件限制而非软件缺陷,并直接推出了外部 Flash 落盘的补偿路线。这比盲目试错高效得多。
二、可观测性就是生命线。 我们在设计阶段就规划好了 [fxls]、[save]、[motion]、[ext] 等关键打印与完整的 Modbus 寄存器映射。正因为有这些埋点,难题 1、2、5 都能在几分钟内定位到根因;反之,现场故障只能靠猜。
三、「能跑通」不等于「能用」。 麦克风通道是最典型的例子:数据通路「正常」、驱动「能用」,但数值不可信。此时继续上报反而会污染告警逻辑与验收结论。果断下线并保留源码作为「诚实工程」的证据,比硬凑指标专业得多。
四、嵌入式里每一 KB 都要算账。 去掉麦克风省下 12 KB,3D 姿态改纯图元自绘只多花 36 B 内存,两次取舍都让资源余量维持在可接受范围。当前 Flash 占用约 373 KB / 512 KB(71.3%),SRAM 约 149.8 KB / 224 KB(65.3%),且已为时间持久化预留了独立的 Flash 区段。

 无言的朝圣
 BOBOEMS
 makeWorks
