
姿态监测终端项目总结报告
1. 所选任务与项目描述
所选任务:入门级题目2:姿态监测终端。 本项目以 MAX32666FTHR 开发板上的 BMI160 六轴 IMU 为数据源,完成姿态数据的采集、BLE 传输、Cardputer ADV 上位显示和静态姿态角计算。系统周期性采集三轴加速度与三轴角速度,将数据编码为统一的 BLE type-01 二进制帧;Cardputer 作为 BLE Central 接收并校验数据,在内置 TFT LCD 上显示通信状态、六轴物理量、俯仰角 Pitch 和横滚角 Roll。项目的目标不是构建复杂的导航系统,而是建立一条可观察、可调试、可验证的姿态监测数据链路。
本次实现将 MAX32666 的真实六轴采集及可读 BLE 数据更新周期设为 20 ms,即 50 Hz。相比原始的低速展示方式,50 Hz 更适合观察手持设备缓慢转动时的姿态变化。BLE 接口仍使用既有 128 位服务 UUID 7e1f0000-8f5b-4d47-a4d2-1c4a4d70a001 和特征 UUID 7e1f0001-8f5b-4d47-a4d2-1c4a4d70a001,不改变通信对象的发现流程。数据帧固定为 28 字节:帧头 AA 55、类型 01、载荷长度 18,之后依次是 AX、AY、AZ、GX、GY、GZ 六个 little-endian float32。加速度单位为 m/s²,角速度单位为 rad/s。
2. 硬件介绍
MAX32666FTHR 是本项目的采集端。其 MAX32666 MCU 负责运行 MSDK Cordio Peripheral 固件,BMI160 通过 I2C0 接入;程序会探测 BMI160 的芯片 ID,并在成功初始化后读取 6 轴寄存器。板载 LED0 用于指示最近一次 IMU 采集是否有效:采集正常时按固定节奏闪烁,初始化或读取失败时立即熄灭。此设计把“传感器是否健康”和“是否存在 BLE Central”分开,便于定位问题。
Cardputer ADV 是显示与交互端,核心为 ESP32-S3。它使用 NimBLE 作为 BLE Central,发现指定采集端后完成服务和特征发现;若目标提供 CCCD 则优先订阅通知,若没有 CCCD 但特征可读,则以 long-read / Read Blob 方式取得完整 28 字节数据。Cardputer 的内置屏幕是 TFT LCD,不是 OLED;本报告按实际硬件描述,不将 LCD 误写为 OLED。其键盘、RGB LED 和扬声器仍保留原有告警功能,可作为通信与运行状态的辅助提示。
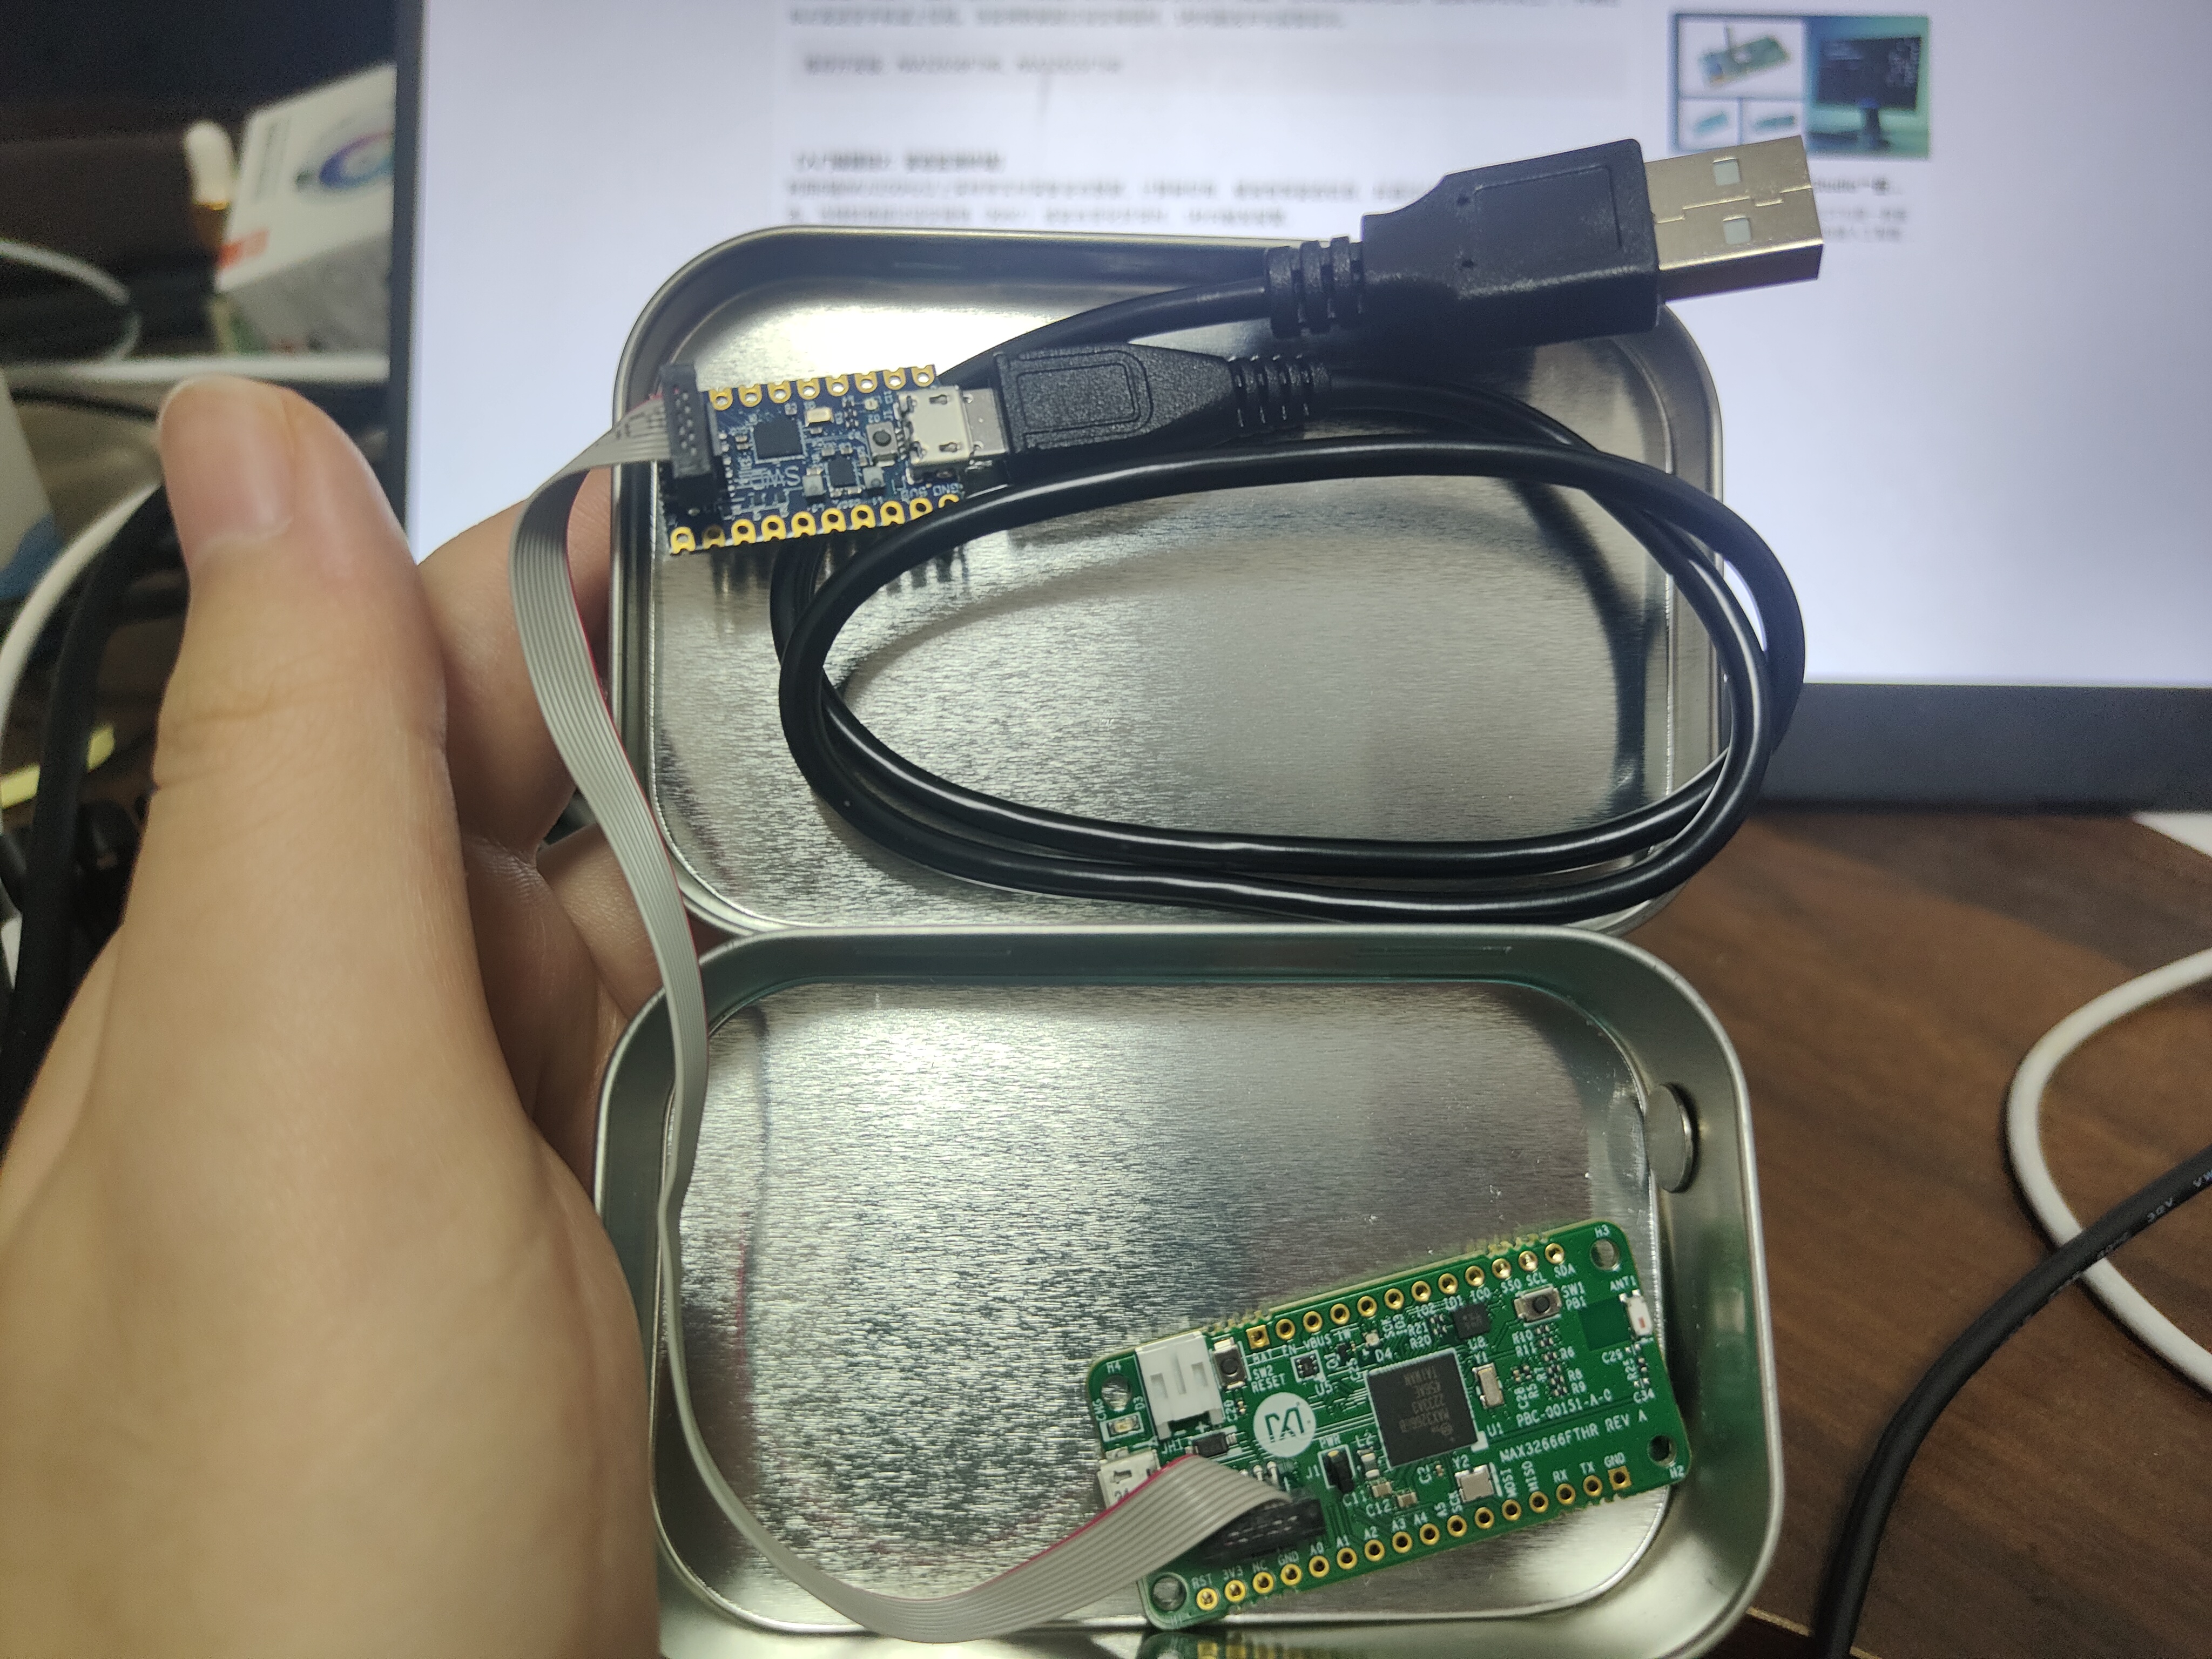 、
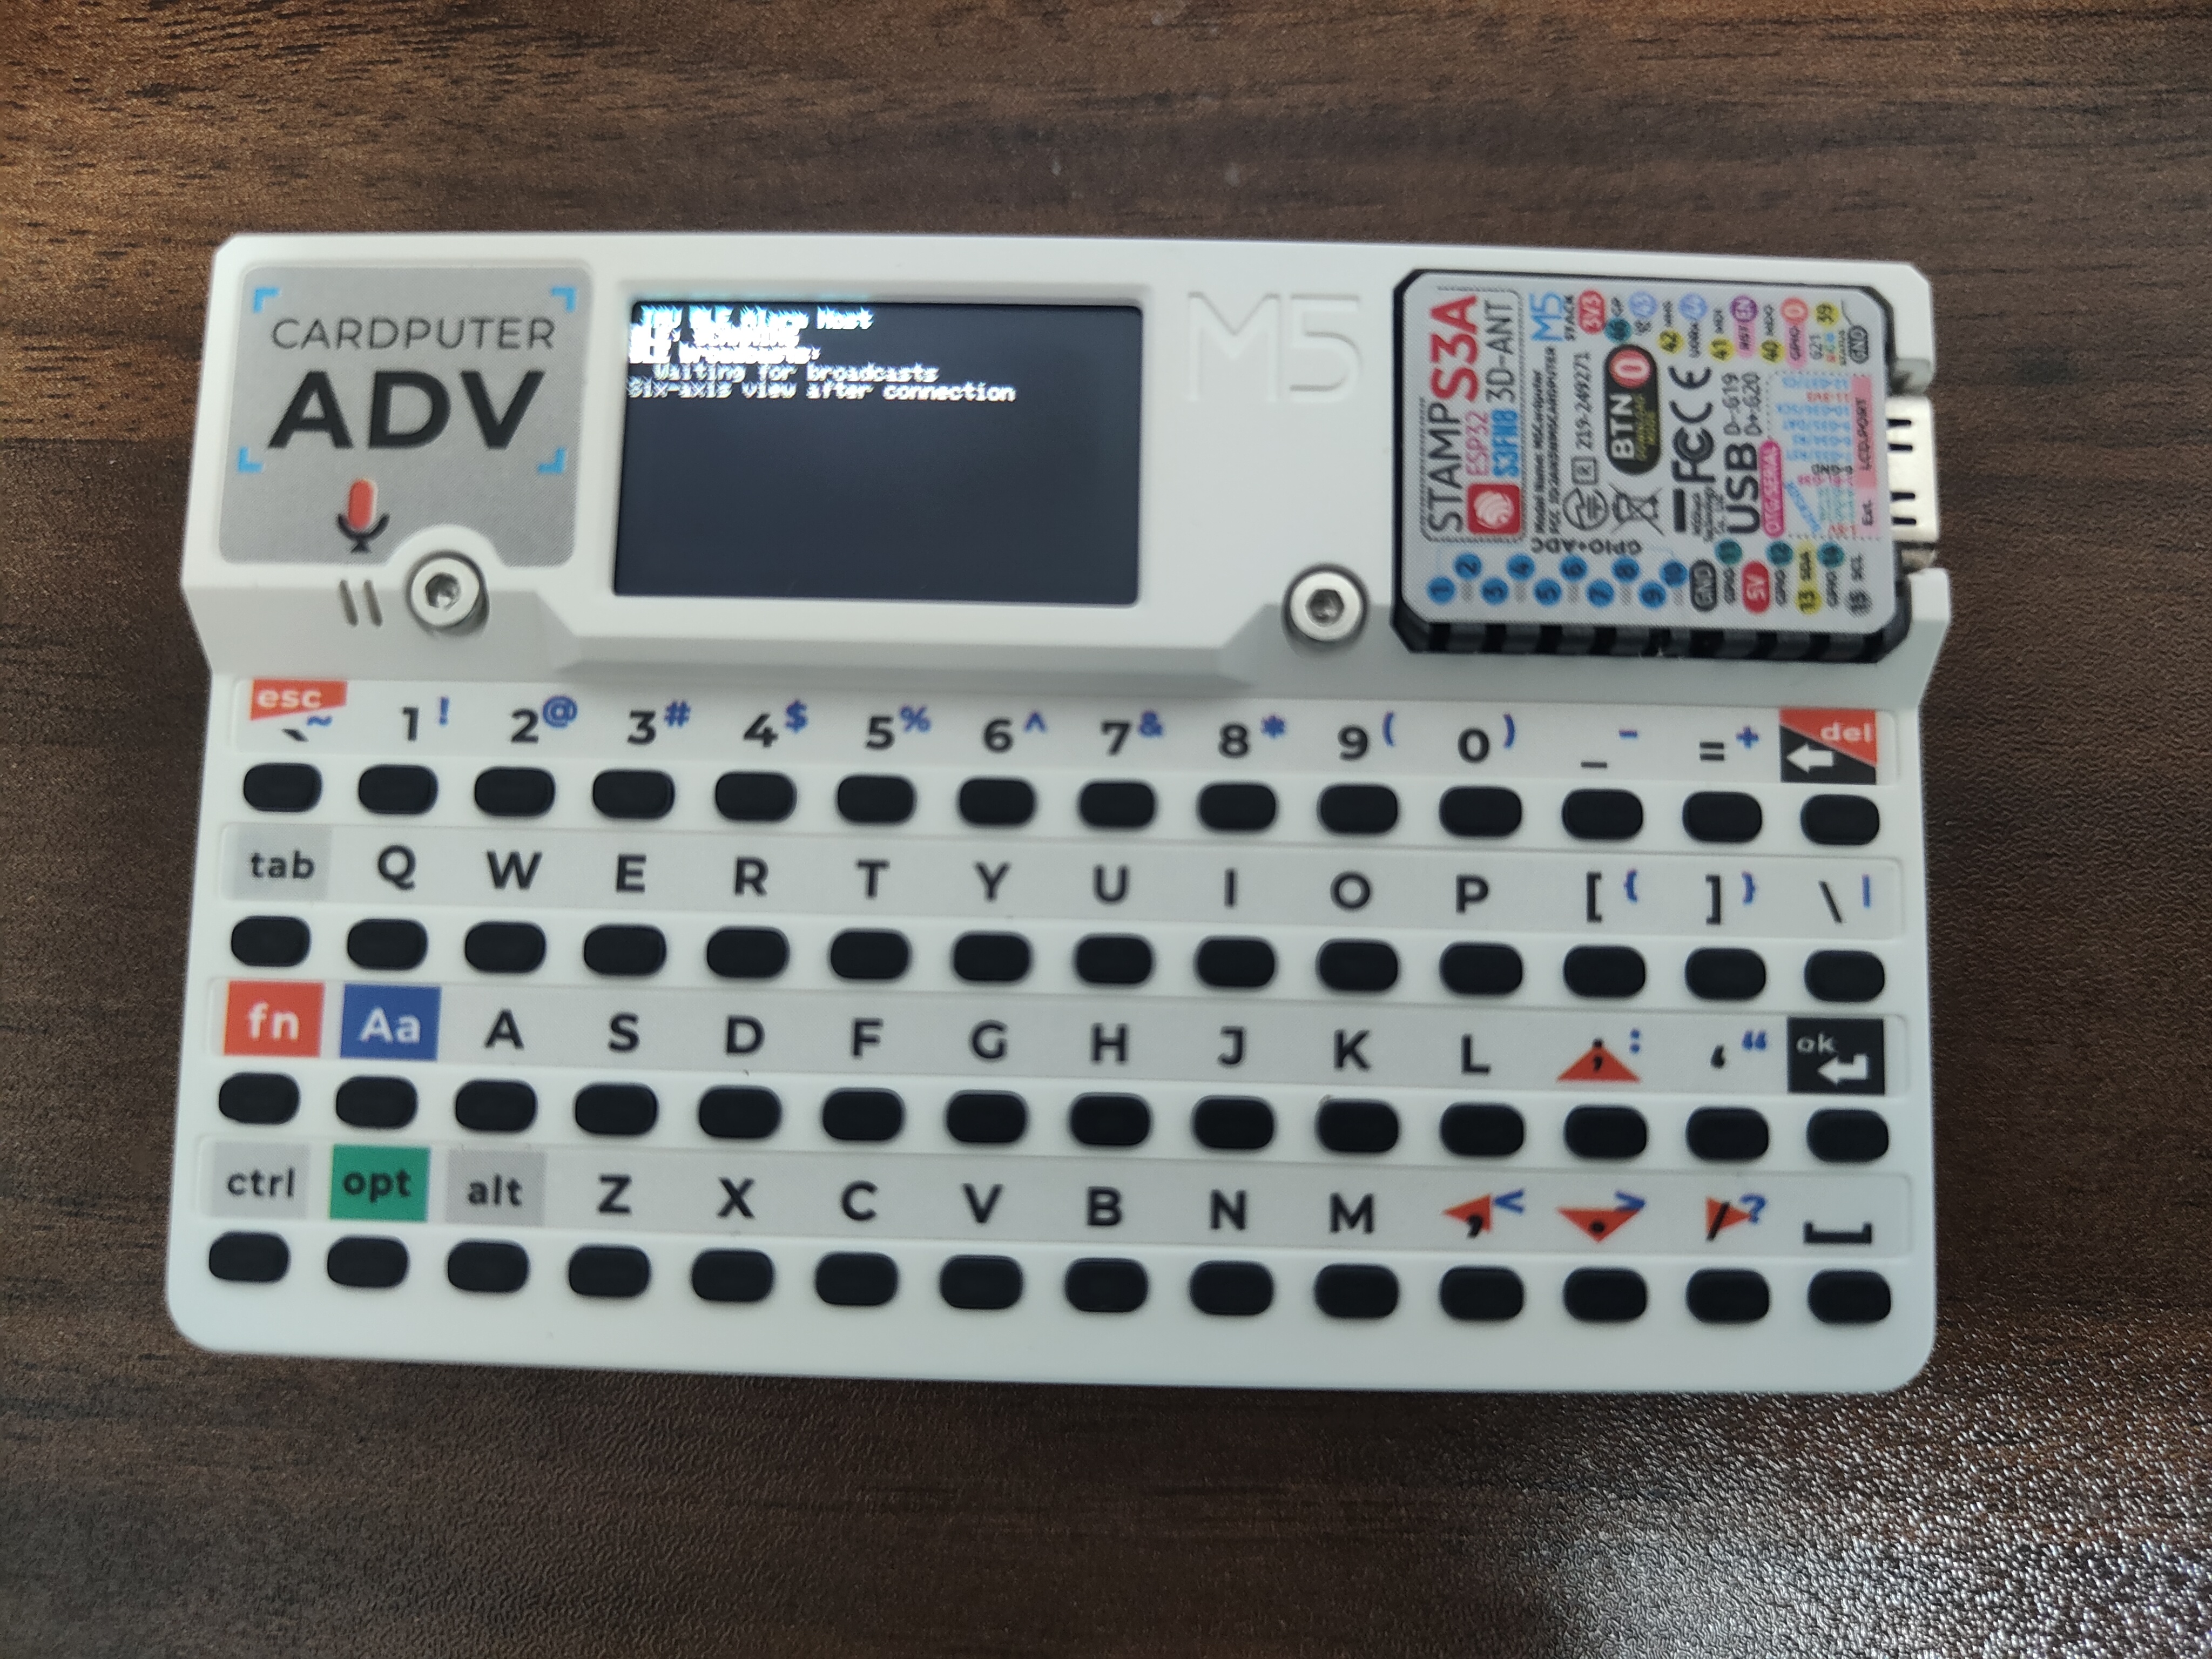
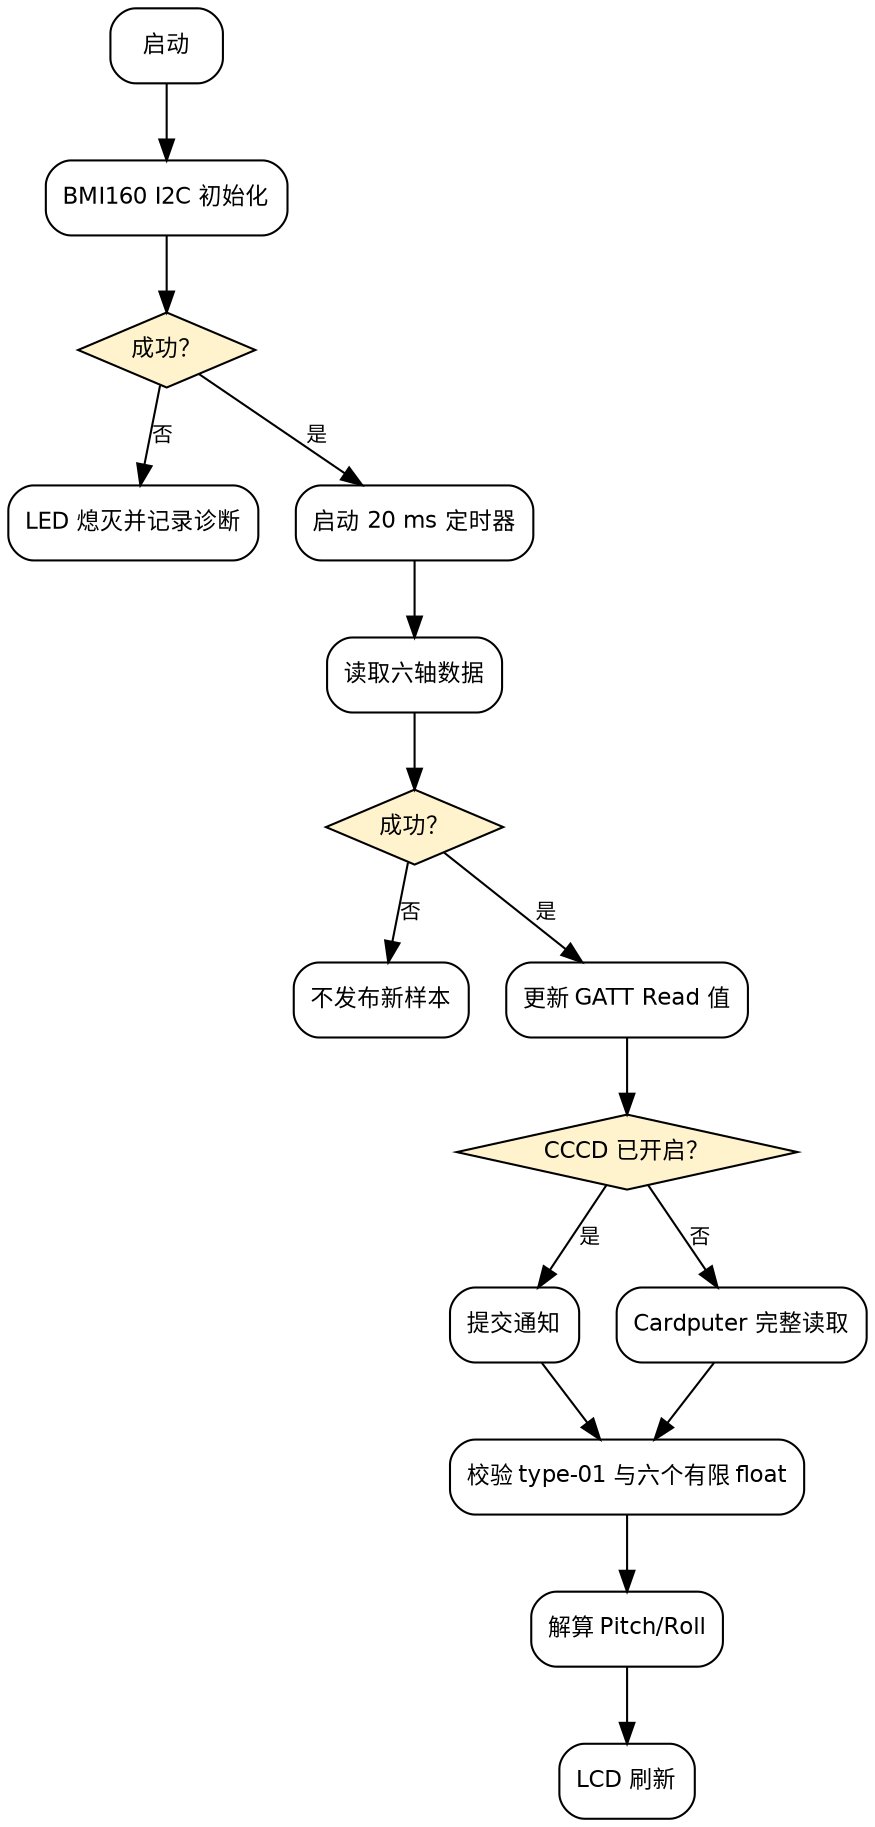
3. 方案框图与设计思路

设计中首先保证“样本真实”。BMI160 初始化或读取失败时不会用递增数值或旧数据伪造新样本;只有成功读取的六轴数据才更新 GATT 可读特征值。其次保证“协议稳定”。升级采样频率不会改变 UUID、字段顺序、数据单位或 28 字节长度,因此原有 type-01 解码边界保持不变。最后保证“显示计算可解释”。上位机在完成长度、帧头、类型和有限浮点数检查后才参与姿态计算,非法帧不会污染屏幕上的有效姿态。
Pitch/Roll 使用加速度重力向量的静态解算:pitch=atan2(-AX, sqrt(AY²+AZ²)),roll=atan2(AY, AZ),再从弧度转换为度。这里的轴方向完全遵循传感器固定坐标系,没有启动归零、轴重映射或校准步骤。这种方法适用于设备静止或缓慢倾斜的演示;快速摆动时加速度包含运动分量,因此本项目不宣称它具有陀螺仪融合、卡尔曼滤波、航向角或动态姿态精度。
4. 软件流程、调试软件与关键代码
本项目使用 CodeFusion Studio™ 完成 MAX32666 工程生成、配置、编译和部署流程。CFS 生成的工程资源与应用自有的 project.mk 分离管理,避免重新生成配置时丢失 Cordio 和 Raw IMU 设置。下图为 CFS 工作界面截图;构建阶段生成普通应用 ELF,不引入 CRK、OTP、SCP 或安全启动配置。
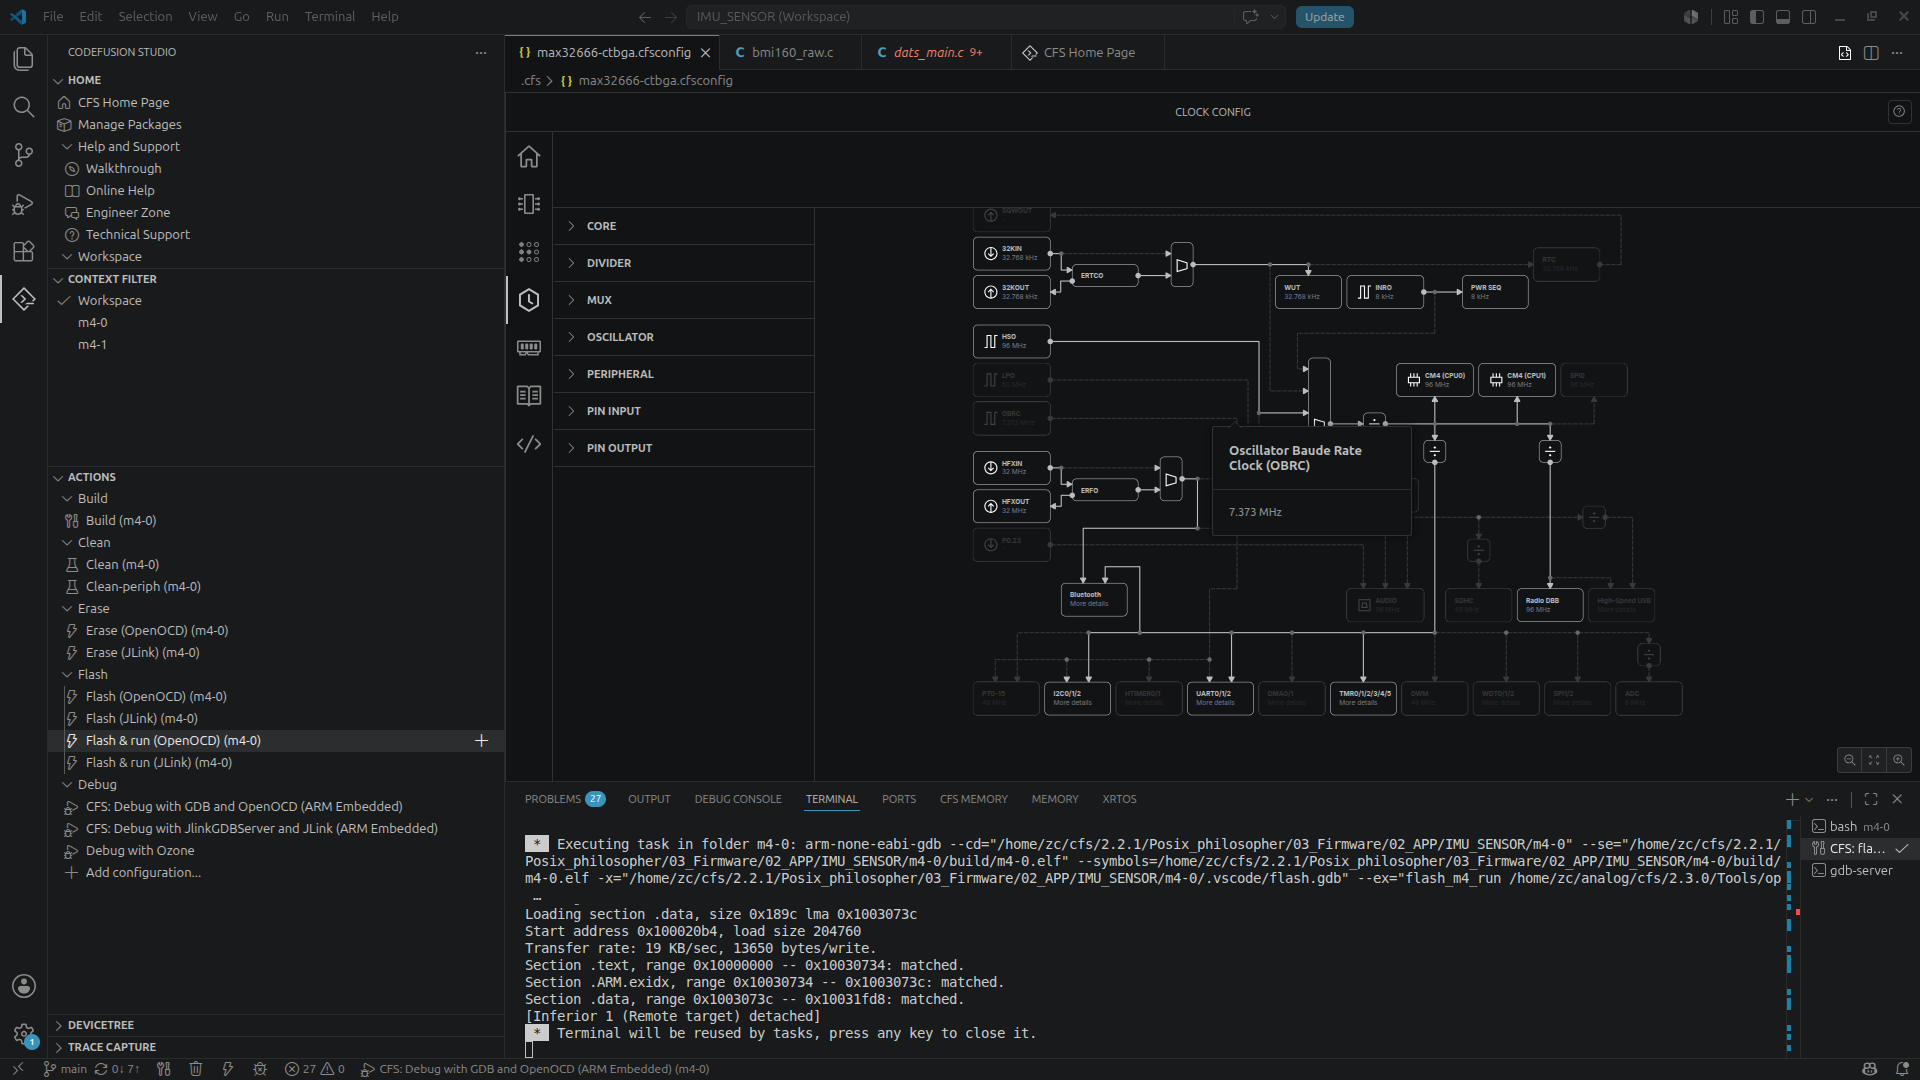
调试时,MAX32666 可通过 RTT 输出 BMI160 初始化、读错误与通知统计;Cardputer 的 USB-Serial/JTAG 日志输出扫描、连接、服务发现、CCCD、长读和非法帧诊断。主机侧还编译运行了协议测试、50 Hz 配置检查与姿态计算测试。测试覆盖水平、正负 90 度 Pitch/Roll、零向量、NaN、type-01 帧格式及告警阈值边界。当前代码构建出的 MAX32666 max32665.elf 占用 Flash 204,760 B、SRAM 14,736 B;Cardputer ESP-IDF 工程也已构建通过。
4.1 采集端入口与初始化
文件:main.c
入口函数 main() 完成板级引脚初始化、Cordio BLE 协议栈内存池配置、32 kHz 时钟校准,然后调用 StackInitDats() 和 DatsStart() 启动数据服务应用,最终进入 WsfOsEnterMainLoop() 事件循环。
int main(void)
{
    int error;

    RttLogInit();
    RttLog("RTT: firmware startup\n");

    error = PinInit();
    if (error != E_NO_ERROR) {
        RttLog("RTT: CFS pin initialization failed: %d\n", error);
        return error;
    }
    error = PeripheralInit();
    if (error != E_NO_ERROR) {
        RttLog("RTT: CFS peripheral initialization failed: %d\n", error);
        return error;
    }

    /* ... Cordio LL 初始化与 32kHz 晶振校准 ... */

    StackInitDats();
    DatsStart();

    WsfOsEnterMainLoop();

    /* Does not return. */
    return 0;
}
4.2 BMI160 I2C 驱动
文件:bmi160_raw.c
BMI160 通过 I2C0 接入,驱动先探测 0x68 和 0x69 两个地址,读取芯片 ID 0xD1 确认设备在线;随后配置加速度器进入正常模式、陀螺仪进入正常模式,并设置加速度范围为 ±16 g、陀螺仪范围为 ±2000 dps。底层 I2C 传输对 E_BUSY 做 3 次有限重试。成功读取后,原始 int16 值通过灵敏度系数转换为物理量。
#define BMI160_I2C MXC_I2C0_BUS0
#define BMI160_CHIP_ID 0xD1U
#define BMI160_REG_CHIP_ID 0x00U
#define BMI160_REG_GYR_DATA 0x0CU
#define BMI160_REG_ACC_RANGE 0x41U
#define BMI160_REG_GYR_RANGE 0x43U
#define BMI160_REG_CMD 0x7EU

static int Bmi160Transfer(uint8_t address, const uint8_t *tx, uint32_t tx_len,
                          uint8_t *rx, uint32_t rx_len)
{
    mxc_i2c_req_t request = {
        .i2c = BMI160_I2C, .addr = address,
        .tx_buf = (uint8_t *)tx, .tx_len = tx_len,
        .rx_buf = rx, .rx_len = rx_len,
        .restart = 0, .callback = NULL,
    };
    for (unsigned int attempt = 0U; attempt < 3U; ++attempt) {
        int error = MXC_I2C_MasterTransaction(&request);
        if (error != E_BUSY) { return error; }
        MXC_Delay(MXC_DELAY_USEC(100));
    }
    return E_BUSY;
}

int Bmi160RawInit(void)
{
    const uint8_t addresses[] = { 0x68U, 0x69U };
    uint8_t chip_id;
    int error;

    error = MXC_I2C_Init(BMI160_I2C, 1, 0);
    if (error != E_NO_ERROR) { return error; }
    MXC_I2C_SetFrequency(BMI160_I2C, 400000U);

    for (unsigned int i = 0; i < sizeof(addresses); ++i) {
        bmi160_address = addresses[i];
        error = Bmi160Transfer(bmi160_address, (uint8_t[]){ BMI160_REG_CHIP_ID },
                               1, &chip_id, 1);
        if ((error == E_NO_ERROR) && (chip_id == BMI160_CHIP_ID)) { break; }
    }
    if ((error != E_NO_ERROR) || (chip_id != BMI160_CHIP_ID)) { return E_NO_DEVICE; }

    Bmi160Write(BMI160_REG_CMD, 0x11U);    /* 加速度器 normal 模式 */
    MXC_Delay(MXC_DELAY_MSEC(50));
    Bmi160Write(BMI160_REG_CMD, 0x15U);    /* 陀螺仪 normal 模式 */
    MXC_Delay(MXC_DELAY_MSEC(100));
    Bmi160Write(BMI160_REG_ACC_RANGE, 0x0CU);  /* ±16 g */
    Bmi160Write(BMI160_REG_GYR_RANGE, 0x00U);  /* ±2000 dps */

    bmi160_ready = true;
    return E_NO_ERROR;
}
Bmi160RawRead() 从陀螺仪数据寄存器 0x0C 开始一次性读取 12 字节,依次解析为三轴陀螺仪和三轴加速度器原始值:
int Bmi160RawRead(imu_sample_t *sample)
{
    uint8_t bytes[12];
    uint8_t start = BMI160_REG_GYR_DATA;
    int error;

    if (!bmi160_ready) { return E_BAD_STATE; }
    error = Bmi160Transfer(bmi160_address, &start, 1, bytes, sizeof(bytes));
    if (error != E_NO_ERROR) { return error; }

    sample->gyro_x_rad_s = RawImuGyroRawToRadPerSec(get_le16(&bytes[0]));
    sample->gyro_y_rad_s = RawImuGyroRawToRadPerSec(get_le16(&bytes[2]));
    sample->gyro_z_rad_s = RawImuGyroRawToRadPerSec(get_le16(&bytes[4]));
    sample->accel_x_mps2 = RawImuAccelRawToMps2(get_le16(&bytes[6]));
    sample->accel_y_mps2 = RawImuAccelRawToMps2(get_le16(&bytes[8]));
    sample->accel_z_mps2 = RawImuAccelRawToMps2(get_le16(&bytes[10]));
    sample->frame_type = RAW_IMU_PHASE_2_TYPE;
    return E_NO_ERROR;
}
4.3 数据帧编码与单位转换
协议帧固定 28 字节:帧头 AA 55、类型 01、载荷长度 18(十进制 24),之后依次是 AX、AY、AZ、GX、GY、GZ 六个 little-endian float32。陀螺仪 ±2000 dps → rad/s 的系数是 raw/32768 × 2000 × π/180;加速度器 ±16 g → m/s² 的系数是 raw/32768 × 16 × 9.80665。
#define RAW_IMU_PACKET_SIZE 28U
#define RAW_IMU_PI 3.14159265358979323846f

typedef struct {
    float accel_x_mps2;  float accel_y_mps2;  float accel_z_mps2;
    float gyro_x_rad_s;  float gyro_y_rad_s;  float gyro_z_rad_s;
    uint8_t frame_type;
} imu_sample_t;

float RawImuGyroRawToRadPerSec(int16_t raw)
{
    return ((float)raw / 32768.0f) * 2000.0f * RAW_IMU_PI / 180.0f;
}

float RawImuAccelRawToMps2(int16_t raw)
{
    return ((float)raw / 32768.0f) * 16.0f * 9.80665f;
}

void RawImuPacketEncode(uint8_t out[RAW_IMU_PACKET_SIZE], const imu_sample_t *sample)
{
    out[0] = 0xAAU;  out[1] = 0x55U;
    out[2] = sample->frame_type;
    out[3] = 24U;
    put_le32(&out[4],  float_bits(sample->accel_x_mps2));
    put_le32(&out[8],  float_bits(sample->accel_y_mps2));
    put_le32(&out[12], float_bits(sample->accel_z_mps2));
    put_le32(&out[16], float_bits(sample->gyro_x_rad_s));
    put_le32(&out[20], float_bits(sample->gyro_y_rad_s));
    put_le32(&out[24], float_bits(sample->gyro_z_rad_s));
}
4.4 GATT 服务定义
文件:svc_sds.c
Raw IMU 服务 UUID 为 7e1f0000-8f5b-4d47-a4d2-1c4a4d70a001,特征 UUID 为 7e1f0001-8f5b-4d47-a4d2-1c4a4d70a001。特征同时声明 Read 和 Notify 权限:最新样本值写入 RAM 缓冲 rawImuVal[28],Central 的 Read 始终看到最新成功样本;Notify 通道则承载实时流。
static const uint8_t rawImuSvc[] = { ATT_UUID_RAW_IMU_SERVICE };

static const uint8_t rawImuCh[] = {
    ATT_PROP_READ | ATT_PROP_NOTIFY,
    UINT16_TO_BYTES(RAW_IMU_SAMPLE_HDL),
    ATT_UUID_RAW_IMU_SAMPLE
};

static uint8_t rawImuVal[RAW_IMU_PACKET_SIZE] = { 0 };

static const attsAttr_t rawImuList[] = {
    /* Service declaration */
    { attPrimSvcUuid, (uint8_t *)rawImuSvc, (uint16_t *)&rawImuLenSvc,
      sizeof(rawImuSvc), 0, ATTS_PERMIT_READ },
    /* Characteristic declaration */
    { attChUuid, (uint8_t *)rawImuCh, (uint16_t *)&rawImuLenCh,
      sizeof(rawImuCh), 0, ATTS_PERMIT_READ },
    /* Characteristic value (latest IMU frame) */
    { svcRawImuUuid, (uint8_t *)rawImuVal, (uint16_t *)&rawImuLenVal,
      sizeof(rawImuVal), ATTS_SET_UUID_128, ATTS_PERMIT_READ },
    /* CCCD descriptor */
    { attCliChCfgUuid, (uint8_t *)rawImuChCcc, (uint16_t *)&rawImuLenChCcc,
      sizeof(rawImuChCcc), ATTS_SET_CCC,
      (ATTS_PERMIT_READ | ATTS_PERMIT_WRITE) }
};

static attsGroup_t svcRawImuGroup = { NULL, (attsAttr_t *)rawImuList,
                                      NULL, NULL, RAW_IMU_START_HDL, RAW_IMU_END_HDL };

void SvcRawImuAddGroup(void) { AttsAddGroup(&svcRawImuGroup); }
4.5 采集主循环与通知发布
文件:dats_main.c
RAW_IMU_SAMPLE_PERIOD_MS 设为 20 ms(50 Hz)。DatsHandlerInit() 初始化 BMI160 后启动定时器,每次超时触发 RAW_IMU_SAMPLE_EVT → rawImuAcquire()。成功样本先通过 AttsSetAttr() 更新 GATT 属性(保证 Read 路径总是读到最新值),再在连接存在且 CCCD 已启用时通过 AttsHandleValueNtf() 走通知路径。采集失败时不覆盖上一次有效值,同时关闭心跳 LED。
#define RAW_IMU_SAMPLE_PERIOD_MS 20U
#define RAW_IMU_HEARTBEAT_PERIOD_MS 500U
#define RAW_IMU_RTT_SUMMARY_SAMPLE_COUNT (1000U / RAW_IMU_SAMPLE_PERIOD_MS)

static wsfTimer_t rawImuTimer;
static wsfTimer_t rawImuHeartbeatTimer;
static bool_t rawImuDataValid;

static bool_t rawImuUpdateReadValue(const imu_sample_t *sample)
{
    uint8_t packet[RAW_IMU_PACKET_SIZE];
    RawImuPacketEncode(packet, sample);
    if (AttsSetAttr(RAW_IMU_SAMPLE_HDL, sizeof(packet), packet) != ATT_SUCCESS) {
        ++rawImuNotificationFailures;
        return FALSE;
    }
    return TRUE;
}

static void rawImuSendData(dmConnId_t connId, const imu_sample_t *sample)
{
    uint8_t packet[RAW_IMU_PACKET_SIZE];
    if (AttsCccEnabled(connId, DATS_RAW_IMU_CCC_IDX)) {
        ++rawImuNotificationAttempts;
        RawImuPacketEncode(packet, sample);
        AttsHandleValueNtf(connId, RAW_IMU_SAMPLE_HDL, sizeof(packet), packet);
    }
}

static void rawImuAcquire(void)
{
    imu_sample_t sample;
    int error = Bmi160RawRead(&sample);
    if (error == E_NO_ERROR) {
        rawImuHeartbeatEnable();
        if (rawImuUpdateReadValue(&sample) && AppConnIsOpen() != DM_CONN_ID_NONE) {
            rawImuSendData(AppConnIsOpen(), &sample);
        }
    } else {
        rawImuHeartbeatDisable();
        ++rawImuAcquisitionFailures;
        RttLog("RTT: BMI160 read failed: %d\n", error);
    }
    rawImuEmitRttSummary();
}

void DatsHandlerInit(wsfHandlerId_t handlerId)
{
    /* ... BLE 框架初始化 ... */
    rawImuTimer.handlerId = handlerId;
    rawImuTimer.msg.event = RAW_IMU_SAMPLE_EVT;
    rawImuHeartbeatTimer.msg.event = RAW_IMU_HEARTBEAT_EVT;
    rawImuHeartbeatDisable();
    if (Bmi160RawInit() == E_NO_ERROR) {
        WsfTimerStartMs(&rawImuTimer, RAW_IMU_SAMPLE_PERIOD_MS);
    }
}

void DatsHandler(wsfEventMask_t event, wsfMsgHdr_t *pMsg)
{
    if (pMsg == NULL) return;
    datsProcMsg((dmEvt_t *)pMsg);
    if (pMsg->event == RAW_IMU_SAMPLE_EVT) {
        rawImuAcquire();
        WsfTimerStartMs(&rawImuTimer, RAW_IMU_SAMPLE_PERIOD_MS);
    } else if (pMsg->event == RAW_IMU_HEARTBEAT_EVT) {
        if (rawImuDataValid) {
            MXC_GPIO_OutToggle(MXC_GPIO0, MXC_GPIO_PIN_29);
            WsfTimerStartMs(&rawImuHeartbeatTimer, RAW_IMU_HEARTBEAT_PERIOD_MS);
        }
    }
}
4.6 BLE Central 扫描、连接与服务发现
Cardputer 作为 BLE Central,使用 NimBLE 协议栈。状态机从 STARTING → SCANNING → CONNECTING → DISCOVERING → SUBSCRIBED → STREAMING,任何步骤失败都回退到 FAULT 并在 500 ms 后重新扫描。发现指定 MAC 00:18:80:FF:2E:34 的广播后,先交换 ATT MTU(期望 241),再依次执行服务清单列举、Raw IMU 服务定位、特征发现、CCCD 描述符发现。
constexpr char kScanDisplayAddressFilter[] = "00:18:80:FF:2E:34";
constexpr uint32_t kValidFrameTimeoutMs = 250;
constexpr uint32_t kReadFallbackIntervalMs = 20;
const ble_uuid128_t kServiceUuid = BLE_UUID128_INIT(
0x01, 0xa0, 0x70, 0x4d, 0x4a, 0x1c, 0xd2, 0xa4,
0x47, 0x4d, 0x5b, 0x8f, 0x00, 0x00, 0x1f, 0x7e);
const ble_uuid128_t kCharacteristicUuid = BLE_UUID128_INIT(
0x01, 0xa0, 0x70, 0x4d, 0x4a, 0x1c, 0xd2, 0xa4,
0x47, 0x4d, 0x5b, 0x8f, 0x01, 0x00, 0x1f, 0x7e);
void start_scan()
{
uint8_t own_addr_type;
ble_hs_id_infer_auto(0, &own_addr_type);
struct ble_gap_disc_params params = {};
params.filter_duplicates = 0;
params.passive = 0;
ble_gap_disc(own_addr_type, BLE_HS_FOREVER, ¶ms, gap_event, NULL);
set_state(BLE_IMU_STATE_SCANNING);
}
void connect_target(const ble_addr_t *peer_addr)
{
ble_gap_disc_cancel();
uint8_t own_addr_type;
ble_hs_id_infer_auto(0, &own_addr_type);
ble_gap_connect(own_addr_type, peer_addr, 30000, NULL, gap_event, NULL);
set_state(BLE_IMU_STATE_CONNECTING);
}
int on_service(uint16_t conn_handle, const struct ble_gatt_error *error,
const struct ble_gatt_svc *service, void *arg)
{
if (error->status == 0 && service != NULL) {
g_service_start_handle = service->start_handle;
g_service_end_handle = service->end_handle;
return 0;
}
if (error->status != BLE_HS_EDONE || g_service_start_handle == 0) {
fail_connection("discover service", error->status);
return 0;
}
ble_gattc_disc_chrs_by_uuid(conn_handle, g_service_start_handle,
g_service_end_handle, &kCharacteristicUuid.u,
on_characteristic, NULL);
return 0;
}
若对端特征没有 CCCD,Cardputer 自动切换到 Read 回退模式:以 20 ms 周期调用 ble_gattc_read_long(),MTU 不足时自动 Read Blob 补齐完整 28 字节。
void start_read_fallback()
{
    g_read_fallback = true;
    g_next_read_ms = now_ms();
    g_read_value_len = 0;
    set_state(BLE_IMU_STATE_SUBSCRIBED);
    ESP_LOGW(kTag, "CCCD absent; using 20 Hz GATT Read fallback");
}

void BleImuCentralTick(uint32_t now)
{
    ble_imu_snapshot_t snapshot;
    BleImuCentralGetSnapshot(&snapshot);
    if ((snapshot.state == BLE_IMU_STATE_SUBSCRIBED || snapshot.state == BLE_IMU_STATE_STREAMING) &&
        static_cast<uint32_t>(now - snapshot.last_valid_notification_ms) > kValidFrameTimeoutMs) {
        fail_connection("valid notification timeout", BLE_HS_ETIMEOUT);
        return;
    }
    if (g_read_fallback && !g_read_pending && g_conn_handle != kInvalidHandle &&
        static_cast<int32_t>(now - g_next_read_ms) >= 0) {
        g_read_value_len = 0;
        ble_gattc_read_long(g_conn_handle, g_value_handle, 0, on_read_fallback, NULL);
        g_read_pending = true;
    }
}
4.7 帧解码与合法性校验
文件:imu_frame.c
解码函数 ImuFrameDecodeType01() 先校验长度必须为 28、帧头 0xAA 0x55、类型 0x01、载荷长度 0x18,再从 little-endian float32 还原六个物理量,最后用 isfinite() 拦截 NaN 和无穷大。任何一项不通过都返回 false,避免脏数据污染姿态计算。
#define IMU_FRAME_SIZE 28U

typedef struct {
    float accel_x_mps2;  float accel_y_mps2;  float accel_z_mps2;
    float gyro_x_radps;  float gyro_y_radps;  float gyro_z_radps;
} imu_sample_t;

static float read_le_float(const uint8_t *source)
{
    uint32_t bits = (uint32_t)source[0] | ((uint32_t)source[1] << 8) |
                    ((uint32_t)source[2] << 16) | ((uint32_t)source[3] << 24);
    float value;
    memcpy(&value, &bits, sizeof(value));
    return value;
}

bool ImuFrameDecodeType01(const uint8_t *packet, size_t packet_len, imu_sample_t *sample)
{
    imu_sample_t decoded;
    if (packet == NULL || sample == NULL || packet_len != IMU_FRAME_SIZE ||
        packet[0] != 0xAAU || packet[1] != 0x55U || packet[2] != 0x01U || packet[3] != 0x18U) {
        return false;
    }
    decoded.accel_x_mps2 = read_le_float(&packet[4]);
    decoded.accel_y_mps2 = read_le_float(&packet[8]);
    decoded.accel_z_mps2 = read_le_float(&packet[12]);
    decoded.gyro_x_radps = read_le_float(&packet[16]);
    decoded.gyro_y_radps = read_le_float(&packet[20]);
    decoded.gyro_z_radps = read_le_float(&packet[24]);
    if (!isfinite(decoded.accel_x_mps2) || !isfinite(decoded.accel_y_mps2) ||
        !isfinite(decoded.accel_z_mps2) || !isfinite(decoded.gyro_x_radps) ||
        !isfinite(decoded.gyro_y_radps) || !isfinite(decoded.gyro_z_radps)) {
        return false;
    }
    *sample = decoded;
    return true;
}
4.8 静态姿态角计算
文件:attitude.c
Pitch 和 Roll 基于加速度计重力向量的静态解算:pitch = atan2(-AX, sqrt(AY² + AZ²))、roll = atan2(AY, AZ),弧度转度乘 57.2958。输入需通过空指针、有限值、非零向量三重检查;输出角度再次校验有限值。快速摆动时加速度含运动分量,因此本项目不宣称动态精度。
typedef struct {
    float pitch_deg;
    float roll_deg;
} attitude_t;

#define ATTITUDE_RAD_TO_DEG 57.2957795130823208768f

bool AttitudeCalculate(const imu_sample_t *sample, attitude_t *attitude)
{
    float horizontal;
    attitude_t calculated;

    if (sample == NULL || attitude == NULL || !isfinite(sample->accel_x_mps2) ||
        !isfinite(sample->accel_y_mps2) || !isfinite(sample->accel_z_mps2)) {
        return false;
    }

    horizontal = sqrtf(sample->accel_y_mps2 * sample->accel_y_mps2 +
                       sample->accel_z_mps2 * sample->accel_z_mps2);
    if (horizontal == 0.0f && sample->accel_x_mps2 == 0.0f) {
        return false;
    }

    calculated.pitch_deg = atan2f(-sample->accel_x_mps2, horizontal) * ATTITUDE_RAD_TO_DEG;
    calculated.roll_deg  = atan2f(sample->accel_y_mps2, sample->accel_z_mps2) * ATTITUDE_RAD_TO_DEG;
    if (!isfinite(calculated.pitch_deg) || !isfinite(calculated.roll_deg)) {
        return false;
    }

    *attitude = calculated;
    return true;
}
4.9 三轴加速度告警状态机
告警条件为 |AY| < 6.0 m/s² 连续 3 次。进入告警需要 below_count 累加到 3,退出需要 normal_count 累加到 3,避免单帧噪声抖动。用户可按 Enter 静音当前告警回合。
typedef struct {
    unsigned int below_count;
    unsigned int normal_count;
    bool alarm_active;
    bool audio_muted;
} alarm_state_t;

#define ALARM_CONSECUTIVE_SAMPLES 3U
#define ALARM_ACCEL_Y_THRESHOLD_MPS2 6.0f

void AlarmStateHandleSample(alarm_state_t *state, float accel_y_mps2)
{
    if (state == NULL) return;
    if (fabsf(accel_y_mps2) < ALARM_ACCEL_Y_THRESHOLD_MPS2) {
        state->normal_count = 0;
        if (!state->alarm_active && ++state->below_count >= ALARM_CONSECUTIVE_SAMPLES) {
            state->alarm_active = true;
            state->audio_muted = false;
        }
        return;
    }
    state->below_count = 0;
    if (state->alarm_active && ++state->normal_count >= ALARM_CONSECUTIVE_SAMPLES) {
        state->alarm_active = false;
        state->audio_muted = false;
        state->normal_count = 0;
    }
}

void AlarmStateMuteCurrentEpisode(alarm_state_t *state)
{
    if (state != NULL && state->alarm_active) { state->audio_muted = true; }
}
4.10 Cardputer 主循环与 LCD 渲染
文件:main.cpp
主循环以 20 ms 周期运行 BleImuCentralTick(),获取 snapshot 后根据状态变化、新样本到达、扫描结果刷新、告警状态变化四个条件决定是否重绘。LCD 顶部显示通信状态,连接建立后渲染六轴物理量和姿态角,无有效姿态时显示 --。
void render_snapshot(const ble_imu_snapshot_t &snapshot, const alarm_state_t &alarm)
{
    attitude_t attitude;
    const bool attitude_valid = snapshot.has_sample && AttitudeCalculate(&snapshot.sample, &attitude);

    M5.Display.fillScreen(TFT_BLACK);
    M5.Display.setCursor(4, 4);
    M5.Display.setTextColor(TFT_CYAN, TFT_BLACK);
    M5.Display.println("IMU BLE Alarm Host");
    M5.Display.setTextColor(snapshot.state == BLE_IMU_STATE_FAULT ? TFT_RED : TFT_WHITE, TFT_BLACK);
    M5.Display.printf("BLE: %s\n", BleImuCentralStateText(snapshot.state));
    if (!connection_established(snapshot.state)) {
        render_scan_results(snapshot);
        return;
    }
    M5.Display.setTextColor(TFT_WHITE, TFT_BLACK);
    render_axis("AX", snapshot.sample.accel_x_mps2, "m/s2", snapshot.has_sample);
    render_axis("AY", snapshot.sample.accel_y_mps2, "m/s2", snapshot.has_sample);
    render_axis("AZ", snapshot.sample.accel_z_mps2, "m/s2", snapshot.has_sample);
    render_axis("GX", snapshot.sample.gyro_x_radps, "rad/s", snapshot.has_sample);
    render_axis("GY", snapshot.sample.gyro_y_radps, "rad/s", snapshot.has_sample);
    render_axis("GZ", snapshot.sample.gyro_z_radps, "rad/s", snapshot.has_sample);
    render_axis("Pitch", attitude.pitch_deg, "deg", attitude_valid);
    render_axis("Roll", attitude.roll_deg, "deg", attitude_valid);
    /* ... 告警视觉状态渲染 ... */
}

extern "C" void app_main(void)
{
    auto config = M5.config();
    M5.begin(config);
    M5.Display.setRotation(1);
    CardputerKeyboardInit();
    CardputerAlarmOutputInit();
    nvs_flash_init();
    BleImuCentralStart();

    ble_imu_snapshot_t snapshot = {};
    alarm_state_t alarm = {};
    AlarmStateInit(&alarm);

    while (true) {
        uint32_t now_ms = static_cast<uint32_t>(esp_timer_get_time() / 1000);
        BleImuCentralTick(now_ms);
        BleImuCentralGetSnapshot(&snapshot);

        if (snapshot.state == BLE_IMU_STATE_FAULT) {
            AlarmStateHandleLinkFault(&alarm);
        } else if (snapshot.state == BLE_IMU_STATE_STREAMING &&
                   snapshot.has_sample) {
            AlarmStateHandleSample(&alarm, snapshot.sample.accel_y_mps2);
        }
        if (CardputerKeyboardConsumeEnterPress()) {
            AlarmStateMuteCurrentEpisode(&alarm);
        }

        render_snapshot(snapshot, alarm);
        vTaskDelay(pdMS_TO_TICKS(20));
    }
}
5. 实物演示与说明
实物演示由 MAX32666FTHR 采集端与 Cardputer ADV 显示端组成。采集端的 BMI160 持续输出六轴样本,Cardputer 显示端读取或订阅有效帧后显示六轴数值和姿态角。运行照片用于展示现场的 Cardputer、BLE 数据链路及屏幕交互状态;CFS 截图则说明工程从代码生成、编译到部署均在 CodeFusion Studio 工作流下完成。图片是报告的一部分,不以视频替代。
开发与运行现场截图如下:

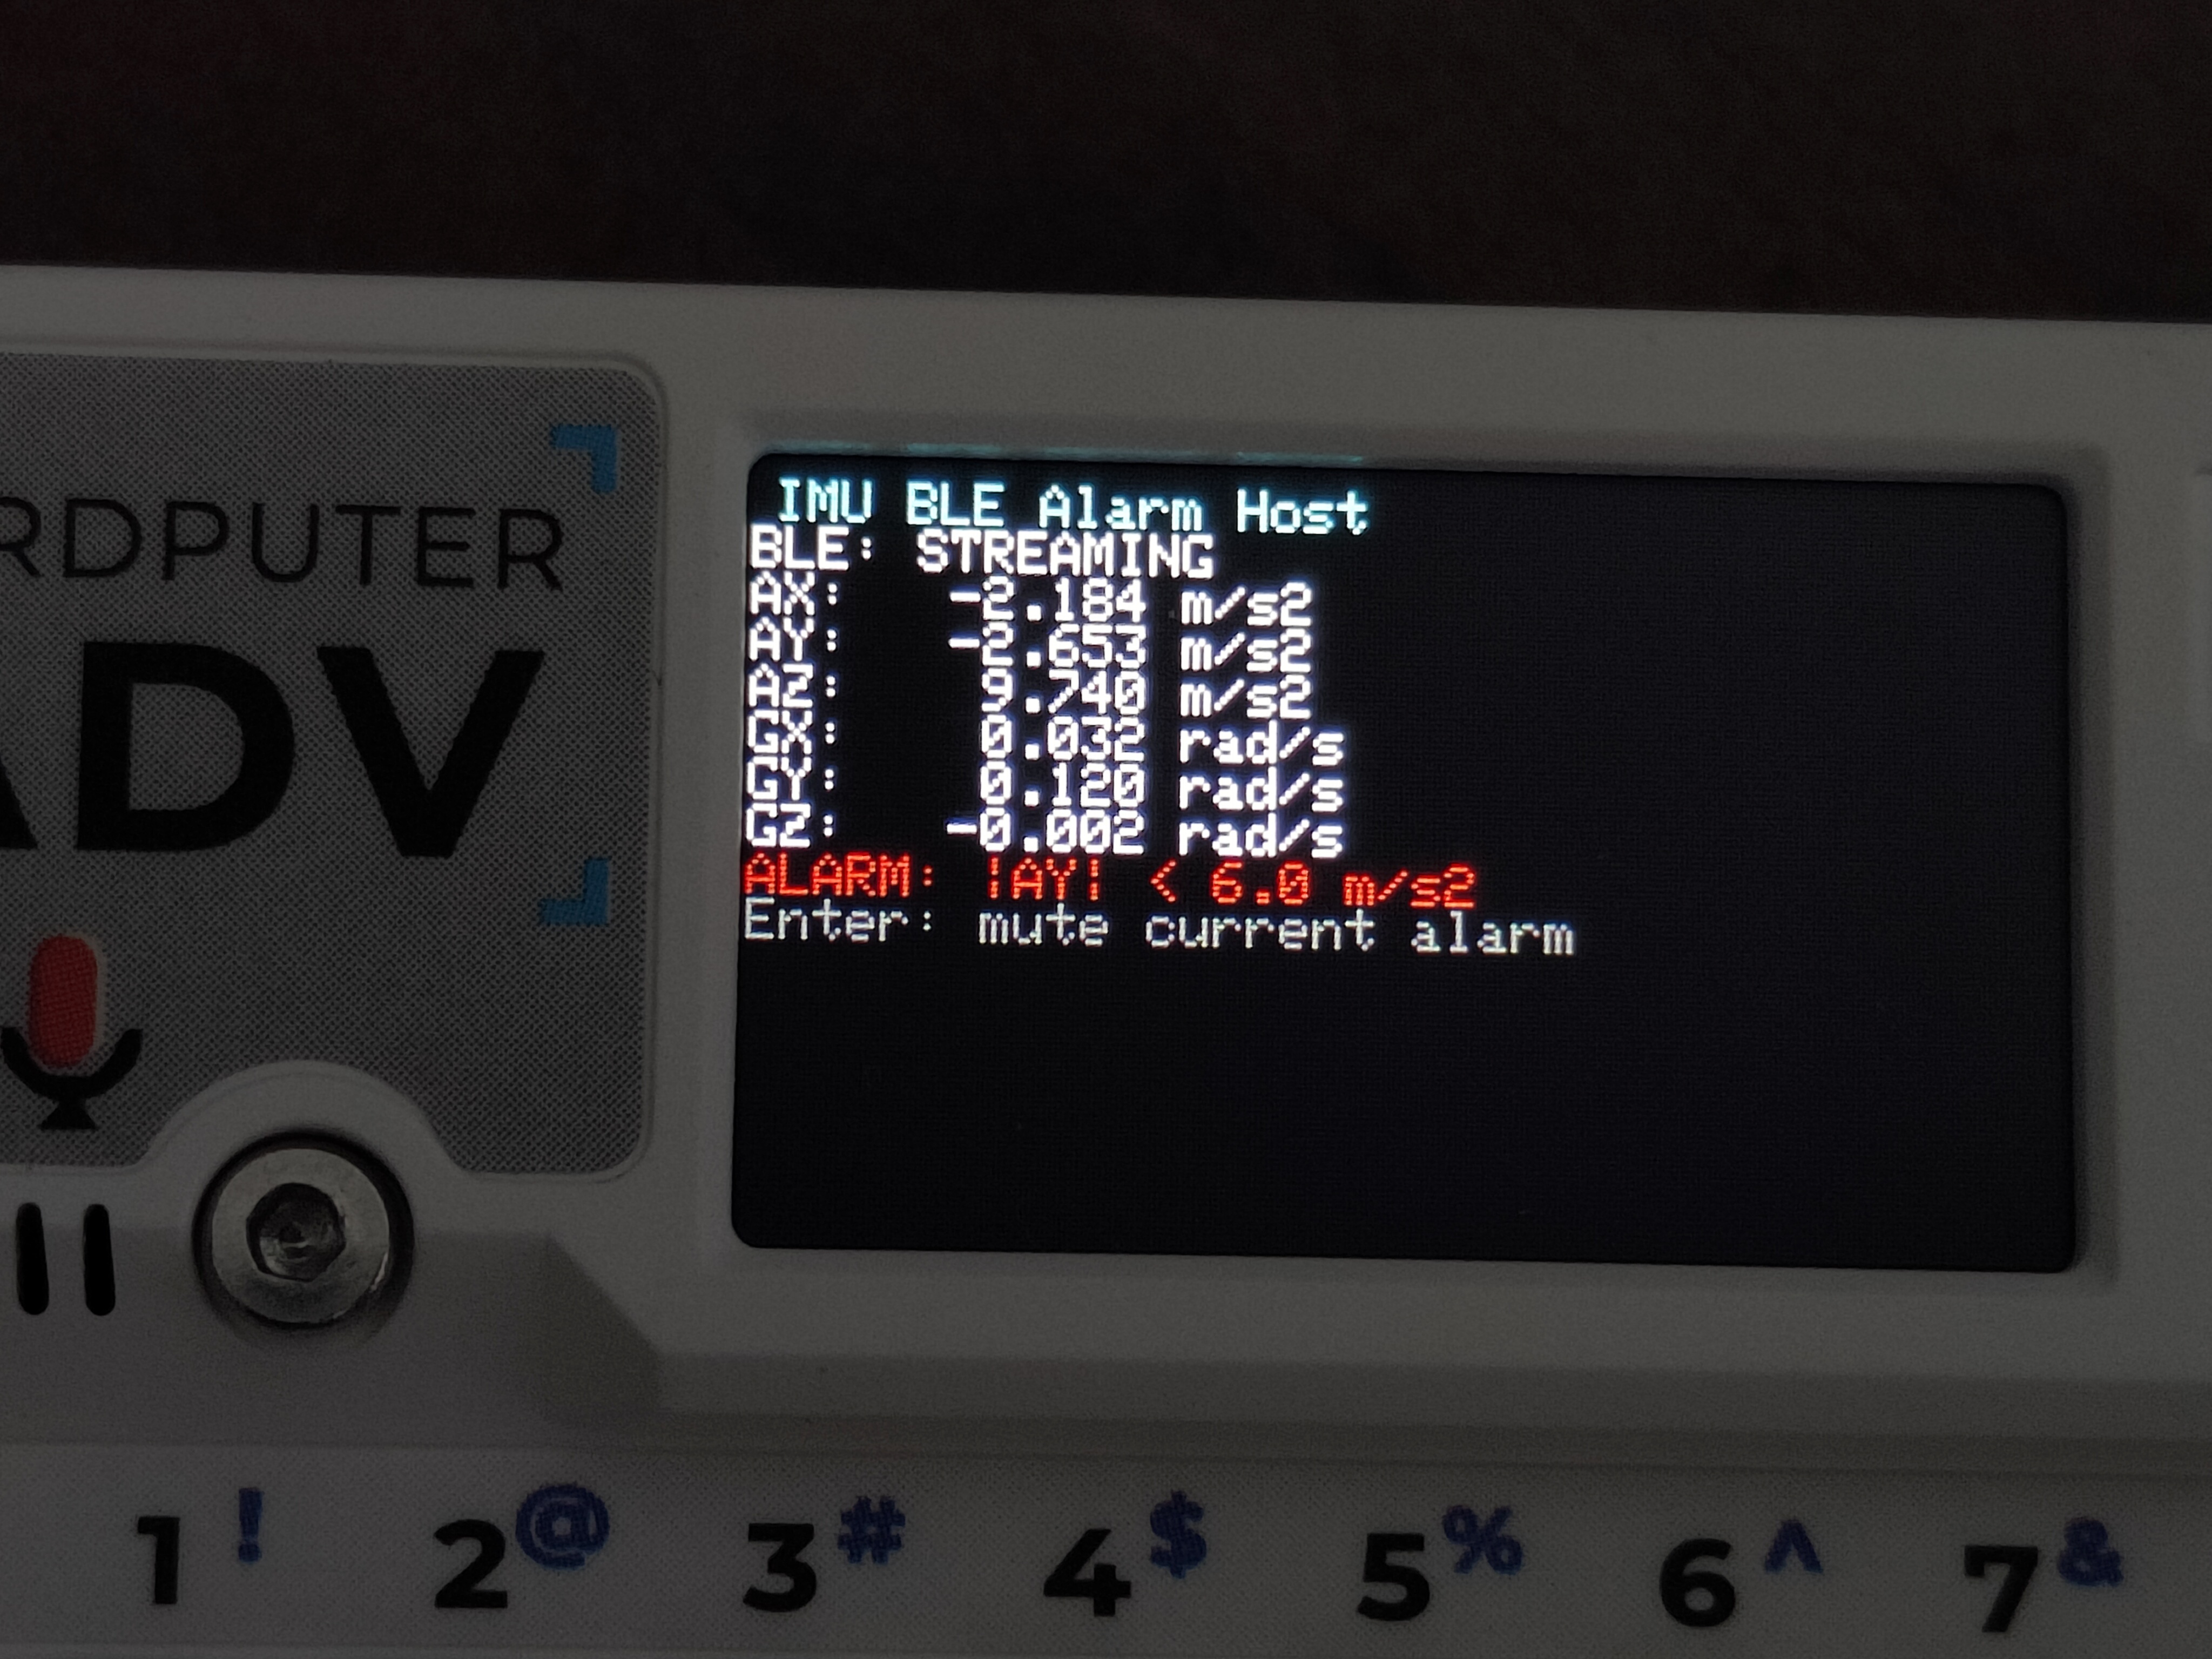
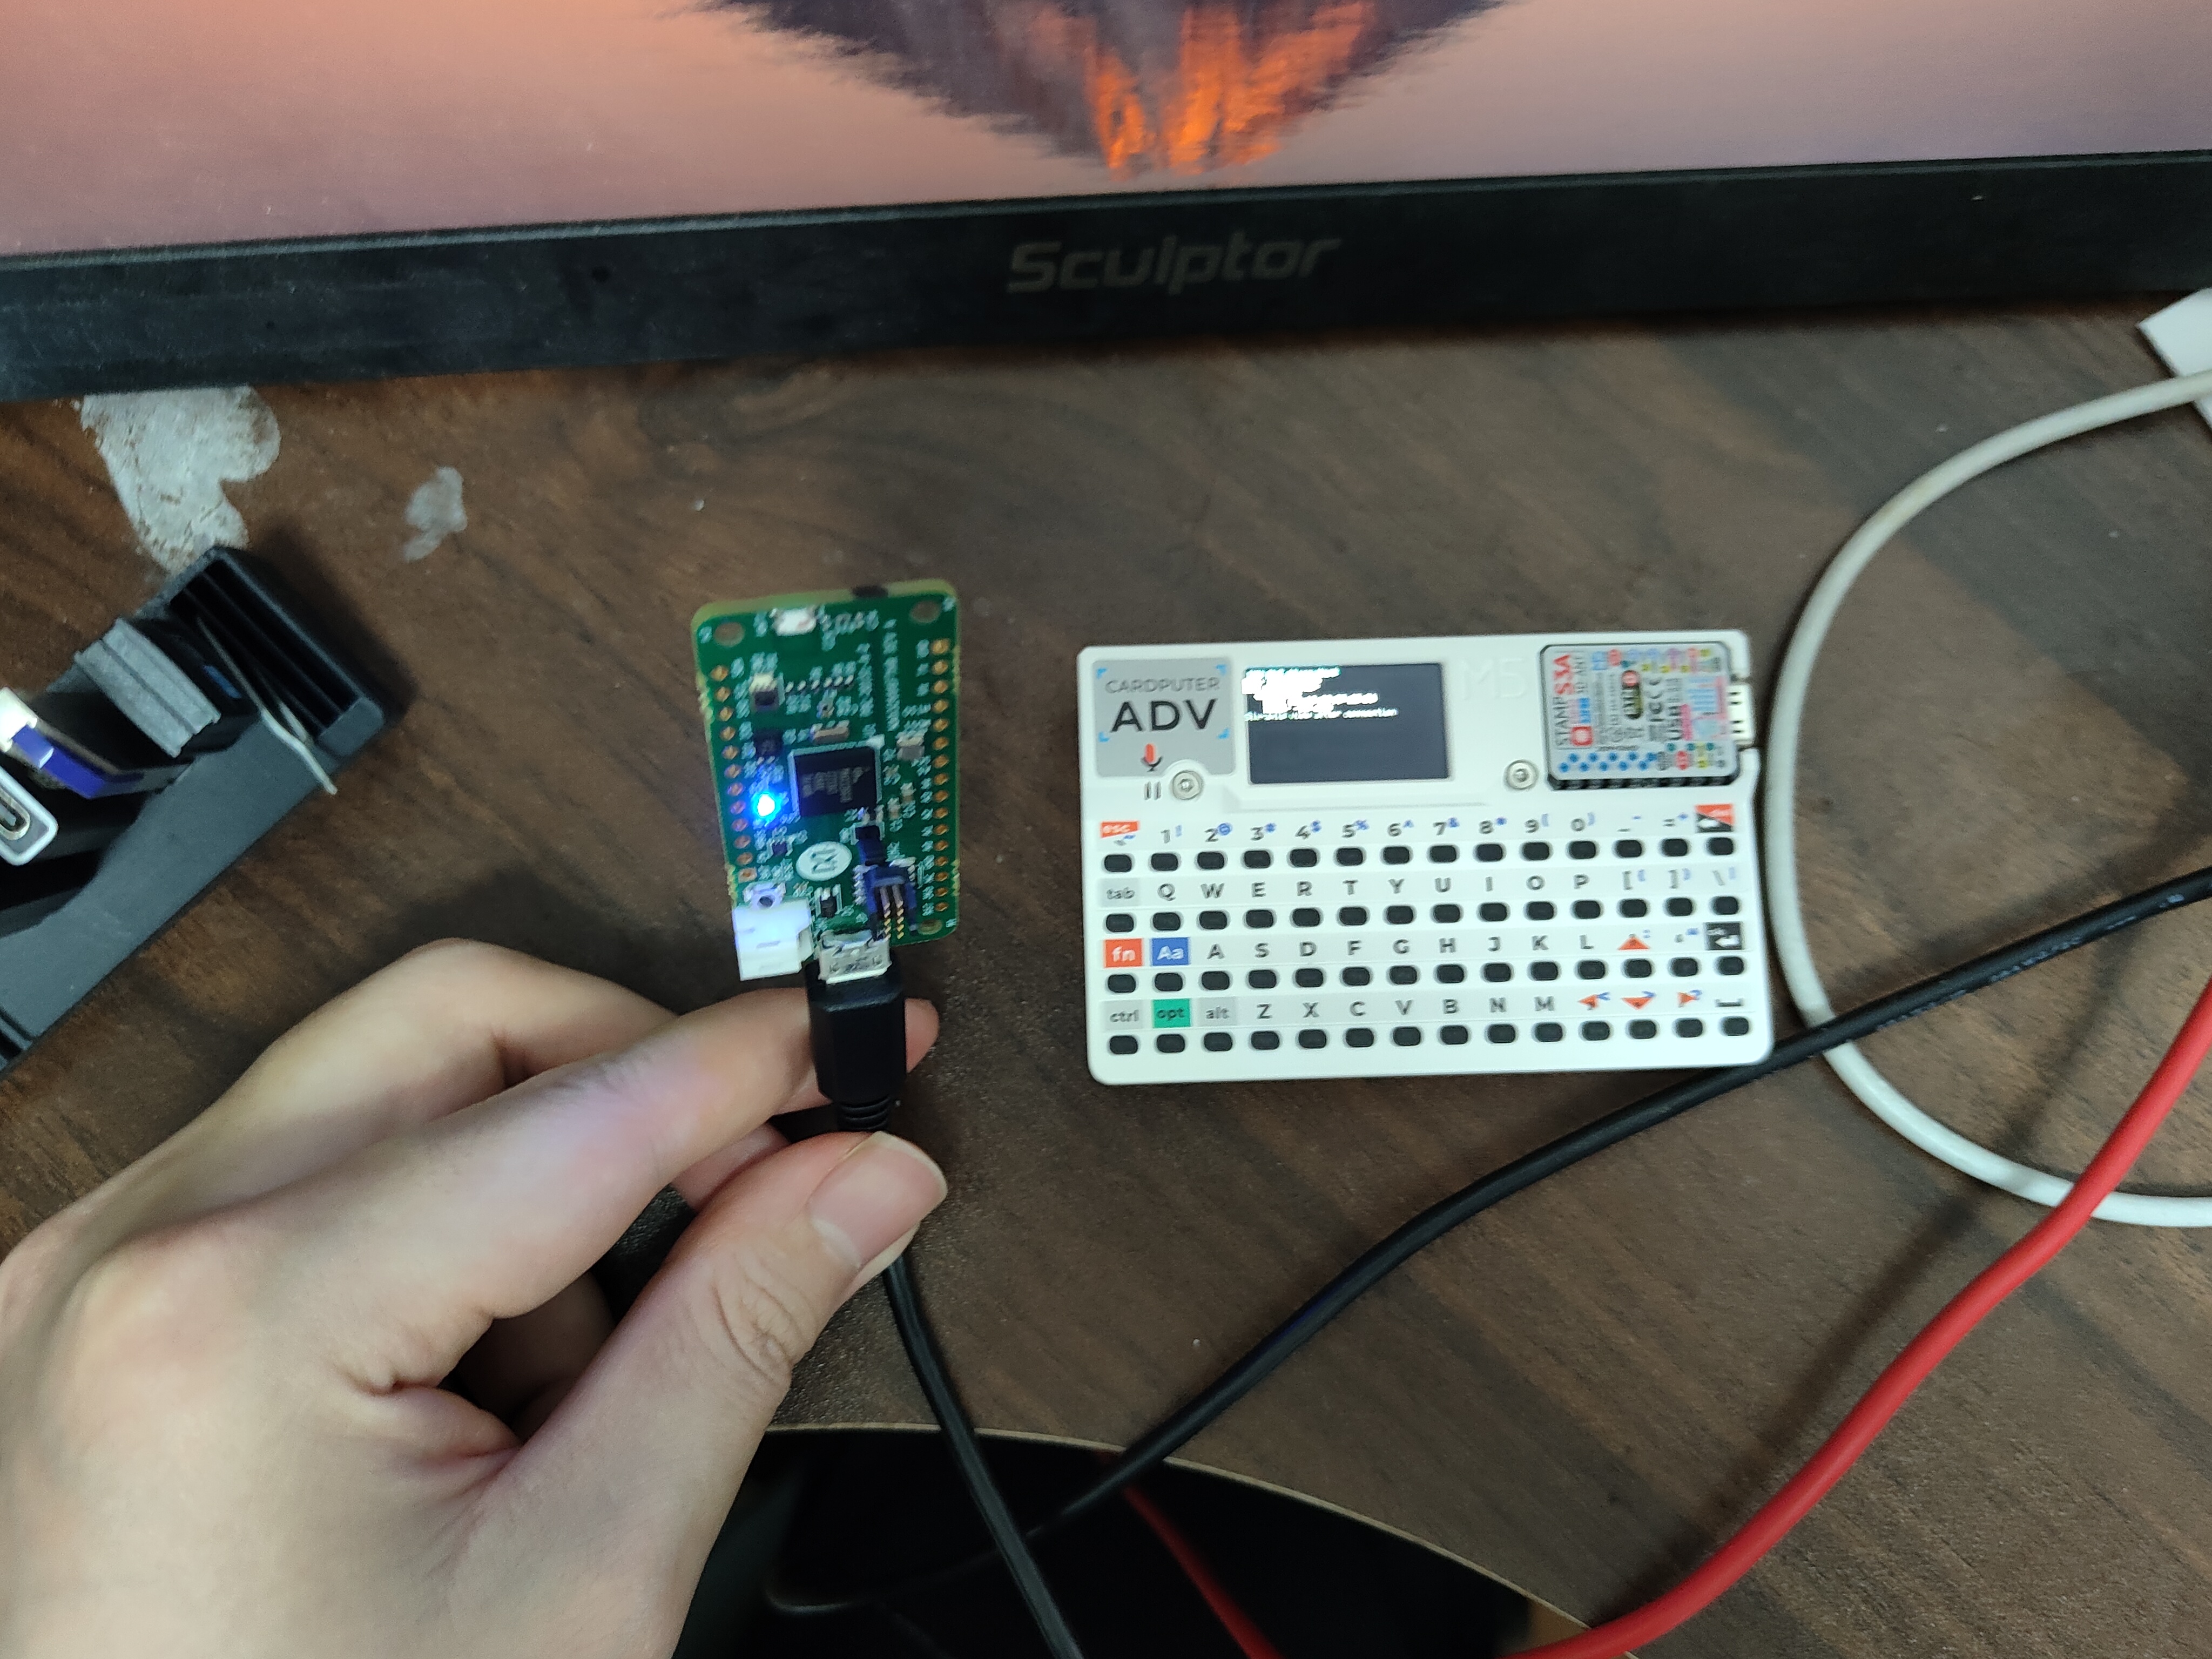
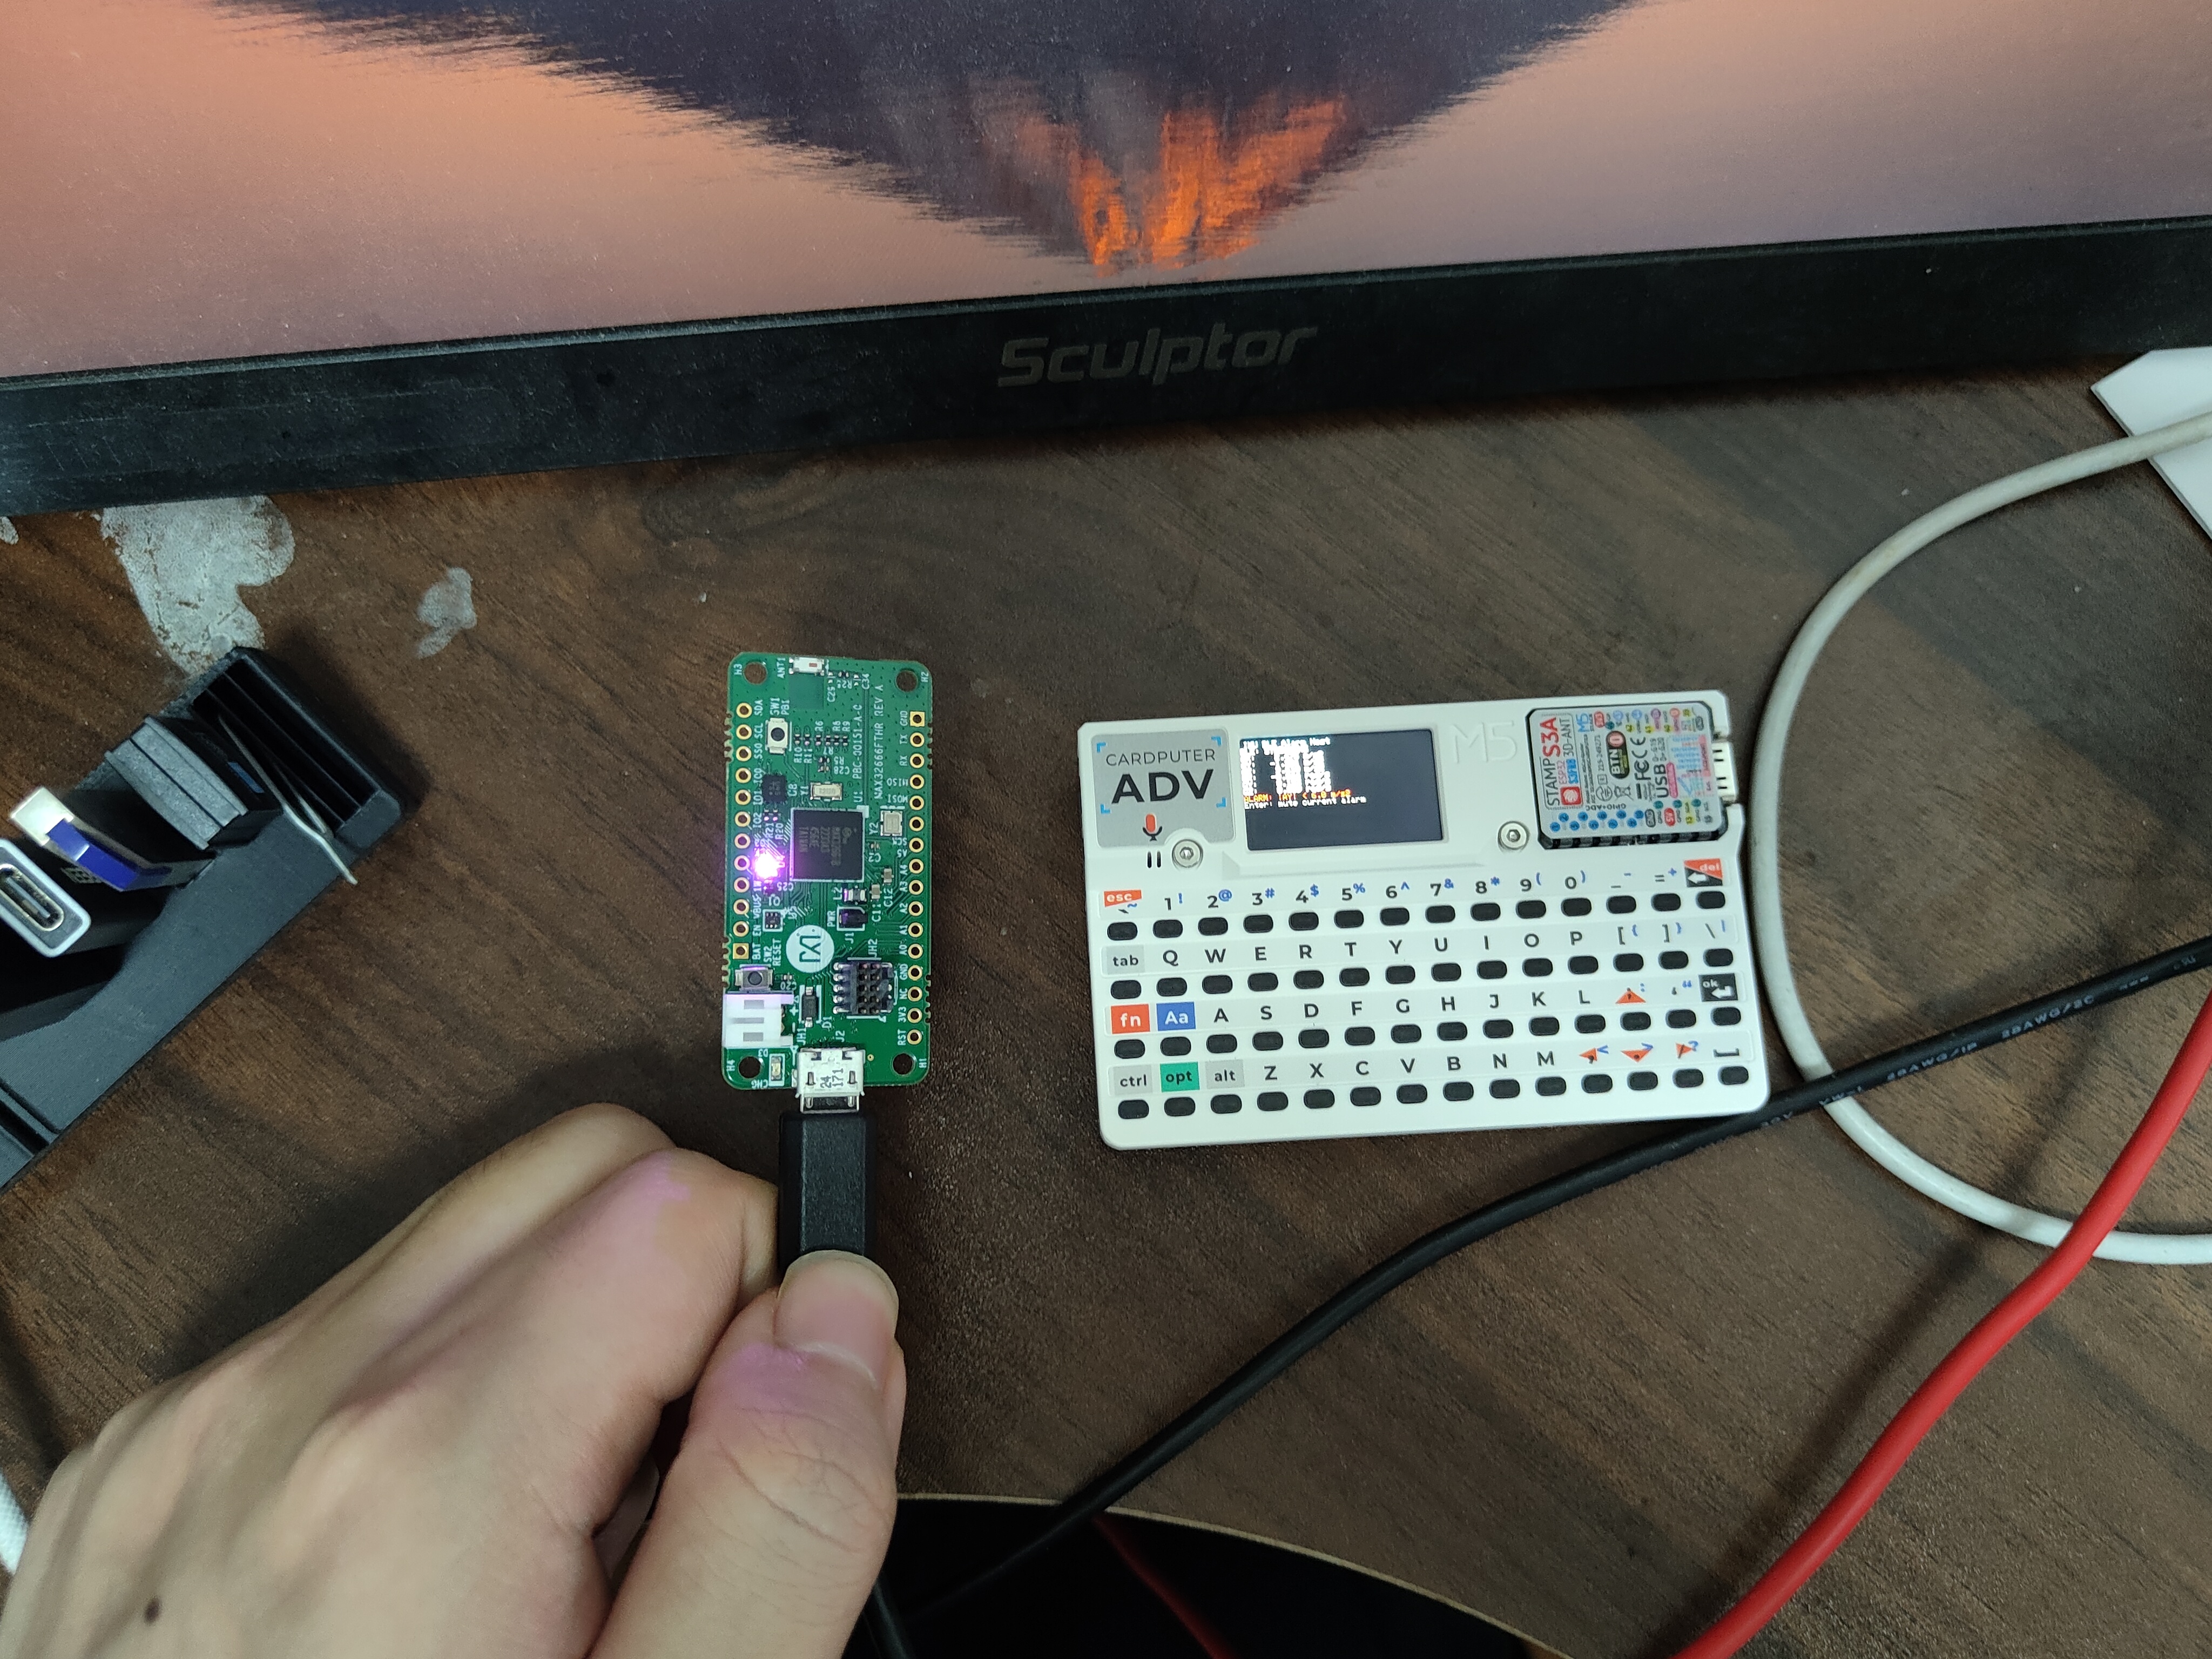
50 Hz 的实际持续频率、最终刷写镜像标识、平放及多角度倾斜时的 Pitch/Roll 读数,需要在连接目标硬件后以 RTT/串口和屏幕观察记录。构建成功与静态测试不能替代这一步物理验收;后续验收应确认 I2C 采样健康、20 ms 更新节奏、BLE 有效帧连续性,以及屏幕角度会随静态倾斜方向改变。
6. 遇到的难点与解决方法
第一个难点是 BLE 特征长度超过默认 ATT MTU 23 时,普通 GATT Read 只能取得部分数据。解决方案是 Cardputer 在无 CCCD 条件下使用 long-read / Read Blob 聚合完整 28 字节,而不是把截断数据当成有效 IMU 帧。第二个难点是传感器总线异常不能用合成数据掩盖。程序仅对短暂 E_BUSY 做有限重试,初始化或读取失败会维持 LED 熄灭、记录 RTT 信息并停止发布新数据。
第三个难点是姿态角公式看似简单,却容易出现轴方向、零向量和动态加速度的误解。项目将公式封装为独立模块,用水平与正负 90 度向量测试符号和角度范围,并在无效输入时明确返回不可用。第四个难点是 CFS 生成的配置文件与人工维护代码并存。为避免生成操作覆盖项目设置,将 Cordio、源文件清单和安全边界保存在应用自有的 project.mk,而不是依赖可再生成的配置内容。
7. 心得体会、意见与建议
这次活动使我认识到嵌入式项目的“能编译”只是开始。完整交付必须分别说明源码检查、主机测试、固件构建、烧录读回、启动运行、无线收包和实物观察分别证明什么。特别是 BLE 项目中,调用通知 API 不等于空口已经收到数据;必须从 Central 的有效帧、统计或日志中取得独立证据。
项目也说明了先固定数据协议再扩展功能的价值。稳定的 type-01 六轴帧使采样频率、显示界面和姿态算法能够独立演进。后续若要提高动态姿态质量,可在不改变基础采集链路的前提下增加互补滤波或卡尔曼滤波,并明确校准方法、安装坐标变换和角度精度指标。建议活动方在题目说明中同时接受 LCD、OLED 和 PC 显示等实际可观察的终端,或者进一步给出对显示类型、采样频率测量方法和实物验收照片的统一标准,以便参赛者将重点放在可重复验证的工程结果上。

 timo
 无言的朝圣
 小丸子
