
一、所选任务
所选任务:赛道二“智能感知”——入门级题目2:姿态监测终端。
本项目以 MAX32655FTHR 为主控开发板,使用 MPU6050 六轴传感器采集三轴加速度和三轴角速度,实时计算俯仰角、横滚角和相对偏航角,并通过 SSD1306 OLED 显示姿态数据。当倾斜角度超过设定阈值时,程序在 10 ms 内控制有源蜂鸣器和板载红色 LED 报警。项目的目标采样率为 100 Hz,高于题目要求的 50 Hz。
二、项目描述
本项目设计并实现了一套小型姿态监测终端。系统上电后先进行传感器零偏校准,再进入 100 Hz 主循环。每轮循环读取MPU6050的14字节数据,包括三轴加速度、温度和三轴角速度;随后将原始数据换算为重力加速度g与角速度°/s,并扣除开机校准得到的零偏。程序使用加速度分量计算俯仰角和横滚角,使用 Z 轴角速度积分计算相对偏航角,再把姿态数据分别发送到OLED和串口。
当俯仰角或横滚角超过 60°、三轴合成角速度超过 200°/s,或者姿态角相对上一次采样发生超过 25°的异常跳变时,程序立即将报警标志置为1,并控制P024输出低电平打开蜂鸣器,同时点亮红色 LED。
项目最终实现的主要指标如下:
1.姿态采样率:100 Hz,采样周期 10 ms
2.显示内容:俯仰角、横滚角、相对偏航角
3.倾斜报警阈值:默认 60°
4.报警检测周期:10 ms,远小于 1 秒要求
三、硬件介绍
1. MAX32655FTHR主控板
MAX32655FTHR是Analog Devices 推出的Feather规格开发板,主控芯片为MAX32655,内部包含Arm Cortex-M4内核和多个低功耗外设。本项目中,MAX32655FTHR 负责MPU6050数据采集、姿态解算、OLED 显示、串口通信和蜂鸣器控制。
2. MPU6050六轴传感器
MPU6050集成三轴加速度计和三轴陀螺仪,可通过I2C接口输出六轴原始数据。本项目使用GY-521模块,供电电压为3.3 V,AD0接地后器件地址为0x68。加速度量程设置为±2g;陀螺仪量程设置为±250°/s。
3. SSD1306 OLED
显示部分采用0.96 英寸、128×64分辨率的SSD1306四针OLED模块。模块使用3.3 V供电,I2C地址为0x3C,与MPU6050共用P030和P03 总线。OLED用于显示“俯仰”“横滚”“偏航”以及对应角度值,便于脱离电脑进行现场观察。
4. 有源蜂鸣器和红色LED
报警输出采用低电平触发的有源蜂鸣器,控制引脚为P024。正常时P024输出高电平,蜂鸣器关闭;报警时 P024 输出低电平,蜂鸣器立即鸣叫。同时程序点亮 MAX32655FTHR 的红色LED,形成声音和视觉双重报警。
四、设计思路
系统总体采用“主控板 + 六轴传感器 + 本地显示 + 声光报警 + 串口调试”的结构。
MPU6050负责采集运动数据,MAX32655FTHR负责姿态计算和逻辑控制,SSD1306负责本地显示,蜂鸣器和红色LED负责超限报警,DAPLink虚拟串口用于输出调试数据。
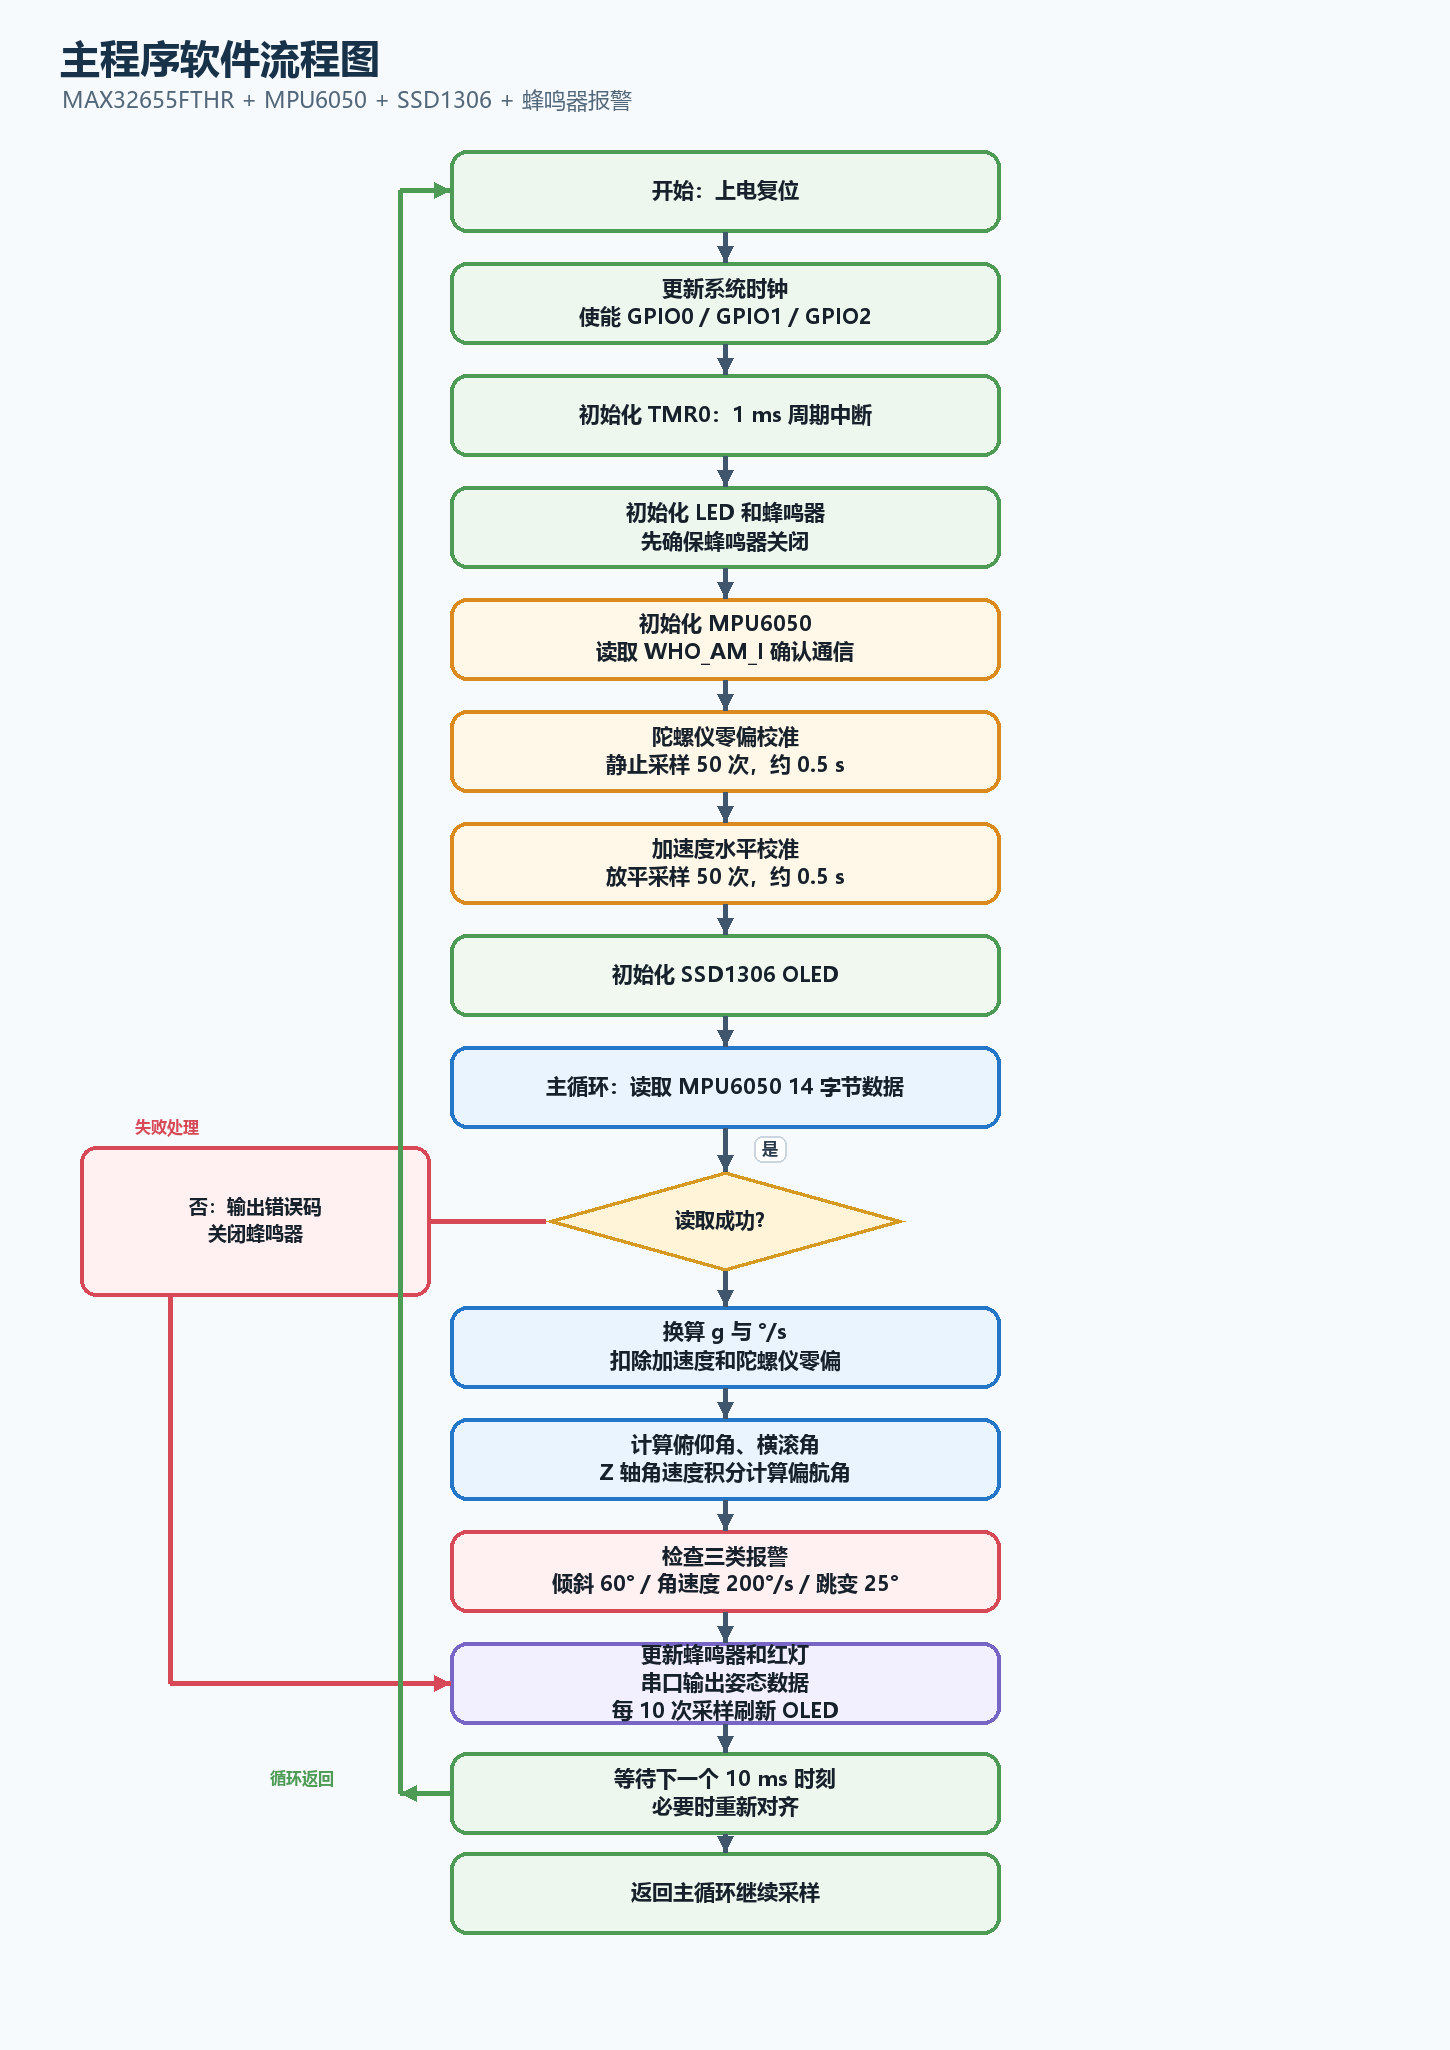
系统设计框图如图所示:
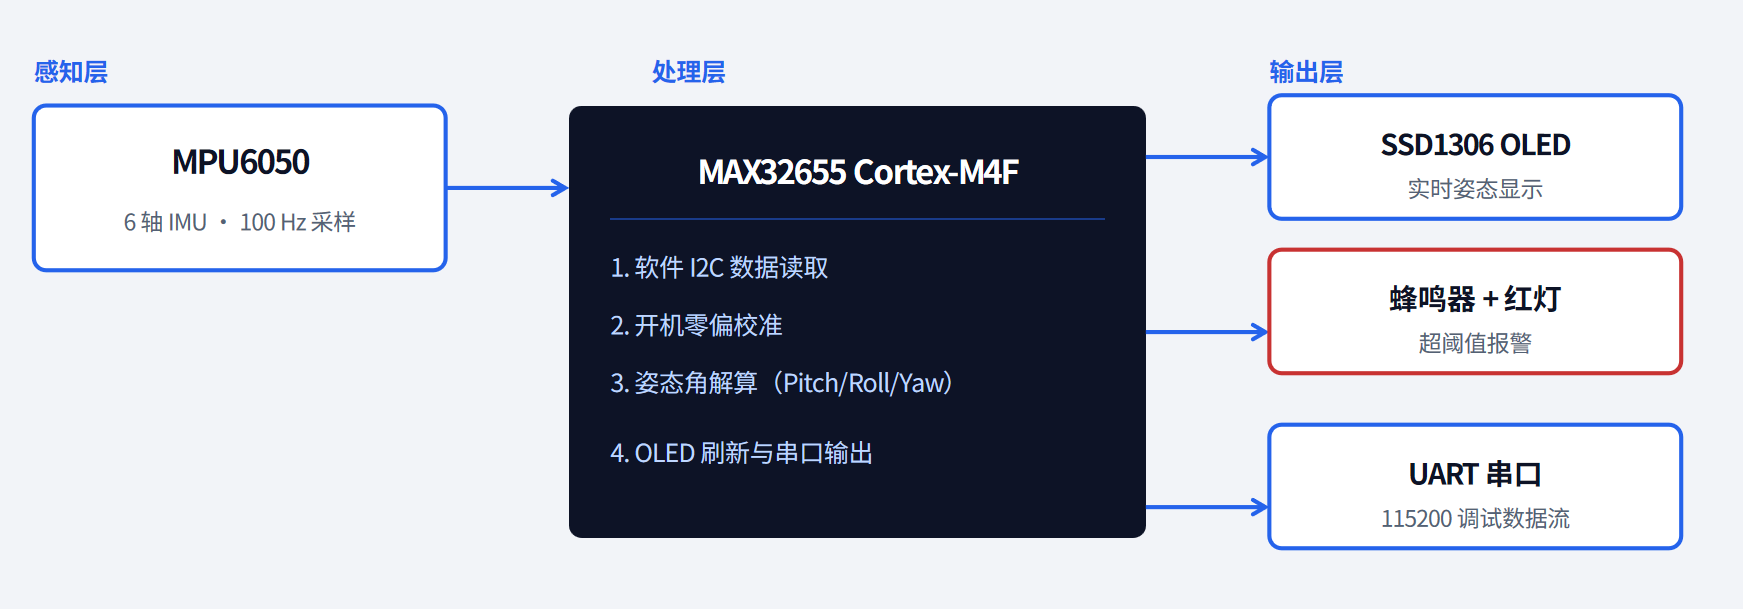
五、调试及代码说明
项目使用Analog Devices的CodeFusion Studio 2.3.0完成开发。CodeFusion Studio是基于Visual Studio Code的嵌入式开发环境,集成了工程管理、MSDK驱动库、System Planner、Arm GNU编译工具链、OpenOCD/GDB调试、程序烧录和串口终端等功能。
1.使用cfs选择目标开发板为MAX32655FTHR,目标芯片为MAX32655。
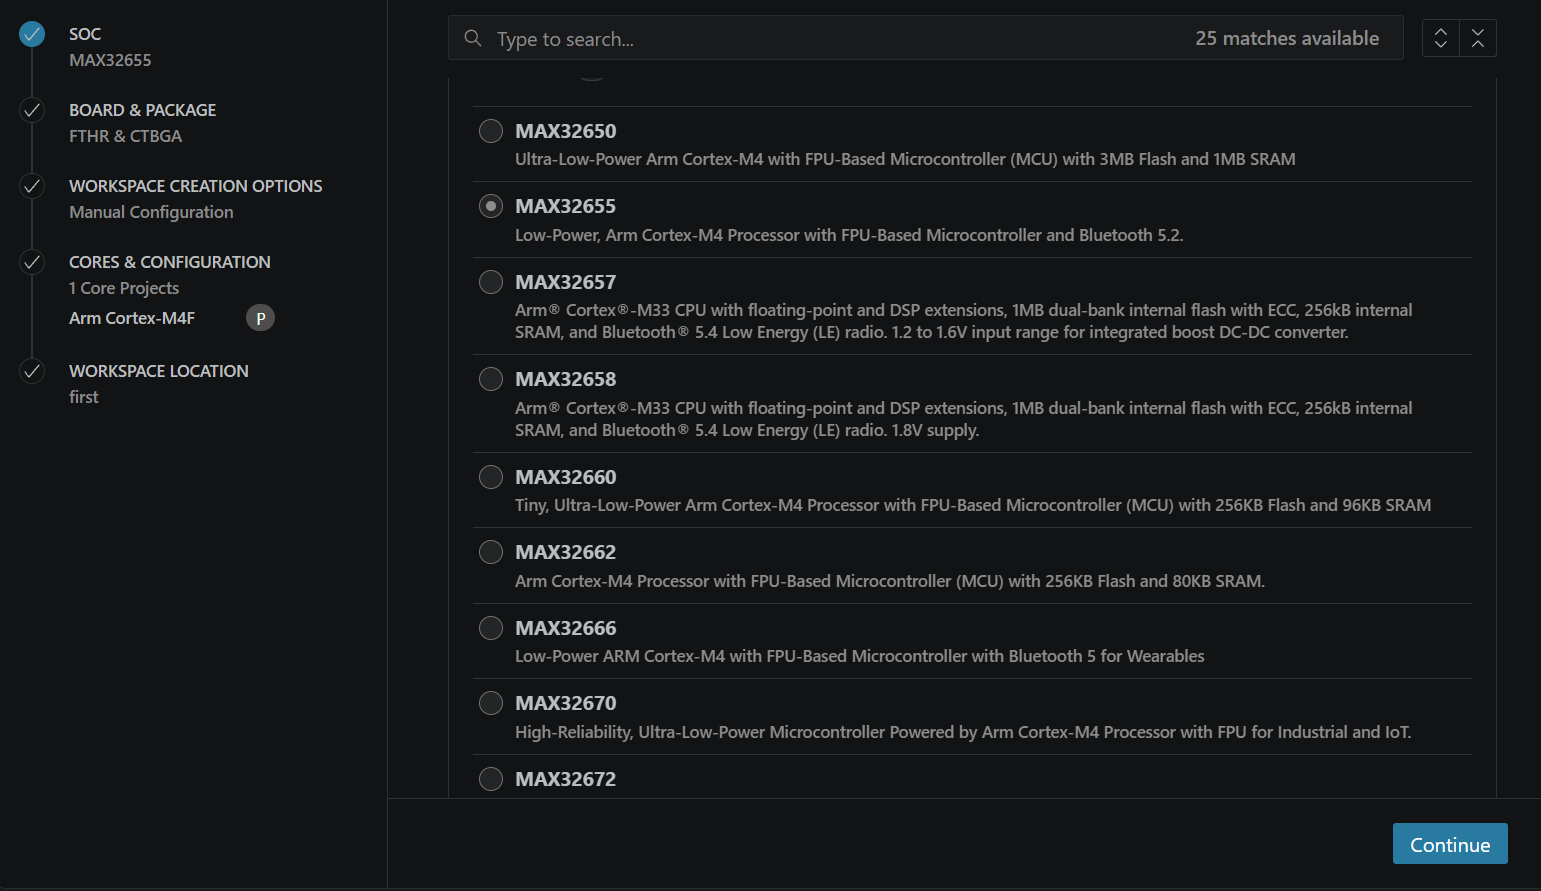
2.使用CodeFusion Studio打开工程并编写main.c 、MPU6050驱动、软件I2C驱动和SSD1306驱动。
3.使用CFS中的build生成CM4.elf。
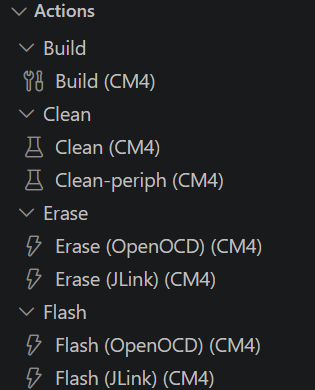
并通过Flash&Run进行烧录。
主要代码:
程序开头定义了主要参数。采样周期是10 ms,因此采样率是100 Hz;倾斜报警阈值是60°;角速度报警阈值是200°/s;姿态单次跳变报警阈值是25°。蜂鸣器连接在P024,采用低电平触发。
#define BUZZER_PORT MXC_GPIO0
#define BUZZER_PIN  MXC_GPIO_PIN_24
#define BUZZER_ACTIVE_HIGH 0
#define SAMPLE_PERIOD_MS 10u

#define TILT_ALARM_DEG 60.0f  //倾斜角超过60度
#define GYRO_ALARM_DPS 200.0f //角速度超过200
#define JUMP_ALARM_DEG 25.0f  //姿态单次跳变超过25度

#define FILTER_ALPHA 0.98f
#define ACCEL_SCALE 16384.0f
#define GYRO_SCALE  131.0f

#define DEG_TO_RAD (3.14159265f / 180.0f)
报警时,P024 输出低电平打开蜂鸣器,同时点亮红色LED;报警解除后,P024 恢复高电平并熄灭红灯。
static void buzzer_on(void)
{
#if BUZZER_ACTIVE_HIGH
    MXC_GPIO_OutSet(BUZZER_PORT, BUZZER_PIN);
#else
    MXC_GPIO_OutClr(BUZZER_PORT, BUZZER_PIN);
#endif
    LED_On(LED_RED);
}

static void buzzer_off(void)
{
#if BUZZER_ACTIVE_HIGH
    MXC_GPIO_OutClr(BUZZER_PORT, BUZZER_PIN);
#else
    MXC_GPIO_OutSet(BUZZER_PORT, BUZZER_PIN);
#endif
    LED_Off(LED_RED);
}
程序启动后会进行两次校准。陀螺仪校准连续采集50次数据,每次间隔10 ms,总时间约0.5秒,通过平均值消除陀螺仪零偏。加速度水平校准同样采集50次,用于消除X、Y轴在水平状态下的零偏,提高姿态角计算精度。
static void gyro_bias_calibrate(float *bx, float *by, float *bz)
{
    const int N = 50;
    long sx = 0, sy = 0, sz = 0;
    int ok = 0;
    mpu6050_data_t d;


    printf("Calibrating gyro bias, keep the board still...\n");


    for (int i = 0; i < N; i++) {
        if (MPU6050_ReadSensor(&d) == E_NO_ERROR) {
            sx += d.gyro_x;
            sy += d.gyro_y;
            sz += d.gyro_z;
            ok++;
        }
        MXC_Delay(MXC_DELAY_MSEC(10));
    }


    if (ok > 0) {
        *bx = (float)sx / (float)ok / GYRO_SCALE;
        *by = (float)sy / (float)ok / GYRO_SCALE;
        *bz = (float)sz / (float)ok / GYRO_SCALE;
    }
}

static void accel_level_calibrate(void)
{
    const int N = 50;
    float sx = 0.0f, sy = 0.0f;
    int ok = 0;
    mpu6050_data_t d;


    printf("Calibrating level offset, keep the board flat and still...\n");


    for (int i = 0; i < N; i++) {
        if (MPU6050_ReadSensor(&d) == E_NO_ERROR) {
            sx += d.accel_x / ACCEL_SCALE;
            sy += d.accel_y / ACCEL_SCALE;
            ok++;
        }
        MXC_Delay(MXC_DELAY_MSEC(10));
    }


    if (ok > 0) {
        g_ax_off = sx / (float)ok;
        g_ay_off = sy / (float)ok;
    }
    printf("Level offset: ax=%+.4f ay=%+.4f g\n", (double)g_ax_off, (double)g_ay_off);
}
三种报警逻辑
//条件1:俯仰角或横滚角超过60°
if ((fabsf(g_pitch) > TILT_ALARM_DEG) || (fabsf(g_roll) > TILT_ALARM_DEG)) {
                alarm = 1;
            }

            //条件2:三轴合成角速度过大
            float gyro_mag = sqrtf(gx * gx + gy * gy + gz * gz);
            if (gyro_mag > GYRO_ALARM_DPS) {
                alarm = 1;
            }


            //条件3:本次姿态角相对上一次跳变过大
            float dp = fabsf(g_pitch - g_pitch_prev);
            float dr = fabsf(g_roll - g_roll_prev);
            if ((dp > JUMP_ALARM_DEG) || (dr > JUMP_ALARM_DEG)) {
                alarm = 1;
            }
六 、实物演示
这是初始板子放平的运行状态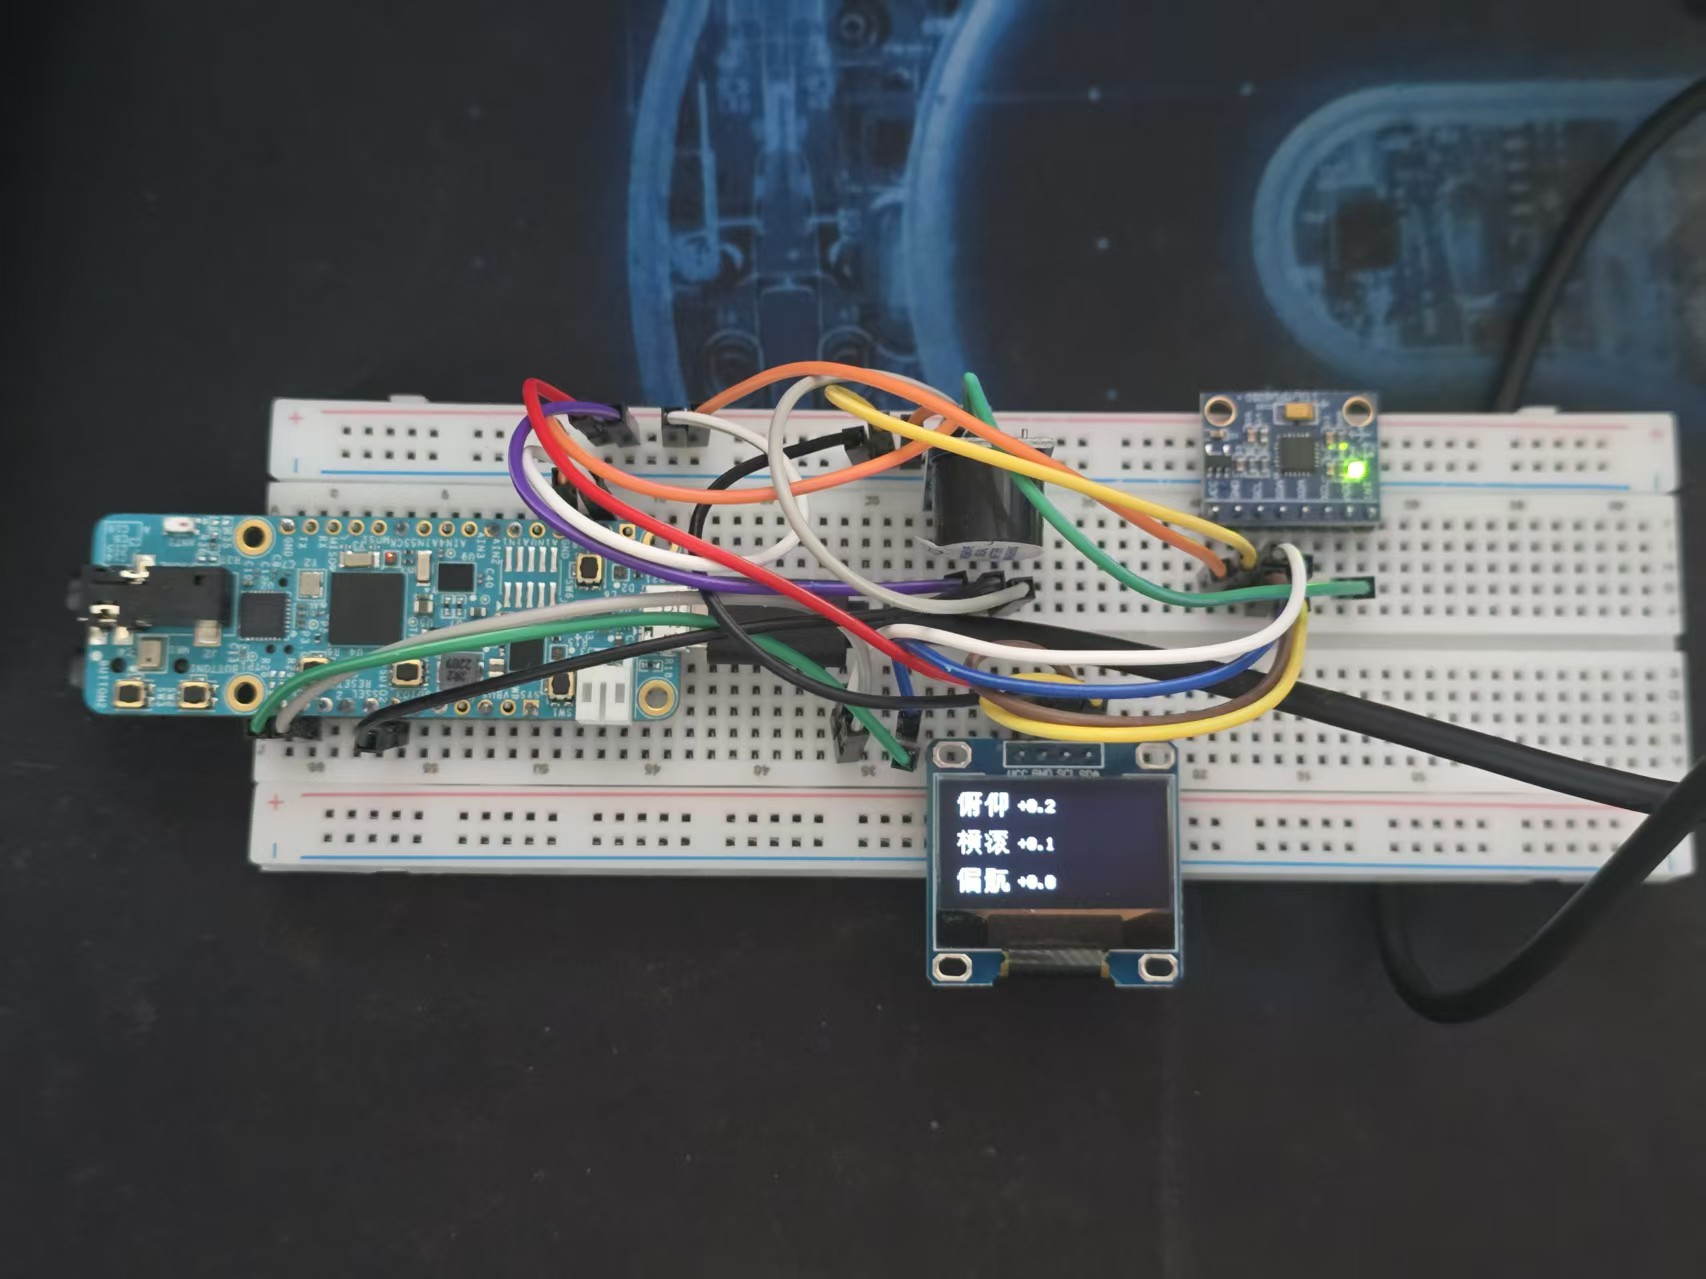
这是板子超过60°的运行状态,可以看到led闪红动,oled显示,蜂鸣器开始报警
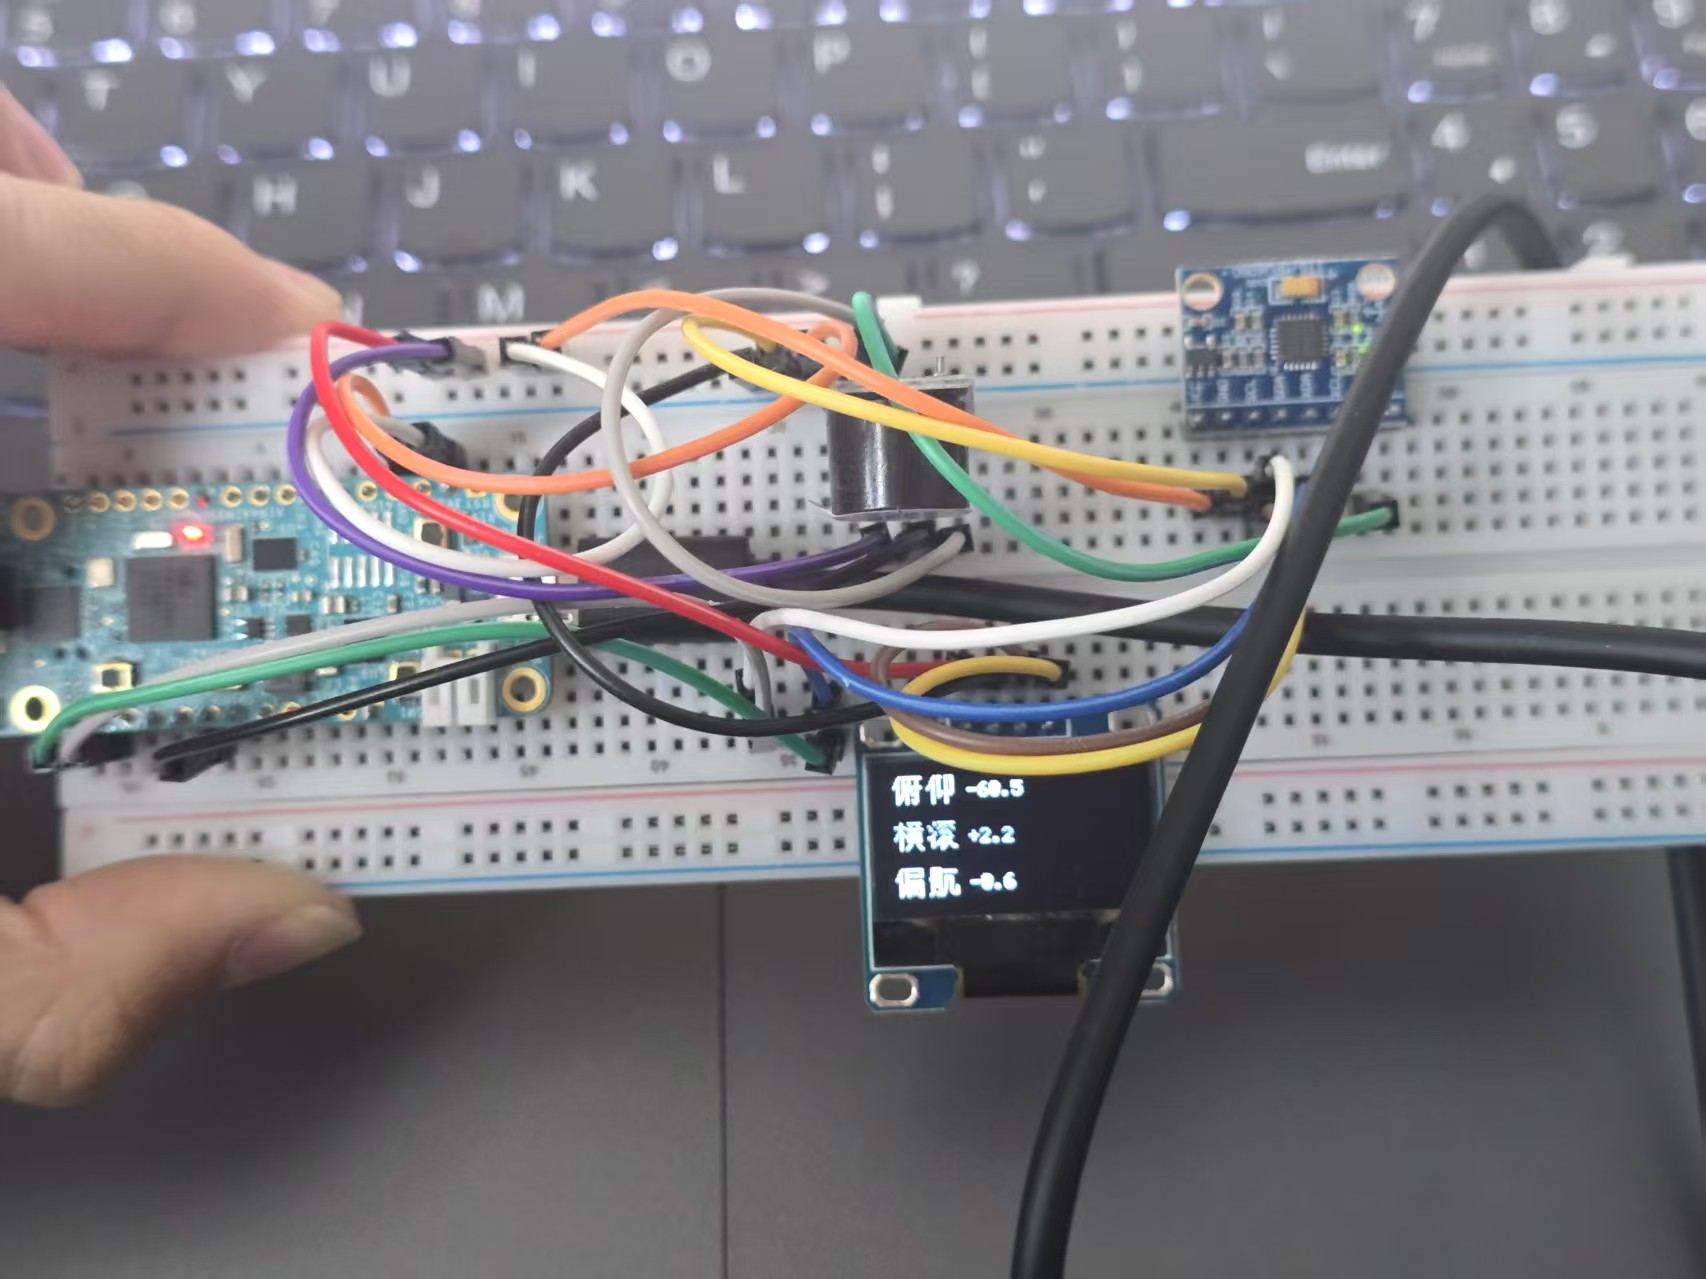
恢复水平后,报警自动解除。
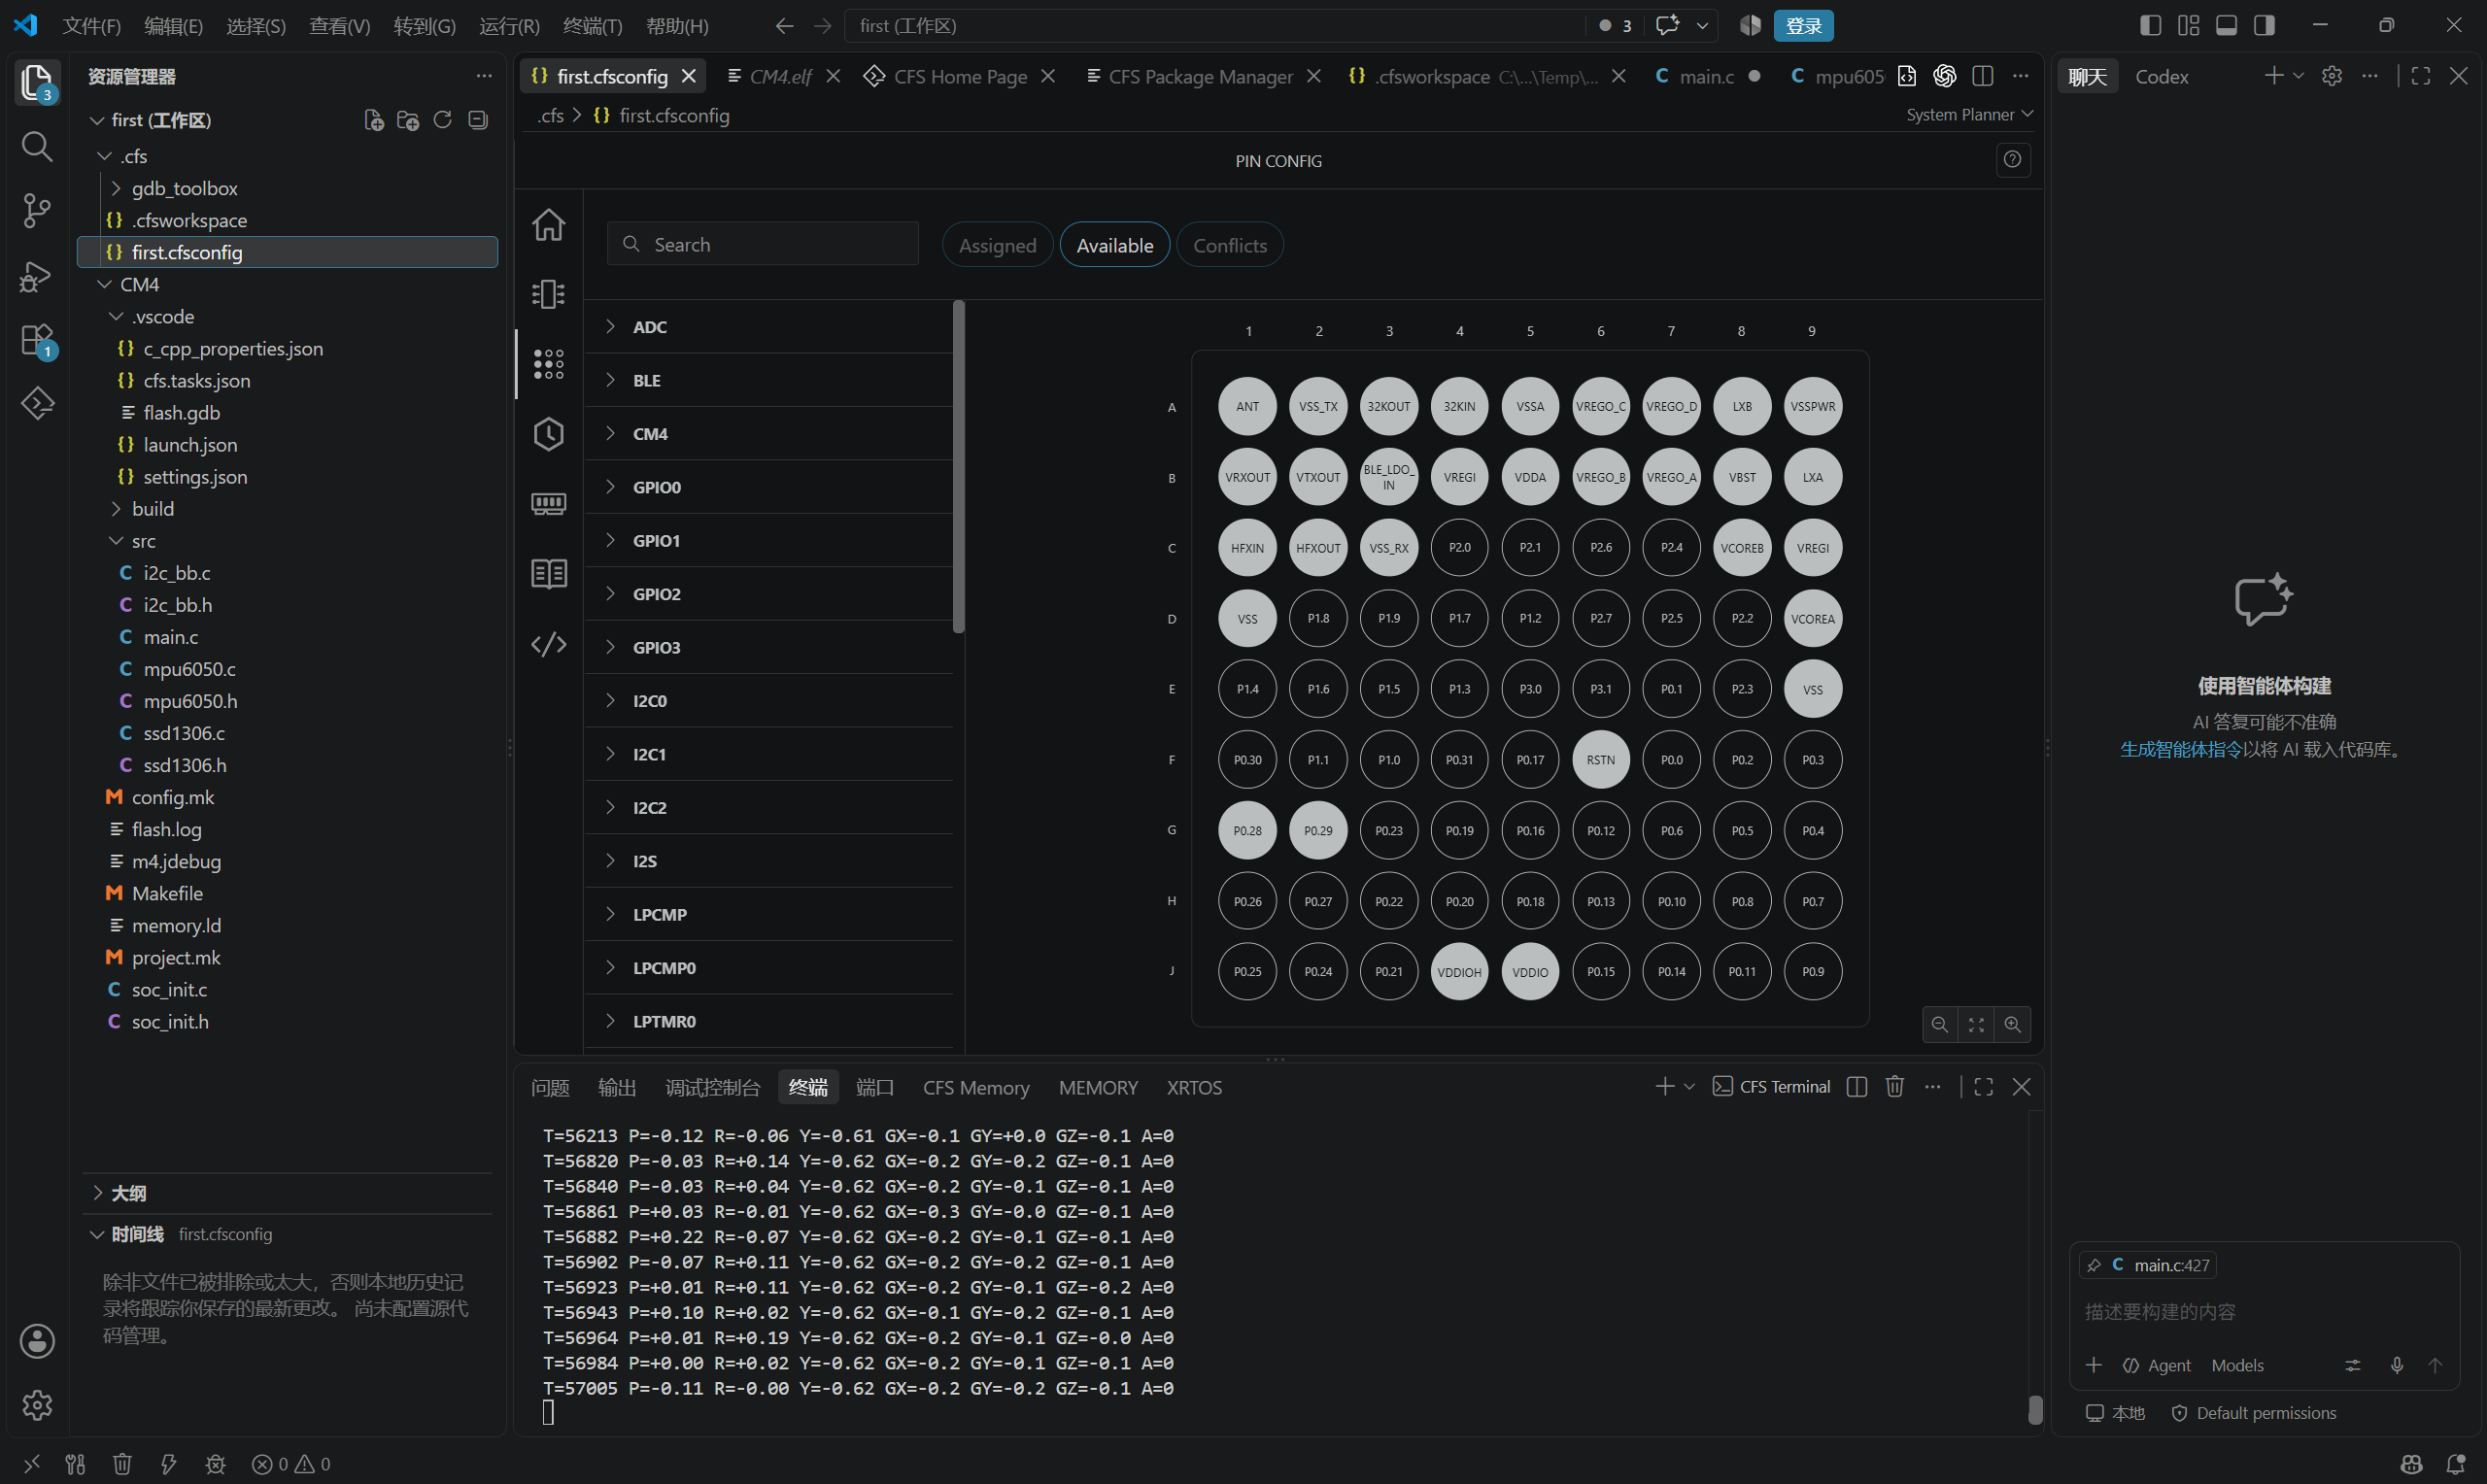
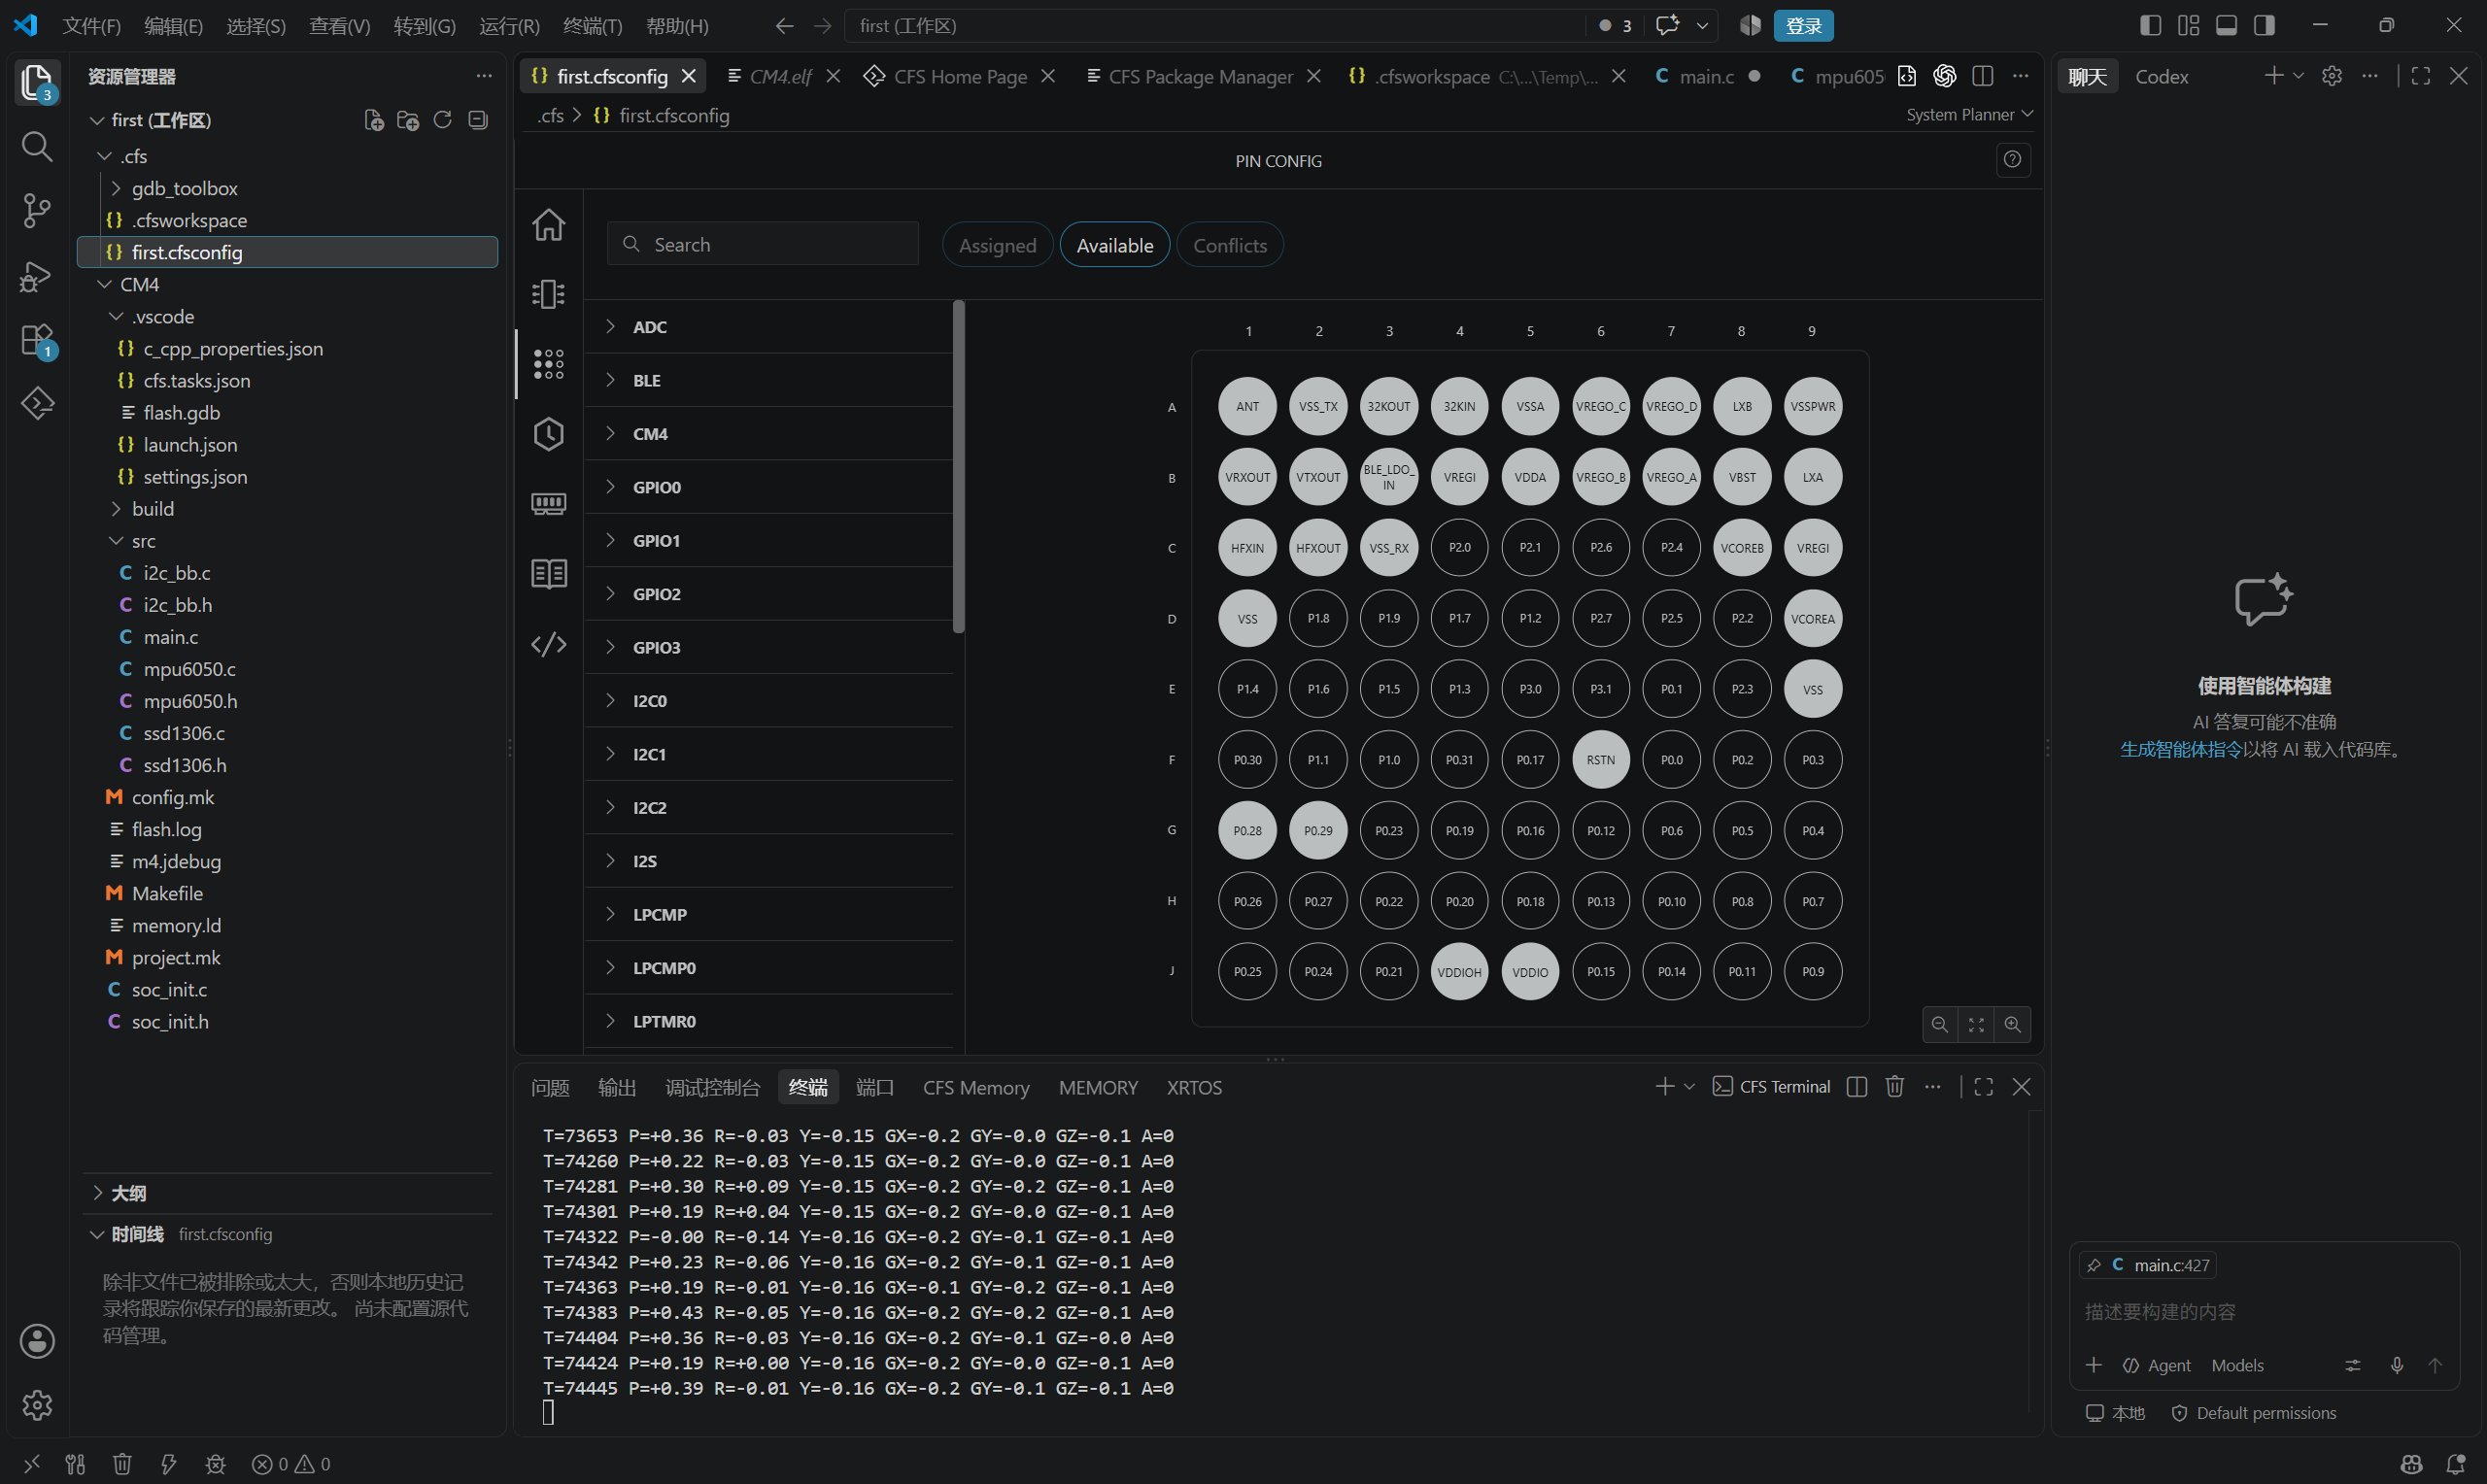
这是CodeFusion Studio串口窗口显示数据的截图
七、遇到的难点及解决方法
1.蜂鸣器一直响
最初的蜂鸣器模块触发电平与程序假设不一致,导致报警输出逻辑相反,上电后持续鸣叫。解决方法是确认模块为低电平触发,把 `BUZZER_ACTIVE_HIGH` 设置为0,并在初始化阶段主动输出关闭电平。更换合适的蜂鸣器模块后,报警和复位逻辑均恢复正常。
2.OLED无法点亮
OLED调试中遇到模块供电电平和初始化命令长度问题。解决方法是让 OLED使用3.3 V供电,同时把GPIO电平设置为 VDDIOH,保证I2C高电平满足模块识别要求;并修复OLED初始化命令发送长度,确保最后的开显示命令能够正确送达。
心得体会:
通过本次项目,我完成了从硬件接线、CodeFusion Studio工程建立、驱动编写、烧录调试到姿态算法验证的完整流程。最初认为传感器只要接线正确就能直接输出角度,但实际调试中发现,GPIO复用、I2C上拉电平、供电电压、传感器零偏和调试器虚拟串口都会影响最终结果。这个过程让我认识到嵌入式开发必须同时具备软件逻辑分析能力和硬件测量、排除故障能力。
CodeFusion Studio给我留下了较深的印象。它把工程配置、代码编辑、编译、烧录、GDB 调试和串口终端集中在一个环境中,尤其是通过断点和变量观察,可以直接确认姿态角、陀螺仪零偏和采样状态,比只依赖串口打印更高效。通过CFS完成任务,也让我熟悉了MAX32655FTHR的工程组织方式和MSDK驱动调用方法。

 ershaoye
 无言的朝圣奈奎斯特不稳定
