
一、硬件和项目介绍
MAX32690EVKIT 基于 Analog Devices MAX32690 微控制器(Arm Cortex-M4F 核心),适合验证低功耗按键交互与嵌入式实时控制场景。开发板结合板载物理按键(PB0,接于 GPIO4.0)与板载 LED(Red LED,接于 GPIO0.14),并基于 Zephyr RTOS 的 GPIO 驱动与工作队列(Workqueue)机制,可用于实现可靠的按键去抖检测、单击/长按判定、以及 LED 闪烁频率的连续调节控制。

在实时性方面,Zephyr 提供的 gpio_pin_interrupt_configure_dt、k_work_delayable 延时工作项以及 k_timer 软件定时器机制,可以在保证低 CPU 占用的前提下完成精确的边沿检测、去抖延时与周期性任务调度。结合板载按键,MAX32690EVKIT 非常适合构建"单一物理输入驱动多态控制逻辑"的应用原型,例如状态机式开关控制、参数连续调节面板、以及需要区分短按/长按语义的人机交互场景。
项目目标:
- 单击控制:单次按键触发 LED 开始/停止闪烁,闪烁频率初始为 1Hz。
- 长按连续调频:按住按键超过阈值后,进入频率斜坡调节模式,闪烁频率在 1Hz~5Hz 之间以固定步长平滑递增/递减,触顶或触底后自动反向,循环往复。
- 无误触发:通过两级去抖(ISR 快速响应 + 延时工作项二次确认电平)杜绝机械抖动导致的误判。
- 打印信息准确:闪烁频率通过整数定点(毫赫兹)方式计算与打印,规避 Zephyr
cbprintf默认不支持浮点格式化导致的输出异常。
二、设计思路
系统框图

中断与去抖机制设计:
按键引脚配置为 GPIO_INT_EDGE_BOTH(双边沿触发),ISR 中不做任何业务判断,仅重新调度一个 k_work_delayable(延时 20ms)。真正的电平判定放在延时工作项里完成,利用去抖窗口过滤机械抖动产生的多次瞬时电平跳变,从硬件中断到软件确认形成"两级过滤"。
短按/长按判定机制:
按下瞬间记录时间戳,并调度一个 LONG_PRESS_THRESHOLD_MS(400ms)后触发的长按检测工作项。松开时若长按标志未置位且按压时长小于阈值,判定为短按,触发闪烁开关切换;若长按标志已置位(说明频率调节已经在进行),松开时不再触发开关状态切换,避免长按松手后误触发开/关。
频率斜坡调节机制:
长按超过阈值后启动一个自重调度的 k_work_delayable,每 RAMP_INTERVAL_MS(50ms)执行一次,按固定步长(FREQ_STEP_MHZ,单位毫赫兹)调整频率,方向由 freq_direction 控制;频率触及上限 5Hz 时方向翻转为递减,触及下限 1Hz 时翻转为递增,从而实现"1Hz→5Hz→1Hz"循环往复且步进足够细,无明显跳变。只要按键持续按住,该工作项持续自我重调度;检测到按键释放立即停止。
LED 自适应定时器:
LED 翻转通过 k_timer 实现,每次翻转后根据当前最新频率重新计算半周期并以单次模式(K_NO_WAIT)重启定时器,而非固定周期定时器,从而保证频率变化时闪烁节奏能够实时跟随,不产生错位或突变。
浮点打印问题规避:
频率全程以整数毫赫兹(mHz)表示并参与运算(步进、边界判断、半周期计算),打印时手动做整数除法与取余拼接出 "x.xx Hz" 字符串,彻底规避 Zephyr printf/printk 对 %f 格式默认不支持导致输出 *float* 占位符的问题。
三、实现过程
3.1 开发环境搭建
安装CFS SDK和VSCode的CFS插件,配置好 MAX32690EVKIT 对应的 board 支持包(max32690evkit/max32690/m4),确保 zephyr/drivers/gpio.h 与 GPIO Key 相关驱动(CONFIG_GPIO=y)在 prj.conf 中正确使能。
3.2 外设配置
设备树沿用官方 blinky 例程结构,leds 节点声明 red_led(GPIO0.14,低有效)作为 led0 别名;buttons 节点基于 gpio-keys binding 声明 pb0(GPIO4.0,低有效,内部上拉)。中断能力无需在按键节点单独配置,因为 GPIO4 控制器在 SoC 级设备树中已声明中断号并连接 NVIC,按键仅共享该控制器的中断资源,运行时通过 gpio_pin_interrupt_configure_dt() 显式使能即可。
3.3 主要代码实现
软件流程图

3.3.1 按键去抖状态机
ISR 仅做延时工作项调度,真正的电平确认与短按/长按判定放在去抖工作项中完成,避免在中断上下文中执行耗时逻辑:
static void button_isr(const struct device *dev, struct gpio_callback *cb,
            uint32_t pins)
{
    k_work_reschedule(&debounce_work, K_MSEC(DEBOUNCE_MS));
}

static void debounce_work_handler(struct k_work *work)
{
    int val = gpio_pin_get_dt(&button);

    if (val) {
        if (!button_currently_pressed) {
            button_currently_pressed = true;
            long_press_triggered = false;
            press_start_time = k_uptime_get();
            k_work_reschedule(&longpress_check_work,
                       K_MSEC(LONG_PRESS_THRESHOLD_MS));
        }
    } else {
        if (button_currently_pressed) {
            button_currently_pressed = false;
            k_work_cancel_delayable(&longpress_check_work);
            k_work_cancel_delayable(&freq_ramp_work);
            /* 短按判定与开关切换逻辑 */
        }
    }
}
3.3.2 长按检测与频率斜坡
长按阈值到达后启动自重调度的频率调节工作项,步进值和调度间隔共同决定扫频速度:
static void freq_ramp_handler(struct k_work *work)
{
    if (!button_currently_pressed) {
        return;
    }

    blink_freq_mHz += freq_direction * FREQ_STEP_MHZ;

    if (blink_freq_mHz >= FREQ_MAX_MHZ) {
        blink_freq_mHz = FREQ_MAX_MHZ;
        freq_direction = -1;
    } else if (blink_freq_mHz <= FREQ_MIN_MHZ) {
        blink_freq_mHz = FREQ_MIN_MHZ;
        freq_direction = 1;
    }

    k_work_reschedule(&freq_ramp_work, K_MSEC(RAMP_INTERVAL_MS));
}
3.3.3 LED 自适应半周期定时器
每次翻转 LED 后重新读取最新频率计算半周期,保证频率变化时闪烁节奏平滑跟随:
static void blink_timer_handler(struct k_timer *timer_id)
{
    if (!led_blink_enabled) {
        return;
    }

    gpio_pin_toggle_dt(&led);
    k_timer_start(&blink_timer, K_MSEC(half_period_ms(blink_freq_mHz)), K_NO_WAIT);
}
3.3.4 定点频率打印方案
频率以毫赫兹整数存储,打印时手动拼接小数格式,避免浮点格式化异常:
static void print_freq(const char *prefix, int32_t freq_mHz)
{
    printf("%s: %d.%02d Hz\n", prefix,
           freq_mHz / 1000, (freq_mHz % 1000) / 10);
}
四、测试结果
4.1 单击开关测试
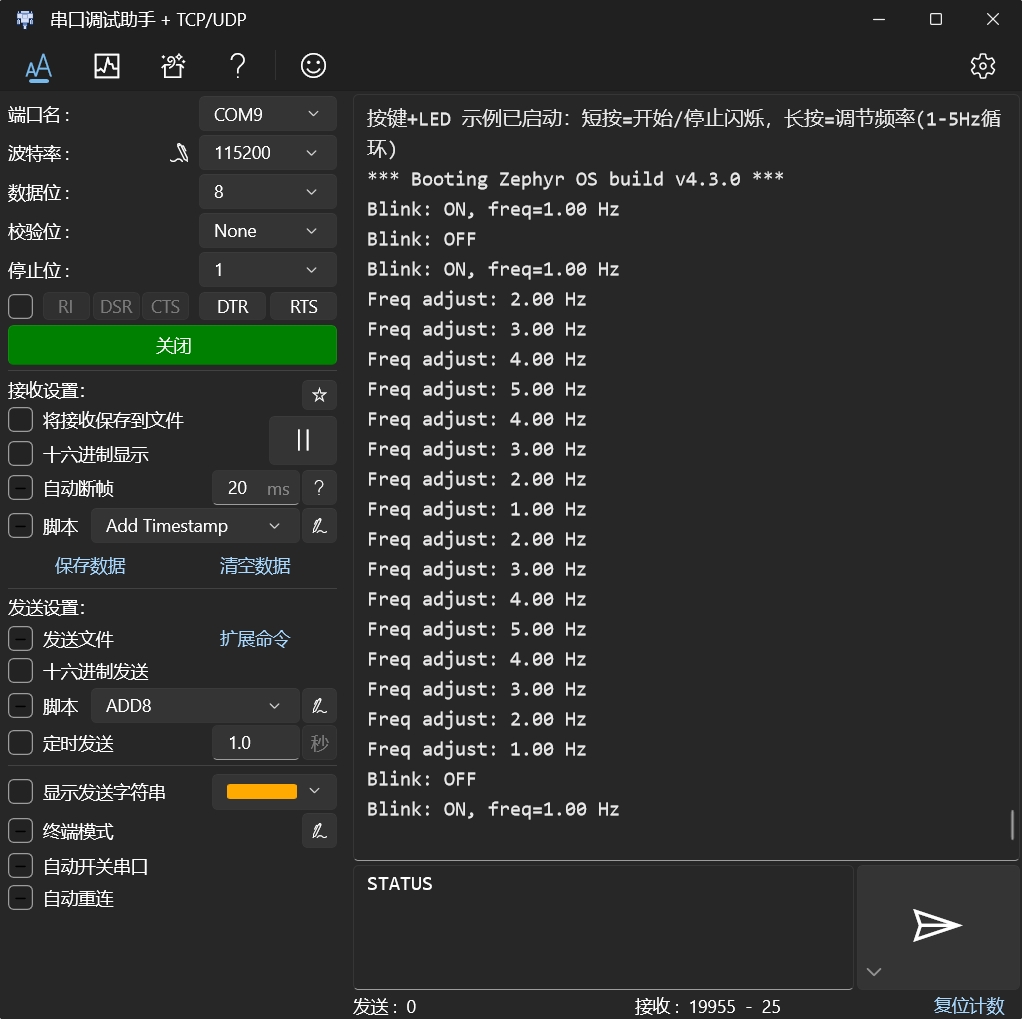
单次按下 PB0,LED 以约 1Hz 频率稳定闪烁;再次单击后 LED 立即熄灭并停止闪烁,多次快速单击无误触发、无漏检。
串口截图
4.2 长按调频
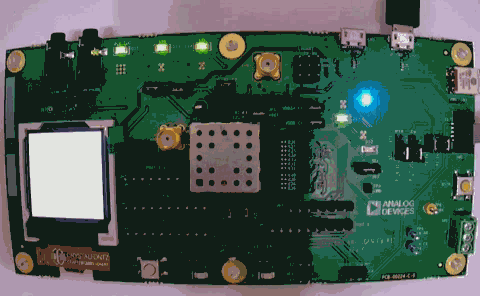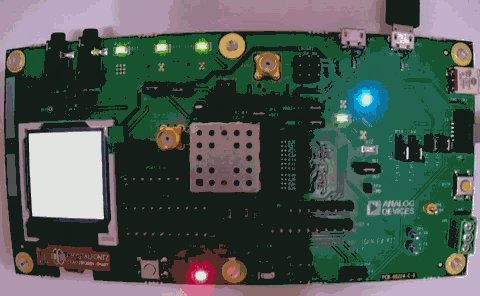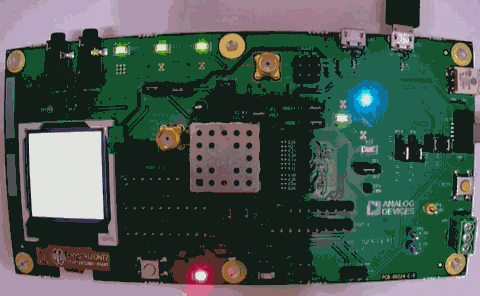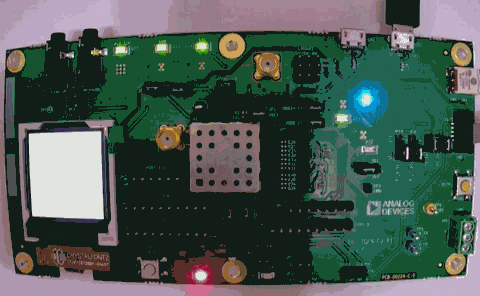
持续按住 PB0 不放,LED 闪烁频率从 1Hz 平滑上升,串口打印可观察到频率以固定步长连续递增,过渡无明显跳变。
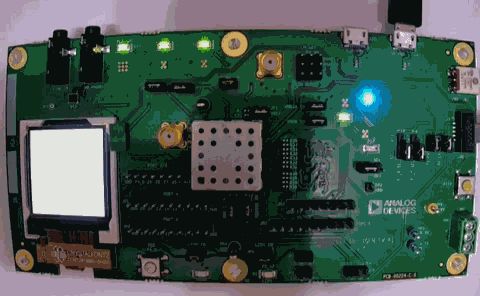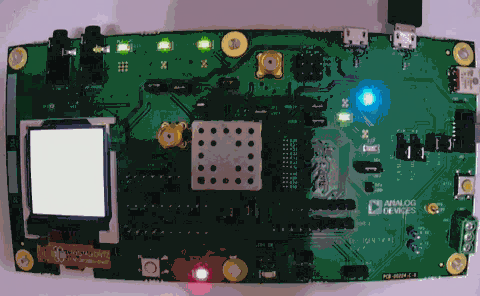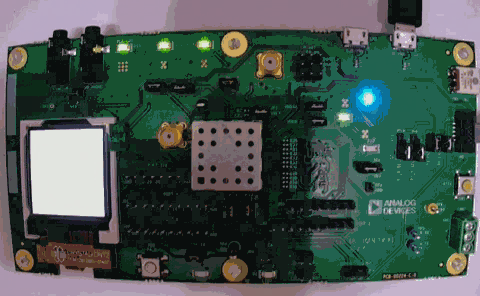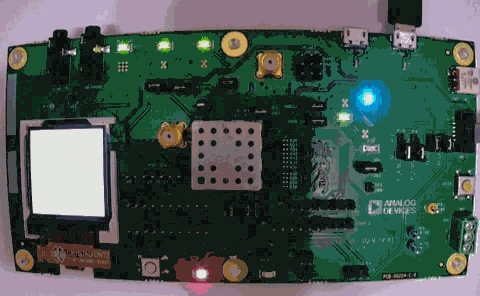
实物效果(1Hz闪烁)
实物效果(5Hz闪烁)
五、总结
本项目将 GPIO 中断去抖、短按/长按语义判定、频率斜坡调节与自适应软件定时器等多个技术点有机整合,形成了一个逻辑清晰、抗抖动、频率过渡平滑的按键控制 LED 闪烁系统。这次重点解决了 Zephyr 环境下浮点打印格式化的隐蔽陷阱,并通过整数定点运算规避了该问题;同时通过两级去抖与工作队列自重调度机制,实现了单一物理按键驱动多态控制逻辑的清晰状态划分。后续可在此基础上引入非易失性存储保存频率状态、或结合 PWM 实现呼吸灯式的渐变效果。

 鲜de芒果子午鼠57SSG
