
任务介绍
本项目实现了基于 MAX32690EVKIT 开发板的实时姿态监测终端,通过 I2C 接口挂载 MPU6500 六轴惯性传感器,利用其内置的 DMP(Digital Motion Processor)硬件运动处理引擎完成传感器融合,直接输出四元数并换算出俯仰角、横滚角、航向角。主控通过 GPIO 外部中断捕获 DMP 数据就绪事件,以 200Hz 的原始采样率驱动姿态解算,通过 UART 串口将姿态数据封装为匿名科创(ANO)通讯协议二进制帧,实时发送至 PC 端上位机完成三维姿态可视化;同时在主循环中对俯仰角、横滚角进行阈值判断,当倾斜角超过 30° 时立即点亮板载 LED 完成本地告警,响应时延控制在 10ms 级别,远优于赛题要求的 1 秒内触发标准。
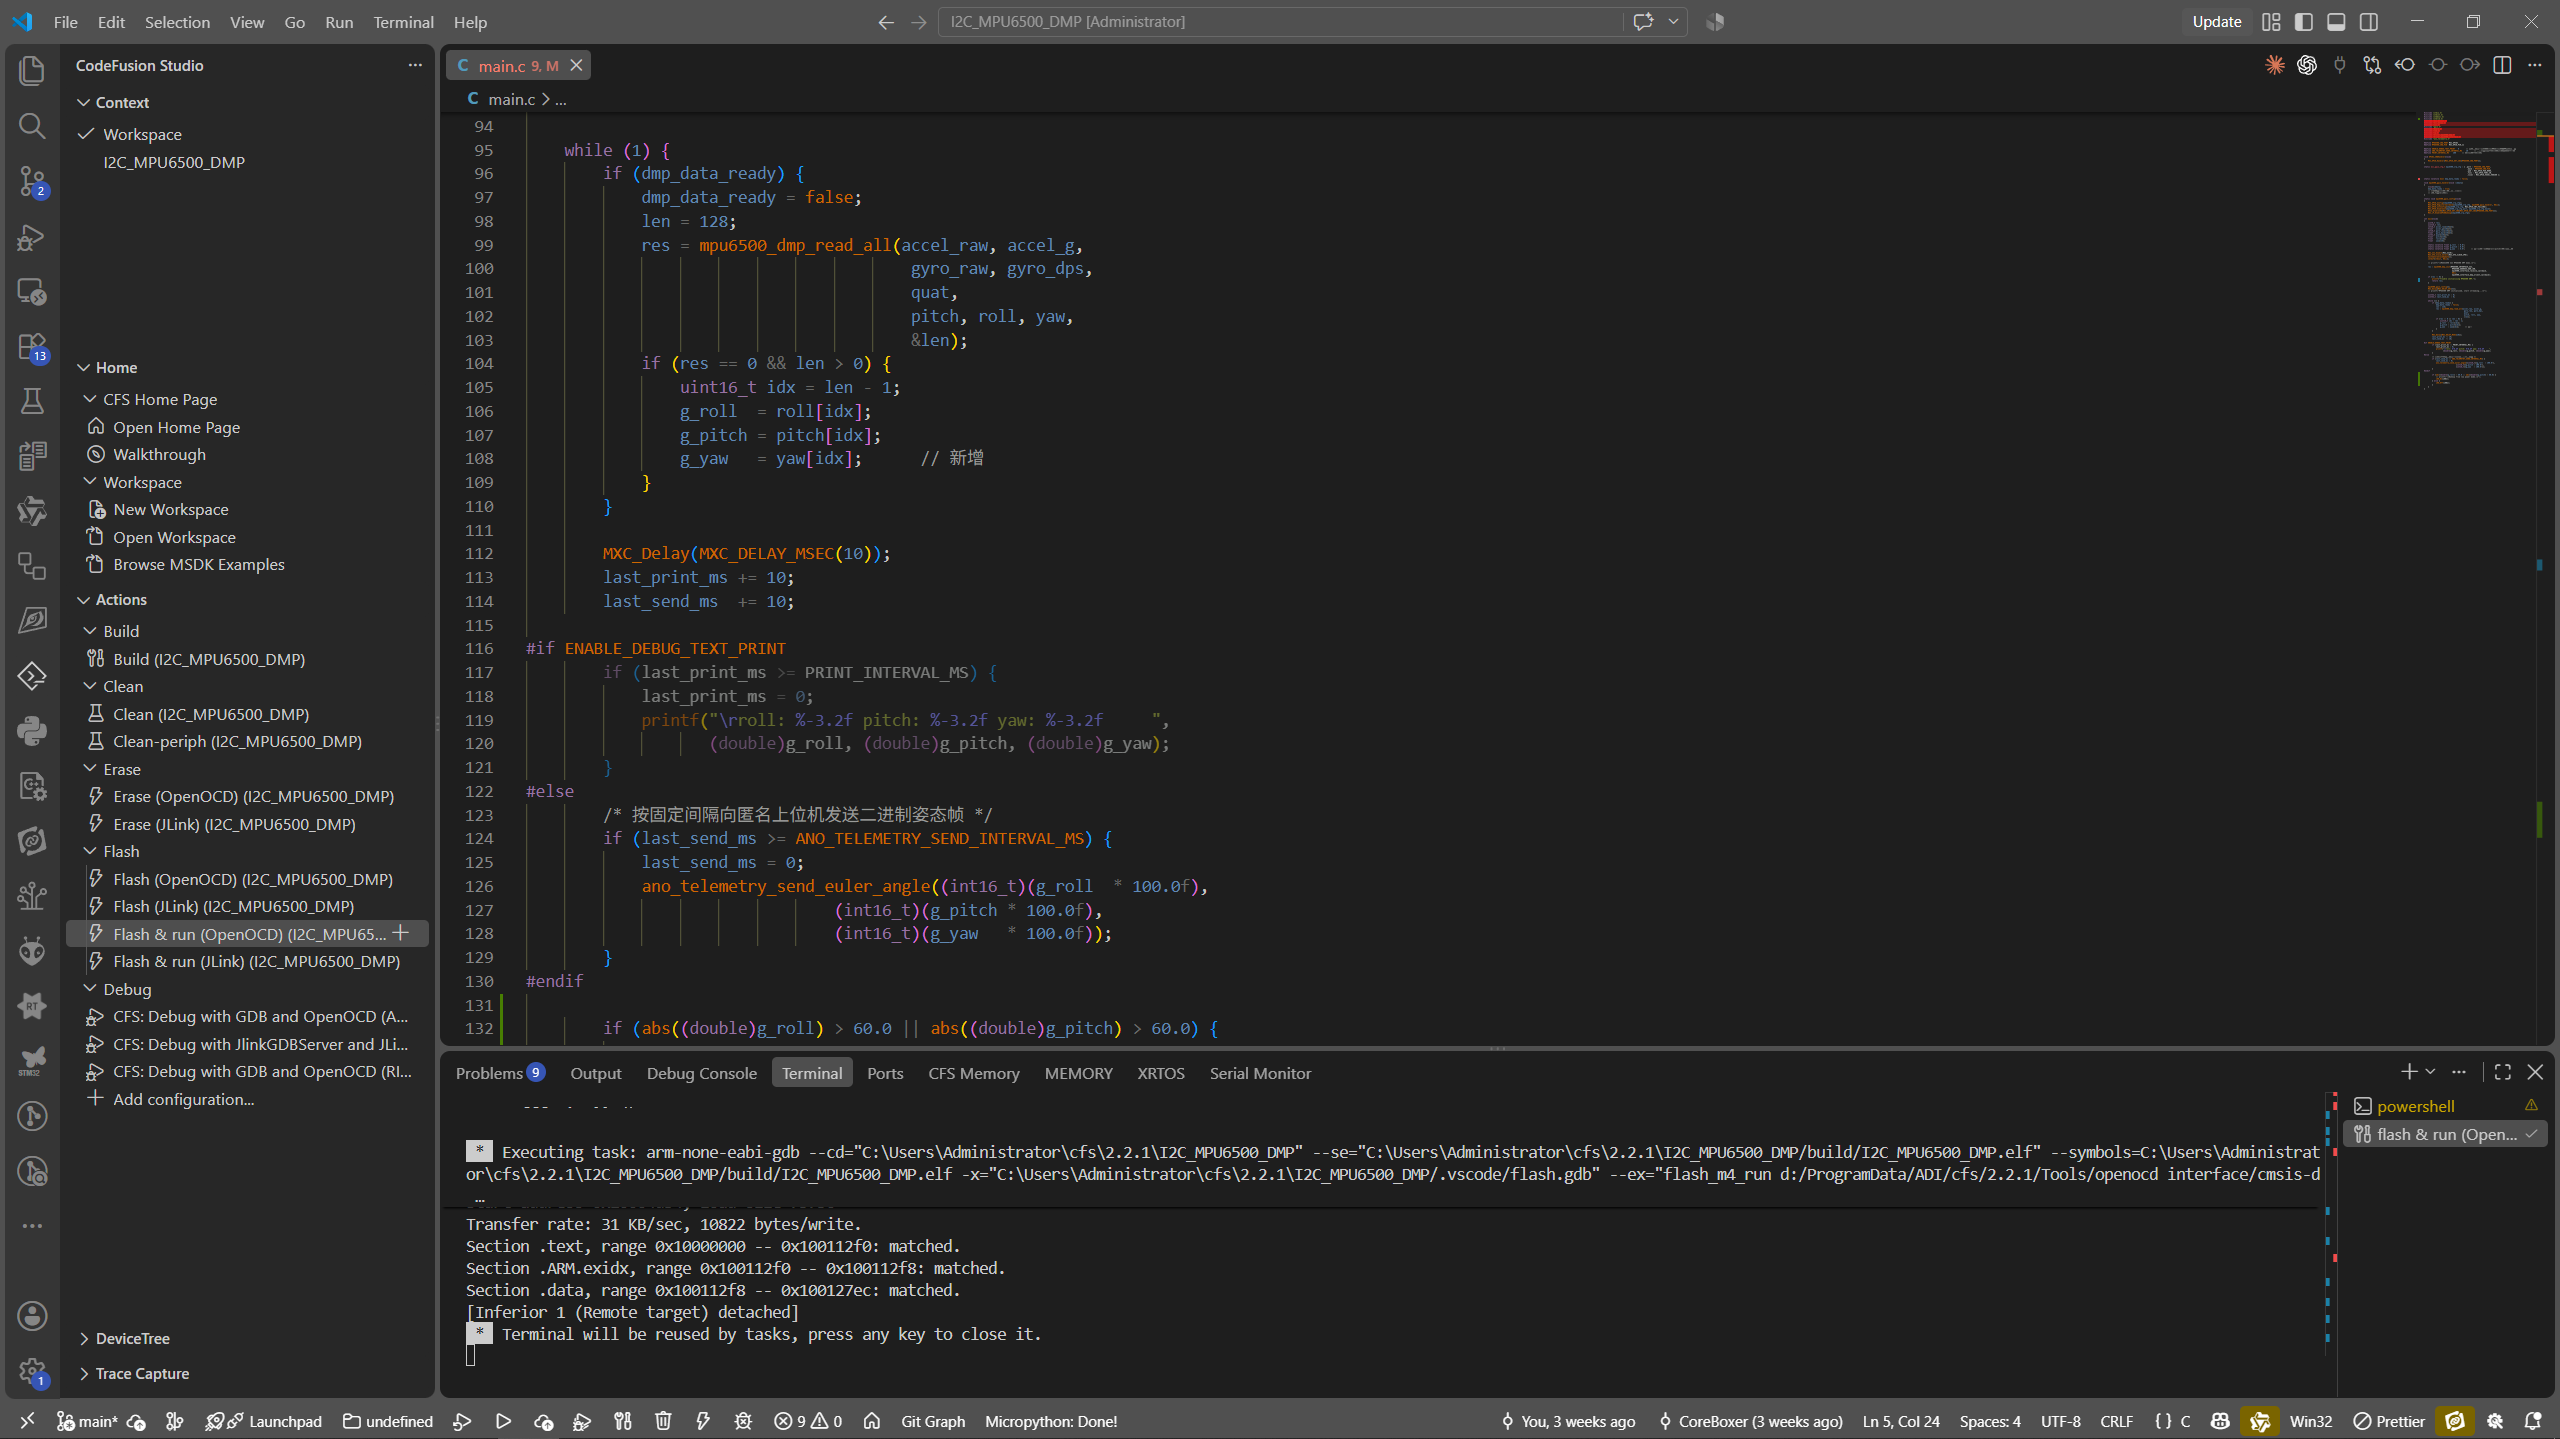
项目使用ADI CodeFusion Studio™嵌入式软件开发平台进行开发,开发页面如图:
硬件平台
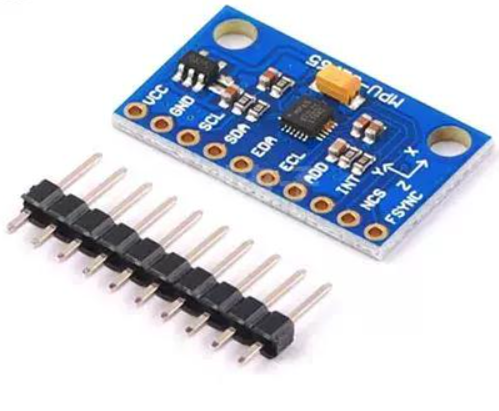
本次使用 Analog Devices(前 Maxim Integrated)推出的 MAX32690EVKIT 评估板,该开发板搭载 Arm® Cortex®-M4F CPU,用于高效计算复杂函数和算法,并集成最新一代蓝牙 5 低功耗(Bluetooth LE)无线电,适用于可穿戴与听戴式健身设备、便携式与可穿戴无线医疗设备、工业传感器/网络及物联网等场景。板上通过 I2C0 接口外接 InvenSense MPU6500 六轴惯性传感器,用于采集加速度与角速度信号并完成姿态解算;同时预留 GPIO2.11 引脚接入传感器中断输出,用于捕获姿态数据就绪事件。
主控设备:MAX32690EVKIT 评估板
- 搭载 MAX32690 MCU(ARM Cortex-M4F,硬件 FPU)
- 板载 I2C、GPIO 中断、UART 等丰富外设资源
- 支持 100MHz IPO 主频运行
- 支持 GPIO 唤醒的低功耗模式(MXC_LP_EnableGPIOWakeup)

传感器:MPU6500 六轴惯性传感器
- I2C 接口配置,工作频率 400kHz
- 内置 DMP 硬件运动处理引擎,直接输出四元数,无需 MCU 端额外运行姿态解算算法
- 原始采样率与 DMP FIFO 输出速率均配置为 200Hz,满足并大幅超越赛题 50Hz 以上采样率要求
- 陀螺仪量程 ±2000dps,加速度计量程 ±2g,低通滤波器等级 3
- GPIO2.11 外部中断(下降沿触发),对应 DMP_INT 引脚,用于通知数据就绪
告警与通讯终端
- 板载 LED1:倾斜角超过 30° 阈值时点亮,用于本地告警指示
- UART 串口:复用 Console 输出通道,以 ANO 匿名科创协议二进制帧向 PC 端发送姿态数据,供上位机三维可视化
任务分析与实现
本系统实现了基于 GPIO 中断驱动 + 主循环轮询的嵌入式姿态监测平台,主要功能包括:
三级数据处理链路:
数据采集
- GPIO 外部中断(下降沿)捕获 DMP_INT 信号,ISR 仅置位标志位,不做耗时操作
- I2C 读取 MPU6500 FIFO,单包 16 字节四元数数据(6X_QUAT 特性)
- 原始采样率 200Hz,与 DMP 内部姿态解算固件的内置节拍严格匹配
姿态解算
- DMP 硬件内部完成四元数解算,MCU 端仅做四元数到欧拉角的三角函数换算
- 换算得到 roll(横滚角)、pitch(俯仰角)、yaw(航向角),单位为度
显示与告警
- 每 20ms(50Hz)向 PC 端发送一次 ANO 协议二进制姿态帧,供上位机三维姿态可视化
- 每轮主循环(10ms tick)判断 |roll| 或 |pitch| 是否超过 30° 阈值,超限立即点亮 LED1,未超限则熄灭
主循环处理阶段划分:
处理阶段 | 触发条件 | 处理周期 | 职责 |
中断响应 | GPIO2.11 下降沿 | 事件驱动(≤5ms) | 置位 dmp_data_ready 标志 |
DMP 数据读取 | dmp_data_ready == true | 主循环轮询(10ms tick) | I2C 读取 FIFO、四元数转欧拉角 |
遥测帧发送 | 累计达到 20ms | 50Hz | 封装 ANO 协议帧、UART 发送 |
阈值告警判断 | 每轮循环 | 10ms(远快于 1s 响应要求) | 比较 |roll|/|pitch| 与 30° 阈值,控制 LED1 |
系统框图:

姿态采集与告警链路的搭建过程
本项目基于 LibDriver 开源的 MPU6500 驱动库完成了传感器初始化、DMP 固件加载、GPIO 中断驱动的数据采集以及 ANO 协议遥测发送的整合。以下详细描述关键流程与核心要点。
一、开发前的准备
1. 硬件环境
- 主控芯片:MAX32690(ARM Cortex-M4F 内核,硬件浮点单元)
- 开发板:MAX32690EVKIT
- 外设资源:
- I2C0 接口用于配置和读取 MPU6500 寄存器与 FIFO 数据
- GPIO2.11 外部中断,接 MPU6500 INT 引脚,检测 DMP 数据就绪
- UART(Console)用于向 PC 端 ANO 上位机发送二进制姿态帧
- 板载 LED1 用于超阈值告警指示
2. 软件环境
- 驱动库:LibDriver MPU6500(开源,支持 DMP 固件加载与四元数解算)
- 协议适配层:自研 ano_telemetry.c/h,对接 ANO 匿名科创通讯协议
- 编译工具链:与 MAX32690 MSDK 配套的 GCC ARM Embedded
二、核心搭建步骤
1. 时钟与 ICC 初始化
系统上电后先切换到 100MHz IPO 主时钟并使能指令缓存:
MXC_ICC_Enable(MXC_ICC0);
MXC_SYS_Clock_Select(MXC_SYS_CLOCK_IPO);
SystemCoreClockUpdate();
2. MPU6500 DMP 初始化
调用 mpu6500_dmp_init 完成时钟源选择、量程配置、低通滤波器、Self-Test 校准、DMP 固件加载与四元数特性使能等一整套初始化流程:
res = mpu6500_dmp_init(MPU6500_INTERFACE_IIC,
                        MPU6500_ADDRESS_AD0_LOW,
                        mpu6500_interface_receive_callback,
                        NULL,
                        mpu6500_interface_dmp_orient_callback);
3. GPIO 外部中断配置
DMP 完成一次姿态解算后 INT 引脚拉低,中断服务程序仅做标志位置位,避免影响后续 200Hz 节拍的连续性:
void mpu6500_gpio_handler(void *cbdata)
{
    (void)cbdata;
    dmp_data_ready = true;
}
4. 采样率与 DMP FIFO 速率的匹配
这是搭建过程中排查耗时最长的一处细节:DMP 固件内部姿态解算按固定内部节拍设计,原始传感器采样率(sample_rate_divider)必须与 DMP FIFO 输出速率(dmp_set_fifo_rate)同步配置为 200Hz,二者不可单独修改,否则会导致姿态解算滞后或 FIFO 数据不完整:
res = mpu6500_set_sample_rate_divider(&gs_handle, (1000 / 200) - 1);
...
res = mpu6500_dmp_set_fifo_rate(&gs_handle, 200);
5. 主循环数据读取与阈值告警
主循环以 10ms 为 tick,读取 DMP 输出的欧拉角、按 50Hz 频率发送 ANO 遥测帧,并每轮判断倾斜角是否超限:
if (abs((double)g_roll) > 30.0 || abs((double)g_pitch) > 30.0) {
    LED_On(LED1);
} else {
    LED_Off(LED1);
}
代码详解
整体软件流程

一、硬件初始化序列
系统上电后按 时钟 → ICC → DMP 初始化 → GPIO 中断配置 的顺序完成姿态采集前端初始化:
MXC_ICC_Enable(MXC_ICC0);
MXC_SYS_Clock_Select(MXC_SYS_CLOCK_IPO);
res = mpu6500_dmp_init(MPU6500_INTERFACE_IIC, MPU6500_ADDRESS_AD0_LOW,
                        mpu6500_interface_receive_callback, NULL,
                        mpu6500_interface_dmp_orient_callback);
mpu6500_gpio_config();
二、DMP 中断驱动的数据采集
GPIO ISR 与主循环轮询解耦:中断仅负责置位标志位,真正的 I2C FIFO 读取与四元数解算在主循环中完成,避免在中断上下文中长时间占用总线:
if (dmp_data_ready) {
    dmp_data_ready = false;
    len = 128;
    res = mpu6500_dmp_read_all(accel_raw, accel_g, gyro_raw, gyro_dps,
                                quat, pitch, roll, yaw, &len);
    if (res == 0 && len > 0) {
        uint16_t idx = len - 1;
        g_roll  = roll[idx];
        g_pitch = pitch[idx];
        g_yaw   = yaw[idx];
    }
}
mpu6500_dmp_read_all 内部由驱动库完成四元数到欧拉角的三角函数换算(pitch 由 asinf 计算、roll/yaw 由 atan2f 计算),MCU 端无需自行实现姿态融合算法,充分利用了 DMP 硬件加速能力。
三、姿态阈值告警
每轮主循环(10ms)对最新姿态角做阈值比较,一旦横滚角或俯仰角超过 30°,立即点亮 LED1,响应时延仅为个位数毫秒级别,远优于赛题 1 秒内触发的要求:
if (abs((double)g_roll) > 30.0 || abs((double)g_pitch) > 30.0) {
    LED_On(LED1);
} else {
    LED_Off(LED1);
}
四、ANO 协议帧封装与发送
ano_telemetry_send_euler_angle 将角度值放大 100 倍取整为 int16_t,按帧头、功能码、数据区、双重校验和的顺序封装为 13 字节二进制帧,通过 stdout 复用现有串口通道发送:
buf[0] = 0xAA; buf[1] = 0xFF; buf[2] = 0x03; buf[3] = 0x07;
buf[4] = (uint8_t)roll;  buf[5] = (uint8_t)((uint16_t)roll >> 8);
...
for (i = 0; i < (uint8_t)(buf[3] + 4); i++) {
    sumcheck += buf[i];
    addcheck += sumcheck;
}
buf[11] = sumcheck; buf[12] = addcheck;
fwrite(buf, 1, sizeof(buf), stdout);
效果展示
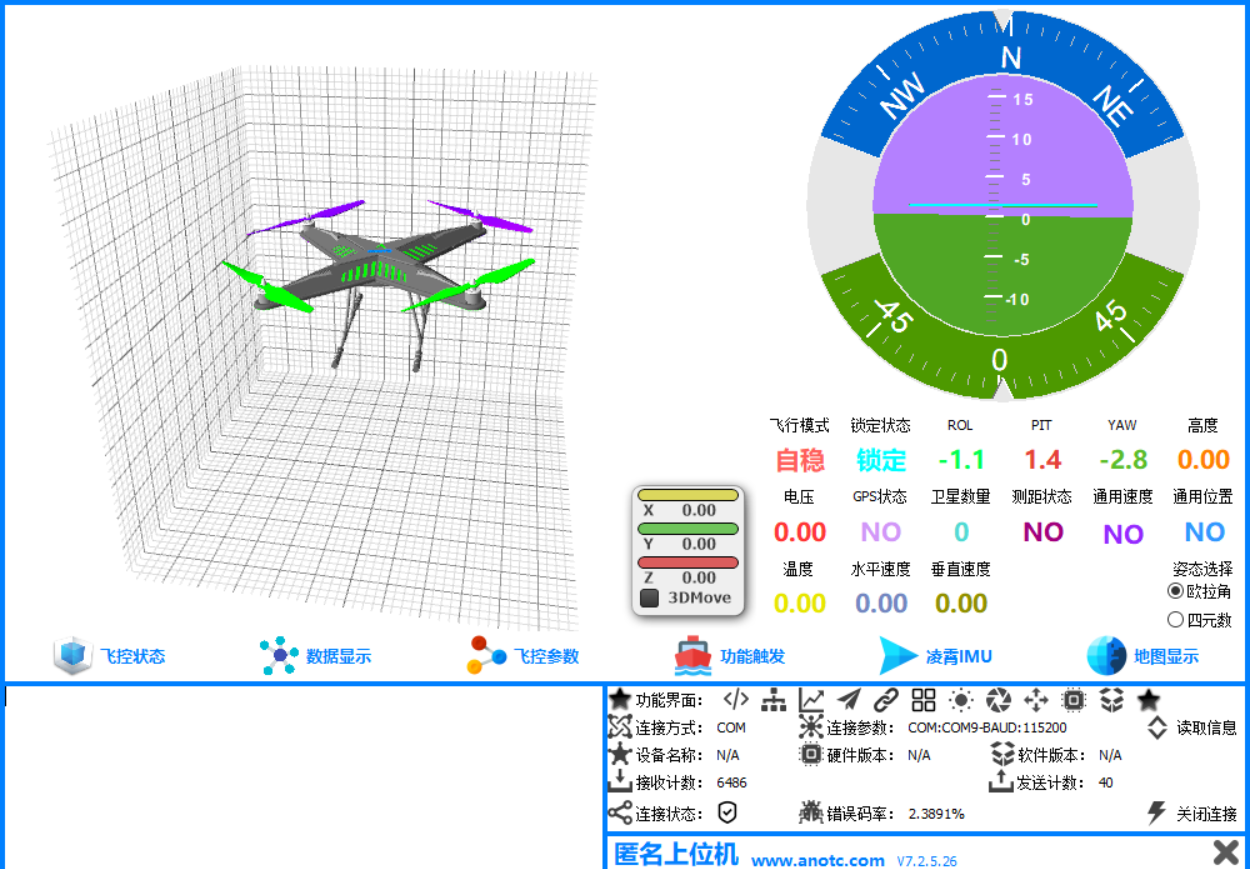
PC 端 ANO 上位机三维姿态显示
开发板运行状态
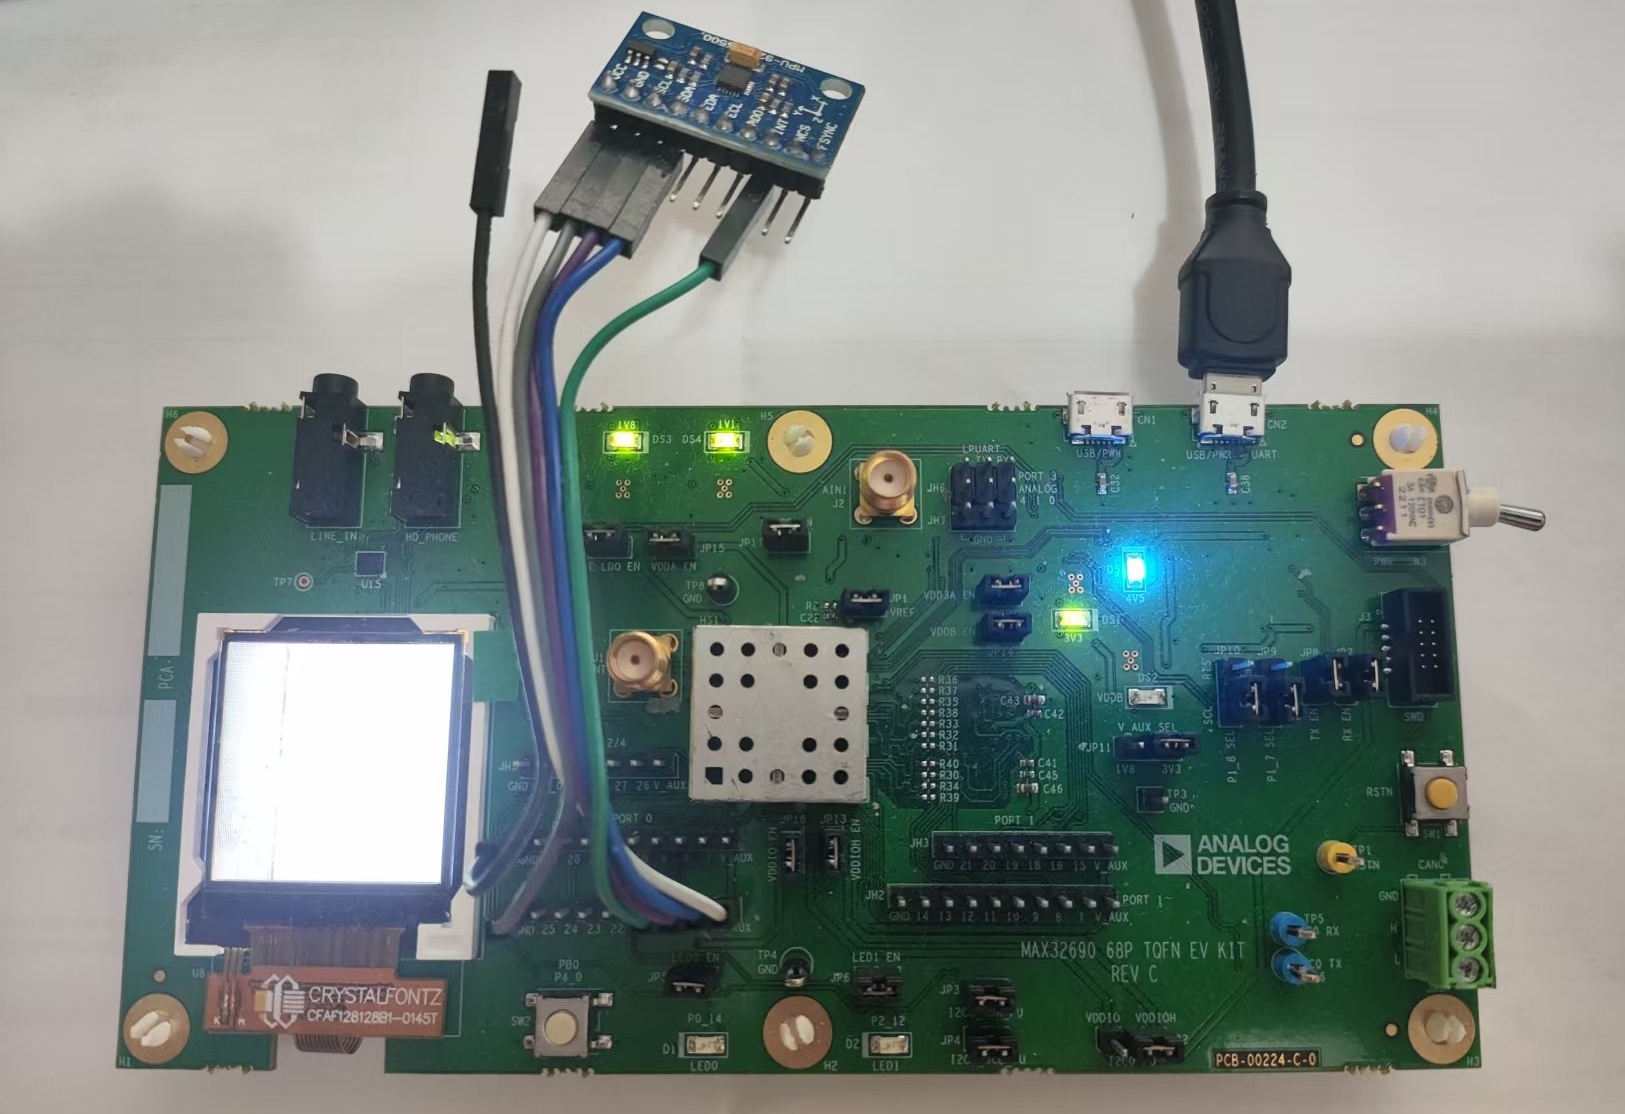
PC 端上位机实时显示设备的三维姿态模型,随手持模块转动同步旋转;当模块横滚角或俯仰角超过 30° 时,板载 LED1 立即点亮完成本地告警提示,恢复水平后自动熄灭,全程无明显延迟。
遇到的难题与解决办法
问题一:采样率与 DMP FIFO 速率不匹配导致的数据异常。
最初仅将原始采样率提升至 200Hz 而未同步修改 DMP FIFO 输出速率,出现串口大量“fifo length is not enough”警告;随后尝试仅下调采样率为 50Hz,警告虽消失但姿态数据出现明显滞后卡顿。经过对比实验最终确认,DMP 固件的内部姿态解算与原始采样率绑定为固定的 200Hz 节拍,必须将 sample_rate_divider 与 dmp_set_fifo_rate 同步设置为 200Hz,才能同时满足数据实时性与 FIFO 数据完整性。
问题二:中断触发频率无法用肉眼直接判断。
50Hz~200Hz 级别的 LED 闪烁远超人眼分辨极限,无法直接通过观察判断中断频率是否达标。解法:在 ISR 中仅做计数累加,主循环中每隔固定周期(如 1 秒)统计并通过串口打印实际中断次数,从而客观量化验证采样率是否满足赛题要求的 50Hz 以上标准。
问题三:调试文本打印与二进制协议帧共用串口相互干扰。
文本打印与 ANO 二进制帧交替发送至同一物理串口时,偶发字节冲突会影响上位机的帧同步与解析。解法:引入编译期宏开关隔离两种输出模式,调试阶段启用文本打印验证数据正确性,正式对接上位机时关闭文本打印,仅保留二进制帧发送通道。
活动感想
通过本项目实践,深入掌握了在 MAX32690 平台上完成惯性传感器数据采集、DMP 硬件姿态解算与串口通讯协议对接三者协同工作的完整流程,理解了 I2C 传感器初始化配置、GPIO 中断驱动的数据就绪机制以及嵌入式设备与 PC 端上位机二进制协议对接的具体实现细节。整个开发过程中,需重点关注:
- DMP 固件内部姿态解算节拍与外部原始采样率配置的强绑定关系
- 中断驱动架构下 ISR 与主循环轮询的职责划分,避免在中断上下文中执行耗时的总线操作
- 调试文本输出与正式二进制协议帧共用串口时的相互隔离
MAX32690EVKIT 良好的外设集成度与 LibDriver 完善的 DMP 驱动支持,使得在无需自行实现姿态融合算法的前提下,仍能快速搭建一套响应迅速、数据可靠的实时姿态监测终端。感谢本次实践机会,让我对嵌入式惯性导航与实时告警系统的软硬件协同设计有了更深刻的理解。

 --小灰灰--ershaoyecc1989summer
