
基于XIAO ESP32S3 Sense的智能门禁系统
一、项目介绍
本项目是一个基于XIAO ESP32S3 Sense开发板的智能门禁系统,通过Edge Impulse平台训练的对象检测模型识别特定玩偶,结合超声波传感器、舵机、WS2812灯带和OLED显示屏,实现了一个完整的智能身份验证系统。系统能够自动检测人员靠近,进行玩偶识别验证,并根据验证结果控制门锁状态,具有休眠、唤醒、成功验证和失败处理等多种工作模式。
二、硬件介绍
主要硬件组件:
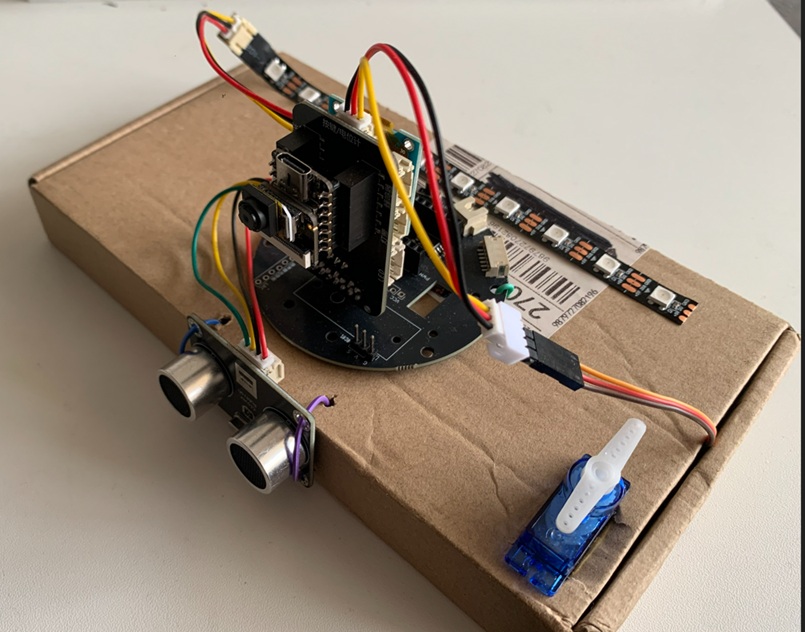
1. XIAO ESP32S3 Sense开发板:核心控制器,集成Wi-Fi/蓝牙功能和摄像头接口
2. OV2640图像传感器:用于采集图像,进行玩偶识别
3. CS100A超声波传感器:检测人员靠近,触发系统唤醒
触发引脚:D3
回波引脚:D2
4. SG90舵机:模拟门锁开关
控制引脚:D0
5. WS2812 RGB灯带:显示系统状态(10个LED)
数据引脚:D1
6. OLED显示屏(SSD1306):显示系统状态信息
I2C地址:0x3c
SDA引脚:D4
SCL引脚:D5
三、方案框图与设计思路
系统框图:
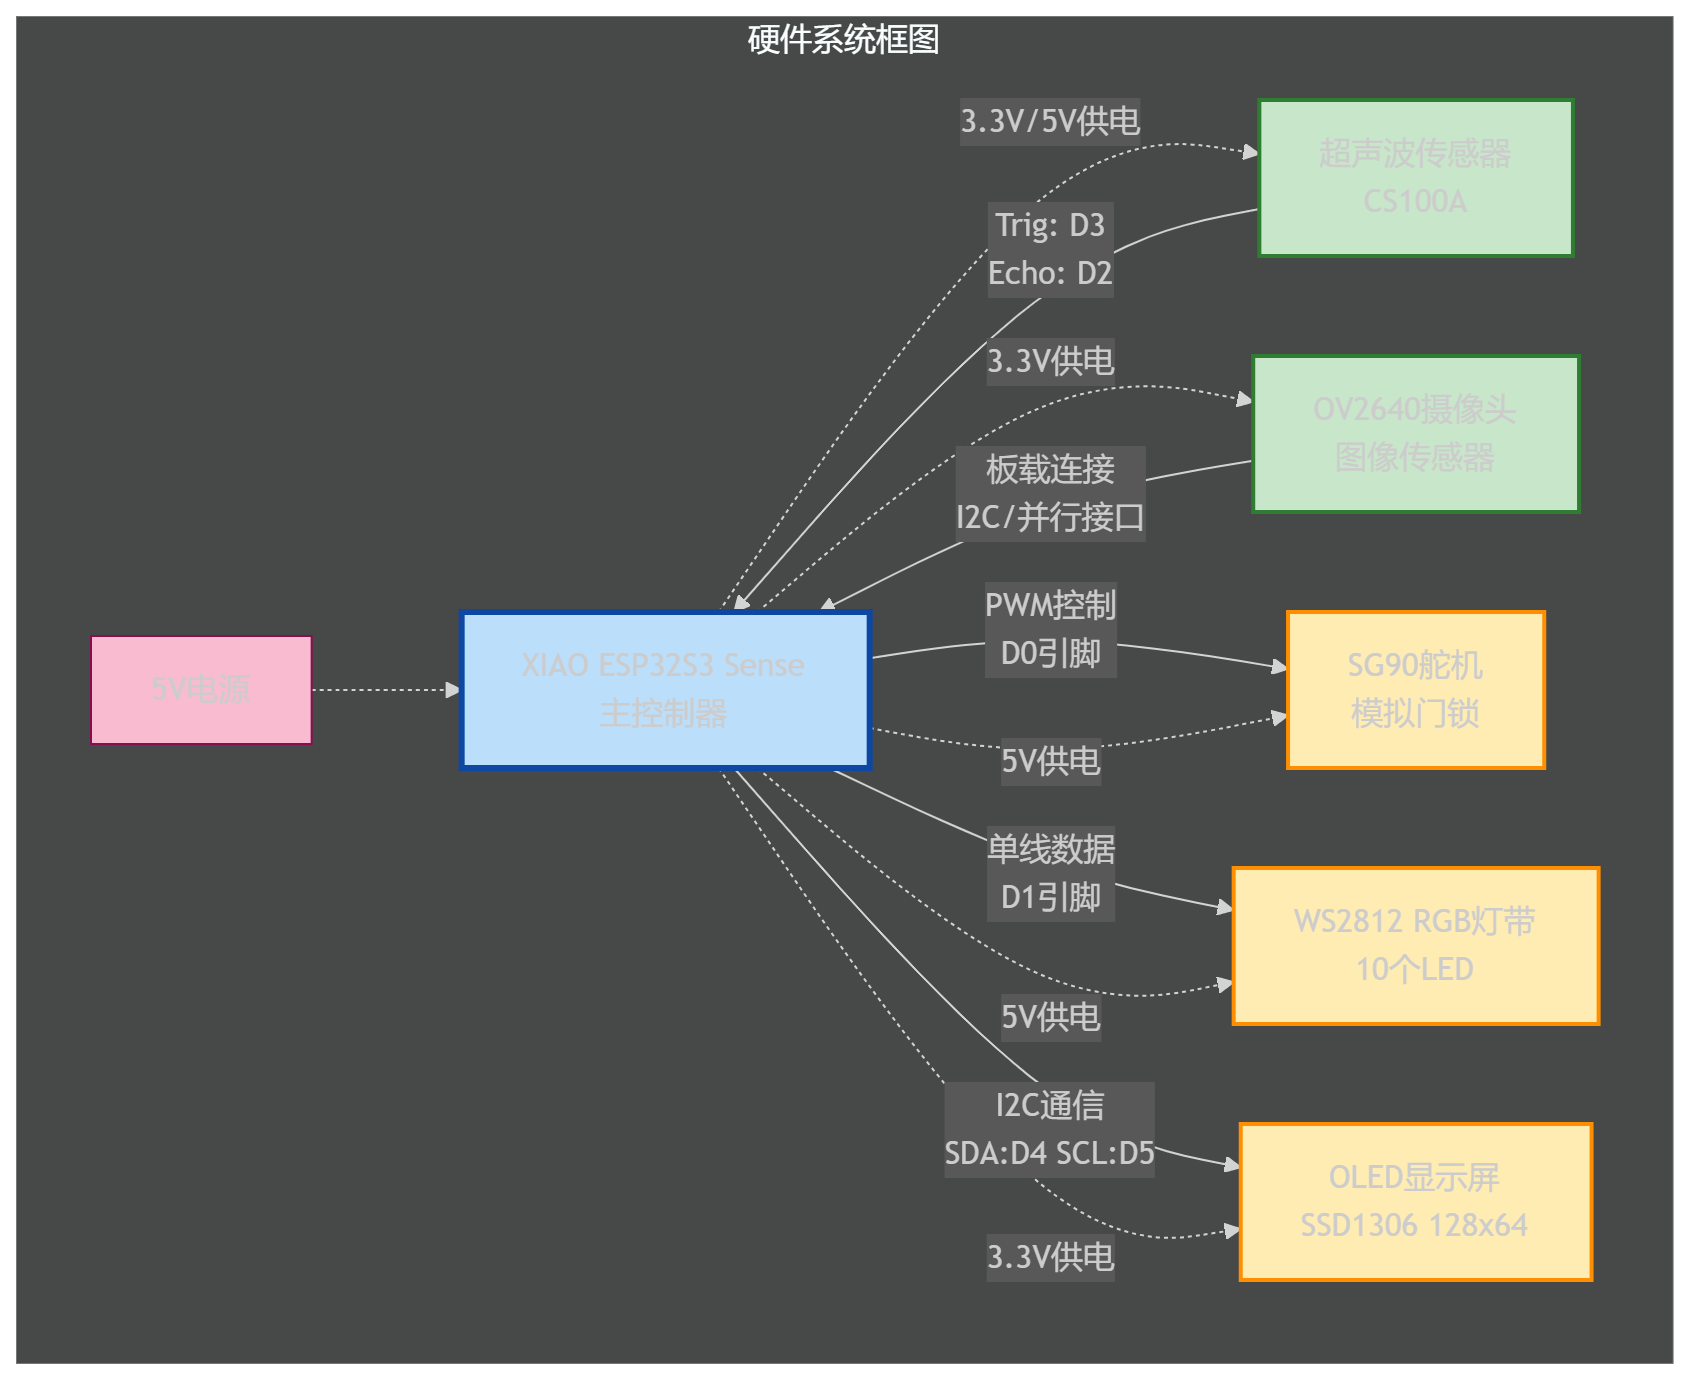
设计思路:
1. 状态机设计:系统采用4种工作模式(0-休眠,1-捕获,2-成功,3-失败)
2. 低功耗设计:默认休眠状态,所有外设关闭
3. 智能唤醒:超声波传感器检测到人员靠近(<35cm)自动唤醒
4. 视觉验证:使用Edge Impulse训练的玩偶识别模型进行身份验证
5. 多模态反馈:通过LED、屏幕、舵机提供丰富的状态反馈
四、软件开发环境与流程图
开发环境:
编程语言:Arduino C++
开发平台:Arduino IDE
AI平台:Edge Impulse(模型训练与导出)
核心库:
Edge Impulse SDK
ESP32 Camera库
Adafruit_NeoPixel库
SSD1306Wire库
ESP32Servo库
软件流程图:
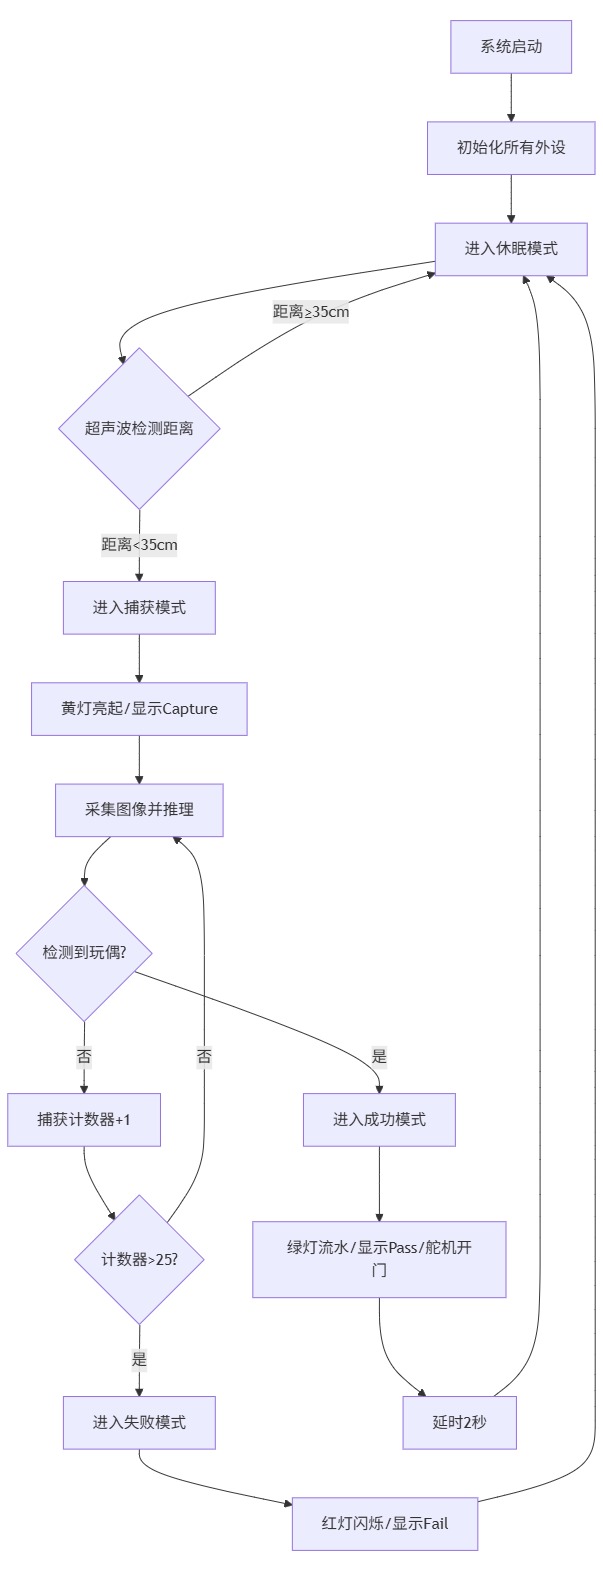
关键代码介绍:
1. 距离测量函数:
    float measureDistance() {
      digitalWrite(trigPin, LOW);
      delayMicroseconds(2);
      digitalWrite(trigPin, HIGH);
      delayMicroseconds(10);
      digitalWrite(trigPin, LOW);

      unsigned long duration = pulseIn(echoPin, HIGH, measurementTimeout);
      if (duration == 0) return -1.0;
      if (duration < 10) return -2.0;

      float distance_cm = duration * soundSpeed_cm_per_us / 2.0;
      return distance_cm;
    }
2. LED状态显示函数:
    void showPixel(int color) {
      switch (color) {
        case 0: // 熄灭
          pixels.setPixelColor(0, pixels.Color(0, 0, 0));
          break;
        case 1: // 黄色(唤醒)
          pixels.setPixelColor(0, pixels.Color(5, 8, 0));
          break;
        case 2: // 绿色流水(成功)
          // 流水灯效果实现
          break;
        case 3: // 红色闪烁(失败)
          // 闪烁效果实现
          break;
      }
      pixels.show();
    }
3. 主状态机逻辑:
    if(workmode == 0) { // 休眠模式
      display.clear();
      pixels.clear();
      myservo.write(0);
    } else if(workmode == 1) { // 捕获模式
      showPixel(1);
      display.drawString(0, 24, "Capturing");
      cnt_capture++;
      if(cnt_capture > 25) workmode = 3; // 超时失败
      if(detect_Result == 1) workmode = 2; // 检测成功
    }
五、功能展示与说明
实物连接图:
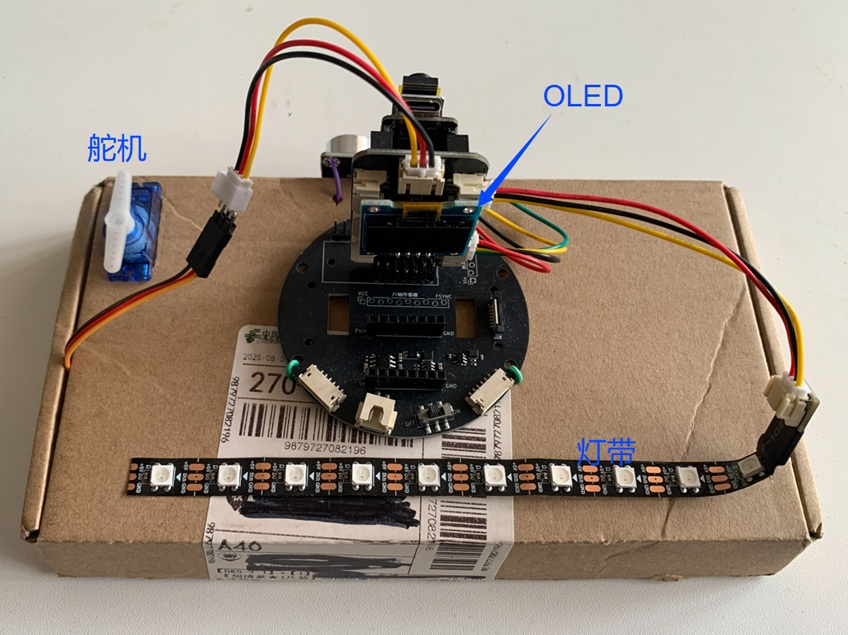
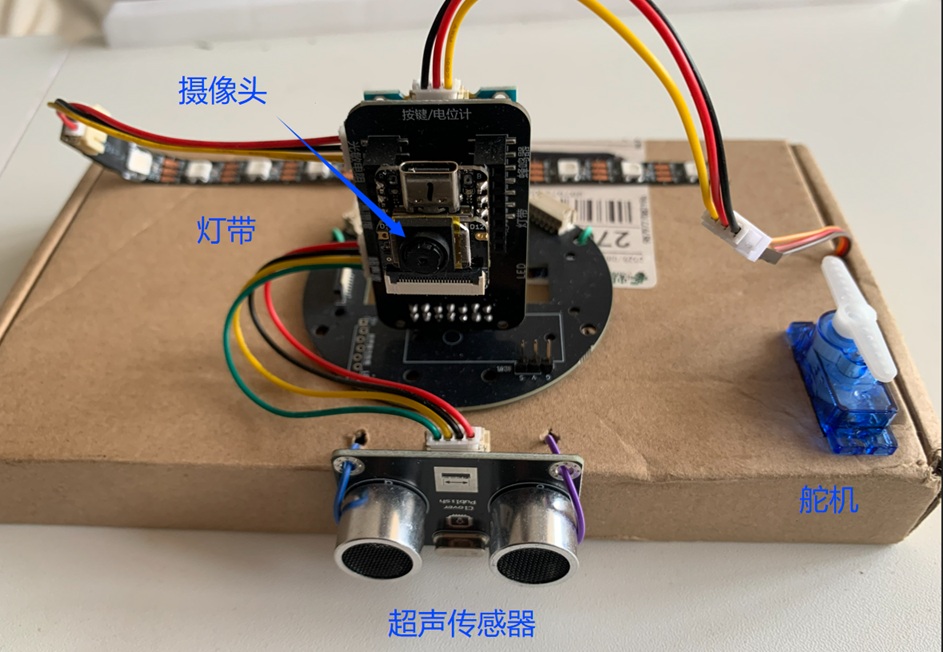
状态展示:
1. 休眠状态:
LED:全部熄灭
屏幕:关闭
舵机:0°(关门)
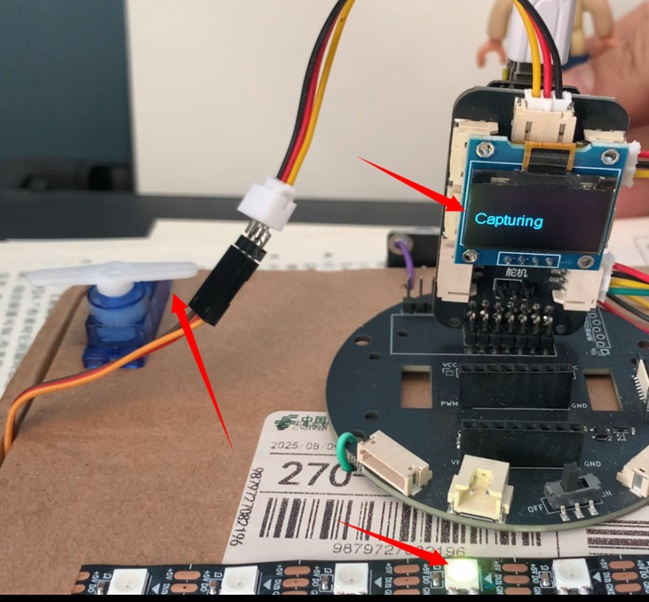
2. 唤醒状态(检测到人员):
LED:黄色常亮
屏幕:显示"Capturing"
开始图像采集
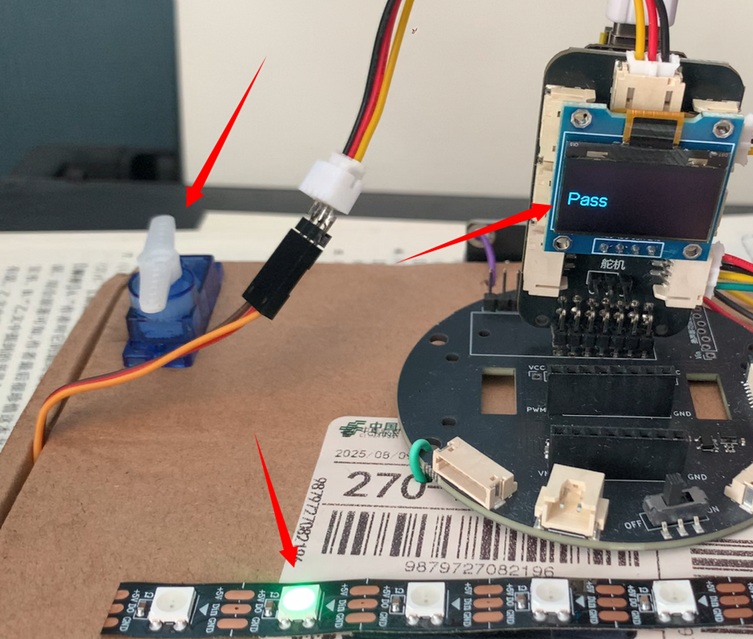
3. 验证成功:
LED:绿色流水灯效果
屏幕:显示"Pass"
舵机:180°(开门)
2秒后返回休眠
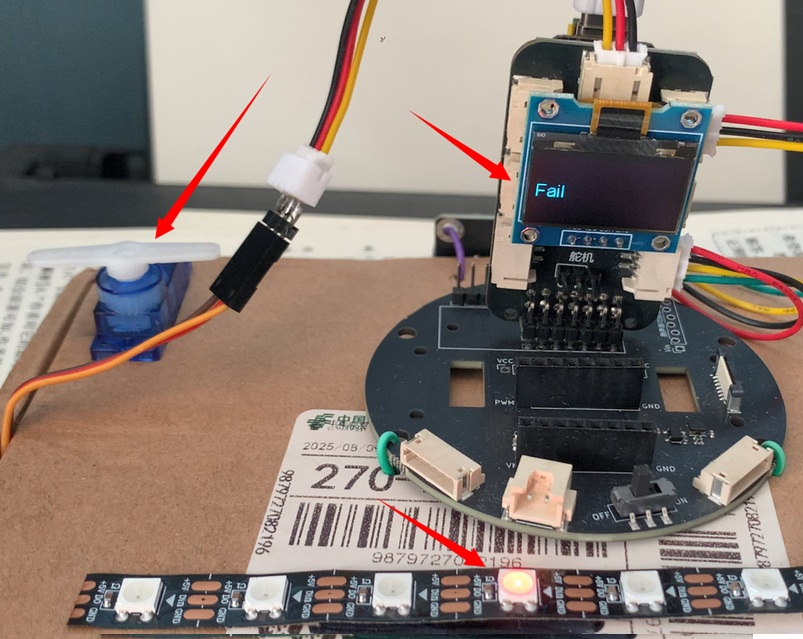
4. 验证失败:
LED:红色闪烁3次
屏幕:显示"Fail"
舵机:保持0°(关门)
2秒后返回休眠
六、项目难题与解决方法
难题1:摄像头初始化失败
问题:ESP32S3与OV3660摄像头通信未能驱动,
解决:
1.检查摄像头引脚定义,确保与硬件匹配
2.使用OV2640可以正常工作
难题2:超声波传感器误触发
问题:检测区域周边不规则导致误检测,系统频繁唤醒
解决:
1.设置合理的距离阈值(35cm)
2.添加软件滤波,连续多次检测确认
3.设置超时机制(25ms)
4.添加无效脉冲检测(<10μs)
难题3:Edge Impulse模型部署
问题:检测速度比较慢,检测准确度不高
解决:
1.
1.修改图像预处理函数,适配摄像头输出格式
2.训练图片数量过少,使用增加到50张应该会好些
七、心得体会
通过本项目,我获得了以下收获:
1. 端侧AI应用开发经验:掌握了Edge Impulse平台的使用,了解了从数据采集、模型训练到嵌入式部署的全流程。深刻体会到在资源受限的嵌入式设备上运行AI模型的挑战与优化方法。
2. 多传感器融合技术:学会了如何协调摄像头、超声波、舵机、LED等多种外设,实现复杂的交互逻辑。状态机设计模式在处理多模态输入输出时表现出色。
3. 嵌入式系统调试技巧:通过解决摄像头初始化、超声波干扰、内存分配等问题,积累了丰富的调试经验。串口日志、状态指示灯、分段测试等方法非常有效。
4. 硬件集成能力:从原理图理解到实际接线,从库函数调用到底层寄存器配置,全面提升了硬件集成能力。特别注意到电源稳定性和信号完整性对系统可靠性的影响。
5. 项目管理经验:按照需求分析、方案设计、编码实现、调试优化的流程完成项目,培养了完整的工程思维。文档编写和代码注释的重要性在实践中得到验证。
本项目不仅实现了技术目标,更重要的是培养了解决复杂问题的能力。未来可以考虑增加更多功能,如Wi-Fi远程监控、多用户管理、低功耗优化等,使系统更加完善实用。

 john
 tinySDRFlying费
