
项目概述
该项目使用 NXP FRDM-MCXN236 与 Zephyr,按 SimpleFOC 的 estimated current(估算电流)模式实现了一个 FOC 力反馈旋钮,支持 5 种不同的手感:自由、阻尼、齿槽、限位、回中,通过 USB HID 连接到电脑实现音量旋钮或滚轮。
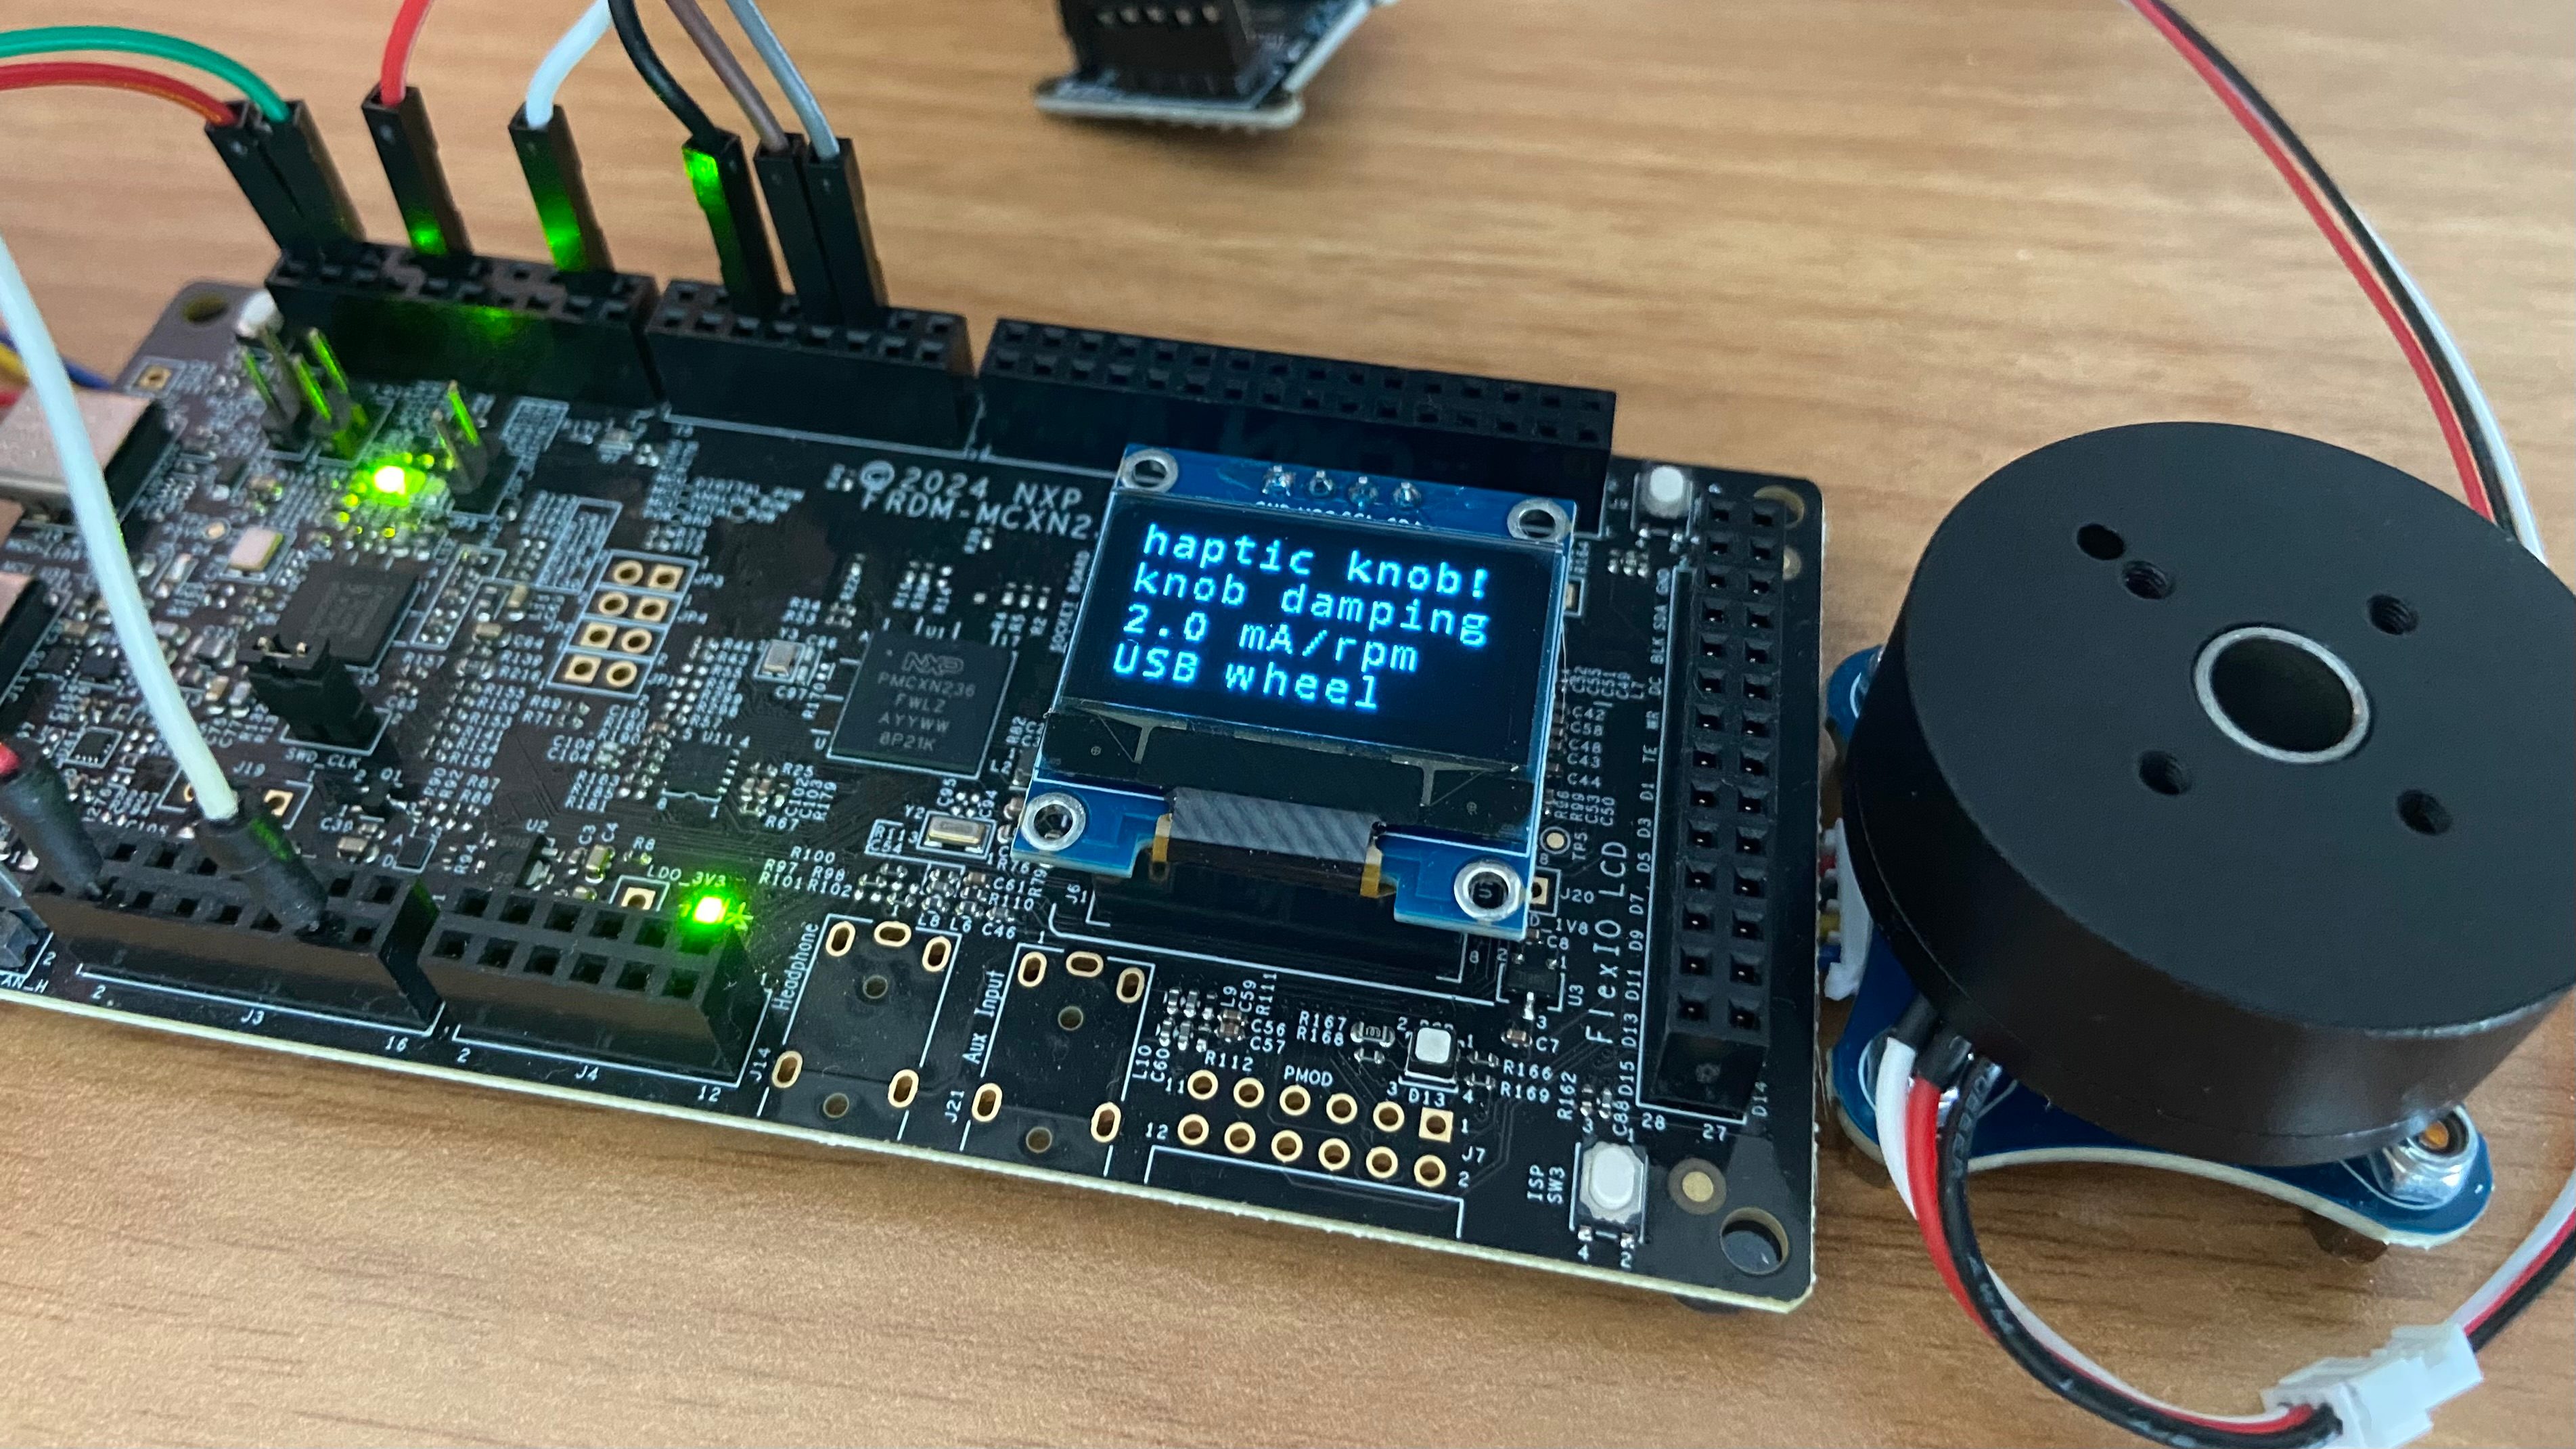
控制方案:控制环由 MRT 中断定节拍跑在 10 kHz、单次更新 35.5 µs,min-max 注入写成三路 40 kHz 占空比;没有电流采样,电流由模型估算,闭环止于 AS5600 的角度。
手感与安全:自由、阻尼、齿槽、限位、回中五种手感都是位置与转速的一条函数,三级钳位按“模式 → 阻尼 → 限速”依次收紧,另外角度过期 50 ms 或转速持续 200 ms 过快都会停机。
USB 交互:一个 HID 接口、两个报告(音量位与鼠标形状的滚轮),每 10° 行程一步、上限 200 步/秒(约 330 rpm),SW2 切换功能、SW3 轮换手感、OLED 显示状态。
硬件平台
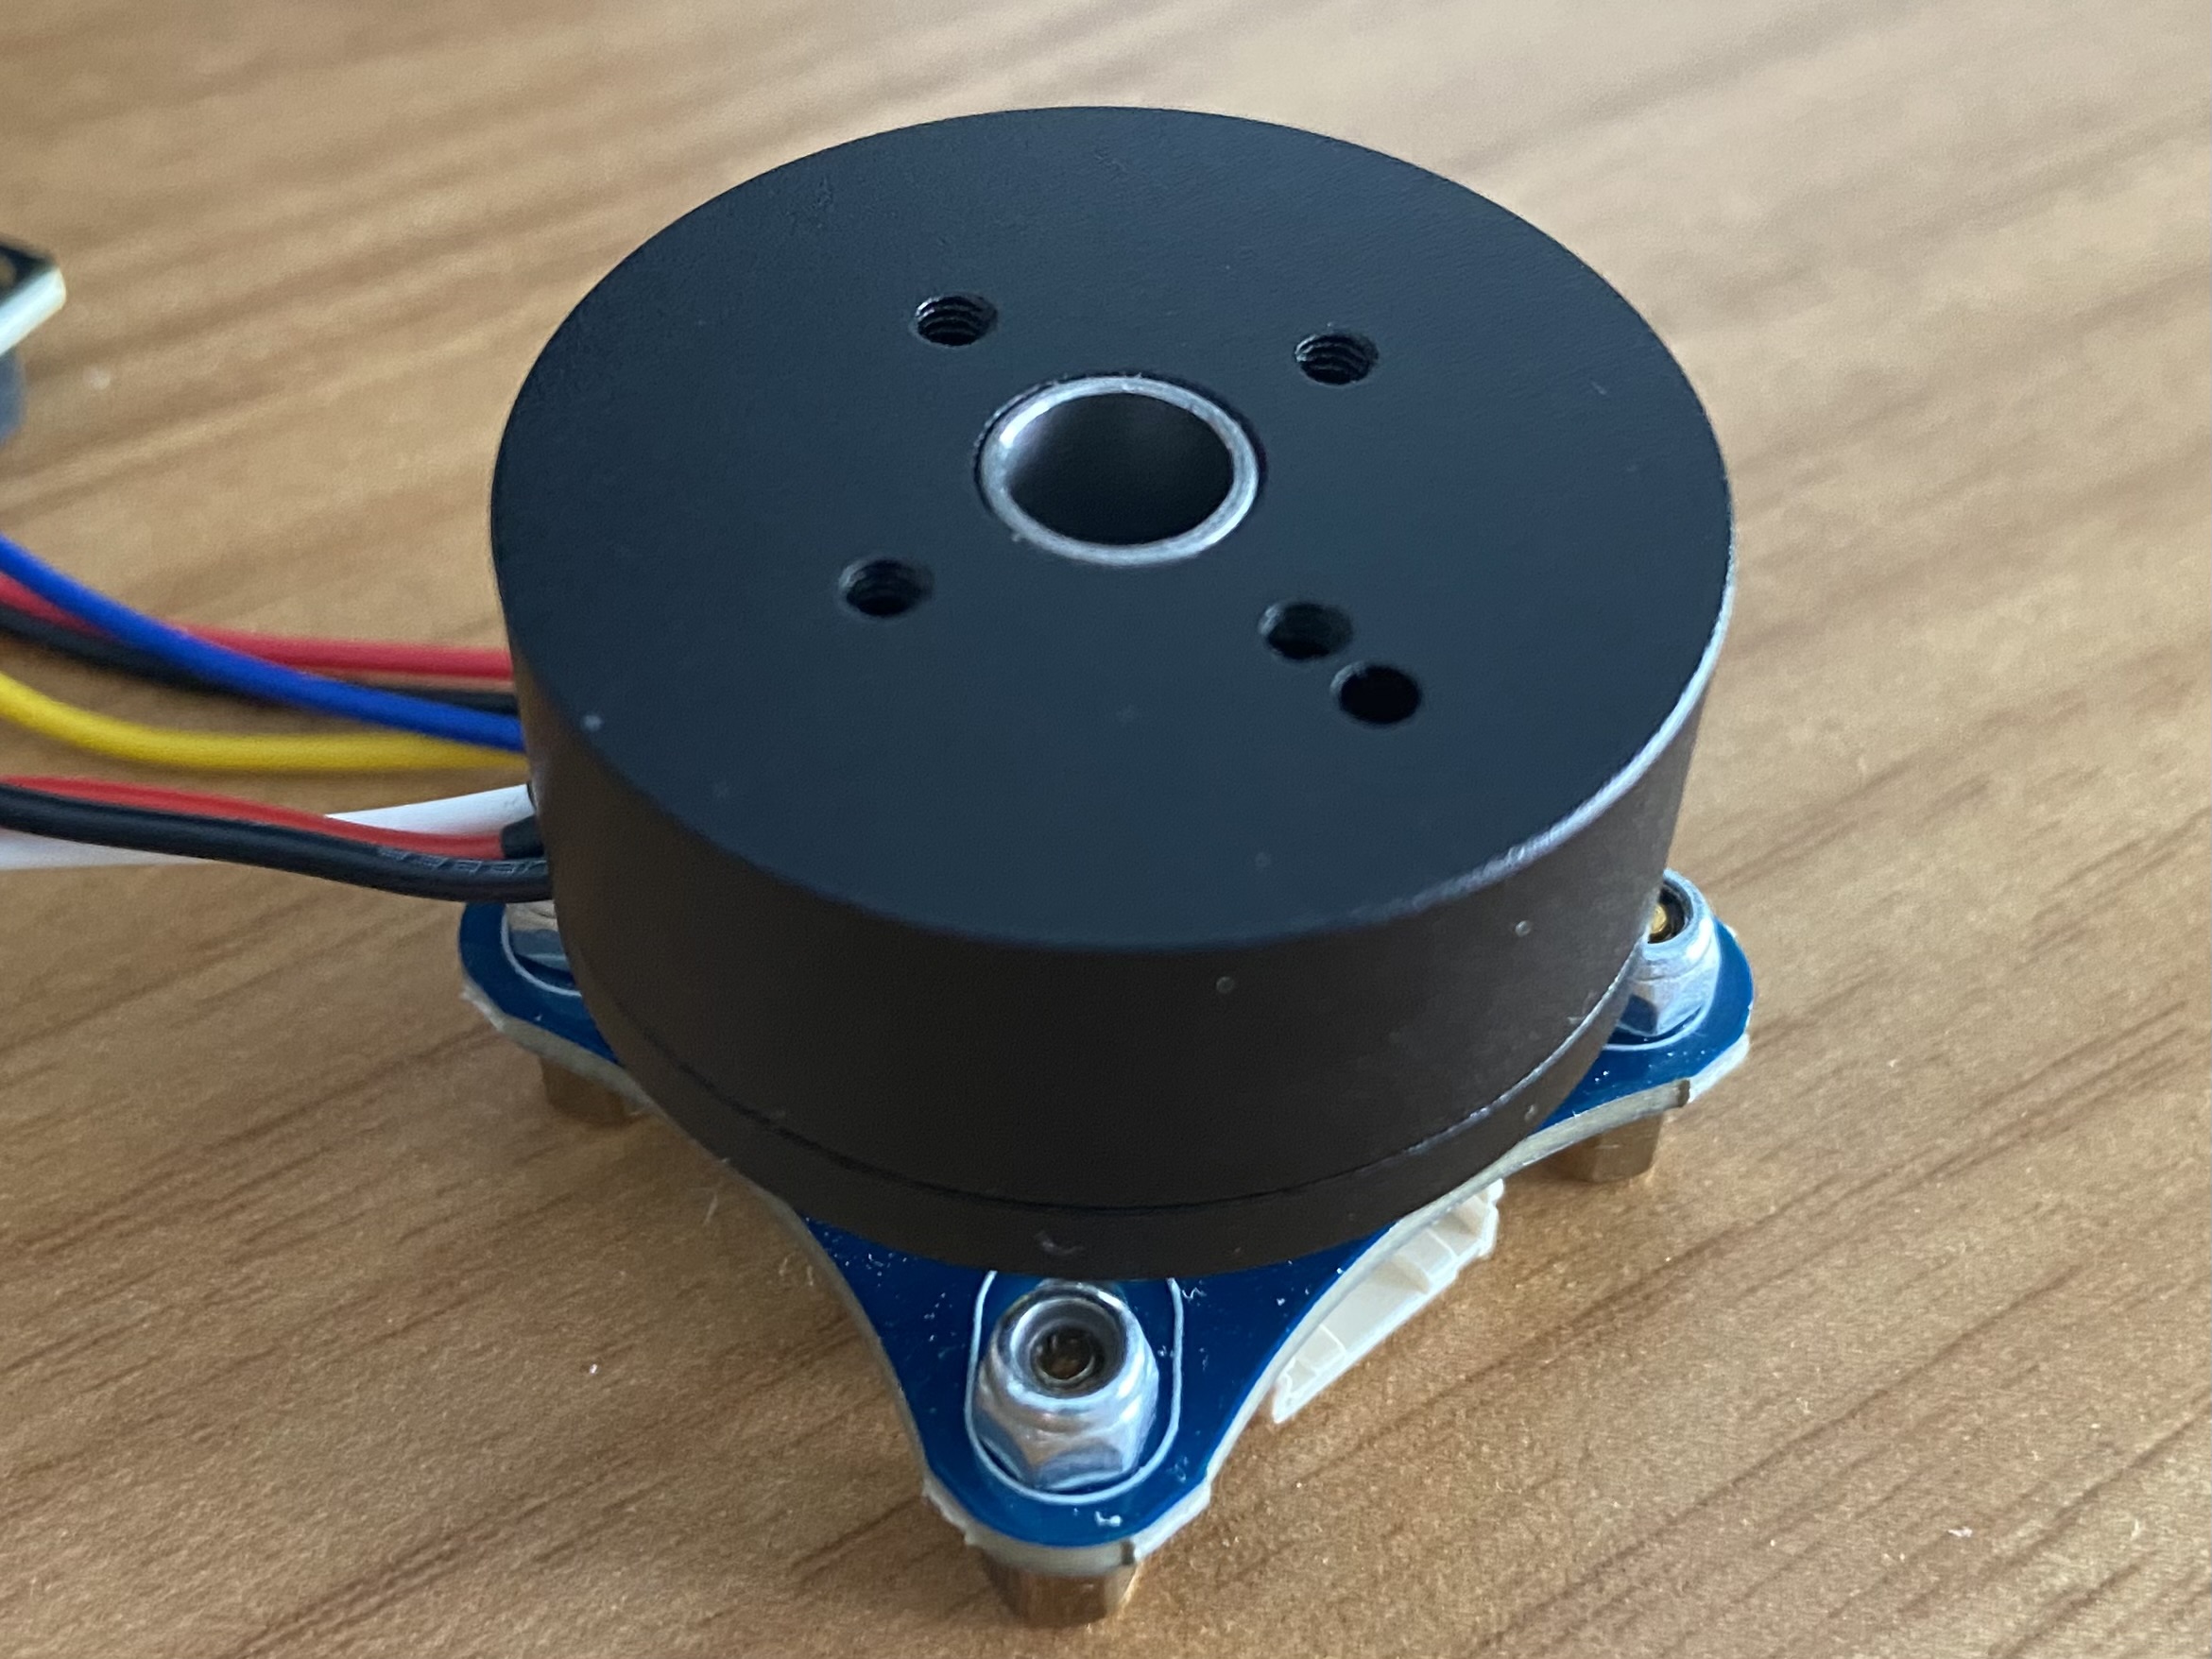
整套系统由一块 FRDM-MCXN236、一块 SimpleFOC Mini 驱动板、一台 2804 云台无刷电机(外挂AS5600 磁编码器)和一块 SSD1306 128×64 OLED 组成。
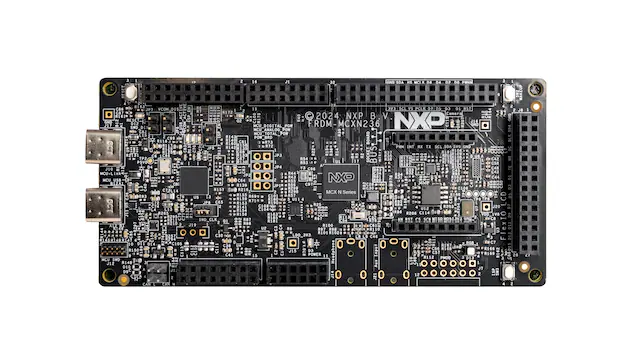
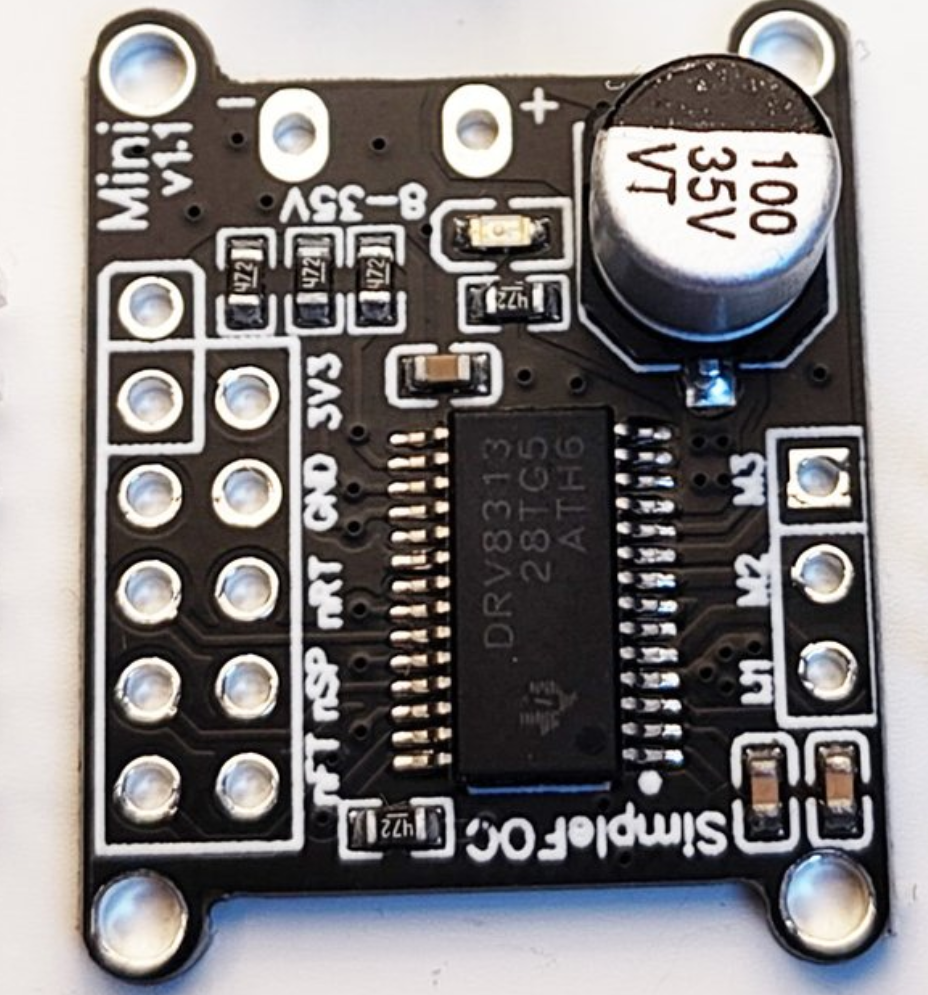
SimpleFOC Mini 驱动板没有电流采样,所以只能实现电压模式的 FOC,在这个项目里我参考 SimpleFOC 的估算电流模式,通过电机电感、相电阻来估算电流。
FRDM-MCXN236 自带的 USB,可以实现 USB HID 接口, 给电脑报告音量加/减位以及滚轮。电机轴每转过 10°(可配置)输出一步,每 5 ms 发一次报告。SW2 可以在音量与滚轮之间切换,SW3 轮换五种手感,OLED 显示当前手感、关键参数、以及 USB 功能与故障计数。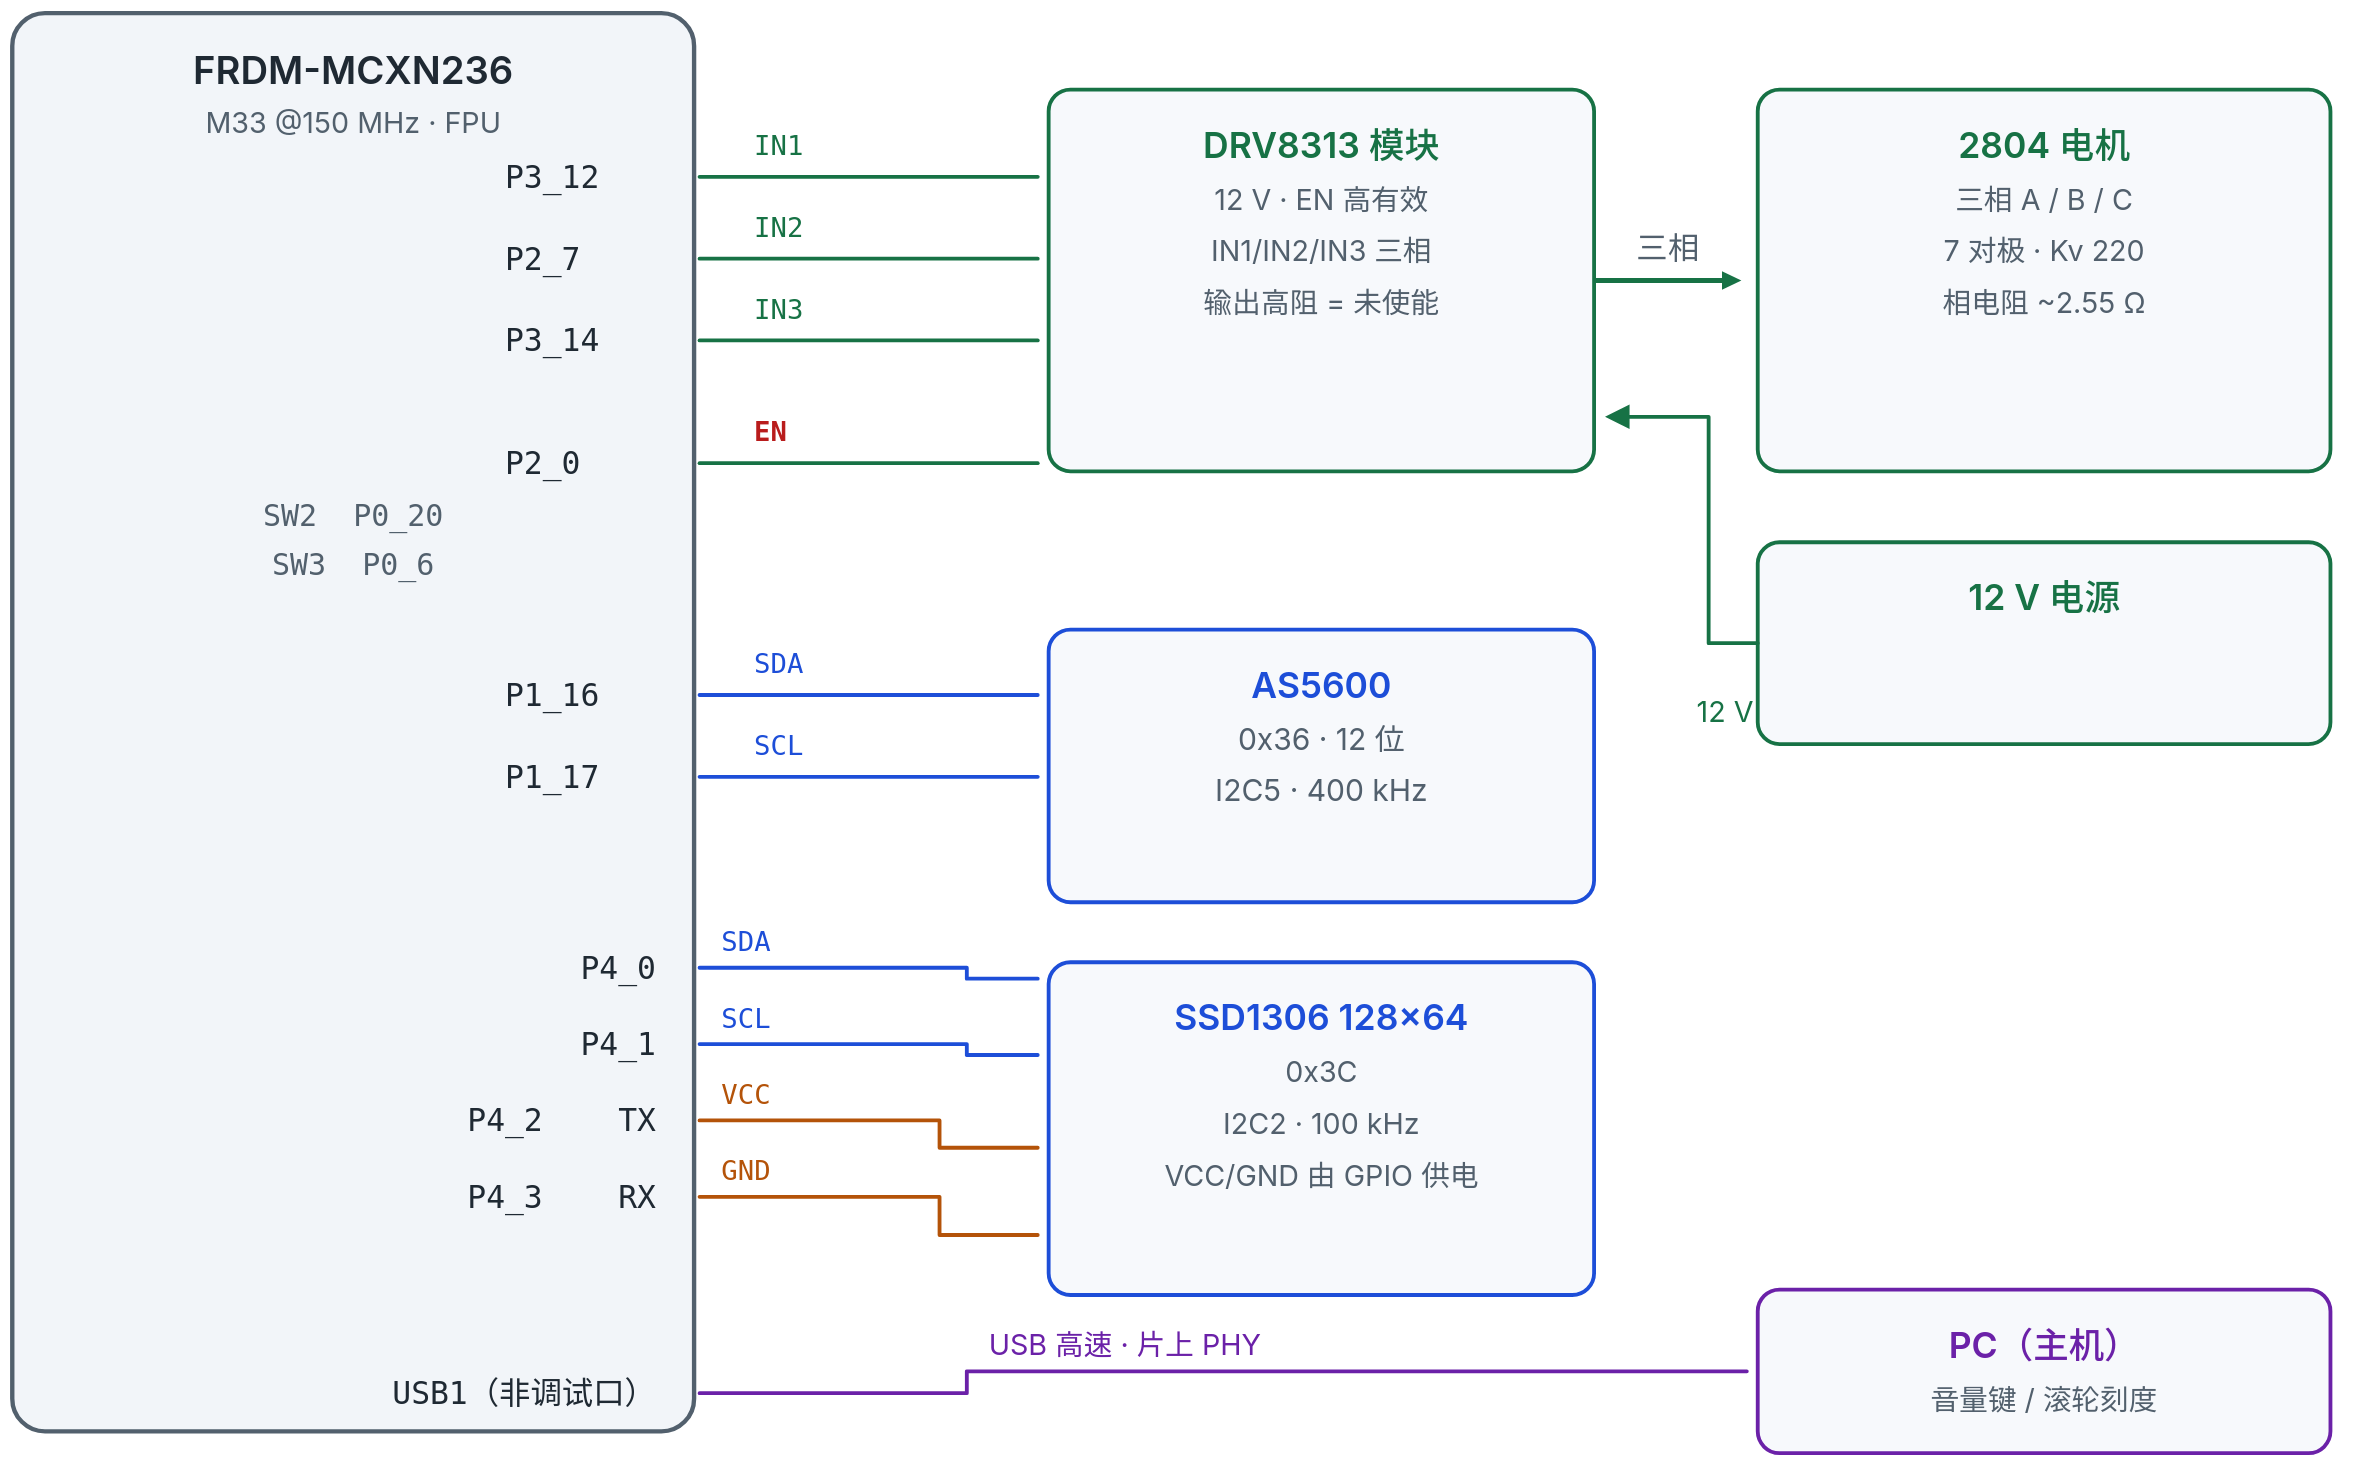
系统架构
系统自下而上可以分成感知、控制、执行三层。
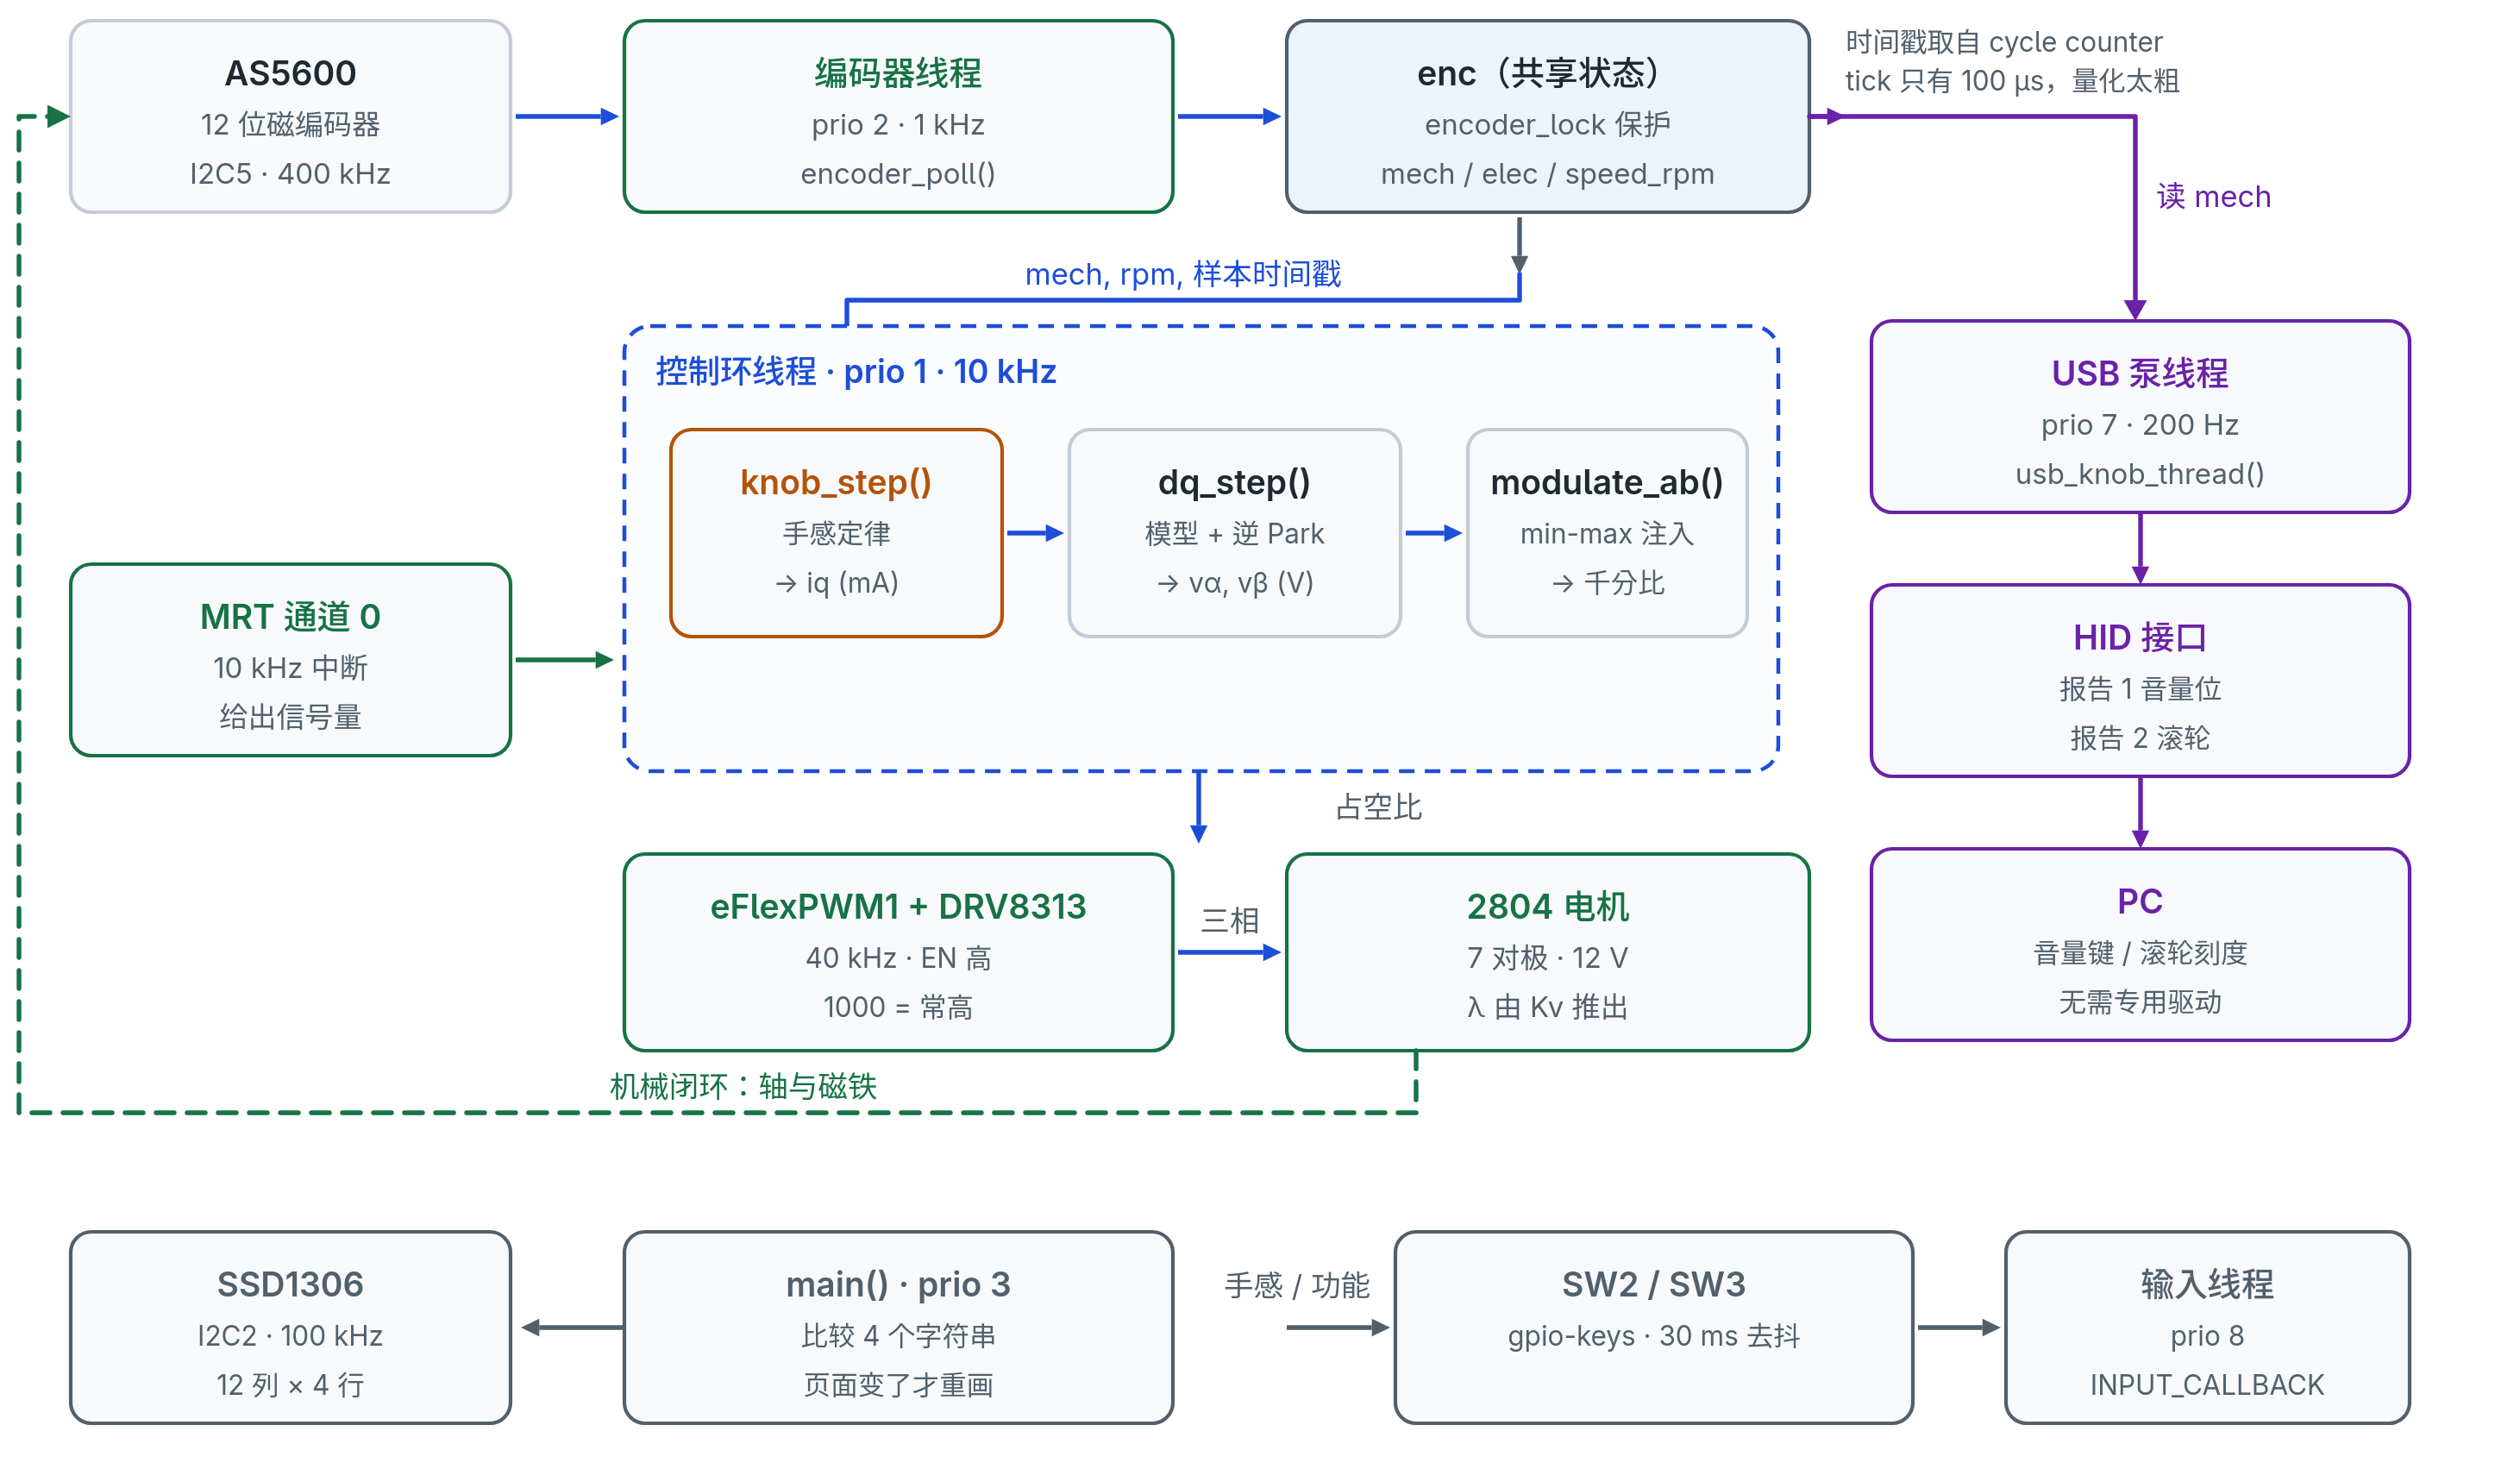
1、感知层:AS5600,由独立的编码器线程以 1 kHz 采样。每采一次,线程把原始角度换算成连续机械角、电角度(乘极对数、减去标定得到的零点偏移)、转速(一阶滤波得到)发布到共享状态里。
2、控制层:唯一的闭环,跑在最内层。控制环线程优先级最高,节拍由 MRT 通道 0 的中断给出:中断给一个容量为 1 的信号量,唤醒控制环线程,这样控制环就可以用固定的频率(10Khz)进行。每个节拍里,控制环线程获取当前的状态数据,计算电角速度,再按样本年龄把角度外推到“现在”。接着根据手感定律输出一 q 轴电流(mA);用相电阻、Kv、电感这组模型参数把电流换算成 dq 两轴电压,做逆 Park 得到静止两轴电压;调 modulate_ab(),min-max 注入把电压变成三个千分比占空比;最后写桥臂寄存器。
3、执行层:SimpleFOC Mini 驱动板与电机,通过 EN 引脚和三个 eFlexPWM 通道(40 kHz 载波)驱动,驱动板把它变成三相电压,定子磁场就落在比转子 d 轴超前 90 电角度的方向上。机械闭环把执行层接回感知层:电机的轴上装着磁铁,磁铁的角度被 AS5600 读到,于是控制层下一拍拿到的样本就是刚才那次转矩的结果。这条回路里没有电流采样:电流是由模型估算出来的值,闭环真正闭合在角度上。
旁路共三条:
1、USB 泵线程:读 enc 里的机械角,按行程每 10° 发一步 HID 报告,与手感完全无关,所以驱动关着、用手转动电机时宿主机照样收到音量或滚轮事件。
2、主循环:把编码器、驱动、手感、USB 四份状态拼成四行字符串,只在和上一帧不同时更新 OLED,平时只是睡醒比较一次。
3、输入线程:用按键 SW3 切换手感、SW2 切换 USB 功能。
三相 PWM 与驱动使能
在设备树 overlay 添加 EN 引脚和 3 个 PWM:
/ {
	zephyr,user {
		/* 高有效:高电平放开驱动输出,低电平让输出高阻。 */
		driver-en-gpios = <&gpio2 0 GPIO_ACTIVE_HIGH>;

		/* 三相按 A、B、C 排。真正的周期在 pwm_setup() 里算。 */
		pwms = <&flexpwm1_pwm0 0 0 PWM_POLARITY_NORMAL>,
		       <&flexpwm1_pwm0 1 0 PWM_POLARITY_NORMAL>,
		       <&flexpwm1_pwm1 0 0 PWM_POLARITY_NORMAL>;
	};
};

&pinctrl {
	foc_pwm0: foc_pwm0 {
		group0 {
			pinmux = <PWM1_A0_PIO3_12>,
				 <PWM1_B0_PIO2_7>;
			slew-rate = "fast";
			drive-strength = "low";
		};
	};

	foc_pwm1: foc_pwm1 {
		group0 {
			pinmux = <PWM1_A1_PIO3_14>;
			slew-rate = "fast";
			drive-strength = "low";
		};
	};
};
接着把两个子模块打开。nxp,prescaler = <1> 让计数器跑在 150 MHz 总线时钟上;nxp,reload = "full-cycle" 让占空比写入在计数器回零时整体生效:
&flexpwm1_pwm0 {
	status = "okay";
	pinctrl-0 = <&foc_pwm0>;
	pinctrl-names = "default";
	nxp,prescaler = <1>;
	nxp,reload = "full-cycle";
};

&flexpwm1_pwm1 {
	status = "okay";
	pinctrl-0 = <&foc_pwm1>;
	pinctrl-names = "default";
	nxp,prescaler = <1>;
	nxp,reload = "full-cycle";
};
prj.conf 配置 CONFIG_PWM,开启 Zephyr 的 PWM 驱动:
# 三相 PWM,来自 eFlexPWM1 的子模块 0 和 1。
CONFIG_PWM=y
EN 引脚
EN 必须在 PWM 驱动配置它的引脚之前就被拉低。否则在这两个 init 之间,MCU 的 PWM 脚可能短暂输出高电平,这里用Zephyr 的 init 优先级控制这个启动顺序:
/* 在 GPIO 控制器(CONFIG_GPIO_INIT_PRIORITY)之后、PWM 驱动
 * (CONFIG_PWM_INIT_PRIORITY)之前,于是 PWM 引脚还在配置时桥臂就是关的。
 */
#define DRIVER_EN_INIT_PRIORITY 45

const struct gpio_dt_spec driver_en =
	GPIO_DT_SPEC_GET(DT_PATH(zephyr_user), driver_en_gpios);

static int driver_en_init(void)
{
	if (!gpio_is_ready_dt(&driver_en)) {
		printk("Driver EN pin is not available\n");
		return -ENODEV;
	}

	/* 低电平让输出高阻 */
	return gpio_pin_configure_dt(&driver_en, GPIO_OUTPUT_INACTIVE);
}

SYS_INIT(driver_en_init, POST_KERNEL, DRIVER_EN_INIT_PRIORITY);
占空比用千分比存放在 duty_permille[],pwm_apply_all() 把所有相位写下去:
static int pwm_apply(unsigned int phase)
{
	uint32_t pulse;

	if (phase >= PHASE_COUNT || pwm_period[phase] == 0U) {
		return -EINVAL;
	}

	pulse = (uint32_t)(((uint64_t)pwm_period[phase] * duty_permille[phase]) /
			   DUTY_FULL);
	if (pulse > pwm_period[phase]) {
		pulse = pwm_period[phase];
	}

	/* 计数已知,就走 pwm_set_cycles(),跳过它内部的纳秒换算。 */
	return pwm_set_cycles(phases[phase].dev, phases[phase].channel,
			      pwm_period[phase], pulse, phases[phase].flags);
}

int pwm_apply_all(void)
{
	for (unsigned int i = 0; i < PHASE_COUNT; i++) {
		int ret = pwm_apply(i);

		if (ret < 0) {
			printk("Failed to set phase %u: %d\n", i, ret);
			return ret;
		}
	}

	return 0;
}
AS5600 角度采样
Zephyr 已经有 AS5600 驱动,可以直接使用:
CONFIG_SENSOR=y
CONFIG_AMS_AS5600=y
CONFIG_SENSOR_LOG_LEVEL_ERR=y
因为 OLED 用了板子的 LPI2C2,所以编码器另开 flexcomm5,走 Arduino D14/D15,并把速率提到 400 kHz:
&flexcomm5_lpi2c5 {
	clock-frequency = <I2C_BITRATE_FAST>;

	as5600: as5600@36 {
		compatible = "ams,as5600";
		reg = <0x36>;
	};
这里硬件有点小问题,Zephyr 的 AS5600 驱动会一直提示磁铁太弱,但实际测试是能用的。所以我配置了 CONFIG_SENSOR_LOG_LEVEL_ERR,不打印 warning 日志,然后读取数据的时候要读原始数据,忽略掉 STATUS 状态。
整套固件只有一个传感器:角度。旋钮的定律要微分它,控制环要用它放置磁场,USB 报告要数它的变化。所以它被单独对待:自己的 I2C 总线、自己的线程、自己的时间戳来源。
采样线程本身很短:按周期醒来调用 encoder_poll(),落后了就重新对齐时间基准而不是累积补偿。连续失败 5 次后把周期拉长到 1 秒,避免在 115200 的串口上刷屏:
static void encoder_thread(void *p1, void *p2, void *p3)
{
	int64_t next = k_uptime_get();

	ARG_UNUSED(p1);
	ARG_UNUSED(p2);
	ARG_UNUSED(p3);

	while (1) {
		int64_t now;

		if (!encoder_active) {
			k_msleep(50);
			next = k_uptime_get();
			continue;
		}

		encoder_poll();

		next += encoder_period_ms();
		now = k_uptime_get();

		if (next <= now) {
			/* 落后了,多半是传感器正在退避。重新对齐,不要补课。 */
			next = now;
		} else {
			k_msleep(MAX(1, (int32_t)(next - now)));
		}
	}
}
encoder_poll() 的主体,按顺序做:
1、打时间戳,采一次样
2、处理磁场守卫:忽略掉芯片把磁铁判成了太弱,直接读 RAW ANGLE(0x0C)当角度用
3、绕圈计数与方向
4、转速估计
5、计算电角度,然后发布
FOC 从原理到 dq 更新
手感的本质是"转速下转矩的表达"。要让 -300 mA × sin(2π·pos/30°) 这样的定律真的成为手上的力,必须满足两件事:转矩正比于一个电流指令,而且这个比例不随轴的位置变化。
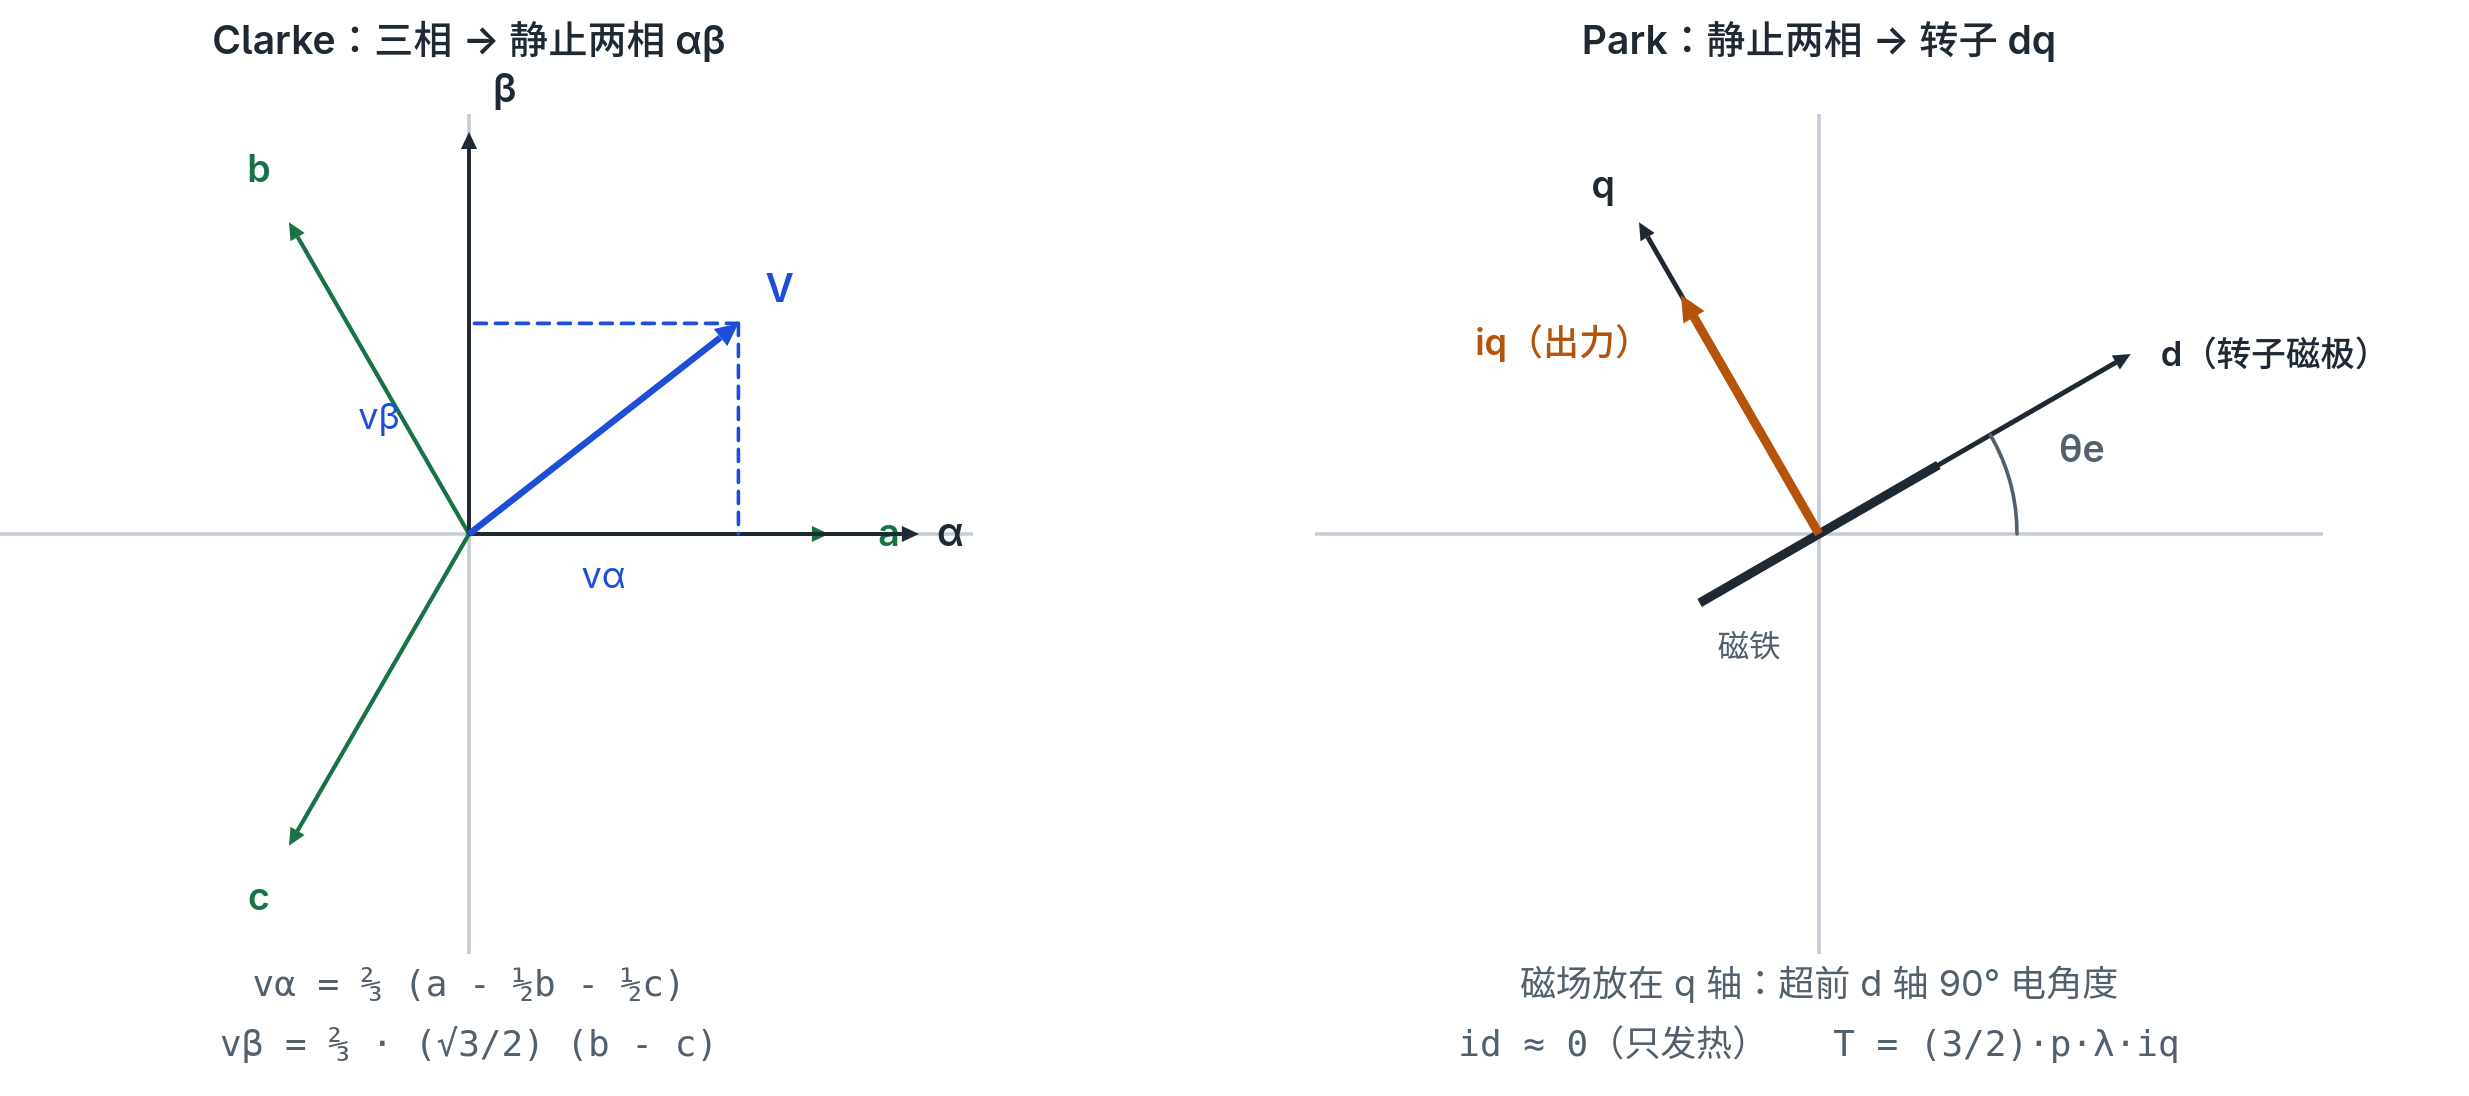
dq 控制解决的就是这个:把定子电流拆成两路,一路沿转子磁极方向(d 轴,只发热不出力),一路垂直于它(q 轴,只出力)。转矩
T = (3/2) · p · λ · iq
在 d 轴对齐、q 轴正交的前提下与机械角无关。于是"手感"退化成 iq 关于位置和速度的函数。
三条变换
项目里它们就地内联在 src/foc.h:
/* Clarke:三相 → 静止两相。系数 2/3 是为了让幅值不变。 */
static inline void clarke(float a, float b, float c, float *alpha, float *beta)
{
	*alpha = (2.0f / 3.0f) * (a - 0.5f * b - 0.5f * c);
	*beta = (2.0f / 3.0f) * (SQRT3_2 * (b - c));
}

/* Park:静止两相 → 转子两相(st/ct 是电角度 θ 的正余弦)。 */
static inline void park_sc(float alpha, float beta, float st, float ct,
			   float *d, float *q)
{
	*d = alpha * ct + beta * st;
	*q = -alpha * st + beta * ct;
}

/* 逆 Park:转子两相 → 静止两相,调制器要的是这个。 */
static inline void inv_park_sc(float d, float q, float st, float ct,
			       float *alpha, float *beta)
{
	*alpha = d * ct - q * st;
	*beta = d * st + q * ct;
}
为什么用 st/ct 而不是角度:控制环里用不到 atan2,只需要旋转矩阵,把角度的正余弦先算好传进来少一次三角函数调用。
估算电流:没有电流采样,电流靠模型估算
这套硬件没有电流传感器(没有采样电阻,也没有母线电压测量)。所以闭环只到"我想要的 iq"为止,后面靠电机模型把 iq 换算成电压:
vq = R · iq + ωe · λ        /* q 轴:电阻压降 + 反电动势 */
vd = -ωe · Lq · iq          /* d 轴:交叉耦合,低速下很小 */
其中 λ 是磁链,由 Kv 推出来:
#define FLUX_WB ((2.0f / 3.0f) * (9.5493f / (float)CONFIG_FOC_MOTOR_KV) / \
		 (float)CONFIG_FOC_POLE_PAIRS)
Kt = 9.5493 / Kv 是"N·m 每安培"的经典换算(Kv 单位 rpm/V)。Kv 220 时 Kt = 43.4 mN·m/A,也就是 1 A 只有 43 毫牛·米——一根手指轻松给出几百毫牛·米,所以整套力反馈的有用电流区间就是几百毫安。这就是后面所有参数用 mA 而不是 A 的原因。
模型的绝对精度取决于相电阻、Kv/磁链、母线电压、电感,没有电流采样就无法把它们分开。这对手感的绝对强度有影响,对形状没有影响。
调制:min-max 注入实现 SVPWM
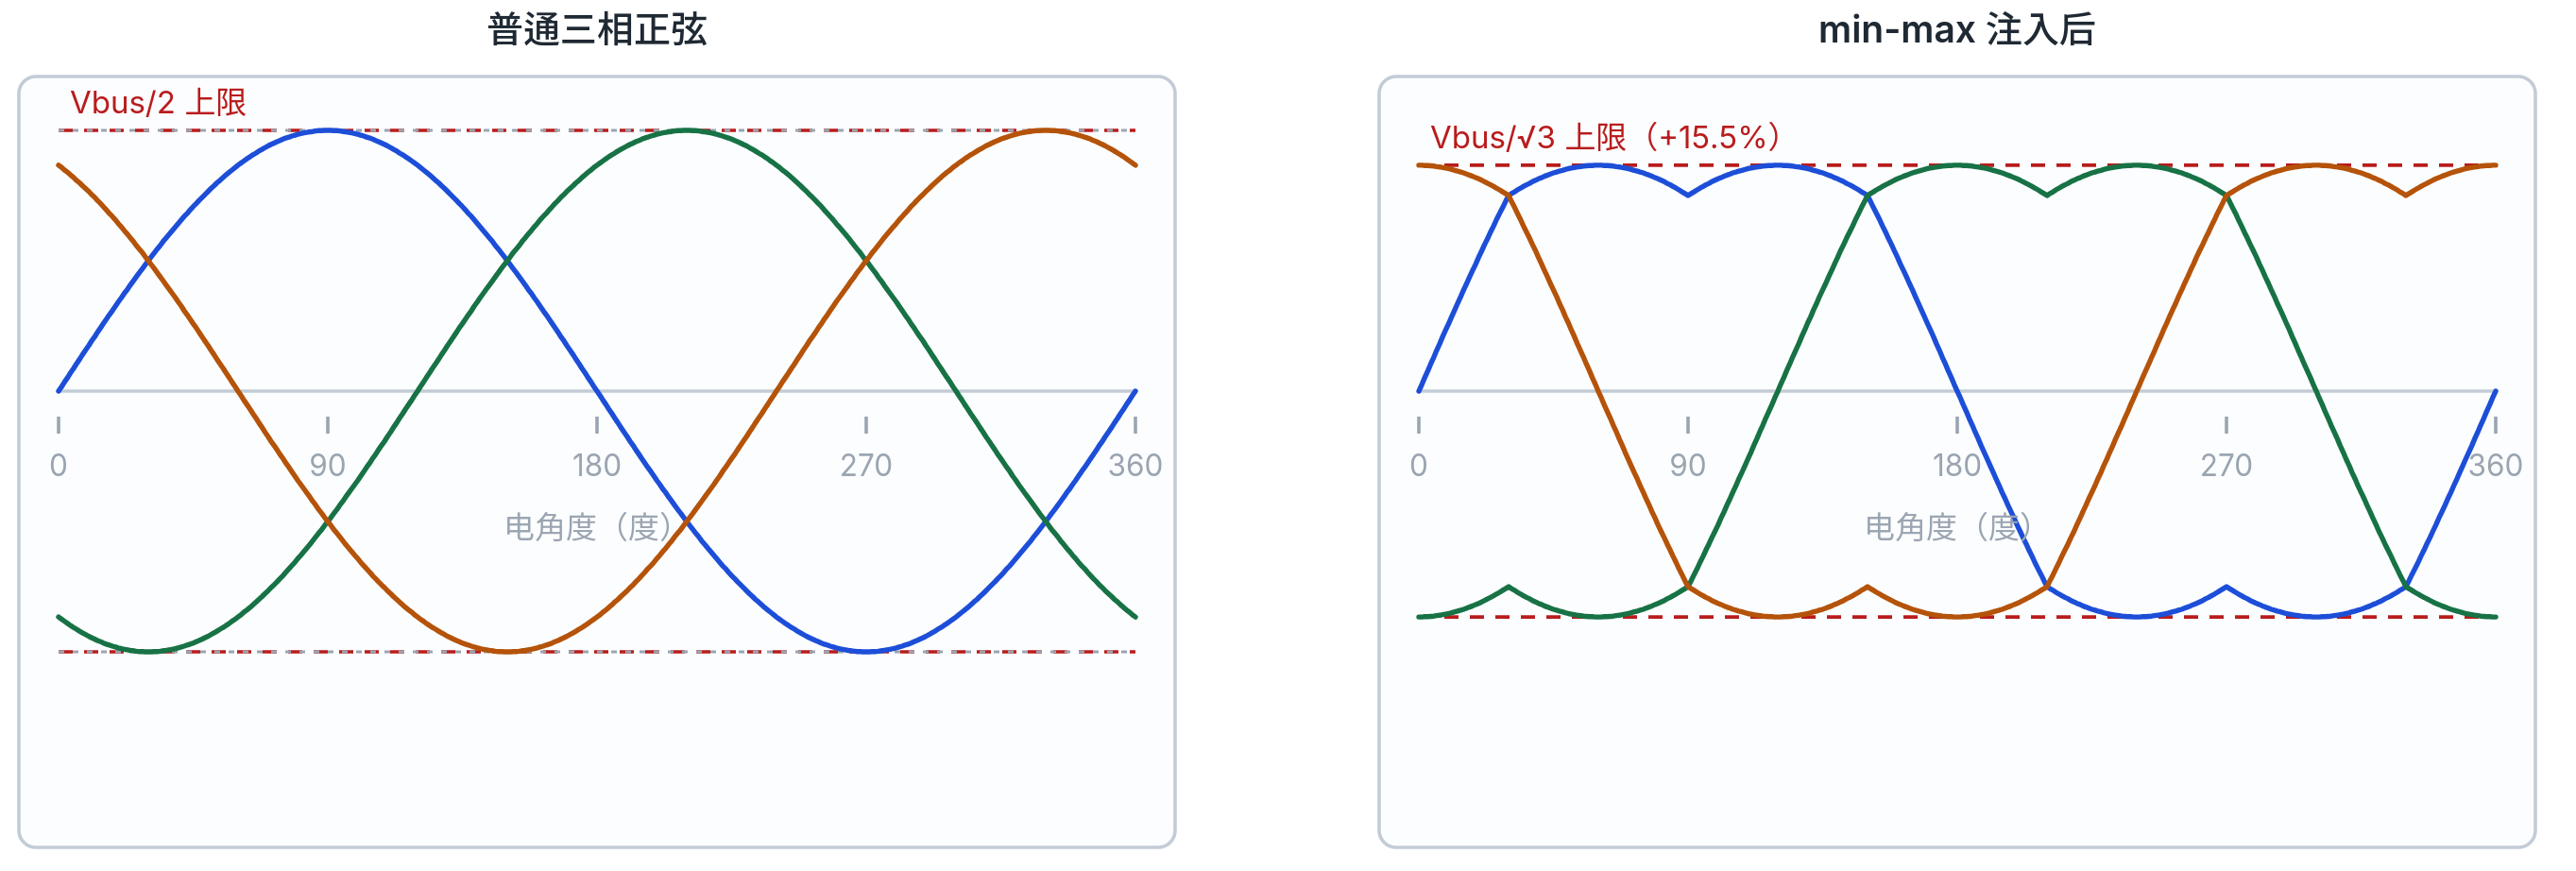
modulate_ab 通过 min-max 注入实现 SVPWM,计算出三个占空比:
void modulate_ab(float alpha, float beta)
{
	float v[PHASE_COUNT];
	float vmax, vmin, mid;
	float mag = sqrtf(alpha * alpha + beta * beta);

	if (mag > (float)CONFIG_FOC_PHASE_VOLTAGE_LIMIT_MV) {
		float scale = (float)CONFIG_FOC_PHASE_VOLTAGE_LIMIT_MV / mag;

		alpha *= scale;
		beta *= scale;
	}

	v[PHASE_A] = alpha;
	v[PHASE_B] = -0.5f * alpha + SQRT3_2 * beta;
	v[PHASE_C] = -0.5f * alpha - SQRT3_2 * beta;

	/* 三个相电压的中值。相电流只取决于三者之差,所以给三相同时加一个
	 * 相同的量电机看不见,可以随便选。取中点让最高与最低关于零对称,
	 * 桥臂能给出的幅值从 Vbus/2 提高到 Vbus/sqrt(3):同样的母线多出
	 * 15.5% 的电压。 */
	vmax = v[0];
	vmin = v[0];
	for (unsigned int i = 1; i < PHASE_COUNT; i++) {
		vmax = MAX(vmax, v[i]);
		vmin = MIN(vmin, v[i]);
	}
	mid = (vmax + vmin) * 0.5f;

	for (unsigned int i = 0; i < PHASE_COUNT; i++) {
		float permille = (float)DUTY_ZERO_VECTOR +
				 ((v[i] - mid) /
				  (float)CONFIG_FOC_BUS_VOLTAGE_MV) * DUTY_FULL;

		if (permille < 0.0f) {
			permille = 0.0f;
		}
		if (permille > (float)DUTY_FULL) {
			permille = (float)DUTY_FULL;
		}

		duty_permille[i] = (uint16_t)permille;
	}
}
占空比用千分比(1000 表示常高)而不是纳秒,因为 PWM 计数器频率要运行时才知道。零矢量是把三相都写到 DUTY_ZERO_VECTOR = 500:三个相端同电位,绕组里没有电流。
一次 dq 更新
static void dq_step(float theta_e, float omega_e)
{
	float iq_ref = CLAMP((float)drive.iq_ma / 1000.0f, -IQ_MAX_A, IQ_MAX_A);
	float vq = drive.r_ohm * iq_ref + omega_e * FLUX_WB;
	float vd = -omega_e * drive.l_h * iq_ref;
	float alpha, beta;
	float st, ct;

	sin_cos_deg(theta_e, &st, &ct);
	inv_park_sc(vd, vq, st, ct, &alpha, &beta);

	/* 矢量是伏,调制器要毫伏。 */
	modulate_ab(alpha * 1000.0f, beta * 1000.0f);
}
这里的 theta_e 就是转子的电角度,也就是编码器报出的 enc.elec(按样本年龄外推后的值)。逆 Park 把 vq 放在 q 轴上,得到的 αβ 矢量因此比转子 d 轴超前 90 电角度:d=0 时 alpha = −vq·sinθ、beta = vq·cosθ,矢量角正好是 θ+90°。定子磁场这样才与 d 轴正交,产生转矩。若把电压放在 d 轴上(vd),定子磁场与转子对齐,效果是"吸住不让转"——那是标定用的对齐测试,不是控制。
vq 里的两项分别是电阻压降和反电动势补偿:前者让"要 100 mA"在静止时也成立,后者让同样的 iq 在高速下仍然成立。因为没有电流环,所以这两项一旦不准,实际电流就偏离请求——这就是为什么 KV 和相电阻的标定会直接影响手感的绝对强度。
10 kHz 控制环与角度守卫
控制环的节拍来自 MRT 通道的中断,所以要把计数器子系统打开;它每次停止通道都会打一条 warning,而驱动每停一次就要停一次,所以那条也一起关掉:
# MRT 通道给控制环定时,它的中断决定周期,而不是线程睡眠。
CONFIG_COUNTER=y

# MRT 驱动在每次停止通道时打一条 warning——驱动每停一次就停一次。
# 只留它的错误。1 = ERR。
CONFIG_COUNTER_LOG_LEVEL_ERR=y
控制环不能靠 k_sleep():内核睡眠按 tick 取整,CONFIG_SYS_CLOCK_TICKS_PER_SEC=10000 下一格是 100 µs,而一次一格的睡眠实测接近 175 µs,把睡眠线程卡在 4 kHz 以下。改用 MRT 通道的中断发信号量:
static const struct device *const tick_dev =
	DEVICE_DT_GET(DT_NODELABEL(mrt0_channel0));

K_SEM_DEFINE(tick_sem, 0, 1);

static void tick_cb(const struct device *dev, void *user_data)
{
	ARG_UNUSED(dev);
	ARG_UNUSED(user_data);

	if (k_sem_count_get(&tick_sem) == 0U) {
		k_sem_give(&tick_sem);
	}
}

static int tick_init(void)
{
	struct counter_top_cfg cfg = {
		.ticks = counter_get_frequency(tick_dev) /
			 CONFIG_FOC_MOTOR_RATE_HZ,
		.callback = tick_cb,
	};

	if (!device_is_ready(tick_dev)) {
		LOG_ERR("tick timer %s is not ready", tick_dev->name);
		return -ENODEV;
	}
	if (cfg.ticks < 2U) {
		LOG_ERR("tick period of %u counts is too short", cfg.ticks);
		return -EINVAL;
	}

	/* 只保存周期和回调,真正启动它的是 drive_set_state() 里的
	 * counter_start()。 */
	return counter_set_top_value(tick_dev, &cfg);
}

SYS_INIT(tick_init, APPLICATION, CONFIG_APPLICATION_INIT_PRIORITY);
信号量容量是 1,所以落后时丢的是补不回来的旧节拍,而不是积压。这一点在调试里很重要:如果环被打断,看到的是丢帧计数,不是随时间增长的延迟。
控制循环本身不长:等一个节拍、取一次快照、检查角度是否还新鲜、算一次定律、写一次桥臂。后面还会在中间再插一段超速守卫,这里先用注释标出它的位置。
static void drive_thread(void *p1, void *p2, void *p3)
{
	ARG_UNUSED(p1);
	ARG_UNUSED(p2);
	ARG_UNUSED(p3);

	while (1) {
		float theta_e = 0.0f;
		float omega_e = 0.0f;
		float rpm = 0.0f;
		float mech = 0.0f;
		int64_t sample_us = 0;
		int64_t age = 0;
		int64_t age_tick = 0;
		bool angle_ok = false;

		/* 超时只在这台定时器本身停摆时才起作用:那种情况下这个循环
		 * 继续循环,而不是阻塞在一个永远不会到来的节拍上。驱动空闲
		 * 时计数器是停的,所以这也是两次运行之间的节拍来源。 */
		k_sem_take(&tick_sem, K_MSEC(500));

		/* 先取编码器快照再拿 drive_lock,两把锁不会同时握着。 */
		if (encoder_active) {
			int64_t last_ok;

			k_mutex_lock(&encoder_lock, K_FOREVER);
			last_ok = enc.last_ok_us;
			if (enc.samples > 0) {
				theta_e = enc.elec;
				rpm = enc.speed_rpm;
				mech = enc.mech;
				/* 旋钮的定律用它给自己的速度估计打时间戳,
				 * 所以要的是这个戳,不是值。 */
				sample_us = enc.last_ok_us;
			}
			k_mutex_unlock(&encoder_lock);

			int64_t now_cyc = k_cyc_to_us_floor64(k_cycle_get_64());
			int64_t now_tick = k_ticks_to_us_floor64(k_uptime_ticks());

			age = (now_cyc - last_ok) / 1000;
			age_tick = (now_tick - last_ok) / 1000;
			angle_ok = (age <= CONFIG_FOC_DQ_ANGLE_TIMEOUT_MS);
			omega_e = rpm / 60.0f * (float)CONFIG_FOC_POLE_PAIRS *
				  2.0f * FOC_PI;

			/* 把手里的样本外推到"现在",磁场才落在转子现在的位置
			 * 而不是采样时的位置。不做这一步,磁场平均滞后样本
			 * 年龄这么多:800 rpm 下是 50 电角度,施加的电压被拆
			 * 成一小份出力的 q 和一大份只发热的 d。 */
			if (drive.extrapolate && angle_ok) {
				float step = (float)MIN(age,
						       EXTRAPOLATE_MAX_MS);

				theta_e += omega_e * step / 1000.0f *
					   180.0f / FOC_PI;
				theta_e = fmodf(theta_e, 360.0f);
				if (theta_e < 0.0f) {
					theta_e += 360.0f;
				}
			}
		}

		k_mutex_lock(&drive_lock, K_FOREVER);

		if (!drive.running) {
			k_mutex_unlock(&drive_lock);
			continue;
		}

		if (!angle_ok) {
			/* 角度冻住的闭环会把磁场停在一个不动的方向上:转子
			 * 被强行按住,电流一直流,而且没有反电动势限制它。
			 * 停机。 */
			drive_fault_stop();
			LOG_ERR("knob stopped: no fresh encoder sample for %lld ms "
				"(the tick clock says %lld ms)",
				(long long)age, (long long)age_tick);
			continue;
		}

		/* 第 8 章在这里接上超速守卫:它要用手感的限速参数。 */

		/* 定律先算,下一次更新用它;位置来自刚取到的样本。 */
		drive.iq_ma = knob_step(mech, rpm, sample_us);
		dq_step(theta_e, omega_e);
		pwm_apply_all();

		k_mutex_unlock(&drive_lock);
	}
}

K_THREAD_DEFINE(drive_tid, CONFIG_FOC_MOTOR_STACK_SIZE, drive_thread, NULL, NULL,
		NULL, CONFIG_FOC_MOTOR_PRIORITY, 0, 0);
这里做了角度外推,theta = theta_sample + omega·(now − t_sample)。它只在速度估计准确时才有意义;速度有几个百分点的噪声,在 800 rpm 下折合一个样本周期约 1 电角度,代价可以接受。外推上限 5 ms,超出的样本属于卡住的采样线程,那时角度守卫本来就要停机。
性能:开启 FPU 后一次控制律 8.2 µs,一次完整更新 35.5 µs,其中 18.7 µs 花在写桥臂并等 PWM 重载上。10 kHz 下每 100 µs 用掉 35.5 µs。
五种手感
同一个电机、同一根轴,手感只是这几条曲线里的哪一条在生效:
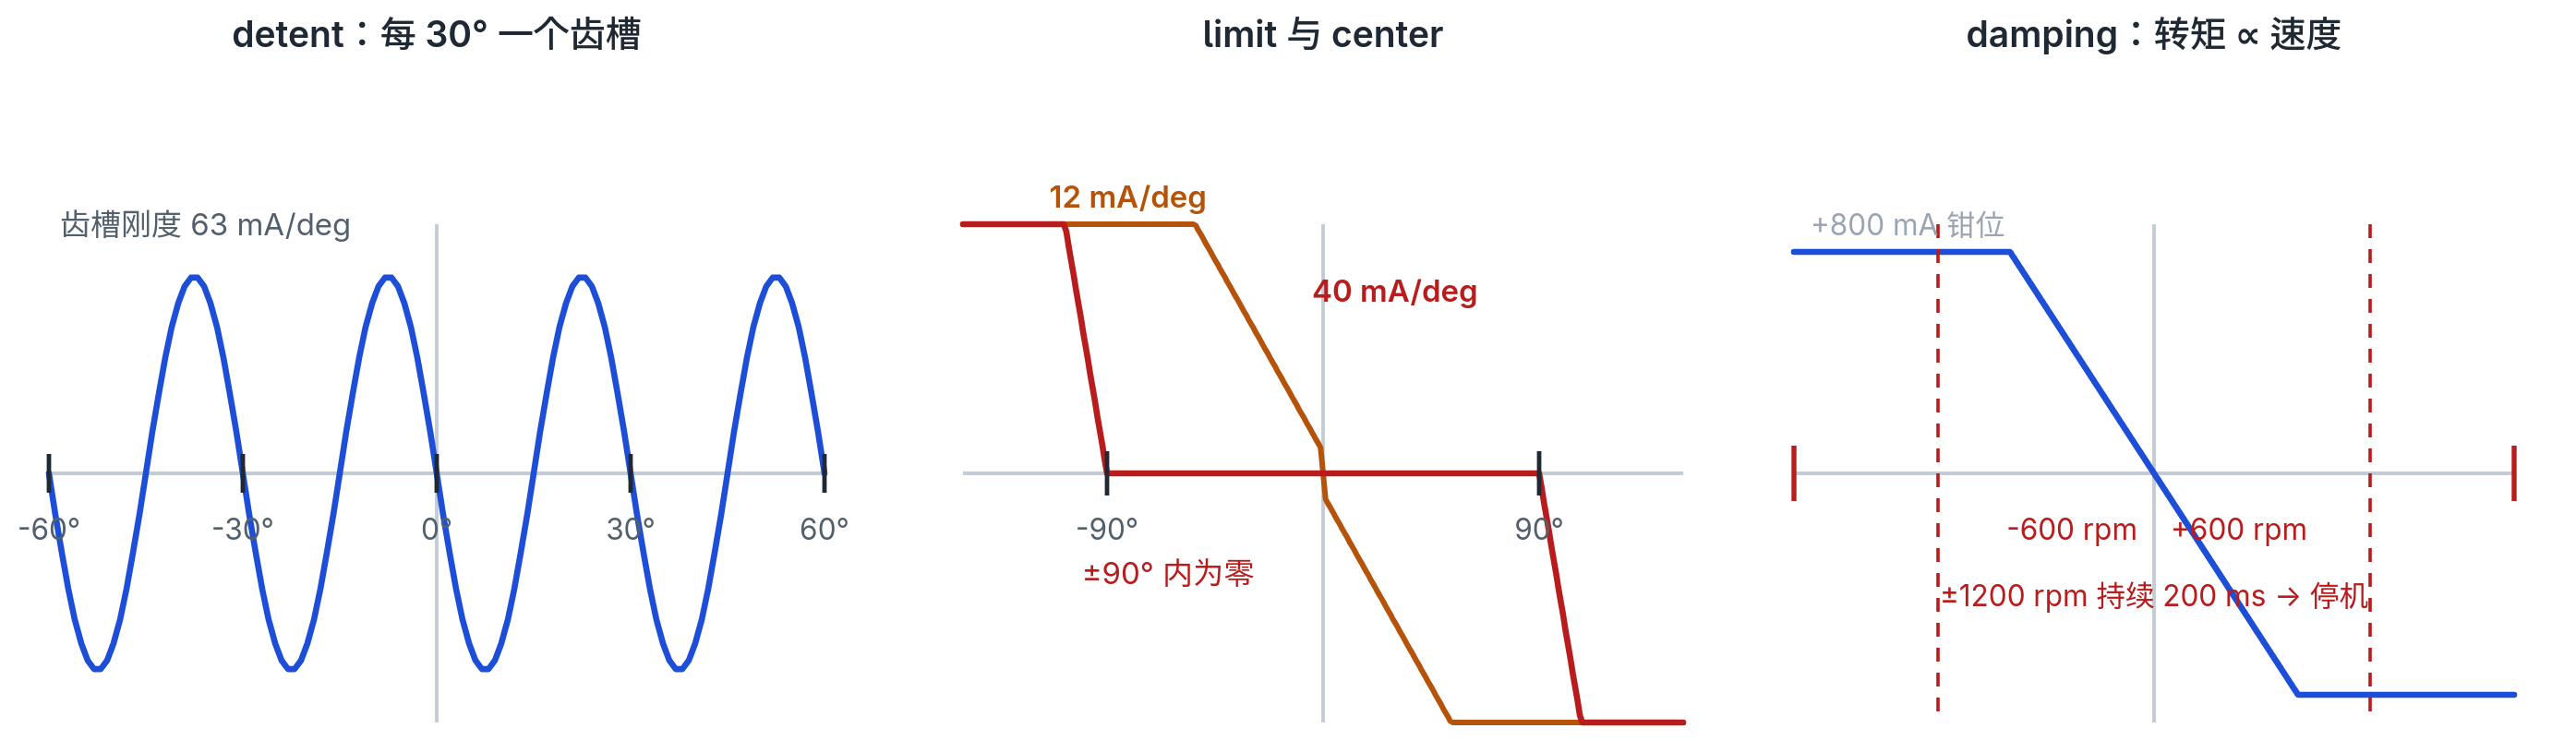
五条定律
float knob_torque_ma(const struct knob_state *k, float pos_deg, float vel_rpm)
{
	float iq = 0.0f;

	switch (k->mode) {
	case KNOB_FREE:
		/* 连阻尼都没有:这个模式就是用来看轴自己的齿槽和轴承摩擦的。 */
		break;

	case KNOB_DAMPING:
		/* 下面那段阻尼项就是全部定律。 */
		break;

	case KNOB_DETENT: {
		/* 每个间隔一个正弦:齿槽处为零,两个齿槽之间四分之一处最大,
		 * 半程处回零——半程就是"齿槽为什么能被选中"的那道刀锋。
		 * 力在任何地方都没有台阶,所以传感器的分辨率没有东西可以
		 * 与之共振。
		 *
		 * 先折叠再算相位,因为 float 只有 24 位尾数:转过几圈的轴,
		 * 位置是几百度的量,先变相位再折叠会把齿槽本身量化掉。
		 */
		float st, ct;

		sin_cos_deg(360.0f * fmodf(pos_deg, k->detent_deg) /
			    k->detent_deg, &st, &ct);
		iq -= k->detent_ma * st;
		break;
	}

	case KNOB_LIMIT:
		/* 范围之内这个旋钮是自由的:没有弹簧、没有齿槽,只有阻尼。
		 * 范围之外,墙就是一根刚度说了算的弹簧。 */
		if (pos_deg > k->limit_max) {
			iq -= k->wall_ma_per_deg * (pos_deg - k->limit_max);
		} else if (pos_deg < k->limit_min) {
			iq -= k->wall_ma_per_deg * (pos_deg - k->limit_min);
		}
		break;

	case KNOB_CENTER:
		iq = -k->center_ma_per_deg * pos_deg;

		/* 只有弹簧是回不到零的:静止时轴停在弹簧转矩与摩擦力相等的
		 * 地方,以这组参数算是好几度以外。一个朝着误差方向的常数项
		 * 就是用来消掉这个偏差的。 */
		if (k->stiction_ma > 0.0f &&
		    fabsf(pos_deg) > KNOB_CENTER_BAND_DEG) {
			iq += (pos_deg > 0.0f) ? -k->stiction_ma : k->stiction_ma;
		}
		break;

	case KNOB_MODE_COUNT:
		break;
	}
然后是分阶段钳位
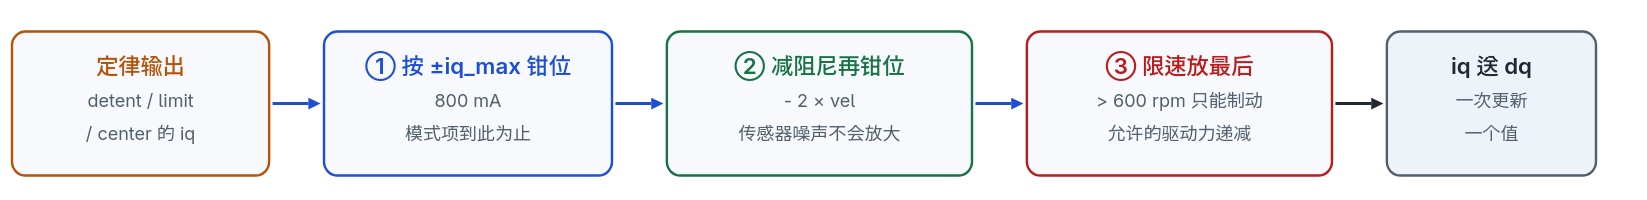
	/*
	 * 除自由模式外,每个模式都叠加阻尼。它让弹簧不振荡,也让齿槽不会
	 * 被高速冲过。
	 *
	 * 三级各自钳位,顺序就是这段代码的全部意义。目标离轴很远的手感
	 * 会要求一个巨大的转矩——轴停在限位范围外 30 圈时要求 475000 mA
	 * ——如果先把所有项加起来再钳一次,那一次钳位会顺从模式的符号,
	 * 阻尼和限速就一起被丢掉了。这是实测过的:项相加时那个限位把轴
	 * 推到了 1623 rpm,而阻尼和限速都在要求刹车。
	 */
	if (k->mode != KNOB_FREE) {
		iq = CLAMP(iq, -k->iq_max_ma, k->iq_max_ma);
		iq = CLAMP(iq - k->damping_ma_per_rpm * vel_rpm, -k->iq_max_ma,
			   k->iq_max_ma);

		/* 限速放在最后,而且超过之后净转矩只能与运动方向相反:
		 * 随着超出量增大,允许用来驱动的余量掉到零。它是一名调速器,
		 * 不是一个可以投票的项,所以要求一切的模式斗不过它。 */
		float over = fabsf(vel_rpm) - (float)CONFIG_FOC_KNOB_MAX_RPM;

		if (over > 0.0f) {
			float allow = MAX(k->iq_max_ma -
					  MIN(over * KNOB_SPEED_BRAKE_MA_PER_RPM,
					      k->iq_max_ma), 0.0f);

			iq = (vel_rpm > 0.0f) ? MIN(iq, allow) : MAX(iq, -allow);
		}
	}

	return CLAMP(iq, -k->iq_max_ma, k->iq_max_ma);
}
速度估计:为什么不用编码器自带的
阻尼项要微分位置,而编码器一步是 0.088 度。1 ms 采样下,单次差分只能分辨 14.7 rpm——那是一个阶梯,不是一个速度。窗口 N 个样本把分辨率除以 N,代价是 N ms 的滞后:
#define KNOB_VEL_HIST 9

BUILD_ASSERT(CONFIG_FOC_KNOB_VEL_WINDOW < KNOB_VEL_HIST,
	     "the knob's speed window cannot reach past the history it keeps");

static void knob_push(struct knob_state *k, float pos_deg, int64_t us)
{
	uint32_t span, newest, oldest;
	int64_t dt_us;

	/* 历史存的是编码器坐标系的绝对值,因为只有差值会被读出来。 */
	k->hist_pos[k->hist_i] = pos_deg;
	k->hist_us[k->hist_i] = us;
	k->hist_i = (k->hist_i + 1U) % KNOB_VEL_HIST;
	if (k->hist_n < KNOB_VEL_HIST) {
		k->hist_n++;
	}

	/* 一个窗口要两个端点。开机后的头几个样本落在这里,于是一个模式
	 * 起步时速度是零,而不是历史另一端碰巧是什么。 */
	span = MIN(k->win, k->hist_n - 1U);
	if (span == 0U) {
		k->vel_rpm = 0.0f;
		return;
	}

	newest = (k->hist_i + KNOB_VEL_HIST - 1U) % KNOB_VEL_HIST;
	oldest = (k->hist_i + KNOB_VEL_HIST - 1U - span) % KNOB_VEL_HIST;

	dt_us = k->hist_us[newest] - k->hist_us[oldest];
	if (dt_us <= 0) {
		return;
	}

	k->vel_rpm = (k->hist_pos[newest] - k->hist_pos[oldest]) *
		     60000000.0f / (360.0f * (float)dt_us);
}
默认 FOC_KNOB_VEL_WINDOW=4,分辨率 3.7 rpm,滞后 4 ms。在 2 mA/rpm 的阻尼增益下,3.7 rpm 的噪声是 7 mA 的转矩——比手能感觉到的门槛低得多。窗口再大就换不来什么了。
每个采样周期算一次
int knob_step(float pos_deg, float rpm_enc, int64_t sample_us)
{
	struct knob_state *k = &knob;
	bool fresh = (sample_us != k->last_us);
	float iq;

	if (fresh) {
		knob_push(k, pos_deg, sample_us);
		k->last_us = sample_us;

		/* 窗口还没有两个端点之前,编码器自己的滤波估计是唯一的
		 * 速度。这在模式起步时有用:带着速度进来的轴应当从第一次
		 * 更新就被阻尼,而不是等窗口需要的四次。 */
		if (k->hist_n < 2U) {
			k->vel_rpm = rpm_enc;
		}
	}

	k->pos_deg = pos_deg - k->origin;

	iq = knob_torque_ma(k, k->pos_deg, k->vel_rpm);
	k->iq_ma = (int)(iq + (iq >= 0.0f ? 0.5f : -0.5f));

	return k->iq_ma;
}
控制环以 10 kHz 调用它,而位置样本只有 1 kHz,定律是采样值的函数,样本之间保持不变是精确的,不需要跑得更快。
模式的启动与切换
int knob_mode_start(enum knob_mode mode)
{
	bool have_sample;
	int ret;

	if (!encoder_active) {
		LOG_ERR("the knob needs the encoder, and the boot scan found none");
		return -ENODEV;
	}

	k_mutex_lock(&encoder_lock, K_FOREVER);
	have_sample = (enc.samples > 0);
	k_mutex_unlock(&encoder_lock);

	if (!have_sample) {
		LOG_ERR("the knob needs a sample from the encoder and has none");
		return -ENODATA;
	}

	ret = drive_arm();
	if (ret < 0) {
		return ret;
	}

	k_mutex_lock(&drive_lock, K_FOREVER);
	knob_start(mode);
	/* 上一次运行留下的东西不能进第一次更新。 */
	drive.iq_ma = 0;
	k_mutex_unlock(&drive_lock);

	drive_set_state(DRIVE_KNOB);

	if (mode == KNOB_FREE) {
		/* 自由模式要求的转矩是零,所以桥臂没有什么可给的。EN 保持
		 * 拉高时三相停在零矢量上,那是整个绕组同一个平均电位:对
		 * 一根被手转动的轴来说,这等于把反电动势短接,而短接就是
		 * 刹车。高阻是唯一让绕组开路的状态,所以自由就是这个意思。 */
		ret = gpio_pin_set_dt(&driver_en, 0);
		if (ret < 0) {
			LOG_ERR("could not drive EN low: %d", ret);
			return ret;
		}
	}

	LOG_INF("knob mode %s", knob_mode_name(mode));

	return 0;
}

int knob_mode_next(void)
{
	enum knob_mode next;

	k_mutex_lock(&drive_lock, K_FOREVER);
	next = (enum knob_mode)(((unsigned int)knob.mode + 1U) %
				(unsigned int)KNOB_MODE_COUNT);
	k_mutex_unlock(&drive_lock);

	return knob_mode_start(next);
}
knob_start() 把速度历史一起清掉——否则上次运行留下的样本会被当成速度,第一次阻尼项就是一个冲击。
给控制环装上超速守卫
手感能推着自己转,这是它和"一个转矩源"的区别。角度 1 ms 采一次、磁场按它放置,所以一个足够硬的齿槽会正好激励起自己的机械振荡(37 Hz 机械 = 260 Hz 电气,每周期只采到三次)。从控制环的角度看,症状是轴的转速一直待在几百 rpm 以上:那不是手,是模式在推自己。
守卫的判据因此不是"转速高"而是"转速高并且持续":实测量到一次 120° 的回归在 1204 rpm 上待了几十毫秒,而真正失控的模式会一直待在上面,所以门槛取五分之一秒。
守卫用的是上面表里的两个阈值:FOC_KNOB_ABORT_RPM(1200 rpm,停机线)和 FOC_KNOB_MAX_RPM(600 rpm,刹车线)。然后把 drive_thread 留的那个位置填上:
	/* 轴超过限速持续的更新次数。目标离轴很远的手感在回来路上会经过
	 * 这个速度(实测一次 120 度的回归到过 1204 rpm,持续几十毫秒),
	 * 而真正振荡的手感会一直待在上面,所以守卫要的是五分之一秒,
	 * 不是一个瞬间。 */
	uint32_t over_speed = 0U;
	const uint32_t over_speed_limit = MAX(1U, CONFIG_FOC_MOTOR_RATE_HZ / 5U);
		/* 旋钮的限速守卫。手转旋钮是几十 rpm,猛拨几百;一直待在
		 * 这个速度以上的,是手感在推自己转——从控制环的角度看,
		 * 那就是一个不稳定的手感。 */
		if (fabsf(rpm) > (float)CONFIG_FOC_KNOB_ABORT_RPM) {
			if (++over_speed > over_speed_limit) {
				drive_fault_stop();
				LOG_ERR("knob stopped: %.0f rpm for %u ms, past "
					"the %d rpm a hand can turn; a mode that "
					"stays here is oscillating, not detecting "
					"a hand", (double)rpm,
					(unsigned int)(over_speed_limit * 1000U /
						       CONFIG_FOC_MOTOR_RATE_HZ),
					CONFIG_FOC_KNOB_ABORT_RPM);
				continue;
			}
		} else {
			over_speed = 0U;
		}
USB HID
用板上那颗非调试口的 USB1。MCXN236 的 USB1 带片上高速 PHY,板级 dtsi 已经把它作为 zephyr_udc0 打开,所以应用只需要加一个 HID 节点。overlay 的追加部分:
/ {
	hid_dev_0: hid_dev_0 {
		compatible = "zephyr,hid-device";
		label = "mcxn236 knob";
		protocol-code = "none";
		in-report-size = <5>;
		in-polling-period-us = <1000>;
	};
};
in-report-size = <5> 取两个报告里最大的那个:报告 2 是"报告 ID + 按键 + X + Y + 滚轮"共 5 字节。1000 µs 是全速中断端点能跑的最快轮询周期。
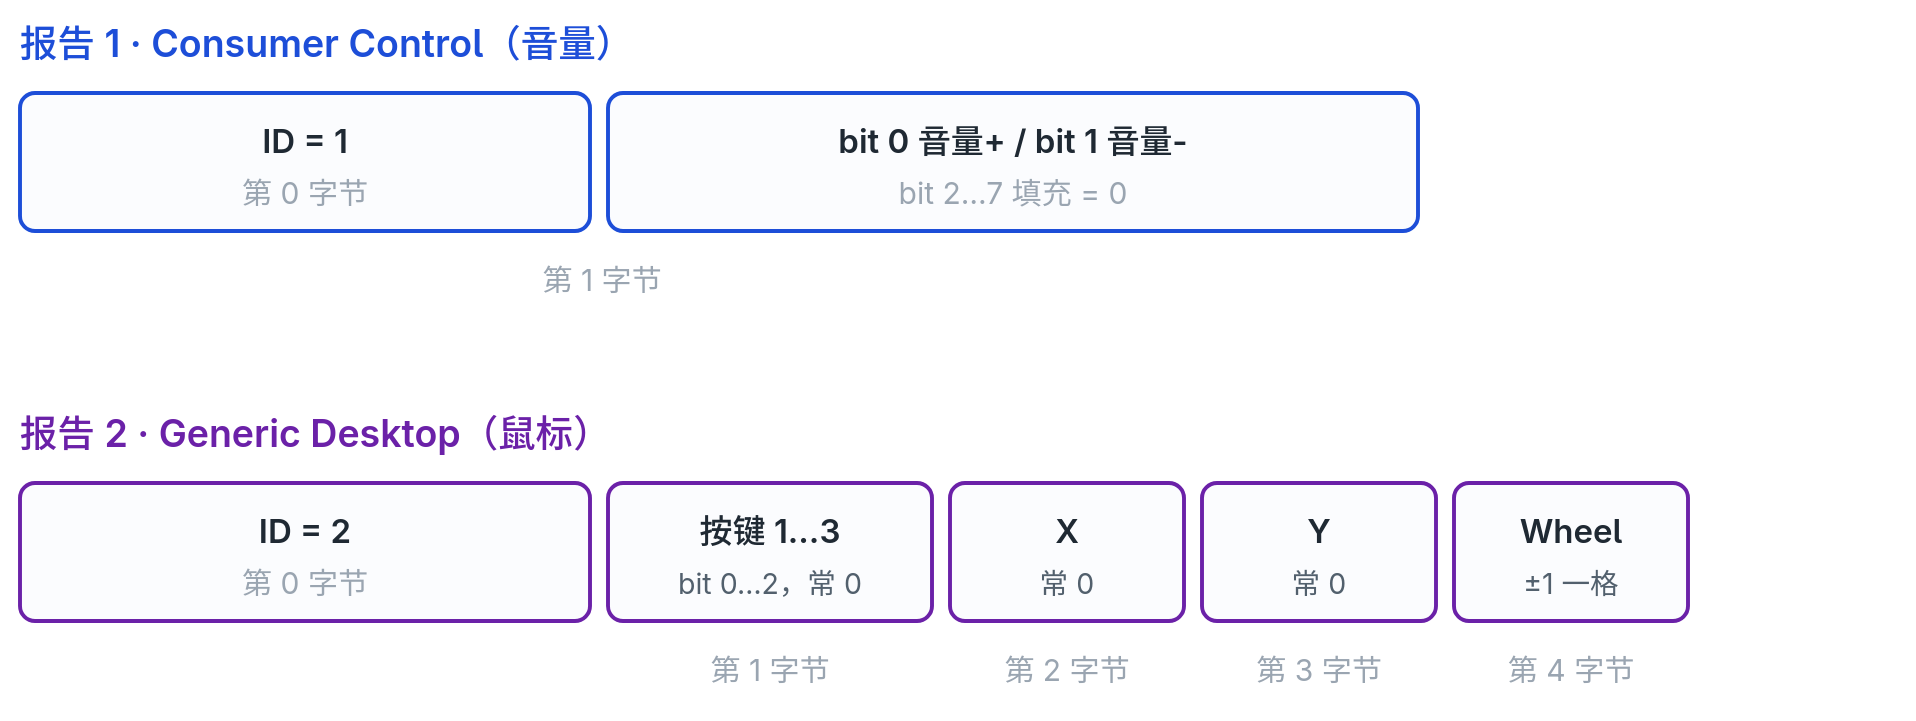
一个接口、两个报告,两个都写在描述符里,所以主机不管 FOC_USB_FUNCTION 选什么都能枚举出音量控制和滚轮,这个选项只决定旋钮驱动哪一个。
设备与类注册
USBD_DEVICE_DEFINE(knob_usbd, DEVICE_DT_GET(DT_NODELABEL(zephyr_udc0)),
		   CONFIG_FOC_USB_VID, CONFIG_FOC_USB_PID);

USBD_DESC_LANG_DEFINE(knob_lang);
USBD_DESC_MANUFACTURER_DEFINE(knob_mfr, CONFIG_FOC_USB_MANUFACTURER);
USBD_DESC_PRODUCT_DEFINE(knob_product, CONFIG_FOC_USB_PRODUCT);

USBD_DESC_CONFIG_DEFINE(fs_cfg_desc, "FS Configuration");
USBD_DESC_CONFIG_DEFINE(hs_cfg_desc, "HS Configuration");

/* 自供电:电机有自己的 12 V 电源,板子没有从主机上取这份电流。 */
USBD_CONFIGURATION_DEFINE(knob_fs_config, USB_SCD_SELF_POWERED, 50,
			  &fs_cfg_desc);
USBD_CONFIGURATION_DEFINE(knob_hs_config, USB_SCD_SELF_POWERED, 50,
			  &hs_cfg_desc);
控制器是高速的,所以高速配置先起来,全速配置也一起注册(主机自己选,普通 USB 2.0 集线器只给全速):
	if (USBD_SUPPORTS_HIGH_SPEED &&
	    usbd_caps_speed(&knob_usbd) == USBD_SPEED_HS) {
		ret = usbd_add_configuration(&knob_usbd, USBD_SPEED_HS,
					     &knob_hs_config);
		ret |= usbd_register_all_classes(&knob_usbd, USBD_SPEED_HS, 1,
						 NULL);
		ret |= usbd_device_set_code_triple(&knob_usbd, USBD_SPEED_HS, 0,
						   0, 0);
		if (ret != 0) {
			LOG_ERR("Could not set up the high-speed configuration: %d",
				ret);
			return ret;
		}
	}

	ret = usbd_add_configuration(&knob_usbd, USBD_SPEED_FS, &knob_fs_config);
	ret |= usbd_register_all_classes(&knob_usbd, USBD_SPEED_FS, 1, NULL);
	ret |= usbd_device_set_code_triple(&knob_usbd, USBD_SPEED_FS, 0, 0, 0);
报告:一个位和一个刻度
音量是 consumer control 的位图,所以"一步"等于"置位,再清零"。这里有一个容易踩的点:新的一步到来时如果位还置着,必须先把上一次清零,否则主机会看到一个从未变化的状态,快速转动就变成了一次长按。
static void report_volume(int steps)
{
	uint8_t rep[2] = { REPORT_ID_CONSUMER, 0 };

	if (usb.pressed) {
		(void)hid_device_submit_report(hid_dev, sizeof(rep), rep);
		usb.pressed = false;
	}

	rep[1] = (steps > 0) ? CONSUMER_VOLUME_UP : CONSUMER_VOLUME_DOWN;
	if (hid_device_submit_report(hid_dev, sizeof(rep), rep) == 0) {
		usb.pressed = true;
		usb.release_at = k_uptime_get() + CONFIG_FOC_USB_HOLD_MS;
	}
}

static void report_wheel(int steps)
{
	uint8_t rep[WHEEL_REPORT_SIZE] = { REPORT_ID_WHEEL, 0, 0, 0,
					   (uint8_t)(steps > 0 ? 1 : -1) };

	(void)hid_device_submit_report(hid_dev, sizeof(rep), rep);
}

static void report_release(void)
{
	uint8_t rep[2] = { REPORT_ID_CONSUMER, 0 };

	if (usb.pressed && k_uptime_get() >= usb.release_at) {
		if (hid_device_submit_report(hid_dev, sizeof(rep), rep) == 0) {
			usb.pressed = false;
		}
	}
}
FOC_USB_HOLD_MS 默认 20 ms:位要保持足够长让主机看见,又不能长到让快速转动变成连击。
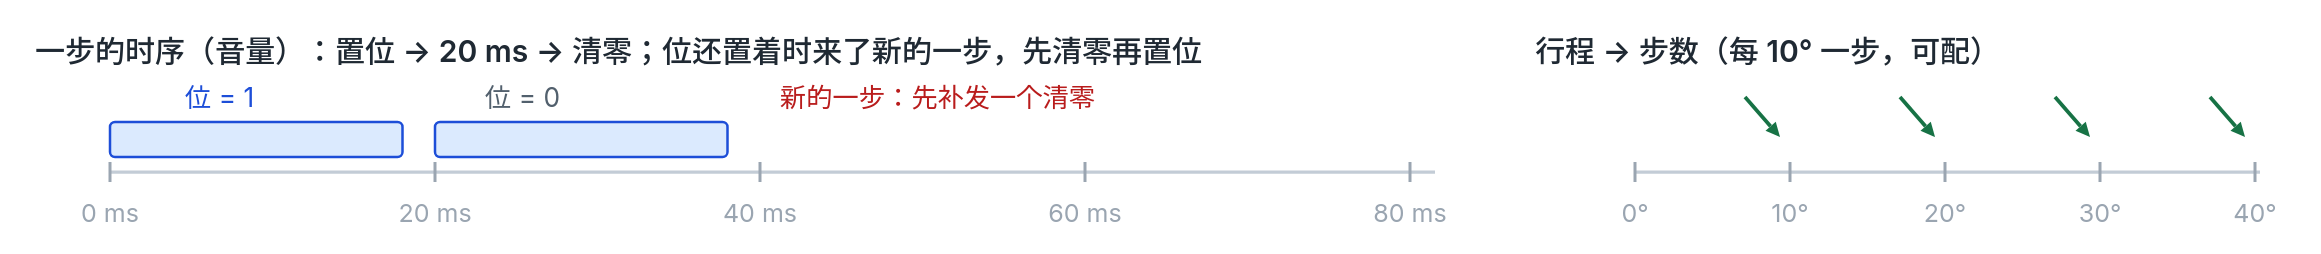
报告线程每醒来一次,它做四件事:
1、在 encoder_lock 里取一次机械角快照
2、顺便用 enc.samples 判断角度是否可用,不可用就把 have_last 清掉,避免下一次把整个绝对位置当成一步报出去)
3、把本次与上次的差值累加进 accum;用 FOC_USB_STEP_MDEG / 1000 度换算成整数步,余数留在 accum 里给下一轮,这样即使步长不是每周期行程的整数倍,长期速率也不会漂移
4、最后按当前功能发出音量位或滚轮刻度,并顺手调用 report_release() 在 FOC_USB_HOLD_MS(20 ms)之后把音量位清零。
static void usb_knob_thread(void *p1, void *p2, void *p3)
{
	const float step = (float)CONFIG_FOC_USB_STEP_MDEG / 1000.0f;
	float last = 0.0f;
	float accum = 0.0f;
	bool have_last = false;
	int64_t next = k_uptime_get();

	while (1) {
		bool valid;
		float pos;

		k_mutex_lock(&encoder_lock, K_FOREVER);
		pos = enc.mech;
		valid = (enc.samples > 0);
		k_mutex_unlock(&encoder_lock);

		if (!valid) {
			/* 还没有角度就没有行程可量。等有的时候重来,而不是
			 * 把整个位置当成一步报出去。 */
			have_last = false;
		} else {
			int steps;

			if (!have_last) {
				last = pos;
				accum = 0.0f;
				have_last = true;
			}

			accum += pos - last;

			steps = (int)(accum / step);
			if (steps != 0) {
				/* 余量留给下一次,一个步进发出去。快到无法
				 * 描述时是合并而不是排队:告诉主机旋钮转得
				 * 多快,而不是它的每一个度。 */
				accum -= (float)steps * step;
				steps = CLAMP(steps, -1, 1);

				if (usb.ready && usb.function != USB_FUNC_OFF) {
					report_step(steps);
				}
			}

			if (usb.ready && usb.function != USB_FUNC_OFF) {
				report_release();
			}

			last = pos;
		}

		next += CONFIG_FOC_USB_POLL_MS;
		if (next <= k_uptime_get()) {
			next = k_uptime_get();
		} else {
			k_msleep(next - k_uptime_get());
		}
	}
}

K_THREAD_DEFINE(usb_tid, CONFIG_FOC_USB_STACK_SIZE, usb_knob_thread, NULL, NULL,
		NULL, CONFIG_FOC_USB_PRIORITY, 0, 0);
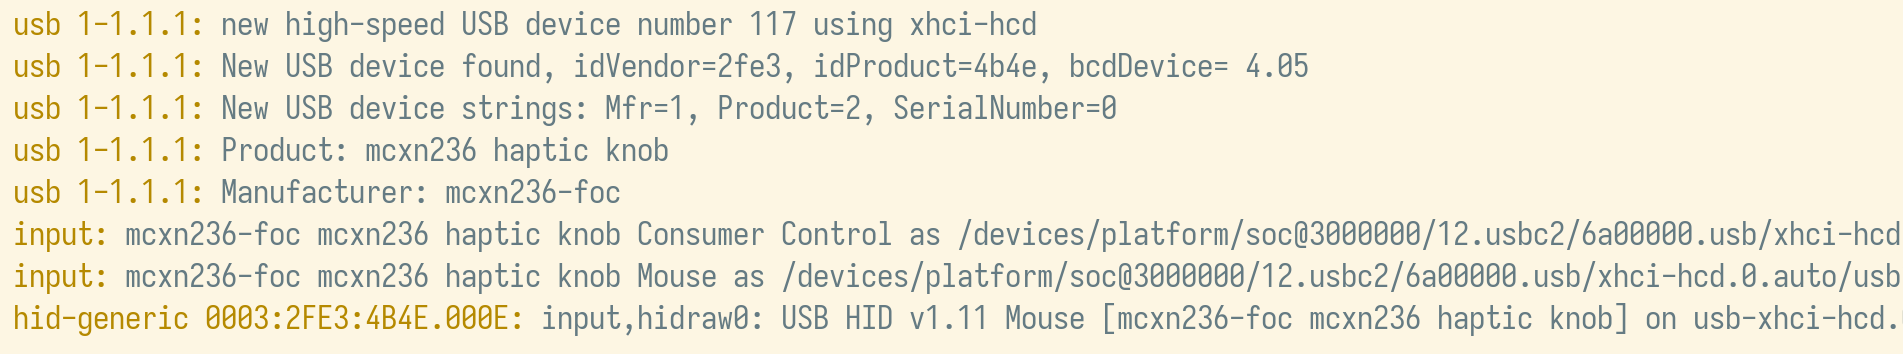
完成后,插入电脑时可以正常识别到设备:
两个按键
一个 input 设备同时带两个用户按键,所以靠事件码区分:
static void button_cb(struct input_event *evt, void *user_data)
{
	ARG_UNUSED(user_data);

	/* 一个设备带两个按键,事件码是区分它们的依据,松开不是动作。 */
	if (evt->type != INPUT_EV_KEY || evt->value == 0) {
		return;
	}

	switch (evt->code) {
	case INPUT_KEY_WAKEUP:	/* SW2,板上第二个标着名字的按键 */
		usb_knob_toggle_function();
		break;
	case INPUT_KEY_0:	/* SW3:轮换到下一种手感 */
		(void)knob_mode_next();
		break;
	default:
		break;
	}
}

/* input 设备是按键节点所属的那个 gpio-keys 控制器,不是某个按键本身:
 * 子节点描述的是引脚。 */
INPUT_CALLBACK_DEFINE(DEVICE_DT_GET(DT_PARENT(DT_NODELABEL(user_button_3))),
		      button_cb, NULL);
SW2 只在前两者(volume / wheel)之间切换;both 和 off 是构建时选的,按一下就离开它们。SW2 同时是板上唤醒与 MCUboot 按键,但本固件不进入低功耗模式,MCUboot 的用法发生在复位时,所以没有冲突。
演示
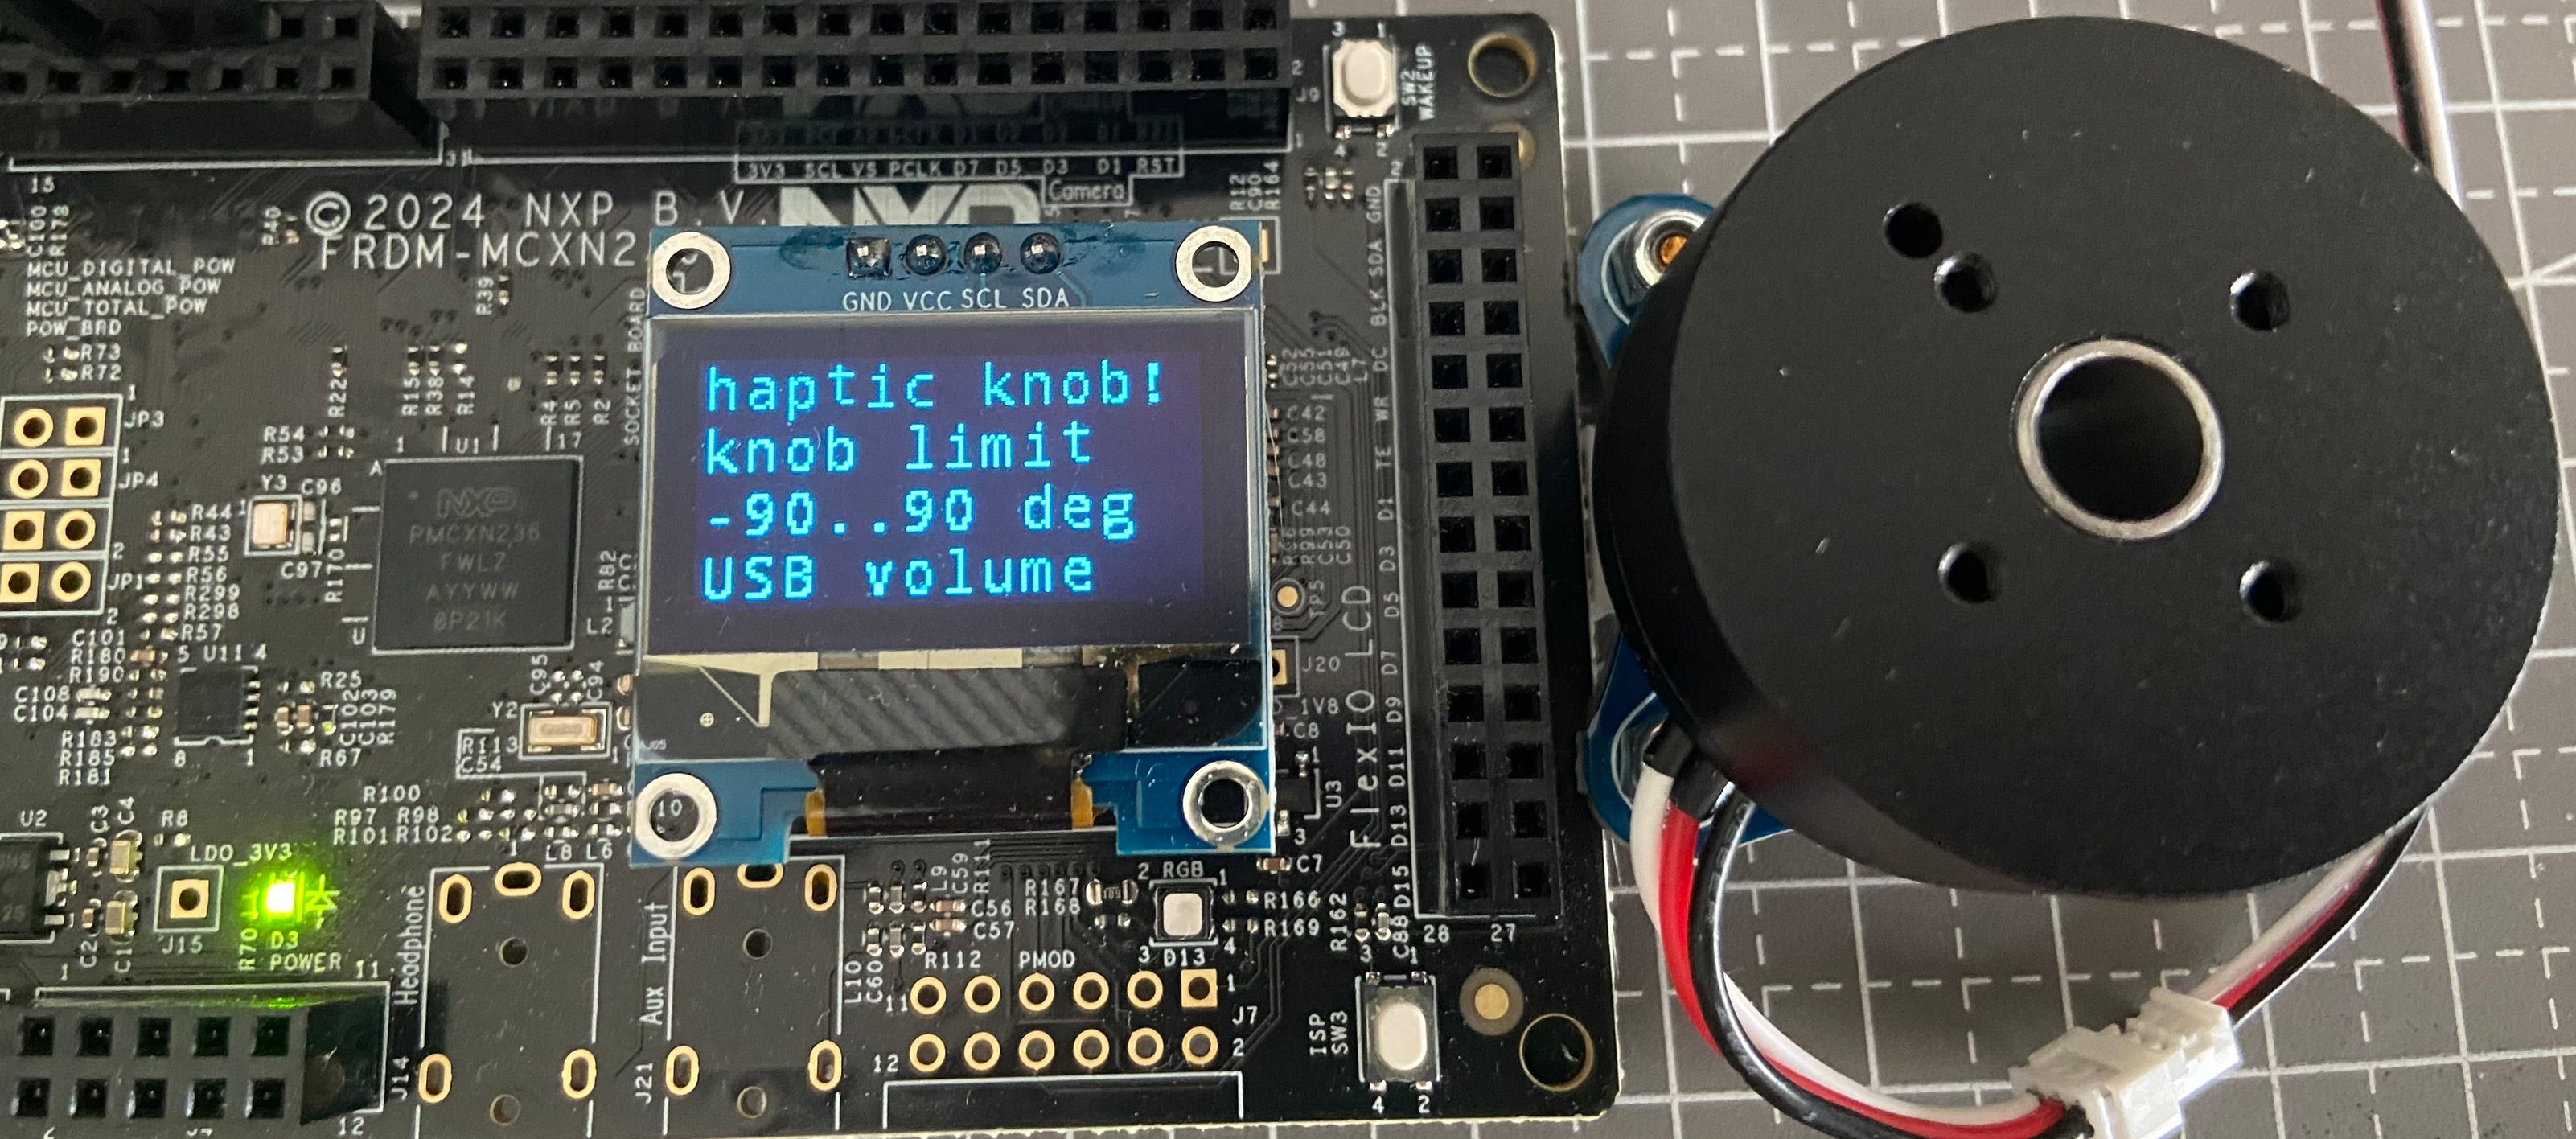
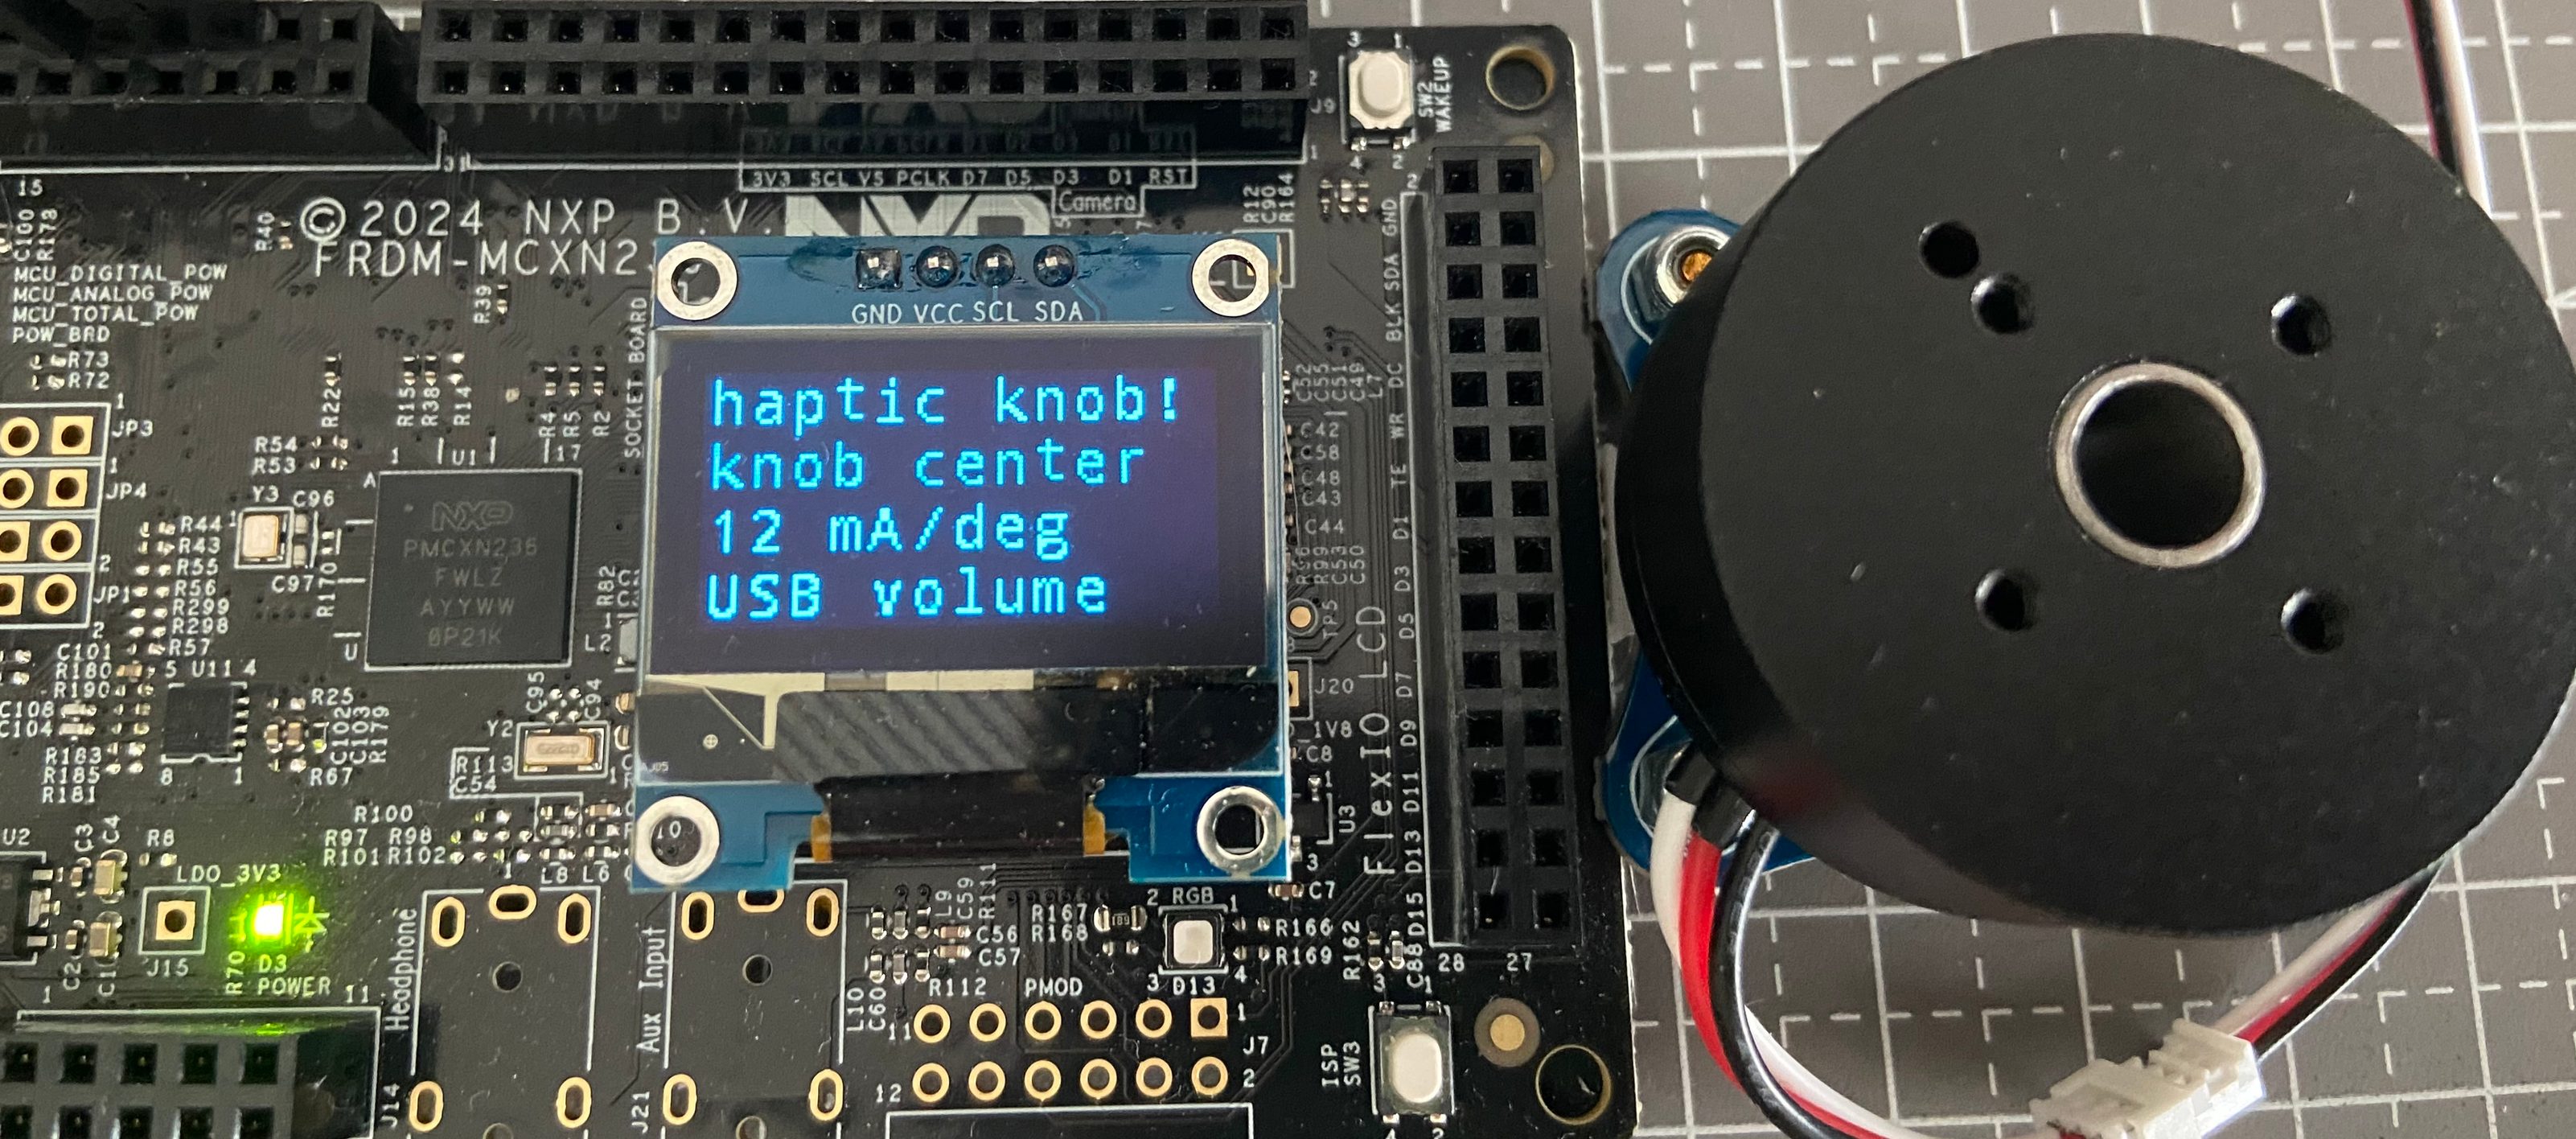
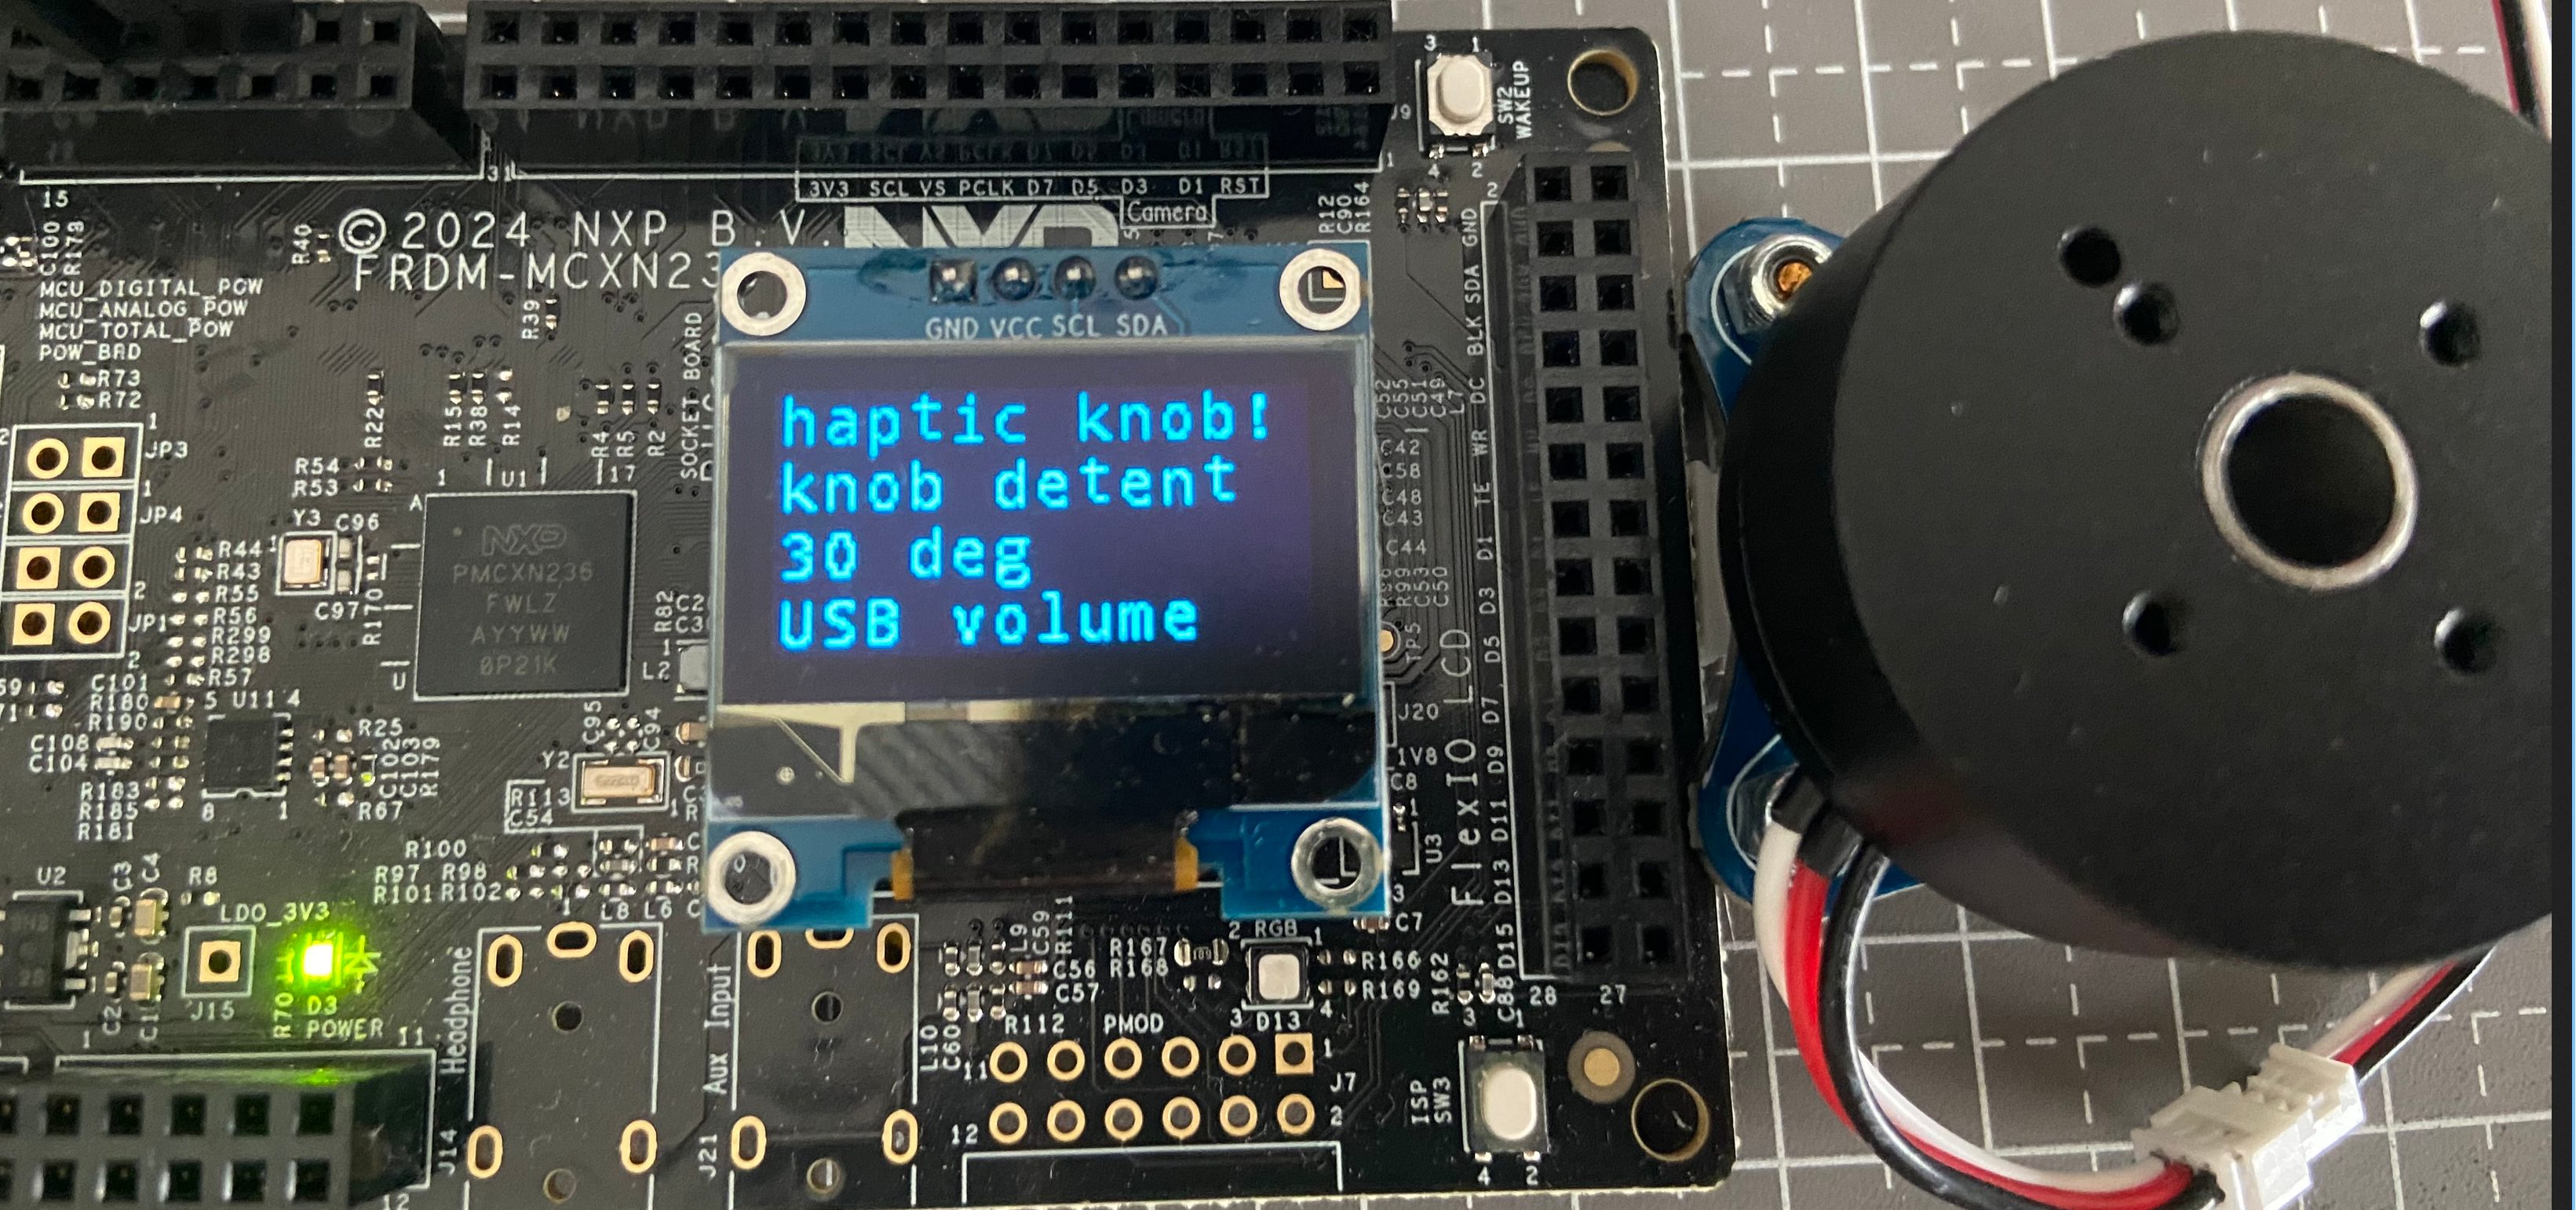
图片效果不太明显,建议看视频。
USB 音量,限位模式,在 -90 到 +90 度自由旋转,超出范围后阻力上升并且在松手后回到限位范围内:
USB 音量,回中模式:
USB 音量,齿槽模式,每 30 度一个槽位:
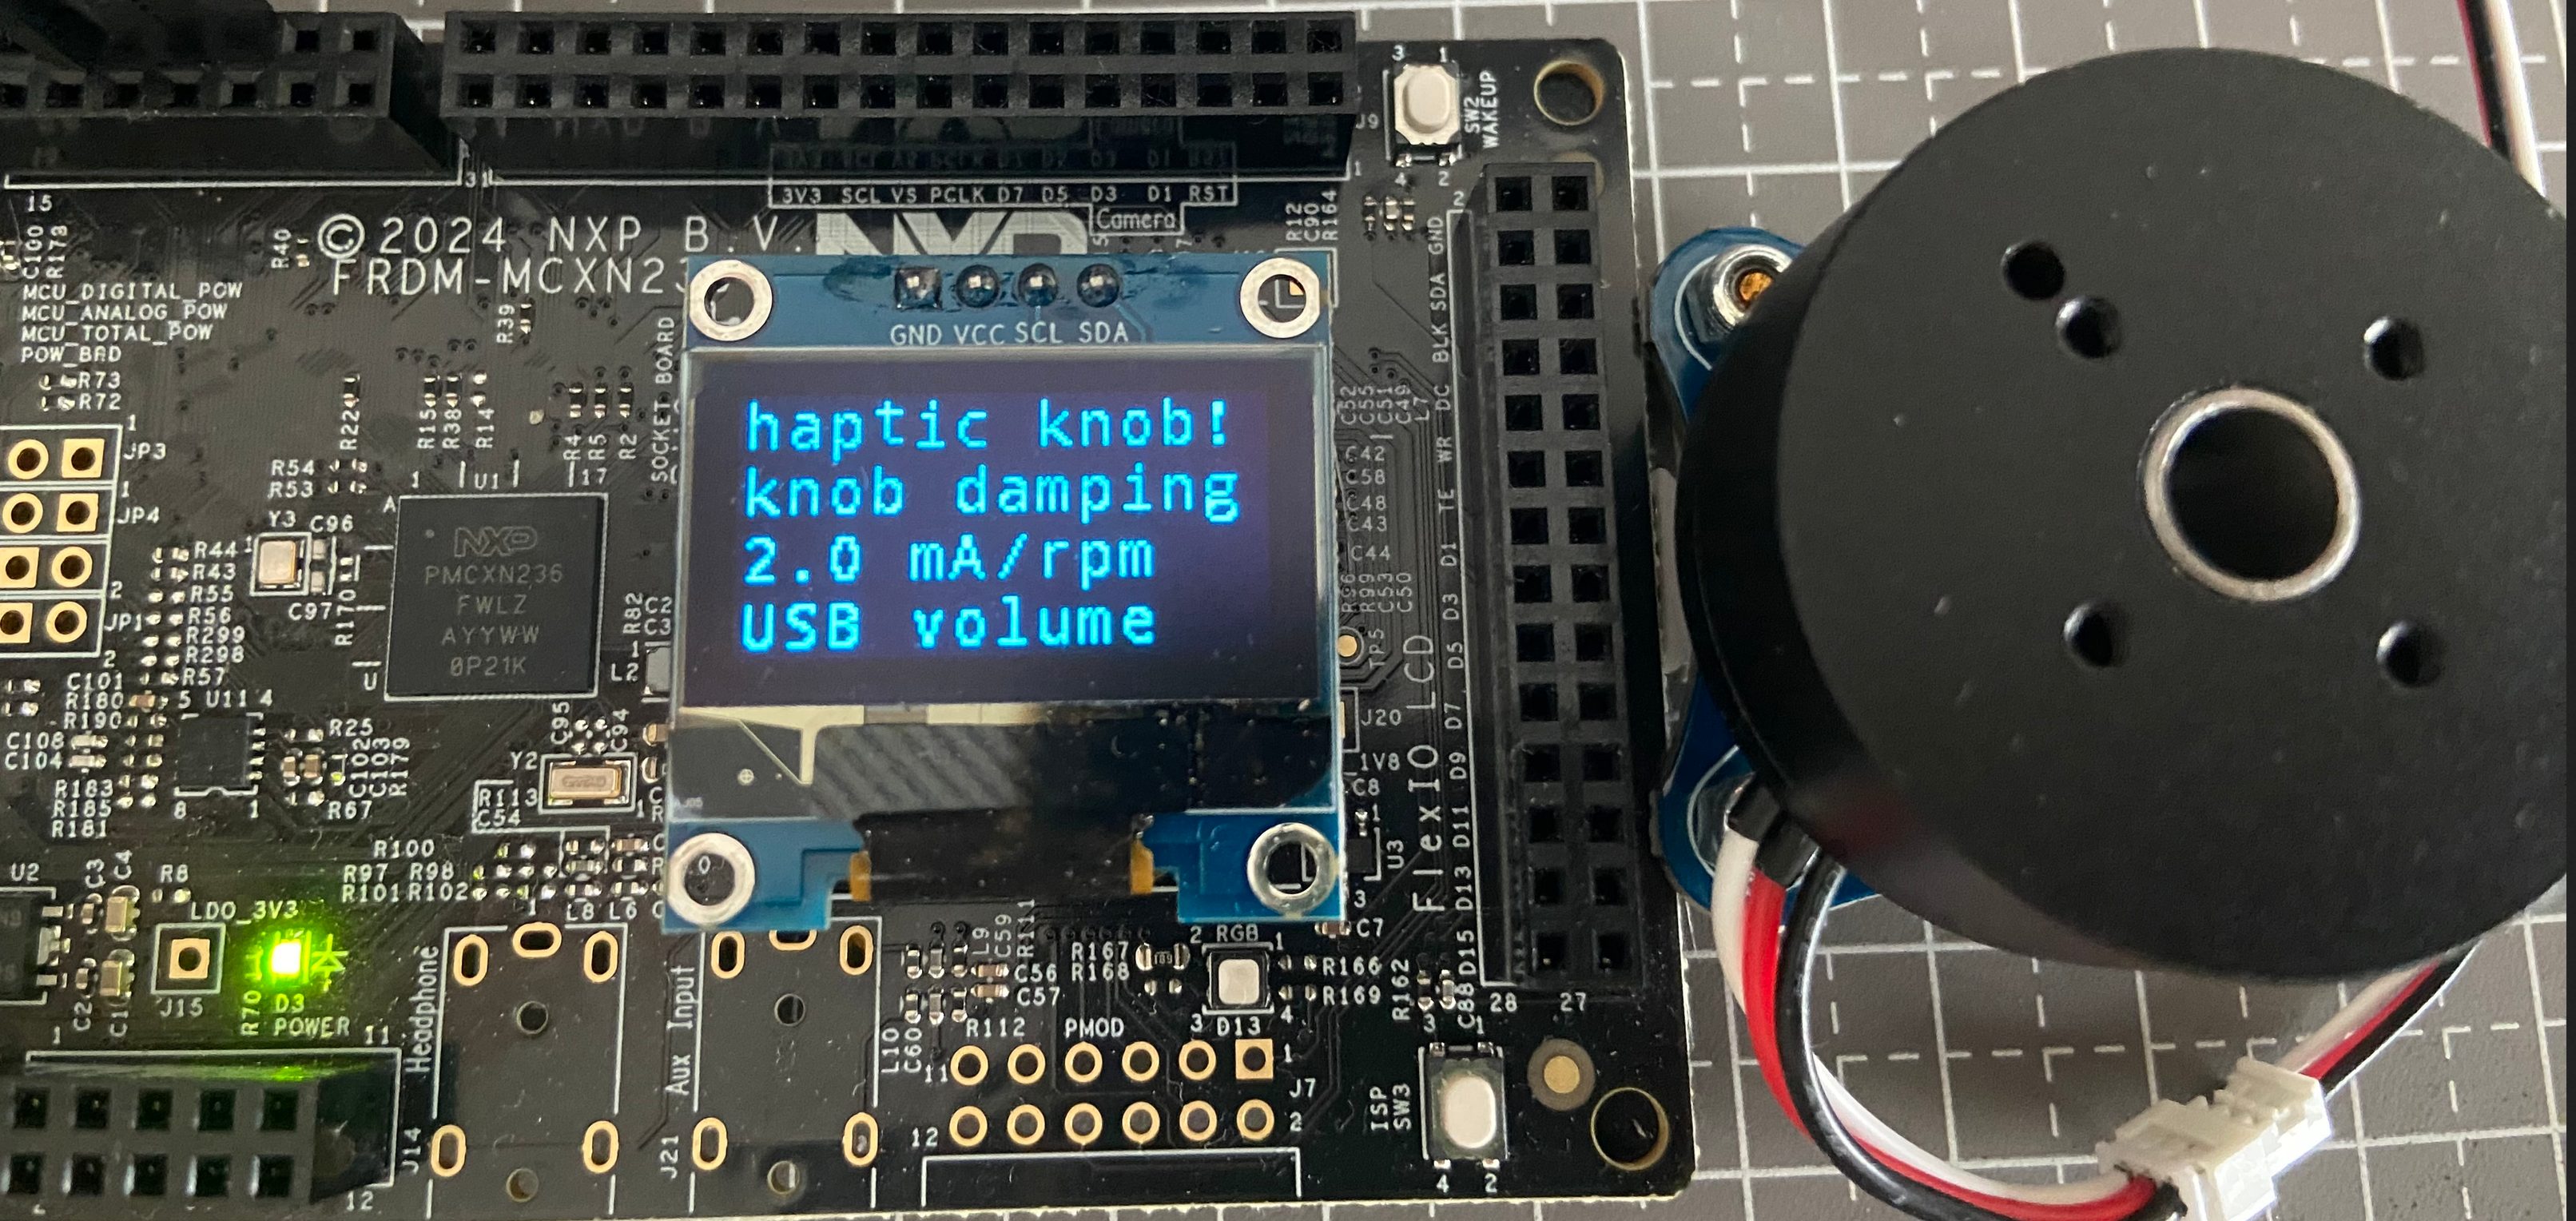
USB 音量,阻尼模式:
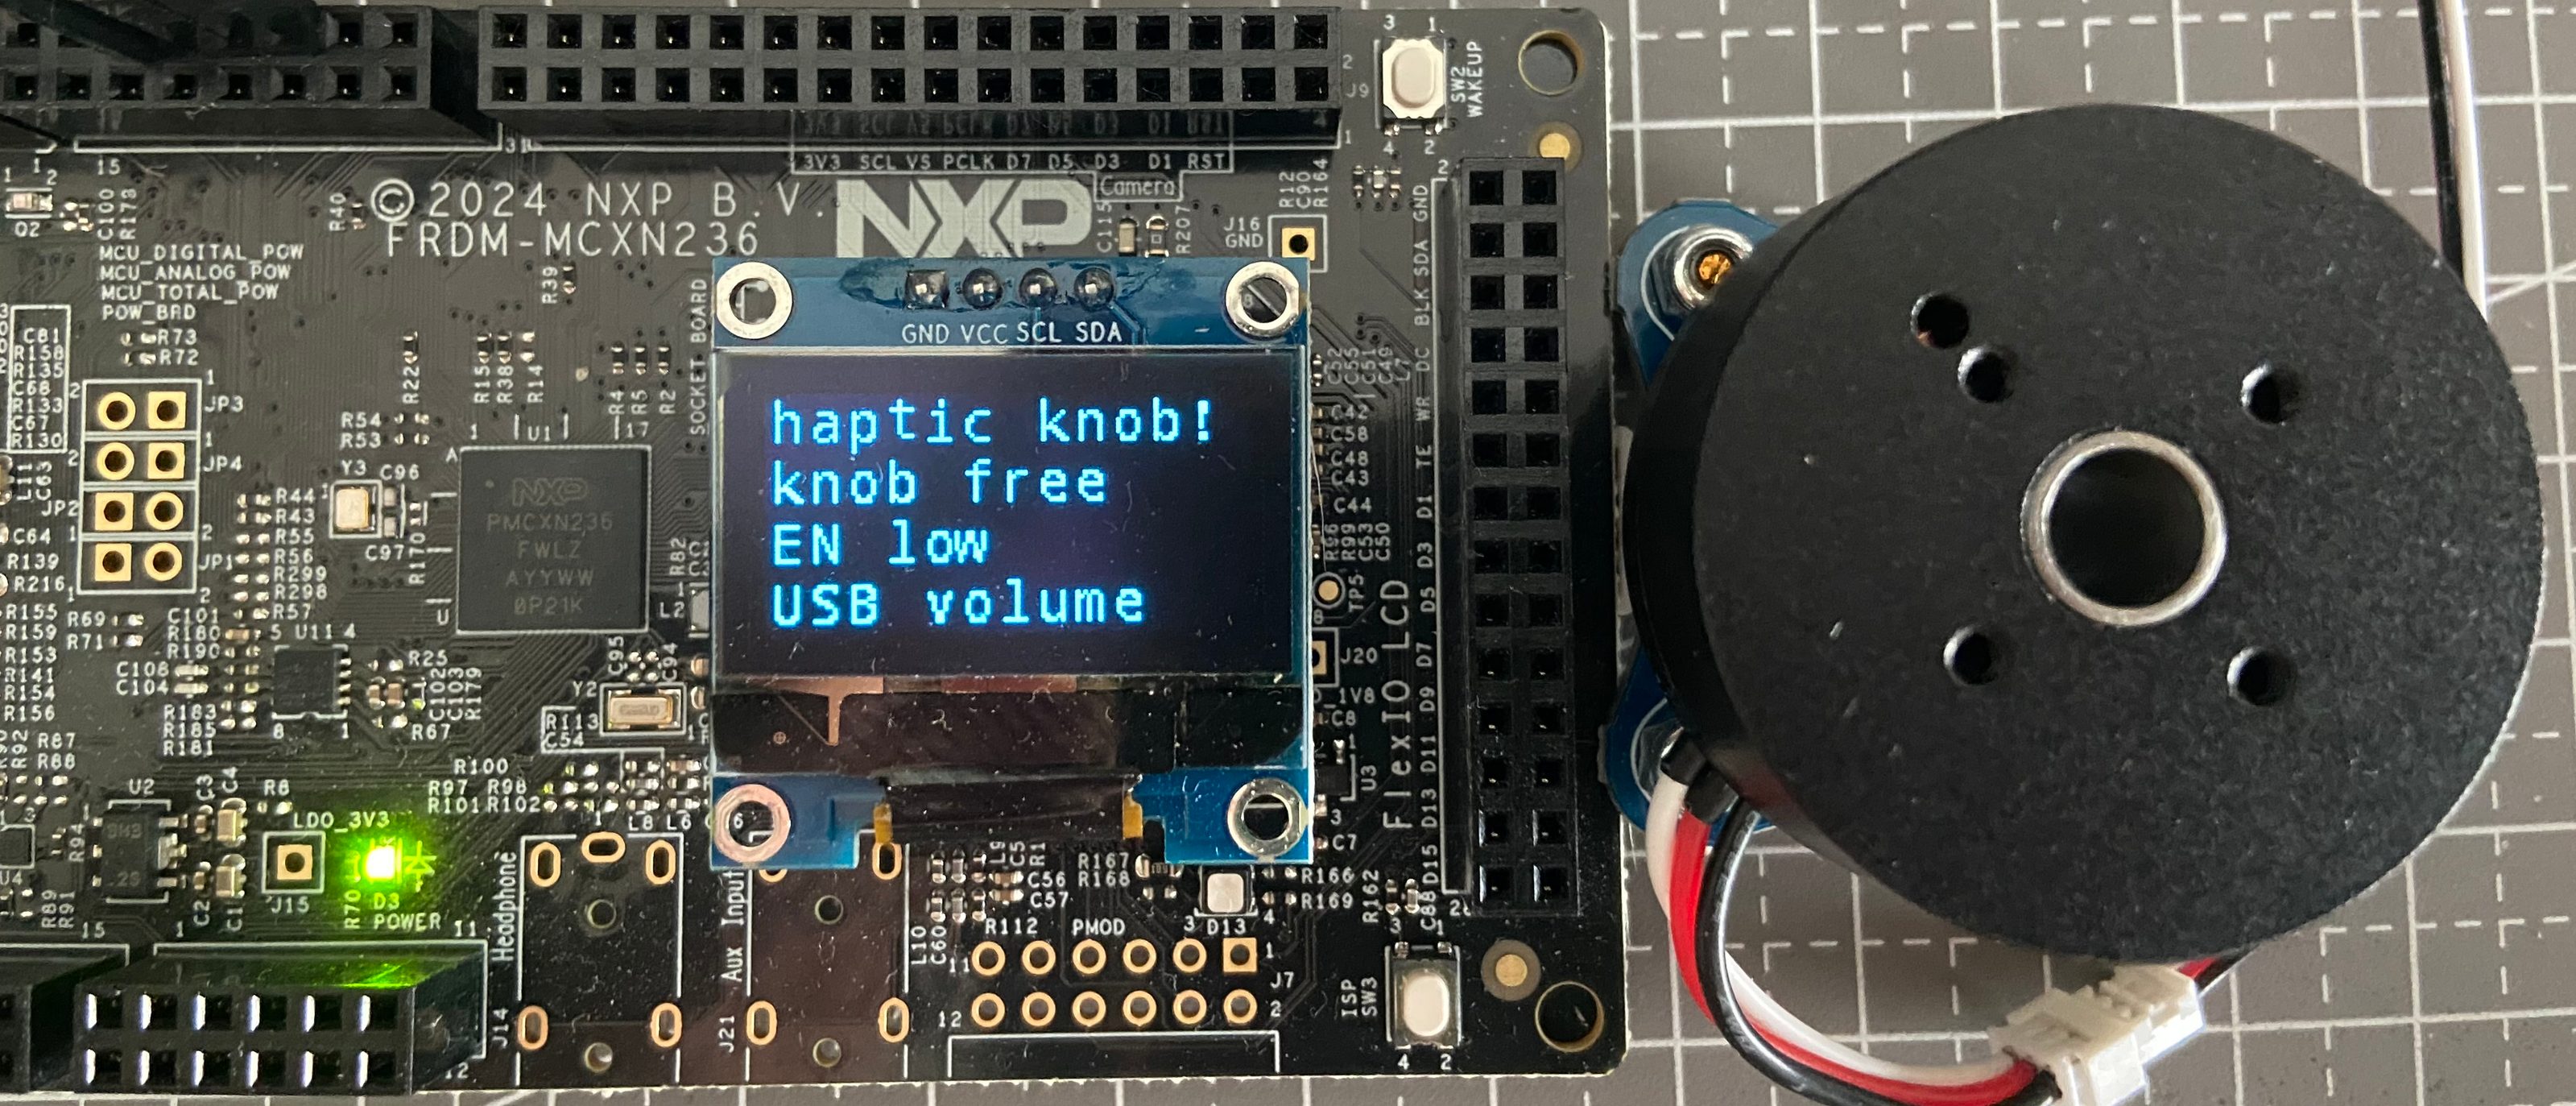
USB 音量,自由模式:
总结
本项目在 FRDM-MCXN236 上用 Zephyr 实现了一个 USB 力反馈旋钮,固件按 SimpleFOC 的 estimated current 模式驱动电机,通过这个项目理解了基本的 FOC 原理。
FRDM-MCXN236 有 150 MHz 的 M33 带 FPU 可以轻松地跑 10 kHz 的环路,剩下的时间足够留给编码器线程和 USB 线程。Zephyr 的驱动生态非常完善,几乎不需要写底层驱动,通过硬件定时器触发线程唤醒也可以稳定实现 10Khz 的控制频率。


 fishlovescoding
 EPTmachine
 码匠许师傅
