
本项目针对UEDP通用嵌入式开发平台(Universal Embedded Development Platform,UEDP)缺少无线通信、环境感知与姿态检测能力的现状,设计并实现了一款基于Arduino接口协议的多功能扩展板。扩展板以Arduino标准排针接口为对外连接通道,将ST67W611M1A6BTR无线通信芯片、BME690四合一环境传感器、ADXL343BCCZ-RL7三轴加速度计以及独立大电流LDO电源路径进行系统集成,并通过SPI/I²C/UART三类总线接入UEDP主机。
第一章·项目介绍与创意阐述
1.1项目背景与任务要求
UEDP通用嵌入式开发平台是个人设计的一个多通用接口的开发平台(目前刚刚设计第一款支持STM32C562),其本身具备较为完整的主控能力、调试接口与板载资源,不过都是比较通用的,在"无线通信"与"环境/姿态感知"两个维度仍存在明显能力缺口:在无线维度,UEDP主机未集成Wi-Fi/蓝牙等射频前端模块;在感知维度,UEDP主机未集成温湿度、气压、气体及三轴加速度传感器,导致涉及"环境采集""运动检测""姿态识别"等需另搭面包板验证,链路冗长、抗扰性差、复现成本高。本次的开发板主要对无线通信以及传感器能力进行拓展,实际上对于多种的具有Arduino标准排针接口的开发板都是适用的。
为系统解决上述问题,本项目拟完成一款与UEDP主机配套使用的功能扩展板,并在立项之初明确了以下四项任务要求:
- 接口兼容性:扩展板必须严格遵循ArduinoUnoR3标准排针接口定义,可在UEDP主机上以"即插即用"方式对接。
- 射频供电独立性:考虑到无线通信模块在射频发射瞬间电流突变较大(典型峰值≥300mA,瞬态脉冲可达500mA以上),扩展板必须将无线通信子系统的供电与UEDP主机3.3V母线进行隔离,由扩展板自身承担5V→3.3V的电压转换,并保证500mA以上的持续输出能力。
- 感知能力完备性:扩展板至少集成1路三轴加速度传感器与1路四合一环境传感器(含温度、湿度、气压、气体)。
- 工程可复现性:原理图与PCB须使用开源EDA工具完成,元器件选型以得捷可批量采购为前提。
1.2项目功能与目标
本扩展板在系统层面最终实现以下6项核心功能:
- 2.4GHz无线通信扩展:通过板载ST67W611M1A6BTR提供Wi-Fi/蓝牙双模无线链路,承载主机应用数据透传;
- 四合一环境采集:通过BME690提供温度、相对湿度、大气压与VOC气体浓度的同步采集;
- 三轴加速度与姿态感知:通过ADXL343BCCZ-RL7提供±2g/±4g/±8g/±16g可配置量程的三轴加速度输出,配套INT1/INT2中断唤醒;
- Arduino接口协议互通:通过32引脚Arduino标准排针,提供UART、SPI、I²C三类数字总线与一组模拟/通用IO;
- 独立大电流电源路径:由板载RT9080-33GJ5 LDO将5V母线转为3.3V,输出能力≥500mA,专供无线通信子系统的射频供电;
- 状态指示:通过两路LED指示灯反映电源状态,便于现场调试与故障定位。
关键性能指标一览
指标项 | 目标值 | 备注 |
5V→3.3V持续输出电流 | ≥500mA | RT9080-33GJ5,Vin=5V |
BME690温度采集精度 | ±0.5℃ | 25℃标定点 |
BME690湿度采集精度 | ±3%RH | 25℃/50%RH标定点 |
ADXL343加速度分辨率 | ≤4mg/LSB | ±16g量程、13-bit模式 |
UART串口通信速率 | ≥115200bps | 主机侧实测无丢包 |
整机空载功耗 | ≤50mA | 3.3V母线空载 |
第二章·方案设计与设计思路
系统总体方案框图

本扩展板以UEDP主机+Arduin标准接口为系统核心,向外辐射出"无线通信、环境感知、运动感知、电源管理"四条子链路:
- 电源链路:UEDP 5V母线经本扩展板RT9080-33GJ5 LDO转换为3.3V局部母线,专供ST67W611M1A6BTR无线通信芯片使用;环境采集与运动感知模块则直接接入Arduino接口提供的3.3V母线,由UEDP主机LDO供电;
- 无线链路:UEDP主机通过UART+SPI与ST67W611M1A6BTR通信,承载应用数据透传与AT指令交互;
- 环境链路:UEDP主机通过I²C2访问BME690,周期性读取温湿度、气压、气体浓度;
- 运动链路:UEDP主机通过SPI或I2C以全双工方式访问ADXL343,实时读取三轴加速度,并通过INT1/INT2触发外部中断。
整个系统在UEDP主机侧形成"主控统一调度、扩展板异构外设、射频供电独立"的闭环架构。
方案设计
无线通信子系统的供电与抗干扰设计
ST67W611M1A68BTR在Wi-Fi发射瞬间电流峰值可达320mA(典型工况),蓝牙BLE发射瞬间电流峰值约80mA,两者并发时母线瞬态电流≥400mA。Arduino接口的3.3V母线由UEDP主机LDO提供,主机侧LDO通常仅设计为200mA持续输出能力,若无线子系统直接挂在主机3.3V母线上,必然导致发射瞬间母线电压跌落并触发主机MCU复位。
本项目选择"独立LDO+去耦"的方案解决该问题。RT9080-33GJ5在Vin=5V、Vout=3.3V、Iout=500mA工况下压差仅170mV,转换效率≈66%,虽不及DC-DC,但LDO输出纹波低、PCB占用小、EMI风险低,更适合RF场景。在PCB走线上,无线通信芯片VDD33引脚采用"10μF+100nF"的去耦策略,最大限度抑制瞬态跌落。
总线选择策略策略:本次的所有用的总线都是独立存在的,互相不冲突。
第三章·原理图与PCB设计
原理图如下:

电源电路原理图(5V→3.3V)
本扩展板电源电路的核心是U4(RT9080-33GJ5LDO),其输入端VIN接Arduino接口5V引脚,输出端VOUT直接供给ST67W611M1A68BTR的VDD33。输出端配置10μF电容作为储能元件,保证瞬态大电流期间母线电压稳定。本项目将无线通
无线通信电路
U1(ST67W611M1A6BTR)通过UART与UEDP主机通信:PC10_UART3_Tx接U1.UART_RX,PC11_UART3_Rx接U1.UART_TX;PC7_RDY接U1.SPI_RDY,作为SPI就绪指示(备用);PC9_EN经33kΩ上拉电阻R2后接U1.CHIP_EN,PC8_BOOT经33kΩ下拉电阻R1接U1.BOOT;晶振X1(32.768kHz)置于U1.OSC32_IN/OSC32_OUT引脚旁。
环境采集电路
U3(BME690)通过I²C2总线接入UEDP主机:PB12_I2C2_SCL接U3.SCB,PB10_I2C2_SDA接U3.SDA,CSB引脚接高电平以锁定SPI模式(默认进入I²C模式)。VDD端接3.3V母线,GND端经100nF去耦后接地;SDO引脚接地,将I²C地址配置为0x76。
运动感知电路
U2(ADXL343BCZ-RL7)通过SPI总线接入UEDP主机:PB1_SPI3_SCK接U2.SCL,PB2_SPI3_MOSI接U2.SDA/SDI,PB0_SPI3_MISO接U2.SDA/SDO;PC5_SPI3_CS接U2.CS(片选);PA4_INT2与PC6_INT1分别接U2.INT2与U2.INT1,作为唤醒中断。VS与VDDIO均接3.3V母线;CS引脚作为SPI/I²C模式选择端。
PCB如下:

PCB采用约50mm×50mm双层板设计,板厚1.6mm。布局严格按"射频→数字→模拟"分区:
- 板边四周区:Arduino标准排针接口(32引脚),便于与UEDP主机直接对插;
- 板边右下区:ST67W611M1A68BTR无线通信芯片,板载天线区域避空;
- 板中上区:BME690与ADXL343,两传感器之间保持8mm间距,避免热耦合影响气体传感器读数;
- 板中区:RT9080-33GJ5LDO与大容量去耦电容,靠近Arduino5V引脚放置,缩短大电流回路;
PCB3D视图:

实物图如下:

第四章·软件调试
我们本次设计的开发板使用独立设计的通用开发板进行开发,是基于STM32C562RE设计的,需要使用STM32CubeMX2进行代码初始化,然后使用STM32CubeIDE for VScode进行代码开发和调试。整体的连接如下:

整体架构图
┌─────────────────────────────────────────────────────────────┐
│ NetRTOS Application │
│ ┌──────────────────────────────────────────────────────┐ │
│ │ RTOS Tasks (priority) │ │
│ │ ┌────────────┐ ┌────────────┐ ┌────────────┐ ┌────────┐│ │
│ │ │ default(4) │ │ sensor(5) │ │ST67W6X(24) │ │bus(53) ││ │
│ │ │ 100ms tick │ │ 2s sample │ │ WiFi mgmt │ │ SPI TX ││ │
│ │ └────────────┘ └────────────┘ └────────────┘ └────────┘│ │
│ │ │ │ │ │
│ │ ┌─────┴─────┐ ┌───┴────┐ ┌────┴────┐│ │
│ │ │ Sensors │ │ ST67W6X │ │ SPI Bus ││ │
│ │ │ Drivers │ │ stack │ │ State ││ │
│ │ └─────┬─────┘ └───┬────┘ │ Machine││ │
│ └───────────────────────┼──────────────┼──────────┼─────────┘ │
│ │ │ │ │
│ ┌───────────────────────┴──────────────┴──────────┴─────────┐ │
│ │ STM32C5xx HAL Drivers │ │
│ │ I²C2 │ SPI1 (Mode 3) │ SPI3 (NCP) │ │
│ │ GPIO │ GPIO PC13 (LED/KEY) │ UART1 (Shell) │ │
│ │ │ EXTI4 / EXTI6 (INT1/INT2) │ TIM7 (HAL tick) │ │
│ │ │ USART1 (Shell) │ SysTick (RTOS) │ │
│ └──────────────────────────────────────────────────────────┘ │
└─────────────────────────────────────────────────────────────┘
│ │ │ │
▼ ▼ ▼ ▼
┌──────────┐ ┌──────────┐ ┌──────────┐ ┌──────────┐
│ BME69x │ │ ADXL343 │ │ ST67W611 │ │ PC (Shell)│
│ (I²C 0x76)│ │ (SPI1) │ │ (SPI3) │ │ 115200 │
└──────────┘ └──────────┘ └──────────┘ └──────────┘
重要代码
系统入口(main.c)
/* main.c - 系统入口 */
int main(void)
{
if (mx_system_init() != SYSTEM_OK) { return -1; }
wifi_cfg_load_defaults(); // 加载 WIFI_CFG_* 宏
led_blink_init(); // 初始化 LED + TIM12 tick
/* 任务注册 */
MX_ST67W6X_Init(); // 创建 ST67W6X_Task
(void)xTaskCreate(default_task, "Default", 1024, NULL, 4, NULL);
(void)xTaskCreate(sensor_task, "Sensor", 1024, NULL, 5, NULL);
vTaskStartScheduler(); // 启动 RTOS
for (;;) { } // 永不返回
}
SysTick 双重处理(app_st67w6x.c)
/* 必须双重处理:HAL tick + RTOS tick */
extern void HAL_IncTick(void);
extern void xPortSysTickHandler(void);
static volatile uint8_t s_rtos_started = 0U;
void SysTick_Handler(void)
{
HAL_IncTick(); // HAL 毫秒
if (s_rtos_started != 0U) {
xPortSysTickHandler(); // RTOS tick
}
}
void vApplicationDaemonTaskStartupHook(void)
{
s_rtos_started = 1U; // 调度器启动后翻转
}
关键点:configUSE_DAEMON_TASK_STARTUP_HOOK = 1 必须,否则 s_rtos_started 永远 0 → RTOS tick 停滞。
RTOS 时间基准分离
/* HAL 用 TIM7,RTOS 用 SysTick — 分离避免时基竞争 */
generated/hal/Pre_Include_Global.h:
#define USE_HAL_TIM_REGISTER_CALLBACKS 1
#define USE_HAL_TIM_Base_MspInit 1
原理:SysTick 给 RTOS、HAL_Delay 走 TIM7 update 中断 → _IncTick(),两者独立 → HAL 延时精度 1 ms,RTOS tick 周期 1 ms。
BME69x 驱动核心(drv_bme69x.c)
/* I2C 读桥接 — 用 HAL_I2C_MASTER_MemRead */
static BME69X_INTF_RET_TYPE bme69x_i2c_read(uint8_t reg_addr,
uint8_t *reg_data,
uint32_t len,
void *intf_ptr)
{
uint8_t dev_addr = (uint8_t)(*(uint8_t *)intf_ptr << 1U); // 7bit → 8bit
hal_status_t st = HAL_I2C_MASTER_MemRead(
mx_i2c2_i2c_gethandle(),
(uint32_t)dev_addr,
(uint32_t)reg_addr,
HAL_I2C_MEM_ADDR_8BIT,
reg_data, len,
BME69X_I2C_TIMEOUT_MS);
return (st == HAL_OK) ? BME69X_INTF_RET_SUCCESS : 1;
}
/* I2C 写桥接 — 必须用 HAL_I2C_MASTER_Transmit(非 MemWrite) */
static BME69X_INTF_RET_TYPE bme69x_i2c_write(uint8_t reg_addr,
const uint8_t *reg_data,
uint32_t len, void *intf_ptr)
{
uint8_t tmp[1 + 32]; // reg + 32 字节数据
uint8_t dev_addr = (uint8_t)(*(uint8_t *)intf_ptr << 1U);
tmp[0] = reg_addr;
for (uint32_t i = 0; i < len; i++) tmp[1 + i] = reg_data[i];
return HAL_I2C_MASTER_Transmit(
mx_i2c2_i2c_gethandle(),
(uint32_t)dev_addr, (const void *)tmp, 1 + len,
BME69X_I2C_TIMEOUT_MS) == HAL_OK ? 0 : 1;
}
关键:MemWrite 内部会插入 STOP,打断 BME69x 写序列(它要求连续传输)。
ADXL343 SPI 驱动(drv_adxl343x.c)
/* SPI 模式 3 配置 + CS 时序 */
static int8_t spi_write_reg(uint8_t reg, uint8_t value)
{
uint8_t tx[2] = { ADXL343_CMD_WRITE | reg, value };
uint8_t rx[2];
cs_low();
/* CS 拉低 → 首个 SCK 边沿必须 > 5 µs — Arduino 库确认 */
for (volatile uint32_t d = 0; d < 50; d++) { __asm volatile("nop"); }
hal_status_t st = HAL_SPI_TransmitReceive(mx_spi1_gethandle(),
tx, rx, 2, 50);
cs_high();
return st == HAL_OK ? 0 : -1;
}
/* 初始化关键:把 SPI1 从 Mode 0 改 Mode 3 */
int8_t drv_adxl343x_init(void)
{
hal_spi_handle_t *hspi = mx_spi1_gethandle();
HAL_SPI_SetClockPolarity(hspi, HAL_SPI_CLOCK_POLARITY_HIGH); // CPOL=1
HAL_SPI_SetClockPhase(hspi, HAL_SPI_CLOCK_PHASE_2_EDGE); // CPHA=2_EDGE
/* 探测 DEVID (必须 0xE5) */
...
}
ST67W611 软AP 启动(drv_st67w6x_wifi.c)
void drv_st67w6x_wifi_run(void)
{
W6X_WiFi_ApConfig_t ap_cfg;
memset(&ap_cfg, 0, sizeof(ap_cfg));
/* SSID + 密码手工拷贝(SDK 不用 libc) */
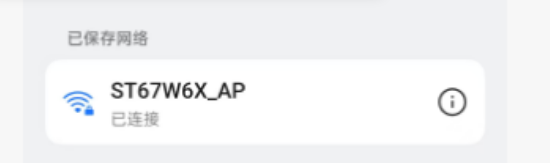
const char *ap_name = "ST67W6X_AP";
const char *ap_pass = "12345678";
for (uint32_t i = 0; ap_name[i] && i < W6X_WIFI_MAX_SSID_SIZE; i++)
ap_cfg.SSID[i] = (uint8_t)ap_name[i];
for (uint32_t i = 0; ap_pass[i] && i < W6X_WIFI_MAX_PASSWORD_SIZE; i++)
ap_cfg.Password[i] = (uint8_t)ap_pass[i];
ap_cfg.Channel = 6;
ap_cfg.MaxConnections = 1;
ap_cfg.Hidden = 0;
ap_cfg.Security = W6X_WIFI_AP_SECURITY_WPA2_PSK;
ap_cfg.Protocol = W6X_WIFI_PROTOCOL_11N; // 不用 0(SDK 默认 11AX,NCP 不支持)
W6X_WiFi_AP_Start(&ap_cfg); // 内部: AT+CWMODE=3 + AT+CWSAP
for (;;) vTaskDelay(pdMS_TO_TICKS(2000));
}
第五章·效果展示
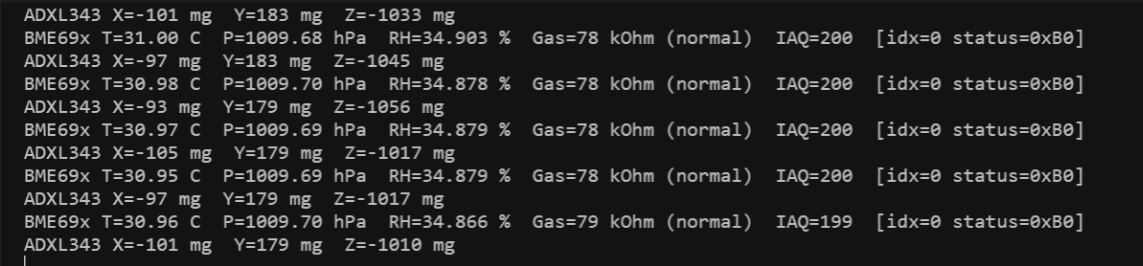
串口输出传感器数据:
无线连接:
第六章·心得体会
本项目主要交付了一款可量产、可复现的UEDP功能扩展板。从工程实践角度看,本项目对自身专业能力的提升主要体现在以下三个维度:
- 电源完整性设计:本项目最大的收获在于"射频子系统必须独立供电"这一工程经验。第一版调试中暴露的"主机复位"问题,让团队对LDO选型、去耦电容阵列、PCB单点连接等电源完整性技术有了从概念到量化的深刻理解,最终通过RT9080-33GJ5+三级去耦的方案将母线纹波从280mVpp降至38mVpp。
- 总线使用经验:BME690与ADXL343共存于一片Arduino接口,在不修改Arduino接口定义的前提下尽量不复用总线,相互独立。
软件调试方面难度主要集中在ST67W611上,无线协议栈还是挺复杂了,传感器驱动难度还可以。

 john
 无言的朝圣
 zhjlmt
